無料学習ライブラリ / 全用語132項目

固体力学2級の全用語集

アプリ教材の全用語を無料で読めます。章から探すか、検索して項目を開いてください。会員登録・アプリの購入は不要です。

第1章 計算力学のための数学の基礎

連立一次方程式と正則性
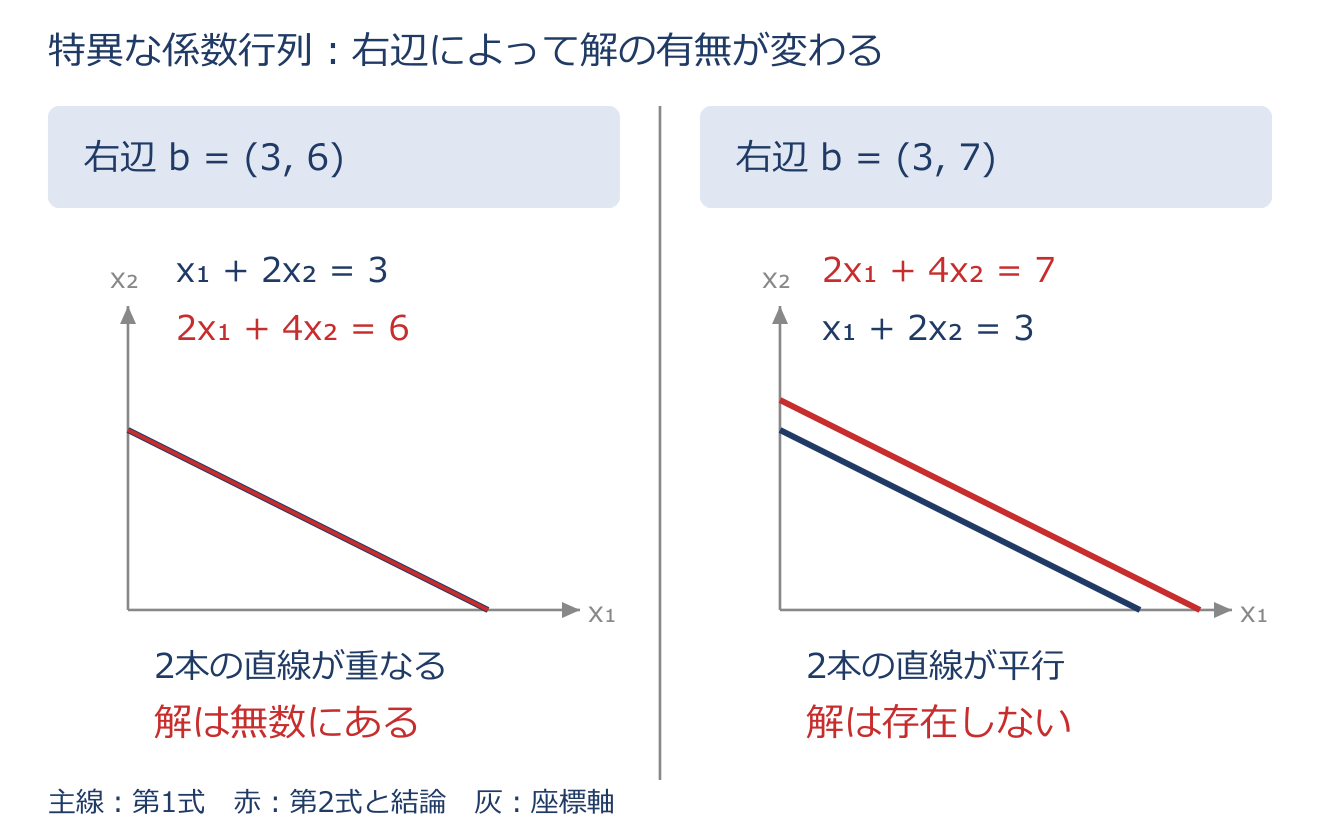
連立一次方程式と正則性のアプリ教材図
$A\mathbf{x}=\mathbf{b}$ 正則であるための条件: $\det A\neq 0$
「正則」とは逆行列をもつこと(=行列式が0でない)です。$A$ が正則なら、どんな $\mathbf{b}$ に対しても解がちょうど1つに決まります。正則でない($\det A=0$)ときは、解なし(不能)か、無数にある(不定)かのどちらかになります。

具体例

図の $x+2y=3$ と $2x+4y=6$ は、片方がもう片方の2倍で、同じ直線を表します。どちらも満たす点は無数にあります。第2式の右辺だけを7に変えると、係数は2倍のままですが条件が両立せず、解はありません。係数行列 $\begin{bmatrix}1&2\\2&4\end{bmatrix}$ の行列式は $1\times4-2\times2=0$ です。

ヤコビ行列式(ヤコビアン)
$J=\det\begin{bmatrix}\partial x/\partial u & \partial x/\partial v\\ \partial y/\partial u & \partial y/\partial v\end{bmatrix}$ $dx\,dy=|J|\,du\,dv$
同じ領域でも、座標を変えると小さな区画の面積が変わります。ヤコビ行列はその局所的な座標変換をまとめたもの、行列式Jの絶対値は面積の倍率です。 積分は小区画の寄与を足す計算なので、$du\,dv$の区画を実際の面積$dx\,dy$へ直す係数$|J|$が必要です。行列そのものと、その行列式という一つの数を区別します。

具体例

$x=2u,\ y=3v$ならヤコビ行列は対角成分2と3を持ち、$J=6$です。u-v座標の面積1は、x-y座標では面積6になります。 極座標$x=r\cos\theta,\ y=r\sin\theta$では、$J=r(\cos^2\theta+\sin^2\theta)=r$。したがって$dx\,dy=r\,dr\,d\theta$です。

初期値問題・境界値問題と境界条件
荷重境界条件(力学的=ノイマン)/ 変位境界条件(幾何学的=ディリクレ)
境界値問題は、領域の境界で境界条件を満たす解を求める問題。初期値問題は、ある時刻の値から時間発展を求める問題です。線形弾性の静的解析は時間に依存しないので初期条件は不要です。

具体例

構造解析には、荷重境界条件(表面力)と変位境界条件(節点変位)があります。変位境界条件を与えないと剛体移動が生じて解けません(公式問1-7の正解)。

固体力学の基礎

応力–ひずみ線図:戻る変形と残る変形
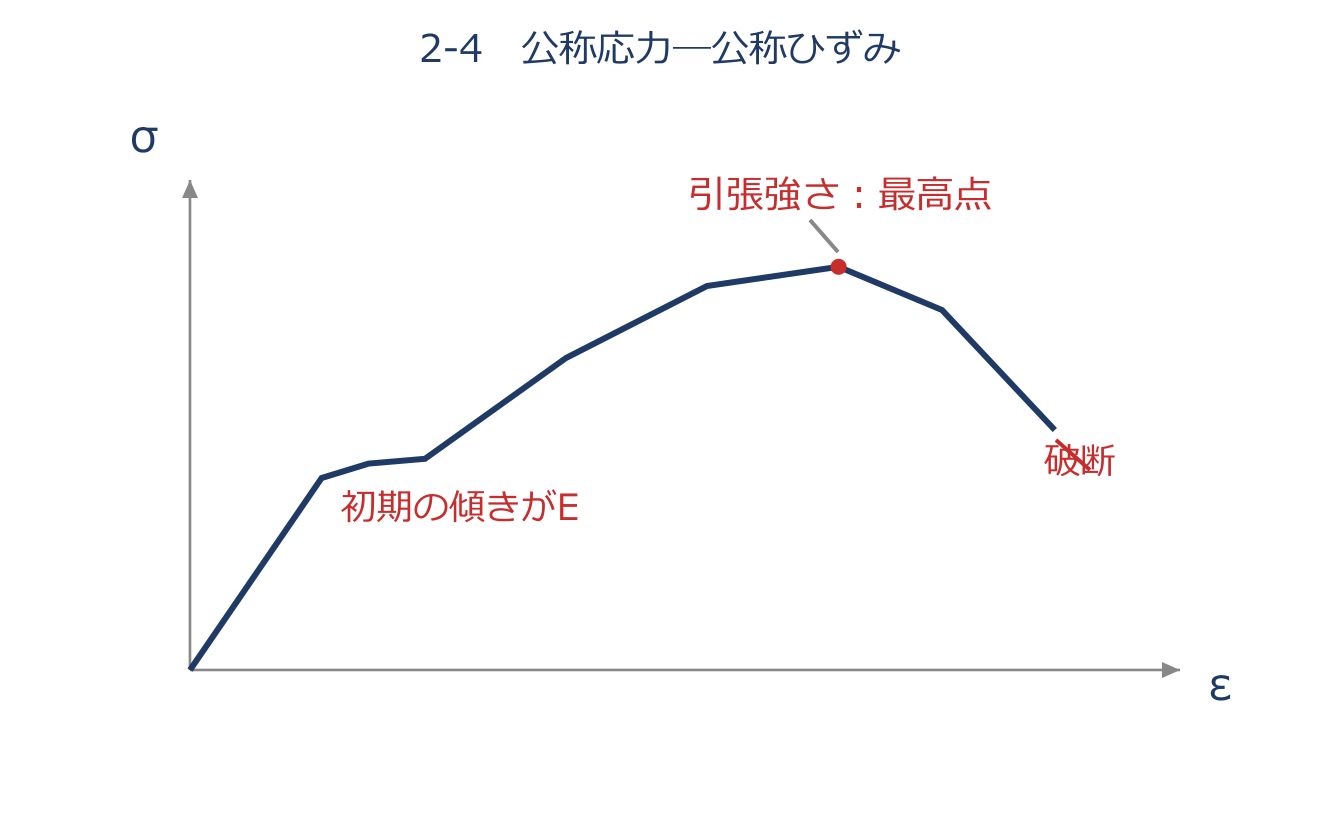
応力–ひずみ線図:戻る変形と残る変形のアプリ教材図
荷重を除いたとき回復する変形が弾性変形で、除荷後にも残る変形が塑性変形です。応力–ひずみ線図は、引張試験で測定する材料の変形挙動を表します。 材料を引っ張りながら、応力とひずみを記録した図を応力–ひずみ線図と呼びます。横軸は伸びの割合、縦軸は単位面積あたりの力です。 最初の直線部分の傾きがEで、傾きが急な材料ほど同じ応力で伸びにくくなります。塑性変形が始まる目安が降伏点です。 降伏したことと、切れて破断したことは同じではありません。よく使う公称応力は、荷重を試験前の断面積で割った値です。 公称ひずみは、伸びを試験前の長さで割った値です。公称応力の最大値が引張強さで、降伏応力と区別します。 多くの延性金属では、伸ばす途中で一部が細くなる「くびれ」が始まります。くびれ始めまでの伸びを一様伸び、破断して突き合わせた試験片から測る最終的な伸びを破断伸びと呼びます。 明瞭な降伏点がない材料では、0.2%耐力を目安にします。横軸の0.002から、最初の直線と平行な線を引き、曲線との交点の応力を読みます。 「全ひずみが0.2%になった点」ではなく、弾性的に戻る分を除いた残りが0.2%に相当する点です。現在の断面積で割る真応力は、公称応力とは別です。 くびれ後は場所によって細さが違うため、公称値から局所的な真応力・真ひずみを単純に換算しないようにします。

具体例

①初期断面積100 mm²、荷重20000 Nなら、公称応力は $20000/100=200\,\mathrm{MPa}$。現在の断面積が80 mm²なら、その断面の真応力は $20000/80=250\,\mathrm{MPa}$ です。 ②0.2%耐力が200 MPa、$E=200000\,\mathrm{MPa}$ なら、補助線上の全ひずみは $0.002+200/200000=0.003$、つまり0.3%です。 ③一様に伸びる区間では、真ひずみは $\ln(1+\varepsilon)$。 公称ひずみ0.10なら約0.0953です。

トラス:つなぎ目で力を分ける
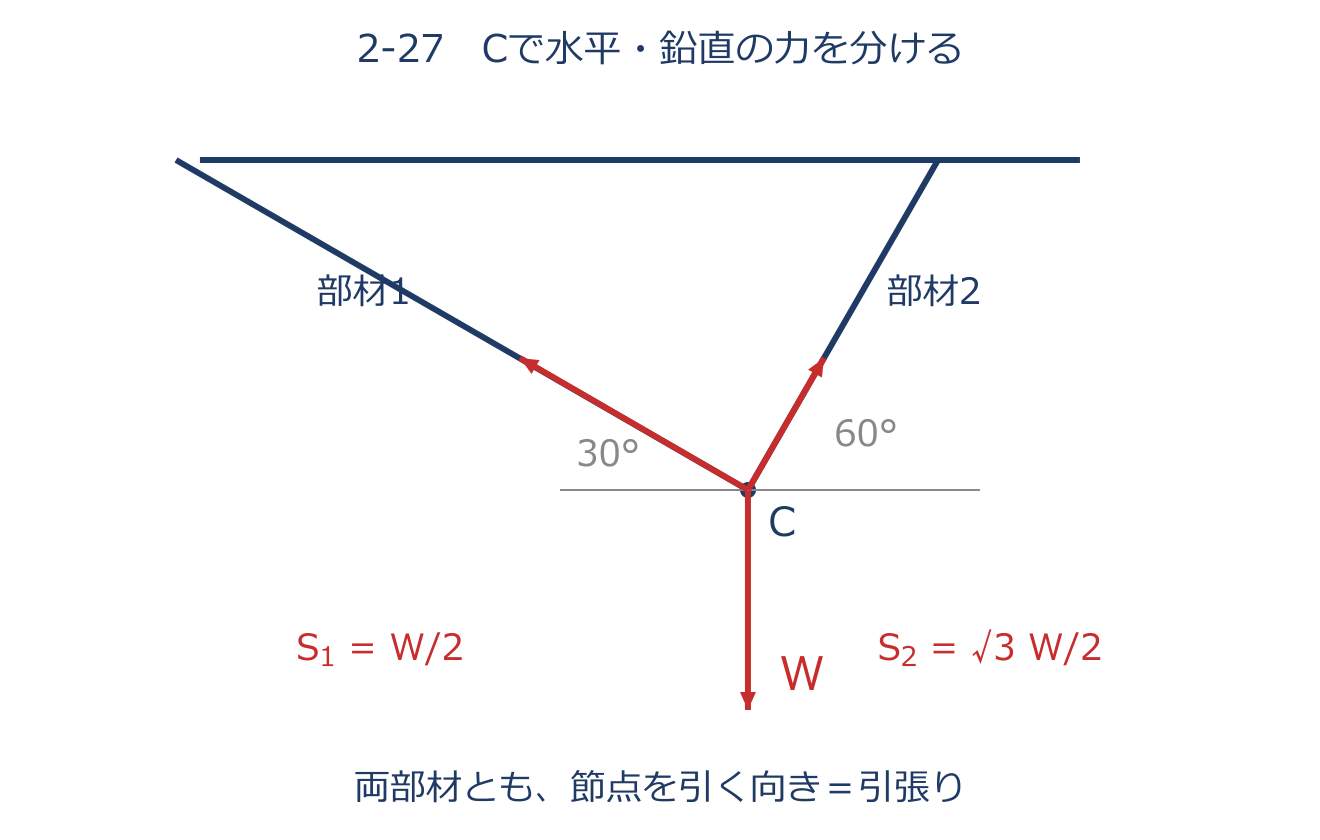
トラス:つなぎ目で力を分けるのアプリ教材図
トラスは、直線部材を節点で接合した骨組みです。橋や屋根の骨組みなどで使われ、部材を軸力だけで評価できる理想化が計算の出発点になります。 各棒の端が回転できるピンでつながり、力がつなぎ目だけに加わると考えると、棒は基本的に引張りか圧縮の力だけを受けます。これを軸力と呼びます。 棒の途中に横向きの荷重がかかる場合や、接合部が回転を止める場合は、曲げも生じるので、この理想化とは区別します。棒同士のつなぎ目を節点と呼び、節点を一つずつ取り出して力の釣合いを調べる方法が節点法です。 水平の力の合計と鉛直の力の合計が、それぞれゼロになるように式を立てます。斜めの棒の力は、水平と鉛直に分けます。 角度を水平から測っているなら、水平成分は軸力にcosを掛け、鉛直成分はsinを掛けた値です。角度を鉛直から測れば対応が入れ替わるので、図をよく確認します。 未知の部材力は、節点から離れる向きを正の引張軸力として仮定します。答えが正なら引張り、負なら仮定と逆の圧縮です。 最初に骨組み全体を取り出して支持部の反力を求めると、節点の未知数が減り、計算しやすくなります。節点では棒の作用線が一点を通るため、その点まわりのモーメント式は新しい情報を与えません。 ただし、骨組み全体の反力を求めるときは、回転の釣合いも使います。各棒の力が分かれば、棒の伸びの式を使って変形を考えられます。

具体例

上側の左右へ伸びる二本の棒が、下側の一つの節点に接合され、そこに1000 Nの下向き荷重が作用するとします。左棒は水平から30°、右棒は60°で、引張軸力をS1、S2とします。 ①水平の釣合いは $-S_1\cos30^{\circ}+S_2\cos60^{\circ}=0$ なので $S_2=\sqrt{3}S_1$。 ②鉛直の釣合いは $S_1\sin30^{\circ}+S_2\sin60^{\circ}=1000$。 代入すると $2S_1=1000$ です。 ③左棒は500 N、右棒は約866 Nの引張りになります。 基本式は $\sum F_x=0$ と $\sum F_y=0$ で、斜めの軸力そのものを足して荷重に等しくするわけではありません。

熱伝導の基礎

熱通過率Kと熱抵抗Rの関係
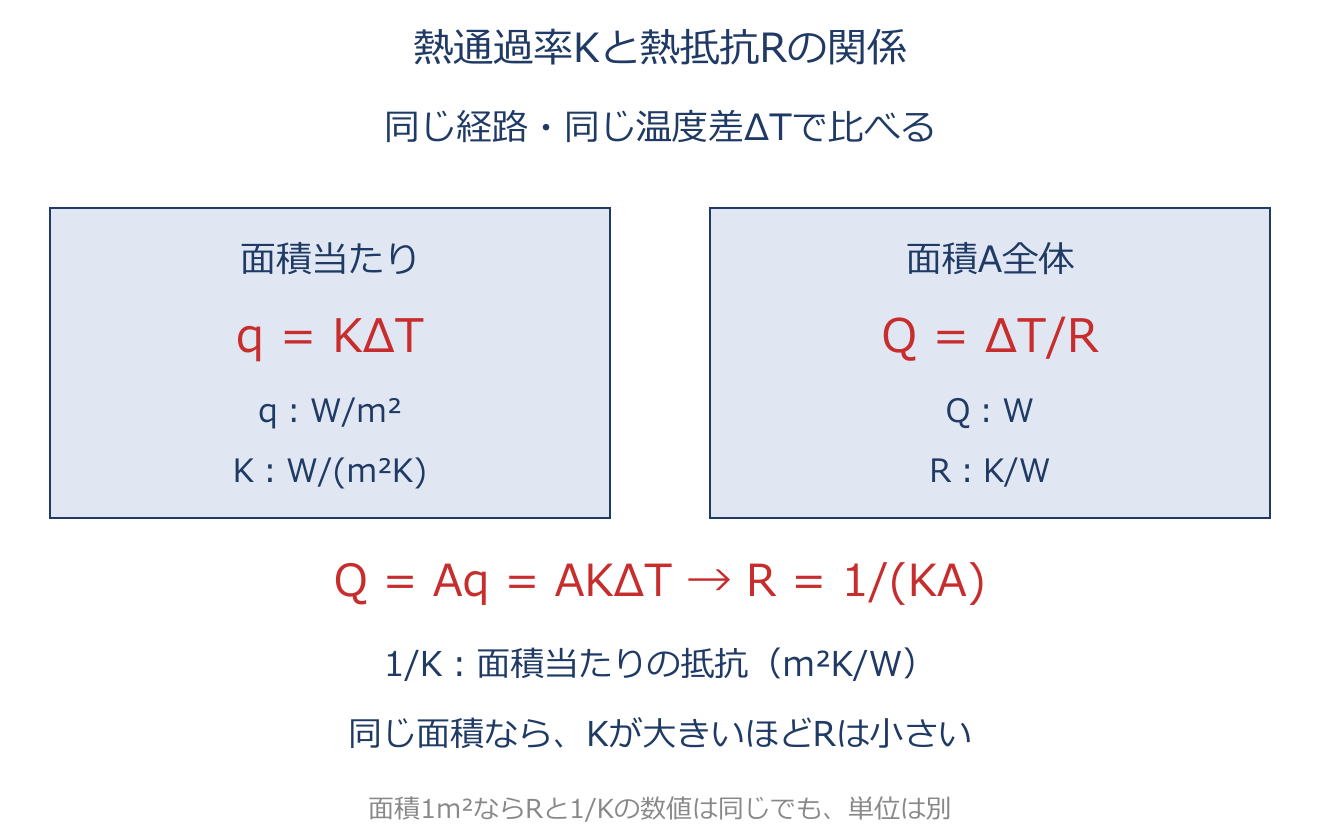
熱通過率Kと熱抵抗Rの関係のアプリ教材図
$R=1/(KA)$
同じ伝熱経路を、面積当たりで見るか、面積A全体で見るかを分けます。 ①面積当たり:熱流束qの単位はW/m²で、熱通過率Kを使い $q=K\Delta T$ と表します。 Kの単位はW/(m²K)、逆数1/Kは面積当たりの熱抵抗で、単位はm²K/Wです。 ②面積全体:熱流量Qの単位はWで、$Q=qA=KA\Delta T$。 熱抵抗Rを使うと $Q=\Delta T/R$ なので、両式を比べて $R=1/(KA)$ となります。Rの単位はK/Wです。 したがって、KをそのままRの逆数とするのではなく、面積Aも含めて換算します。同じ面積なら、Kが大きいほどRは小さく、同じ温度差で熱が多く通ります。 平板の三区間では $1/K=1/h_h+t/\lambda+1/h_c$、$R=1/(Ah_h)+t/(A\lambda)+1/(Ah_c)$。前者は面積当たり、後者は面積全体の抵抗です。 定常・発熱なし・共通面積の条件で使います。

具体例

$K=4\,\mathrm{W/(m^2K)}$、$A=2\,\mathrm{m^2}$、$\Delta T=50\,\mathrm K$ の場合、① $q=4\times50=200\,\mathrm{W/m^2}$。 ② $Q=200\times2=400\,\mathrm W$。 ③ $1/K=0.25\,\mathrm{m^2K/W}$、$R=1/(4\times2)=0.125\,\mathrm{K/W}$。 ④抵抗で検算しても $Q=50/0.125=400\,\mathrm W$ です。面積1m²ならRと1/Kの数値は同じですが、単位は異なります。

熱伝導率λ・熱伝達率h・熱通過率Kの違い
熱伝導率λ・熱伝達率h・熱通過率Kの違いのアプリ教材図
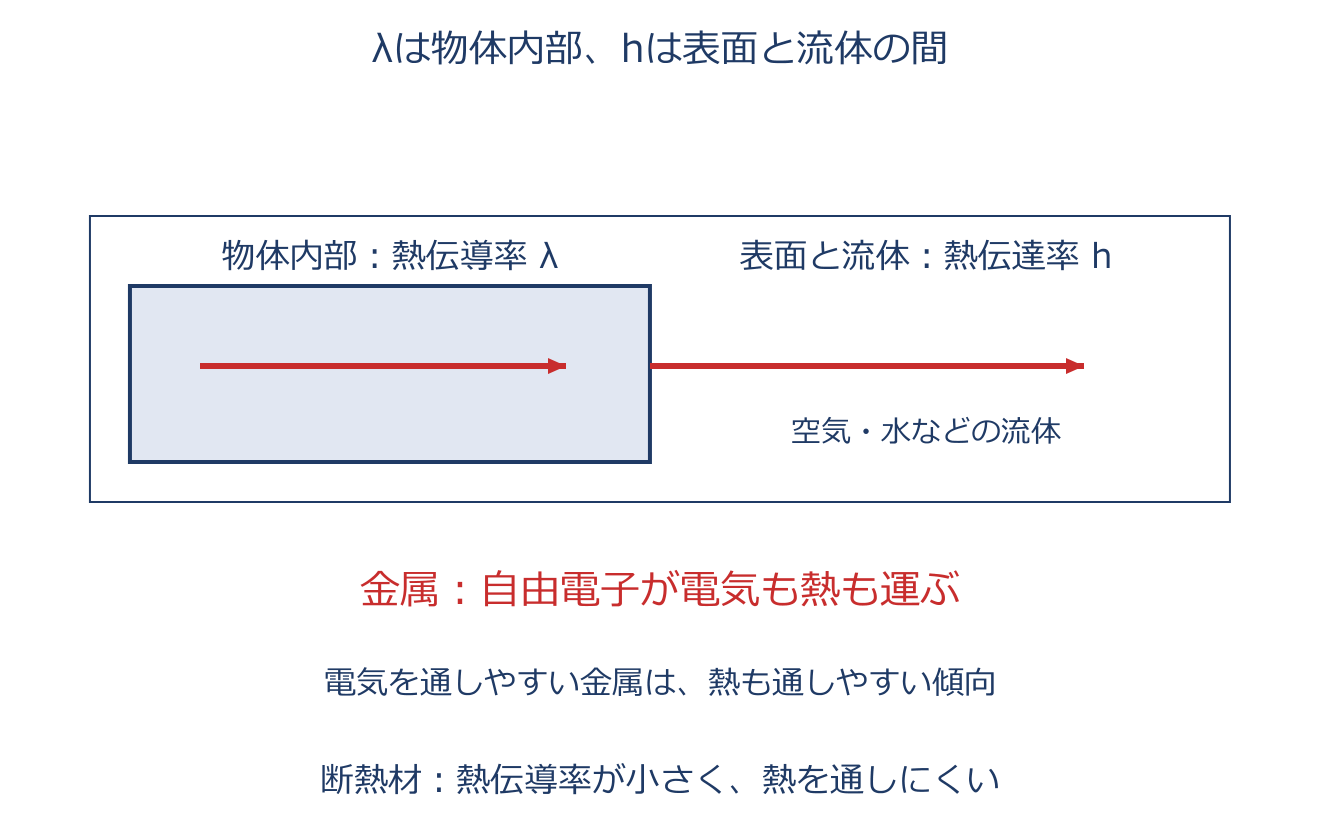
熱伝導率λ、熱伝達率h、熱通過率Kは、全て熱の伝わりやすさに関係しますが、対象と単位が異なります。λは材料内部の熱伝導を表す物性値で、単位はW/(m K)です。 フーリエの法則で温度勾配と熱流束を結び付けます。材料や温度に依存し、向きによって違う場合もあります。 hは固体表面と流体本流の温度差に対する熱流束の係数で、単位はW/(m² K)です。流体の種類、流速、自然対流か強制対流か、表面の形状などによって変化します。 したがって、「鋼だからhはこの値」と材質だけで決めることはできません。Kは、片側の流体から壁を通ってもう片側の流体へ伝わる経路全体を表す係数で、hと同じ単位ですが、両側の熱伝達と壁の伝導抵抗などを含みます。 λの式には温度勾配、hの式には本流と表面の温度差、Kの式には両流体の本流温度差が入る点を整理すると、取り違えを防げます。金属の熱伝導には自由電子が大きく寄与するため、多くの金属は熱も電気も伝えやすい傾向があります。 ただし、両者の比例を全材料・全温度へ無条件に適用することはできません。多孔質の保温材は、気体を含む構造によって有効熱伝導率を小さくしますが、対流や放射、含水率などの影響も受けます。 熱伝導率が小さいことと、表面の熱伝達率が小さいことは別です。例えば薄い金属板でも、空気側のhが小さければ放熱が制限されます。 問題を解くときは、まず伝熱の区間が材料内部なのか表面なのか全経路なのかを確認し、係数の単位と組み合わせる温度差を選びます。

具体例

①厚さ0.01 m、$\lambda=10\,\mathrm{W/(m\,K)}$ の平板の面積あたり伝導抵抗は $L/\lambda=0.001\,\mathrm{m^2\,K/W}$。 ②空気側の $h=10\,\mathrm{W/(m^2\,K)}$ なら、熱伝達抵抗は $1/h=0.10\,\mathrm{m^2\,K/W}$ で、壁の100倍です。 ③hとλの数字がどちらも10でも、単位と対象が違うので「伝わりやすさが同じ」とは判断できません。 ④熱流量Qを求める場合は面積を掛け、熱流束qと混同しないようにします。

有限要素法の定式化

方程式を作る・解く:離散化法の全体像
方程式を作る・解く:離散化法の全体像のアプリ教材図
$\mathbf K\mathbf d=\mathbf f$
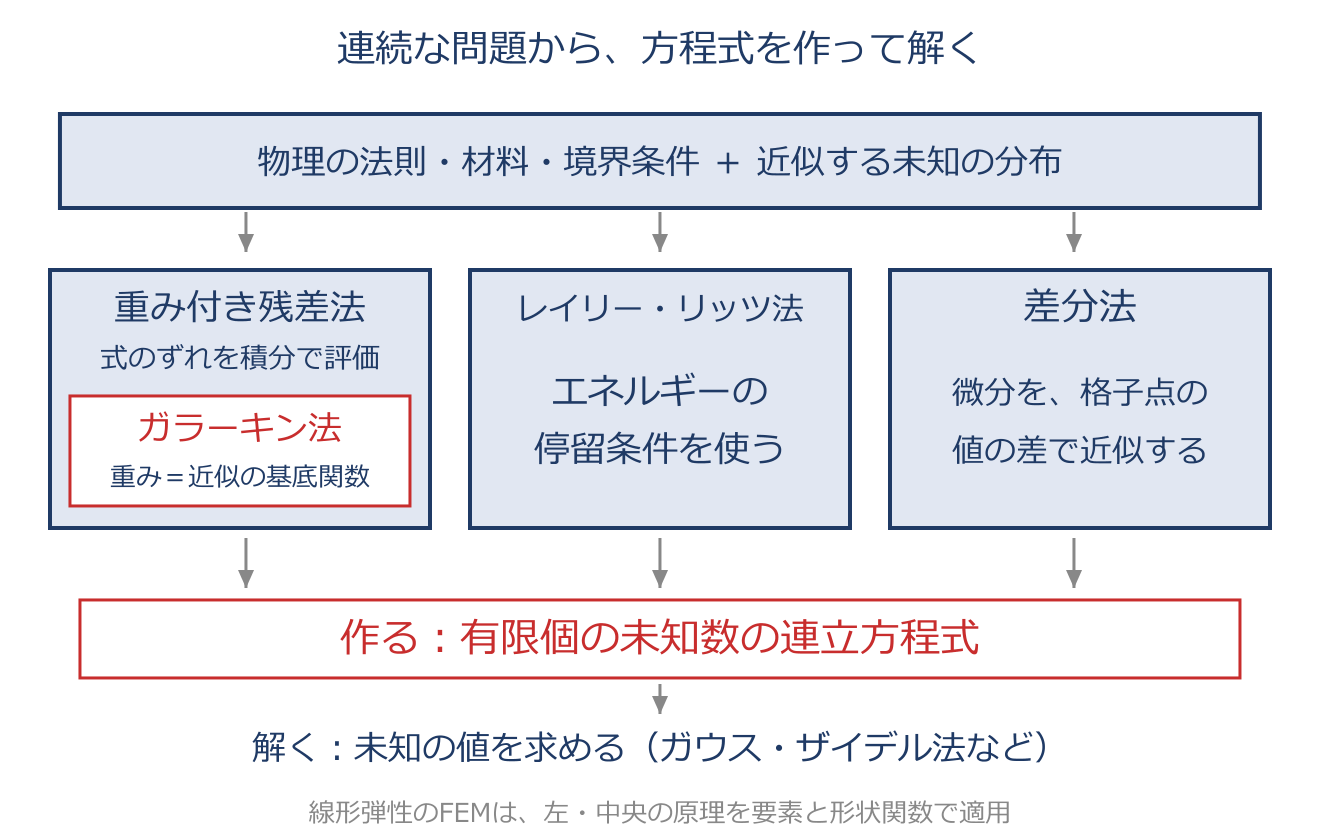
【出発点は物理の条件】部品がどのように変形するかは、力の釣合い、材料の硬さ、変位とひずみの関係、荷重と支持条件で決まります。例えば棒の変位 $u(x)$ は、節点だけでなく棒のすべての位置にあります。微分方程式は、その連続な分布が守るべき関係を表します。 【方程式を作るとは】各点の値をすべて未知数にする代わりに、有限個の代表値を選び、代表値どうしが守る計算式へ置き換えます。これが離散化です。線形静解析では、$\mathbf d$ が未知の節点変位、$\mathbf K$ が形状・材料・接続から計算する係数、$\mathbf f$ が荷重です。まだ変位の答えを出さず、「未知の変位をどう結び付ければ釣り合うか」を決める段階です。 【式を作る三つの考え方】重み付き残差法は、物理の式のずれを重み付き積分で評価します。その一種がガラーキン法です。レイリー・リッツ法は、エネルギーの停留条件から式を作ります。差分法は、微分を格子点の値の差で近似します。これらは直列の作業手順ではなく、離散化のための異なる考え方です。標準的な変位法FEMは、要素と形状関数を使い、前二者の原理で定式化できます。 【式ができてから解く】連立方程式の係数と荷重が決まった後、未知変位の数値を求めます。ガウス・ザイデル法は、この「解く段階」の反復法です。最後に変位からひずみ・応力を求め、釣合いやメッシュ収束を確認します。

具体例

ばね100N/mmと200N/mmを直列につなぎ、左端を固定。中間点の変位 $u_2$、右端の変位 $u_3$ を未知とし、右端へ800Nを加えます。「式を作る」と、$300u_2-200u_3=0$、$-200u_2+200u_3=800$。二式を足すと $100u_2=800$ なので $u_2=8\,\mathrm{mm}$、次に $u_3=12\,\mathrm{mm}$ と「解けます」。300などの係数を決める作業と、8mmなどの答えを計算する作業を区別します。

レイリー・リッツ法
レイリー・リッツ法のアプリ教材図
$u_h=\sum_iN_id_i$。$\Pi=U-W$。$\partial\Pi/\partial d_i=0$。
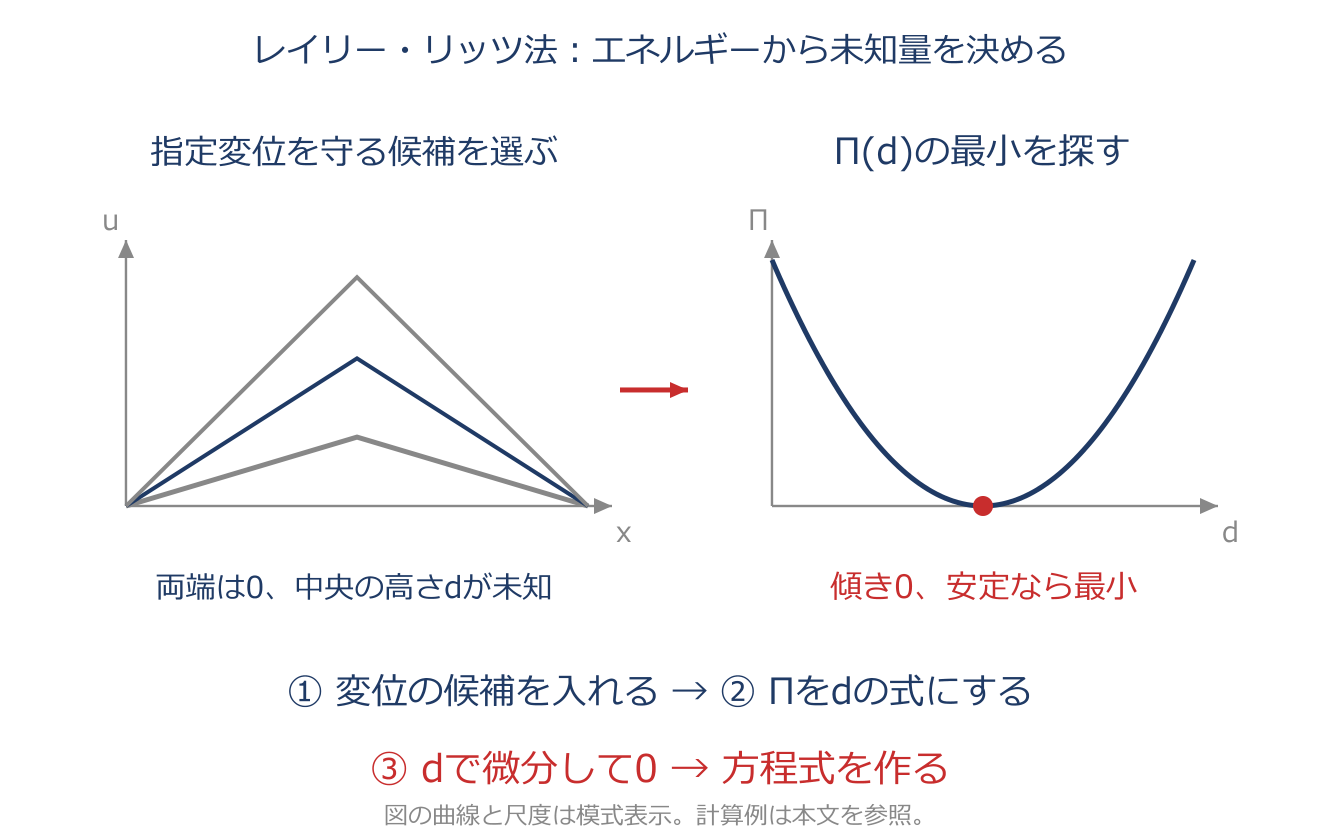
【エネルギーから式を作る】安定な線形弾性体に保守的な荷重を与えると、実際の平衡変位は、指定変位を満たす候補の中で全ポテンシャルエネルギー $\Pi$ を最小にします。$U$ はひずみエネルギー、$-W$ は外力のポテンシャルです。 【手順】まず、端の固定などを守る近似変位 $u_h$ を用意します。その中の少数の係数 $d_i$ だけを未知にします。次に、近似変位をエネルギーの式へ入れ、$d_i$ の式として $\Pi$ を計算します。最後に、各未知係数で微分して0と置くと、連立方程式が得られます。「方程式を作る」はここまでで、未知係数の値を出すのは次の段階です。 【FEMとの関係】候補を要素ごとの形状関数で作れば、標準的な変位法FEMの剛性方程式を導けます。線形弾性のように対応するエネルギーがあり、同じ近似空間・境界条件・積分を使う場合、ガラーキン法と同じ式になります。重み付き残差法の中の一種ではなく、エネルギーから出発する別の原理です。 【注意】全ポテンシャルエネルギーを定義できることが必要です。微分が0という停留条件だけでは最小の保証にはならず、本章では安定性と適切な拘束も前提にします。

具体例

長さ200mm、$EA=20000000\,\mathrm N$(Eはヤング率、Aは断面積)、右向きの分布軸荷重 $p=10\,\mathrm{N/mm}$、両端固定の棒を100mmずつの二要素とし、中央変位dに比例する山形の分布を候補にします。各半分のひずみは $d/100$ と $-d/100$。 したがって $U=2\times\tfrac12EA(d/100)^2\times100=200000d^2\,\mathrm{N\,mm}$。外力の項は、変位グラフの面積にpを掛け、$W=10\times(200d/2)=1000d\,\mathrm{N\,mm}$。 $\Pi=200000d^2-1000d$ をdで微分すると $400000d-1000=0$ です。$d=0.0025\,\mathrm{mm}$ となり、同じ山形を使ったガラーキン法と一致します。 式中のdはmmで表した数値です。

差分法:微分を値の差で近似する
差分法:微分を値の差で近似するのアプリ教材図
$u^{\prime\prime}(x_i)\approx\frac{u_{i-1}-2u_i+u_{i+1}}{h^2}$
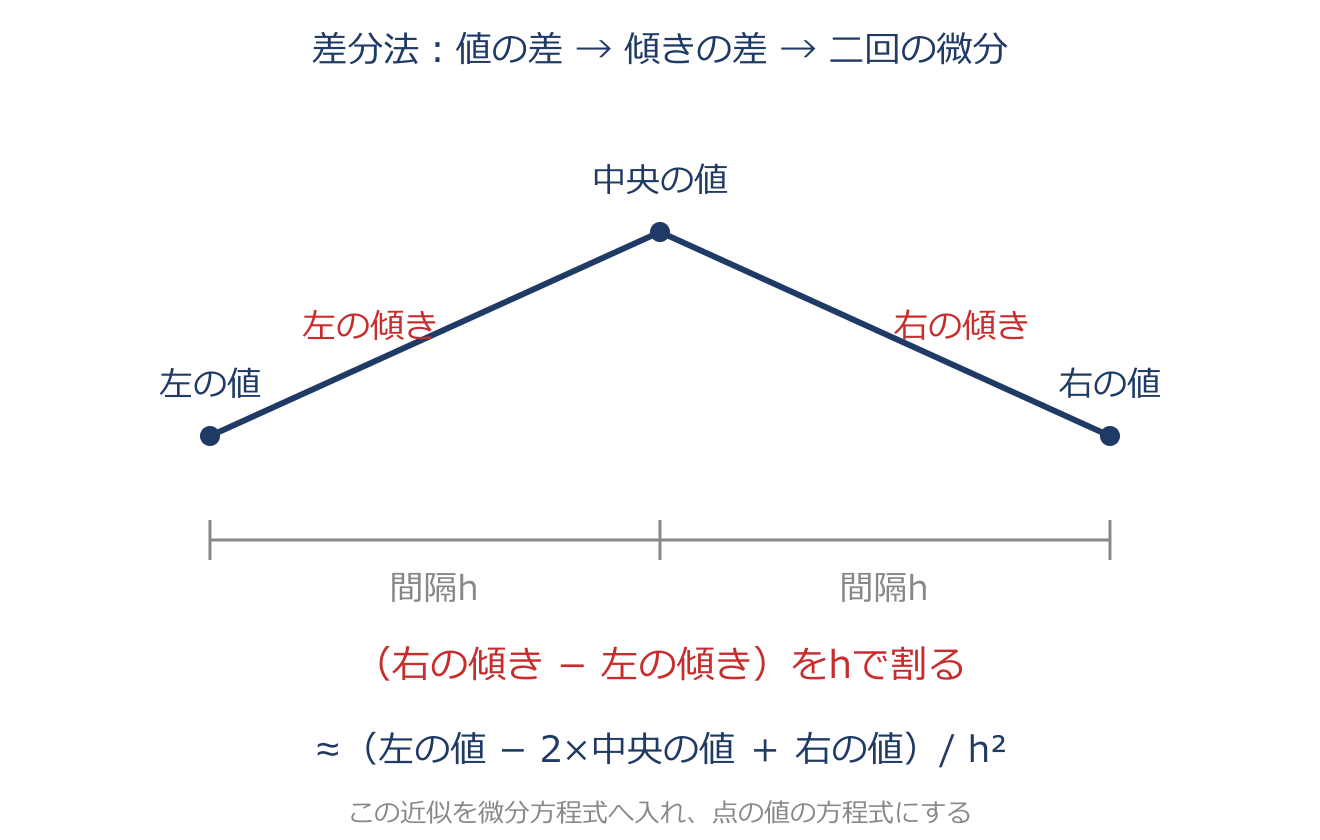
【点と点の差を使う】微分は、位置によって値がどれだけ変わるかを表します。差分法では等間隔hの格子点を置き、点での未知値を使って微分を近似します。例えば一回の微分は、近くの二点の値の差を距離で割って近似できます。 【二回の微分の意味】左側の傾きは $(u_i-u_{i-1})/h$、右側の傾きは $(u_{i+1}-u_i)/h$ です。右と左の傾きの差をさらにhで割ると、上の二回微分の近似式になります。「値の差」から傾き、「傾きの差」から曲がり方へ進むと考えます。 【方程式を作る】支配方程式に含まれる微分をこの差の式へ置き換え、格子点の値どうしの代数方程式にします。境界の既知値も入れた後に、その連立方程式を解きます。差分法そのものはガウス・ザイデル法のような連立方程式の解法ではありません。 【FEMとの関係】標準的な差分法は格子点で微分を近似することから、FEMは要素内の分布を形状関数で近似することから出発します。どちらも有限個の未知値の式を作ります。簡単な一様格子では同じ式になる場合もありますが、常に同じ精度・同じ式になるわけではありません。

具体例

長さ200mm、$EA=20000000\,\mathrm N$(Eはヤング率、Aは断面積)、右向きの分布軸荷重 $p=10\,\mathrm{N/mm}$、両端固定の棒で、両端 $u_0=u_2=0$、格子間隔 $h=100\,\mathrm{mm}$、中央値 $u_1=d$ とします。棒の釣合いは $EAu^{\prime\prime}+p=0$。 差分へ置き換えると $EA(0-2d+0)/h^2+p=0$、すなわち $(2EA/h^2)d=p$ です。ここでは係数4000N/mm²、右辺10N/mm。 両辺をh倍すると $400000d=1000$(両辺N)になり、$d=0.0025\,\mathrm{mm}$ です。単位をそろえる換算であり、未知変位の答えは変わりません。

最小ポテンシャルエネルギー原理
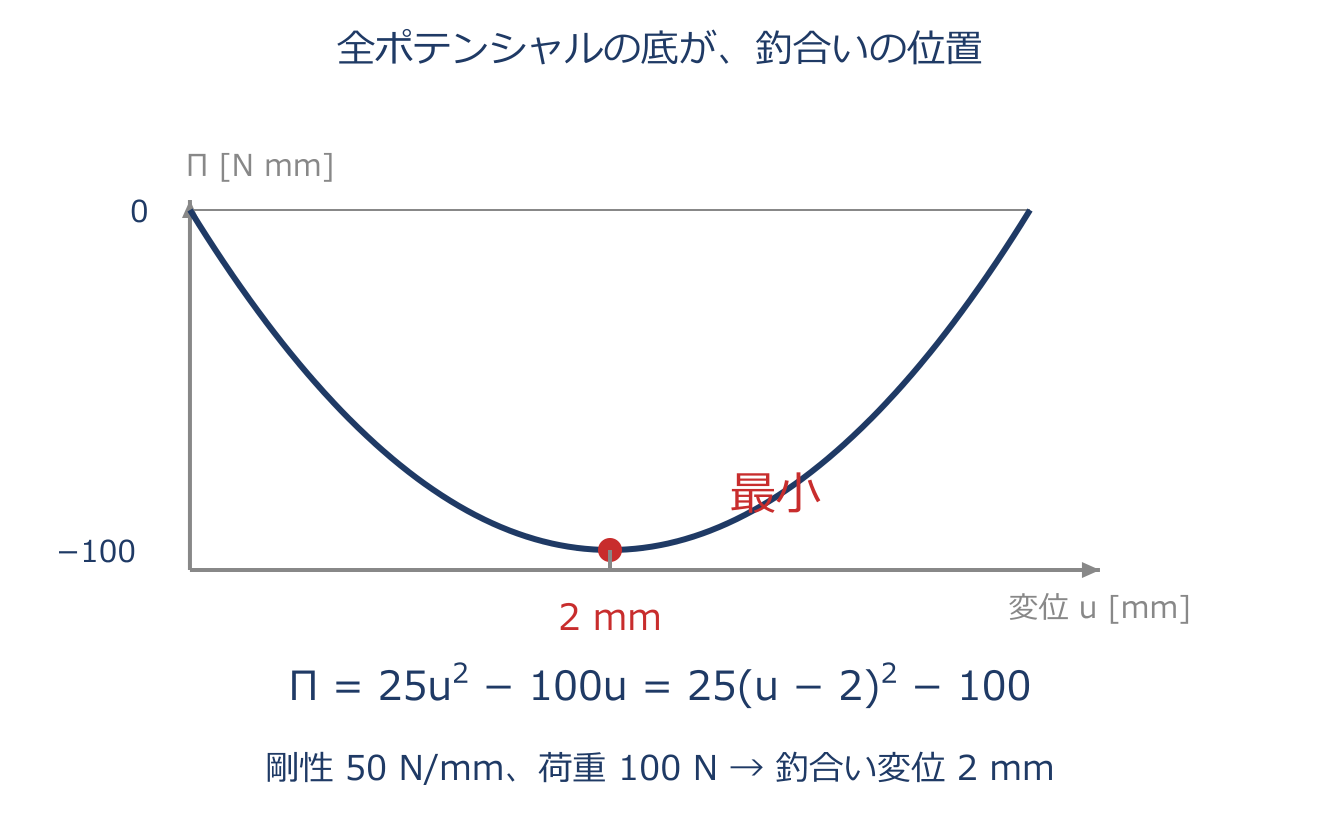
最小ポテンシャルエネルギー原理のアプリ教材図
$\Pi=U-W,\quad\delta\Pi=0,\qquad \Pi(\mathbf d)=\frac12\mathbf d^T\mathbf K\mathbf d-\mathbf d^T\mathbf f$
ひずみエネルギー $U$ は変形によって材料に蓄えられるエネルギーです。方向と大きさが変形によらない外力を考えると、外力のポテンシャルは $-W$ であり、全ポテンシャルエネルギーは $\Pi=U-W$ と表せます。 ここで最小を探す対象は、指定された変位境界条件を満たす変位だけです。候補の変位をわずかに変えても $\Pi$ の1次の変化が0になる条件が $\delta\Pi=0$、すなわち停留条件です。 線形弾性では $U=\tfrac12\mathbf d^T\mathbf K\mathbf d$、一定節点荷重の $W=\mathbf d^T\mathbf f$ を代入し、未知の節点変位で微分すると $\mathbf K\mathbf d-\mathbf f=\mathbf0$ が得られます。したがって、連立方程式はエネルギーの停留条件からも導けます。 ただし「停留」と「最小」は同じ言葉ではありません。安定な線形弾性体で、剛体運動や機構を除く拘束があり、自由変位に対する剛性が正定値なら、この停留点は一意の最小です。 座屈などを含む問題では安定性を別に確認する必要があります。また、外力にポテンシャルを定義できることが前提で、任意の非保存力を含む問題にそのまま適用するものではありません。 仮想仕事は釣合いを仕事の等式で表し、この原理はその条件をエネルギーの停留として表します。

具体例

図と同じ剛性$k=50\,\mathrm{N/mm}$、荷重$F=100\,\mathrm N$なら、$\Pi(u)=25u^2-100u$です。 微分すると$d\Pi/du=50u-100=0$なので$u=2$ mm。二階微分は50で正なので最小です。このとき$U=100$ N mm、$W=200$ N mm、$\Pi=-100$ N mmです。 Wは最終荷重のポテンシャルに使う量です。荷重を0から徐々に増やす過程の実際の仕事$Fu/2$とは区別します。

変位法・応力法とエネルギーの双対
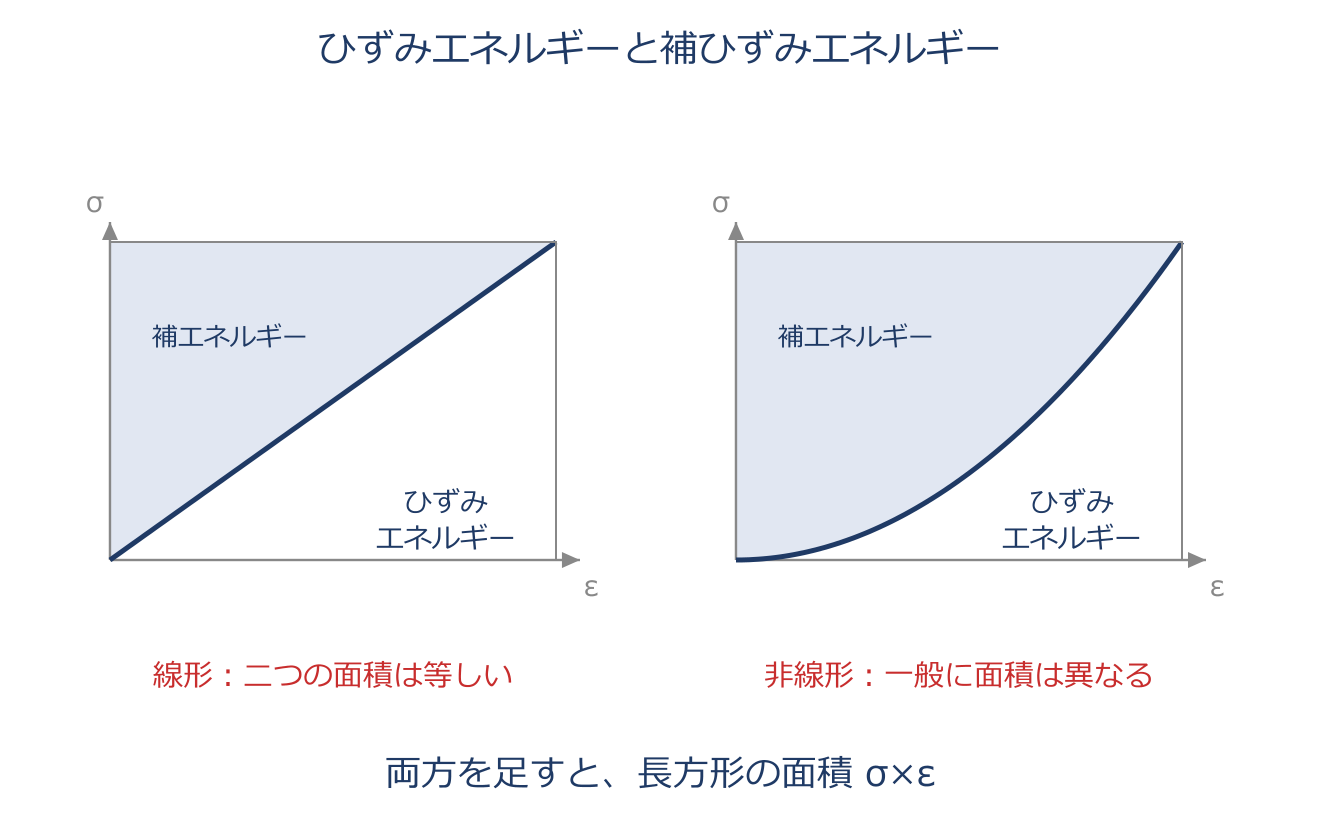
変位法・応力法とエネルギーの双対のアプリ教材図
$U_0(\varepsilon)=\int_0^\varepsilon\sigma(s)\,ds,\quad U_0^*(\sigma)=\int_0^\sigma\varepsilon(s)\,ds$
構造の釣合いを計算するとき、何を未知数に選ぶかで定式化が変わります。変位法では節点変位などを未知数にし、変位からひずみ、ひずみから応力を計算して、力の釣合いを満たす変位を求めます。 応力法・力法では応力や部材力、余分な反力などを未知数にし、力の釣合いを満たす候補の中から、変形のつながりや指定変位を満たすものを求めます。「等価節点力を未知数にする方法」とだけ説明すると、既知荷重を未知数にするように読めるため、釣合いと適合の役割を分けて理解します。 弾性材料で原点を基準にすると、応力–ひずみ曲線の下の面積がひずみエネルギー密度 $U_0$、縦軸との間の面積が補ひずみエネルギー密度 $U_0^*$ です。両者は $U_0+U_0^*=\sigma\varepsilon$ を満たし、独立変数をひずみから応力へ入れ替えた関係にあります。 線形弾性では両方が $\tfrac12\sigma\varepsilon$ となりますが、非線形弾性では一般に等しくありません。塑性のように履歴や散逸がある場合は、この単純な面積だけで状態を説明できません。 変位法では変位境界条件、力法では力の釣合いを満たす候補を用いることが要点です。汎用FEMで変位法が多いのは、節点ごとの自由度と要素間の変位の連続性を管理しやすいためです。

具体例

$E=200000\,\mathrm{N/mm^2}$、$\sigma=100\,\mathrm{N/mm^2}$ なら $\varepsilon=\sigma/E=0.0005$。線形弾性の $U_0=\tfrac12\sigma\varepsilon=0.025\,\mathrm{N/mm^2}$、$U_0^*=\sigma^2/(2E)=0.025\,\mathrm{N/mm^2}$ で等しくなります。密度の単位 $\mathrm{N/mm^2}$ は $\mathrm{N\,mm/mm^3}$ と同じで、体積を掛けるとエネルギーになります。

形状関数(内挿関数):使う場面とFEM全体の役割
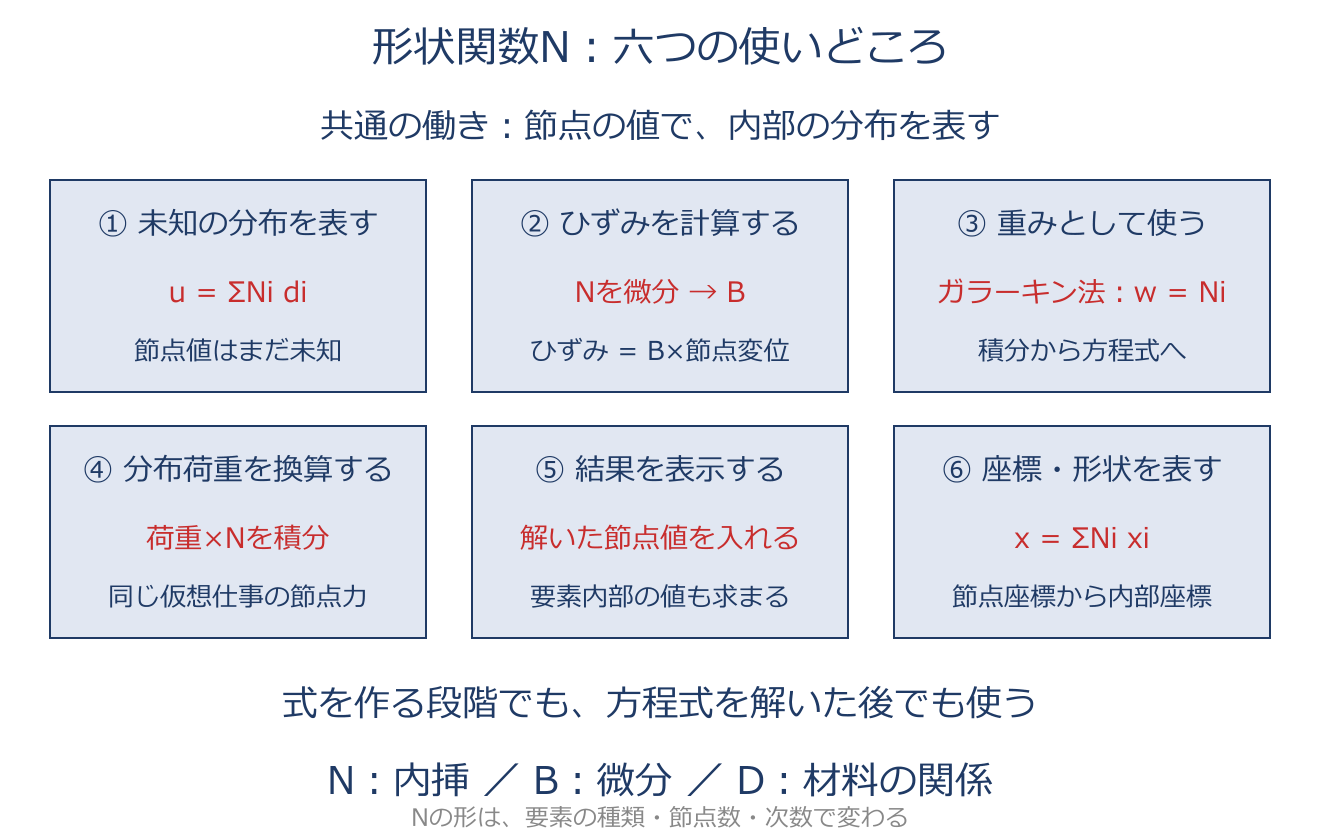
形状関数(内挿関数):使う場面とFEM全体の役割のアプリ教材図
$u_h=\sum_iN_id_i$。$N_i(x_j)=\delta_{ij}$。$\sum_iN_i=1$。
【なぜ使うのか】部品のすべての点を未知数にする代わりに、節点の値から要素内部の分布を表すためです。形状関数 $N_i$ は「その場所で、節点iの値をどれだけ効かせるか」という重みです。内挿は、点と点の間を補うことです。標準的な節点型要素では、自分の節点で1、他で0となります。和が1なので、すべての節点を同じ量だけ動かしても人工的なひずみは生じません。 【①未知の分布を表す】式を作る前に $u_h=\sum_iN_id_i$ と置きます。この時点では $d_i$ は未知です。無数の点の変位を、少数の節点変位の式で表せます。熱伝導なら、同じ考え方で節点温度から温度分布を表します。 【②ひずみを計算する】変位の式を座標で微分すると、$N_i$ の微分からB行列ができ、$\boldsymbol\varepsilon=\mathbf B\mathbf d$ となります。材料のD行列を使えば、初期項なしの応力は $\boldsymbol\sigma=\mathbf D\mathbf B\mathbf d$。形状関数だけで材料の硬さが決まるわけではありません。 【③重みとして式を作る】ガラーキン法では、近似分布を作る $N_i$ を重みにも使います。標準的な弾性FEMの要素剛性は、Nの微分から作ったBを使い、$\mathbf k_e=\int\mathbf B^T\mathbf D\mathbf B\,dV$ と計算します。 【④分布荷重を節点へ換算する】体積力bなら $\mathbf f_e=\int\mathbf N^T\mathbf b\,dV$ として、同じ仮想仕事になる等価節点力へ変えます。一次元の分布軸荷重pなら、節点iの寄与は $\int N_ip\,dx$ です。 【⑤解いた後に結果を表示する】節点変位が求まった後、①と同じ内挿式へ数値を入れ、節点のない場所の変位も求めます。変形図を描くときなどに使います。ひずみ・応力はNで直接補うのではなく、②の微分と材料則で計算するのが基本です。 【⑥要素の座標・形状を表す】座標も $x=\sum_iN_ix_i$ などで補う使い方があります。アイソパラメトリック要素では、形状の座標と未知の分布に同じ形状関数を使います。どの要素でも同じNとは限らず、節点数・次数・要素の種類で変わります。

具体例

長さ200mmの一次棒で、左節点0.02mm、右節点0.12mmとします。左から50mmでは $N_1=0.75,\ N_2=0.25$ なので、変位は $0.75\times0.02+0.25\times0.12=0.045\,\mathrm{mm}$(⑤)。ひずみは $(0.12-0.02)/200=0.0005$(②)。両節点を同じ0.10mmにすると、どこでも変位0.10mm、ひずみ0となります。これは同じ関数を使う別々の計算場面です。

基礎から順に読む:形状関数 →

境界条件と自由度
$\mathbf K_{ff}\mathbf d_f=\mathbf f_f-\mathbf K_{fc}\bar{\mathbf d}_c,\quad \mathbf r_c=\mathbf K_{cf}\mathbf d_f+\mathbf K_{cc}\bar{\mathbf d}_c-\mathbf f_c$
自由度は、計算で独立に扱う変位や回転の成分です。2次元の通常の連続体要素やトラスなら、節点ごとに $x,y$ 方向の2成分があります。 梁やシェルでは回転自由度も持つため、節点数に必ず2を掛けるわけではありません。変位を指定する基本境界条件では、その成分を既知として与え、釣合いを満たすための反力を計算します。 表面力を指定する自然境界条件では、その力を外力として与え、変位を求めます。ただし固定された節点に既知の外力を加えることもできます。 このとき反力は、その既知外力も含めた釣合いから求めるので、「各自由度では力か変位の一方しか既知にできない」という表現は厳密ではありません。式では $f$ を未知変位の自由度、$c$ を指定変位の自由度に対応する添字として使います。 指定変位が0でない場合、$-\mathbf K_{fc}\bar{\mathbf d}_c$ を右辺へ移すことを忘れないようにします。反力は、拘束前の剛性行列と元の既知外力から計算します。 自由な未知数の数が分かっても、構造が安定かどうかは別です。必要な剛体運動を止め、機構や無接続部分がないことも確認します。 拘束の独立性があるとき、未知自由度数は全自由度数から独立な指定変位成分数を引いて求められます。

具体例

節点5個の2次元トラスでは全変位成分は10。ピン支持の2成分とローラー支持の1成分を独立に拘束すると未知自由度は7です。 ただし配置が機構なら解は一意になりません。別例として、$k=10000\,\mathrm{N/mm}$ のばねで左端 $d_1=0.2\,\mathrm{mm}$ を指定し、右端に $F=1000\,\mathrm N$ を加えると、$k(d_2-d_1)=F$ から $d_2=0.3\,\mathrm{mm}$。 指定変位を右辺へ反映しないと0.1mmになってしまいます。

第5章 有限要素法の実践

形状関数:節点の値から内部の値へ
$u(x)=\sum_i N_i(x)\,u_i$
有限要素法では、物体を小さな要素に分け、節点の変位などを未知数として求めます。節点は角だけでなく、辺の途中や要素内部に置く場合もあります。 形状関数 $N_i(x)$ は、位置 $x$ で節点 $i$ の値 $u_i$ をどれだけ効かせるかを決める重みです。各節点の寄与 $N_i u_i$ を足すと、内部の変位 $u(x)$ を近似できます。 通常の節点補間では、自分の節点で1、ほかの節点で0となり、全形状関数の和は1です。高次要素では負の重みもあるため、常に0〜100%の配分という意味ではありません。変位の補間式を微分すれば、ひずみの計算につながります。

具体例

2節点の棒で節点1の変位が3・節点2が1のとき、真ん中の変位は $N_1\cdot3+N_2\cdot1$。真ん中では $N_1=N_2=0.5$ なので $0.5\times3+0.5\times1=2$。節点の値を間へなめらかに配る。

基礎から順に読む:形状関数 →

アイソパラメトリック要素
$x=\sum_i N_i x_i,\qquad u=\sum_i N_i u_i$
要素の座標と変位に、同じ形状関数 $N_i$ を使う方法です。基準正方形の位置 $(\xi,\eta)$ を決めると、$x=\sum N_i x_i$、$y=\sum N_i y_i$ から実際の要素内の位置が求まります。同じ重みで $u=\sum N_i u_i$ と変位も求めます。 基準座標では積分点や形状関数を共通にできるので、形の異なる要素にも同じ計算手順を使えます。中間節点を持つ高次要素なら、曲がった辺も近似できます。 座標変換に伴う微分や面積の換算にはヤコビ行列を使います。節点の順序や形状が不適切で変換が裏返ったり、要素がつぶれたりしていないかの確認も必要です。

具体例

基準正方形の中央では4節点の重みが各1/4です。実際の座標も変位も、4節点の値の平均として求められます。ただし、一般の四辺形ではこの点が面積の重心と一致するとは限りません。

4節点要素の変形モードと非適合モード
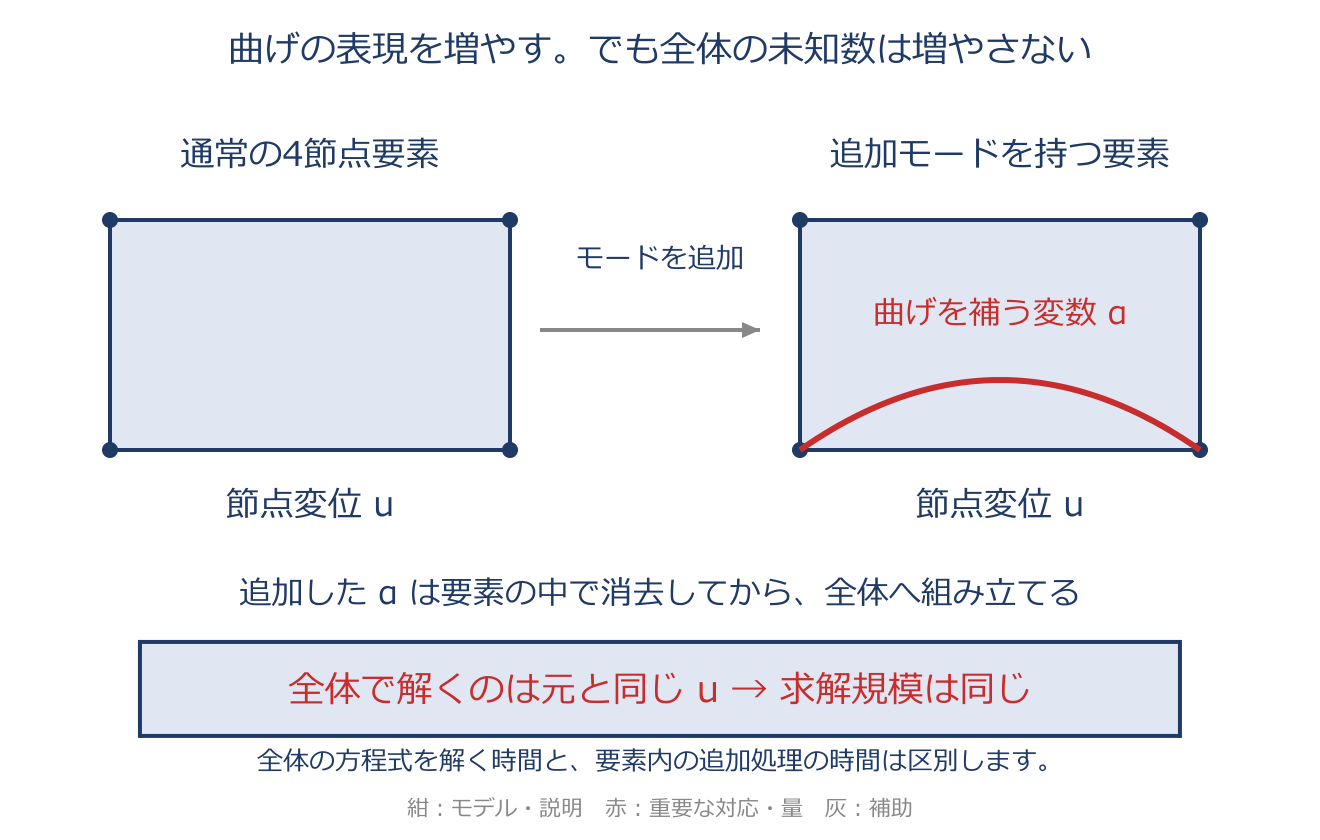
4節点要素の変形モードと非適合モードのアプリ教材図
$N_5=1-\xi^2,\qquad N_6=1-\eta^2$
4節点四辺形の変位は、基準座標の各方向について1次の双線形式で表します。この近似では伸びやせん断を表せますが、純曲げに必要な2次の変位を十分に表せず、余計なせん断ひずみが生じて硬くなる場合があります。 そこで、節点変位とは別の変数を使い、$1-\xi^2$、$1-\eta^2$ などの変位モードを要素内に加えます。これが非適合モードです。隣接要素の境界で変位が完全に一致するとは限らないため、適切な定式化が必要です。 追加変数は要素ごとに独立しているので、全体行列を作る前に静的縮約で消去できます。全体の未知変位数は増えませんが、各要素での計算は追加されます。

具体例

細長い板を曲げると、上側は縮み、下側は伸びます。直線的な変位だけでこの形を表そうとして硬すぎる結果になるとき、要素内部の曲げモードを補う方法が役立ちます。

高次要素:セレンディピティとラグランジュ
高次要素:セレンディピティとラグランジュのアプリ教材図
実座標で変位が $n$ 次多項式なら、微分したひずみは高々 $(n-1)$ 次です。
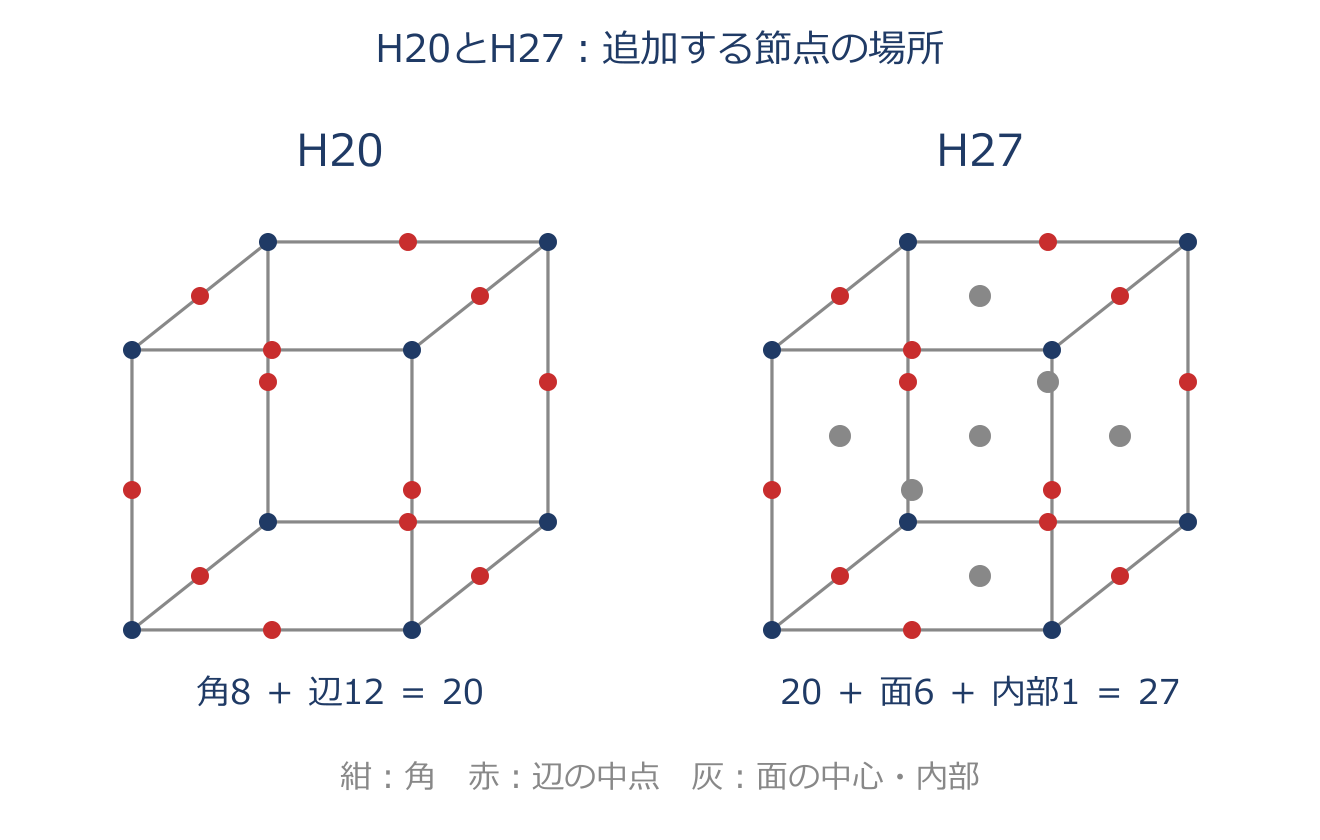
中間節点を設けると、節点間の変位や形状を曲線で表しやすくなります。例えば直線辺上の2次補間は、両端と中間の3点の値を使います。 代表的な2次要素では、セレンディピティ族の四辺形は8節点、六面体は20節点です。ラグランジュ族の四辺形は中央を含む9節点、六面体は面中央と内部も含む27節点です。節点数と配置を見比べましょう。 次数は座標の選び方にも注意が必要です。曲がった要素やゆがんだ要素では、座標変換を挟むため、実座標でのひずみを単純に「必ず1次」とは言えません。高次要素でも、形状の悪さや境界条件の誤りが自動的に解消されるわけではありません。

具体例

図の六面体では、20節点要素は8個の角と12本の辺の中点を使います。27節点要素はさらに6面の中央と要素の中央を加えます。表したい変形と計算量の両方を考えて選びます。

境界条件(ディリクレとノイマン)
境界条件(ディリクレとノイマン)のアプリ教材図
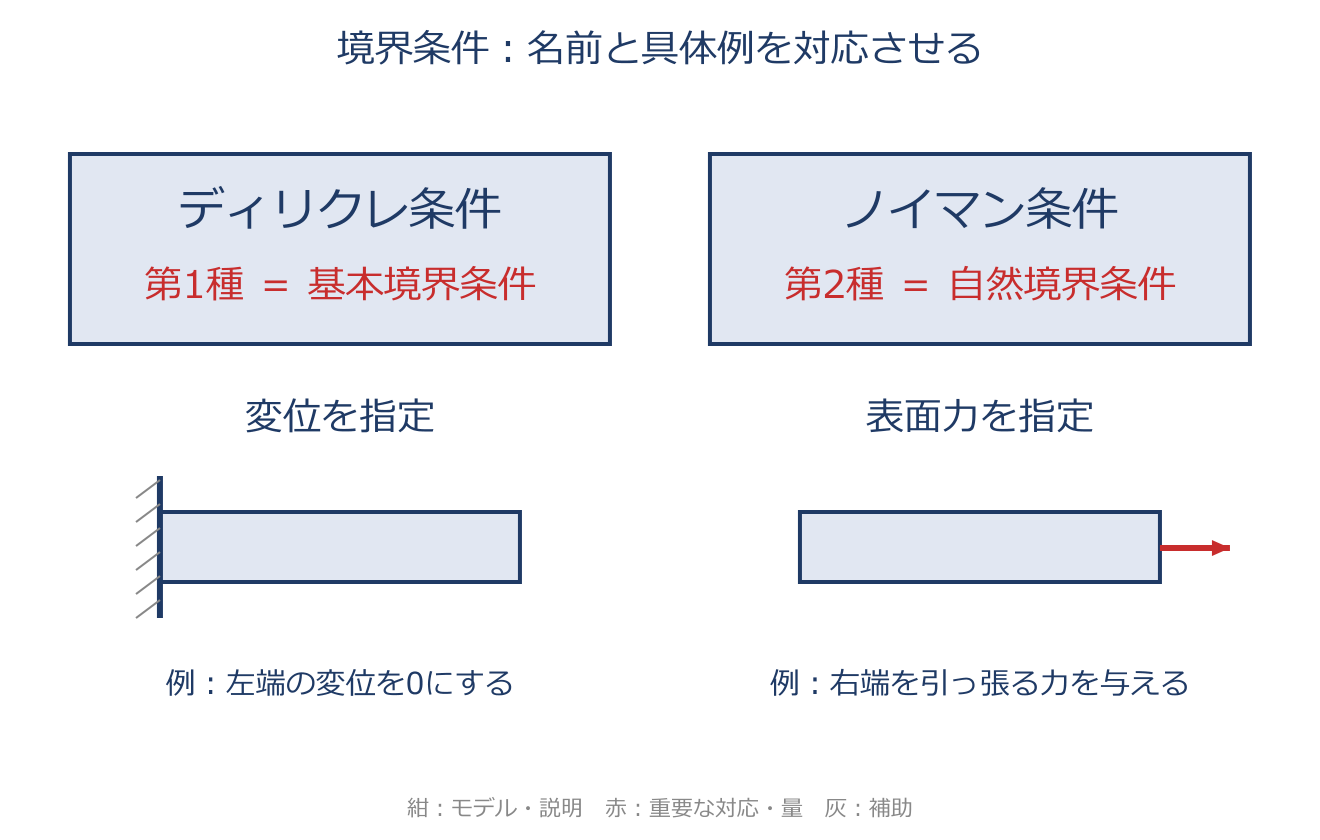
求めたい量の値そのものを指定する条件が、ディリクレ条件(基本境界条件)です。構造解析なら変位で、固定の0だけでなく、決めた量だけ動かす強制変位も含みます。 境界での力や流れを指定する条件が、ノイマン条件(自然境界条件)です。構造解析なら表面力、熱伝導解析なら熱流束が対応します。熱伝導のディリクレ条件は温度の指定です。指定値は一定でも時間とともに変わっても構いません。 通常の静的構造解析では、剛体として移動・回転できないように拘束します。対称面では、構造なら面に垂直な変位を0にするなど、解析する物理量に応じた対称条件を与えます。

具体例

片持ちはりなら壁側の節点を『変位0(ディリクレ)』、先端に『荷重(ノイマン)』。左右対称の板は中央線を対称拘束して半分だけ解く。

要素選択(2D簡単化とソリッド要素)
要素選択(2D簡単化とソリッド要素)のアプリ教材図
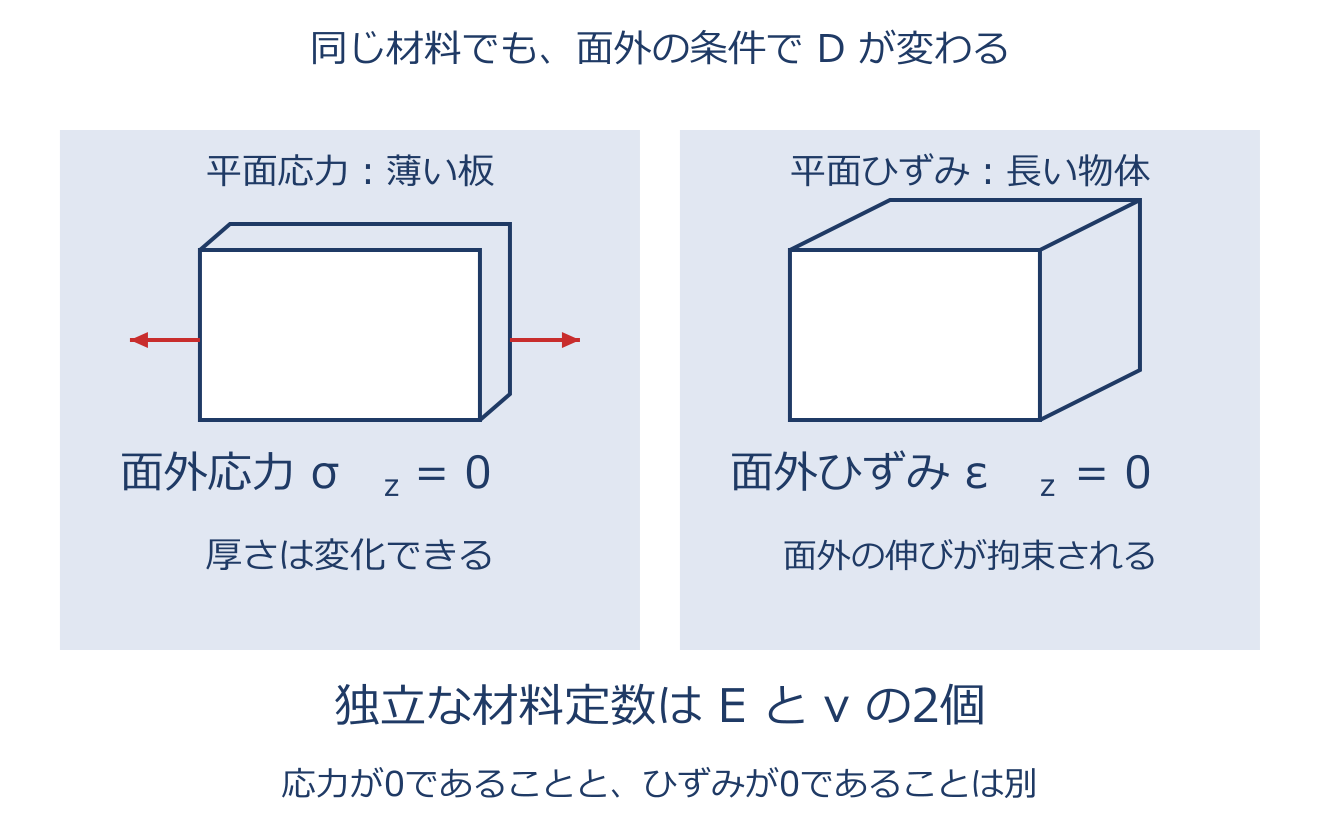
要素は、求めたい変形や応力を表せるかで選びます。薄板の面内引張りは平面応力、長く一様な構造の奥行き方向の変形を無視できる断面は平面ひずみで簡単化できます。 面外の反りや厚さ方向の応力変化を調べたいのに、面内変形だけの2次元要素を使うと、その現象を表せません。厚い部材や局所的な3次元応力を扱う場合は、ソリッド要素が候補になります。 薄い部材の面外曲げにはシェル要素も使えます。単に薄い・厚いだけで決めず、問題の目的と要素が持つ自由度・仮定を対応させます。

具体例

薄板の面内引張→平面応力 / 長い円管・堤防の断面→平面ひずみ / 厚板にブロックが載る熱応力や異材薄板の反り→3次元ソリッド。

変位法FEMの計算アルゴリズム
変位法FEMの計算アルゴリズムのアプリ教材図
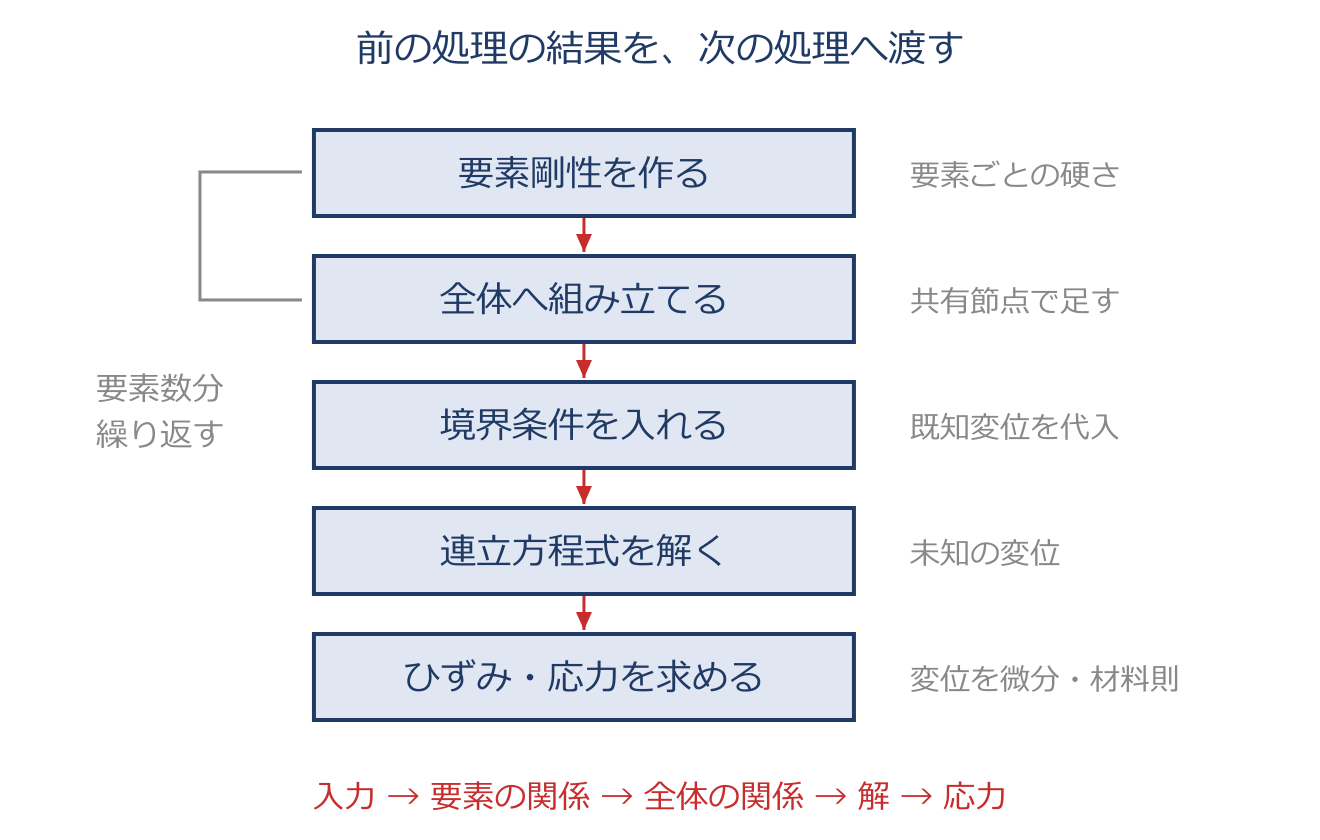
①形状・材料・荷重・境界条件を入力します。 ②各要素で、変位と節点力を結ぶ要素剛性行列を作ります。 ③共通節点の寄与を足し合わせ、全体剛性行列を組み立てます。 ②③は全要素について行います。 ④既知の変位を代入して移項し、未知変位だけの方程式にします。 ⑤連立一次方程式 $[K]\{u\}=\{f\}$ を解き、節点変位を求めます。 ⑥変位からひずみ、ひずみから応力を計算します。 ⑦変形図や応力図を表示し、反力のつり合いや計算条件と照合します。

具体例

穴埋めの定番順は『要素剛性マトリックス作成→全体剛性マトリックス組立て→境界条件処理→連立一次方程式の求解』。

第6章 数値計算法の基礎

直接法と反復法
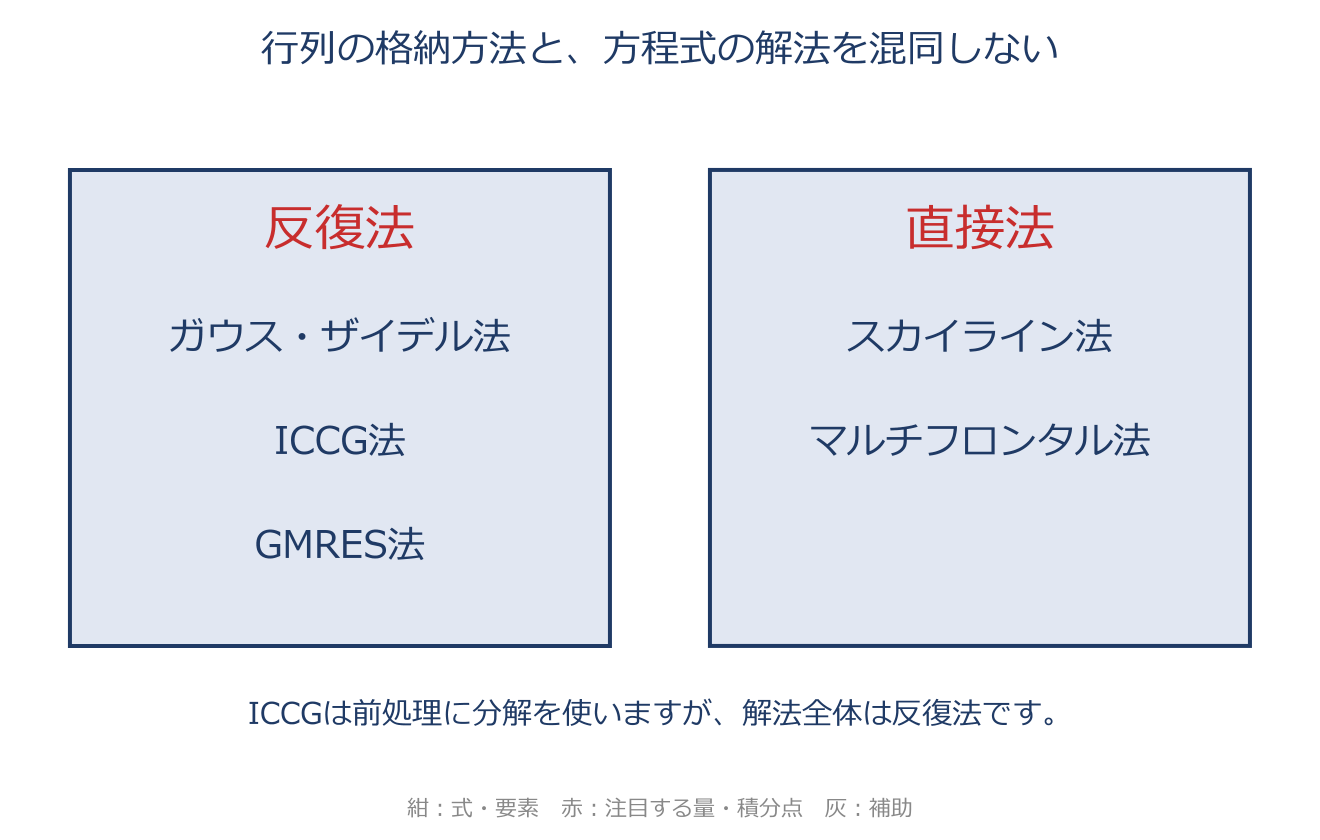
直接法と反復法のアプリ教材図
FEMでは、要素の式を集めて $[K]\{u\}=\{f\}$ という連立一次方程式を作ります。直接法と反復法は、この式から未知の節点変位などを求めるための方法です。 直接法は、消去や分解を決まった手順で行い、解を求めます。丸め誤差のない計算なら有限回で厳密解が得られますが、実際のコンピュータでは丸め誤差が入ります。 反復法は、仮の答えから始め、式に合うように繰り返し修正します。残差 $\{r\}=\{f\}-[K]\{u\}$ などで終了を判断します。収束の可否と速さは、行列と解法の組合せや前処理によります。

具体例

荷重だけが何通りも変わるなら、直接法の分解結果を再利用できます。非常に大きく、ゼロ成分の多い行列なら、反復法で記憶量を節約できる場合があります。規模だけでなく、行列の性質と必要な精度で選びます。

ヤコビ法とガウスザイデル法
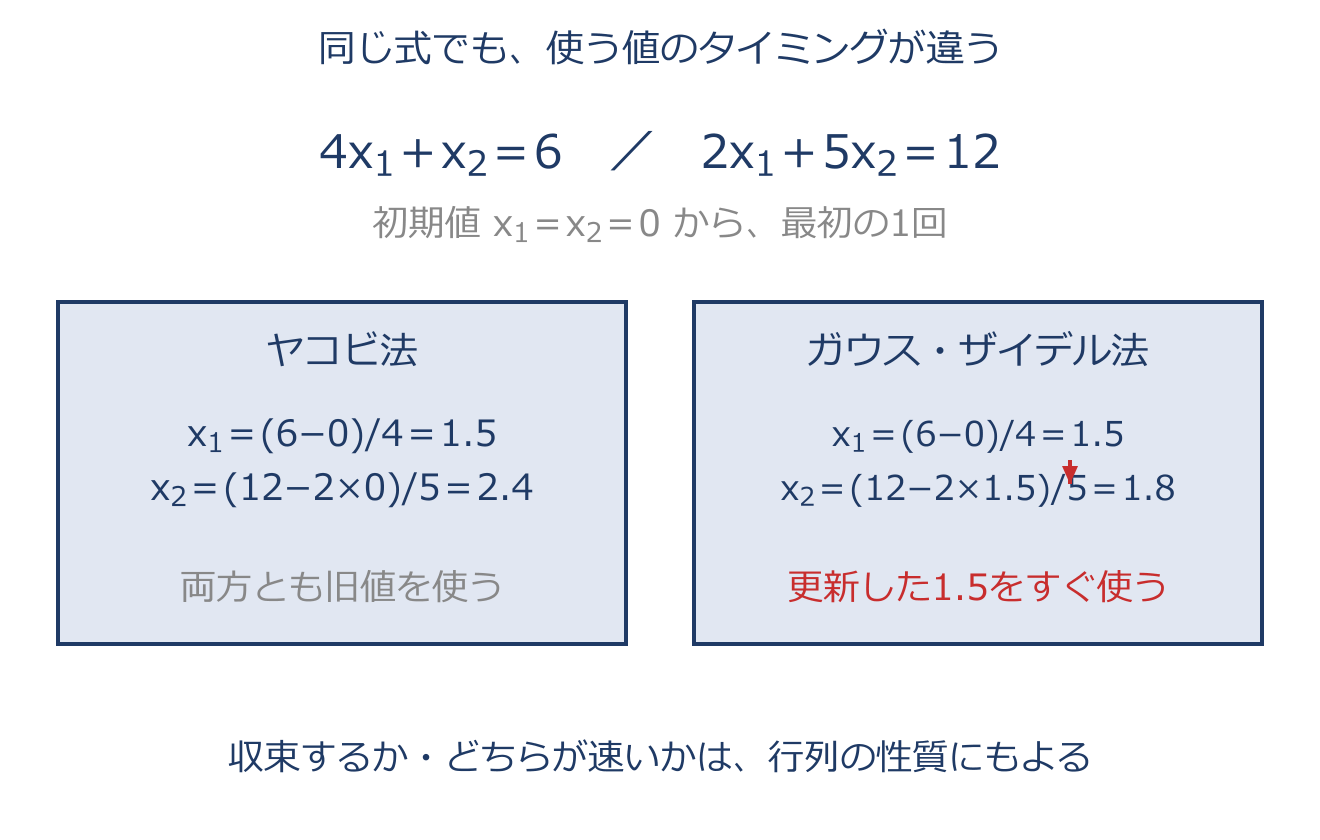
ヤコビ法とガウスザイデル法のアプリ教材図
$4x_1+x_2=6,\qquad 2x_1+5x_2=12$
連立方程式の近似解を順に直す反復法です。ヤコビ法は全成分を一つ前の反復の値から更新します。ガウス・ザイデル法は、同じ反復の途中でも更新済みの値を次の計算に使います。収束するか、どちらが速いかは、行列の性質や変数の並べ方によります。

具体例

初期値を $x_1=x_2=0$ とします。第1式から $x_1=(6-x_2)/4=1.5$ です。ヤコビ法は第2式にも旧値 $x_1=0$ を使い、$x_2=(12-2\times0)/5=2.4$。ガウス・ザイデル法は更新済みの1.5を使い、$x_2=(12-2\times1.5)/5=1.8$ です。この更新を繰り返します。

完全積分・次数低減積分と要素別の積分点数
要素剛性行列は、要素内部の積分を数値積分で評価して作ります。一般的な四辺形要素では、4節点の完全積分は2×2点、8節点の完全積分は3×3点を用います。これは通常の要素で必要な次数を積分する設定であり、ゆがんだ形状や材料変化があっても常に誤差0という意味ではありません。 次数低減積分は積分点を減らす方法です。計算量を減らし、条件によってはロッキングによる過剰な硬さを緩和できます。 ただし、少ない積分点では検出できない変形が残る場合があります。見た目は変形しても積分点ではひずみが0となるアワーグラスモードがその例です。要素を細かくするだけで解決するとは限らず、適切な要素形式や制御方法が必要です。

具体例

1次四辺形は完全積分4点・低減積分1点、2次四辺形は完全積分9点(3×3)・低減積分4点(2×2)が目安です。

バンド幅・スカイライン・疎行列の記憶
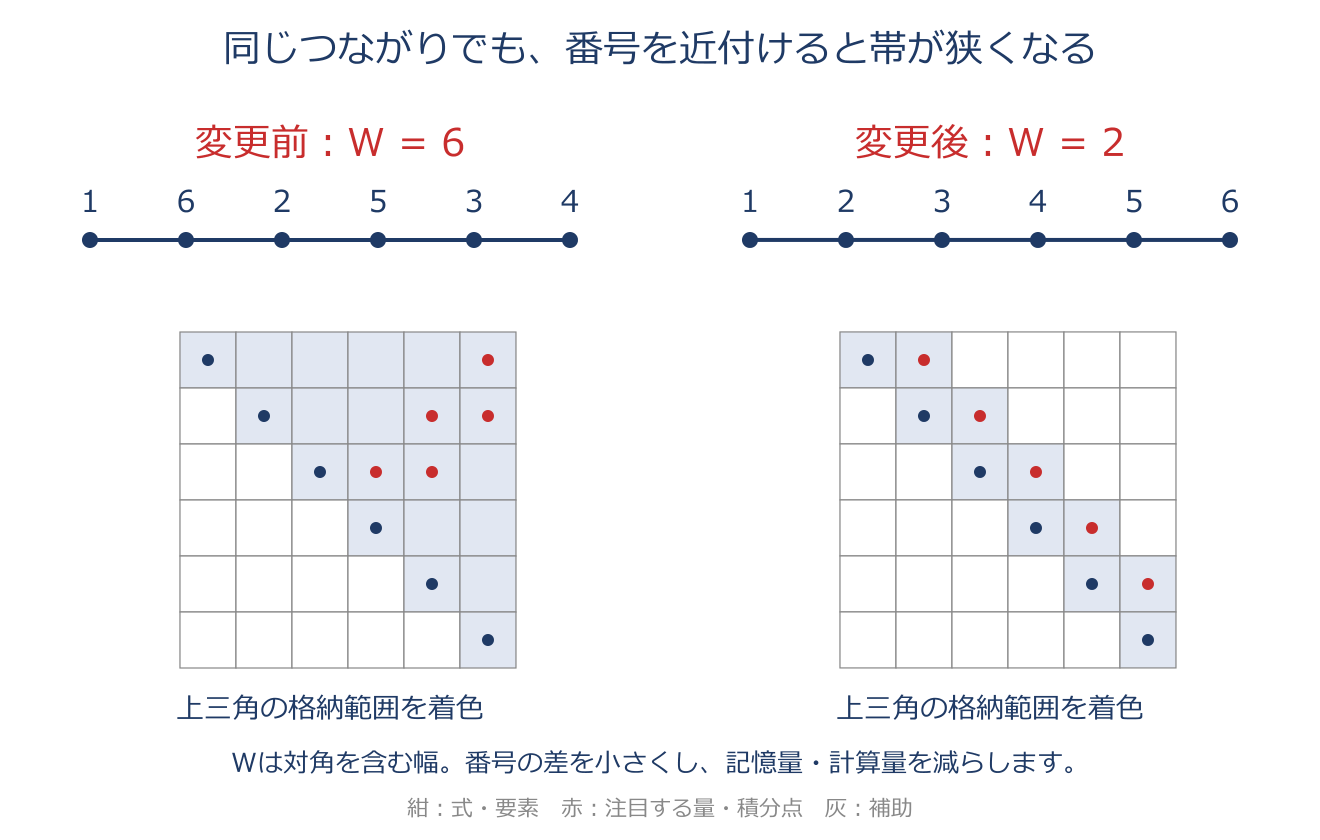
バンド幅・スカイライン・疎行列の記憶のアプリ教材図
剛性行列はほとんどが0の疎行列です。非0が対角の周りに帯状に集まる幅をバンド幅といい、節点番号の付け方で変わります。帯の中だけ記憶するバンド法、列ごとに可変長で記憶するスカイライン法、非0の値と位置だけを持つ疎行列格納で、メモリを大きく節約します。

具体例

プリプロセッサで節点番号を付け直しバンド幅を最小化すると、記憶量も計算量も減ります。

共役勾配法(CG)とICCG法
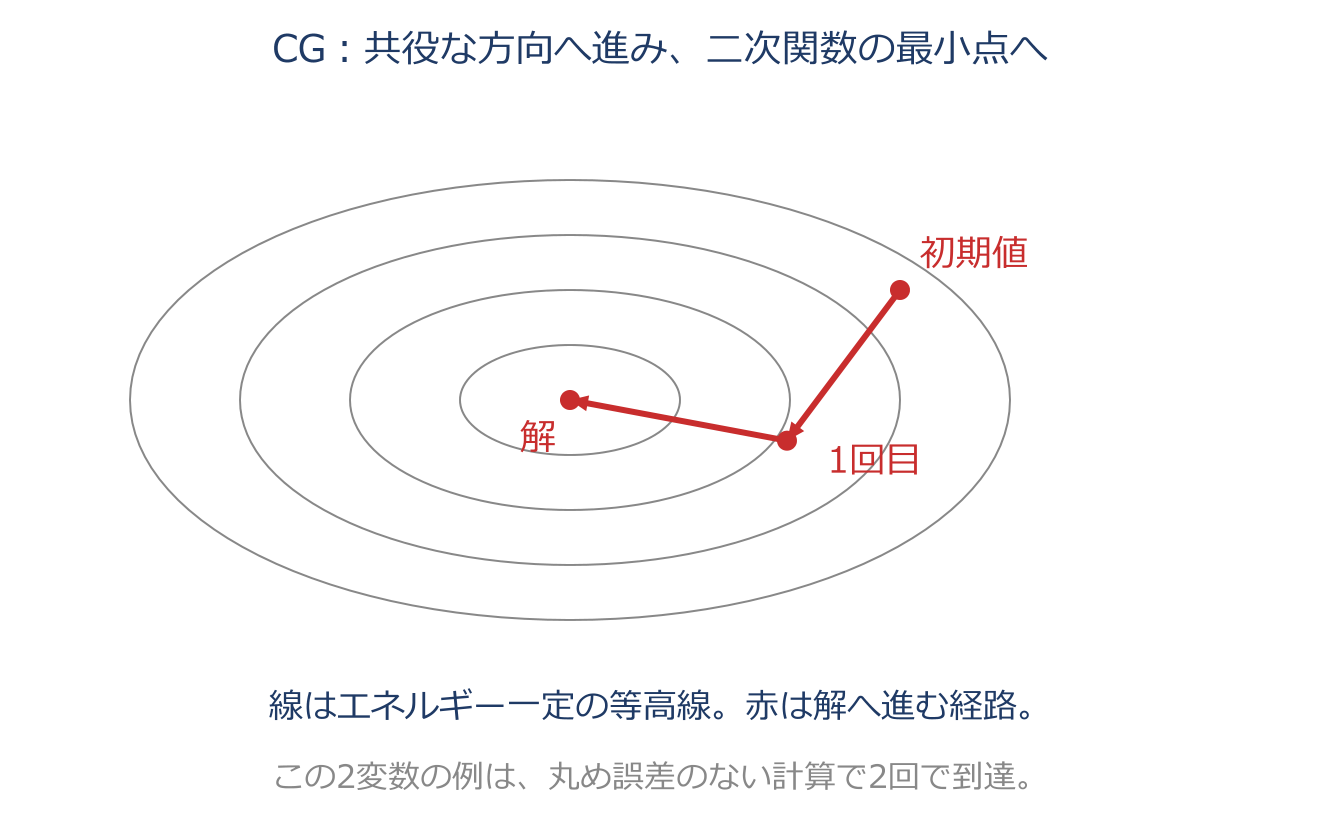
共役勾配法(CG)とICCG法のアプリ教材図
共役勾配法(CG)は、対称正定値の連立一次方程式に用いる反復法です。互いの修正を打ち消しにくい「共役な方向」を順に使って解へ近づきます。丸め誤差がなければ $n$ 元の問題を高々 $n$ 回で解けますが、実際は必要な精度に達したところで止めます。 前処理は、答えを変えずに、反復が進みやすい方程式へ整える操作です。不完全コレスキー分解を前処理に使うCG法をICCG法と呼びます。不完全とは、分解で生じる成分の一部を省いて、記憶量と計算量を抑えることです。 標準のCGを非対称行列などにそのまま適用してよいわけではありません。行列の条件を確認して解法を選びます。

具体例

数万自由度の解析では、直接法よりICCG法などの反復解法が記憶量・速度の点で有利になることが多いです。

第7章 要素テクノロジーの基礎

解の連続性(C⁰連続)
解の連続性(C⁰連続)のアプリ教材図
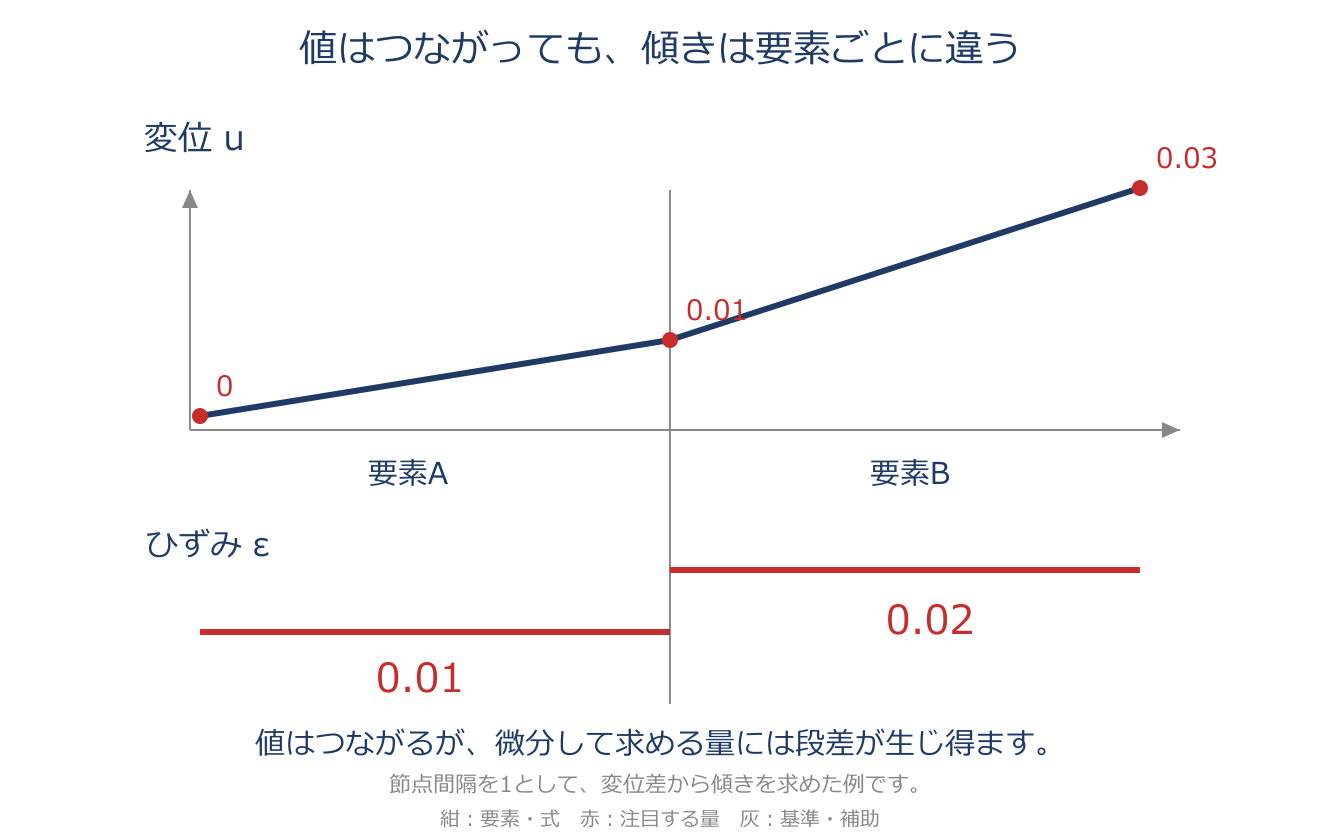
通常の適合する変位法の連続体要素は、変位の値を要素間でつなぐ $C^0$ 連続です。微分して求めるひずみや応力は、要素間で不連続になり得ます。通常のベルヌーイ・オイラーはりの変位法では、たわみとその傾きまでつなぐ $C^1$ 連続を使います。熱伝導でも温度の連続と、温度勾配から求める熱流束の連続は別です。

具体例

応力解析では変位は連続だがひずみ・応力は要素間でとびとびになり得る。熱伝導では温度は連続・熱流束は不連続。この応力のとびは収束の目安になります。

定ひずみ三角形要素(CST)
定ひずみ三角形要素(CST)のアプリ教材図
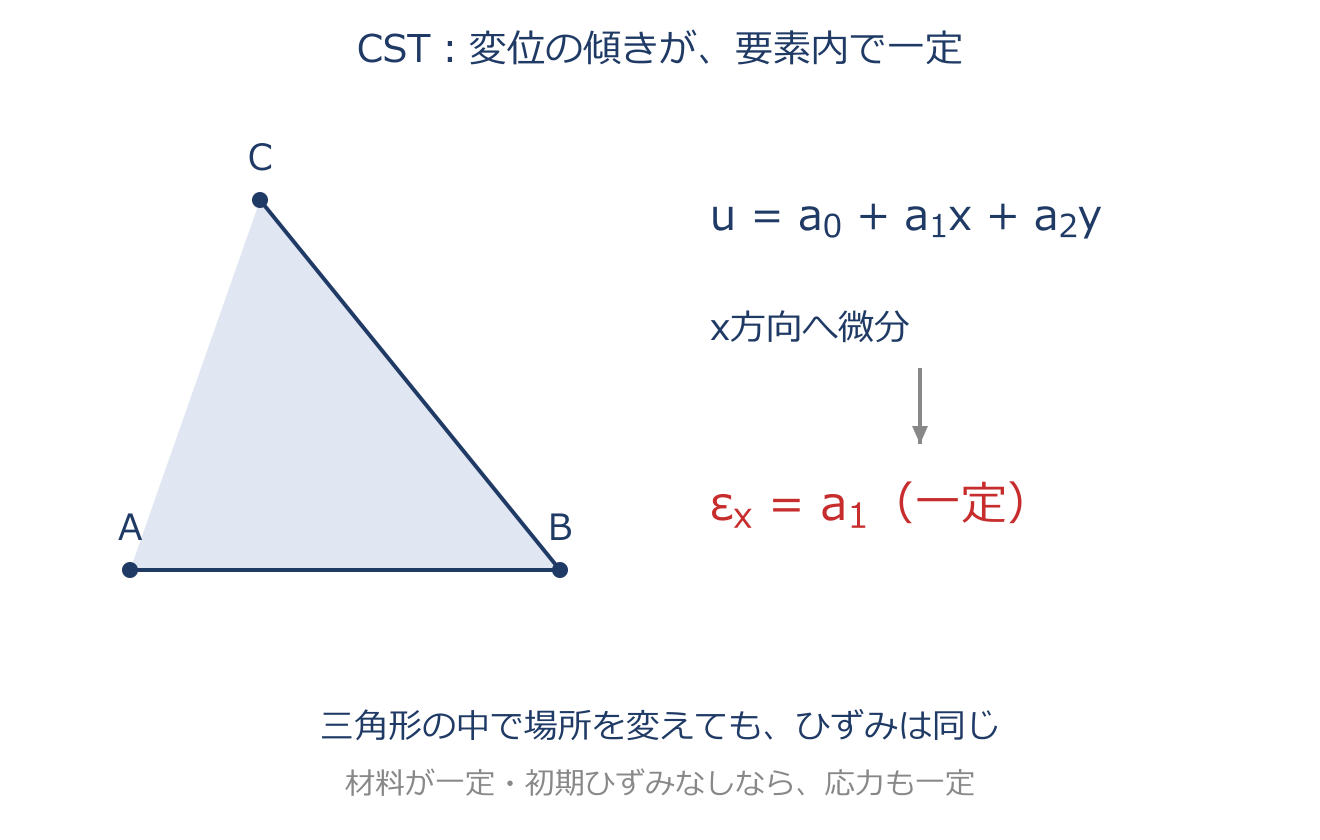
3節点の一次三角形要素では、変位を $u=a+bx+cy$ のような一次式で近似します。微分すると $\partial u/\partial x=b$、$\partial u/\partial y=c$ という定数になるので、要素内のひずみも一定です。 このため定ひずみ三角形(CST)と呼びます。材料行列と初期ひずみも要素内で一定なら、応力も一定になります。 曲げでは上側と下側で伸縮が変わりますが、1個のCSTはこの変化を表せません。応力集中や曲げを精度よく求めるには、必要な方向に十分な分割を行うなどの工夫が必要です。

具体例

曲げを受ける領域にCSTを粗く使うと、実際よりかたく(変形が小さく)評価されがち。高さ方向にも十分な分割が要ります。

一次要素と高次要素(精度と計算時間)
一次要素と高次要素(精度と計算時間)のアプリ教材図
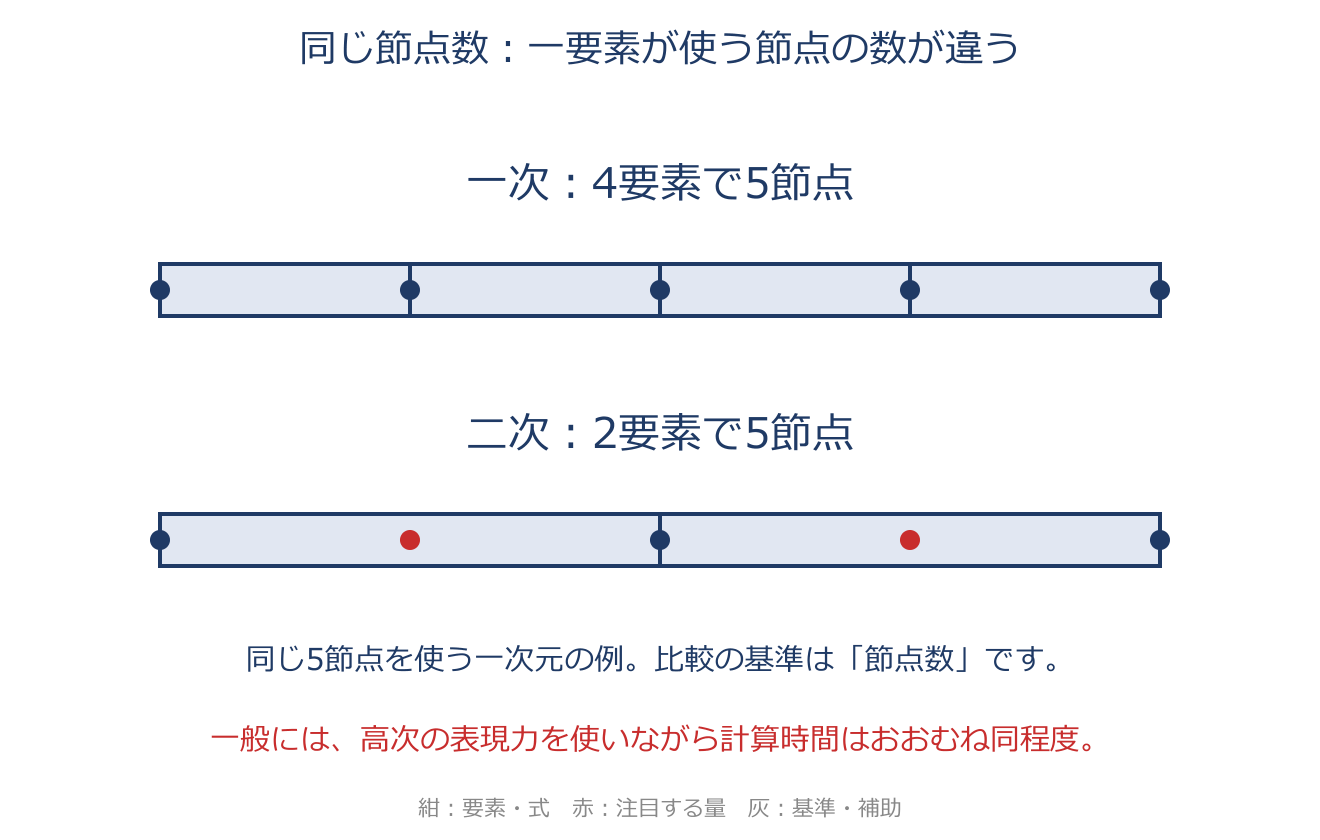
同じ要素数なら、二次要素は辺の中間などにも節点を持ち、滑らかな変形や曲面を表しやすい一方、未知数と計算負担が増えます。CSTは要素内のひずみが一定ですが、Q4にはxyの項があるため、一次要素のすべてが定ひずみとは限りません。同じ総節点数で求解規模も同程度なら、高次で精度の改善を期待でき、求解時間はおおむね同程度という比較になります。

具体例

比較する条件が「同じ要素数」か「同じ節点数」かを先に確認します。

二次要素の場の分布(温度・変位)
二次要素の場の分布(温度・変位)のアプリ教材図
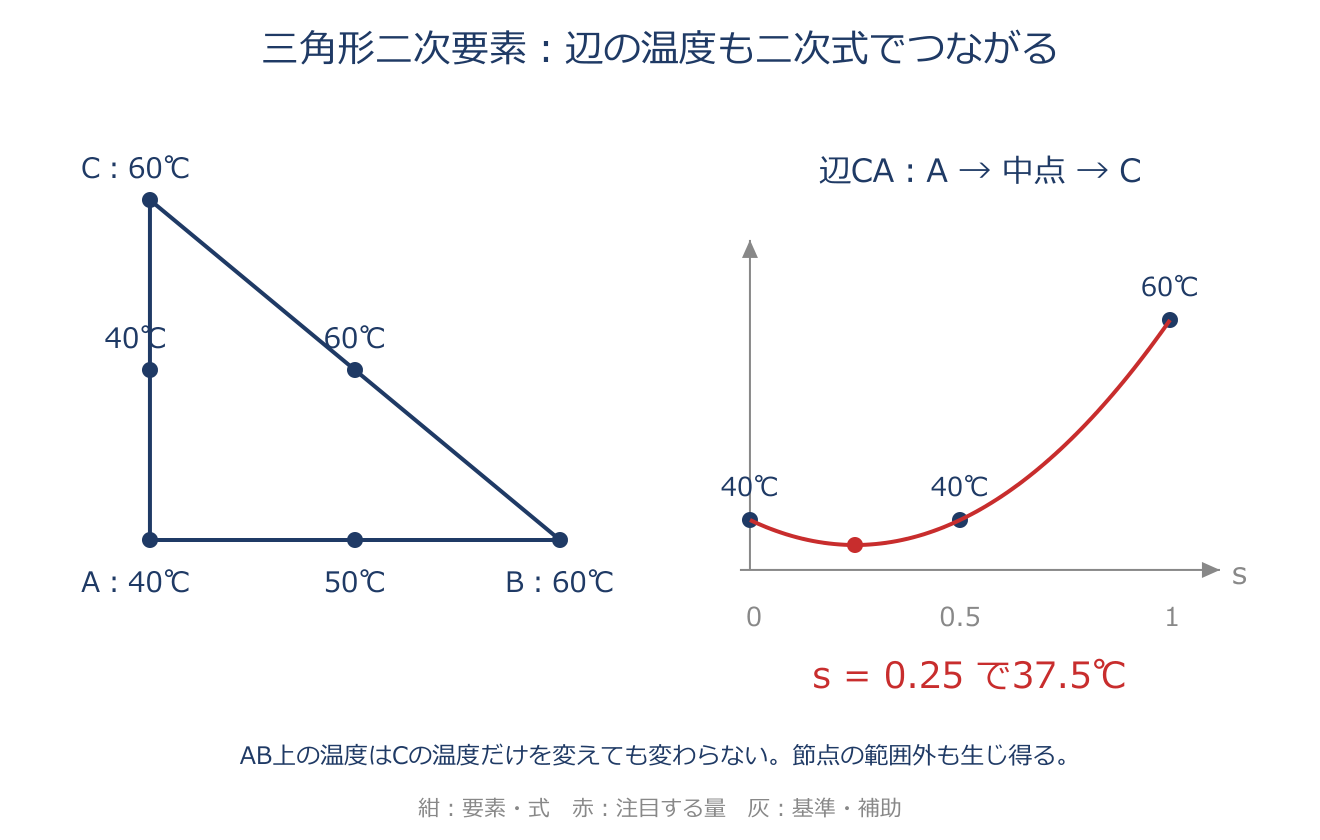
二次要素の直線辺では、両端と中間節点の値から二次曲線を作ります。端点の値を直線で結ぶだけとは異なり、途中で全節点の値より低い値や高い値を取る場合があります。 六節点三角形の内部は二次多項式で表せます。一方、8節点四辺形では基準座標の混合項も使うので、内部全体を単純な二次曲線と同一視せず、まず辺上の補間から理解しましょう。

具体例

図の辺で、左端40℃、中点40℃、右端60℃とします。左から右へ $0\le s\le1$ とすると、補間式は $T=40-20s+40s^2$ です。傾き $dT/ds=-20+80s=0$ より最小位置は $s=1/4$、温度は $40-5+2.5=37.5$℃です。節点温度の最小値40℃より低くなります。

アイソパラメトリック要素
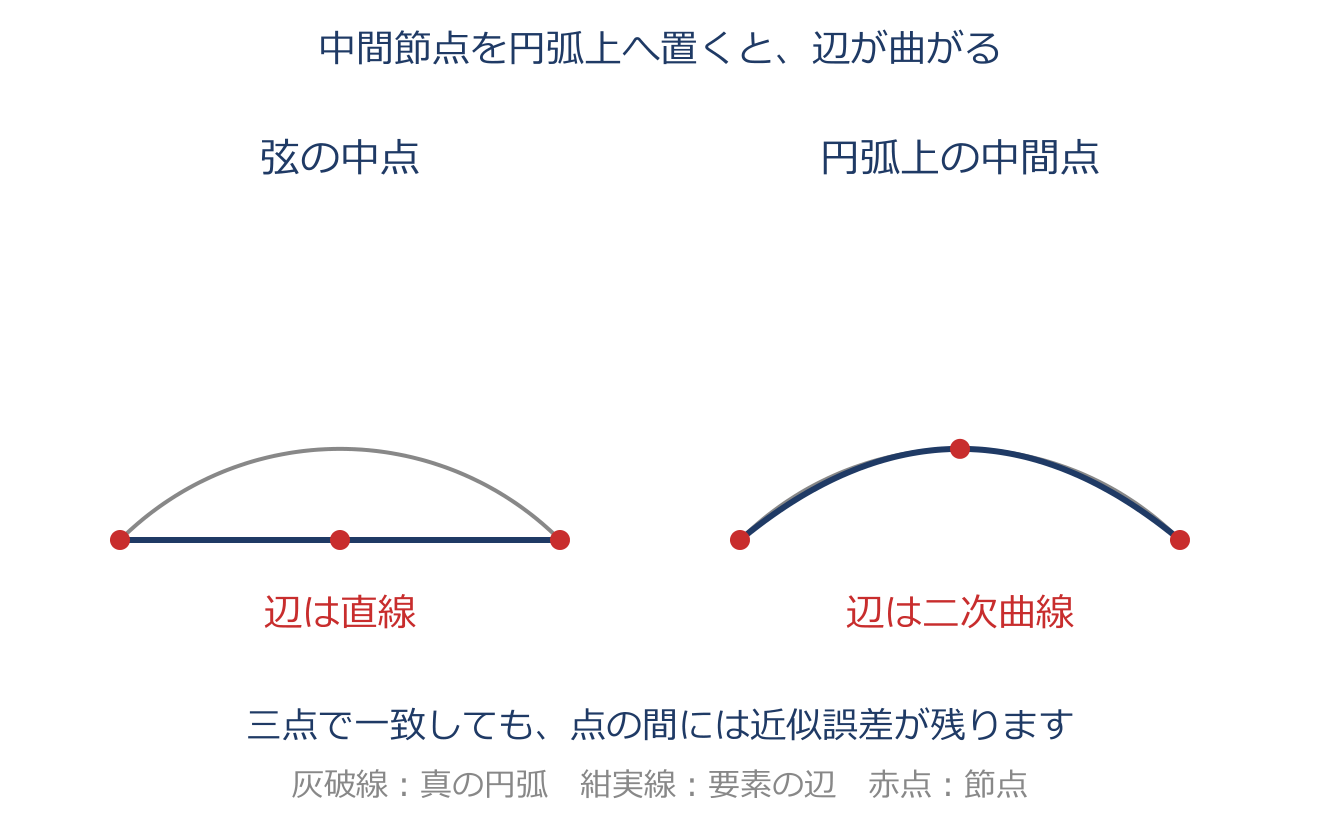
アイソパラメトリック要素のアプリ教材図
要素内の位置と変位を同じ形状関数で補間する要素です。基準要素から実形状への対応を作り、ヤコビ行列で微分や積分の尺度を変換します。一次のQ4にも二次のQ8にも使われる考え方で、二次でなければならないという条件はありません。要素が折り返すような不適切な写像は使えません。

具体例

円弧をもつ部品も、辺が曲がれる(2次の)アイソパラメトリック要素なら少ない要素数で形を再現できます。

8節点四辺形要素と円弧境界
8節点四辺形要素と円弧境界のアプリ教材図
8節点四辺形はセレンディピティ族の二次要素で、辺の中間節点を実際の円弧上に置けば辺を二次曲線として表せます。中間節点を隅節点の直線中点に置くだけでは辺は直線のままで円弧を近似できません。アイソパラメトリックなので座標も変位も同じ二次形状関数で内挿します。

具体例

円孔まわりの薄板を8節点要素でモデル化するとき、中間節点を円弧上に配置してはじめて曲線境界がなじみます。

要素の種類と節点自由度(構造要素と連続体要素)
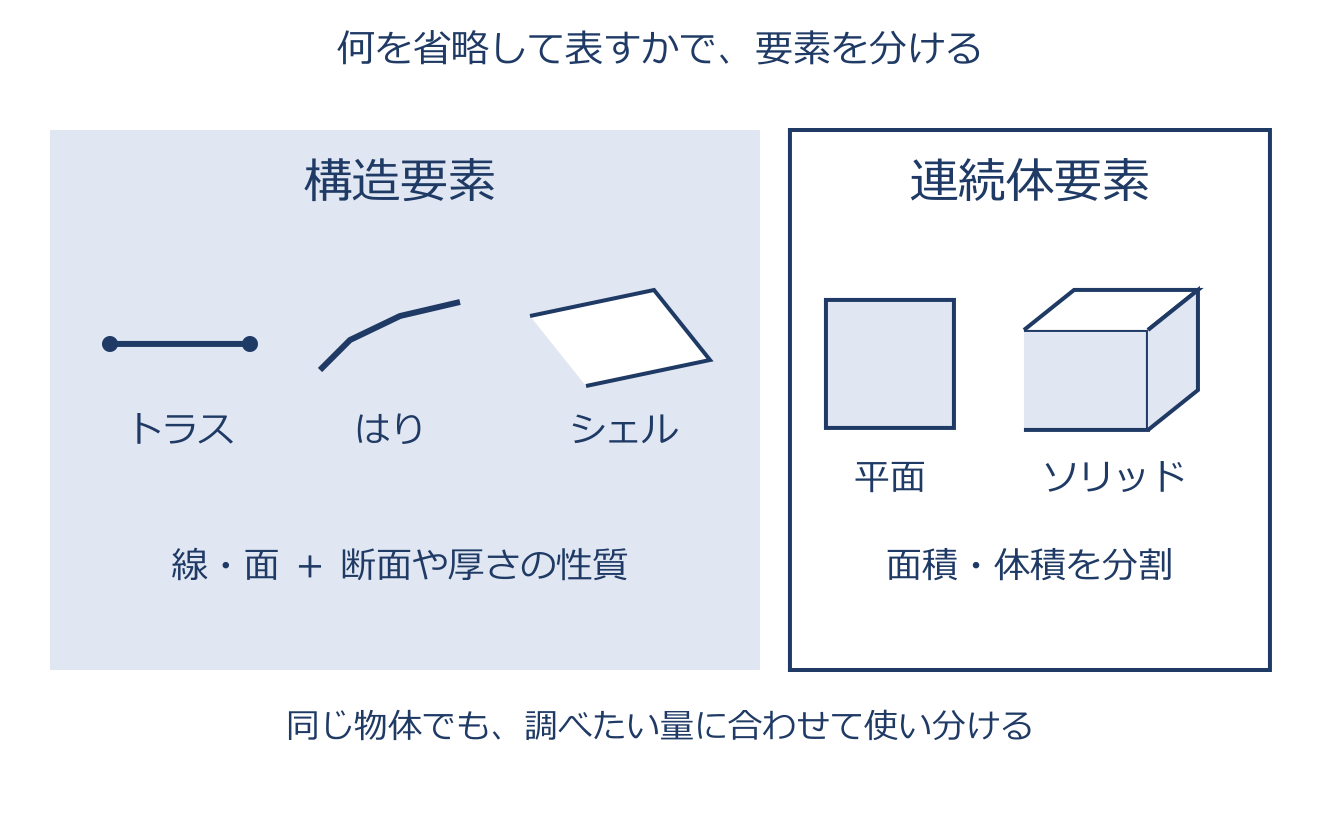
要素の種類と節点自由度(構造要素と連続体要素)のアプリ教材図
トラス・はり・シェルは、断面や厚さの働きをまとめた構造要素です。平面要素・三次元ソリッドは面積や体積を分割する連続体要素です。 通常の三次元ソリッドの節点未知量は3方向の変位、空間はりでは並進と回転の6成分です。シェルの回転自由度の扱いは定式化により5自由度や6自由度などがあります。 全体のたわみか局所の応力か、目的に必要な働きが残る要素を選びます。

具体例

薄い板はシェル、ボルトや骨組みははり、応力集中を見たい塊はソリッド2次――というように『見たいもの』で選びます。

はり要素の節点未知量(たわみ+たわみ角)
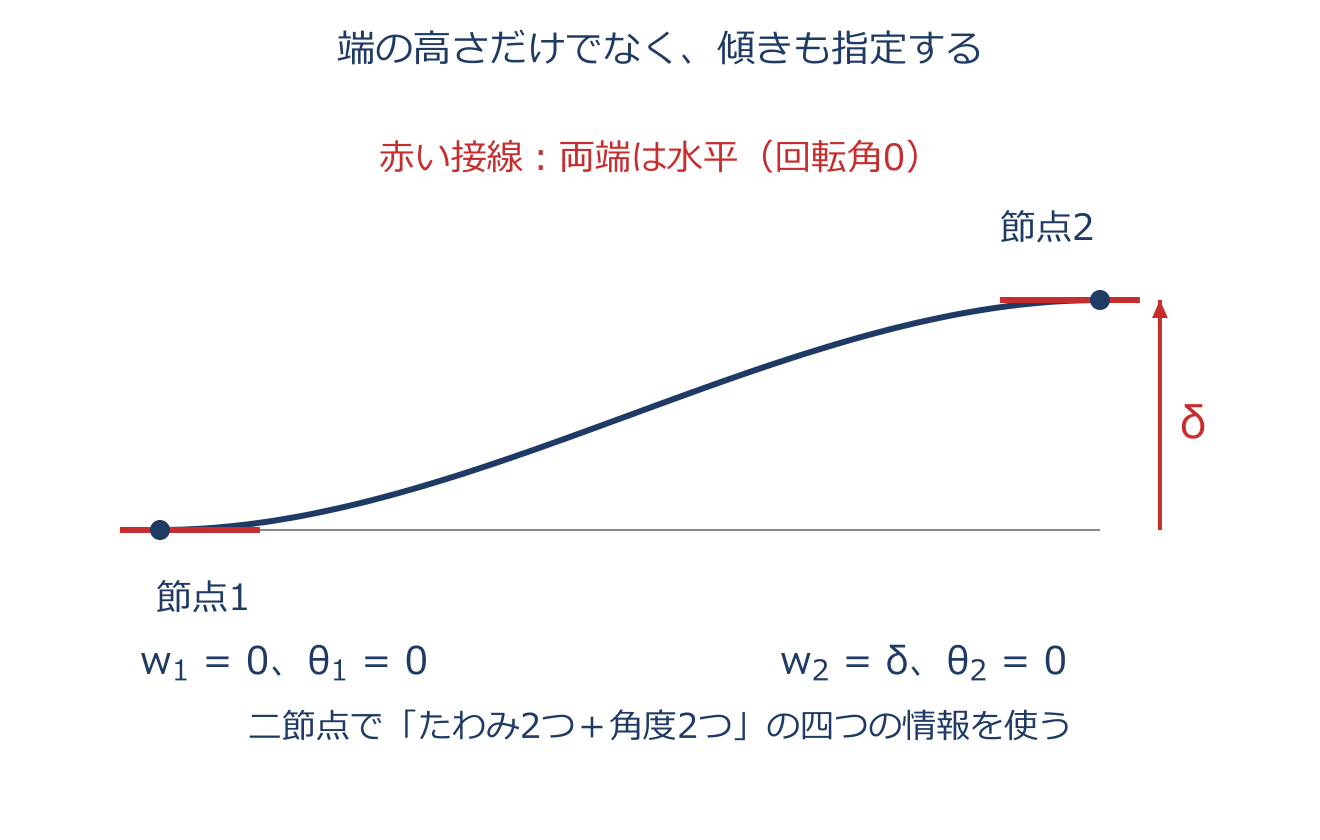
はり要素の節点未知量(たわみ+たわみ角)のアプリ教材図
ベルヌーイ・オイラーはり要素では、たわみ(横変位)とたわみ角(回転角)を節点の未知数にします。曲げの釣合いが変位について4階の微分方程式になり、たわみ角(変位の1階微分)まで要素間で連続にする必要があるためです(C¹連続)。曲げモーメントやせん断力・曲率は結果量で、節点未知数ではありません。

具体例

2次元はり要素は1節点に(たわみ・軸変位・たわみ角)を持ち、要素間で傾きまで滑らかにつながります。

要素の品質(アスペクト比・ゆがみ)
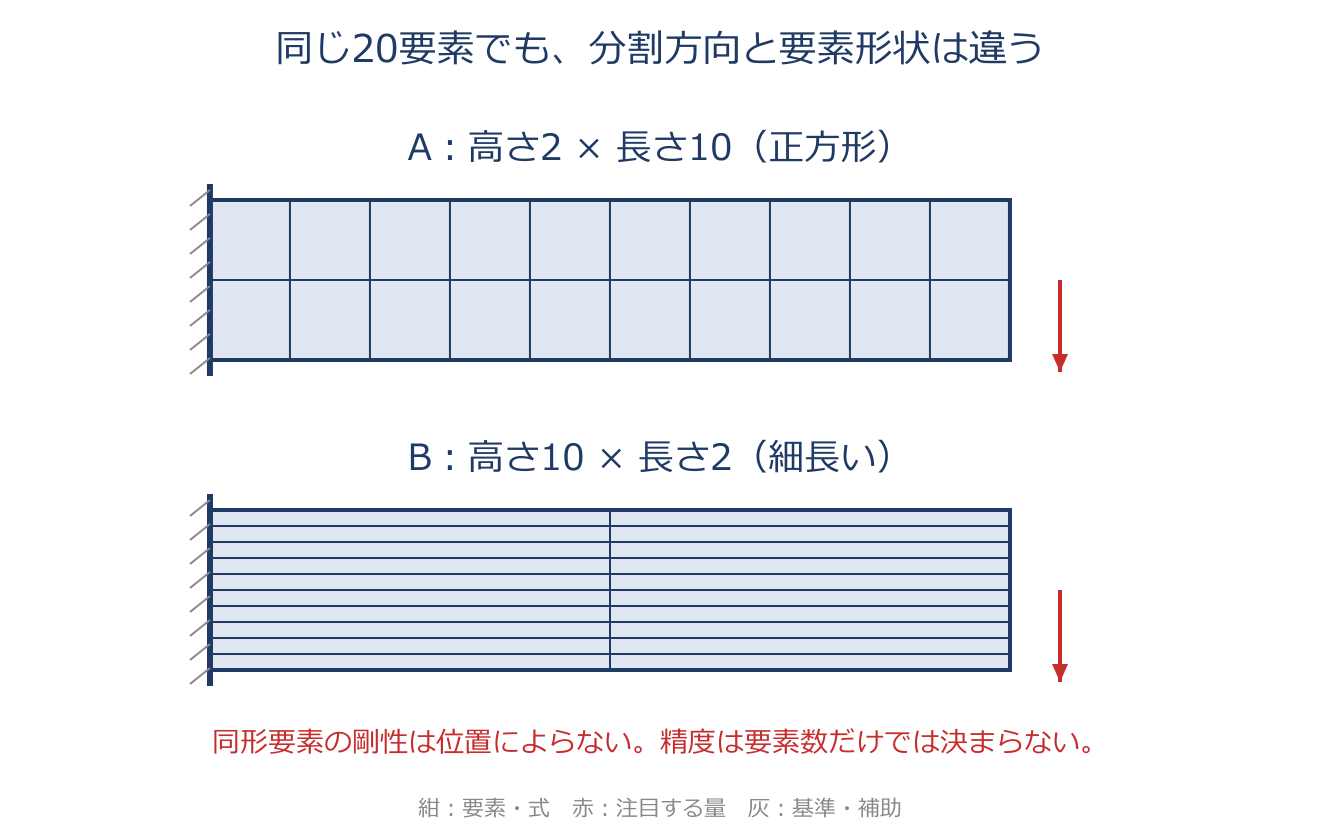
要素の品質(アスペクト比・ゆがみ)のアプリ教材図
細長い要素(アスペクト比が大きい)やゆがんだ要素は精度を落とします。アスペクト比(辺の長短の比)はできるだけ1に近いほどよく、極端に扁平な要素は応力・変位の精度を大きく損ないます。要素数を減らす目的で意図的に高アスペクト比にすることもありますが、一般には精度と引き換えです。自動メッシュでも品質チェックは欠かせません。

具体例

片持ばりを扁平な一次要素で解くと先端変位の精度が悪い。アスペクト比が20のような細長い要素は避けます。

ロッキングと砂時計モード
変位補間と積分法の組合せにより、本来ないせん断などに抵抗して硬すぎる結果になることがあり、これをロッキングと呼びます。低次の完全積分要素で細長いはりの曲げを扱う場合などに注意します。 低減積分は緩和策ですが、要素によっては変形しても積分点でひずみが検出されない砂時計モードを生むため、適切な安定化が必要です。二次要素を使えばすべての不安定性が消える、という意味ではありません。

具体例

定番の確認テストが片持ちはりの先端たわみ。1次完全積分の要素だと理論値よりかなり小さいたわみ(硬すぎ)になり、低減積分にすると今度は砂時計模様の変形が出ることがあります。辺が曲がれる2次要素を使うと、少ない要素数でも理論値に近いたわみが得られます。

四面体要素と六面体要素の使い分け
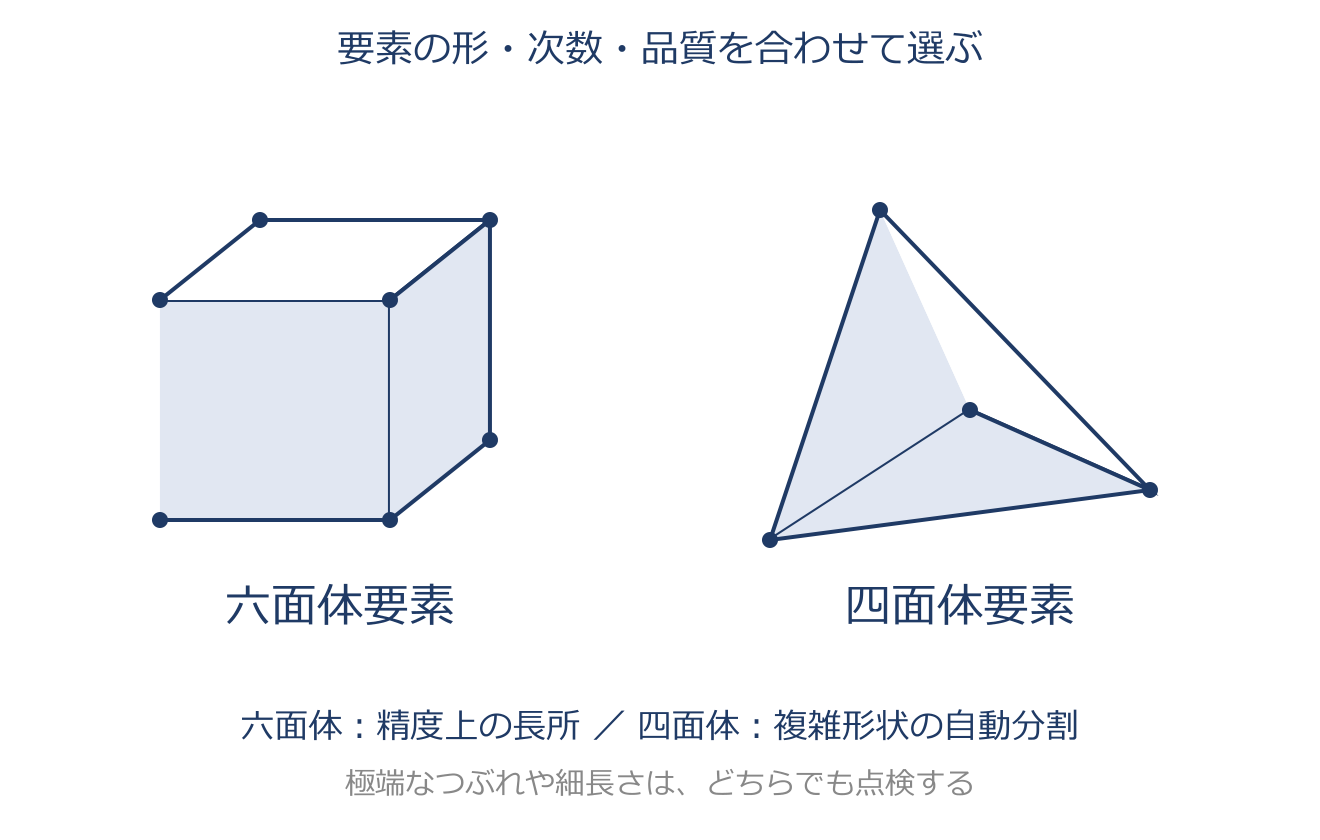
四面体要素と六面体要素の使い分けのアプリ教材図
四面体は複雑な形状を自動分割しやすい要素です。ただし一次四面体では要素内のひずみが一定となるため、曲げなどで粗いメッシュを使うと硬すぎる結果になる場合があります。二次の10節点四面体は、より細かな変位分布を表せます。 六面体は方向をそろえた分割を作りやすい形状で有利ですが、複雑形状では良質なメッシュの作成が難しい場合があります。同じ六面体でも次数・積分方法・形のゆがみで結果が変わります。 形状だけで精度の優劣を決めず、求める変形を表せるか、細分化で結果が落ち着くかを確認します。

具体例

曲げが支配的な部品では、一次四面体の粗い分割だけで判断せず、二次四面体や適切な六面体との比較、メッシュの収束確認を行います。

要素剛性マトリックスの座標非依存性(ボクセル/EBE)
要素剛性マトリックスの座標非依存性(ボクセル/EBE)のアプリ教材図
形状・寸法・材料・厚さ・向き・局所節点順・積分法が同じ要素は、絶対位置が違っても要素剛性行列の成分が同じです。全節点を同じだけ平行移動しても、節点間の距離や形状関数の微分は変わりません。この性質は正方形だけでなく、同じ細長い長方形の要素同士にも成立します。

具体例

同じ要素行列を、全体行列の各要素に対応する場所へ足し込みます。要素行列の一致と、全体行列の同じ行へ入ることは別です。

第8章 モデリングの基礎

構造解析の活用場面
構造解析は、概念設計での材料・形状の比較、詳細設計での強度評価、破損原因の調査などに使います。目的が違えば、必要な精度や注目する量も変わります。 設計案の傾向を比べたい段階では、簡単なモデルでも役立つ場合があります。一方、安全性に関わる局所応力を評価するなら、形状や境界条件を丁寧に再現する必要があります。 解析が常に実験を置き換えるわけではありません。「何を判断するための計算か」を先に決め、必要な確認方法と合わせてモデルを選びます。

具体例

概念設計=方式比較の目安、詳細設計=強度評価、破損調査=原因特定。段階により求める精度もモデルも変わります。

次元の理想化(1D/2D/3D)
対象を何次元でモデル化するかを選びます。細長い部材ははり(1D)、薄い板はシェルや平面応力(2D)、塊は3Dソリッドで表します。計算量を抑えつつ必要な物理を再現できる、いちばん単純な理想化を選ぶのがコツです。

具体例

橋げたは、はり要素で十分なことが多い一方、溶接部の局所応力は3Dソリッドが必要です。

対称性の利用と限界
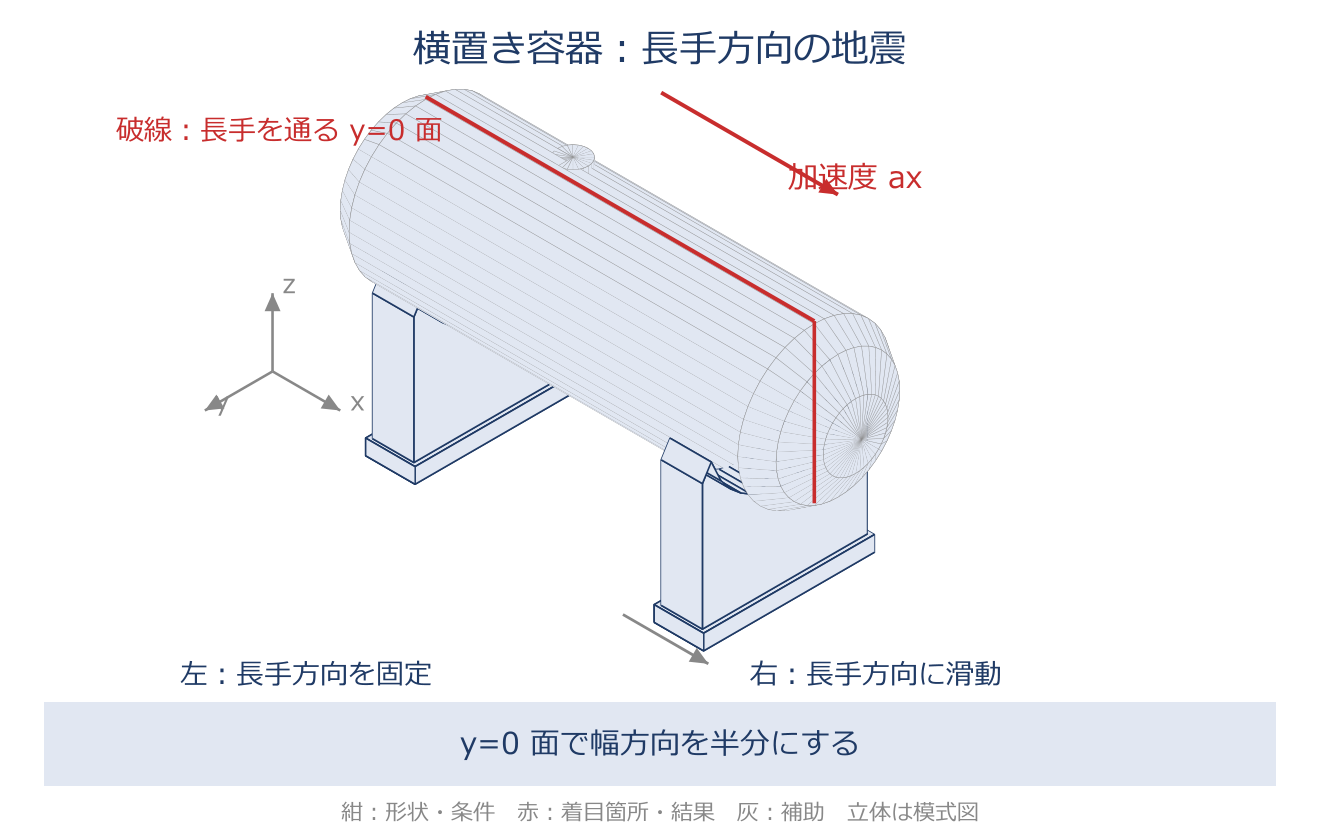
対称性の利用と限界のアプリ教材図
通常の鏡映対称モデルは、形状・材料・荷重の向き・支持が鏡に映して一致する場合に使います。切断面に垂直な変位を0にし、面内の変位は自由にします。 シェルやはりの回転自由度にも対応する対称条件が必要です。形状だけの対称性では不十分です。 反対称条件は別の条件で、適用可能な線形問題などで利用します。8-2・8-3は通常の対称条件だけを利用する判断です。

具体例

8-2は長手荷重が幅中央面で鏡映対称なので半モデルです。8-3は横荷重がその面で反対向きになり、他の面も支持・形状が一致しないため、通常の対称条件だけなら全体モデルです。

応力集中部のメッシュ設計
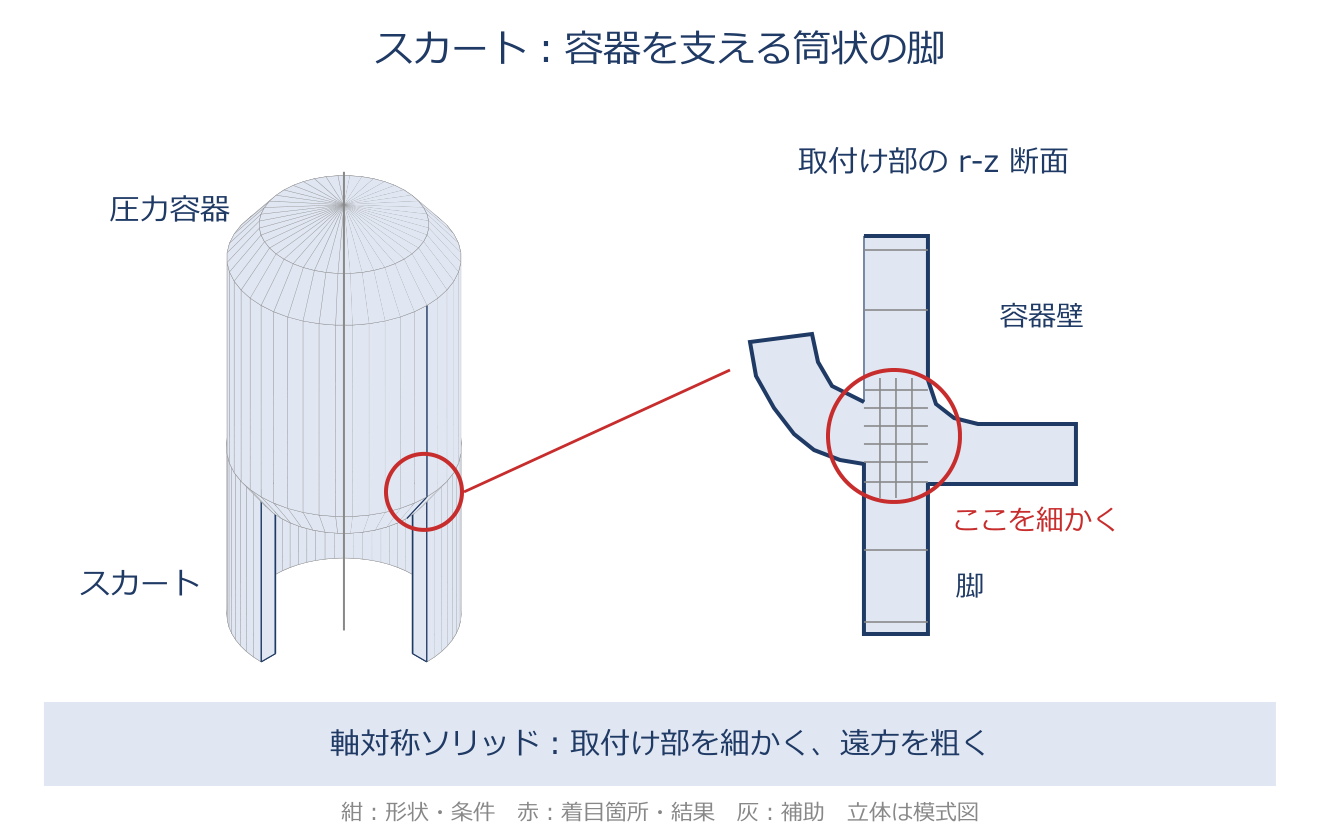
応力集中部のメッシュ設計のアプリ教材図
穴・切欠き・フィレットなど応力が急変する場所は、要素を局所的に細かくします。応力が緩やかな場所は粗くてよく、粗密をなめらかに遷移させると無駄なく精度を上げられます。

具体例

穴の縁の応力を知りたいときは、穴まわりだけ細かいメッシュにし、遠方は粗くします。

形状の簡略化とフィレット省略
解析に影響しない小さな面取り・穴・ロゴなどは削除(デフィーチャリング)してメッシュを軽くします。ただし応力集中を見たい部位のフィレットを消すと、角がとがって応力が無限大に発散する「応力特異点」が生じ、最大応力が意味を失うので注意します。

具体例

剛性だけ知りたいなら小フィレットは省略可。だが疲労評価ではフィレットを残さないと応力を過大評価します。

局所モデル化(ノズル交差部)
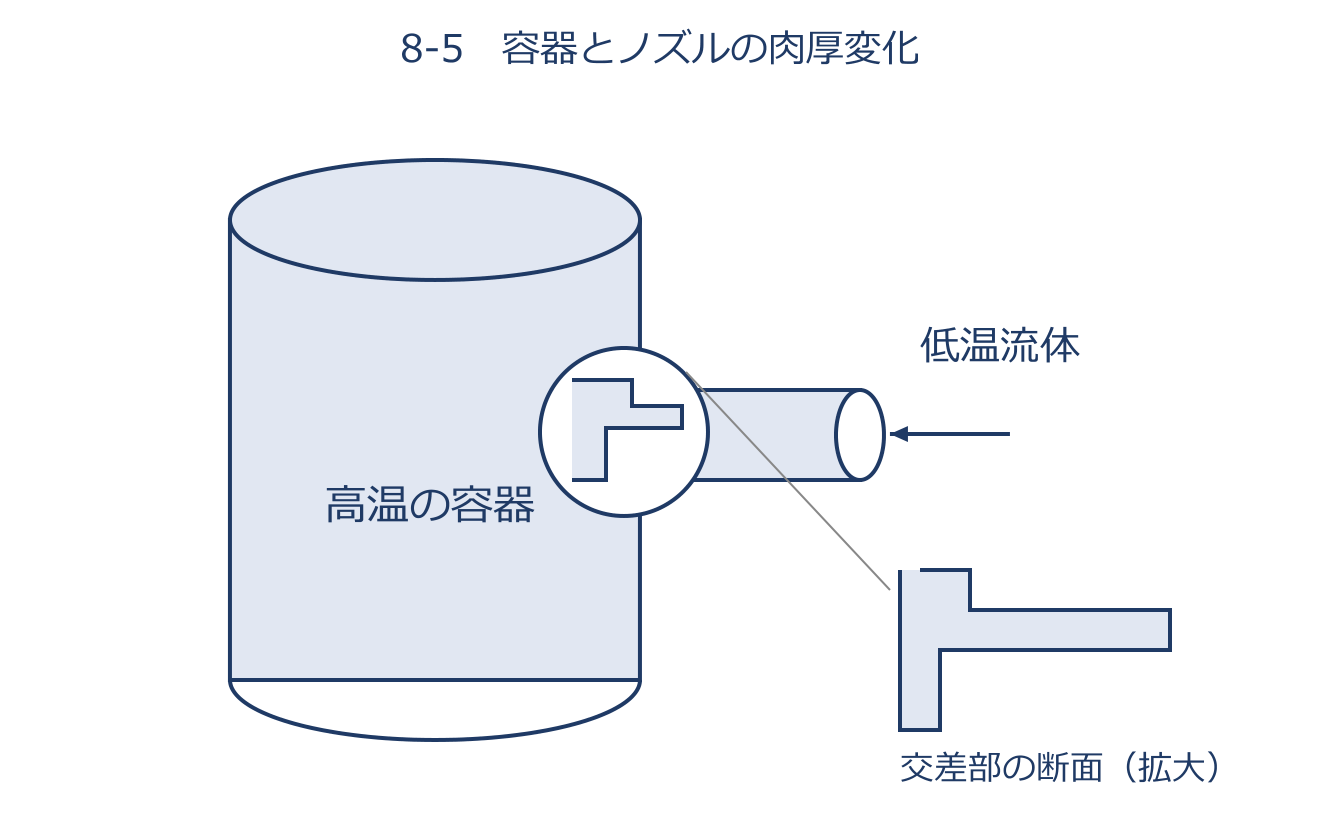
局所モデル化(ノズル交差部)のアプリ教材図
温度や応力が特定の場所で大きく変化するなら、その部分を十分に表せるモデルが必要です。ノズルと容器の交差部では、形状の変化に加えて板厚方向の温度差も重要になります。 図のような部分を評価するときは、必要な板厚を持つ3次元の局所モデルを考えます。断面だけの2次元化では表せない働きがあるか、荷重・温度・拘束をどこで与えるかを確認します。 切り出した境界が近すぎると、境界条件の影響で注目部の結果が変わります。対象範囲を広げても注目部の結果が大きく変わらないかなど、局所モデル化の妥当性を確かめます。

具体例

容器全体の変位より、ノズル付け根の板厚方向の熱応力を知りたい場合は、交差部の形状と厚さを省略しないことが重要です。細かいメッシュを作るだけでなく、何を残して何を省略するかを目的から決めます。

単位系の整合
解析に入力する長さ・力・時間を決めたら、応力・質量・密度なども矛盾しない単位にそろえます。単位変換機能のあるソフトでも、設定と入力値が一致しているかの確認は必要です。 長さmm、力Nなら、応力は $\mathrm{N/mm^2}=\mathrm{MPa}$ です。時間を秒とすると、$F=ma$ から質量の単位は $\mathrm{N\,s^2/mm}$ となり、これは1000 kg、すなわち1 tです。 密度や重力加速度も同じ単位系に換算します。ヤング率だけをMPaに直しても、密度をそのままにすると自重や振動の結果がずれます。

具体例

鋼の密度 $7800\ \mathrm{kg/m^3}$ は $7.8\times10^{-9}\ \mathrm{t/mm^3}$ です。重力加速度 $9.8\ \mathrm{m/s^2}$ は $9800\ \mathrm{mm/s^2}$ となります。

平面応力と平面ひずみ
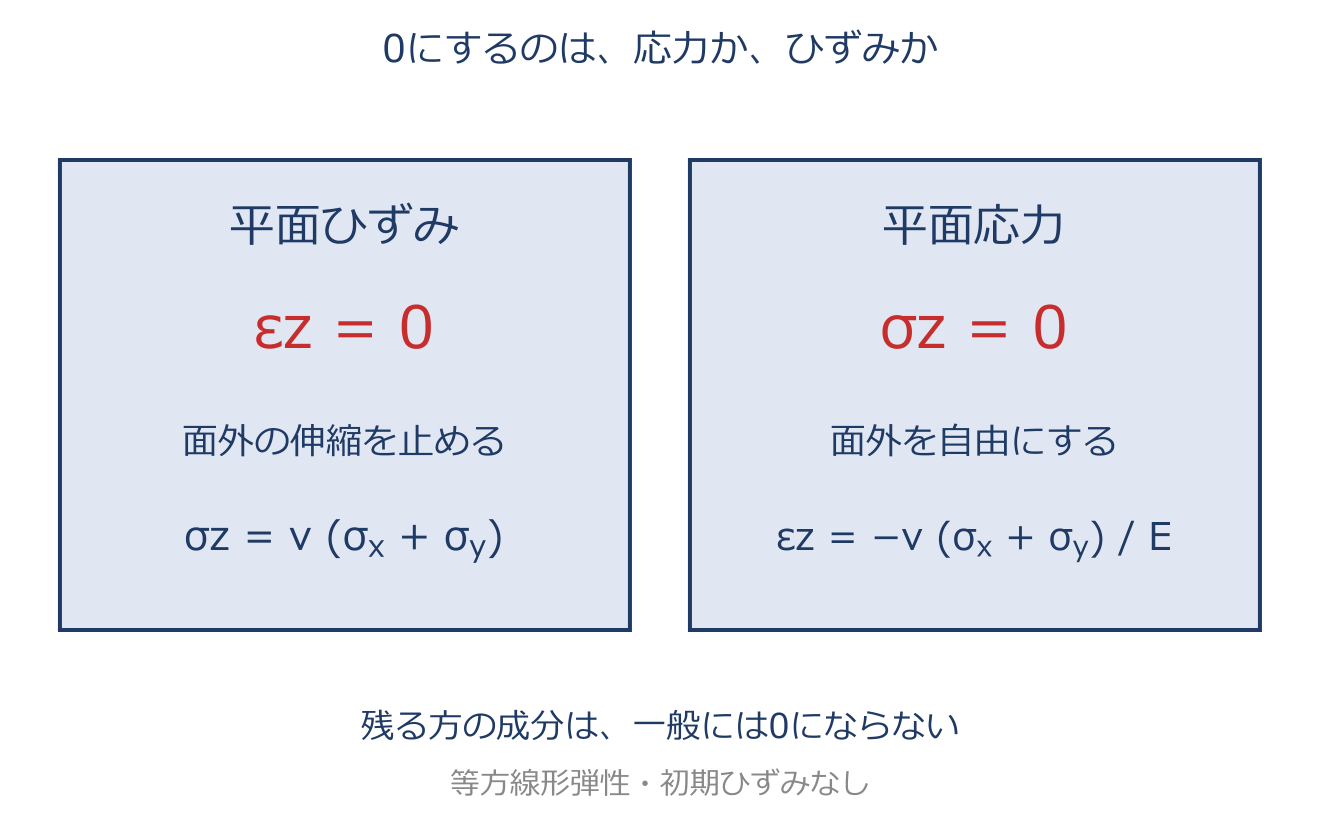
平面応力と平面ひずみのアプリ教材図
平面応力は表裏が自由な薄板の面内荷重などの近似で、$\sigma_z=\tau_{xz}=\tau_{yz}=0$ とします。厚さは自由に変わり、$\varepsilon_z=-\nu(\sigma_x+\sigma_y)/E$ は一般に残ります。 平面ひずみは長手方向が一様で伸縮しにくいトンネル内部などの近似で、$\varepsilon_z=\gamma_{xz}=\gamma_{yz}=0$ とします。伸縮を止める応力 $\sigma_z=\nu(\sigma_x+\sigma_y)$ は一般に残ります。 これらの式は等方線形弾性・初期ひずみなしの場合で、残る成分も特別な荷重では0になり得ます。

具体例

一軸引張 $\sigma_x=p,\sigma_y=0$ では、平面応力の $\varepsilon_x=p/E$ に対し、平面ひずみは $\varepsilon_x=(1-\nu^2)p/E$ です。面外の拘束応力が面内の伸びにも影響します。

軸対称モデル
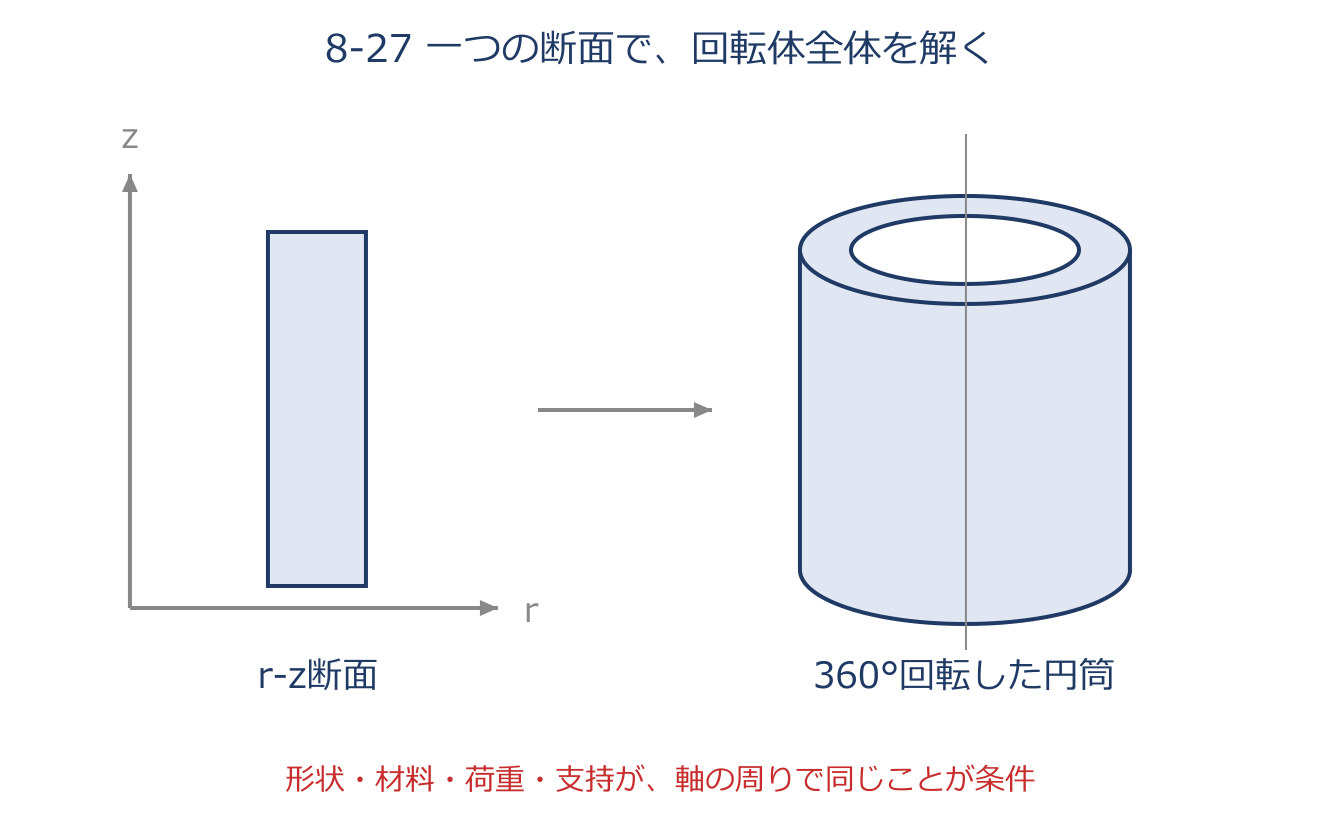
軸対称モデルのアプリ教材図
形状・材料・荷重・支持が軸の周りで同じなら、三次元の回転体を二次元のr-z断面で解けます。通常のねじりなし軸対称では、断面内の $\sigma_r,\sigma_z,\tau_{rz}$ と周方向の $\sigma_\theta$ の4成分を扱います。半径変位で円周も伸び、$\varepsilon_\theta=u_r/r$ です。一次・高次の両要素を使えます。周方向で変化する荷重は通常のn=0要素にそのまま与えられません。

具体例

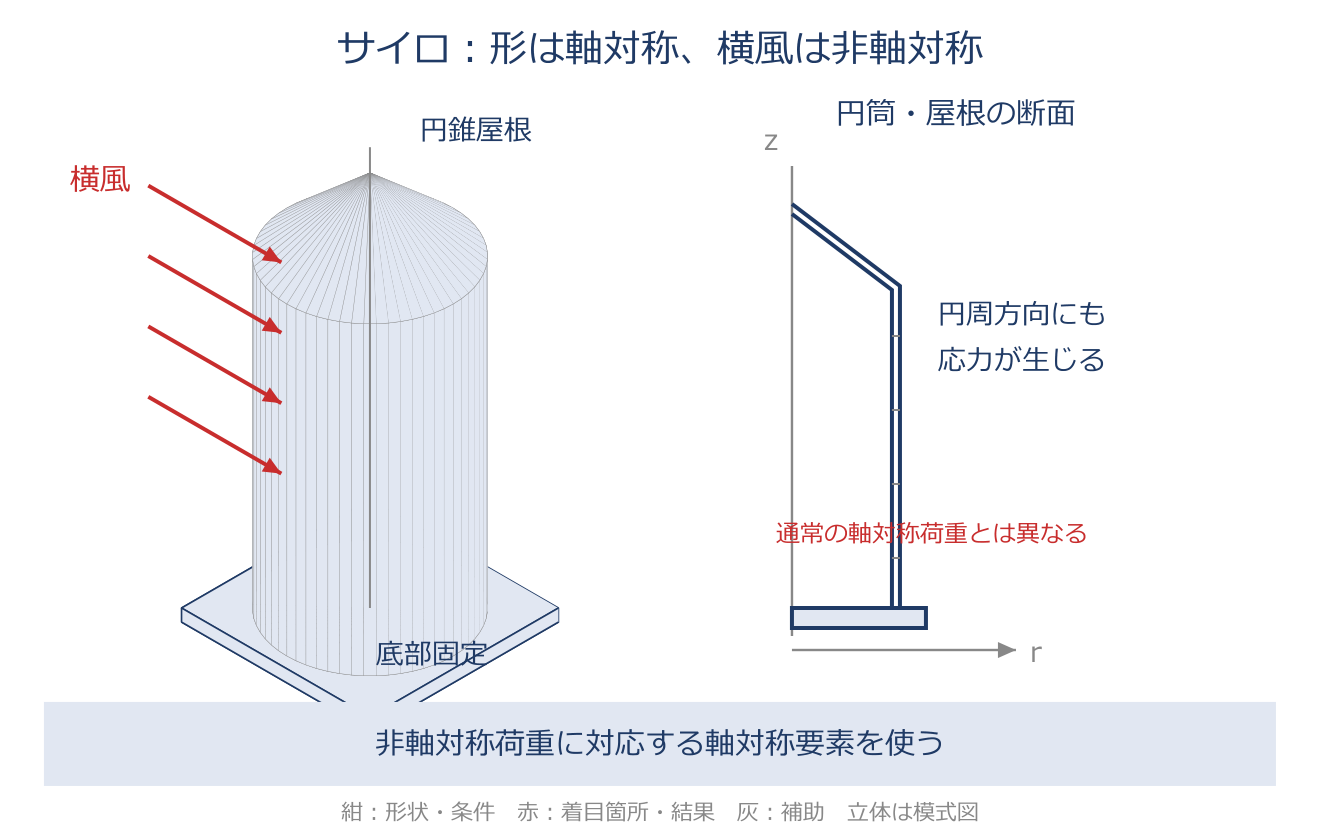
内圧を受ける円筒容器や、軸引張の丸棒は軸対称ソリッドで効率よく解けます。横風を受けるサイロは非軸対称なのでそのままでは不可。

要素種類の選択(ソリッド/シェル/はり/トラス)
伝えるべき力と形状で要素を選びます。トラスは軸力のみ、はりは軸力+曲げ+ねじり、シェルは薄肉“面”構造、ソリッドは厚みや局所応力を含む立体を表します。局所の応力集中・厚さ方向の応力こう配・非軸対称断面の反りなどが要るときは三次元ソリッドが必要です。

具体例

鉄塔は脚柱・横材をはり、斜材をトラスで表す。厚肉ノズルの熱応力やフックの最大応力は三次元ソリッドが要る。

非軸対称荷重のフーリエ展開
非軸対称荷重のフーリエ展開のアプリ教材図
回転対称の形状・材料・支持でも、横風は一周で分布が変わります。その荷重を一定成分や $\cos n\theta,\sin n\theta$ の簡単な波に分け、各成分を解いて足す方法です。線形解析では荷重の和に対する応答が各応答の和になるため利用できます。通常の周方向一定(n=0)の軸対称要素ではなく、非軸対称荷重の周方向モードに対応した要素・機能が必要です。

具体例

8-15では周方向角度を $\theta$ として、$p_0+p_1\cos\theta+p_2\cos2\theta+\cdots$ などの各成分を解いて応答を重ねます。

異材界面の応力評価
異材界面の応力評価のアプリ教材図
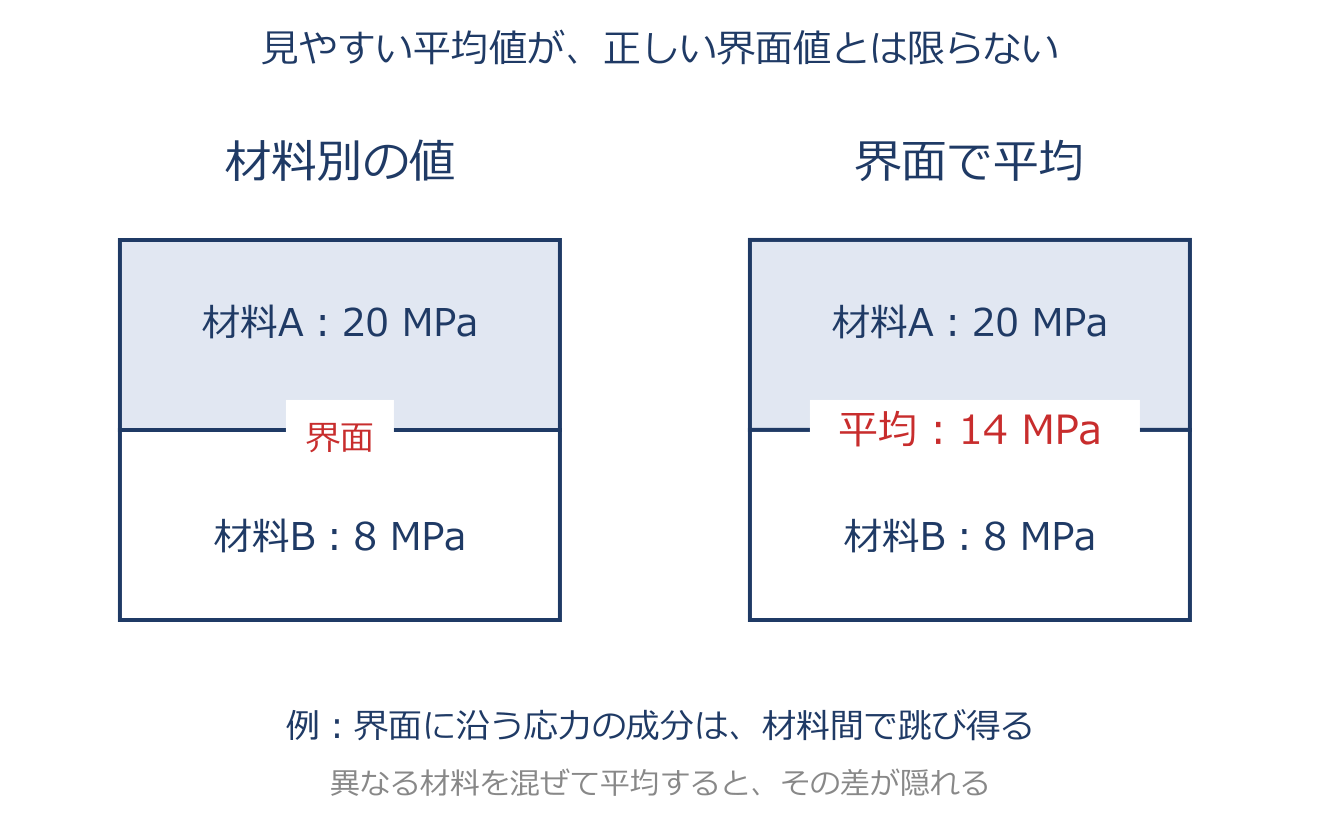
異材の境目では、応力・ひずみは成分によって不連続になり得ます。ただし完全接着して界面に外力が直接加わらなければ、同じ法線で比べた法線・せん断表面力は連続です。 水平界面では $\sigma_z,\tau_{xz},\tau_{yz}$ が連続で、面内の $\sigma_x,\sigma_y$ は跳び得ます。節点平均は両材料の差を隠す場合があるので、材料別の未平均化値や積分点値を確認します。 主応力の数値だけでは界面との向きが分からず、界面せん断は決まりません。

具体例

8-17の図では、界面に沿う応力がA側20 MPa、B側8 MPaの例を示します。界面14 MPaの平均表示は本来の差を隠します。せん断応力も要素別に評価できます。

第9章 境界条件の使い方の基礎

節点自由度と拘束
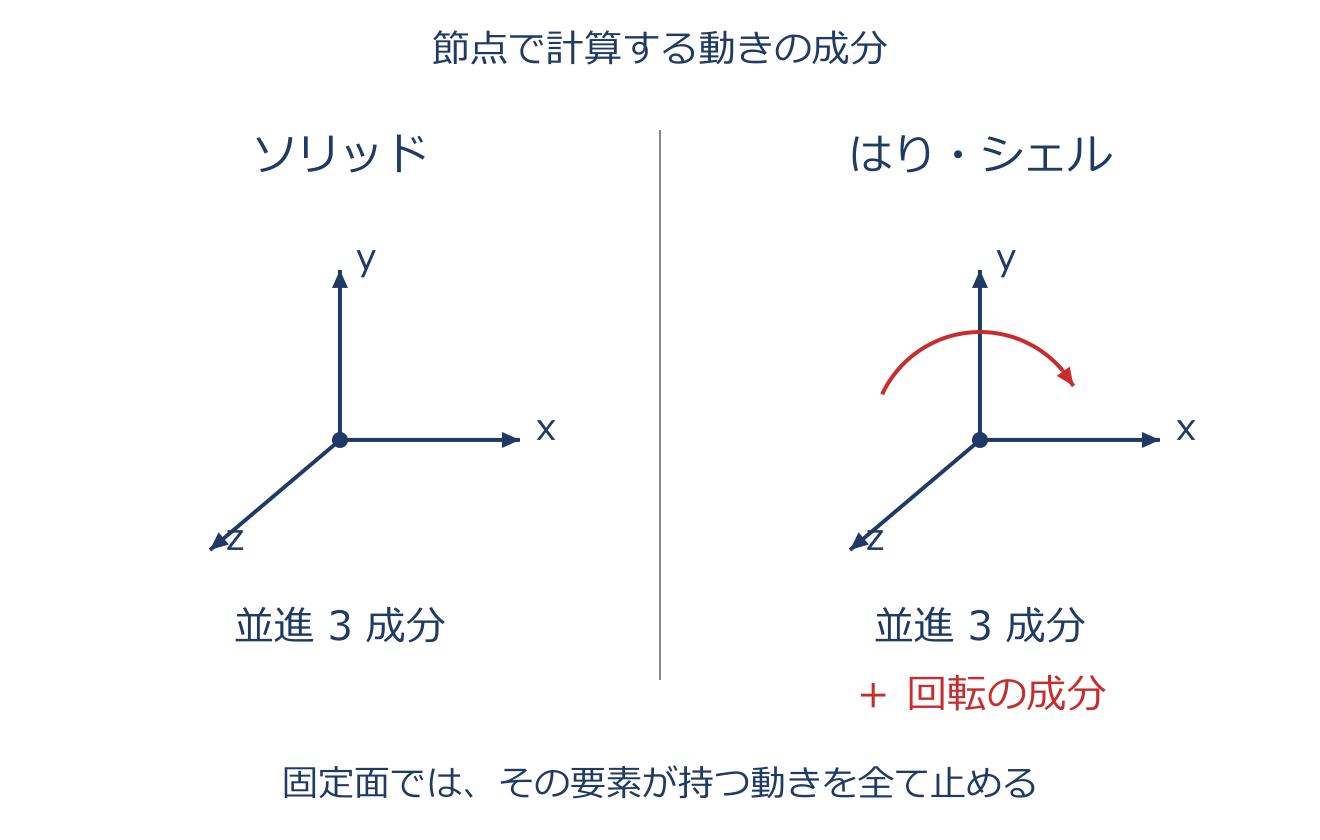
節点自由度と拘束のアプリ教材図
自由度は、節点で独立に計算する動きの成分です。通常の三次元変位型ソリッドは三方向の並進だけを持ち、はり・シェルは回転も扱います。固定端ではその要素が実際に持つ自由度を拘束します。ソリッドでも、離れた点の変位差で断面回転を表せるので、固定面上の全並進を止めれば面の傾きも止まります。

具体例

一点を止めるだけなら、その点のまわりの回転が残り得ます。実際の固定面を表す場合と、自由物体の位置の基準だけを置く場合を区別します。

強制変位と反力
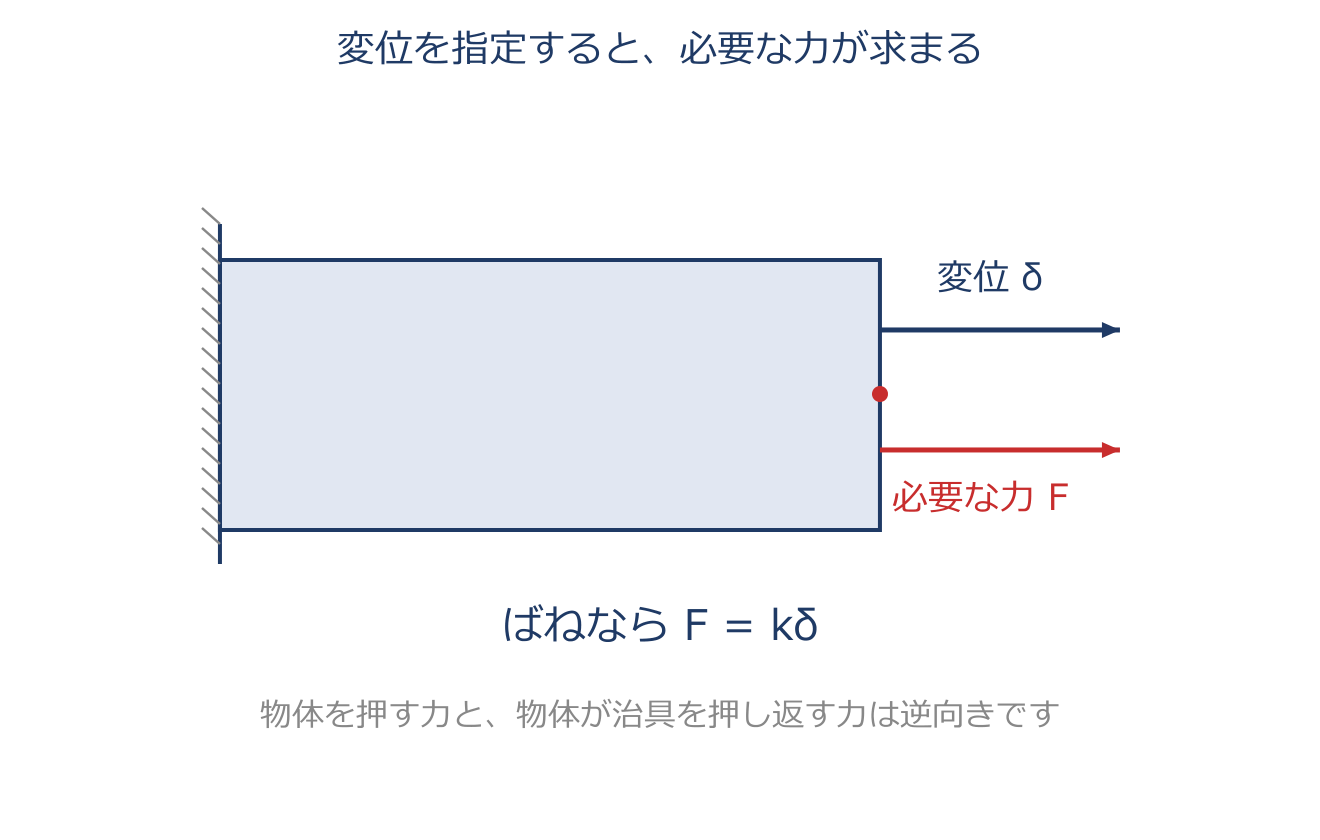
強制変位と反力のアプリ教材図
節点に決まった量だけ動く「強制変位」を与えることもできます。このとき、その変位を保つために必要な力が「反力」として計算され、荷重を与えた場合と同じように解けます。荷重値が未知でも、測定した変位を強制変位として与えれば解析でき、その点の荷重はその点の反力として求まります。

具体例

試験で測った1 mmの押し込み量を強制変位で与えると、押し込みに必要な反力が求まります。

支持の種類と拘束自由度
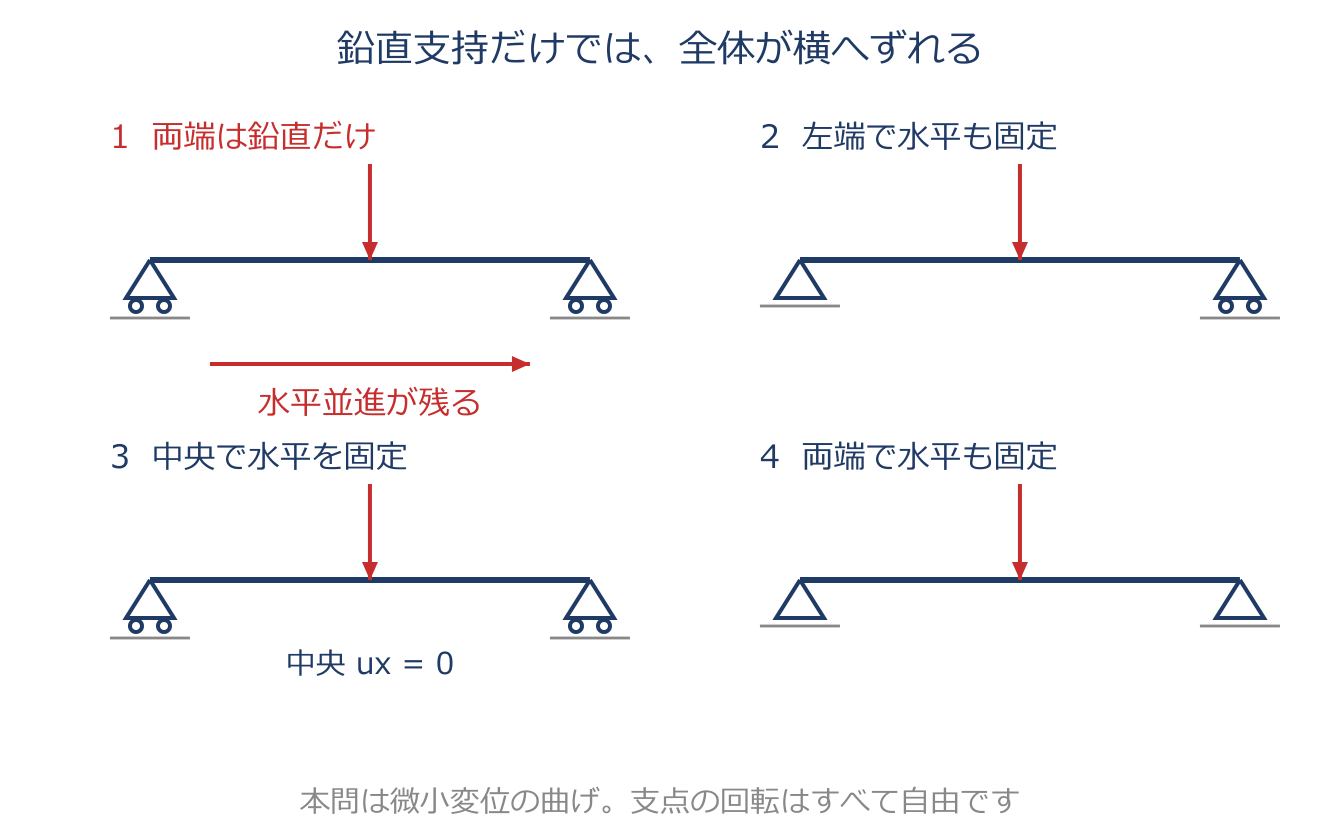
支持の種類と拘束自由度のアプリ教材図
支え方によって止める自由度が違います。ピン支持は並進を止め回転は自由、ローラー支持は1方向の並進だけを止めます。並進自由度しか持たない平面・ソリッド要素では回転自由度を直接拘束できず、離れた2点の相対変位で回転を表します。

具体例

単純支持のはりは、一端をピン(水平・鉛直を拘束)、他端をローラー(鉛直のみ拘束)で支えます。

対称条件と反対称条件
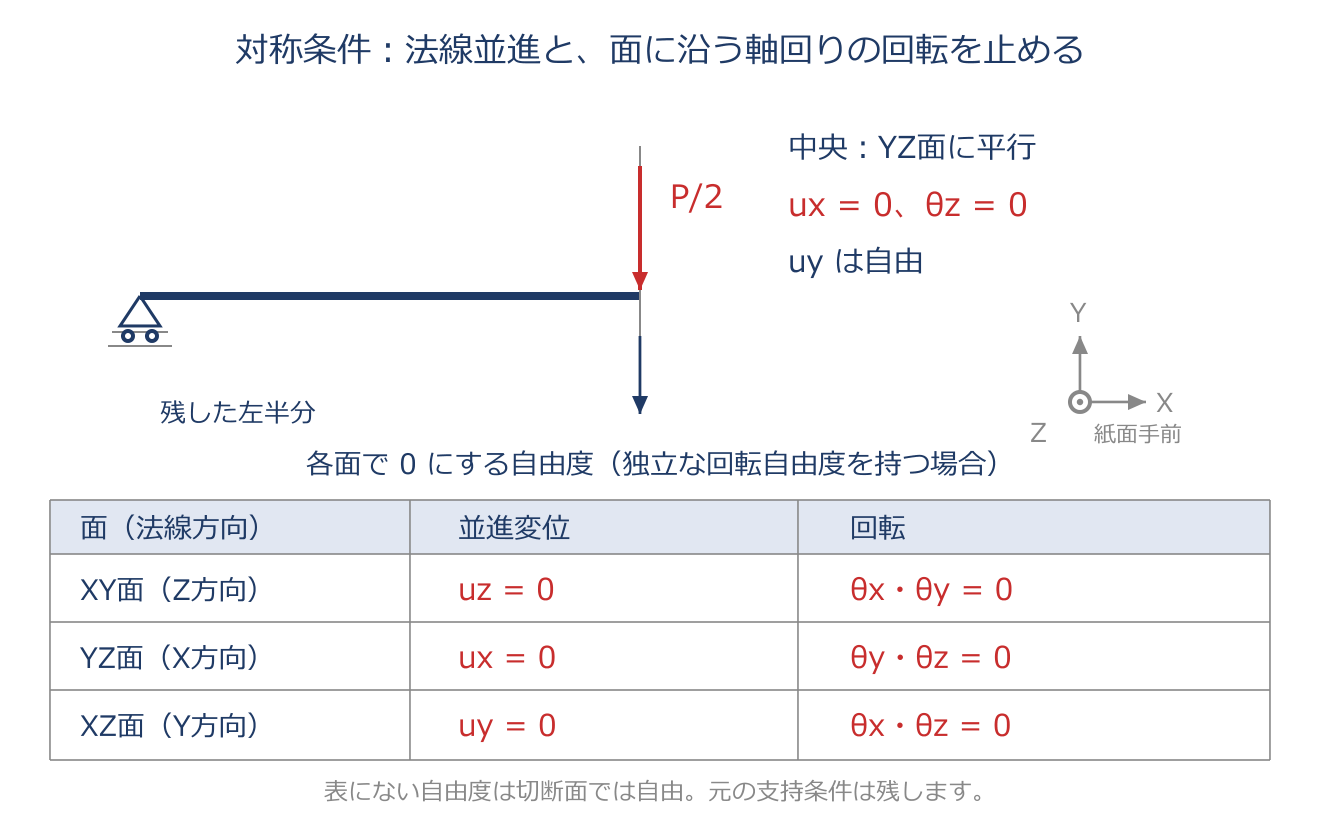
対称条件と反対称条件のアプリ教材図
対称条件は、面を横切る並進を止め、面に沿う軸回りの回転を止めます。反対称条件は、面に沿う並進を止め、面の法線軸回りの回転を止めます。回転の条件は独立な回転自由度を持つ要素だけに適用します。ソリッドや平面要素に節点回転拘束を追加する意味ではありません。表にない自由度は切断面では自由ですが、元の支持条件は別に残します。

具体例

対称:XY面(法線z)は $u_z=\theta_x=\theta_y=0$、YZ面(法線x)は $u_x=\theta_y=\theta_z=0$、XZ面(法線y)は $u_y=\theta_x=\theta_z=0$ です。 反対称:XY面(法線z)は $u_x=u_y=\theta_z=0$、YZ面(法線x)は $u_y=u_z=\theta_x=0$、XZ面(法線y)は $u_x=u_z=\theta_y=0$ です。 9-16の中央断面はYZ面に平行なので $u_x=\theta_z=0$、中央に与える集中荷重は $P/2$ です。9-17の中立面はXZ面で、平面要素では $u_x=0$、$u_y$ は自由です。 9-21の $u_x=0$ は反対称条件そのものではなく、両端固定・軸荷重なしという別条件によります。

MPC(多点拘束)
MPC(多点拘束)のアプリ教材図
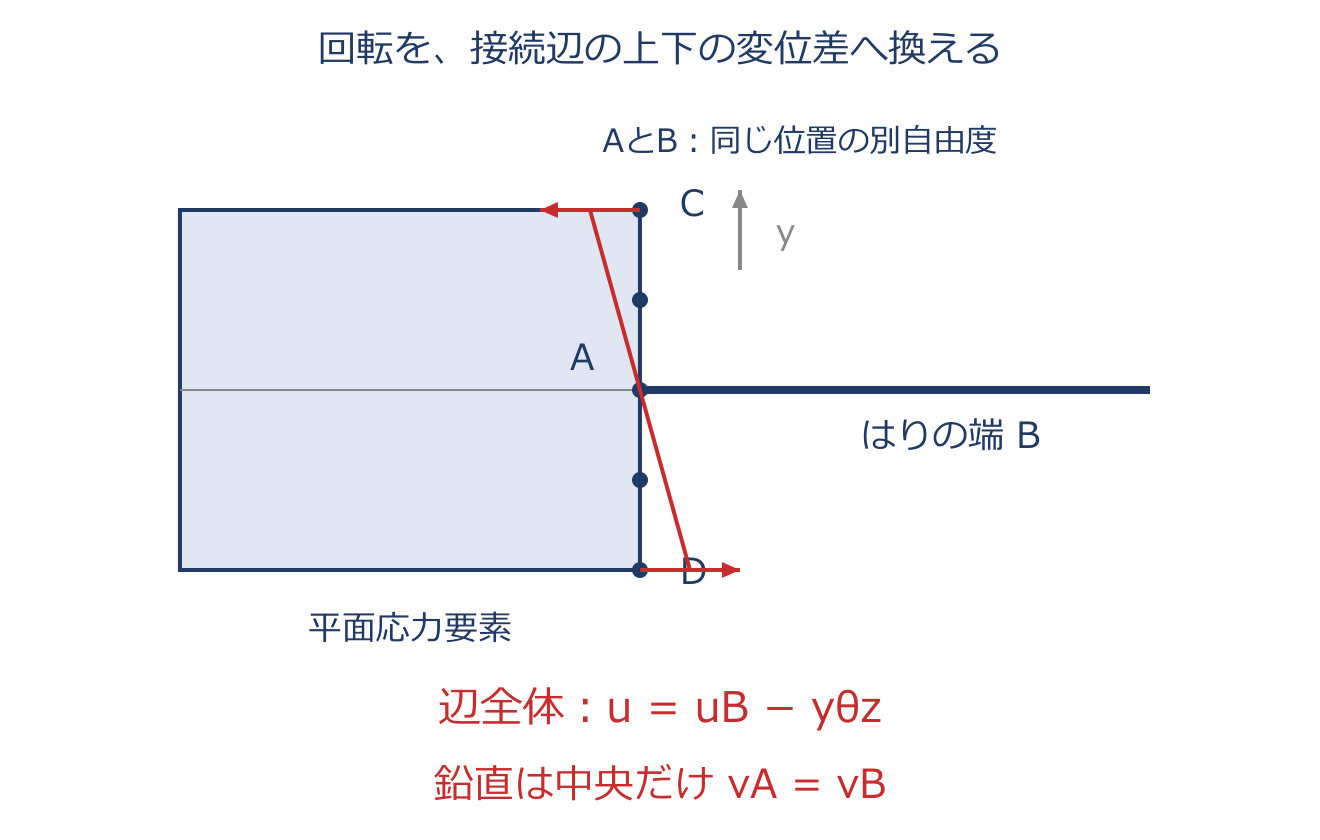
変位同士を式で結ぶ条件です。例えば $u_2=(u_1+u_3)/2$ は、中央節点2を両端1・3の平均の動きに合わせます。 計算される側 $u_2$ が従属自由度、右辺の $u_1,u_3$ が独立自由度です。不整合メッシュ、斜面の滑り、剛体圧板、はりと平面要素の接続などに使います。 従属自由度を消去する方式では、同じ従属自由度を複数の式に重複指定せず、独立自由度の共通利用と区別します。拘束の連鎖や入力順の対応は処理方式によります。

具体例

はり端の回転 $\theta_z$ を平面要素へ伝えるには、接続辺で $u=u_B-y\theta_z$ とします。中央の鉛直変位は $v_A=v_B$ とし、辺の全点を同じvにして高さの収縮まで妨げないようにします。

第10章 プリポスト処理の基礎

CAEの3工程(プリ処理・ソルバ・ポスト処理)
CAEの作業は、(1)プリ処理、(2)ソルバによる解析、(3)ポスト処理の順に進みます。プリ処理はモデル形状やメッシュ(要素分割)の作成、物性値と境界条件の設定をする準備の工程です。 ソルバ解析は有限要素法のプログラムを実行して計算する工程、ポスト処理は変形図や応力分布図などの結果を表示・評価する工程です。近年は3工程が1つにまとまったアプリもあります。 製品開発では「モデル形状入力→要素分割→シミュレーション→結果評価」の流れになります。

具体例

問10-2・10-3・10-4で問われます。「物性値と境界条件を設定する」はプリ処理、「応力分布図を表示する」はポスト処理、と作業を3工程に振り分けられるようにしておきましょう。

要素分割の原則(応力勾配の大きい所ほど細かく)
応力やひずみが短い距離で大きく変わる場所ほど、小さな要素で分けます。全体を同じ要素寸法にすれば自動的に正確になるわけではありません。一様分割でも十分な細かさなら正確な近似に近づけられますが、集中部を重点的に細分化する方が効率的です。境界条件のある場所と、応力勾配の大きい場所も必ずしも同じではありません。

具体例

問10-5・10-6で問われます。「応力集中部に細かい要素、変化の少ない所は粗い要素」が正解の方針です。

応力集中部の分割(丸穴・切欠き・集中荷重点)
応力は、穴・切欠き・段差など形が急に変わる所と、荷重や拘束が一点に集まる所で急に高くなります。そこはメッシュを細かくして応力勾配を捉えます。 ただし注意が要るのが『応力特異点』。点荷重・点拘束や鋭い入隅(内側の角)では、理屈の上で応力が無限大になり、メッシュを細かくするほど値が際限なく増えて収束しません。 これは計算の作り方による見かけの値なので、特異点そのものの応力は評価に使わず、荷重は面(分布)で与える、角には丸み(フィレット)を付ける、といった扱いにします。

具体例

点荷重を与えて細分化すると、荷重点の応力がいくら細かくしても下がらず増え続けます。実際は接触する面積ぶんに分布させて評価します。

はりの高さ方向の要素分割と曲げ剛性
はりの高さ方向の要素分割と曲げ剛性のアプリ教材図
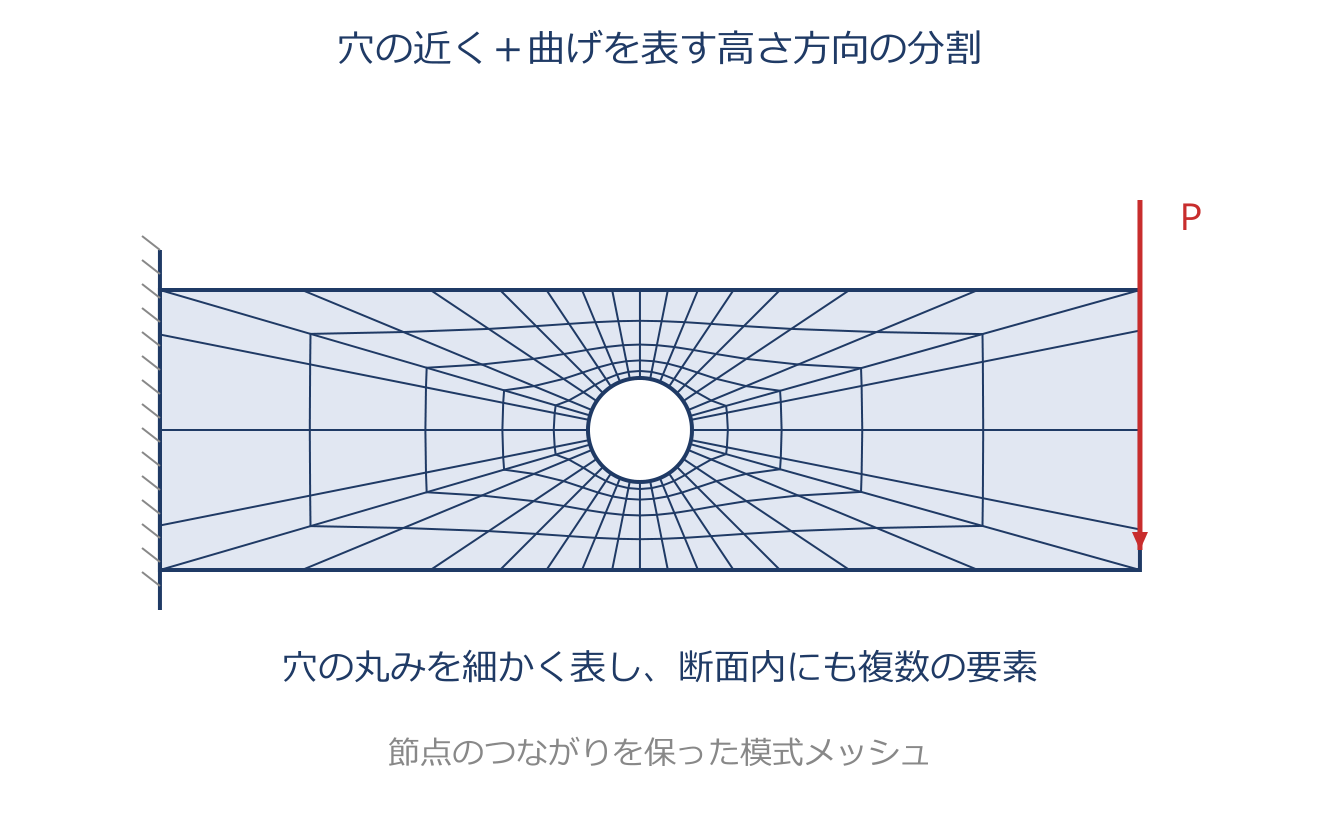
高さ方向とは、はりの断面の上側から下側へ向かう方向で、「せい方向」とも呼びます。曲げでは断面の上側と下側で伸び縮みが異なるため、その方向にも複数の要素を置いて変化を表します。 穴の周りを細かくするだけでなく、穴から離れた部分でも曲げを十分に表せる分割が必要です。分割が不足すると、使う要素によっては実際より曲がりにくく評価されることがあります。

具体例

10-8は、穴の周りの細分化と、部材の高さ方向の分割の両方を確認する問題です。長手方向にだけ要素を増やしても、高さ方向の分割不足を補えるとは限りません。

3次元要素の種類と解法(四面体・ボクセル・六面体二次・直接法)
3次元要素の種類と解法(四面体・ボクセル・六面体二次・直接法)のアプリ教材図
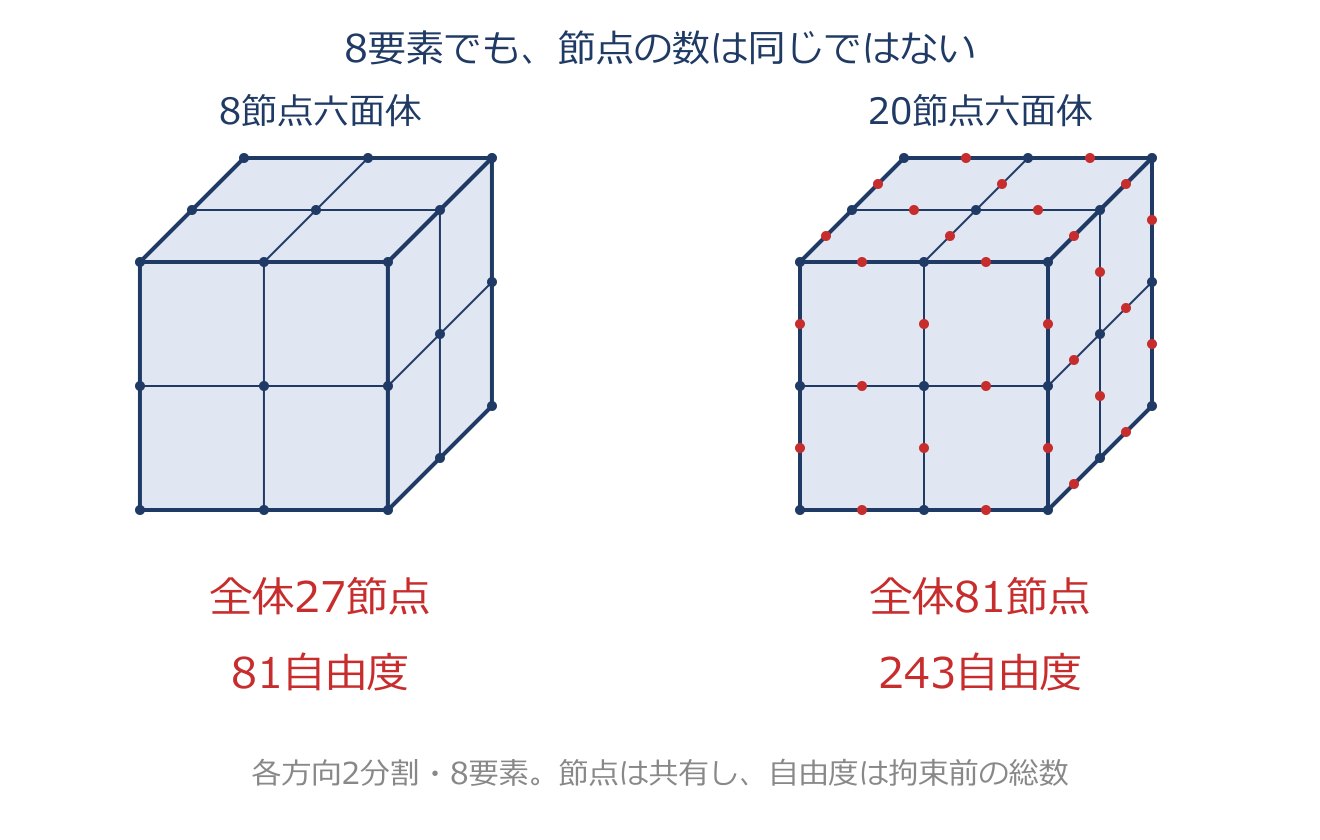
ソリッドの節点に3変位成分があれば、全体自由度は全体節点数の3倍です。節点を隣接要素と共有するため、要素数×1要素の節点数では全体節点数を数えられません。 二次六面体は辺中間などの節点が増え、一次六面体と同じ分割でも全体自由度が増えます。同じ形状・向き・材質のボクセルなら同じ要素剛性を共用でき、要素単位で計算するEBE型反復法で記憶量を抑えられます。 同じ剛性行列で複数荷重ケースを解く直接法は、三角分解の結果を再利用できます。 十分に細かい一般的な一次四面体メッシュでは、多数の要素で節点を共有するため、総節点数は総要素数より少なくなることが多いです。 小規模な分割まで必ず成り立つ関係ではありません。

具体例

2×2×2の8六面体では、H8の全体節点は27、H20では81です。3変位成分なら81自由度と243自由度で、要素数だけが同じでも求解規模は同じではありません。 2×2×2の立方体格子を各立方体6個の一次四面体に分けた例は、48要素・27節点です。

四辺形・台形要素の形の良し悪し
四辺形・台形要素の形の良し悪しのアプリ教材図
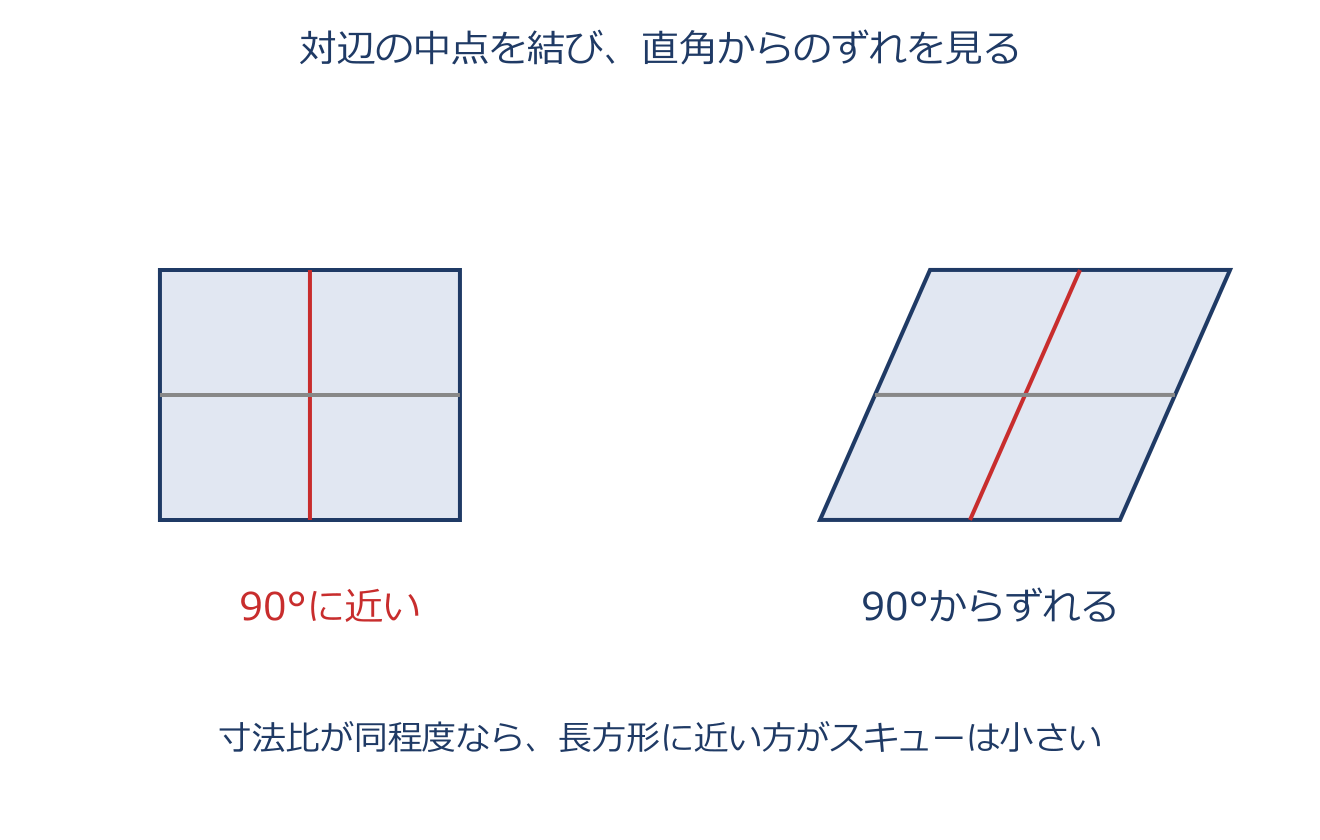
同じ程度の寸法比で比較すると、平行四辺形は対辺中点を結ぶ線の角度が90°に近いほどスキューが小さくなります。台形を対角線で分けた2三角形は高さが同じなので、面積比は平行な上底と下底の長さの比です。 この比が1に近いほどテーパが小さくなります。これらは別々の形状指標であり、一つが良くても細長さやヤコビ行列式の確認は別に必要です。

具体例

問10-13〜10-15では、対辺中点の結線角が90°に近いか、台形の二三角形の面積比が1に近いかを別々に確認します。角度を単に大きくするという意味ではありません。

要素チェック項目(アスペクト比・skew・taper・curvature・warping)
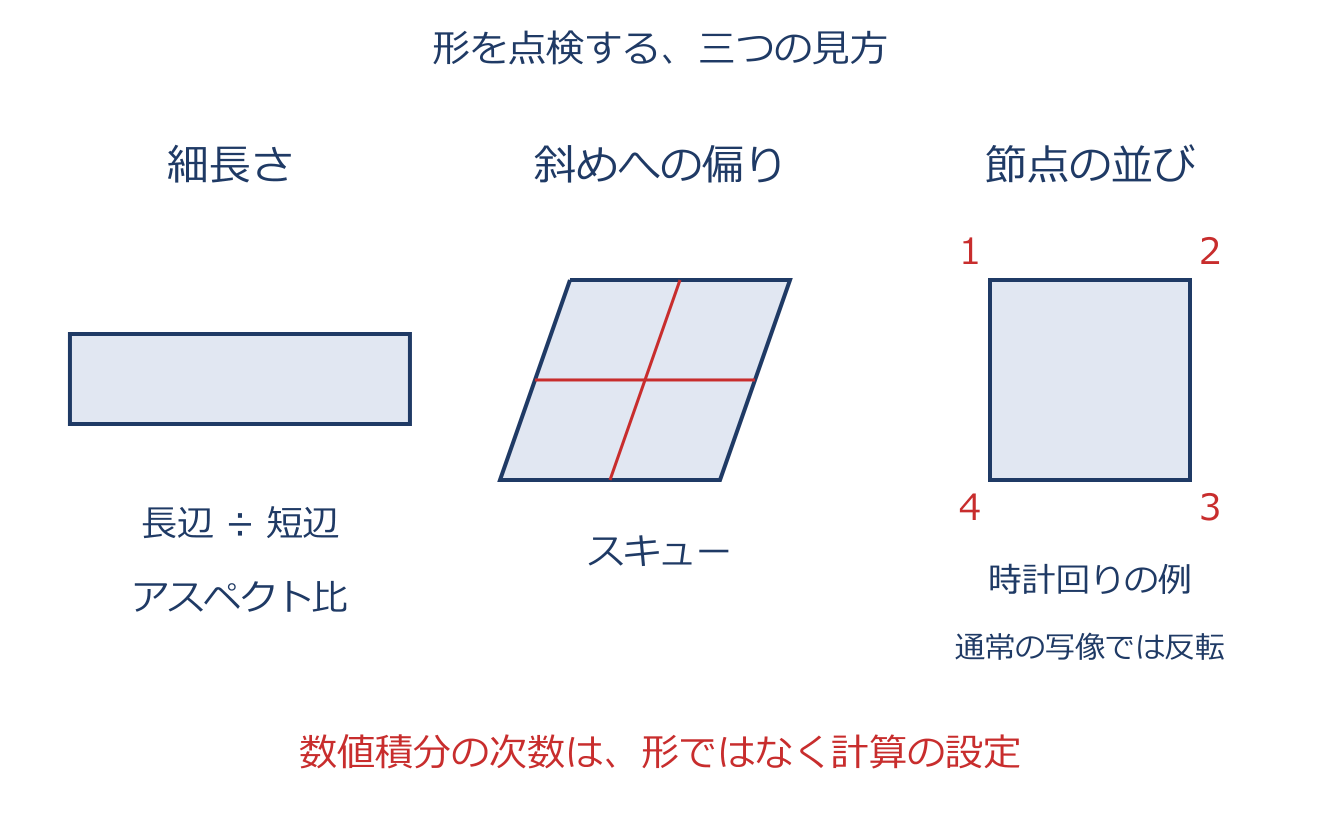
要素チェック項目(アスペクト比・skew・taper・curvature・warping)のアプリ教材図
アスペクト比は要素の縦横寸法比、スキューは角度の偏り、テーパは幅の変化、ワーピングは四辺形の節点が同一平面から外れるねじれを表します。曲辺の中間節点のずれなども確認します。 定義や許容値は要素・ソフトにより異なります。数値積分の次数は幾何形状の指標ではなく計算の設定です。 ソフトが自動設定する場合でも、完全積分か低減積分かなどを確認する意味はあります。

具体例

10-16は形状品質の指標ではない項目を選ぶ問題で、数値積分の次数が該当します。ヤコビ行列式・スキュー・アスペクト比は形状の確認に使います。

ヤコビ行列式(負・零は不可)
ヤコビ行列式(負・零は不可)のアプリ教材図
ヤコビ行列は基準要素から実要素へ座標を移す換算を表し、その行列式は面積や体積の換算に関係します。通常の節点順序では、行列式がゼロならつぶれ、負なら反転や節点順序の不整合が疑われます。適切な符号だけでなく、小さすぎる値や要素内の変動も品質確認に使います。

具体例

四辺形要素の節点番号を、反時計回りでなく時計回りに並べてしまうとヤコビ行列式が負になります(問10-16の要チェック項目の1つ)。

粗密の急変による不具合
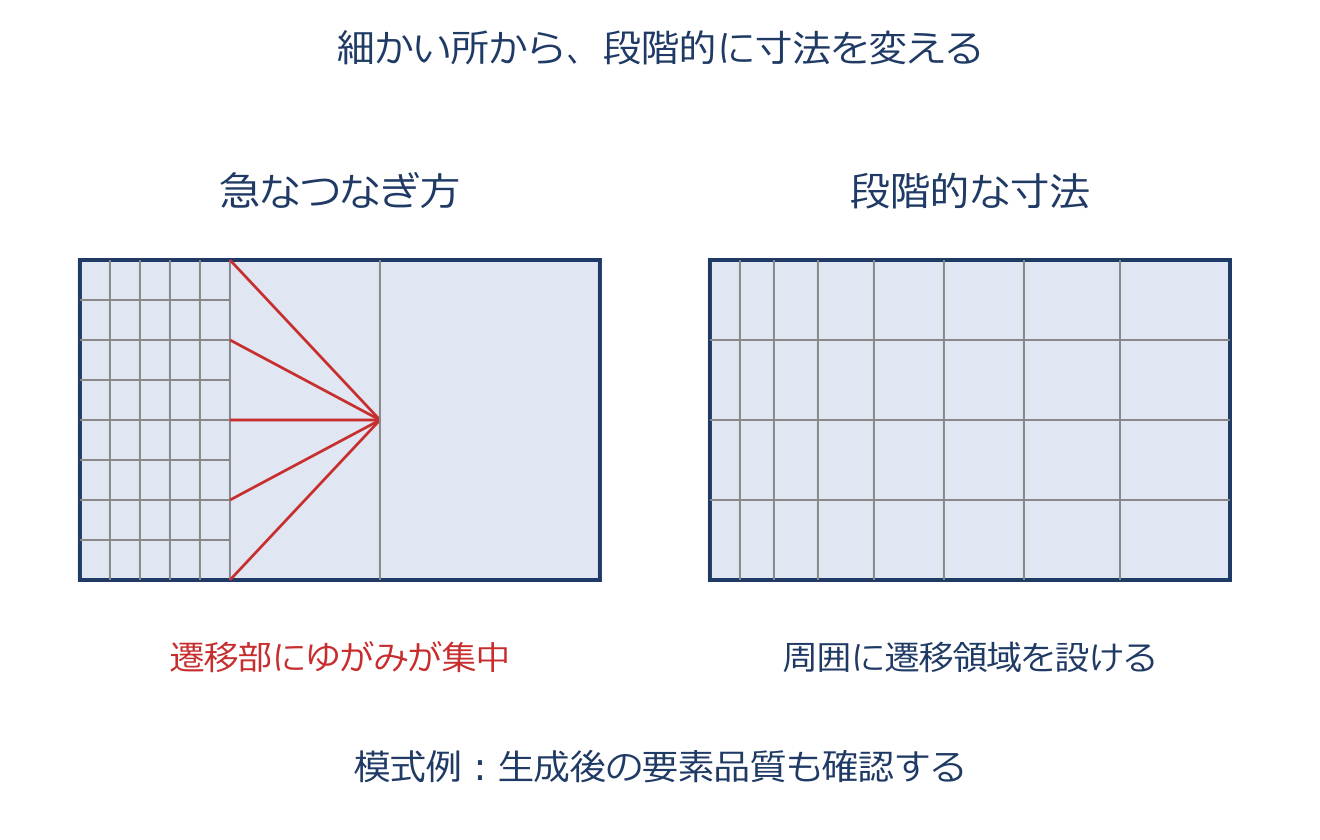
粗密の急変による不具合のアプリ教材図
細かい領域と粗い領域を急につなぐと、要素の生成に失敗したり、扁平な(アスペクト比の高い)要素ができたりします。要素サイズは段階的になめらかに変化させます。

具体例

問10-17で問われます。要素サイズを急に1/10にすると生成失敗や扁平要素が出やすいので、数段階に分けて徐々に細かくします。

マッピング法(マップドメッシュ法)
六面体のマップドメッシュ法では、領域の面と辺のつながりを基本的な六面体へ対応付け、規則的に分割します。孔を含む領域を単一の基本領域として認識できない場合は、領域を適切に分け直すか、形状に合う掃引法などへ変更します。単に分割数・要素次数・節点番号を変えても、元の面と辺のつながりは変わりません。

具体例

問10-18で問われます。「プリミティブが不正」というエラーが出たら、スイーピング法に切り替えるか、ソリッドを分割して作り直します。

スイーピング法
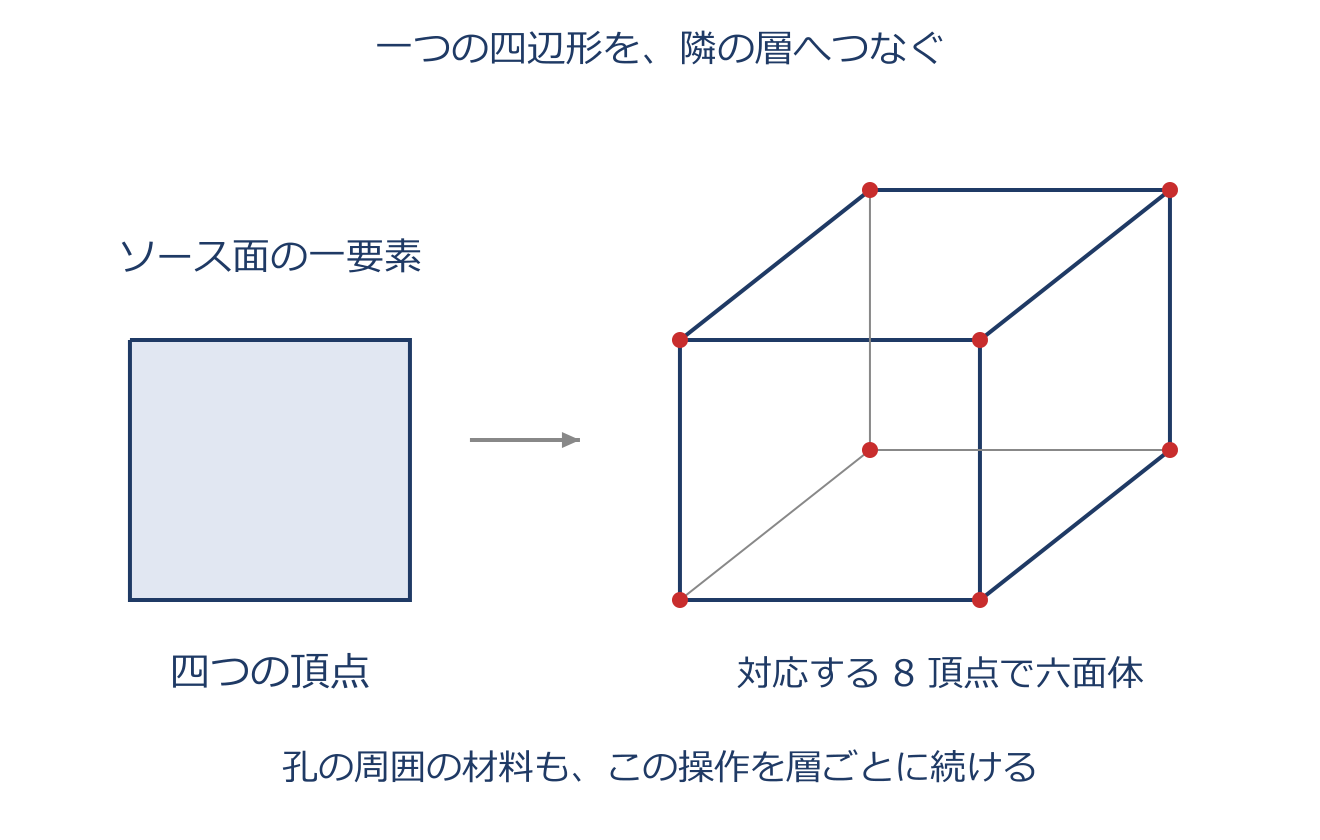
スイーピング法のアプリ教材図
ソース面のメッシュを、ターゲット面へ向かって層状に伸ばす方法です。四辺形面を掃引すれば六面体、三角形面をそのまま掃引すれば三角柱ができます。向きは鉛直に限りません。形状とソース・ターゲット面の対応、側面のつながり、層数が適切であることが必要です。

具体例

問10-19で問われます。面Aに四辺形メッシュを作って押し出す、柱状・棒状の形状に向きます。

デラウニー法(ドローネ法)とアドバンシングフロント法
デラウニー法は二次元では三角形、三次元では四面体を自動生成する代表的な手法です。点・線・面などに局所的な要素寸法を指定し、所望の粗密を作れます。二次元では与えられた点配置に対する角度の良い性質がありますが、それを三次元の全要素品質の保証には広げません。境界形状や要素品質の確認は必要です。

具体例

問10-20で問われます。「要素サイズ制御により所望の粗密の四面体分割ができる」が正しい記述です。

IGESとSTEP(異機種CAD間のデータ交換)
IGESは異なるCAD間で曲線・曲面などの幾何情報を交換する中間形式で、ANSIによって標準化されました。テキストで記録され、二次元情報にも三次元情報にも対応します。ただし、CAD間の実装や許容値の差によって、面の欠落や隙間などが生じる場合があります。STEPもCAD間で使う標準的な交換形式です。

具体例

10-21はANSIによる標準化という条件からIGESを選びます。10-23では、読込後に面・隙間・単位・寸法を確認します。

DXF・SXF・GIF・CSV・STL の違い
DXFはAutodeskのCADデータ交換形式、SXFは建設分野の図面交換仕様、GIFは画像形式です。CSVは値をカンマで区切るテキストで、表計算ソフトへ数値を行と列で渡せます。タブ区切りなどは別の区切り形式です。STLは三次元形状の表面を三角形の集合で表す形式です。

具体例

問10-22は「表計算ソフトで読む応力データの形式」で答えはCSVです。

パラメトリック(設計)機能
寸法情報をパラメータ(変数)にし、形状が干渉しないよう拘束を与えておき、寸法値を変えるだけで形状を変形させる機能です。重量を最小にするといった最適化設計は、別の機能です。

具体例

問10-24で問われます。穴の直径や板厚の数値を書き換えるだけで、モデル形状が自動で変わるのがパラメトリック機能です。

NURBS曲線・曲面とベジエ曲線・曲面
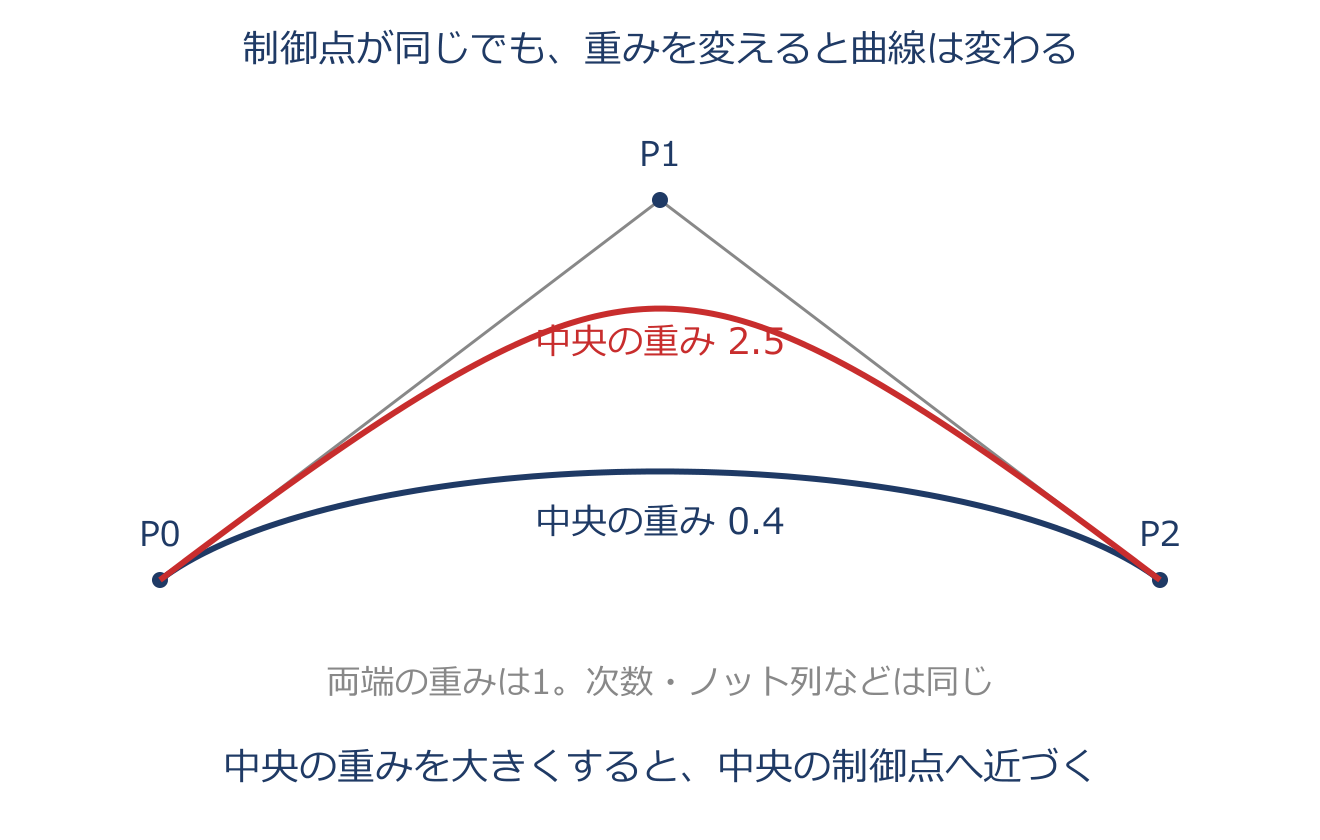
NURBS曲線・曲面とベジエ曲線・曲面のアプリ教材図
NURBSは次数・ノット列・制御点・重みで定義されます。制御点は形を操作する取っ手、重みはその影響の強さです。 直線や円弧も表せ、制御点をすべて通るとは限りません。滑らかさは次数だけでなくノットの重複にも関係します。 通常の非有理ベジエは端の制御点を通り、中間制御点は一般に通りません。端点を一致させた曲線同士でも、接線方向や微分の大きさが自動的に一致するわけではありません。 NURBSの枠組みでも表せます。

具体例

同じ制御点でも、ある点の重みを大きくすると曲線はその点に近づきます。ベジエを滑らかにつなぐには、接続点の前後の制御辺の向きもそろえる必要があります。

PDQ(Product Data Quality)とトレランス
PDQはProduct Data Quality、製品データの品質です。CADの隙間、微小面、重複面などは交換やメッシュ生成の妨げになります。 トレランスは、計算された位置のずれなどをどこまで同じものとみなすかという許容値です。例えば0.005 mmの隙間を0.01 mmの許容値で同一境界とみなしても、0.001 mmの許容値では別境界と判定することがあります。 実際の判定はCADの処理方式によります。

具体例

10-27では「プロダクト・データ・クオリティ(Product Data Quality)」を選びます。略称はPDQです。DataとDesign、ProductとProcess、QualityとQuantityを区別します。

ヒーリング・タイイング・デフィーチャー・データリカバリー
ヒーリングは、面の欠落・エッジの未縫合・微小サーフェスなどのCADデータの不具合を修正する作業で、ヒーリングツールで軽減できます。よく似た別の用語として、タイイングは連続体要素と構造要素(はり要素など)を接続するための多点拘束の一種、デフィーチャーは微小な突起などを除去して主要形状を残す作業、データリカバリーは破損したHDDなどからデータを読み出す作業です。

具体例

問10-28は「面欠落などのデータ不具合を修正する作業」で答えはヒーリングです。タイイング・デフィーチャー・データリカバリーは意味が違います。

アセンブリ(部品の組立と配置条件)
アセンブリは、複数の部品や部分的な組立を組み合わせたモデルです。部品を階層で管理し、一致・距離・角度などの条件で位置を決めます。部品の位置が正しくても、面や辺のつながりに問題が残ることがあります。異なるCADでは形状の表し方や小さな位置のずれを許す基準が違うため、移した後に配置と形状の両方を確認します。

具体例

10-29は、別のCADへ移した後の確認を省いてよいとする説明が不適切です。見た目に接している面でも、小さなすき間があると解析上はつながらない場合があります。

コンタ表示に使う出力物理量
代表的なコンタ量は、六つの応力成分、ミーゼス応力、主応力、変位です。変位は方向成分かベクトルの大きさかを区別します。回転成分などもソフトにより数値コンタとして表示できるため、「回転変位は絶対にコンタにできない」とは考えません。主応力の値だけでなく方向を表示する場合はベクトル図などを使います。

具体例

問10-30は「利用頻度の高い4つの量」で6軸応力成分・ミーゼス応力・主応力・変位の組を選びます。問10-31では、ミーゼス応力コンタだけで十分とは限らない点が問われます。

ぜい性材料と延性材料の破損(ねじりの場合)
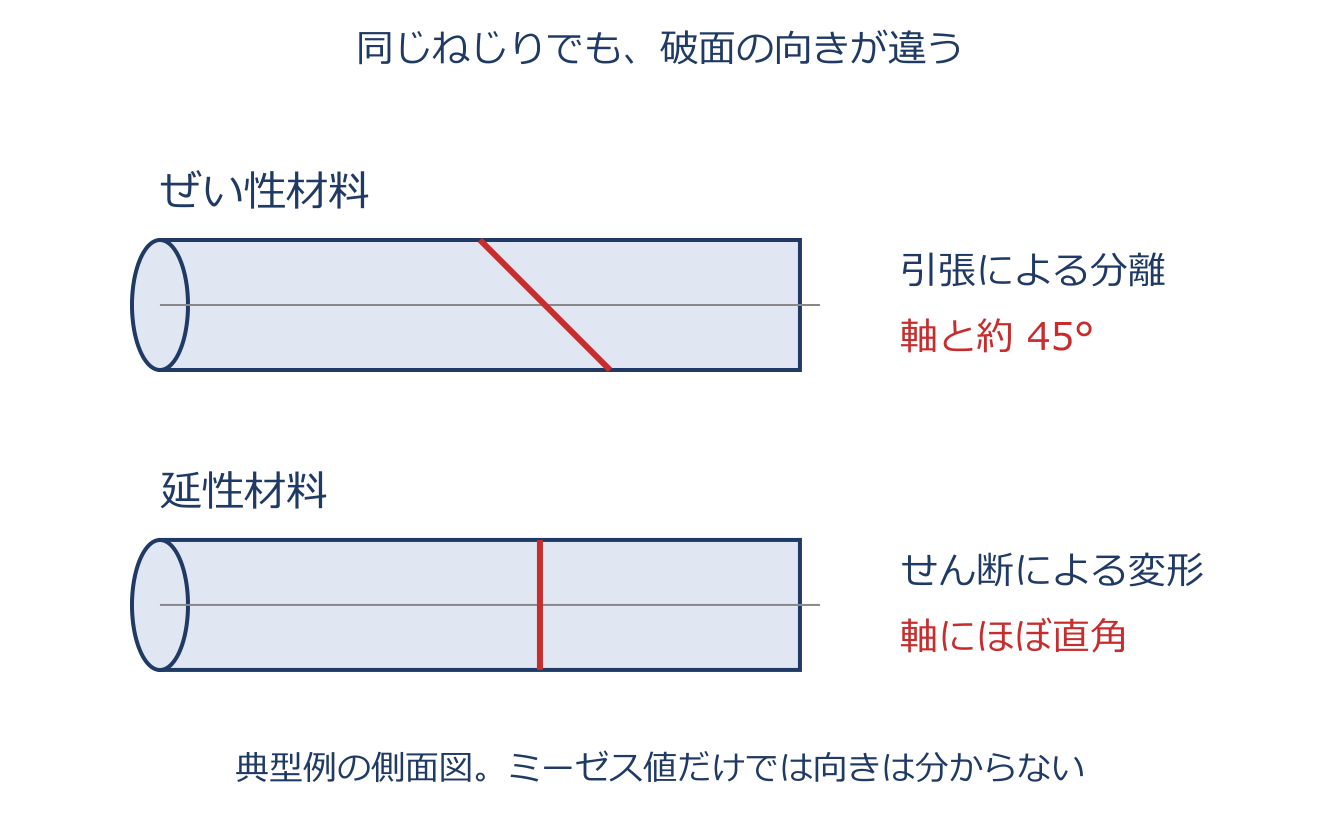
ぜい性材料と延性材料の破損(ねじりの場合)のアプリ教材図
典型的な丸軸の純ねじりでは、表面のせん断応力 $\tau$ に対し主応力は $+\tau,-\tau,0$ で、引張・圧縮の主方向は軸方向から45°傾きます。ぜい性材料は引張による分離が重要で、軸と約45°の破面が現れることがあります。 延性材料ではせん断による変形が重要で、典型的には軸にほぼ直角な破面になります。降伏開始の評価に使うミーゼス応力は $\sqrt3|\tau|$ という大きさで、主方向を持たないので破断面の方向までは指定しません。

具体例

10-31では、ミーゼス応力だけを万能な評価量とせず、材料と破損の仕方に応じて主応力の値・方向も確認します。

応力評価(積分点値と節点への外挿・平均)
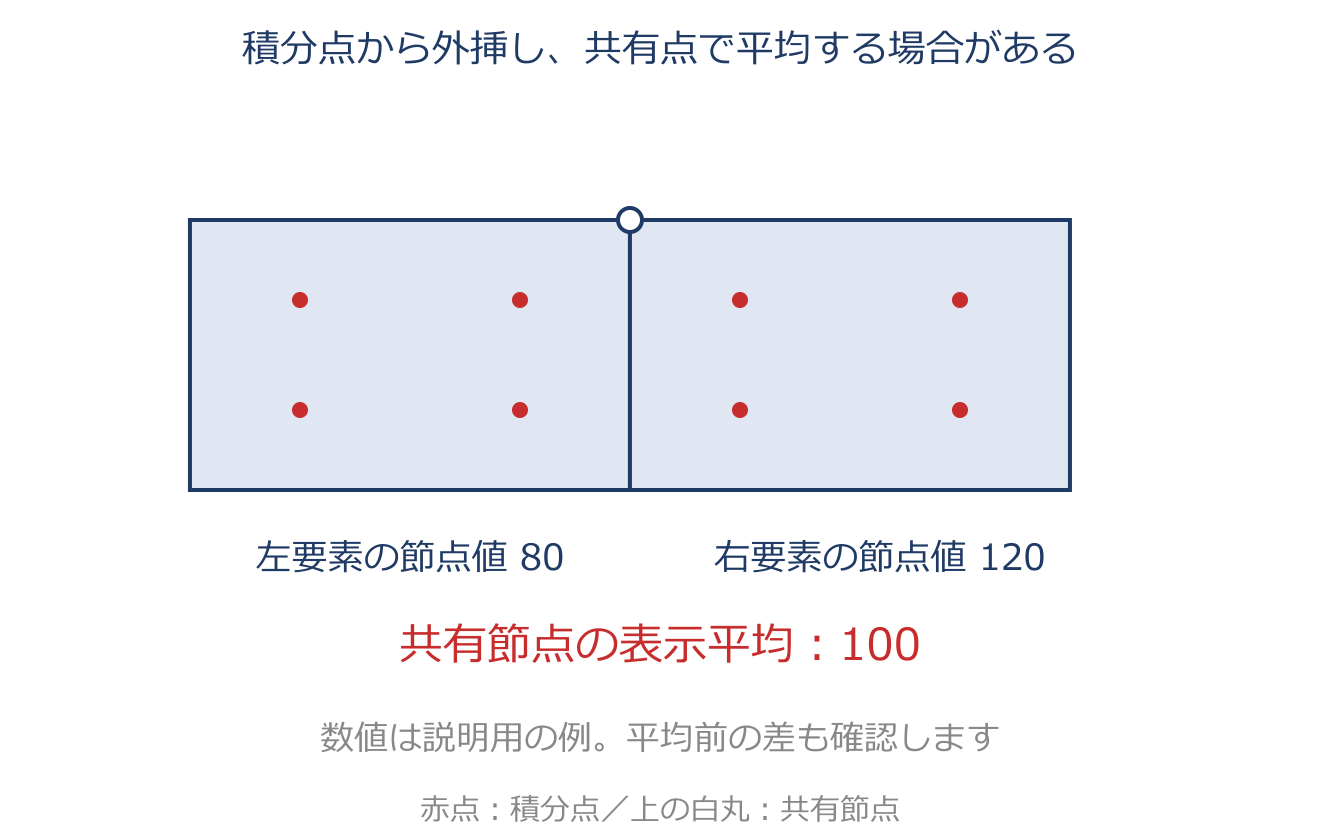
応力評価(積分点値と節点への外挿・平均)のアプリ教材図
多くの通常の変位型要素では、積分点付近で良い応力精度が得られます。ただし全要素で必ず最高精度という意味ではありません。 積分点から節点へ値を推定する外挿では誤差が増える場合があります。共有節点で平均すると図は滑らかになりますが、精度が保証されるわけではありません。 滑らかな領域で平均化や回復処理が精度を改善する場合もあり、異材界面など本来不連続な成分を平均してしまう場合もあります。積分点数と節点数の大小だけで精度を説明しません。

具体例

外挿は内側から外側へ値を伸ばして推定、補間は値と値の間を埋める操作です。応力の計算は節点変位→ひずみ→応力、コンタ表示はその値の外挿・補間などを経て色付けする処理です。

可視化手法(ワイヤーフレーム・シェーディング・Zバッファ)
ワイヤーフレームは線で描きます。フラットシェーディングは面ごとの法線から照明を計算し、面を同じ明るさで塗ります。グロー(Gouraud)シェーディングは頂点で求めた色や輝度を面内へ補間します。Zバッファは各画素で奥行きを比較して手前の面を残す隠面処理です。陰影の計算と前後関係の判定は別の役割です。

具体例

問10-34で問われます。「フラットシェーディングは面単位の塗りつぶしで、面法線から反射を計算する」が正しい記述です。

メッシュ可視化と断面コンタの処理順序
メッシュ表示の順序は、表面パッチ(ファセット)の抽出、座標変換による回転、隠面消去、画像生成です。断面カラーコンタ表示の順序は、切断平面の定義、交差する要素の抽出、交点・断面パッチの生成(マーチングキューブ法など)、交点上の物理量の補間、カラーコンタ画像の生成です。

具体例

問10-35(メッシュ可視化:ア表面パッチ抽出→ウ回転→イ隠面消去→エ画像生成)と、問10-36(断面コンタ:平面定義→交差要素抽出→交点生成→物理量補間→画像生成)で問われます。

コンタ図・ベクトル図の読み方
コンタ図・ベクトル図の読み方のアプリ教材図
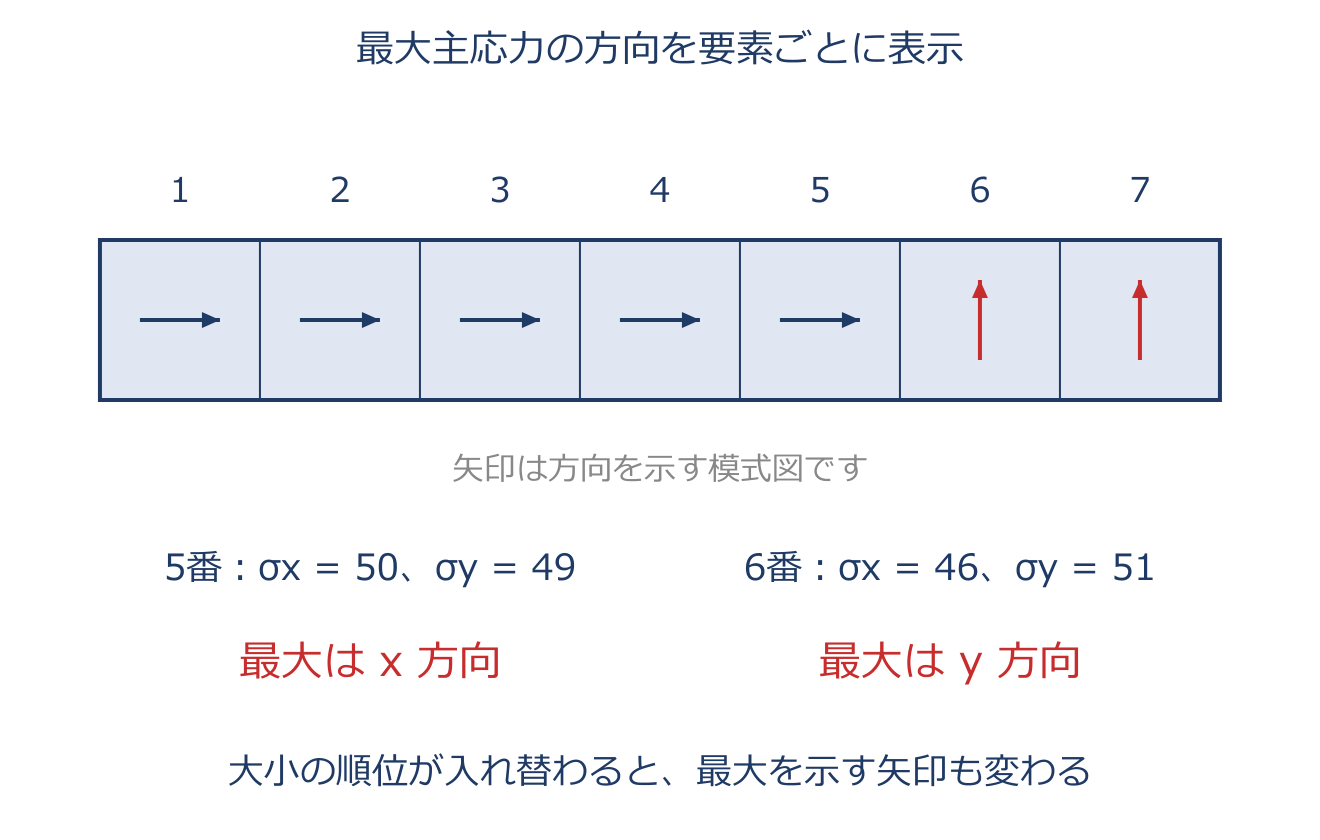
片持ち板の変位は固定端でゼロ、通常の先端横荷重なら自由端で大きくなります。一方、曲げ応力は固定端側で大きいので、単に「値が大きい所」を見ず表示量を区別します。 自由表面の法線方向は主方向の一つで、その主応力はゼロですが、それが最小とは限りません。面内が二軸引張ならゼロは最小で、二本の面内主方向は最大・中間です。 隣の要素でxとyの応力の大小が逆転すると、最大・中間という順位名が入れ替わり、最大主応力の矢印だけが90°変わる場合があります。

具体例

10-39では、5番目はx50>y49、6番目はy51>x46 MPaです。xとyの軸を変えなくても、最大を指す矢印がxからyへ変わります。

コンタ図を見るときの注意
等値線の値や間隔を変えると、図の見え方は大きく変わります。塗りつぶしの色はパラメータで変えられるので、黒(青)=圧縮、赤=引張などと決めつけるのは誤りです。 相当応力(ミーゼス応力)は0以上なので、最小値も0以上ですが、黒(青)色が0より大きい値を表すことはあります。一様引張のσxなら、分布が一様で高低差がないため、単色で塗りつぶされます。 また、解析に失敗したときも何らかの可視化を表示するコードがあるので、図だけで結果を信用しないようにします。

具体例

問10-40(一様引張のσxは単色)・10-41(黒(青)色が0より大きいことはある)で問われます。

第11章 結果の検証の基礎

検証(Verification)と妥当性確認(Validation)
検証(Verification)と妥当性確認(Validation)のアプリ教材図
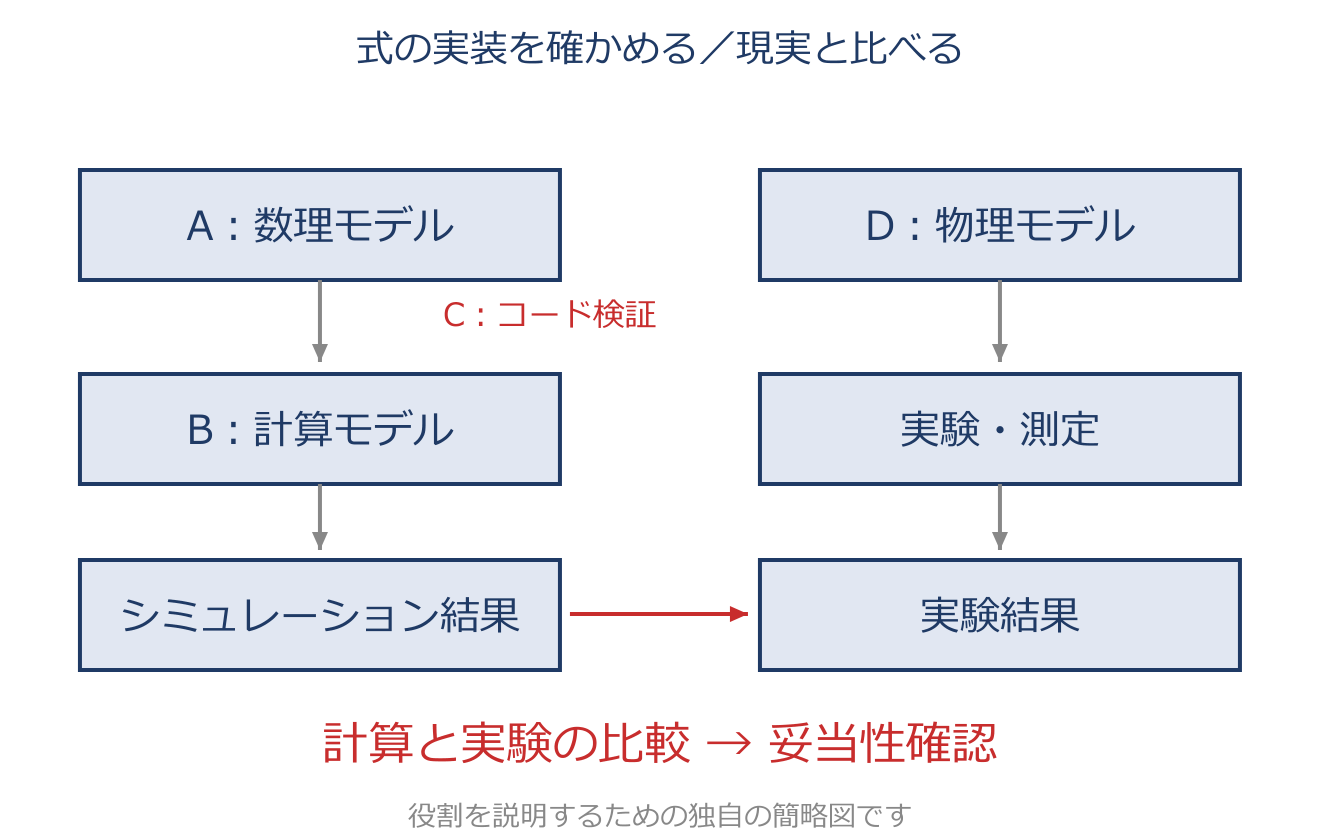
Verification(検証)は、決めた方程式を正しく数値計算できているかを確かめる活動です。Validation(妥当性確認)は、その数理モデルが対象の現実を用途に合う精度で表せるかを、実験などと定量比較して確かめる活動です。

具体例

既知の理論解との比較は検証、実験と用途に照らして比較するのは妥当性確認です。11-17では理論解との比較を妥当性確認と呼ぶ選択肢3が誤りです。

ASME V&V手順図(現実現象→数理モデル→計算モデル)
ASME V&V手順図(現実現象→数理モデル→計算モデル)のアプリ教材図
計算側では方程式と条件からなる数理モデルを離散化・実装し、計算モデルを作ってシミュレーションします。実験側では試験片・装置などの物理モデルを用意して測定します。実装を調べるコード検証と、個別計算の数値誤差を調べる計算の検証を区別します。計算と実験の結果は不確かさも考慮して比較し、用途に対する妥当性を確認します。

具体例

11-16はA=数理モデル、B=計算モデル、C=コード検証、D=物理モデルです。本章は抽出テキストのASME V&V 10-2006の区別を扱い、図は役割を説明する独自の簡略図です。

Code verification(コードの検証)
方程式を離散化しプログラムに実装する過程が正しいかを調べます。既知の厳密解や性質が明らかな簡単な問題との比較が役立ちます。

具体例

棒の伸びなどを再現できるか調べます。一致した事例は検証の根拠ですが、それだけで全入力・全機能に不具合がないとは証明できません。

Calculation verification(計算の検証)
その解析の離散化誤差や反復求解の誤差を調べます。コード検証が実装を対象とするのに対し、こちらは個々の数値計算を対象とします。

具体例

メッシュを細かくしたときの同じ位置・同じ評価量の変化と、反復残差などを調べます。値が安定しても、荷重・支持・モデル化まで正しいとは保証できません。

公式集による変位の検算
$D=Et^3/[12(1-\nu^2)],\quad \omega_{\max}=pR^4/(64D)$
FEMの変位候補を、同じ支持・形状・荷重条件の公式で検証します。公式4.1・表4-1の②は周辺固定・等分布荷重の円板で、中心の最大たわみを使います。r-z断面の軸対称ソリッド要素の図を、はりの側面図と取り違えないようにします。Dは曲げ剛性、tは板厚、Rは半径です。

具体例

11-2は半径240mm・板厚24mm・圧力8N/mm²・E=200000N/mm²・ν=0.3から、D≈2.53187×10⁸N mm、ωmax=1.638mmです。FEM候補1.66mmが近く、桁の違う結果は入力を点検します。単純支持なら約6.68mm、Eが1/10ならたわみは10倍になります。

薄肉閉断面はりのねじりとワーピング
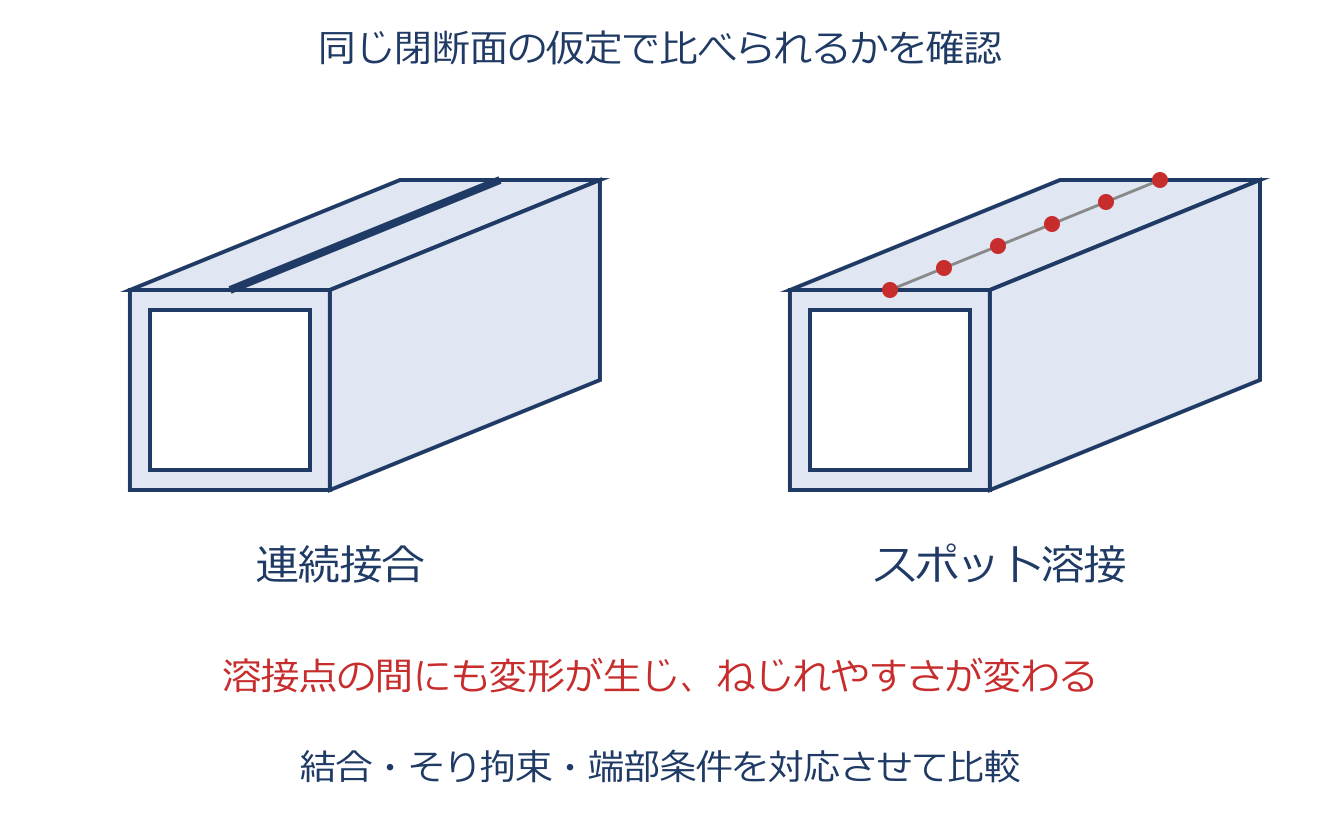
薄肉閉断面はりのねじりとワーピングのアプリ教材図
連続閉断面は周囲に沿うせん断の流れでねじりに抵抗します。スポット溶接は離散的な接合で、溶接間の変形により連続閉断面の理論よりねじれやすくなる場合があります。そりとは断面内の点が軸方向へ異なる量だけ動く変形です。溶接ピッチ・結合剛性・そり拘束・端部条件・メッシュを対応させて比較します。

具体例

特定モデルの約1.3倍などを全構造に共通する倍率にはしません。理論と比べられないと決めつけず、どの仮定が異なるかを確かめます。

定性的評価(単純支持はりの変形モードと応力位置)
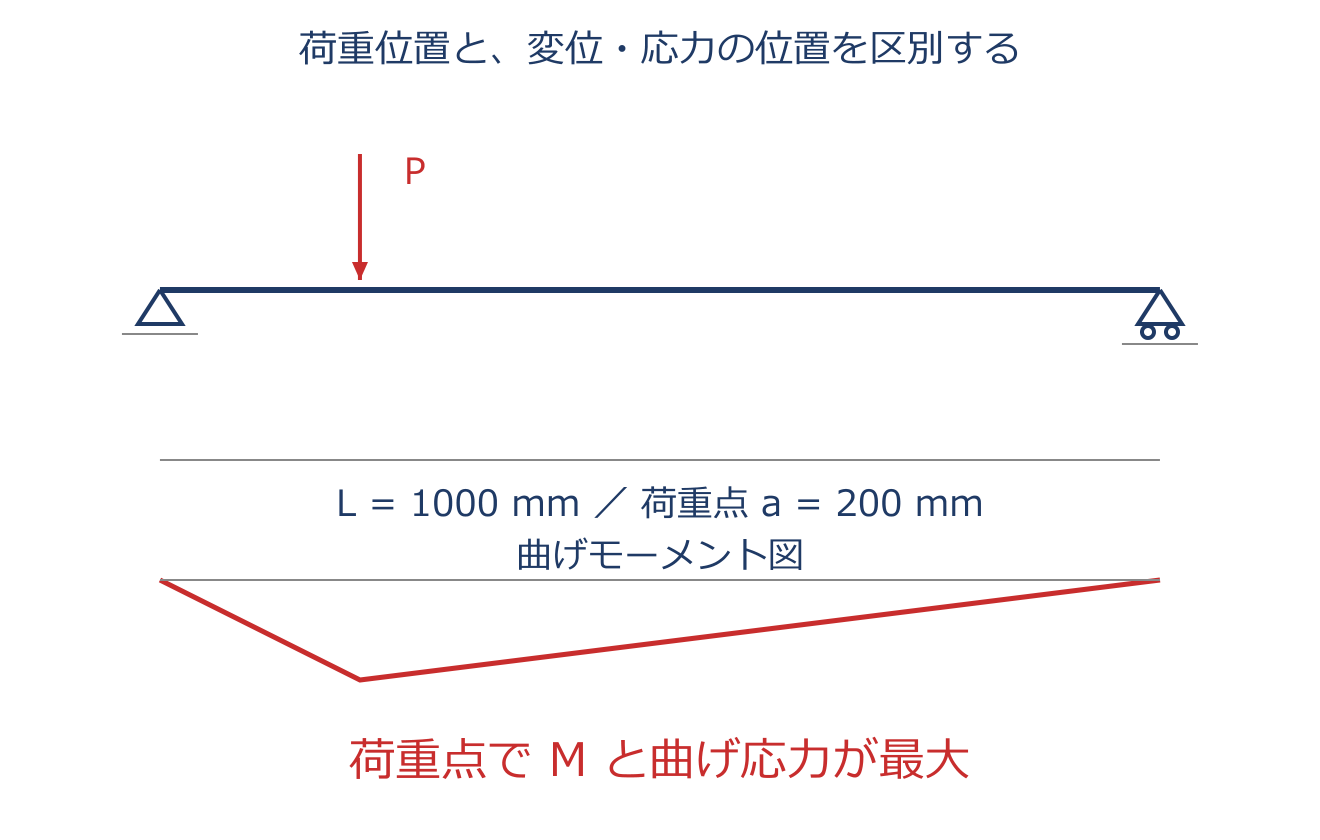
定性的評価(単純支持はりの変形モードと応力位置)のアプリ教材図
単純支持はりは両支点でたわみ0です。中央荷重なら変形は左右対称ですが、端寄りの荷重では非対称になります。最大たわみの位置は、たわみ曲線の傾きが0となる位置です。 一様な曲げ剛性を持つ長さ $L=1000\ \mathrm{mm}$ のはりで、左支点から $a=200\ \mathrm{mm}$ に集中荷重を加える例では、最大たわみの位置は左から $x=L-\sqrt{(L^2-a^2)/3}\approx434\ \mathrm{mm}$ です。荷重点200 mmとも、中央500 mmとも一致しません。 一方、曲げモーメントは図のように荷重点で最大になります。断面が一様なら最大曲げ応力もその断面に生じます。たわみが最大の場所と、応力が最大の場所を分けて読みましょう。

具体例

11-6の同じはり・総荷重では、中央一点A、三点分散B、全長一様Cの最大たわみはA>B>Cです。あらゆる荷重分布の一般則にはしません。

フリーボディダイアグラムによる検証
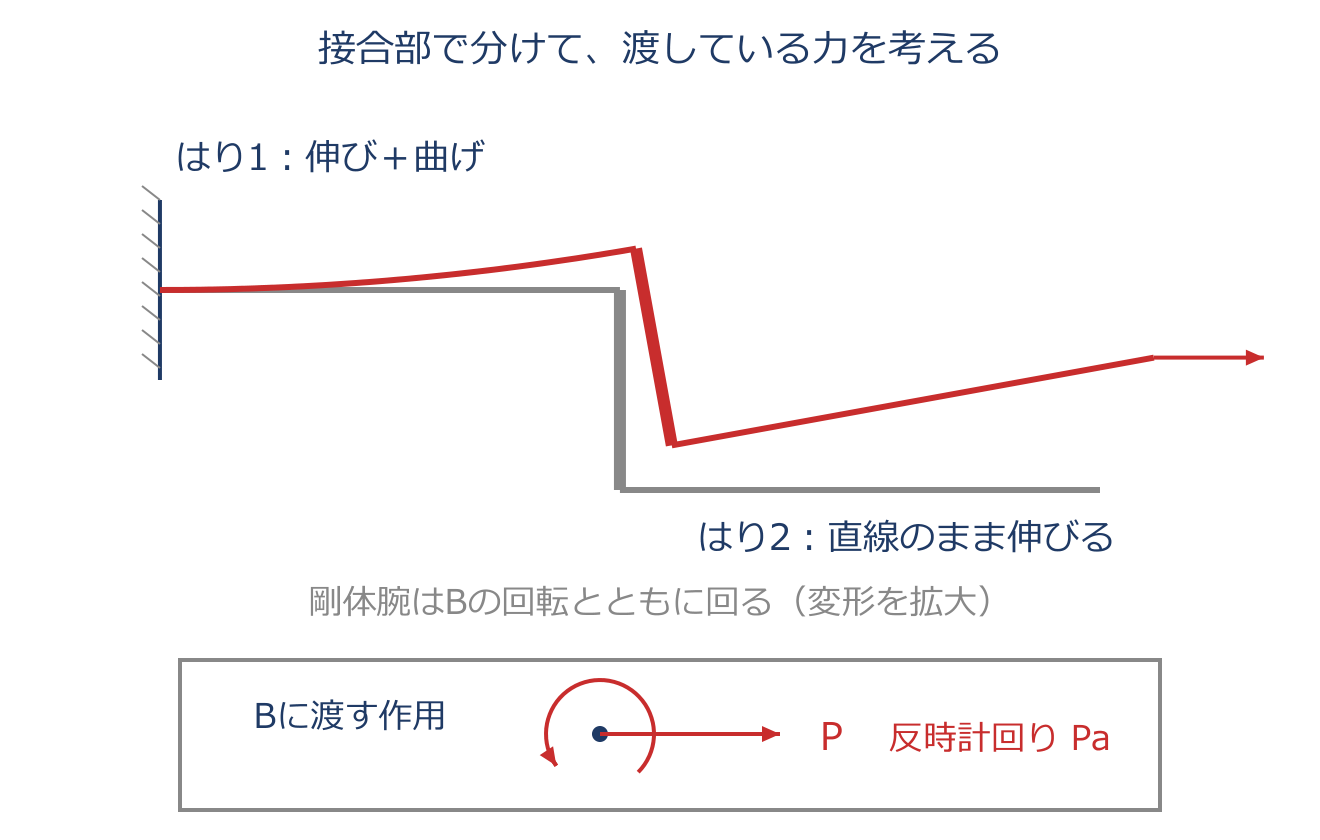
フリーボディダイアグラムによる検証のアプリ教材図
接合部で部材を切り離し、渡す力とモーメントを作用・反作用として描きます。長さaの剛体腕の下端Cに右向きPなら、上端Bへの同じ作用は右向きPと反時計回りPaです。剛体腕は変形しなくても並進・回転できます。

具体例

11-8のはり1は軸伸びと曲げを受けます。自由な引張端につながるはり2は曲げモーメントゼロで、直線のまま向きを変えながら軸伸びします。

剛体埋め込み部の変位分布
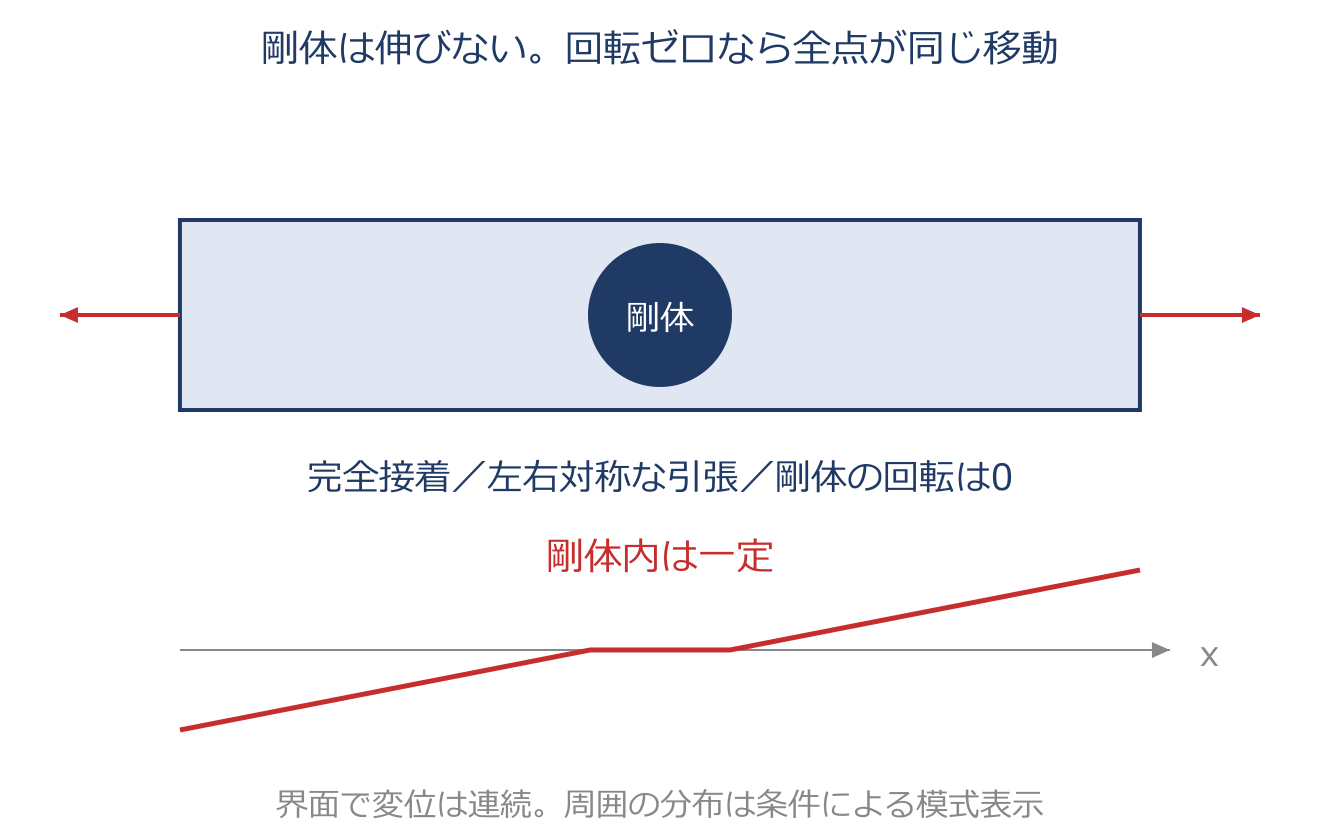
剛体埋め込み部の変位分布のアプリ教材図
回転のない剛体挿入物は全点が同じ量だけ並進し、荷重方向変位は一定です。完全接着なら界面の変位も連続です。回転する一般の剛体では点の位置により変位が違います。周囲の弾性板の変位の増減は荷重・支持を含む全条件で決まり、剛体であることだけから決めません。

具体例

11-9は対称な軸引張で回転ゼロを明示しています。挿入物内の一定変位と界面での連続を確認します。

定常温度分布の定性チェック(円筒断熱壁)
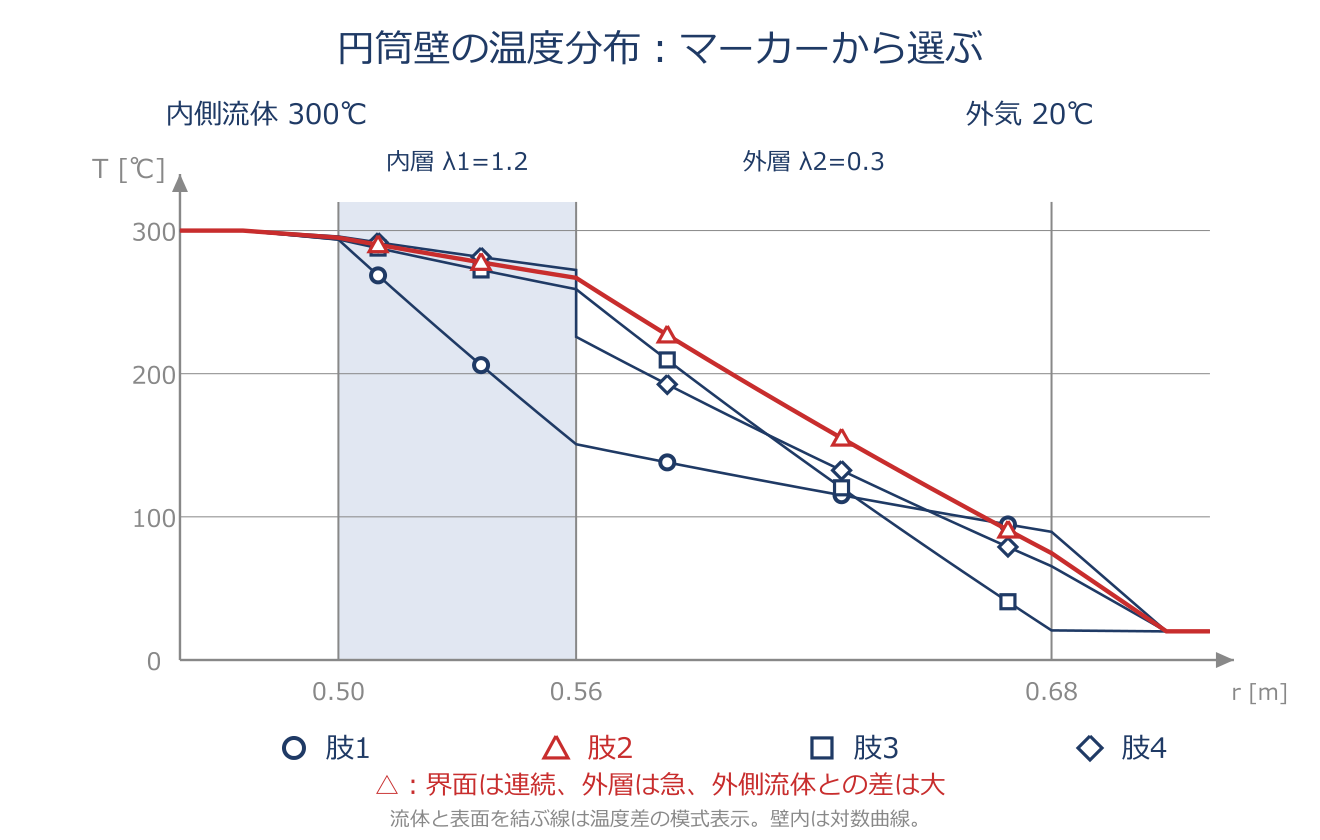
定常温度分布の定性チェック(円筒断熱壁)のアプリ教材図
$Q=-2\pi rL\lambda\,dT/dr,\quad Q=hA\Delta T$
定常・発熱なしの円筒壁では各半径を通る熱流量Qは同じです。同じ界面半径の両側では温度勾配の大きさがλに反比例します。界面熱抵抗ゼロなら温度は連続で傾きだけ変わります。流体と壁の温度差Q/(hA)では、面積A=2πrLの違いも考えます。各層の温度は対数的な曲線です。

具体例

11-10は界面外側の勾配が内側の4倍です。流体と壁の温度差の外側/内側は(120×0.50)/(8×0.68)≈11倍です。

拘束点反力の合力と外力の釣合い
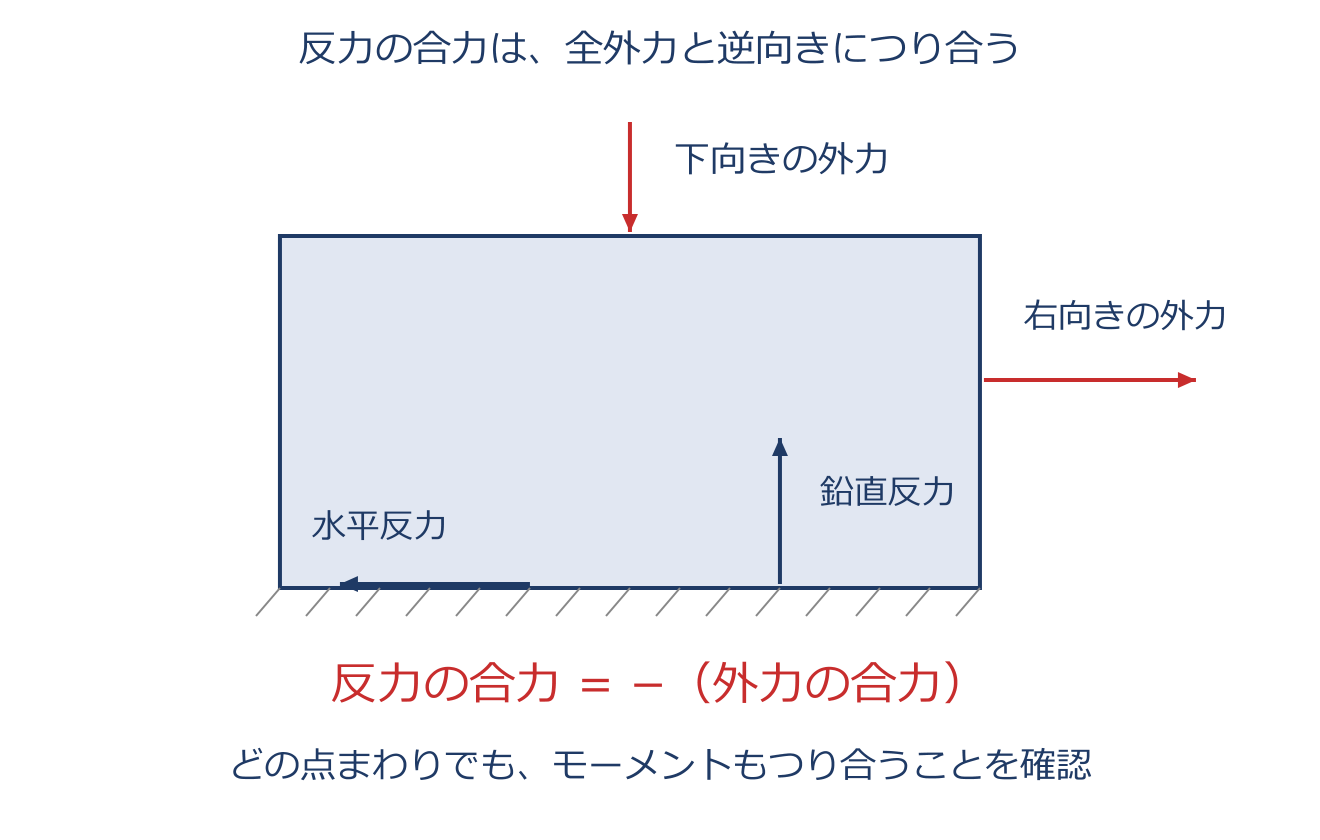
拘束点反力の合力と外力の釣合いのアプリ教材図
$\sum\mathbf R+\sum\mathbf F=\mathbf0,\quad\sum M=0$
静解析では反力と全外力の合力・任意点回りのモーメントがつり合います。集中力・表面力・物体力を含め、内部接触力を外力として二重に足しません。不一致なら入力・符号・単位・集計範囲・収束を調べます。つり合いだけでモデル化や精度まで保証されません。

具体例

反力と外力は同じ座標の正負で足すとゼロです。外力が存在すれば反力の合力が常に非零、という意味でもありません。

単位系の整合(応力・質量密度の単位)
量を一貫した単位系にそろえます。応力とヤング率はともに力/面積なので、長さmm・ヤング率MPaなら力N・応力N/mm²です。 kgは質量、重量キログラムkgfと重量トンtfは力の単位で、1 kgf=9.80665 N、1 tf=1000 kgf=9806.65 Nです。力や面積の単位を替えるときは数値も換算します。 m・N・sの単位系では質量kg・質量密度kg/m³です。質量密度に重力加速度を掛けた重量密度はN/m³です。

具体例

11-12では1 N/mm²=1 MPaです。一方、1 kgf/mm²=9.80665 MPa、1 kgf/cm²=0.0980665 MPa、1 tf/mm²=9806.65 MPaです。kgやtという質量と、kgfやtfという力を混同せず、MPaで入力した数値に別の単位名だけを付け替えないようにします。

入力ミスの影響(ヤング率の誤入力・単位不統一)
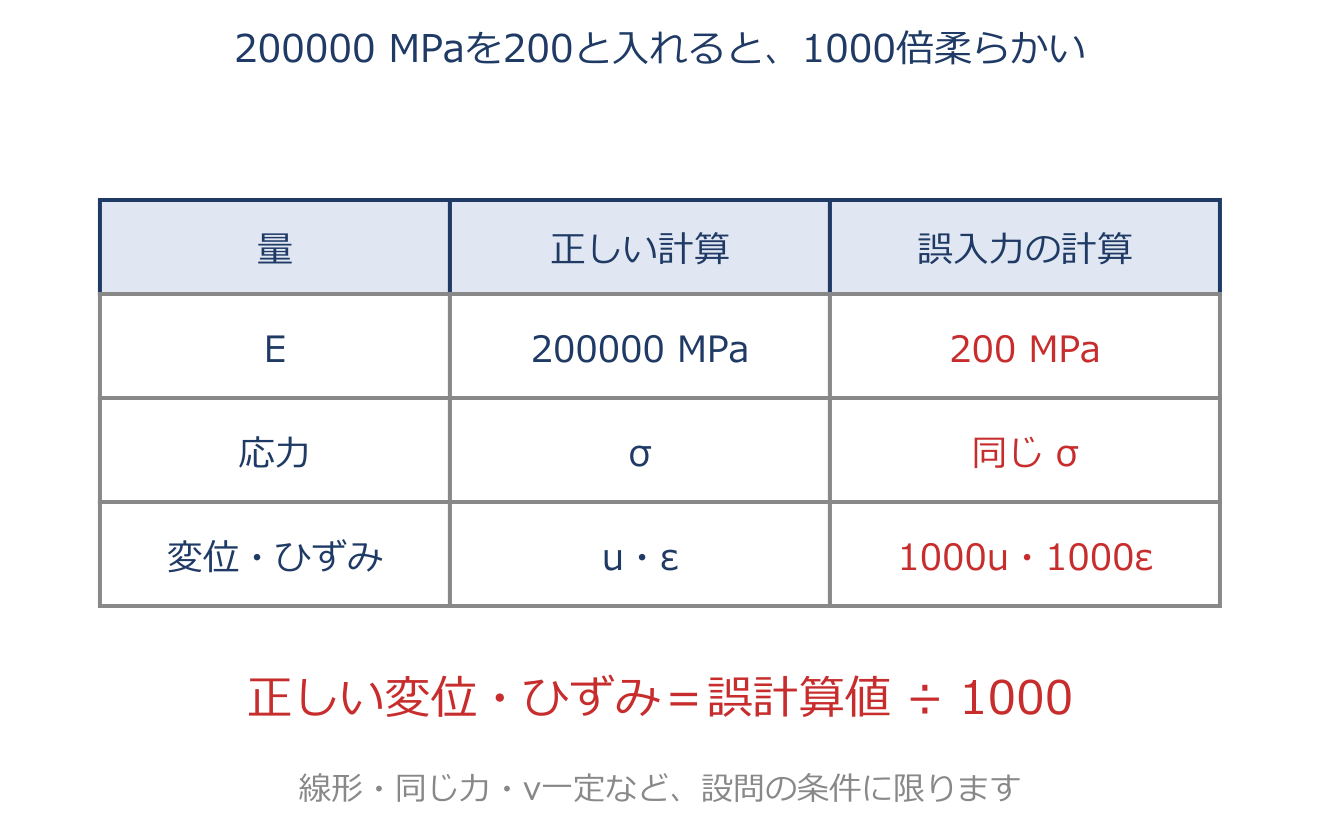
入力ミスの影響(ヤング率の誤入力・単位不統一)のアプリ教材図
単一等方材料、ν一定、微小変位の線形弾性、同じ力荷重、ゼロ変位境界、熱・初期ひずみなしなら、全体のEを同じ倍率で変えると剛性も同じ倍率で変わります。変位とひずみはEに反比例し、応力は倍率が相殺して同じです。非零の強制変位・温度荷重・大変形などへそのまま広げません。

具体例

11-14はEが3倍なら変位1/3・応力同じです。11-15で200000 MPaを200と入力すると、変位・ひずみは1000倍、応力は同じです。誤計算の変位・ひずみを1000で割れば戻せますが、入力と記録を直して再計算するのが基本です。

第12章 コンピューターの基礎

丸め誤差と計算精度
コンピュータは実数を有限個のビットでしか表せません。演算結果が表せる桁数を超えると、四捨五入などで桁をそろえます。 このとき生じる小さな誤差が丸め誤差です。丸め誤差は CPU の速さを上げても改善しません。 変数の種類(単精度か倍精度か)やアルゴリズム(計算の順序や方法)に左右されます。逆にいえば、計算の順序を工夫したりアルゴリズムを改善したりすると、計算精度が大幅に良くなることもあります。

具体例

1÷3 を有限桁で 0.3333… と途中で切って表すと、元の値とのずれが残ります。これが丸め誤差です。問12-1(丸め誤差・桁落ちの定義の区別)、問12-2(実数演算の誤差・演算順序の心得)で使います。

桁落ち
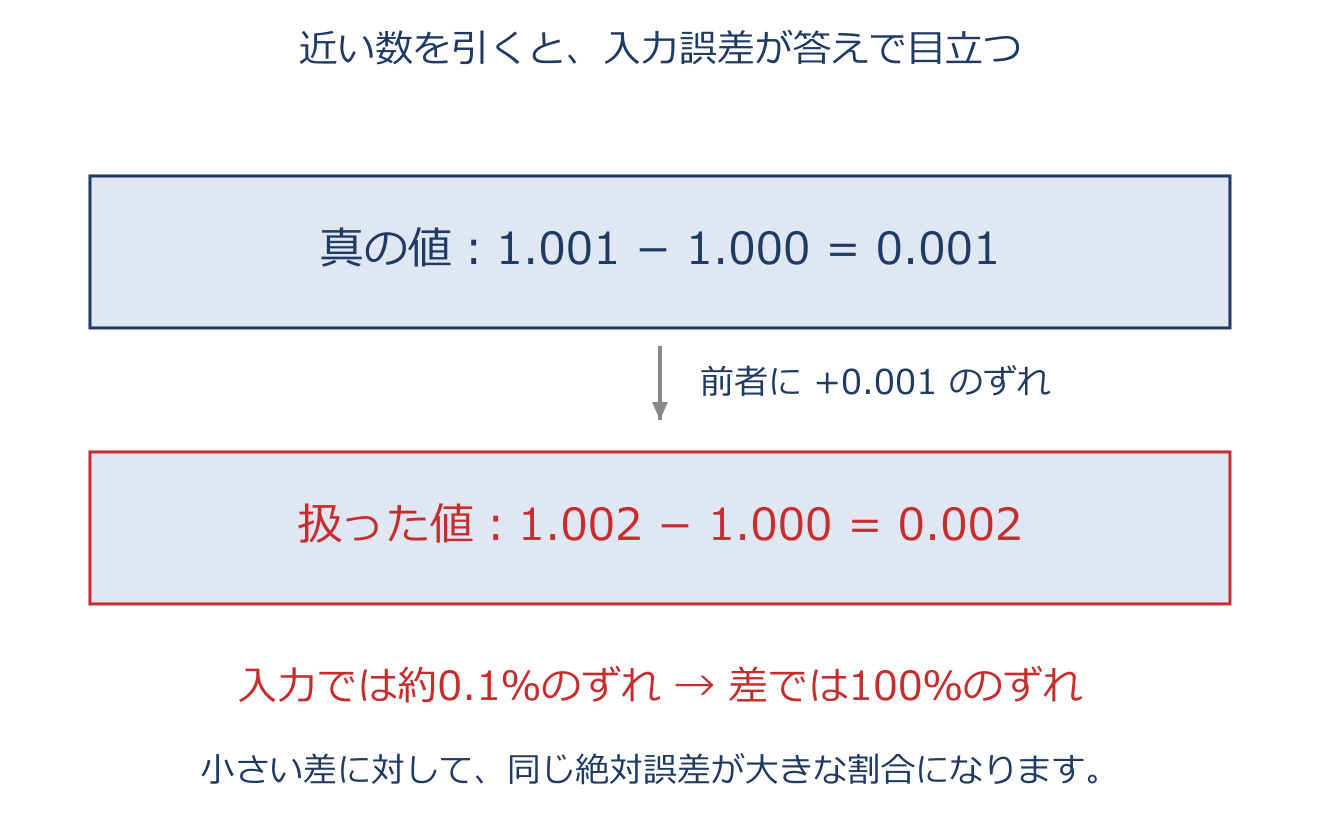
桁落ちのアプリ教材図
同符号で近い二数を引くと、共通する上位の桁が打ち消されます。入力に含まれていた小さな誤差が、残った小さな差に対して大きく見えるのが桁落ちです。元の値が正確で計算も正確なら、差が小さいことだけで誤りとはいえません。

具体例

真の差1.001−1.000=0.001に対し、前者を1.002と扱うと差は0.002です。入力の約0.1%のずれが、差には100%のずれとして現れます(12-5)。

情報落ち(積み残し)と打ち切り誤差
情報落ちは、大きさが著しく違う二数の加減算で、小さい数の寄与が有限桁に収まらず失われる現象です。打ち切り誤差は、無限級数を有限項で止めたり、微分を有限の刻みの差分で近似したりして生じる誤差です。数値表現の丸めとは、近似する段階が違います。

具体例

有効数字3桁では1000+1を1000へ丸めるので、1の寄与が消えます。一方、12-4の4桁計算では1234+1.987は1236であり、1.987を全部無視して1234にするのは誤りです。

誤差4種類の見分け方
丸め誤差は数値を有限桁へ置き換える差、情報落ちは大きい数への加減算で小さい数の寄与が失われること、桁落ちは近い二数の差で相対精度を失うことです。打ち切り誤差は級数や微分などの計算式を有限の近似にする差です。

具体例

12-4では1235.987を1236へ丸めた0.013の誤差が、1233を引いた約3という小さな答えで目立ちます。途中の丸めと、差の相対精度低下を分けて読みます。

浮動小数点表現(IEEE754)
浮動小数点は符号・仮数・指数で数を表します。IEEE 754の代表的な二進64ビット形式(倍精度)では、仮数の精度は十進でおよそ15〜16桁です。表せる範囲と、計算結果に実際に残る精度は別です。CPUの64ビット化だけで、プログラムが使う数値形式も変わるとは限りません。

具体例

倍精度を使っても、桁落ちや誤差の蓄積により、答えに15〜16桁の精度が保証されるわけではありません。12-9は機械のビット数と数値形式の区別です。

改行コードと文字コード(OS間の違い)
テキストには文字のほかに行の区切りも記録されます。LFとCR+LFは異なる改行コードです。文字コードは文字を数値で表す約束で、改行コードとは別に確認します。OS名だけで文字コードや読み取れる形式を断定せず、実際のファイルと読み手の仕様を合わせます。

具体例

12-6ではLFのみ対応と明記されたコンパイラへCR+LFのファイルを渡したので、命令を変えずに改行をLFへ変換します。異なるOS間のエラーがすべて改行原因という意味ではありません。

CPU・主記憶・仮想記憶
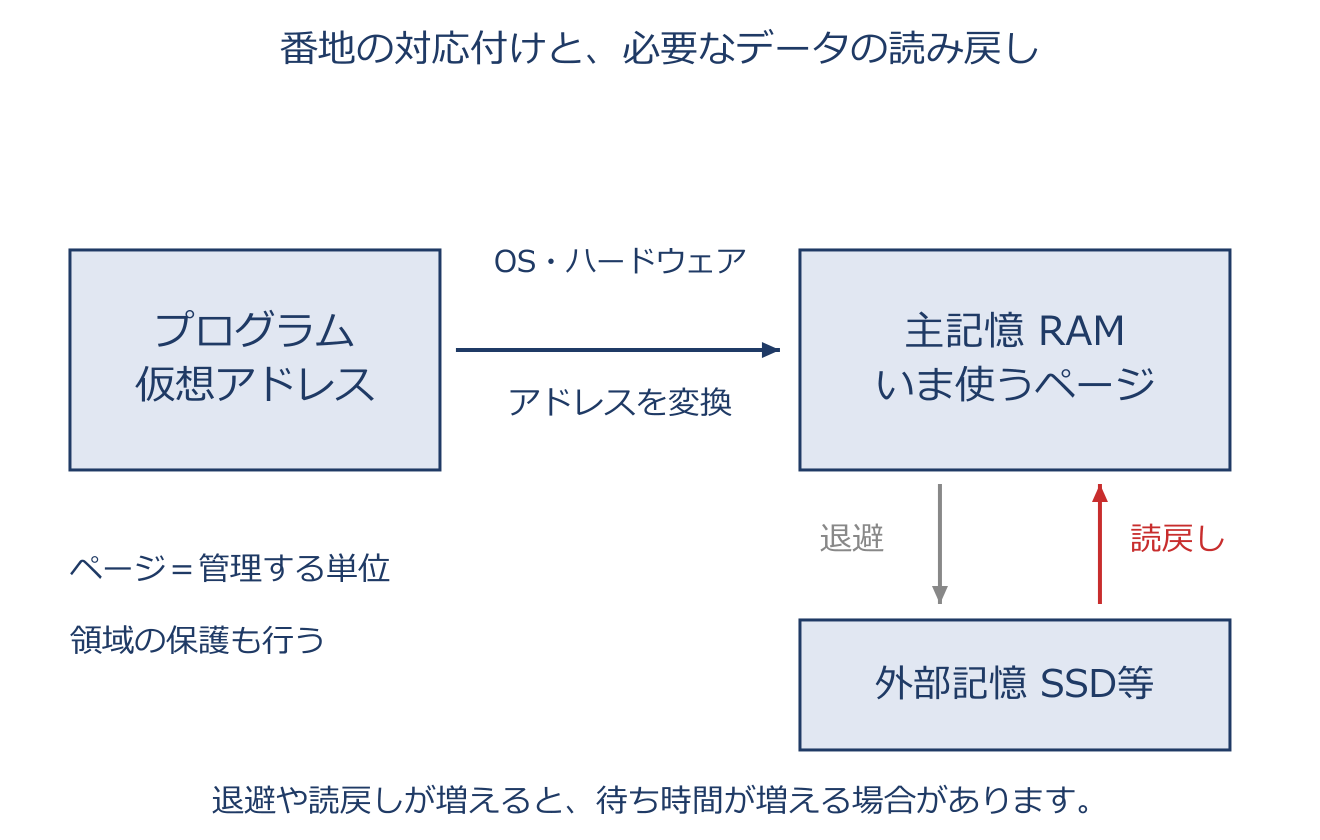
CPU・主記憶・仮想記憶のアプリ教材図
CPUは命令を実行し、主記憶は実行中のデータを置きます。仮想記憶はプログラムの仮想アドレスと実際の記憶を対応付け、領域の保護などを行う仕組みです。必要に応じ、使っていないページを外部記憶へ退避できます。ページは記憶管理のまとまりです。

具体例

主記憶と外部記憶の間の読み戻しが増えると待ち時間が長くなり得ます。大きな領域を扱える仕組みと、物理的なRAMを増やすことは同じ速度を保証しません(12-7)。

プロセッサの種類(FPU・GPGPU・DSP)
FPUは浮動小数点演算を担当する演算器です。汎用CPUに組み込まれているものもあります。 GPGPUは、多数の演算器を持つGPUを画像処理以外の計算にも使うことです。大量のデータへ似た計算を並列に行う用途が得意です。 DSPは信号処理向けのプロセッサで、掛け算と足し算を繰り返す積和演算などを効率よく行います。条件分岐ができないという意味ではありませんが、信号データを次々に処理する能力が代表的な特徴です。

具体例

「DSPの代表的な長所は条件分岐処理」と考えるのではなく、音や振動のデータに対する積和演算やFFTなどの信号処理と結び付けて覚えます。

処理高速化技術(マルチコア・パイプライン・キャッシュ・DMA)
マルチコアは複数の演算主体で処理を分担し、パイプラインは命令の工程を重ねて処理量を増やします。キャッシュは命令やデータの読み出し待ちを減らす高速記憶です。DMAはCPUの逐次コピーを減らし、専用の仕組みでデータを転送します。

具体例

DMAは掛け算の演算器を速くする技術ではありませんが、転送待ちやCPU負担を減らすことで全体の性能に役立つ場合があります。12-10はこの役割を問います。

64ビット機と32ビット機
CPUやOSの64ビット化は、利用可能なアドレス空間などを広げます。ただし実際のメモリ上限はCPU・OS・プログラムの条件にも依存します。一つの実数の精度は、プログラムが使う浮動小数点形式でも決まります。

具体例

64ビットCPUでも32ビット形式の実数を使えます。同じ形式のままCPUだけを替えても、有効桁が必ず2倍になるわけではありません(12-9)。

キャッシュメモリ・ディスクキャッシュ・SSD
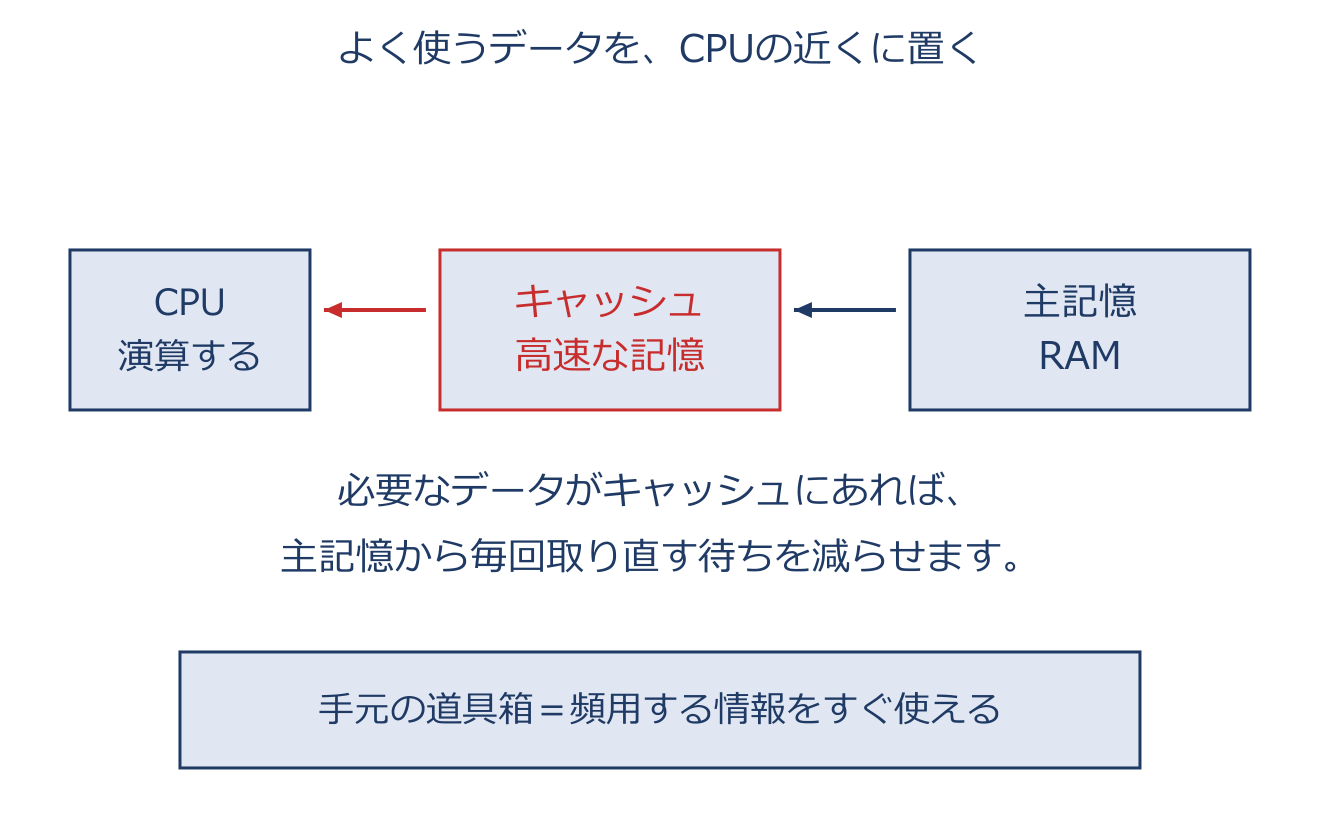
キャッシュメモリ・ディスクキャッシュ・SSDのアプリ教材図
キャッシュはCPUがよく使う命令やデータを保持し、主記憶へのアクセス待ちを減らす高速な記憶です。複数の階層を持つ場合があります。ディスクキャッシュは記憶装置のデータを高速な記憶へ一時保持する仕組み、SSDは不揮発性の半導体メモリなどを使う記憶装置です。

具体例

計算に何度も使う係数表を手元に置くイメージです。キャッシュは演算するCPUそのものではなく、データを供給する側です(12-13)。

記憶メディアの種類と容量
CD-ROMは通常の利用では読出専用、CD-Rは書込み可能ですが記録済み部分を消去して書き換える方式ではなく、CD-RWは繰返し書換え可能です。容量は媒体の種類と製品で異なるので、与えられた値と単位で比較します。

具体例

12-12では700MB=0.7GBと直し、0.7、4、4.7、128GBを比べます。この指定ではBDXLの128GBが最大です。USBメモリ全般がBDより小さいという意味ではありません。

OS(基本ソフト)の役割
OSはCPU時間、主記憶、ファイル、入出力などの資源を管理し、アプリや利用者が操作するための機能を提供する基本ソフトです。

具体例

解析ソフトのメモリを確保したり、結果ファイルを保存したりする土台です。荷重や材料構成式が正しいかをOSが自動保証するわけではありません(12-14)。

OSの種類(UNIX・Linux・Windows・Mac OS)
Linuxカーネルはオープンソースで、各種ソフトを組み合わせたディストリビューションとして使われます。Windows、macOS、UNIX系の商用製品などにも、それぞれの配布・利用条件があります。オープンソースは無条件という意味ではなく、ライセンスに従って利用・改変・再配布します。

具体例

12-15・12-16ではLinuxがオープンソースである点を押さえます。無料で入手できることと、再配布などの条件がないことを混同しません。

OSのバージョンアップとCAE導入時の選択
OS をバージョンアップするときは、新しい OS と、いま使っている業務ソフトの対応バージョンの互換性を、先に調べてから導入します。CAE を導入するときのコンピュータや OS は、はやっているかどうかではなく、既存のシステムやネットワークとの連携がうまくいくかを優先して選びます。

具体例

OS を新しくしたら、動いていた CAE ソフトが使えなくなった、という事態を避けるため、導入前に互換性を確認します。「普及している OS を最優先に選ぶ」は誤りです。問12-17・12-18 で使います。

コンパイラ型とインタプリタ型
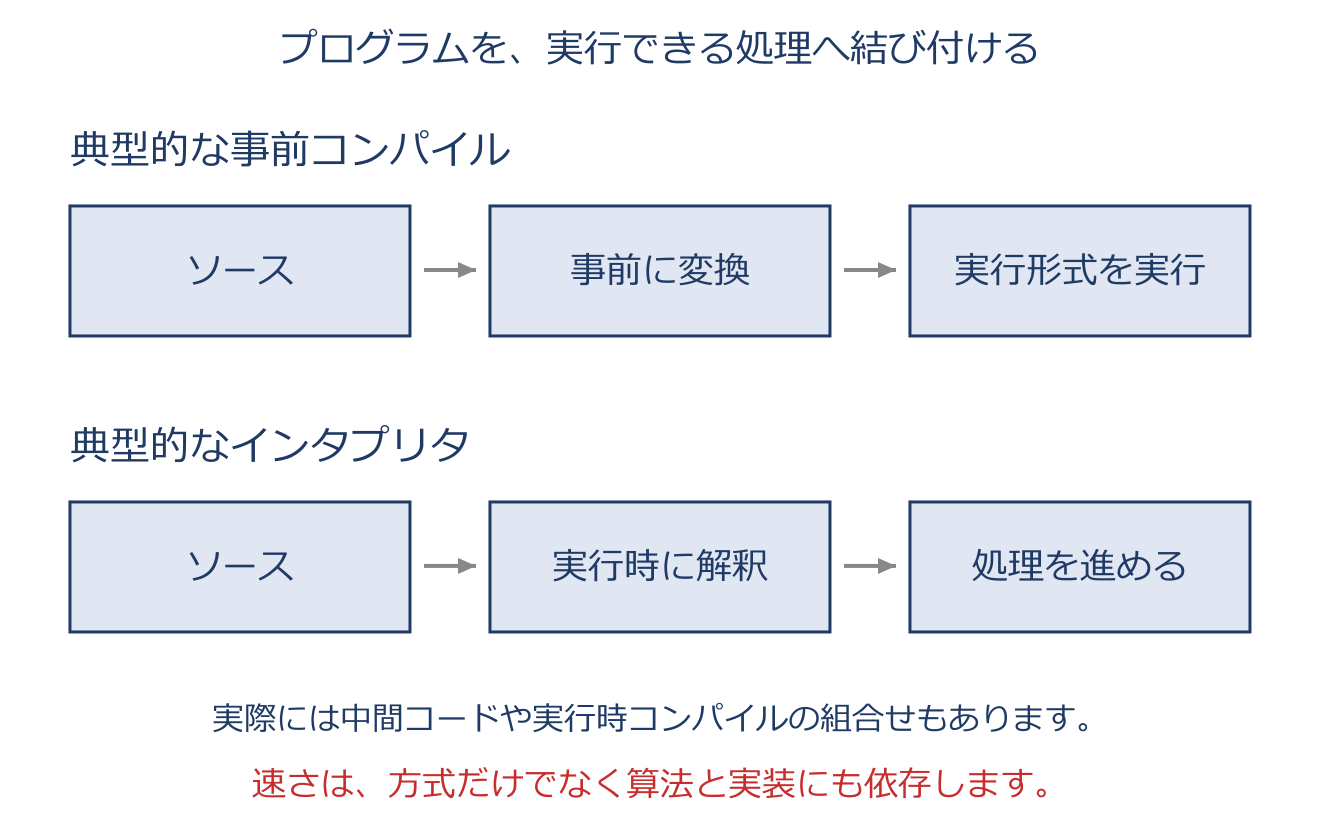
コンパイラ型とインタプリタ型のアプリ教材図
典型的なコンパイラ方式は実行前にまとまったソースを変換し、その結果を実行します。インタプリタ方式は実行時にプログラムを読み取り処理を進めます。事前変換は実行時の解釈の負担を減らせますが、中間コードや実行時コンパイルを組み合わせる実装もあります。

具体例

12-19では速度を方式名だけで断定しません。12-20のネイティブ実行ファイルは対象CPU・OSとの互換性が必要です。

プログラミング言語の特徴(FORTRAN・C・COBOL・Java ほか)
FortranはIBMで科学技術計算向けに開発された初期の高水準言語で、数値計算のライブラリが蓄積されています。Cはベル研究所で開発され、UNIXの実装に使われました。COBOLは事務処理との関係が深い言語、Javaは仮想マシンなどの実行環境を利用する言語です。

具体例

12-21はFortranの科学技術計算での特徴、12-22はFortranとCの開発背景を問います。高水準・低水準はプログラムの品質ではなく、機械命令からの抽象度を表します。

高水準言語と低水準言語
低水準言語は、機械が理解する2進数を記号にしたアセンブラ言語や機械語で、ハードウェアに依存します。高水準言語は、人間に理解しやすく、機械への依存が小さい言語です。C、C++、Java、Pascal、COBOL、FORTRAN、Perl などが高水準言語です。

具体例

C++、Java、Perl、Assembler のうち、高水準言語でないものは Assembler です。問12-23 で使います。

ライセンス形態(フローティングとノードロック)
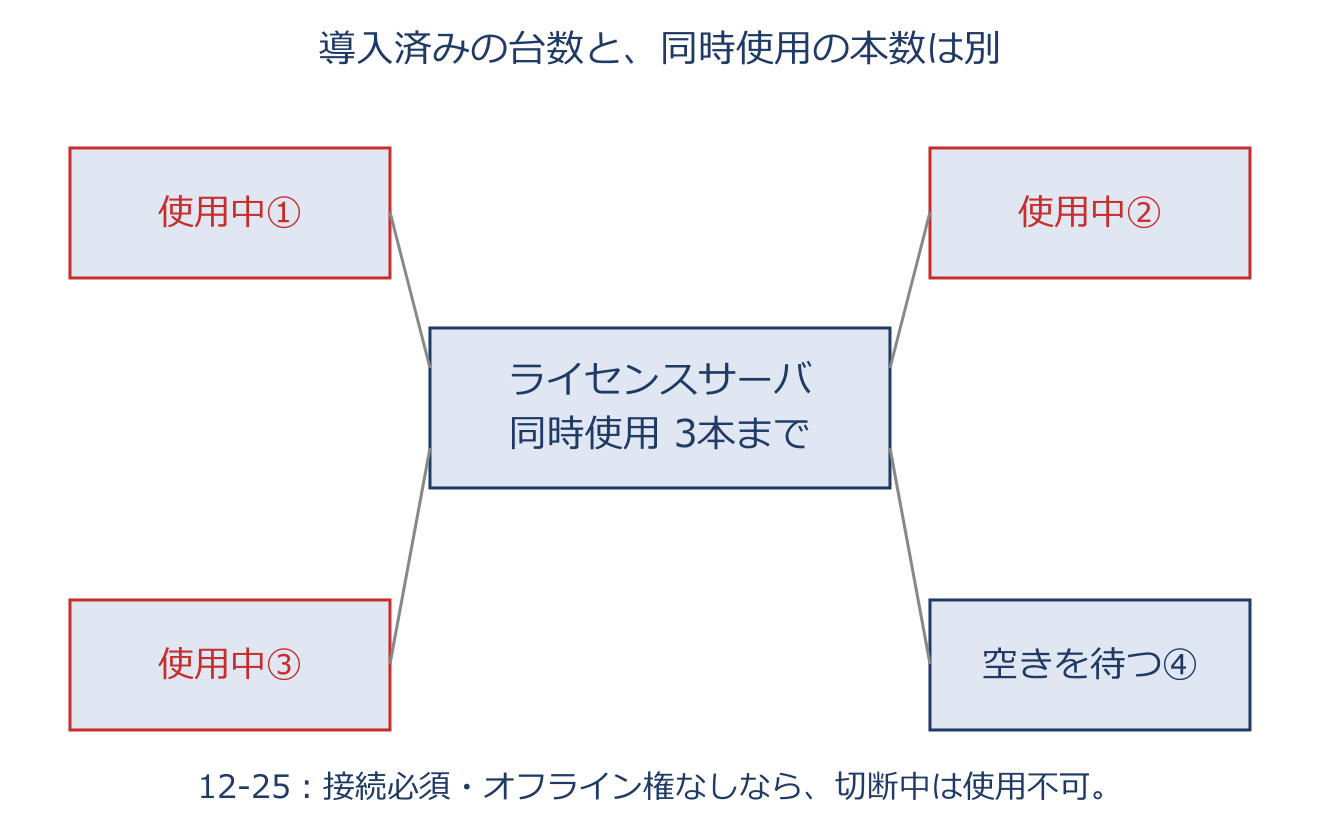
ライセンス形態(フローティングとノードロック)のアプリ教材図
フローティングライセンスは、ライセンスサーバが使用権を管理し、認められた同時使用数の範囲で複数端末から利用する形態です。導入可能台数、同時使用数、オフライン利用などは契約条件で確認します。ノードロックは利用する機械に権利を結び付ける形態です。

具体例

12-24・12-25の条件なら10台へ導入しても同時使用は3本までです。12-25はサーバ接続必須でオフライン権がないため、切り離した端末では使用できません。

ネットワークとファイル転送(LAN・FTP・NFS・メール系プロトコル)
LANは建物や拠点内などの限定された区域のネットワークです。NFSは遠隔ファイルを共有するファイルシステム、FTPはファイル転送のプロトコルです。FTPのサーバとクライアントの間では、アップロード・ダウンロードの両方向に転送できます。SMTPはメール送信、POP3・IMAPはメール受信・アクセスに関係します。

具体例

12-28はファイル共有のNFS、12-29はファイル転送のFTPを選びます。メールに添付できることと、ファイル転送を主目的とする名称を区別します。

大量データの安全な送り方
機密データは、承認された転送方式を使い、暗号化、相手の確認、アクセス制限、送付範囲の確認を組み合わせて守ります。記録媒体で運ぶ場合も、紛失・盗難・誤配を考慮する必要があります。

具体例

12-27は承認済みの転送方式を使える条件です。CD-Rなどに入れたという理由だけで、暗号化や輸送管理を省いてよいとは判断しません。

並列計算環境(共有メモリ・分散メモリ・MPI・OpenMP・自動並列化)
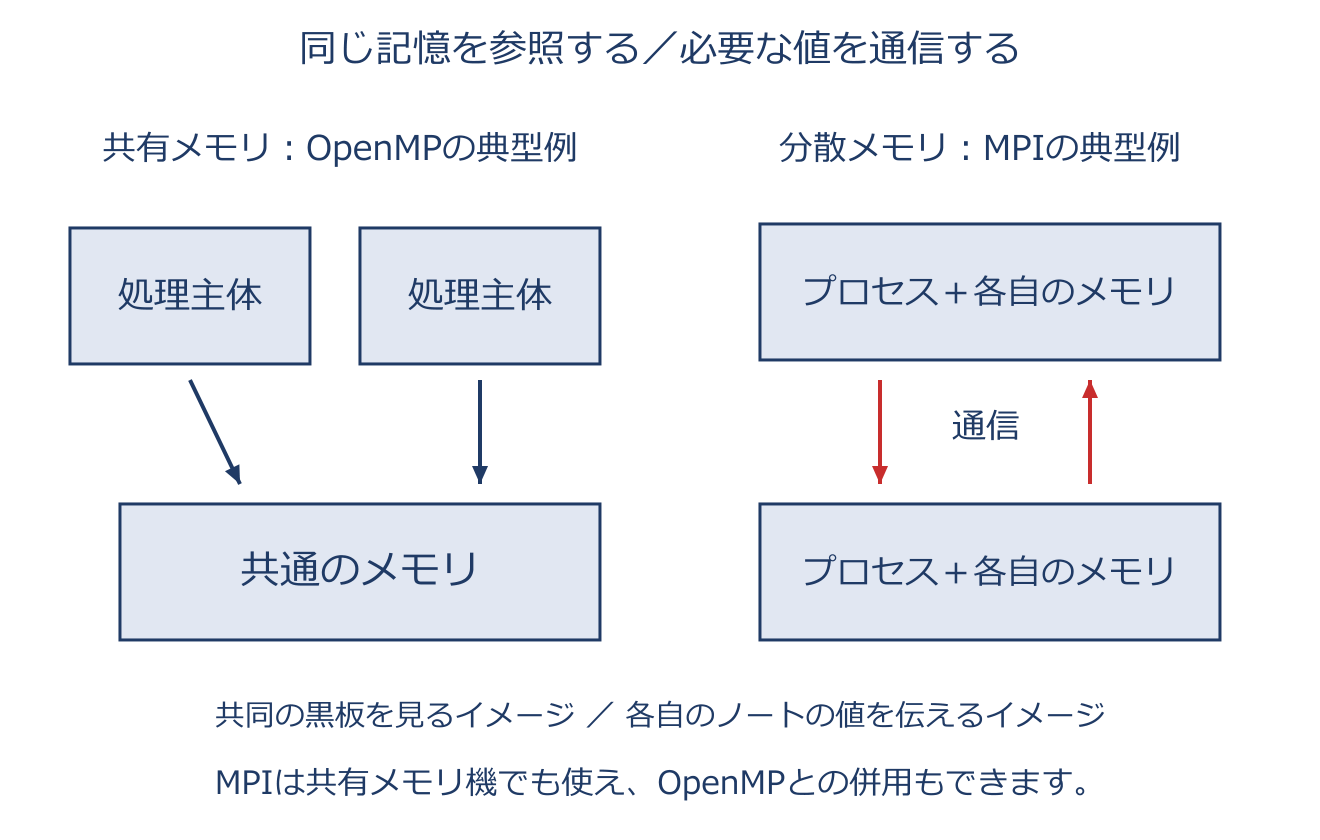
並列計算環境(共有メモリ・分散メモリ・MPI・OpenMP・自動並列化)のアプリ教材図
共有メモリでは複数の処理主体が同じ記憶を参照します。分散メモリでは各プロセスが記憶を持ち、必要な情報を通信します。MPIはプロセス間の通信、OpenMPは主に共有メモリ並列のための道具です。自動並列化はコンパイラが同時実行できる部分を見つける方法ですが、処理の依存関係などで可能な範囲が変わります。

具体例

複数の計算機間ではMPI、一台の中ではOpenMPと併用する場合もあります。どの方式でも常に理想的な速度向上を保証するわけではありません(12-30)。

リバースエンジニアリング
既存の実装や動作を調べ、構造・仕様を理解して修正や再開発に役立てる活動です。通常の設計から実装へ進む向きと逆に、でき上がったものから設計の情報を読み取ります。

具体例

逆アセンブルは機械語をアセンブリの表現へ戻す操作で、元のソースがそのまま復元されるとは限りません。本問12-32は活動の目的を問い、個別ソフトを解析する権限は別に確認します。

セキュリティポリシー
企業などの組織が持つ情報資産を、どんな脅威からどう守るかという基本的な考え方と、体制・組織・運営を含めた規範です。「情報セキュリティ基本方針」と「情報セキュリティ対策基準」からなり、情報セキュリティポリシーともいいます。 守るべき情報資産と、その保護の理由を明らかにして、組織としての取り組みの方針を示すのが目的です。担当者向けの具体的な管理や実施の手順は、ポリシーを決めたあとに作ります。 組織全体で取り組むものです。

具体例

セキュリティポリシーは、個人の使い方のメモではなく、組織全体の方針です。問12-33 で使います。

第13章 計算力学技術者倫理

倫理と法・モラルと常識の関係
倫理と法・モラルと常識の関係のアプリ教材図
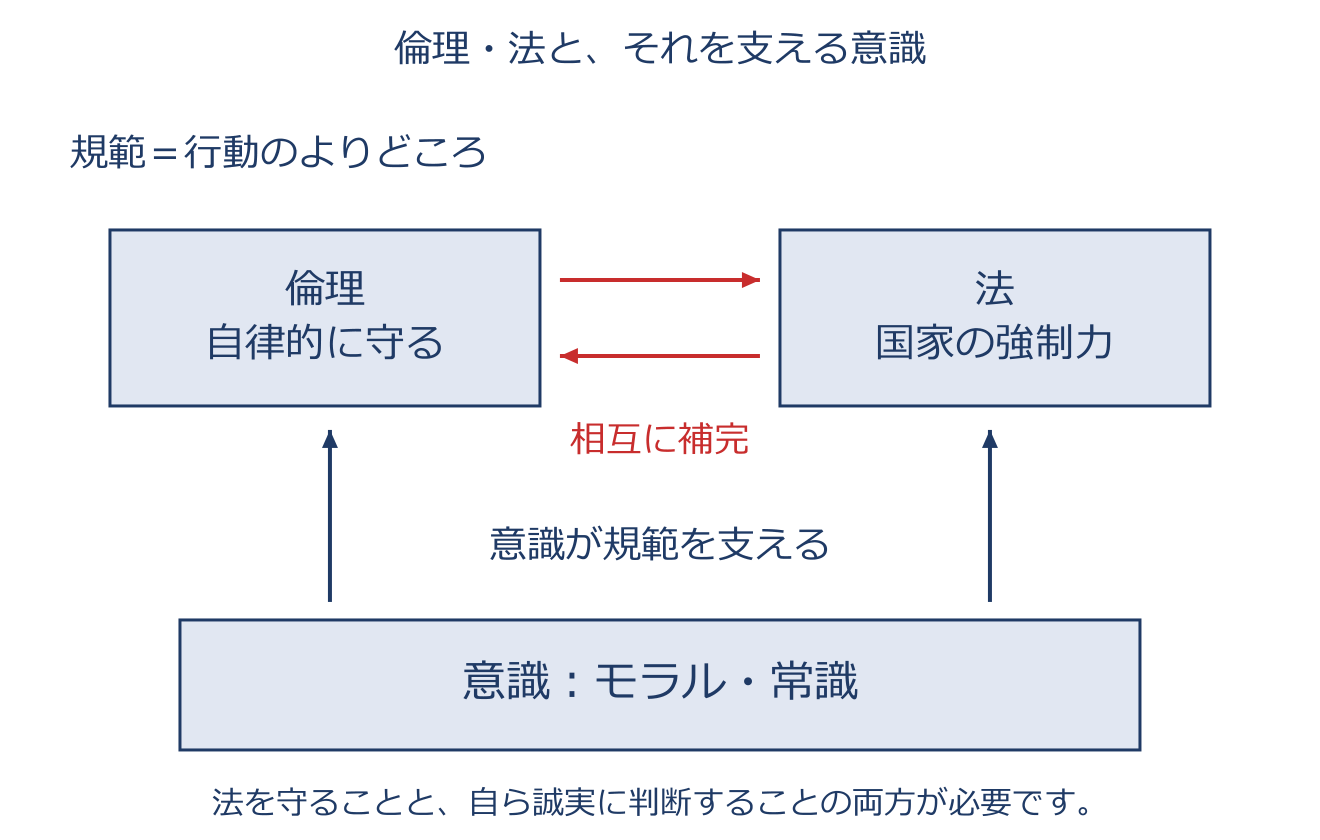
倫理(ethics)は自分から進んで守る自律的な規範(norm)、法(law)は国家権力が強制する他律的な規範です。規範(倫理と法)は意識(モラルと常識)から生まれ、意識が規範を支えるという上下関係があります。 また倫理と法は補完関係にあり、法で足りない所を倫理が、倫理で足りない所を法が補います。技術者は他律的な法を守りつつ、自律的な倫理に基づいて行動します。

具体例

「法律に書いていないから何をしてもよい」とは考えず、法の及ばない所は倫理で自分を律する。意識(モラル・常識)が下、規範(倫理・法)が上、倫理と法は横で補い合う、という表を選ぶ。公式問13-1で問われる。

技術者と社会・技術者倫理の位置づけ
技術者は、仕事を通じて社会に貢献し、成果が社会に及ぼす影響に責任を持ち、専門分野で最善を尽くし、社会の期待に応えます。一方で、社会の期待に応える使命と所属組織への忠誠の間にジレンマが生じることがあり、これを乗り越えるのが技術者倫理の課題です。技術者倫理とは、業務で社会の期待に応え受け入れられるための行動規範です。

具体例

上司や会社の都合と、社会に対する責任がぶつかったとき、どちらを選ぶべきかを考える土台になる。第13章の全問に共通する考え方。

事実の歪曲の禁止(根拠のない入力操作はしない)
実際の材料を計算した結果として示すのに、根拠なく係数を操作し変更を隠すことは、事実を歪める行為です。実際の条件を伝え、必要なら正規の窓口で改善案を検討します。

具体例

13-2は実材を変えずにEだけ20%増やし、変更を隠す依頼です。仮定を明示した感度計算まで禁止する話ではなく、実物と違う条件を隠して報告することが問題です。

ソフトウェア使用許諾契約と複製(バックアップの範囲)
バックアップを作る権限と、別の端末で実行する権限は別です。問題に示された許諾の台数・用途・移設条件を確認し、条件を超える利用は正規の窓口へ相談します。

具体例

13-3は指定1台・一時移設不可、13-4は会社PCへの複製と業務利用不可という条件です。短時間だからという理由で、明記された制限を変えることはできません。

ソフトの複製と利用・配布の範囲
ソフトを複製すると、同じ機能を使えるコピーが作られます。ただし、複製・改変・再配布を認める範囲は、権利と適用条件によって異なります。「購入済みだからどのコピーも自由」「どのバックアップも自動的に許される」とは考えません。

具体例

13-5では自分用バックアップ1部が認められ、第三者配布は禁止されています。許された一部を組織の保管条件に従って扱います。

情報倫理(機密情報の保守とネットワーク)
機密情報を許可された相手だけが使えるよう、承認された暗号化、アクセス制限、送付先確認などを行います。機器やデータの保護は組織の運用条件に合わせます。

具体例

13-5ではバックアップの許可があっても、機密ファイルの公開やアカウントの無断共有は認められていません。暗号化だけで配布の許可まで得られるわけではありません。

守秘義務と情報共有(同一会社の別部署からの委託)
守秘義務と情報共有(同一会社の別部署からの委託)のアプリ教材図
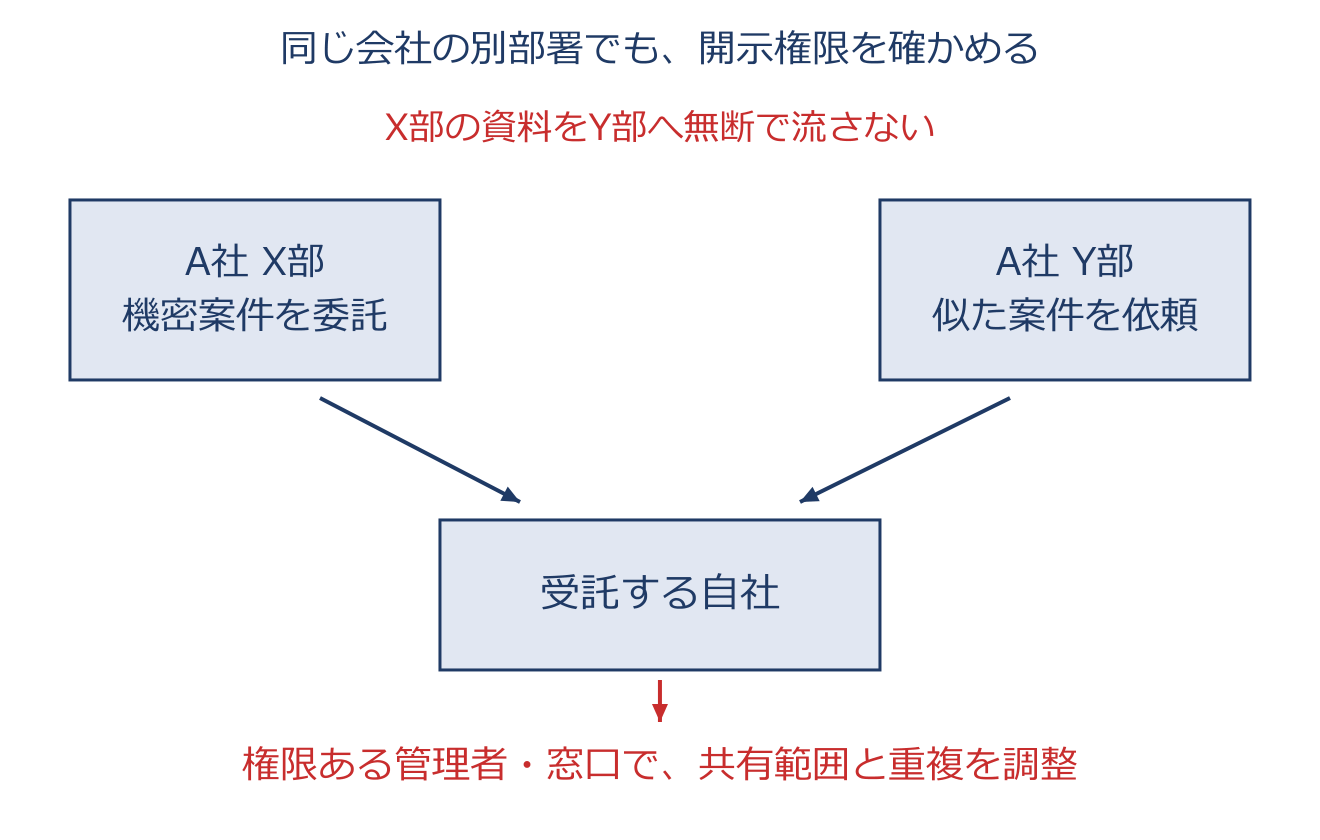
同じ会社の別部署であっても、情報を自由に開示できるとは限りません。一方、類似案件を黙って重ねて受ければ、重複や利益相反を見落とすことがあります。権限ある管理者・窓口で、守秘と業務調整の両方を扱います。

具体例

13-6では受託の事実も開示制限の対象です。相手部署へ先に話すのではなく、許された経路で開示範囲を確認して調整します。

契約金額と請求(契約成立後の誠実な対応)
成果物に対する固定額契約と、実費精算の契約では、請求の考え方が異なります。契約条件に従い、実績や費用を偽らず説明します。

具体例

13-7は品質・範囲を満たし検収された固定額1000万円の契約で、精算・値下げ条項がありません。原価700万円になっても、差額を埋める虚偽記載や不要作業の追加はしません。

誠実な報告責任(委託範囲外でも誤りは黙らない)
提出した結果に誤りが分かったら、自分から追加した計算でも黙っていてはいけません。まず誤りの内容と、どの結果が影響を受ける可能性があるかを速やかに知らせます。再計算が終わるまで、最初の連絡を遅らせないことが大切です。 その後、入力を修正して再計算し、訂正結果、影響範囲、判断の変更点を説明します。謝罪だけでなく、相手が正しい情報で判断できる状態に戻す必要があります。 原因も確認し、入力値の照合など、同じ誤りを防ぐ手順へ反映します。

具体例

自発的に追加した応力計算に、後から入力値が10倍の誤りと分かった。直ちに連絡し、再計算して訂正結果を報告する(問13-8)。

誤った入力データの修正・再計算と強度評価クライテリアの選択
入力値と評価方法の誤りは、それぞれ正して結果・安全率・影響を再確認し、訂正した成果物を報告します。応力の値が偶然同じでも、誤った入力データを渡した事実は解消しません。

具体例

13-11はEの値とトレスカ/ミーゼス評価の二つの誤りです。Eの影響は荷重条件に依存し、二つの評価基準の差も応力状態に依存します。誤りが打ち消す、差が常に15%、とは扱えません。

非公開評価基準の利用権限と委託範囲
以前の職場で知った非公開の評価基準も、現在の仕事で自由に利用できるとは限りません。委託された範囲と情報の利用権限を確認し、評価や提案が必要なら正式に相談します。

具体例

13-9は計算のみの委託で、記憶している非公開基準を使う許可はありません。許可なく評価を加えず、必要なら利用権限と追加業務の範囲を調整します。

派遣と指揮命令権・達成責任の範囲
本問の派遣ではA社の指揮命令で就業し、研究目標の達成保証は契約にありません。未達だけから返金や個人の能力不足を断定せず、契約上の役割と実際の経緯を確認します。

具体例

13-10では達成保証がないことと、業務状況の報告や関係者との協議を不要にすることを区別します。指示・設備・時間・人員などの事実を整理して今後を相談します。

社外秘データの入手ルート(正規の担当者から)
データの提供は了解済みでも、「どの方法で入手するか」の了解が別途必要です。特に社外秘のデータは、派遣先の正規の担当者にすべて了解を得たうえで、その担当者に出力・送付してもらいます。友人や同僚を経由する入手、昔の自分のノートからの引用、責任回避のために待つだけ、はいずれも不可です。

具体例

社外秘の設計基準データの入手が遅れ、納期が危うい。正規のルートで担当者の了解を得て取り寄せる(問13-12)。

試験での考え方(最も妥当な行動を選ぶ)
この章の正解は「最も妥当」「最も問題が少ない」を選ぶ相対評価です。判断の軸は、事実を曲げない、契約と使用許諾を守る、秘密は守りつつ共有すべき情報は共有する、誤りは黙らず報告する、正規のルートで手続きする、の5つです。「評判」「重要顧客」「効率」を理由に誠実な報告や事実の尊重を曲げる選択肢は誤りです。

具体例

誤った応力結果を提出した場合は、「誰に知られると困るか」ではなく、「その結果で誰が何を判断するか」を考えます。利用者の安全と正しい判断を守るため、事実を知らせ、修正と影響の確認を行う選択肢を選びます。

アプリ教材原本をWeb向けに掲載。更新:2026年10月30日。本サイトは日本機械学会による公認・監修を示すものではありません。

スマートフォンで開く

計算力学技術者

QR code

カメラでQRコードを読み取り、スマートフォンでアプリを入手。

safa-lang.com/download/cae/