無料学習ライブラリ / 全公式84項目

振動力学1級の全公式集

アプリ教材の全公式を無料で読めます。章から探すか、検索して項目を開いてください。会員登録・アプリの購入は不要です。

第1章 解析力学

ダランベールの原理
$F_1+F_2+\cdots+F_n-ma=0$
ニュートンの運動の法則は『力の合計=質量×加速度($\sum F=ma$)』ですが、右辺の $ma$ を左に移し、$-ma$ を一つの力とみなすのがダランベールの原理です。この見かけの力を慣性力(慣性抵抗)と呼び、向きは加速度と逆、大きさは $ma$ です。 すると式は $F_1+F_2+\cdots+F_n-ma=0$ となり、『力がぜんぶ釣り合っている』という静力学と同じ形になります。つまり、動いて加速している難しい問題を、止まってつり合っている問題のようにやさしく扱えるのが最大の利点です。 ただし慣性力は本当に相手から受ける力ではなく、運動方程式をつり合いの形に整理するための見かけの力で、作用反作用の反作用でも、摩擦のような減衰力でもない点に注意します。

具体例

質量2 kgへ右向き6 Nが働けば、$a=6/2=3\,\mathrm{m/s^2}$。慣性力は左向き6 Nなので、$6-2\times3=0$ と整理できます。物体が静止しているという意味ではありません。

仮想仕事の原理・仮想変位
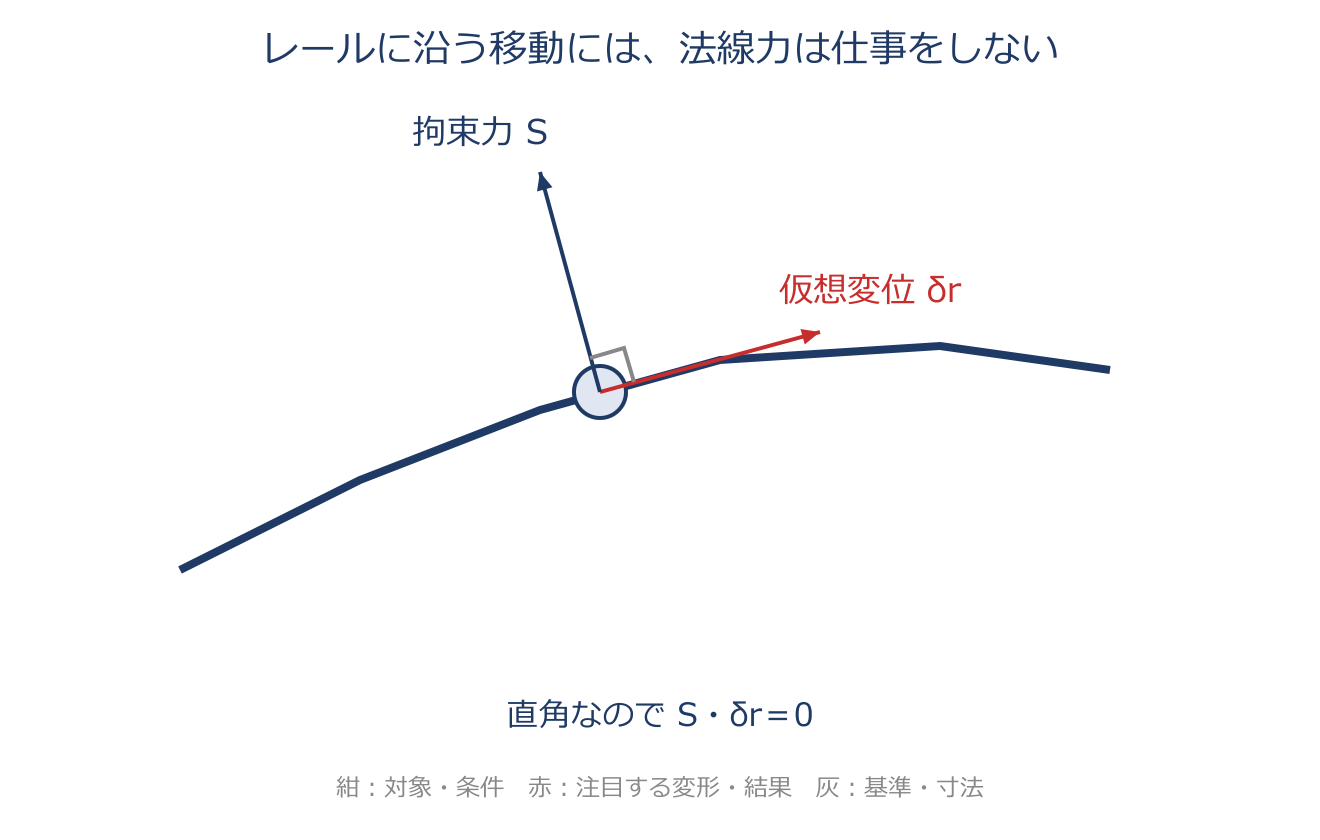
仮想仕事の原理・仮想変位のアプリ教材図
$\delta W=(F-ma)\cdot\delta r=0$
仮想変位 $\delta r$ とは、レールや糸などの拘束(制限)を破らない範囲で『もし少しだけ動かしたら』と頭の中で考える、ごくわずかな移動のことです。なめらかな拘束では、拘束が物を押す力(拘束力)は動ける向きと直角になるので、その向きへわずかに動かしても仕事をしません(仕事=力×動いた距離で、直角だと零)。 この性質を使うと、ダランベールの原理 $F+S-ma=0$ から未知の拘束力 $S$ が消え、$\delta W=(F-ma)\cdot\delta r=0$ という式になります。これが仮想仕事の原理で、計算しにくい拘束力を式から追い出せるのが利点です。

具体例

摩擦のないレールで、法線方向の力が10 N、接線方向の仮想変位が0.001 mなら、拘束力の仮想仕事は $10\times0.001\cos90^\circ=0$ です。接線方向にある力は残ります。

保存力とポテンシャル・つり合い条件
$F=-\nabla U,\quad \delta U=0$
重力やばねの力のように、仕事が経路に依存せず、ポテンシャルで表せる力を保存力といいます。保存力は、たくわえたエネルギー(ポテンシャル $U$)の『坂を下る向き』を向きます。 式で書くと $F=-\nabla U$(成分では $F_x=-\partial U/\partial x$ など)で、マイナスは『$U$ が小さくなる向きに力が働く』という意味です。静的な釣合いのとき仮想仕事は $\delta W=-\delta U=0$ となり、どんな許容される仮想変位に対しても $U$ の一次の変化が0になる、つまりポテンシャルが停留する点がつり合いの位置になります。 停留には、谷底のような安定(極小)だけでなく、山頂(極大)や峠(鞍点)も含まれます。

具体例

$k=100\,\mathrm{N/m}$、$x=0.02\,\mathrm{m}$ なら $U=kx^2/2=0.02\,\mathrm{J}$、$F=-kx=-2\,\mathrm{N}$ です。正方向へ伸ばすと、力は戻す向きになります。

ラグランジアンとラグランジュの運動方程式
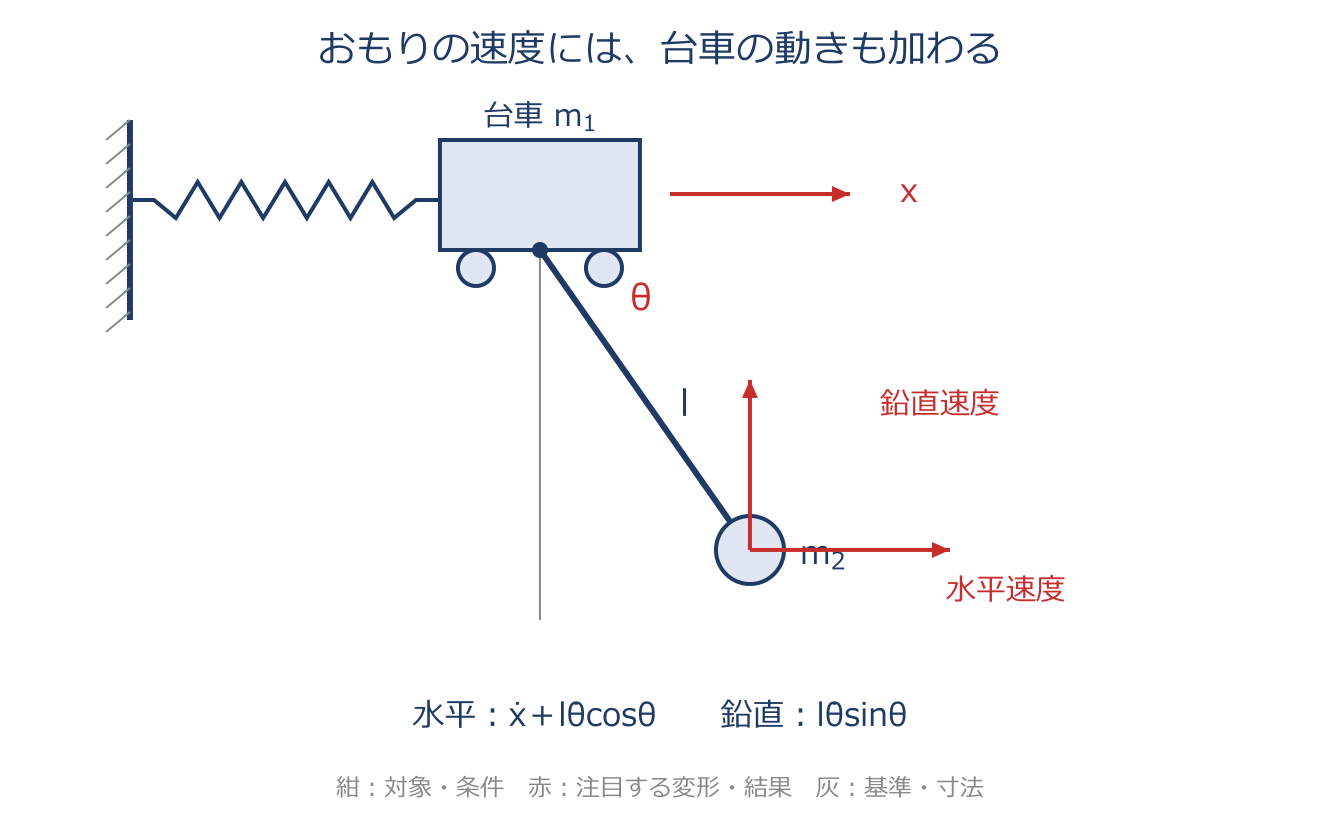
ラグランジアンとラグランジュの運動方程式のアプリ教材図
$L=T-U,\quad \dfrac{d}{dt}\left(\dfrac{\partial L}{\partial \dot q_r}\right)-\dfrac{\partial L}{\partial q_r}=0$
ラグランジアン $L$ は、運動エネルギー $T$ から位置エネルギー(ポテンシャル)$U$ を引いた量 $L=T-U$ です。『足し算($T+U$=全エネルギー)ではなく引き算』であることが大事なポイント。 このエネルギーの差 $L$ を使うと、一般化座標 $q_r$ ごとに1本ずつ、$\dfrac{d}{dt}\left(\dfrac{\partial L}{\partial \dot q_r}\right)-\dfrac{\partial L}{\partial q_r}=0$ という運動方程式が立ちます(第2項の符号はマイナス)。力を図で分解しなくても、エネルギーを微分するだけで運動方程式が出てくるのが強みで、途中で扱いにくい拘束力が自動的に消えます。 方程式の本数は自由度の数と同じで、台車と振り子のように連なった多自由度系でも機械的に立てられます。この右辺0の形は、保存力をUへ含め、理想的な拘束を用いる場合です。 非保存力があるときは右辺へ対応する一般化力を入れます。

具体例

ばね質量系の $L=m\dot x^2/2-kx^2/2$ では、$\partial L/\partial\dot x=m\dot x$、その時間微分は $m\ddot x$、$\partial L/\partial x=-kx$。よって $m\ddot x-(-kx)=0$、つまり $m\ddot x+kx=0$ です。

ハミルトンの原理
$\delta\int_{t_1}^{t_2}L\,dt=0$
始めの時刻 $t_1$ と終わりの時刻 $t_2$、そして出発点と到着点を決めると、その間の動き方は理論上いくらでも考えられます。その無数の『もしこう動いたら』という経路のうち、実際に起きる運動は、ラグランジアンを時間で積分した量(作用積分 $\int L\,dt$)が停留する経路だ、というのがハミルトンの原理です($\delta\int_{t_1}^{t_2}L\,dt=0$)。 停留とは『経路の微小な変化に対する一次の変化が0になる』という意味で、必ずしも最小とは限りません。この一つの原理からラグランジュの運動方程式が導けますし、棒やはりのような連続体では、与えた拘束・端の作用に対応する運動方程式と自然境界条件が得られるのが便利です。

具体例

ばね質量系で $\delta\int Ldt=\int(m\dot x\delta\dot x-kx\delta x)dt$。第1項を部分積分し、両時刻で $\delta x=0$ とすると、$-\int(m\ddot x+kx)\delta xdt=0$ です。任意の途中の変化に対して成り立つため、$m\ddot x+kx=0$ が得られます。

単振子の運動方程式
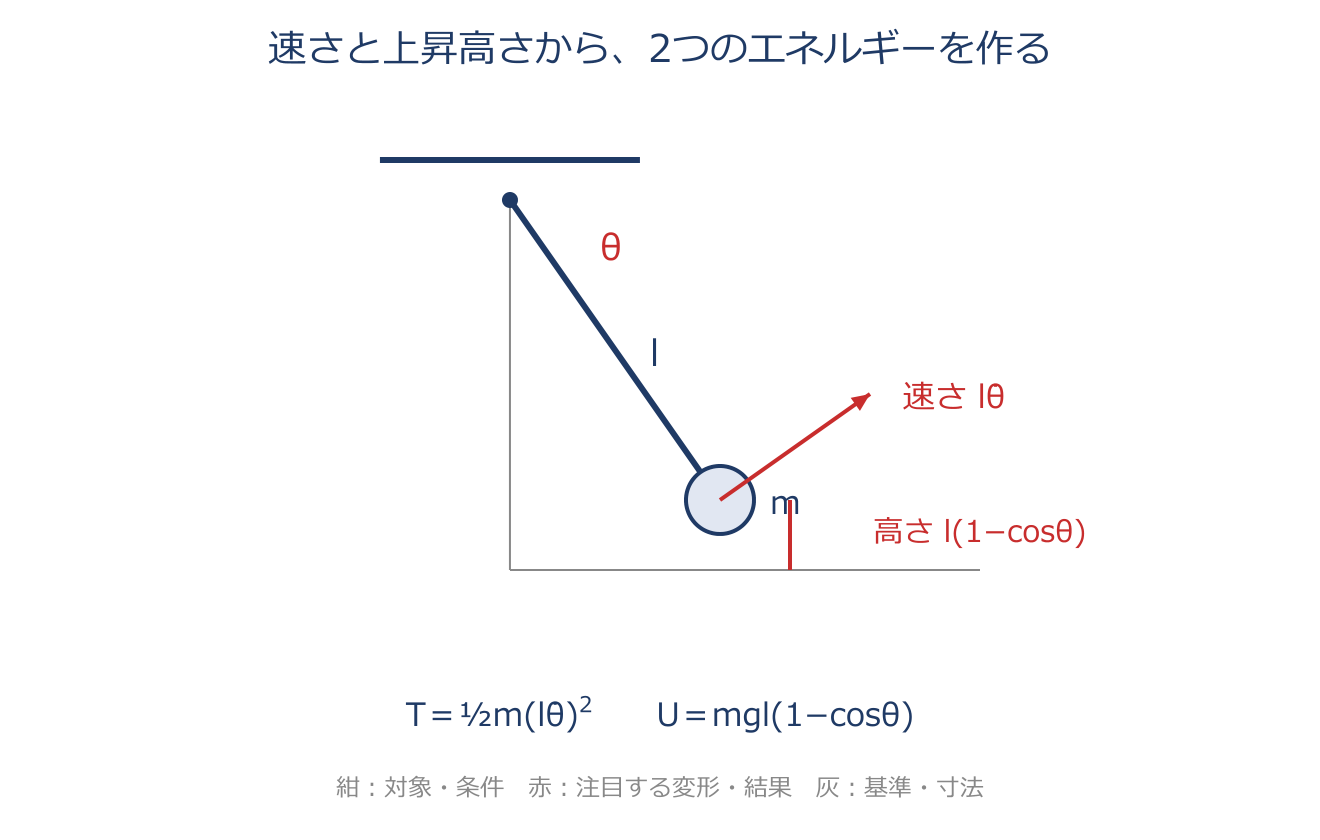
単振子の運動方程式のアプリ教材図
$\ddot\theta+\dfrac{g}{l}\sin\theta=0$
糸の長さ $l$、おもりの質量 $m$ の振り子をラグランジュの方程式で解くと、$\ddot\theta+\dfrac{g}{l}\sin\theta=0$ という運動方程式になります。角度が小さいうちは $\sin\theta$ をほぼ $\theta$ とみなせる(微小振動の線形化)ので、式は単純な振動の形になり、固有角振動数は $\omega=\sqrt{g/l}$。 ここで面白いのは、揺れの速さ(振動数)が同じ重力加速度の下では糸の長さで決まり、おもりの重さには関係しないことです。長い振り子ほどゆっくり、短い振り子ほど速く揺れます。

具体例

$T=ml^2\dot\theta^2/2$、$U=mgl(1-\cos\theta)$ を使うと $ml^2\ddot\theta+mgl\sin\theta=0$。$ml^2$ で割ると上の式です。$l=0.98\,\mathrm{m}$、$g=9.8\,\mathrm{m/s^2}$ の微小振動なら、$\omega_n=\sqrt{10}\approx3.16\,\mathrm{rad/s}$、周期は約1.99秒です。

棒の縦振動(エネルギーと運動方程式)
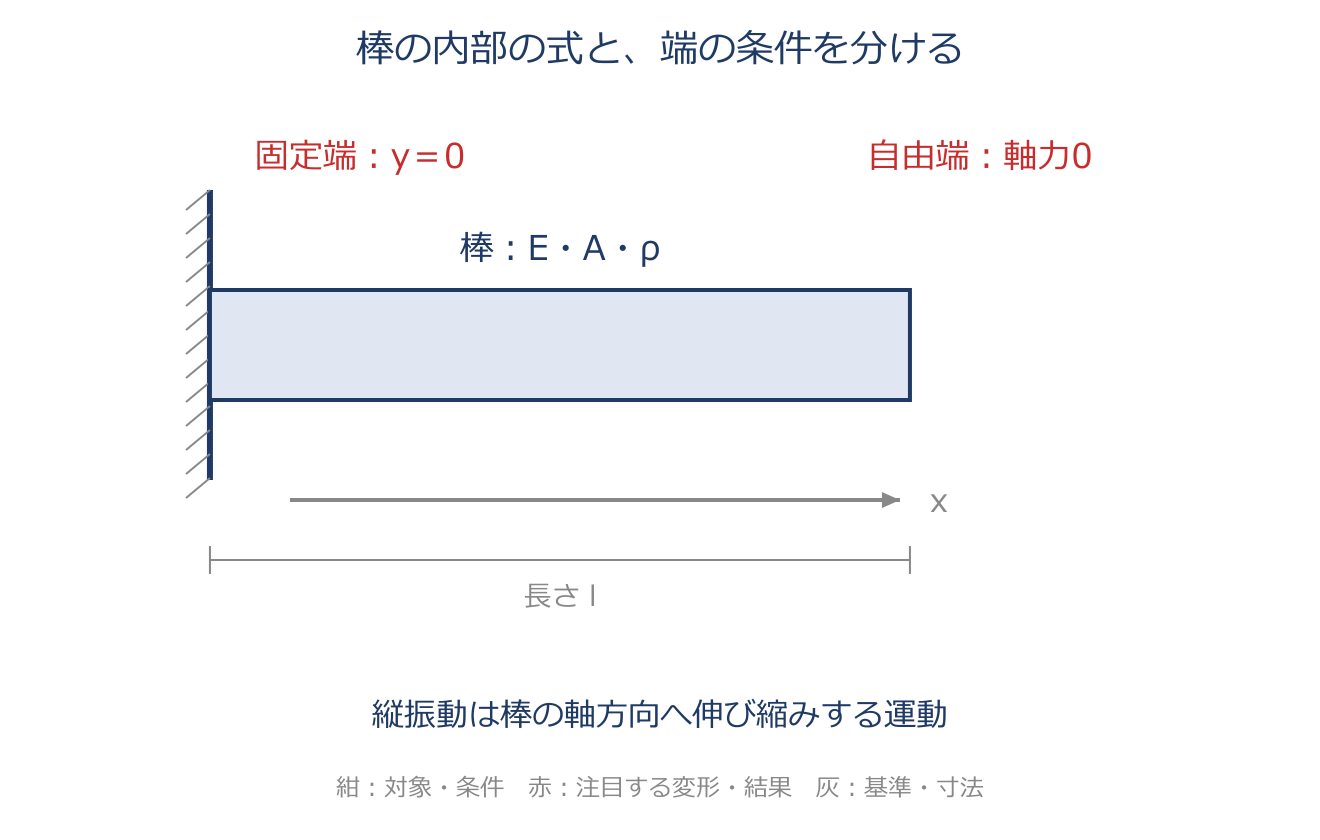
棒の縦振動(エネルギーと運動方程式)のアプリ教材図
$\rho A\dfrac{\partial^2 y}{\partial t^2}-EA\dfrac{\partial^2 y}{\partial x^2}=0$
断面積が一定の一様棒について説明します。断面積 $A$、密度 $\rho$、ヤング率(かたさ)$E$ の棒を軸方向に伸び縮みさせる振動が縦振動です。 ばね(スリンキー)を押し縮めて離すと縦に波が伝わるイメージ。棒の各部の速さから運動エネルギー $T=\int_0^l\dfrac{\rho A}{2}\left(\dfrac{\partial y}{\partial t}\right)^2dx$、伸び具合からひずみエネルギー $U=\int_0^l\dfrac{EA}{2}\left(\dfrac{\partial y}{\partial x}\right)^2dx$ を積分で表し、ハミルトンの原理を使うと運動方程式 $\rho A\dfrac{\partial^2 y}{\partial t^2}-EA\dfrac{\partial^2 y}{\partial x^2}=0$ が導けます。 これは波が伝わる式(波動方程式)で、与えた端の拘束や力に対応する自然境界条件も整理できます。

具体例

長さdxの小部分の質量はρA dx、軸力差は $EA y_{xx}dx$ です。$\rho A dx\,y_{tt}=EA y_{xx}dx$ を整理すると上式です。$E=200\,\mathrm{GPa},\rho=8000\,\mathrm{kg/m^3}$ なら波速 $c=\sqrt{E/\rho}=5000\,\mathrm{m/s}$ です。

幾何学的境界条件と力学的境界条件
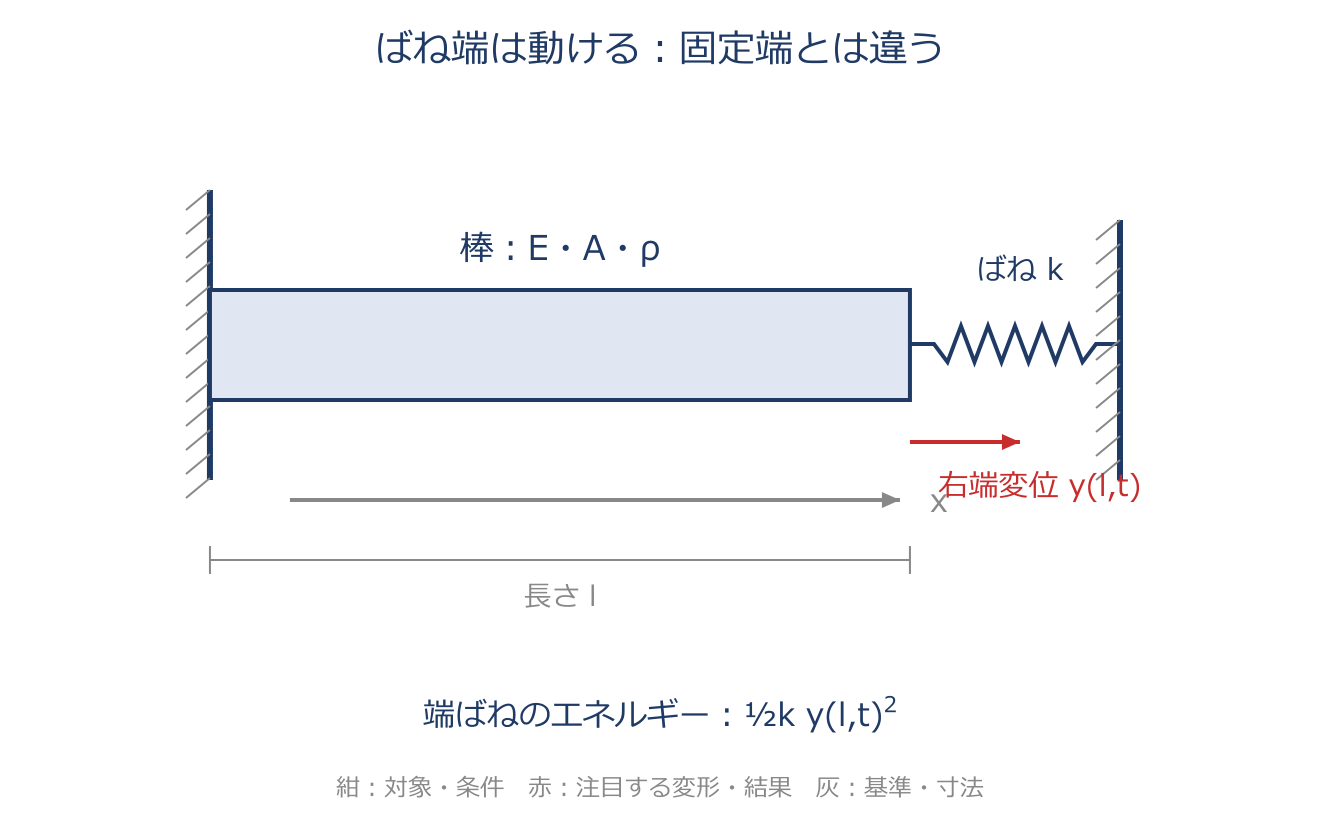
幾何学的境界条件と力学的境界条件のアプリ教材図
$y=0$(幾何学的)、$EA\dfrac{\partial y}{\partial x}+ky=0$(力学的)
棒やはりの振動を解くとき、端の支え方を表すのが境界条件で、2種類あります。幾何学的境界条件(本質的境界条件)は『変位そのもの』を縛る条件で、固定端なら $y=0$(はりでは、たわみとたわみ角の両方 $y=0$ かつ $y'=0$)。 力学的境界条件(自然境界条件)は『力や勾配』に関する条件で、何も繋がっていない自由端なら $EA\,\partial y/\partial x=0$、xが右向きの棒の右端をばねで支えた場合は $EA\,\partial y/\partial x+ky=0$ です。レイリー・リッツ法や有限要素法のような近似解法では、近似変位に幾何学的境界条件を守らせ、力学的境界条件は計算の結果として近似的に満たされる、という役割分担になっているのが重要なポイントです。

具体例

右端をばねで支えると端は動けます。$EA y_x+ky=0$ において $k=1000\,\mathrm{N/m}$、端の変位 $y=0.001\,\mathrm{m}$ なら、棒の端の軸力は $EA y_x=-1\,\mathrm{N}$ です。固定端の $y=0$ とは違います。

レイリー法
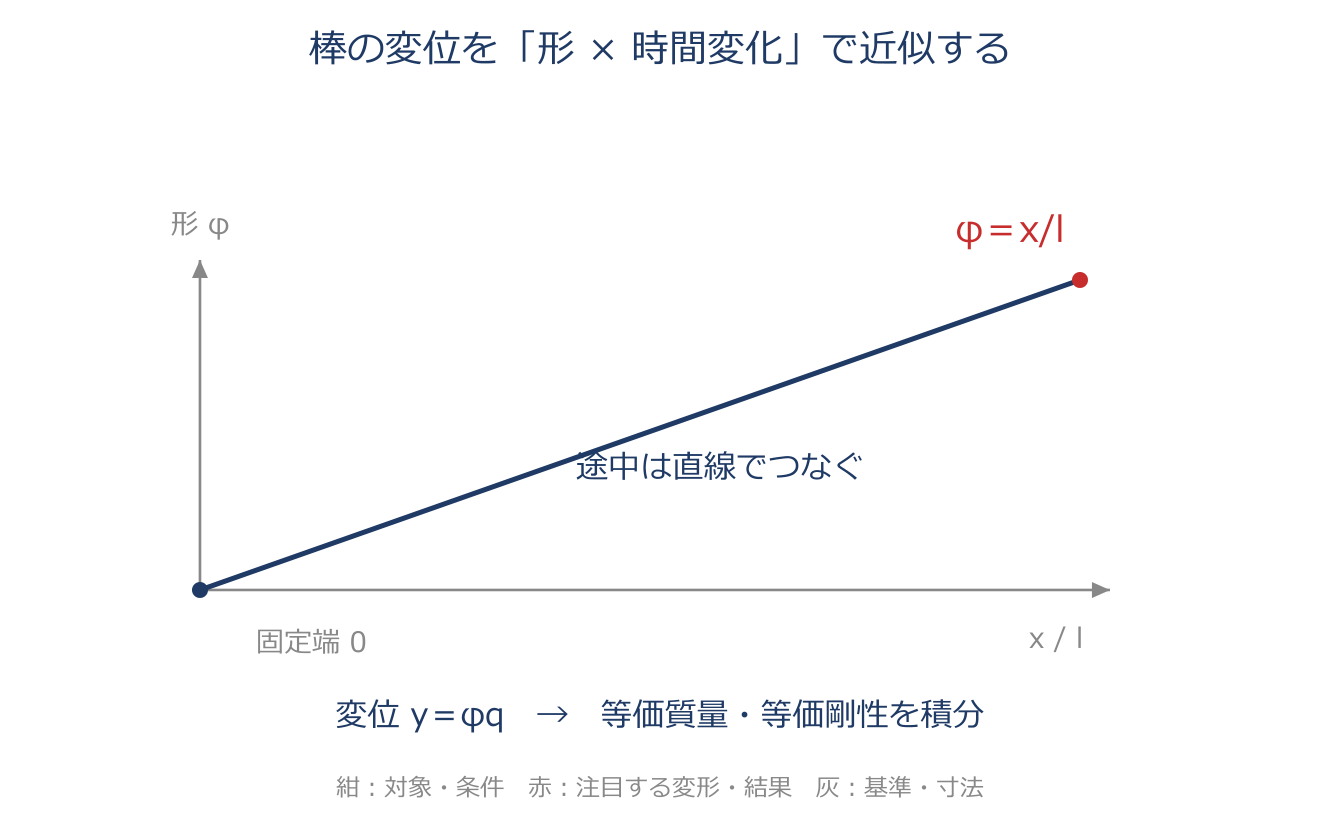
レイリー法のアプリ教材図
$y=\phi(x)q(t),\quad \omega=\sqrt{\dfrac{k^*}{m^*}}$
連続体(棒やはり)の固有振動数を手早く見積もる近似法です。変位を『形 $\phi(x)$ × 時間変化 $q(t)$』というたった1つの仮定形で表し、$y=\phi(x)q(t)$ とおきます。 すると系が1自由度のばね質量系のように扱え、$\phi$ から決まる等価質量 $m^*=\int\rho A\phi^2dx$ と棒の縦振動の等価剛性 $k^*=\int EA(\phi')^2dx$ から固有角振動数を $\omega=\sqrt{k^*/m^*}$ と出せます。仮定する形 $\phi$ は幾何学的境界条件を満たす必要があり、本当のモード形(揺れ方)に近いほど精度が上がります。 適切な境界条件を満たす仮定形で基本振動を求めると、得られる値は真の基本固有角振動数以上になる、という性質も重要です。

具体例

固定自由の一様棒で $\phi=x/l$ とすると、$m^*=\rho A\int_0^l(x/l)^2dx=\rho Al/3$、$k^*=EA\int_0^l(1/l)^2dx=EA/l$。よって $\omega=\sqrt3\,c/l\approx1.732c/l$。厳密値 $\pi c/(2l)\approx1.571c/l$ より約10.3%高い値です。

レイリー・リッツ法と離散化運動方程式
$y=\sum_{i=1}^N\phi_i(x)q_i(t),\quad [M]\{\ddot q\}+[K]\{q\}=\{f(t)\}$
レイリー法が形を1つしか使わないのに対し、レイリー・リッツ法は複数の仮定形 $\phi_i(x)$ を重ね合わせて $y=\sum_{i=1}^N\phi_i(x)q_i(t)$ と表し、無限に自由度がある連続体を、有限個の自由度をもつ系(行列で書ける系)に置き換える方法です。エネルギーを計算すると質量行列 $[M]=\int\rho A\{\phi\}\{\phi\}^Tdx$、剛性行列 $[K]=\int EA\{\phi'\}\{\phi'\}^Tdx$、外力ベクトル $\{f\}=\int f\{\phi\}dx$ が得られ、運動方程式は $[M]\{\ddot q\}+[K]\{q\}=\{f(t)\}$ というおなじみの行列形になります。 必要な境界条件を満たす独立な関数で近似空間を広げると、精度の改善が期待できます。数だけを増やせばよいわけではありません。 有限要素法は、この考え方に『各部分だけで値をもつ局所的な形状関数』を組み合わせたものです。

具体例

長さlの棒で $\phi_1=x/l,\phi_2=(x/l)^2$ を使うと、質量行列の $M_{12}=\rho A\int_0^l(x/l)^3dx=\rho Al/4$。剛性行列の $K_{12}=EA\int_0^l(1/l)(2x/l^2)dx=EA/l$ です。形どうしの重なりから行列成分を作ります。

重みつき残差法(ガラーキン・選点法)
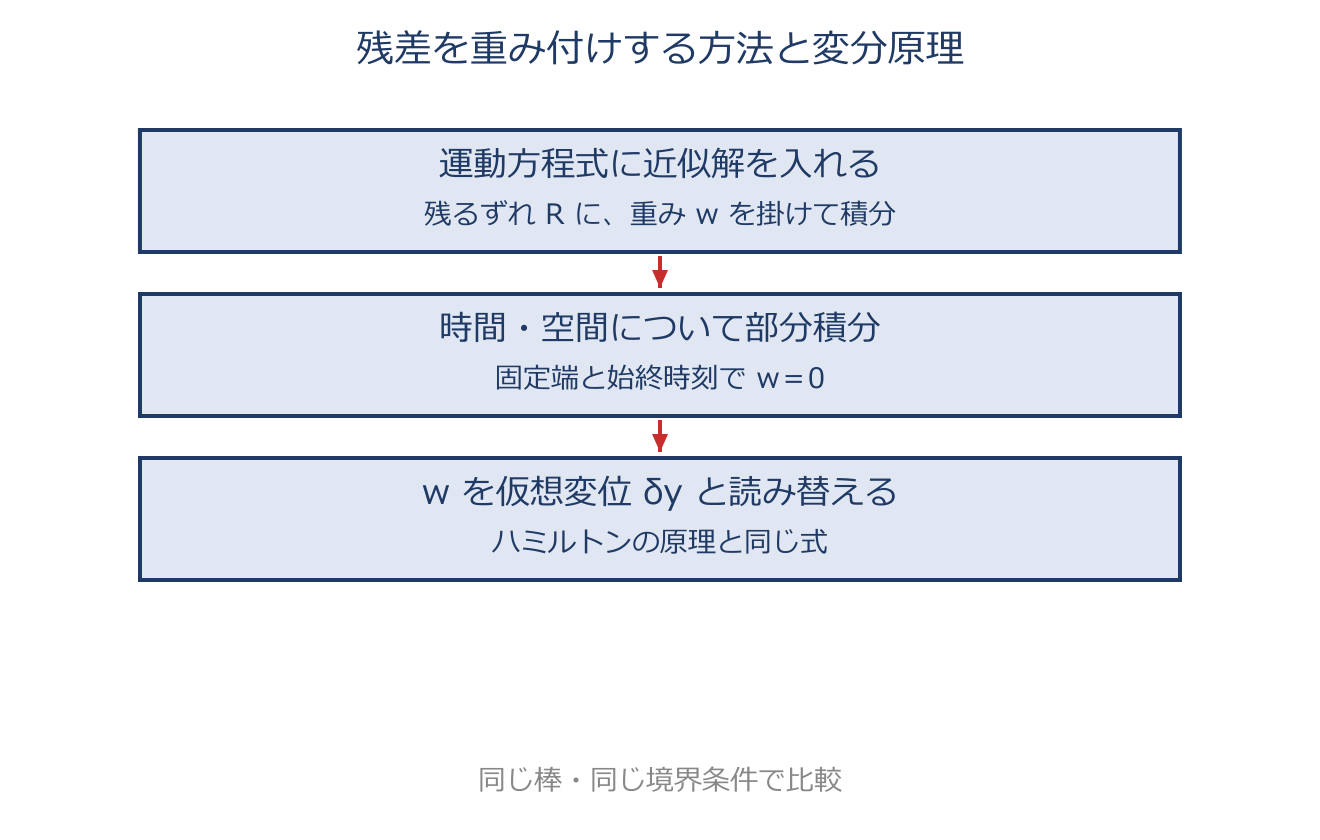
重みつき残差法(ガラーキン・選点法)のアプリ教材図
$\int_0^l R(x,t)\,w(x)\,dx=0$
近似解を運動方程式に代入すると、ぴったり零にならず誤差が残ります。この方程式のずれを残差 $R$ と呼び、残差に『重み関数 $w$』を掛けて全体で積分したものを零とおく($\int_0^l R\,w\,dx=0$)ことで近似解を決めるのが重みつき残差法です。 重み $w$ の選び方で名前が変わり、重み=基底関数とするのがガラーキン法(対称な弾性・慣性問題では係数行列が対称になる)、重み≠基底関数がペトロフ・ガラーキン法(一般に非対称)、重みにディラックのデルタ関数を使い指定した点だけで残差を零にするのが選点法です。本章の保存系で同じ境界条件を用い、重みを仮想変位とみなして部分積分すると、ハミルトンの原理(変分原理)と同じ弱形式になり、両者が等価であることが分かります。

具体例

単純な残差 $R(x)=x-a$ を0から1で考え、重みを1とすると、$\int_0^1(x-a)dx=1/2-a=0$。未知係数は $a=1/2$ です。各点で残差0ではなく、重み付きの合計を0にしています。

変分法・オイラーの微分方程式
$I[y]=\int_a^b f(x,y,y')\,dx,\quad \dfrac{\partial f}{\partial y}-\dfrac{d}{dx}\left(\dfrac{\partial f}{\partial y'}\right)=0$
関数を入れると1つの数を返す仕組みを汎関数といい、$I[y]=\int_a^b f(x,y,y')dx$ がその例です。この $I[y]$ を停留させる(関数の微小な変化に対する一次の変化が0になる)関数 $y(x)$ が満たす微分方程式が、オイラーの微分方程式 $\dfrac{\partial f}{\partial y}-\dfrac{d}{dx}\left(\dfrac{\partial f}{\partial y'}\right)=0$ です。 $\delta I=0$ を部分積分し、両端で $\delta y=0$ とおくと導けます。ここで独立変数 $x$ を時間 $t$、$f$ をラグランジアン $L$ とみなすと、これはちょうどラグランジュの運動方程式になり、ハミルトンの原理からラグランジュ方程式が出ることを示しています。 微分方程式を解かずに、停留する $y$ を直接近似する手法が直接法(リッツ法)です。

具体例

$f=(y^{\prime})^2/2$ なら $\partial f/\partial y=0$、$\partial f/\partial y^{\prime}=y^{\prime}$ なので、オイラー方程式は $-y^{\prime\prime}=0$。端点 $y(0)=0,y(1)=1$ を与えると $y=x$ です。

ねじり振動
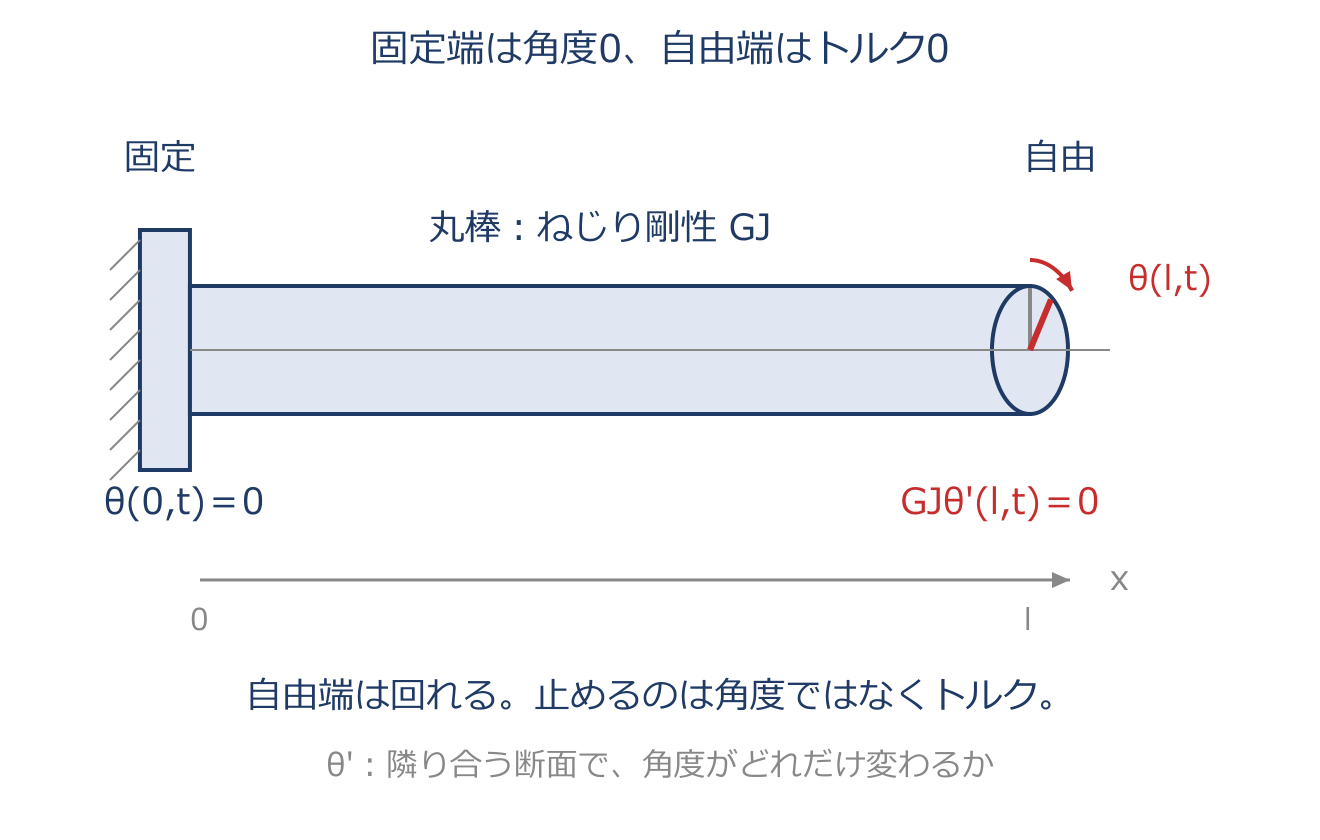
ねじり振動のアプリ教材図
$I\dfrac{\partial^2\theta}{\partial t^2}-GJ\dfrac{\partial^2\theta}{\partial x^2}=0$
丸棒をねじって離すと、ねじれが波のように軸に沿って伝わります。これがねじり振動で、運動方程式は $I\dfrac{\partial^2\theta}{\partial t^2}-GJ\dfrac{\partial^2\theta}{\partial x^2}=0$。 $\theta$ はねじれ角、$I$ は単位長さあたりの質量の極慣性モーメント(回しにくさ)、$GJ$ はねじり剛性($G$ は横弾性係数、$J$ は断面二次極モーメント)です。形をよく見ると棒の縦振動とまったく同じ波動方程式で、『伸び縮みの変位 $y$』が『ねじれ角 $\theta$』に置き換わっただけ。 境界条件も対応していて、固定端ではねじれ角 $\theta=0$(幾何学的)、自由端ではねじりモーメントがかからないので $GJ\,\partial\theta/\partial x=0$(力学的)となります。

具体例

均質な丸棒では単位長さの質量慣性モーメント $I=\rho J$ です。波速は $\sqrt{GJ/I}=\sqrt{G/\rho}$。$G=80\,\mathrm{GPa},\rho=8000\,\mathrm{kg/m^3}$ なら約3162 m/sです。断面のJと質量慣性のIは単位が違います。

第2章 振動工学

臨界減衰係数・減衰比・減衰固有角振動数
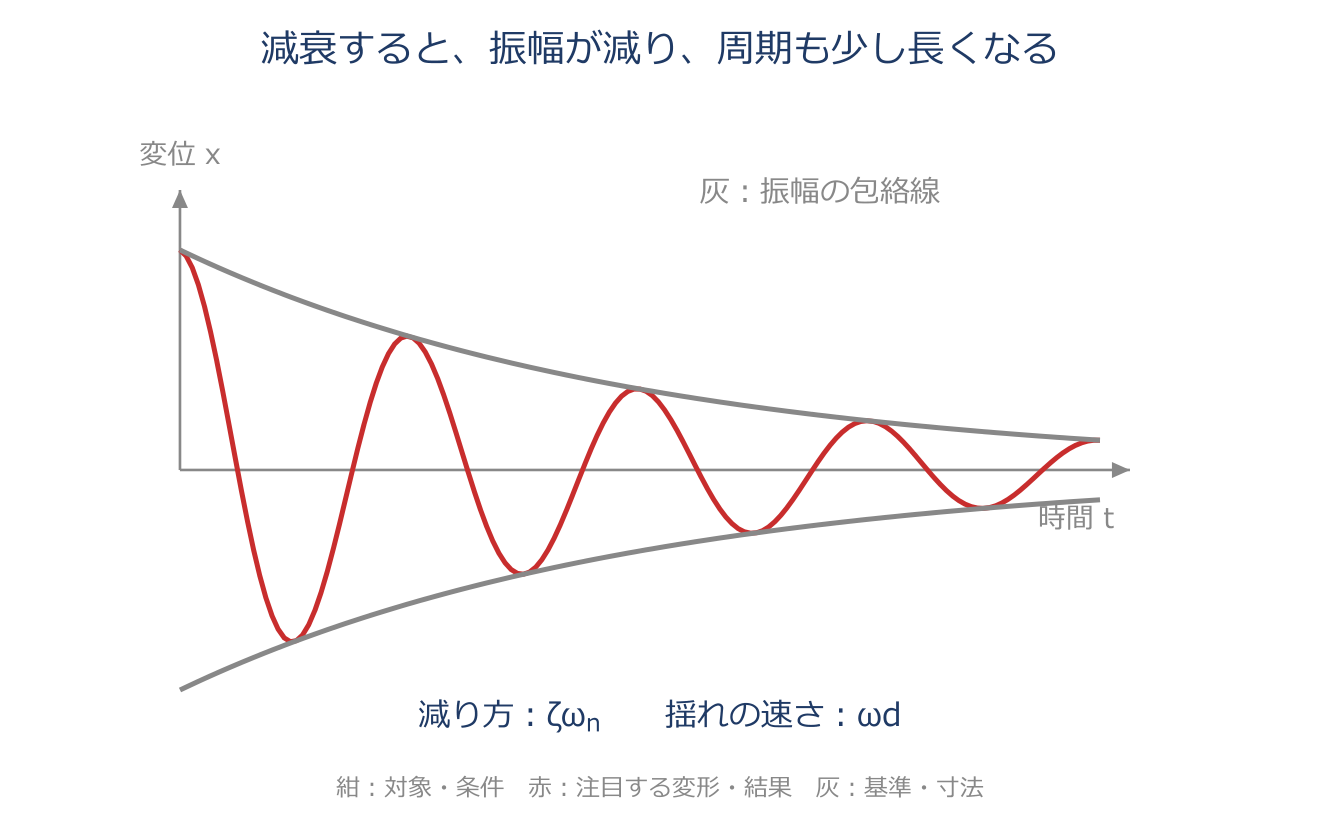
臨界減衰係数・減衰比・減衰固有角振動数のアプリ教材図
$c_c=2\sqrt{mk},\quad \zeta=\dfrac{c}{c_c},\quad \omega_d=\omega_n\sqrt{1-\zeta^2}$
ばね・質量・ダンパー(減衰)からなる1自由度系 $m\ddot x+c\dot x+kx=0$ に $x=Xe^{\lambda t}$ を入れると、特性方程式 $m\lambda^2+c\lambda+k=0$ が出ます。その解の根号 $\sqrt{c^2-4mk}$ がちょうど零になる減衰が臨界減衰係数 $c_c=2\sqrt{mk}$ で、『行き過ぎて揺れ戻る』か『揺れずにスーッと止まる』かの境目です。 実際の減衰 $c$ をこの $c_c$ で割った比が減衰比 $\zeta$ で、振動のしやすさを表す最重要の指標です。$\omega_n=\sqrt{k/m}$ は減衰がないときの固有角振動数、$\sigma=\zeta\omega_n$ は振幅が小さくなっていく速さ(減衰率)、$\omega_d=\omega_n\sqrt{1-\zeta^2}$ は実際に揺れる角振動数で、減衰があるぶん無減衰より小さくなります。 減衰固有角振動数の式を用いるのは不足減衰 $0\le\zeta<1$ の範囲です。

具体例

$m=2\,\mathrm{kg}$、$k=200\,\mathrm{N/m}$、$c=4\,\mathrm{N\,s/m}$ なら、$\omega_n=\sqrt{200/2}=10\,\mathrm{rad/s}$、$c_c=2\sqrt{2\times200}=40\,\mathrm{N\,s/m}$ です。したがって $\zeta=4/40=0.1$、$\omega_d=10\sqrt{0.99}\approx9.95\,\mathrm{rad/s}$。臨界減衰より小さいので、揺れながら振幅が小さくなります。

応答倍率・共振と最大応答倍率(Q値)
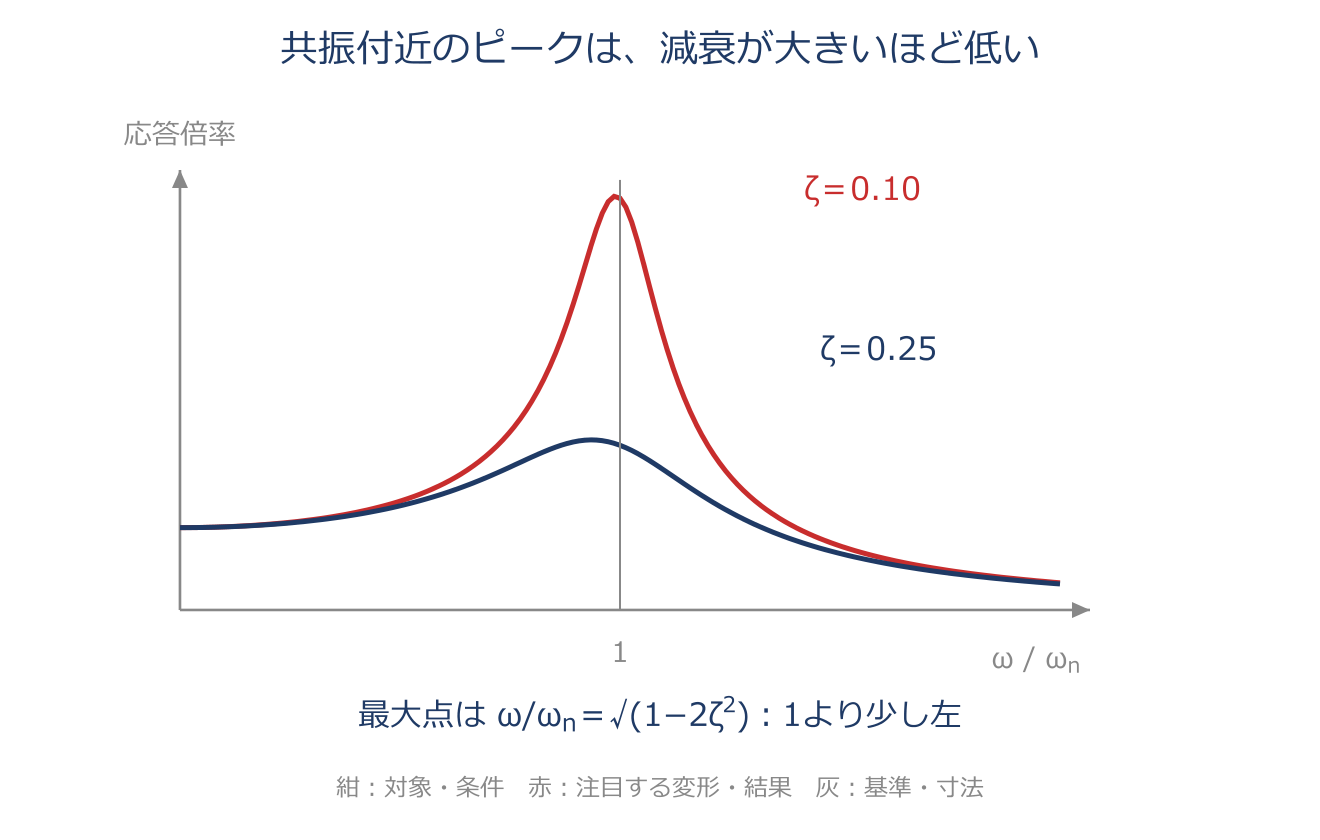
応答倍率・共振と最大応答倍率(Q値)のアプリ教材図
$M_d=\dfrac{1}{\sqrt{(1-r^2)^2+(2\zeta r)^2}}$、$r=\omega/\omega_n$ $M_{d,\max}=\dfrac{1}{2\zeta\sqrt{1-\zeta^2}}$ $Q\approx\dfrac{1}{2\zeta}$
外力 $F\sin\omega t$ を受ける減衰1自由度系で、同じ大きさの力をゆっくり静かに加えたときの変位 $X_{st}=F/k$ に対し、実際の揺れの振幅が何倍にふくらむかを表すのが応答倍率 $M_d$ です。$\omega/\omega_n$(加振振動数と固有振動数の比)が1に近づく、つまり揺らす調子が固有振動数に合うと、分母が小さくなって $M_d$ が跳ね上がります。 これが共振です。厳密には倍率が最大になるのは $\omega=\omega_n$ ちょうどより少し低い $\omega=\omega_n\sqrt{1-2\zeta^2}$ で、そのときの最大倍率は $M_{d,\max}=\dfrac{1}{2\zeta\sqrt{1-\zeta^2}}$。減衰 $\zeta$ が小さいほどピークは鋭く高く、危険になります。減衰が小さいときの共振倍率を簡単に表したのがQ値 $Q\approx1/(2\zeta)$ で、Q値が大きい=減衰が小さい=共振が鋭い、という危険度の目安になります。 振動数零以外にピークをもつ最大応答の式は $0<\zeta<1/\sqrt2$ で用います。

具体例

$F=10\,\mathrm N$、$k=1000\,\mathrm{N/m}$ なら静的変位は $F/k=0.01\,\mathrm m$。$\zeta=0.05$ のとき最大倍率は $1/(0.1\sqrt{0.9975})\approx10.01$ なので、最大振幅は約 $0.100\,\mathrm m$ です。小さい減衰では、静的な変位だけで安全性を判断できません。

変位伝達率と振動絶縁
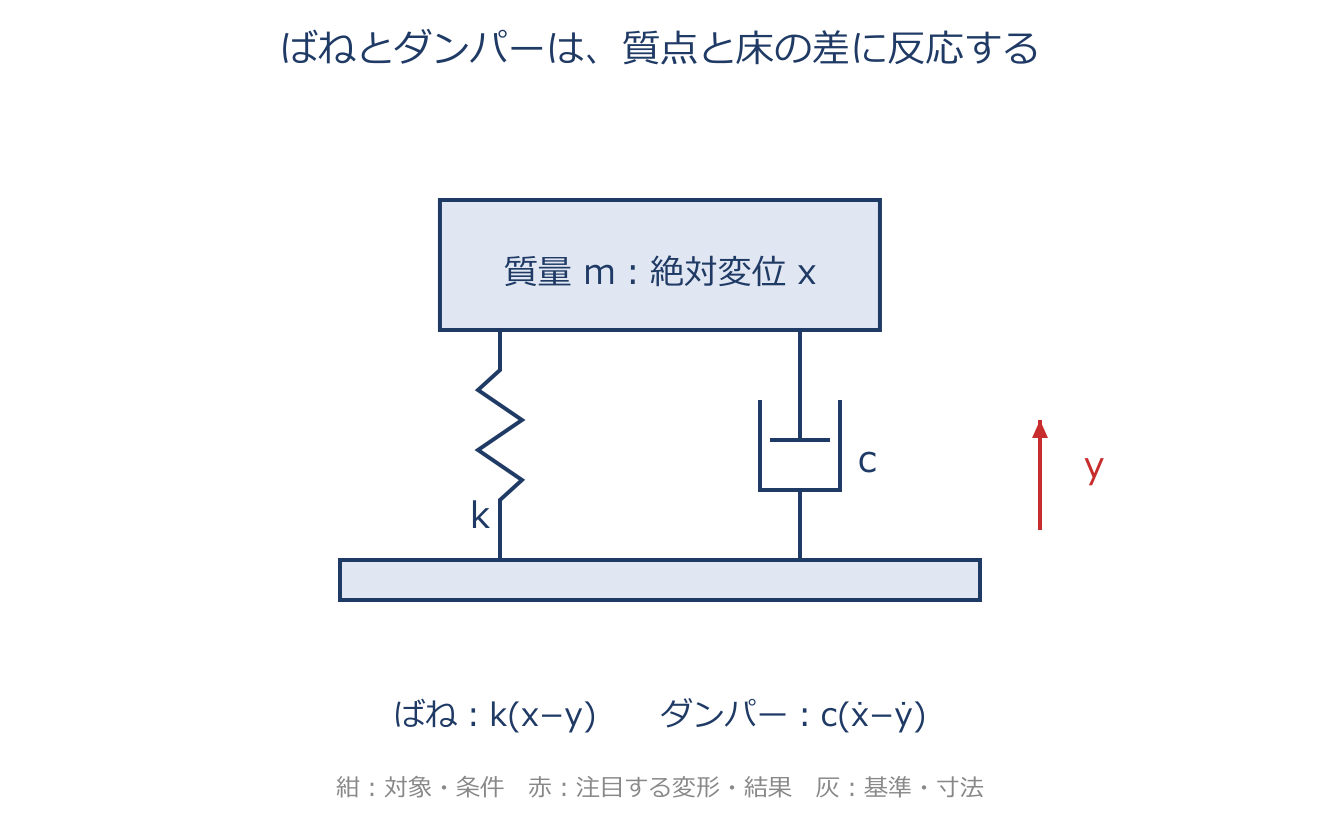
変位伝達率と振動絶縁のアプリ教材図
$\dfrac{X}{Y}=\dfrac{\sqrt{k^2+(c\omega)^2}}{\sqrt{(k-m\omega^2)^2+(c\omega)^2}}$
床や基礎が $y=Y\sin\omega t$ で揺れるとき、その揺れが上に載った機械(質点)の振幅 $X$ にどれだけ伝わるかの比が変位伝達率です。式は $\dfrac{X}{Y}=\dfrac{\sqrt{k^2+(c\omega)^2}}{\sqrt{(k-m\omega^2)^2+(c\omega)^2}}$。 揺れを伝わりにくくして機械や床を守ること(振動絶縁)が目的で、伝達率を1より小さくするには、加振振動数が固有振動数の $\sqrt2$ 倍より高い領域を使う必要があります。そのためにばねをやわらかくして固有振動数を低く設計するのが定石です。逆に $\sqrt2$ 倍より低い領域や共振付近では、かえって揺れが増幅されて伝わってしまうので注意します。

具体例

床の振幅 $Y=10\,\mathrm{mm}$、$r=3$、$\zeta=0.1$ なら、$X/Y=\sqrt{1+(2\times0.1\times3)^2}/\sqrt{(1-3^2)^2+(2\times0.1\times3)^2}\approx0.145$。機械の絶対変位の振幅は $X\approx1.45\,\mathrm{mm}$ です。これは床との相対変位 $x-y$ の振幅ではありません。

動吸振器(非減衰)
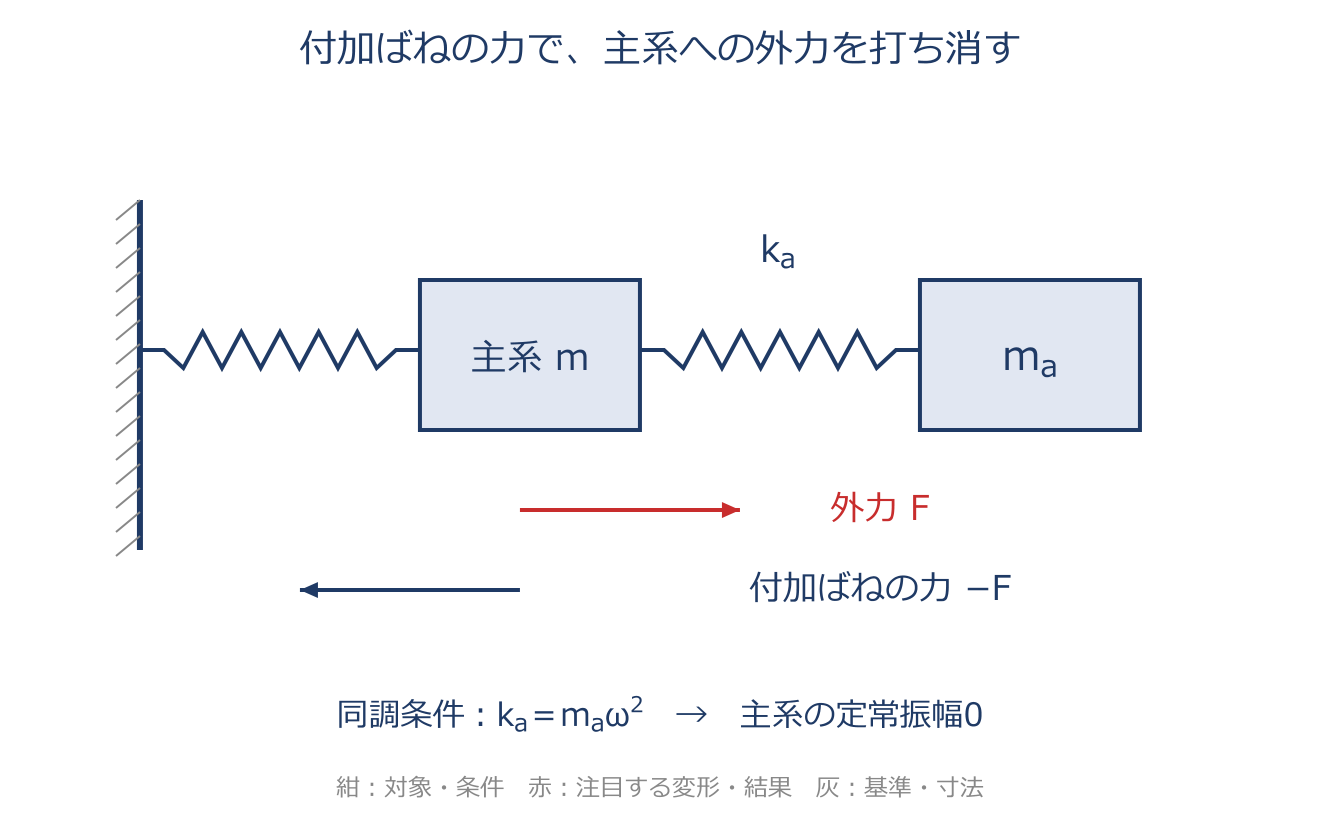
動吸振器(非減衰)のアプリ教材図
$k_a=m_a\omega^2$
揺れている主系(質量 $m$、ばね $k$、外力 $F\cos\omega t$)に、小さなばね質量系($m_a,k_a$)を付け足して主系の揺れを止める装置が動吸振器です。主系の振幅が零になる条件は $k_a=m_a\omega^2$、つまり付け足した系の固有振動数を外力の振動数にぴったり合わせることです。 このとき付加系が代わりに $X_a=-F/k_a$ で振動し、そのばねが主系を引っぱる力が外力とちょうど同じ大きさで逆向きになって打ち消し合い、主系の定常応答はゼロになります。理想的な無減衰系の特定振動数での結果で、過渡振動まで消えるという意味ではありません。外からエネルギーを加えず、ばねと質量だけで制振するパッシブ制振の代表例です。ただし外力の振動数が決まっている場合に有効で、振動数がずれると効き目は落ちます。

具体例

$m_a=1\,\mathrm{kg}$、外力の角振動数が $10\,\mathrm{rad/s}$ なら、$k_a=1\times10^2=100\,\mathrm{N/m}$ に調整します。外力振幅が $10\,\mathrm N$ のとき $X_a=-10/100=-0.1\,\mathrm m$。負号は外力と逆位相を表し、補助ばねの力が外力を打ち消します。

機械式振動記録計(変位計・加速度計)
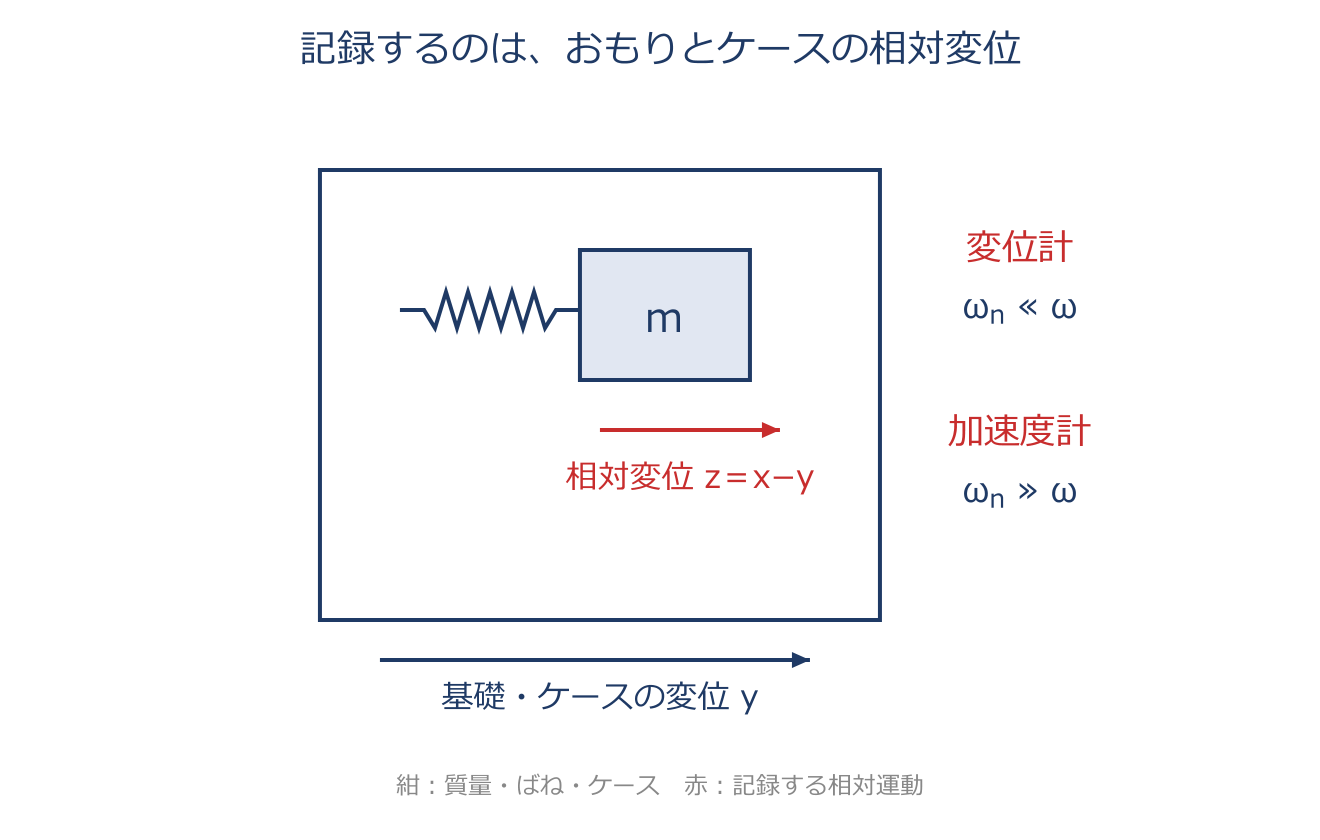
機械式振動記録計(変位計・加速度計)のアプリ教材図
$\dfrac{Z}{A}=\dfrac{\omega^2}{\omega_n^2-\omega^2}$
ばねでおもり(質量 $m$)を吊るし、その相対変位 $z=x-y$ を記録して対象の振動を測る計器です。おもりの固有振動数 $\omega_n$ と、測りたい振動の振動数 $\omega$ の大小で、同じ仕組みが二つの使い方に分かれます。 $\omega_n\ll\omega$(ばねをやわらかく設計)だと $|Z/A|\approx1$ となり、相対変位が対象の変位をそのまま写すので変位計(地震計)になります。逆に $\omega_n\gg\omega$(ばねをかたく設計)だと $Z\approx(\omega^2/\omega_n^2)A$ となって加速度に比例するので加速度計になります。測りたいものに応じて、ばねの固さ(固有振動数)を選ぶのがポイントです。

具体例

基礎を $y=A\sin\omega t$ とし、$Z$ は相対変位 $z=x-y$ の符号付き係数とします。$\omega_n=2$、$\omega=20\,\mathrm{rad/s}$ なら $Z/A=400/(4-400)\approx-1.01$。大きさはほぼ同じで向きが逆です。$\omega_n=200$ なら $Z/A=400/(40000-400)\approx0.0101$ となり、$z\approx-\ddot y/\omega_n^2$ から加速度を読み取れます。

モード質量・モード剛性と質量正規化
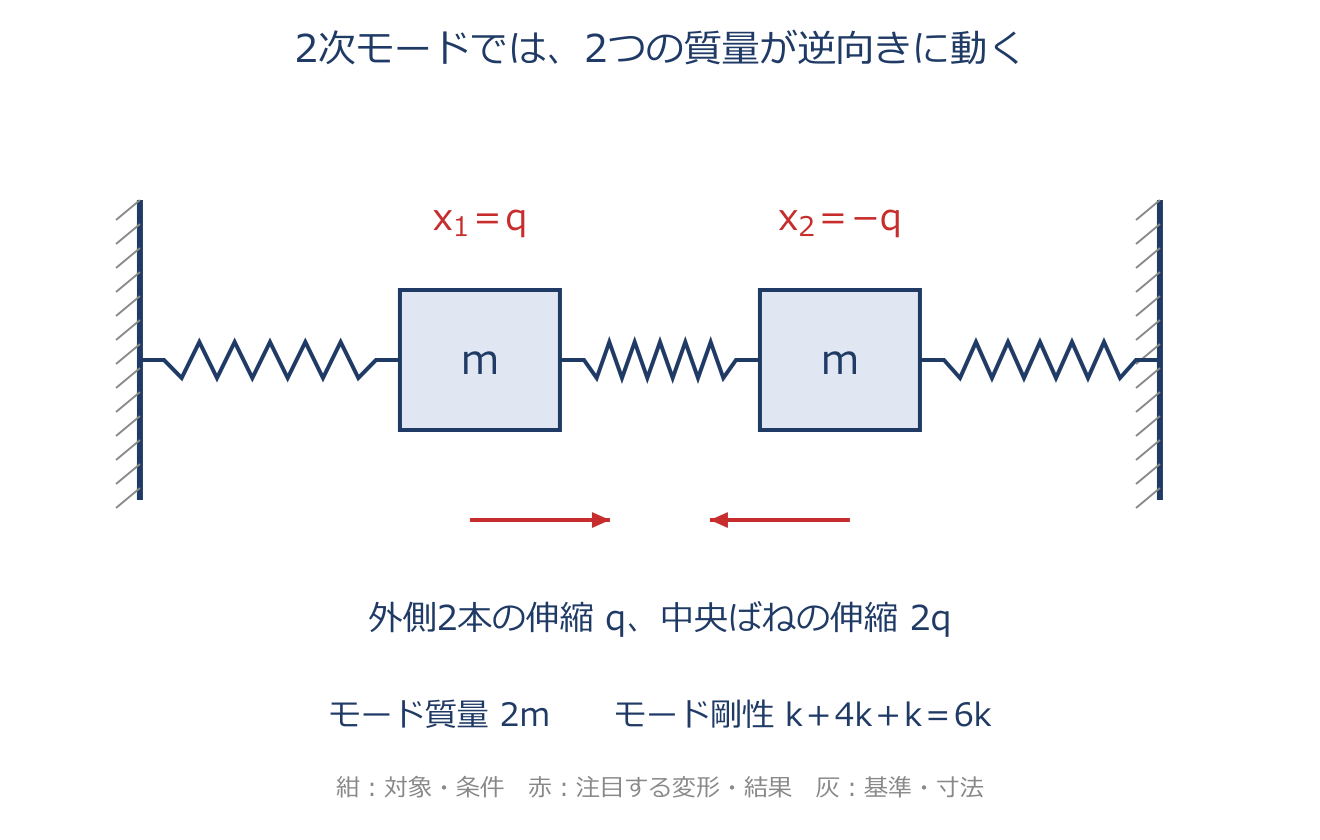
モード質量・モード剛性と質量正規化のアプリ教材図
$\bar m_r=\{\phi_r\}^T[M]\{\phi_r\}$ $\bar k_r=\{\phi_r\}^T[K]\{\phi_r\}$ $\omega_r=\sqrt{\bar k_r/\bar m_r}$
たくさんの部品が連なって揺れる多自由度系も、振動の『形(モード)』ごとに分ければ、1つ1つはただの1自由度系として扱えます。そのための量がモード質量とモード剛性で、$r$ 次のモードベクトル $\{\phi_r\}$ を質量行列 $[M]$・剛性行列 $[K]$ で挟んだ値 $\bar m_r=\{\phi_r\}^T[M]\{\phi_r\}$、$\bar k_r=\{\phi_r\}^T[K]\{\phi_r\}$ が、そのモードの等価的な質量とばね定数になります。 固有角振動数はその比の平方根 $\omega_r=\sqrt{\bar k_r/\bar m_r}$ で、1自由度の $\omega=\sqrt{k/m}$ とまったく同じ形。モードベクトルは大きさを自由に決められるので、モード質量を $\bar m_r=1$ にそろえる(質量正規化)と、モード剛性がそのまま固有角振動数の2乗 $\bar k_r=\omega_r^2$ になって扱いやすくなります。正規化しても揺れの形(比率)自体は変わりません。 減衰も含めて各モードを独立に扱うには、比例減衰などの条件が必要です。

具体例

図の左右対称な2質点・3ばねで各質量 $m=2\,\mathrm{kg}$、各ばね $k=100\,\mathrm{N/m}$、逆向きのモード $\phi=(1,-1)^T$ を考えます。$\bar m=2m=4$、$\bar k=6k=600$ なので $\omega=\sqrt{600/4}\approx12.25\,\mathrm{rad/s}$。モードを2で割ると $\bar m=1$、$\bar k=150$ になりますが、振動数は変わりません。

モード重ね合わせ法と周波数応答関数(コンプライアンス)
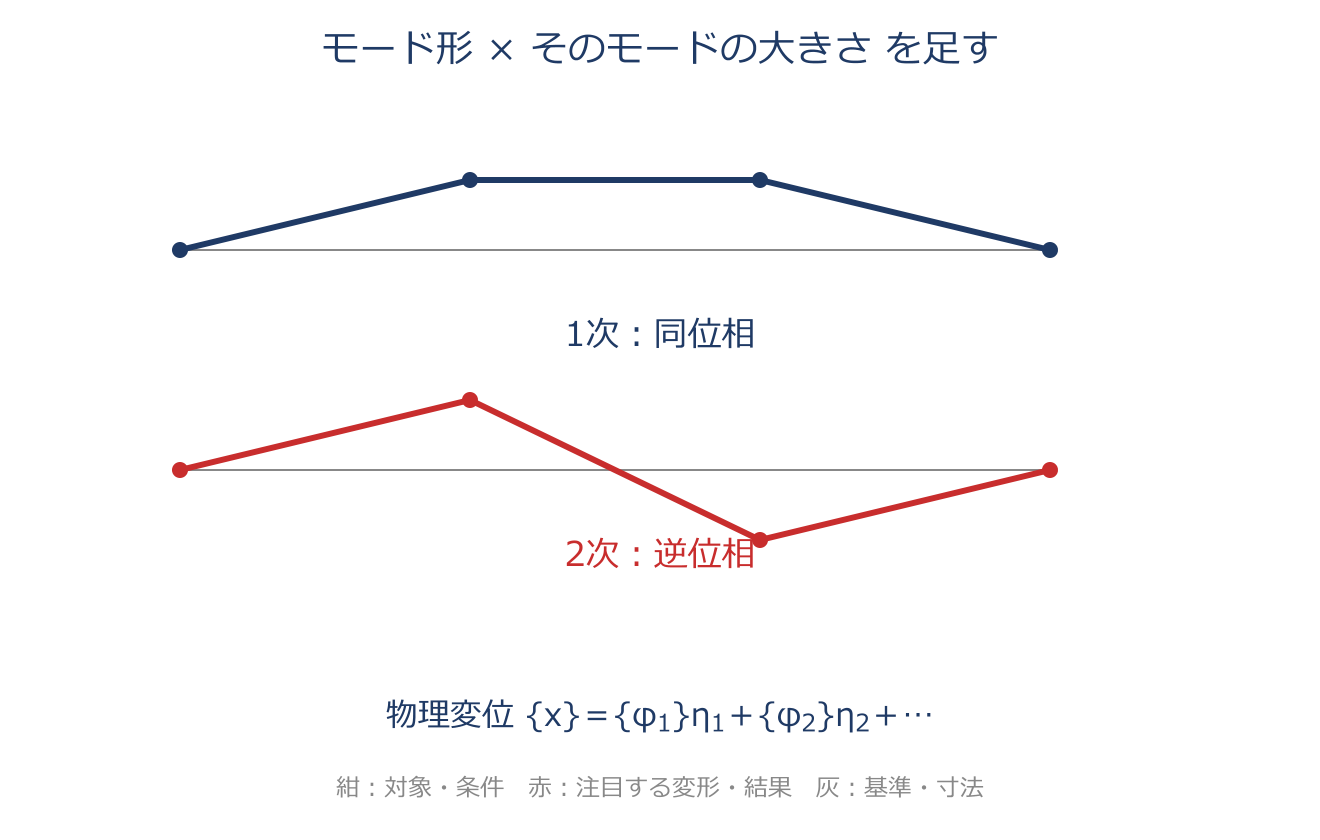
モード重ね合わせ法と周波数応答関数(コンプライアンス)のアプリ教材図
$\{X\}=\sum_r \dfrac{\{\phi_r\}^T\{F\}}{\bar k_r-\omega^2\bar m_r}\{\phi_r\}$
調和外力 $\{F\}e^{j\omega t}$ を受ける多自由度系の定常的な揺れを、各モードの寄与を足し合わせて求めるのがモード重ね合わせ法です。各モードはそれぞれ1自由度系のように応答し、外力をそのモードの形に投影した $\{\phi_r\}^T\{F\}$ を分母 $\bar k_r-\omega^2\bar m_r$ で割ったものが寄与の大きさ。 加振振動数 $\omega$ がそのモードの固有振動数 $\omega_r=\sqrt{\bar k_r/\bar m_r}$ に近づくと、そのモードの分母が小さくなって応答が急に大きくなります(共振)。点 $i$ を揺らして点 $l$ の応答を測った『単位の力あたりの変位』が周波数応答関数(コンプライアンス)です。実際の計算では対象の周波数帯の外にあるモードを打ち切るので、その影響を近似で補うために剰余剛性(高次モードの静的なばね的寄与)と剰余質量(低次側の質量的寄与)を付け足します。 上の式は無減衰系で共振点以外の定常解です。モード減衰がある場合は分母に $j\omega\bar c_r$ が加わります。

具体例

$\phi=(1,-1)^T$ のモードへ、2点で同方向の力 $F=(1,1)^T$ を加えると、$\phi^TF=1-1=0$ でこのモードは励起されません。逆向きの力 $F=(1,-1)^T$ なら $\phi^TF=2$ です。共振振動数に近いかだけでなく、力を加える位置・向きも応答を左右します。

比例(レイリー)減衰とモード減衰比
$[C]=\alpha[M]+\beta[K],\quad \zeta_r=\dfrac{\alpha}{2\omega_r}+\dfrac{\beta\omega_r}{2}$
実際の構造の減衰は複雑で、そのままでは $[M]$ や $[K]$ のようにきれいにモード分解できません。そこで減衰行列 $[C]$ を質量行列と剛性行列の足し合わせ $[C]=\alpha[M]+\beta[K]$($\alpha,\beta$ は定数)で表すのが比例(レイリー)減衰です。こう仮定すると、減衰がないときのモードベクトルが減衰系でもそのまま直交性を保つので、各モードを独立な『減衰付き1自由度方程式』に分けられます。 各モードの等価的な減衰係数は $\bar c_r=\alpha\bar m_r+\beta\bar k_r$、減衰比は $\zeta_r=\bar c_r/(2\sqrt{\bar m_r\bar k_r})=\dfrac{\alpha}{2\omega_r}+\dfrac{\beta\omega_r}{2}$ となり、モードごとに減衰比が変わります。実在の減衰を正確に表すものではありませんが、モード解析を成り立たせる便利な近似として広く使われます。

具体例

$\alpha=1\,\mathrm{s^{-1}}$、$\beta=0.001\,\mathrm s$、$\omega_r=10\,\mathrm{rad/s}$ なら、$\zeta_r=1/(2\times10)+0.001\times10/2=0.055$。低振動数では質量比例項、高振動数では剛性比例項の影響が大きくなります。同じ係数でも全モードが同じ減衰比にはなりません。

構造(ヒステリシス)減衰と複素剛性
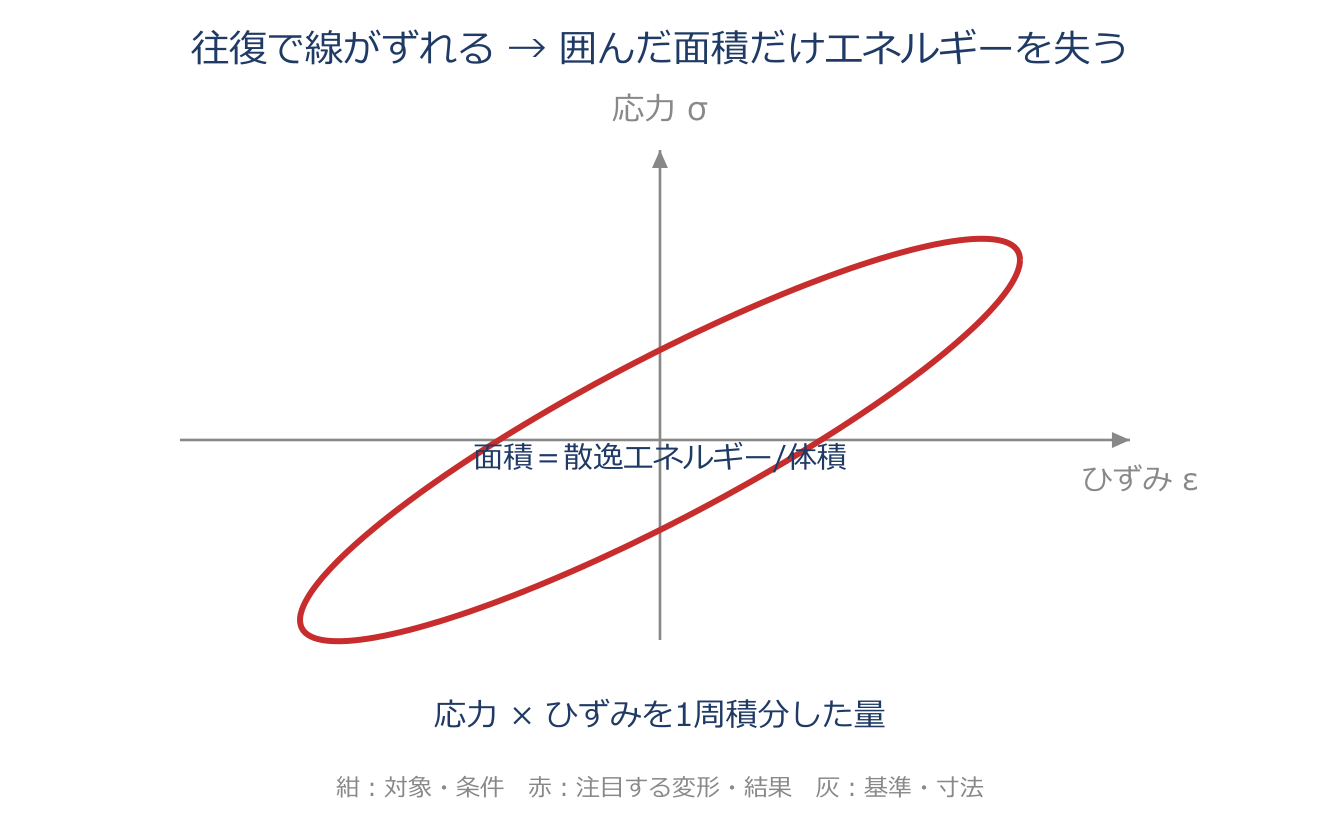
構造(ヒステリシス)減衰と複素剛性のアプリ教材図
$([K]+j[D])\{x\}=(1+j\eta)[K]\{x\}$
金属などの材料は、内部の摩擦によってもエネルギーを失います(材料内部の減衰)。損失係数を一定とする理想的な構造減衰モデルの特徴は、1サイクルで失うエネルギーが変位(ひずみ)の振幅で決まり、振動数にはよらないことです。実材料では損失係数自体が振動数や温度に依存する場合があります。 速度に比例する粘性減衰とはここが決定的に違います。表し方は、ばねの剛性を複素数にした『複素剛性』$(1+j\eta)[K]$ で、$\eta$ は損失係数と呼ばれる材料の減衰の指標です。応力とひずみの関係を描くとループ(ヒステリシス曲線)になり、その囲む面積が1サイクルの散逸エネルギー(単位体積あたり)に対応します。モード重ね合わせでは、各モードの剛性の項が複素数になります。

具体例

力と変位で表した1自由度系では、最大弾性エネルギーは $U_{\max}=kX^2/2$、1周期の損失は $\Delta W=\pi\eta kX^2$ です。$k=1000\,\mathrm{N/m}$、$X=0.01\,\mathrm m$、$\eta=0.02$ なら $U_{\max}=0.05\,\mathrm J$、$\Delta W\approx0.00628\,\mathrm J$。共振付近で粘性減衰と対応させると、小減衰では $\eta\approx2\zeta$ です。

一般粘性減衰(複素モード・状態方程式)
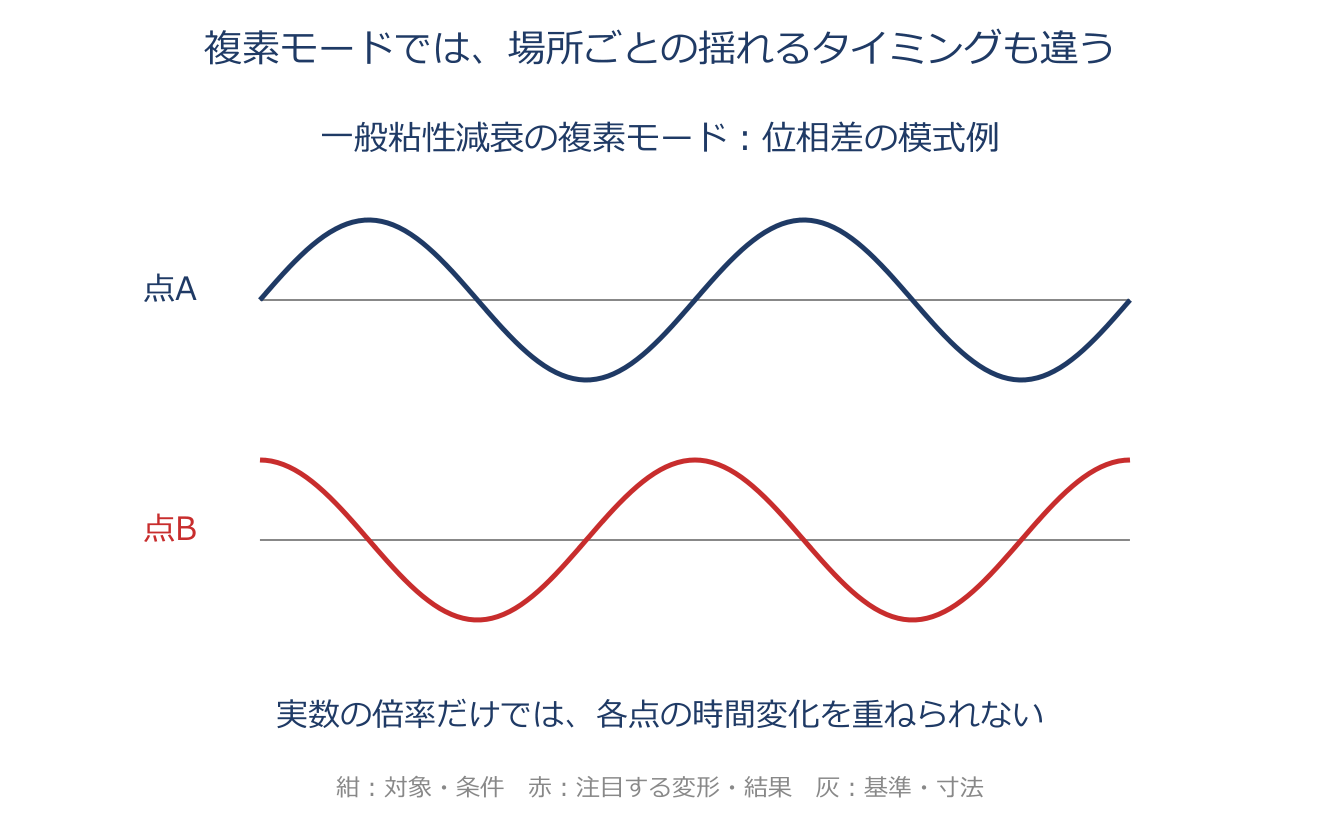
一般粘性減衰(複素モード・状態方程式)のアプリ教材図
$[D]\{\dot y\}+[E]\{y\}=\{0\},\quad \{y\}=\{\{x\},\{\dot x\}\}$
減衰行列 $[C]$ が $[M]$ や $[K]$ に比例しない一般の場合(局所的に大きなダンパがある系など)は、無減衰のモードではきれいに対角化できず、一般にモードベクトルが複素数になります。これを複素モードといいます。この場合は、変位 $\{x\}$ と速度 $\{\dot x\}$ を縦に並べた $2N$ 次元の状態ベクトル $\{y\}=\{\{x\},\{\dot x\}\}$ を導入し、2階の運動方程式を1階の状態方程式 $[D]\{\dot y\}+[E]\{y\}=\{0\}$ に書き直して、$2N\times2N$ の固有値問題として解きます($[D]$ は $C$ と $M$、$[E]$ は $K$ と $-M$ から組んだ行列)。 元の質量・減衰・剛性が対称であれば、この対称な $[D],[E]$ の組に対して異なる固有値のモードに転置による直交関係が得られます。非対称系へ無条件に適用することはできません。複素モードでは、揺れの各点が同時に最大になるとは限らず、位相がずれながら揺れるのが特徴です。

具体例

1自由度の $\ddot x+2\dot x+5x=0$ は、$y=(x,v)^T$、$D=\begin{bmatrix}2&1\\1&0\end{bmatrix}$、$E=\begin{bmatrix}5&0\\0&-1\end{bmatrix}$ で $D\dot y+Ey=0$ と書けます。第2行は $\dot x-v=0$、第1行は元の運動方程式です。特性根 $-1\pm2j$ の実部が減衰、虚部が揺れの速さを表します。

デュフィング系と硬化・軟化ばね(跳躍・副共振)
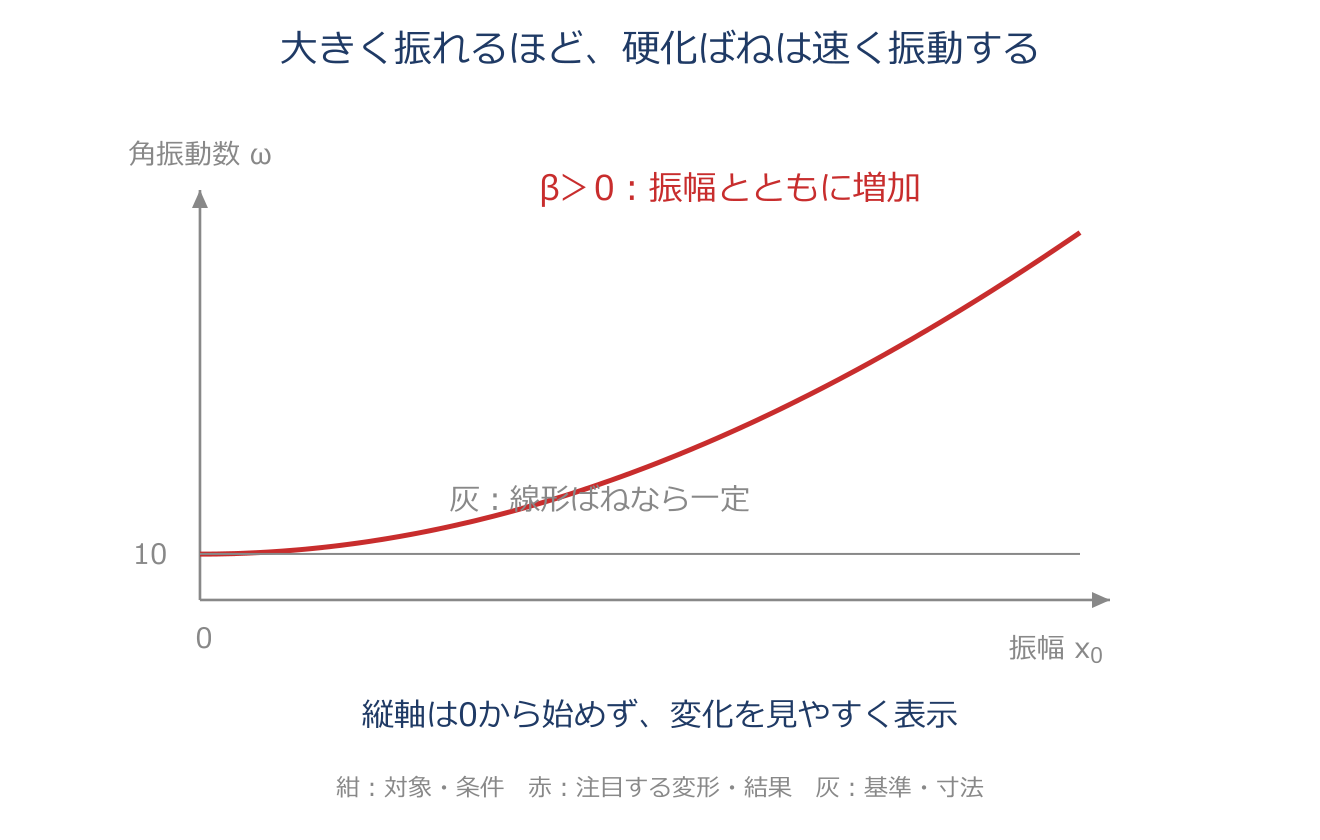
デュフィング系と硬化・軟化ばね(跳躍・副共振)のアプリ教材図
$m\ddot x+kx+\beta x^3=0,\quad \omega\approx\sqrt{\dfrac{k}{m}+\dfrac{3\beta}{4m}x_0^2}$
復元力に変位の3乗の項 $\beta x^3$ が加わった非線形ばねの系をデュフィング系といいます。自由振動を基本成分で近似して $x=x_0\cos\omega t$ とおいて代入すると、振動数が振幅 $x_0$ によって変わることが分かります($\omega\approx\sqrt{k/m+(3\beta/4m)x_0^2}$)。 $\beta>0$ なら振幅が大きいほど振動数が上がる硬化ばね、単振子($\sin\theta=\theta-\theta^3/6+\cdots$)のように振幅が大きいほど振動数が下がるのが軟化ばねです。振幅と振動数の関係を描いた曲線を背骨曲線といい、硬化ばねでは高振動数側へ倒れます。小振幅の固有振動数は定義できますが、大きい振動の周期は振幅にも依存します。強制振動では背骨曲線が傾くため、同じ外力振動数に対して安定な振幅が複数あり、振動数をゆっくり上げ下げすると振幅が突然飛ぶ跳躍現象や、上げるときと下げるときで経路が違う履歴現象が起きます。非線形系では入力の整数倍の高調波や、整数分の1の分数調波が関わる共振も現れます。これらは条件の異なる現象です。

具体例

$x=x_0\cos\omega t$ とし、$\cos^3\theta=(3\cos\theta+\cos3\theta)/4$ を使います。基本成分だけを残すと $-m\omega^2+k+3\beta x_0^2/4=0$ となり、上の近似式を得ます。$m=k=1$、$\beta=0.1$、$x_0=1$ なら $\omega\approx\sqrt{1.075}=1.037$。小振幅の値 $\sqrt{k/m}=1$ より高くなります。

自励振動(負性抵抗)・ファンデルポール・再生びびり
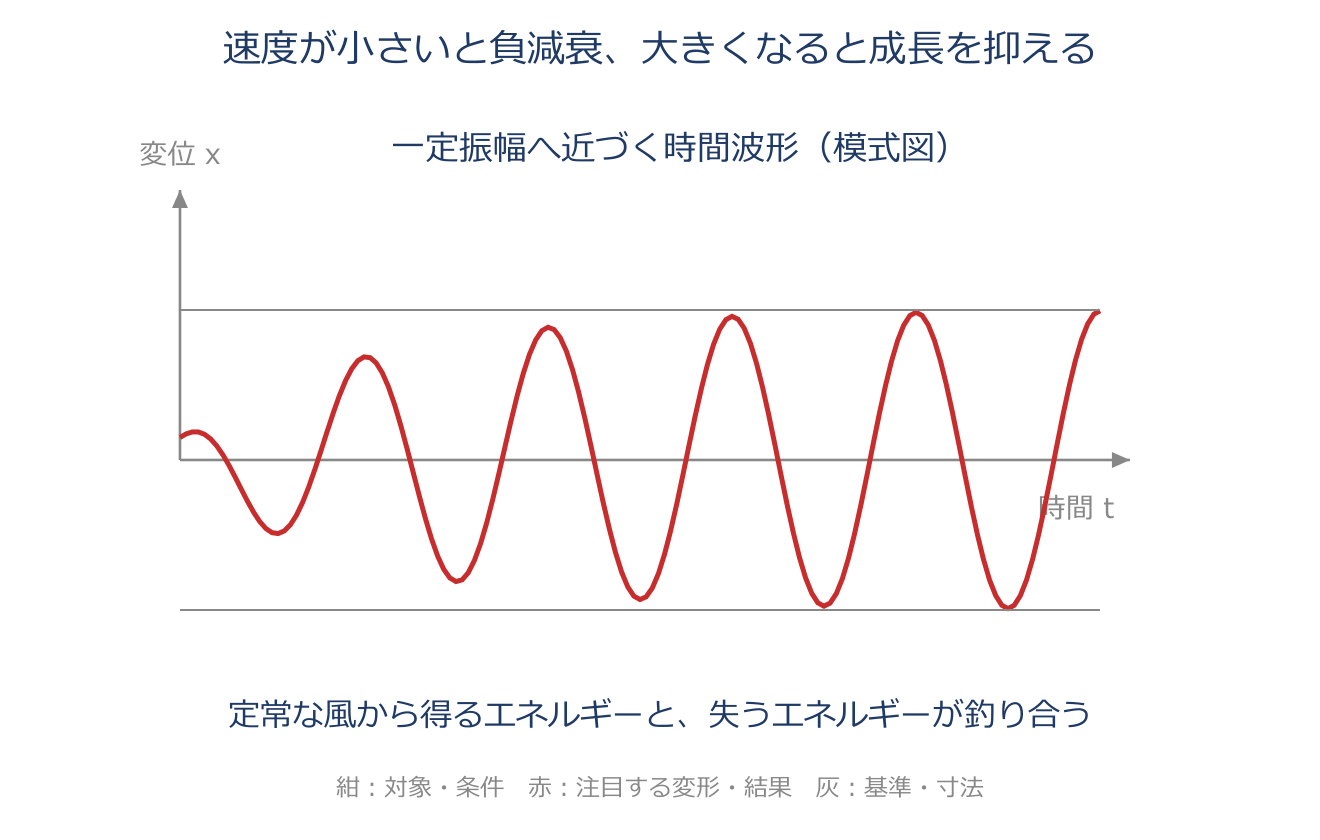
自励振動(負性抵抗)・ファンデルポール・再生びびりのアプリ教材図
$\ddot x-\mu(1-x^2)\dot x+x=0\quad(\mu>0)$
振動的な外力が働いていないのに、系の運動そのものが周期的な力を生み出し、風・摩擦・流れのような一定のエネルギー源からエネルギーを取り込んで、振動がひとりでに育っていく現象が自励振動です。平衡点まわりの線形化で特性根の実部が正なら、その平衡点は微小な振動が成長する不安定状態です。1自由度型は、見かけの減衰係数が負になること(負性抵抗)が原因で、ギャロッピング・渦励振・乾性摩擦・時間遅れなどが例。 これを表す代表式がファンデルポール方程式 $\ddot x-\mu(1-x^2)\dot x+x=0$ で、減衰の係数 $-\mu(1-x^2)$ は瞬間の変位が小さい($|x|<1$)と負(振幅が増える)、瞬間の変位が大きい($|x|>1$)と正(振幅が減る)になり、打ち消し合ってある決まった振幅の周期振動に落ち着きます。この閉じた定常軌道をリミットサイクルといい、その安定な軌道へ近づく初期条件の範囲では、最終的な振幅がそろいます。工作機械の切削では、前回削った面の起伏 $x(t-\tau)$ が今回の切削力に影響する時間遅れによって再生びびりという自励振動が起き、主軸回転数を変えると安定・不安定が切り替わります。多自由度型では、剛性行列の非対称性やモードの連成が不安定化に関わる場合があり、フラッタやオイルホイップが例です。

具体例

無次元のファンデルポール式で $\mu=0.2$ とします。瞬間の位置が $x=0$ なら速度の係数は $-0.2$ で、運動へエネルギーを与えます。$x=2$ なら $-0.2(1-4)=0.6$ で、エネルギーを奪います。1周期の収支が釣り合うと、持続する振動に落ち着きます。

係数励振振動(マシュー型・パラメトリック共振)
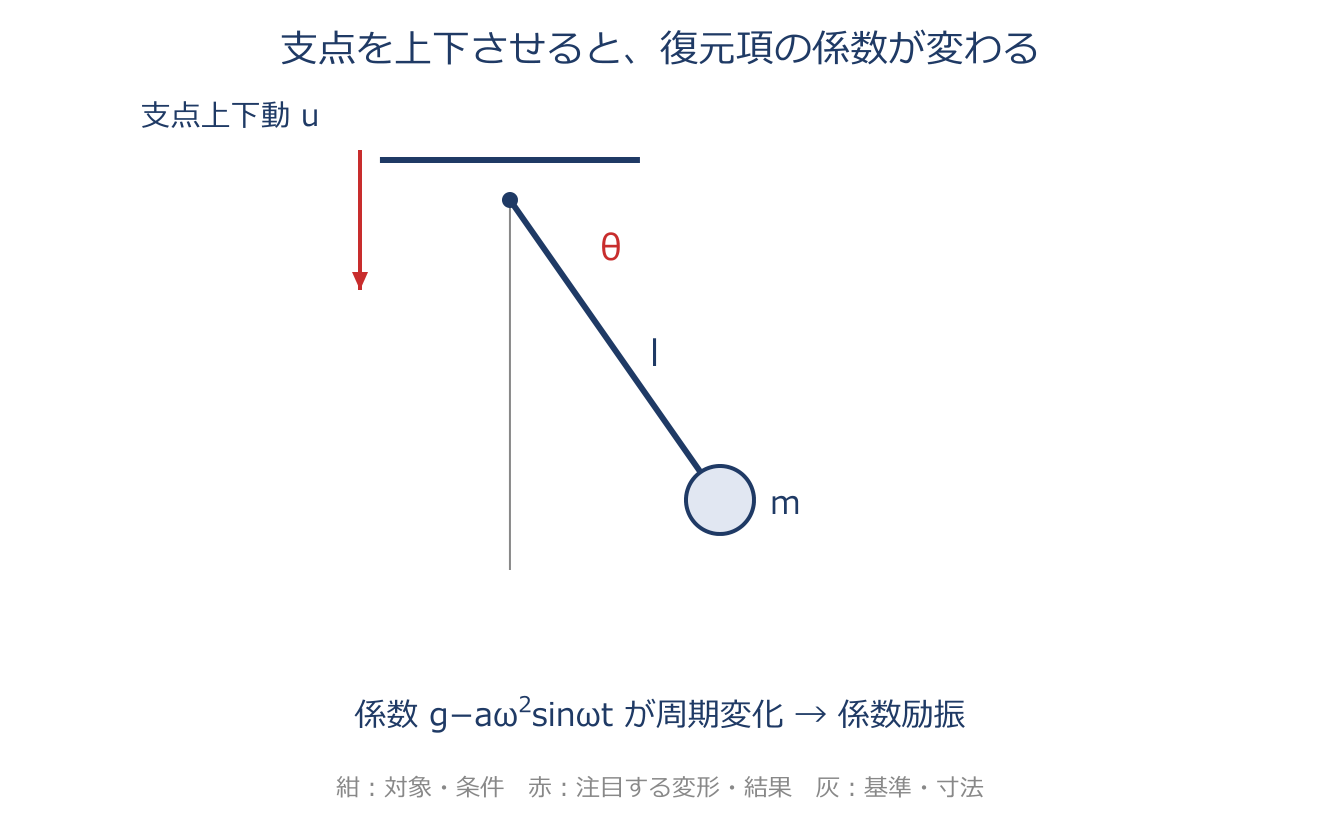
係数励振振動(マシュー型・パラメトリック共振)のアプリ教材図
$\ddot x+\omega_0^2(1+\varepsilon\cos\omega t)x=0$
運動方程式の係数(ばね定数にあたる項)そのものが、時間とともに周期的に変わることで生じる振動が係数励振振動です。揺らしたい方向に直接力を加えていなくても、振幅が時間とともに増大しうるのが怖いところ。式は $\ddot x+\omega_0^2(1+\varepsilon\cos\omega t)x=0$ の形(マシュー型)で、$\varepsilon$ は係数の変動の大きさです。 ブランコ(支点や重心を周期的に上下させる)、張力を周期的に変えた弦、断面が非対称な回転軸などが例です。加振振動数 $\omega$ が $2\omega_0$ など特定の値に近いときに不安定になって振幅が増大します(パラメトリック共振)。減衰があっても条件次第で振幅は増えますが、減衰が大きいほど不安定になる領域(発生領域)は狭くなります。

具体例

固有振動数が $f_0=10\,\mathrm{Hz}$ の系なら、主要な不安定領域は係数が約 $20\,\mathrm{Hz}$ で変わる付近です。外力で直接 $10\,\mathrm{Hz}$ に揺らす通常の共振とは、変化させる量が違います。発生の有無は変動幅・振動数のずれ・減衰で決まり、どんな小さな変動でも必ず成長するわけではありません。

第3章 有限要素のテクノロジー

減衰の表し方(粘性減衰・構造減衰・クーロン摩擦)
$f=c\,\dot{x}$
振動がだんだん小さくなるのは、エネルギーを熱などに逃がす「減衰」が働くからです。その表し方は主に3つ。①粘性減衰=速度に比例する抵抗力の大きさを速度に比例させる関係 $f=c\,\dot{x}$($c$=粘性減衰係数)。オイルダンパのように速いほど強く効くタイプで、空気抵抗や構造内部の摩擦をまとめて表せます。 ②構造減衰(ヒステリシス減衰)=材料を変形させると応力-ひずみの線が往復で閉じたループ(ヒステリシス)を描き、その面積ぶんのエネルギーが毎回失われる減衰。損失係数一定の理想モデルでは1周期の損失が振動数によらず、剛性行列を複素数にした複素剛性 $(1+j\eta)[K]$ で表し、大きさは損失係数 $\eta$ で示します。③クーロン摩擦=乾いた接触面のすべり摩擦で、減衰力の大きさが速度によらずほぼ一定(向きだけ運動と逆)。この3つは「何が抵抗を生むか」で使い分け、同じ減衰でも周波数への効き方が違う点に注意します。

具体例

粘性減衰で $c=10\,\mathrm{N\,s/m}$ なら、速度 $0.1\,\mathrm{m/s}$ で抵抗力の大きさは $1\,\mathrm N$、速度を2倍にすると $2\,\mathrm N$ です。クーロン摩擦は、同じ垂直抗力で滑り続ける範囲では、速度を2倍にしても抵抗力の大きさはほぼ変わりません。

レイリー減衰と減衰比
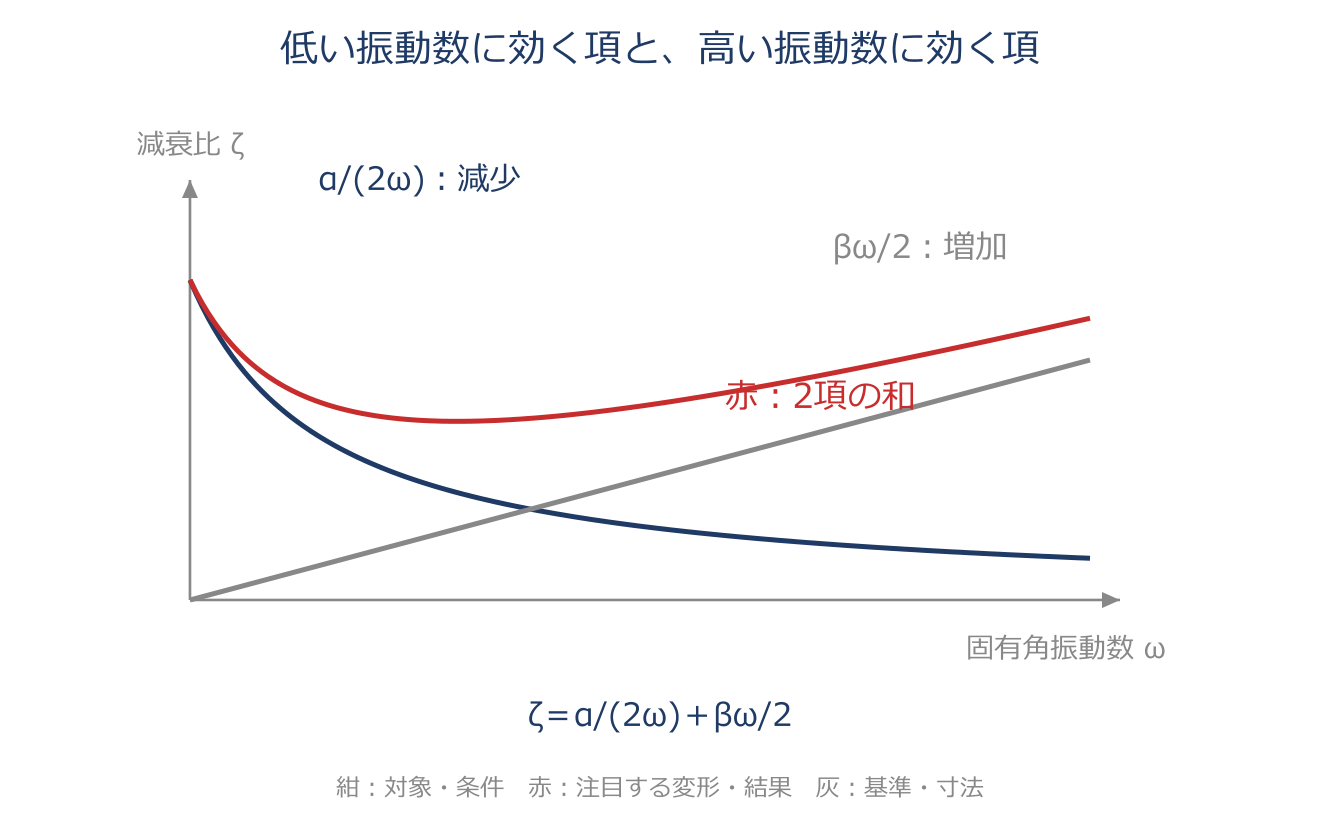
レイリー減衰と減衰比のアプリ教材図
$[C]=\alpha[M]+\beta[K]$
多自由度のFEMで減衰をどう与えるか悩ましいとき、よく使う便利な近似がレイリー減衰です。減衰の行列 $[C]$ を、質量行列 $[M]$ と剛性行列 $[K]$ の足し合わせ $[C]=\alpha[M]+\beta[K]$ で作ります($\alpha,\beta$=定数)。$[M]$ と $[K]$ に比例させておくと、減衰がないときのモード(振動の形)がそのまま使え、固有値解析で実数のモードが得られて、モードごとに1自由度系として独立に扱えるのが利点です。 1自由度でみた減衰比は $\zeta=\dfrac{\alpha}{2\omega_n}+\dfrac{\beta\omega_n}{2}$($\omega_n=\sqrt{k/m}$=無減衰固有角振動数)。第1項($\alpha$)は振動数が高いほど小さくなるので低い振動数の減衰を、第2項($\beta$)は高いほど大きくなるので高い振動数の減衰を主に担います。だから低次と高次の2つの減衰比を指定すれば $\alpha,\beta$ が一つに決まります。実在の減衰を厳密に表すものではありませんが、扱いやすい近似として広く使われます。

具体例

$\omega_1=10$、$\omega_2=100\,\mathrm{rad/s}$ でともに $\zeta=0.05$ とします。$0.05=\alpha/20+5\beta$、$0.05=\alpha/200+50\beta$ を連立すると、$\alpha\approx0.909\,\mathrm{s^{-1}}$、$\beta\approx0.000909\,\mathrm s$ です。2点の間の減衰比まで一定になるわけではありません。

幾何剛性(初期応力剛性)と軸力付きはり
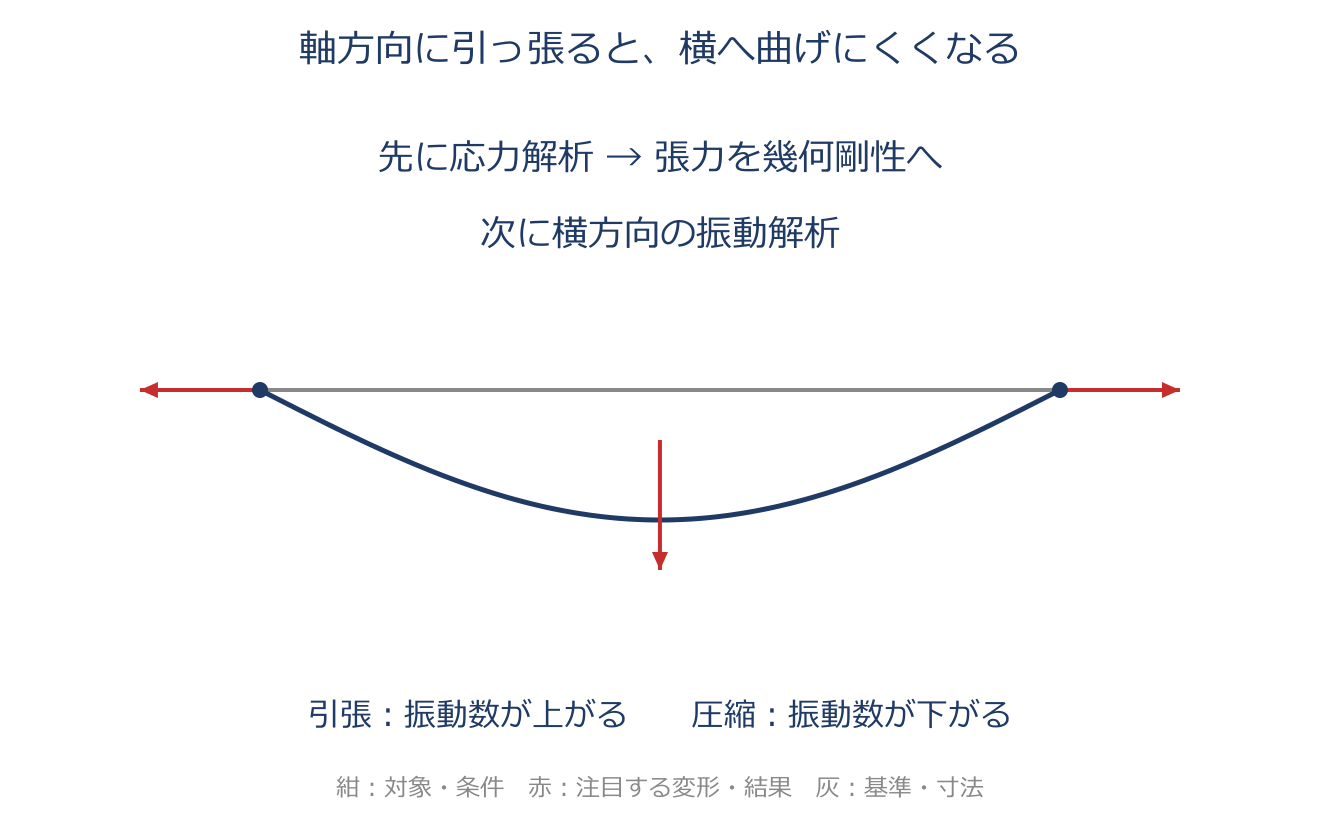
幾何剛性(初期応力剛性)と軸力付きはりのアプリ教材図
$\rho A\dfrac{\partial^2 w}{\partial t^2}+EI\dfrac{\partial^4 w}{\partial x^4}-P\dfrac{\partial^2 w}{\partial x^2}=0$
弦やはり、膜・板に、軸方向や面内の張力(引張)がかかると、それと垂直な向きのたわみに対する硬さ(剛性)が増えます。これが幾何剛性(初期応力剛性)です。ギターの弦を強く張るほど高い音(高い固有振動数)になるのがまさにこれ。逆に圧縮だと柔らかくなって固有振動数は下がり、座屈に近づくと横の剛性は0へ向かいます。軸力 $P$(引張を正)を受けるはりの横振動は $\rho A\dfrac{\partial^2 w}{\partial t^2}+EI\dfrac{\partial^4 w}{\partial x^4}-P\dfrac{\partial^2 w}{\partial x^2}=0$ で表され($\rho A$=単位長さあたり質量、$EI$=曲げ剛性)、第3項の $-P\,\partial^2 w/\partial x^2$ が軸力の効果で、幾何剛性として剛性に足されます。 解析の手順は、まず軸方向・面内の応力解析をして初期応力を求め、それを幾何剛性として取り込んでから横方向の振動解析を行う、という2段構えになります。

具体例

単純支持はりで $q=n\pi/L$、$w=W\sin(qx)e^{j\omega t}$ と置くと、$w_{xx}=-q^2w$、$w_{xxxx}=q^4w$ です。代入して $\rho A\omega^2=EIq^4+Pq^2$。引張 $P>0$ なら振動数が上がり、圧縮 $P<0$ なら下がることが、符号から分かります。

複合材・積層材の等価剛性(混合則・並列/直列)
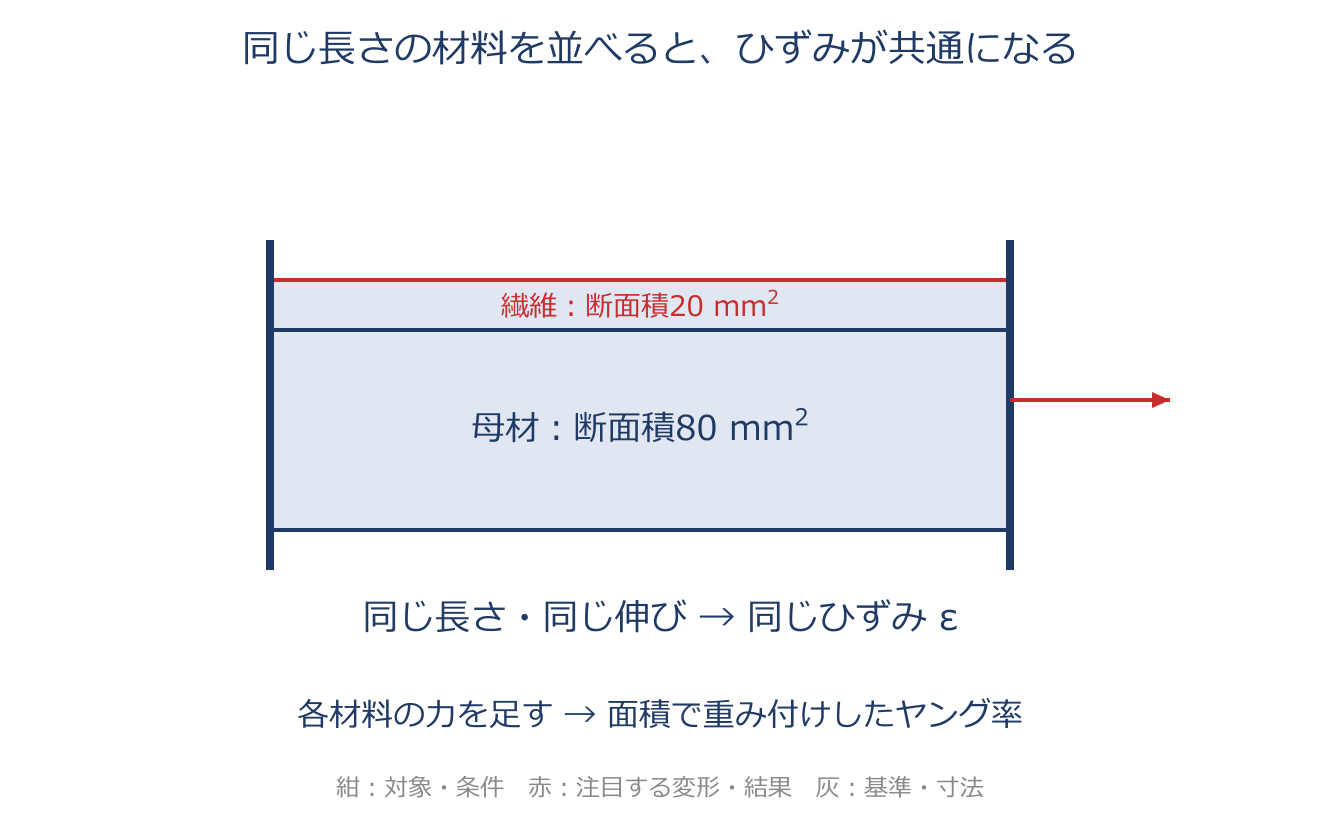
複合材・積層材の等価剛性(混合則・並列/直列)のアプリ教材図
$E=\dfrac{E_f A_f+E_m A_m}{A_f+A_m}$
種類の違う材料を組み合わせた材(複合材・積層材)の全体の硬さは、「力のかかる向きに対して各材料が並列か直列か」で決まります。①繊維とマトリックス(土台の樹脂など)を繊維方向に伸ばす複合材は、両方が同じだけ伸びる(等ひずみ)ので並列ばねと同じ。断面積で重み付けした平均 $E=\dfrac{E_f A_f+E_m A_m}{A_f+A_m}$ になり(混合則)、繊維の割合が高いほど繊維方向に硬くなります。 ②鋼板と接着材を交互に重ね、その積層方向に押す構造は、同じ力が各層を順に伝わる直列ばねなので、たわみやすさ(1/剛性)を足し合わせて $\dfrac{1}{E_z}=\dfrac{V_s}{E_s}+\dfrac{V_A}{E_A}$($V$=各層の厚さ割合)。直列では柔らかい層が1つあると全体もその向きには柔らかくなります。「並列は硬いほうが効き、直列は柔らかいほうが効く」と覚えると直感的です。

具体例

硬い材が面積の20%で $E_f=100\,\mathrm{GPa}$、残り80%が $E_m=2\,\mathrm{GPa}$ なら、等ひずみの並列は $E=0.2\times100+0.8\times2=21.6\,\mathrm{GPa}$。同じ面積の層を厚さ比20%・80%で直列にすると $1/E=0.2/100+0.8/2$ より $E\approx2.49\,\mathrm{GPa}$ です。

非圧縮性とポアソン比
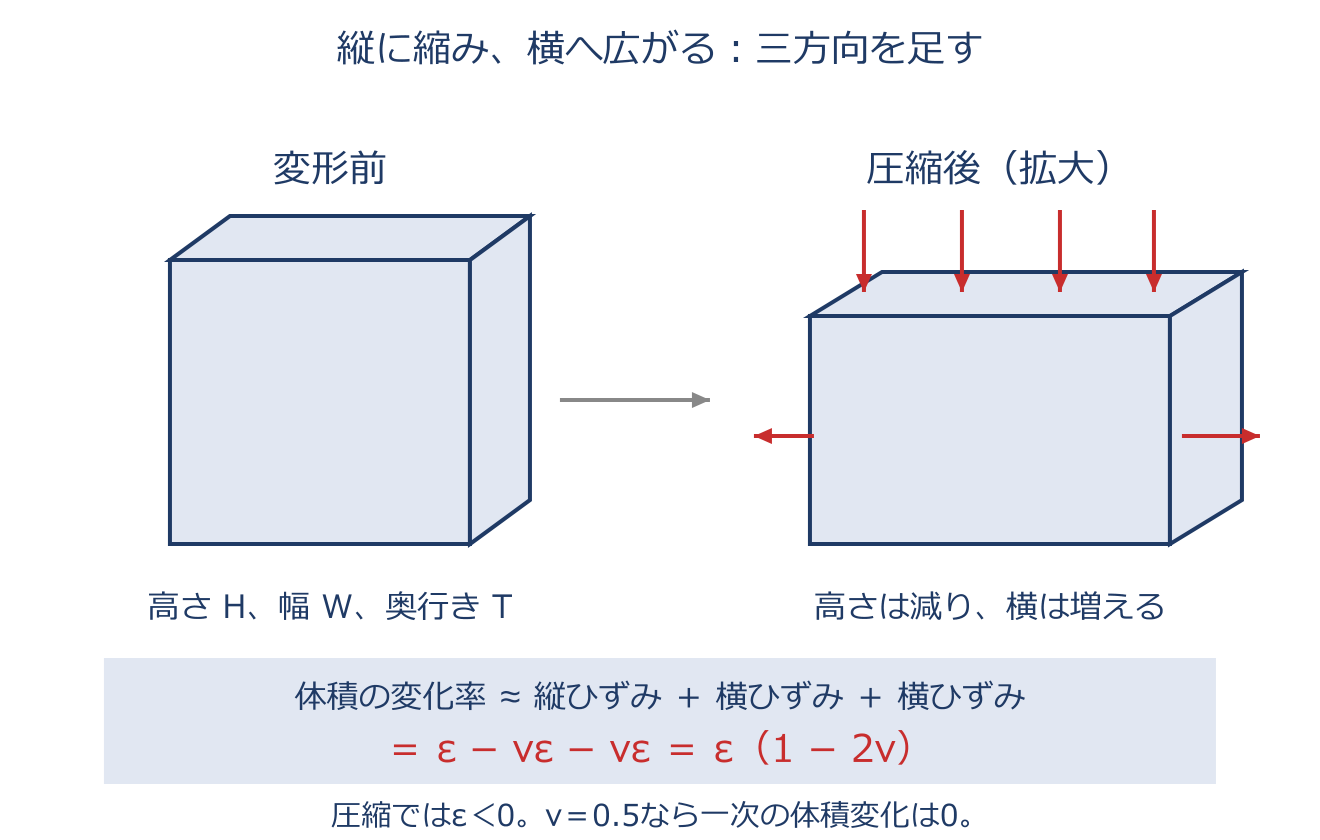
非圧縮性とポアソン比のアプリ教材図
$V'\approx\{1+\varepsilon(1-2\nu)\}V$
ものを引っぱると、伸びる方向と直角の向きは縮みます。その縮みやすさの割合がポアソン比 $\nu$ です。ゴムのように「体積がほとんど変わらない」材料では $\nu$ が0.5に近づきます。立方体を $z$ 方向にひずみ $\varepsilon$(引張正)で伸ばすと、高さは $(1+\varepsilon)$ 倍、横は $(1-\nu\varepsilon)$ 倍になり、体積は微小ひずみの近似($\varepsilon^2\approx0$)で $V'=\{1+\varepsilon(1-2\nu)\}V$。 $\nu=0.5$ だと $1-2\nu=0$ で体積が変わりません(非圧縮性)。これは数値解析では厄介で、通常の圧縮性弾性体の式では、体積変化に対する係数が発散し、要素が実際より硬くなってしまう「体積ロッキング」が起きやすくなります。だからゴムなど非圧縮に近い材料の解析では、専用の対策が必要になります。

具体例

縦ひずみ $\varepsilon=0.01$、$\nu=0.3$ なら、体積ひずみは $\Delta V/V\approx0.01(1-0.6)=0.004$、約0.4%の増加です。$\nu=0.5$ なら一次の体積変化はゼロです。この式は微小ひずみの近似で、大きく伸ばしたゴムの体積変化へそのまま使いません。

形状関数と要素行列(整合質量行列・要素剛性行列)
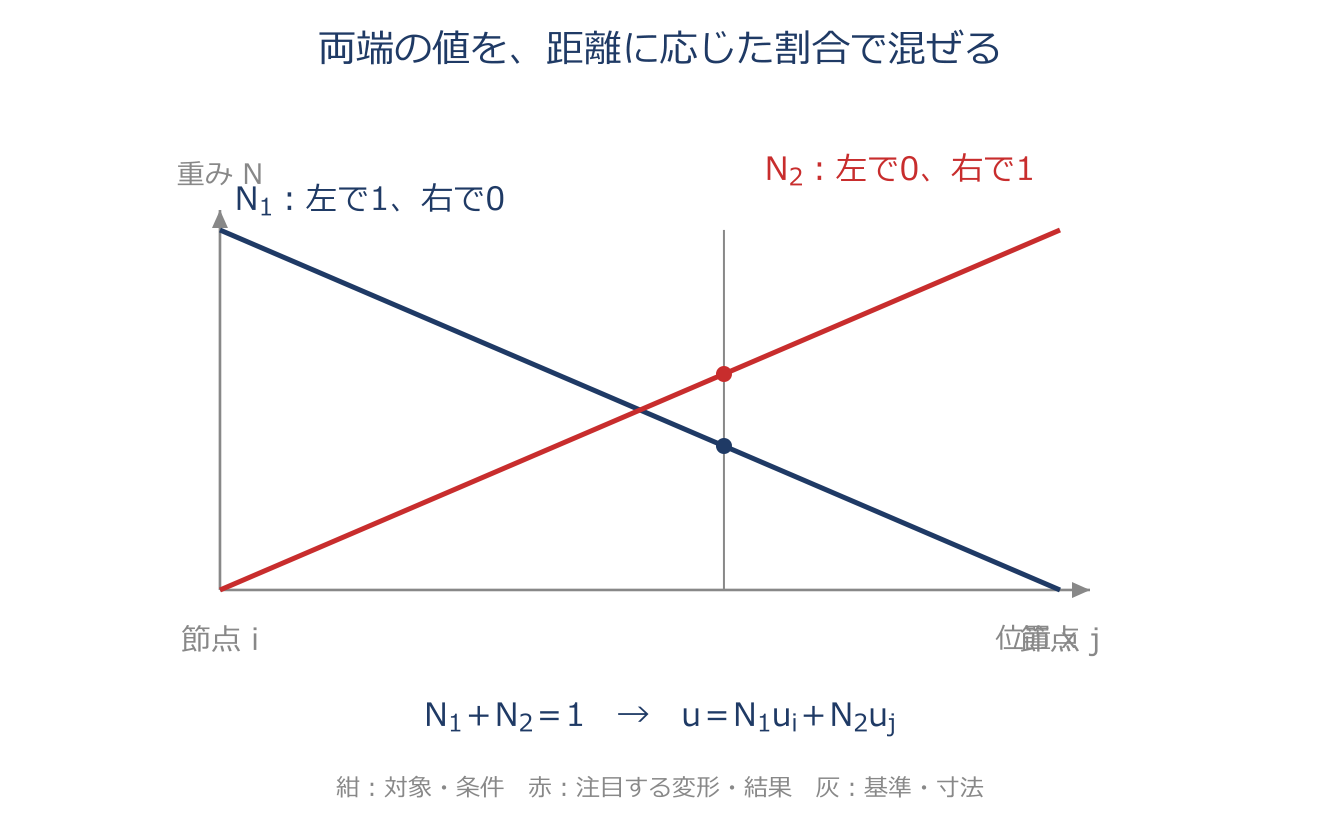
形状関数と要素行列(整合質量行列・要素剛性行列)のアプリ教材図
$[K]=\int[B]^{T}[D][B]\,dV$
FEMは「要素の中の変位を、節点の値から補間して表す」のが基本の仕掛けで、その補間の重み付け関数が形状関数です。棒や弦の2節点要素(節点 $i,j$、間隔 $h$)なら、変位を1次式 $u(x)=N_1 u_i+N_2 u_j$ とし、$N_1=\dfrac{x_j-x}{h},\;N_2=\dfrac{x-x_i}{h}$。節点 $i$ では $N_1=1$、中央では両方0.5(両端の平均)という、ちょうど良い配分を与えます。 この形状関数から要素の2つの行列が作れます。①整合質量行列=運動エネルギー $\tfrac12\int\mu\dot u^2 dx$ を形状関数で書き直して得られる $[m]_e=\int\mu\{N\}\{N\}^{T}dx$。質量を節点に点で割り振る集中質量と違い、非対角項をもつのが特徴です。②要素剛性行列=ひずみエネルギーから導かれる $[K]=\int[B]^{T}[D][B]\,dV$($[B]$=ひずみと節点変位を結ぶ行列、$[D]$=応力とひずみを結ぶ材料行列)。同じ形状関数から質量も剛性も作れば、両者の整合がとれた解析になります。

具体例

長さ $h$ の2節点要素で $N_1=1-x/h$、$N_2=x/h$ とすると、$m_{12}=\mu\int_0^h(1-x/h)(x/h)\,dx=\mu h/6$ です。対角成分は $\mu h/3$。微分した形状関数を使う棒の剛性は、$K=(EA/h)\begin{bmatrix}1&-1\\-1&1\end{bmatrix}$ となります。

アイソパラメトリック要素とヤコビ行列
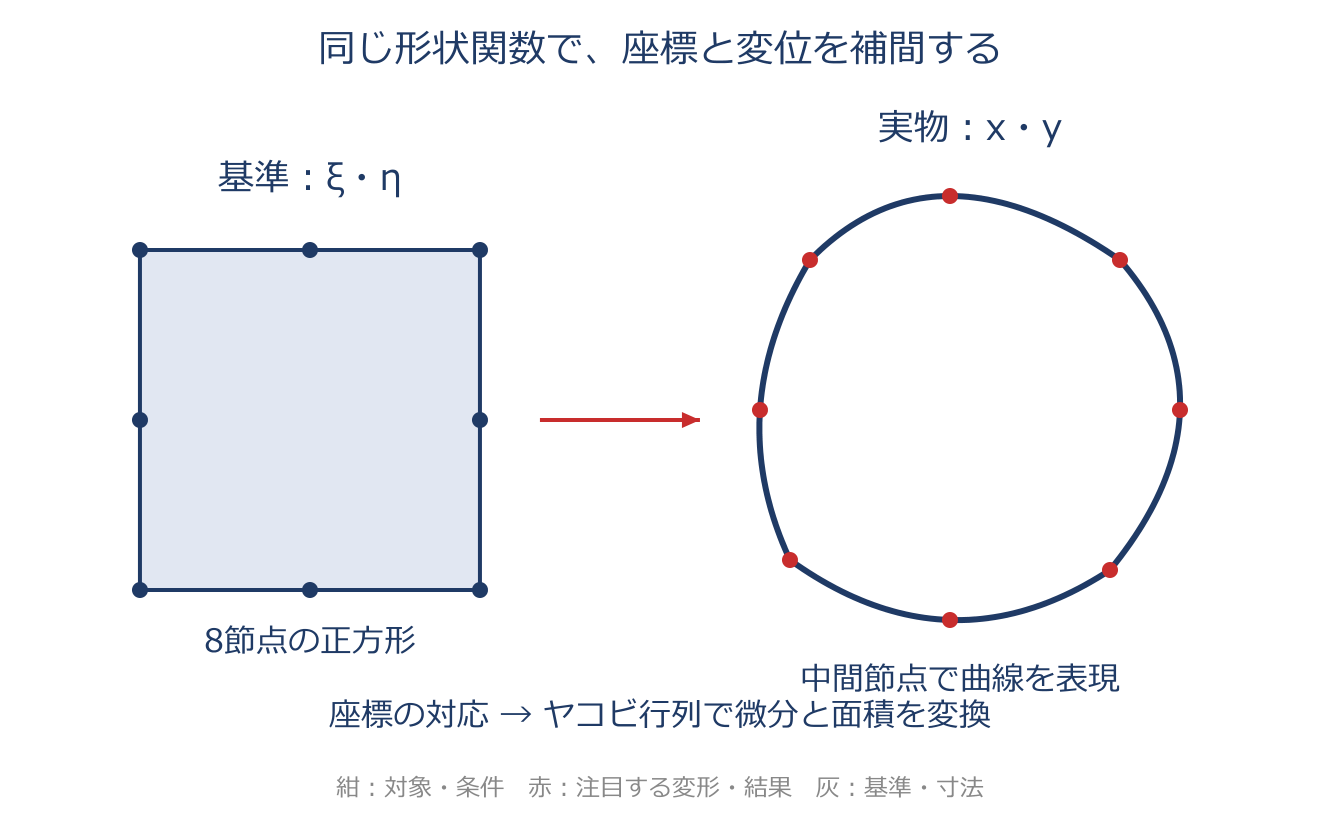
アイソパラメトリック要素とヤコビ行列のアプリ教材図
$\{\partial N/\partial\xi;\,\partial N/\partial\eta\}=[J]\{\partial N/\partial x;\,\partial N/\partial y\}$
曲がった形の対象を少ない要素でうまく表すための工夫がアイソパラメトリック要素です。「変位などの未知量を補間する形状関数」とまったく同じ関数で、要素内の座標そのものも表します($\{u\}=\sum N_i\{u\}_i$ と同じ形で $\{x\}=\sum N_i\{x\}_i$)。2次元8節点四辺形では形状関数が高次(3次)になり、境界上では2次関数になるので、まっすぐな辺だけでなく曲がった辺を近似でき、丸い対象によく合います。 計算では、使いやすい正方形の基準座標 $(\xi,\eta)$ で積分したいので、実際の座標 $(x,y)$ との橋渡しにヤコビ行列 $[J]$ を使います。連鎖律から $\{\partial N/\partial\xi;\,\partial N/\partial\eta\}=[J]\{\partial N/\partial x;\,\partial N/\partial y\}$ となり、正しい節点順で $\det J>0$ となる要素では、面積の変換は $dx\,dy=\det[J]\,d\xi\,d\eta$。これで曲がった要素でも基準座標の上で数値積分できます。潰れた要素や節点順の反転では、ヤコビ行列式がゼロや負となるため修正が必要です。

具体例

横幅 $4$、高さ $2$ の長方形を $-1\le\xi,\eta\le1$ に写すと、$x=2\xi+x_c$、$y=\eta+y_c$。この定義の $J$ は対角成分 $2,1$、$\det J=2$ です。基準正方形の面積4に2を掛けると実面積8になり、面積の倍率を確認できます。

音響管の1次元FEM
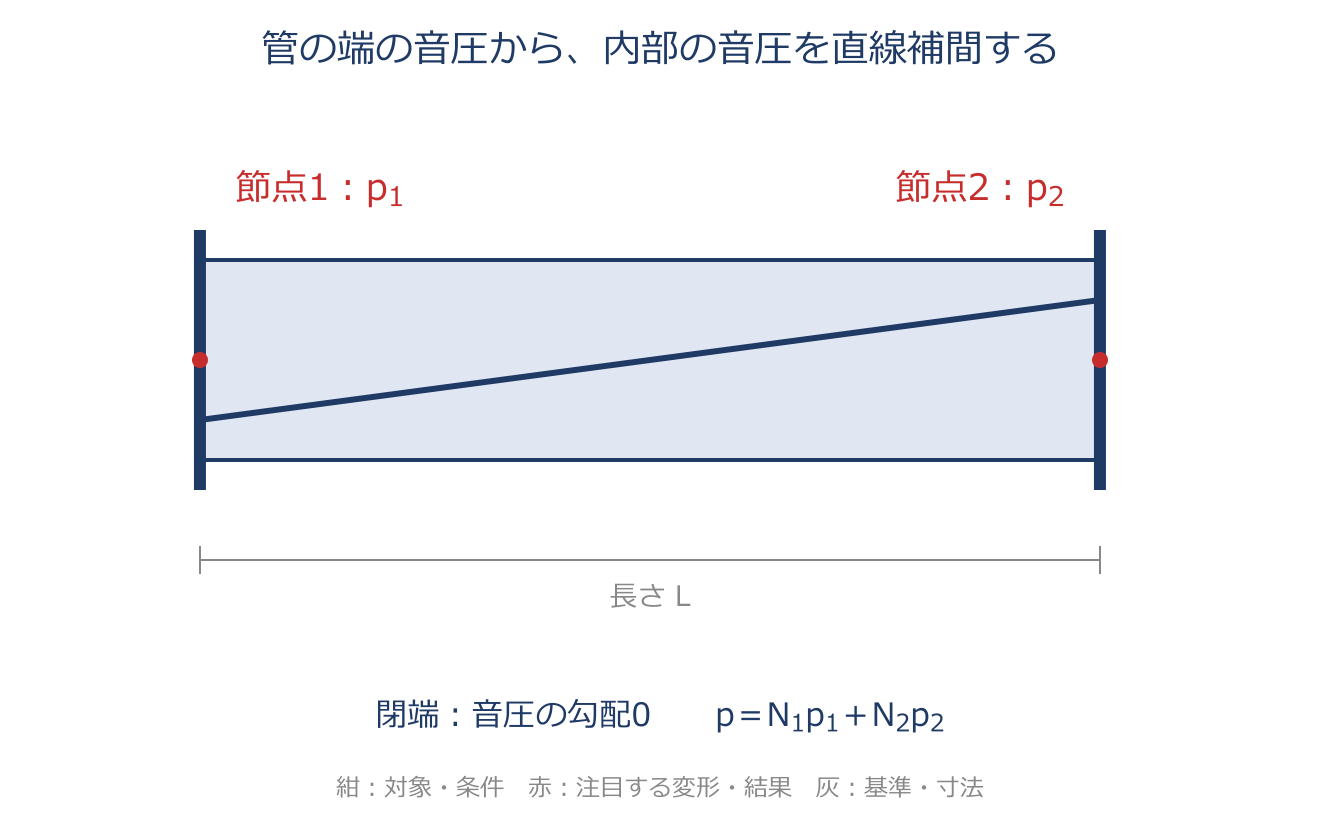
音響管の1次元FEMのアプリ教材図
$[M]=L\begin{bmatrix}1/3 & 1/6\\ 1/6 & 1/3\end{bmatrix},\;[K]=\dfrac{c^2}{L}\begin{bmatrix}1 & -1\\ -1 & 1\end{bmatrix}$
空気の振動(音)もFEMで解けます。両端を閉じた音響管(長さ $L$、音速 $c$)を1次元の音場とみなし、2節点の1次要素で区切ったときの要素行列を考えます。音圧 $p$ の波動方程式 $\dfrac{\partial^2 p}{\partial t^2}-c^2\dfrac{\partial^2 p}{\partial x^2}=0$ に、形状関数 $\varphi_1=1-x/L,\;\varphi_2=x/L$ を使った重み付き残差法を当てはめて部分積分すると、質量行列 $[M]=L\begin{bmatrix}1/3 & 1/6\\ 1/6 & 1/3\end{bmatrix}$、剛性行列 $[K]=\dfrac{c^2}{L}\begin{bmatrix}1 & -1\\ -1 & 1\end{bmatrix}$ が得られます。 $[M]$ は非対角項をもつ整合質量型、$[K]$ は隣り合う節点の差を表す形です。構造振動とまったく同じ形 $[M]\{\ddot p\}+[K]\{p\}=\{0\}$ になるので、固有値解析でそのまま管の音響固有振動数が求まります。 ここで $L$ は要素長です。管全体を複数要素に分ける場合は、要素行列を組み立てて端部の境界条件を適用します。

具体例

要素長 $L$ で $M_{12}=\int_0^L(1-x/L)(x/L)\,dx=L/6$。剛性の非対角成分は $K_{12}=c^2\int_0^L(-1/L)(1/L)\,dx=-c^2/L$ です。積分するのは質量の実測値ではなく、音圧の波動方程式を離散化した係数です。

第4章 結合・境界部のモデリング

多点拘束(MPC)と力の分配(転置)
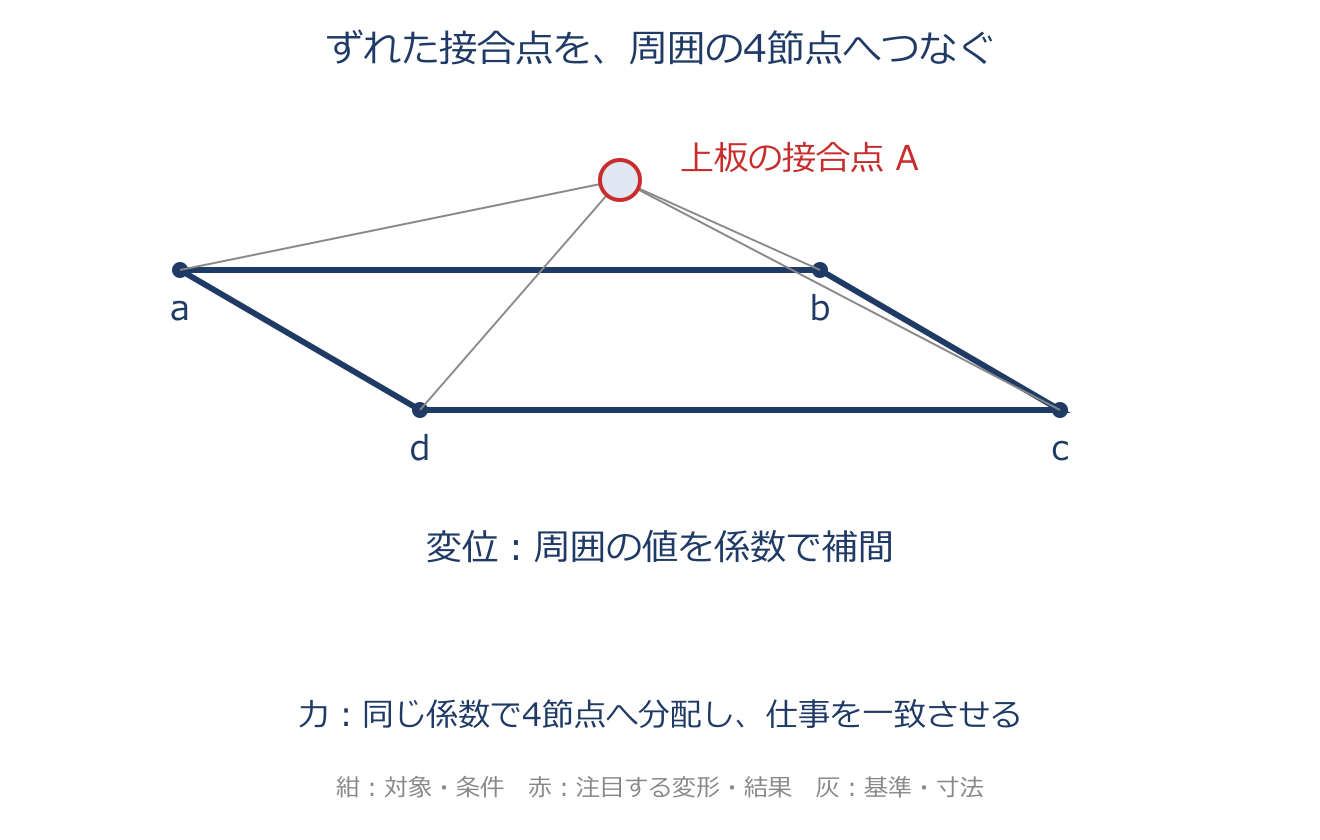
多点拘束(MPC)と力の分配(転置)のアプリ教材図
$\{F_a\;F_b\;F_c\;F_d\}^{T}=\{\alpha\;\beta\;\gamma\;\delta\}^{T}F_A$
メッシュの切り方が違う2つの部品をつなぐと、つなぎ目の節点の座標がぴったり一致しないことがあります。そんなとき、ある節点Aの変位を、相手側の複数の節点 $a\sim d$ の変位の重み付き和 $u_A=\alpha u_a+\beta u_b+\gamma u_c+\delta u_d$ で結び付ける拘束が多点拘束(MPC)です。 ではAにかかる力は相手側へどう分配されるのか。変位に仮の小さな変化を与えたとき、入力側と伝達先の仮想仕事(力×仮想変位)を等しくする条件を使います。この条件から、力の分配は自動的に決まり、変位の係数をそのまま並べ替えた(転置した)形 $\{F_a\;F_b\;F_c\;F_d\}^{T}=\{\alpha\;\beta\;\gamma\;\delta\}^{T}F_A$ になります。つまり変位の関係式さえ決めれば、力の分配則はその転置として一つに定まるのです。

具体例

$u_A=0.25(u_a+u_b+u_c+u_d)$ と結び、Aへ $100\,\mathrm N$ を与えると、各節点への等価力は $25\,\mathrm N$ です。一般に $u_A=Tu$ なら、$F_A\delta u_A=F_AT\delta u=(T^TF_A)^T\delta u$。任意の仮想変位に対して等しくするため、$f=T^TF_A$ となります。

コイルばねの等価質量(mₛ/3)
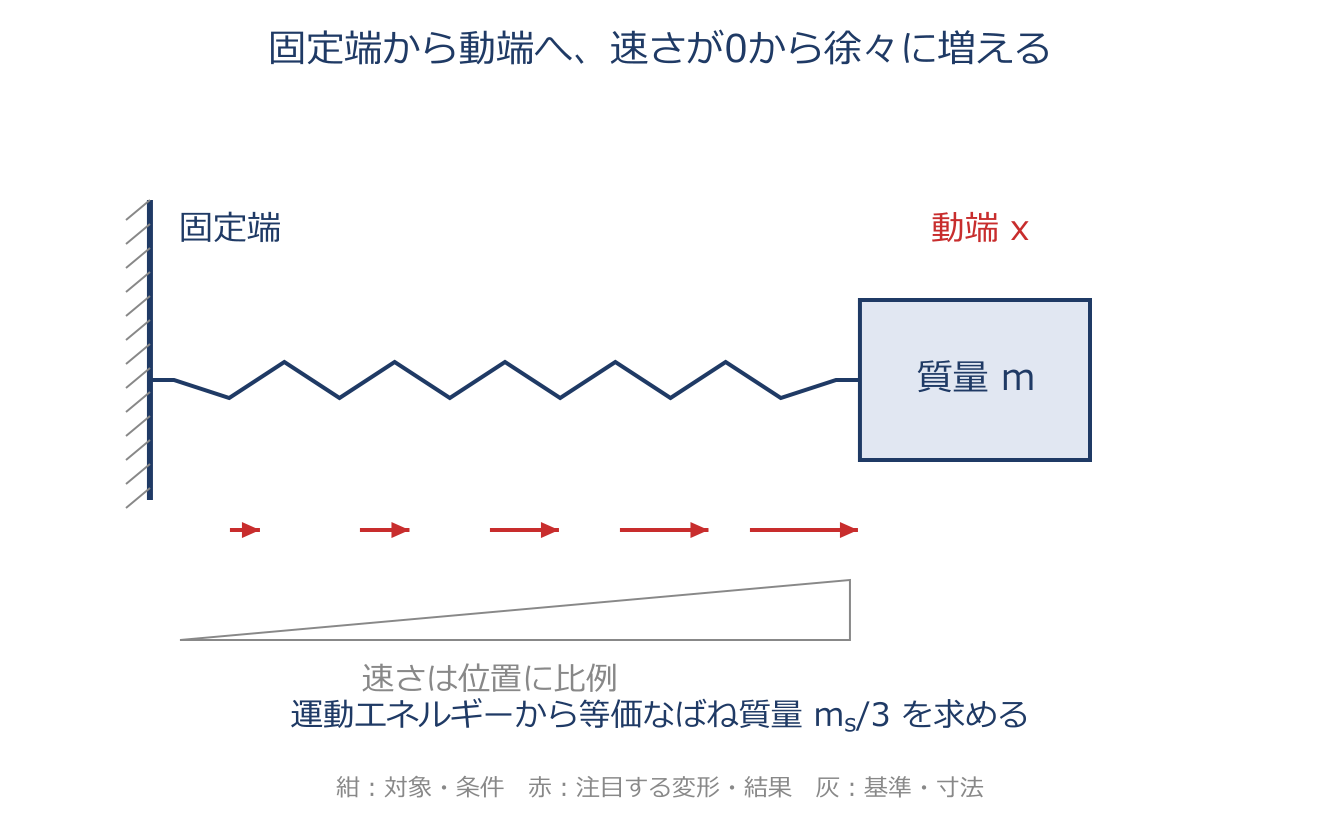
コイルばねの等価質量(mₛ/3)のアプリ教材図
$T=\tfrac12\left(m+\dfrac{m_s}{3}\right)\dot x^2$
ふだんはばねの質量を無視しますが、ばね質量が先端質量に比べて無視できないときはコイルばね自身の質量 $m_s$ が効いてきて無視できません。そこでばね要素に加えて、質量要素も置いてモデル化します。ばね自身の共振より十分低い周波数域で、ばねが一様に伸び縮みし、先端の変位が $x$ のとき、根元から距離 $s$ の点はその途中ぶんだけ動く($(s/l)x$)ので、ばね全体の運動エネルギーを足し合わせる(積分する)と、効いてくるのはこの仮定ではばね質量の $1/3$ になります。 系全体では $T=\tfrac12\left(m+\dfrac{m_s}{3}\right)\dot x^2$ となり、構造物の質量 $m$ にばね質量の $1/3$ を足した値を等価質量として与えればよい、と分かります(レイリー法)。全部を足すのでも無視するのでもなく「1/3だけ効く」のがポイントです。

具体例

ばねの線密度を $m_s/l$ とすると、$T_s=\tfrac12(m_s/l)\int_0^l(s\dot x/l)^2ds$。$\int_0^l s^2ds=l^3/3$ なので $T_s=\tfrac12(m_s/3)\dot x^2$ です。先端質量 $1\,\mathrm{kg}$、ばね質量 $0.3\,\mathrm{kg}$ なら等価質量は $1.1\,\mathrm{kg}$。

幾何剛性・負の剛性とコイルばねの倒れ
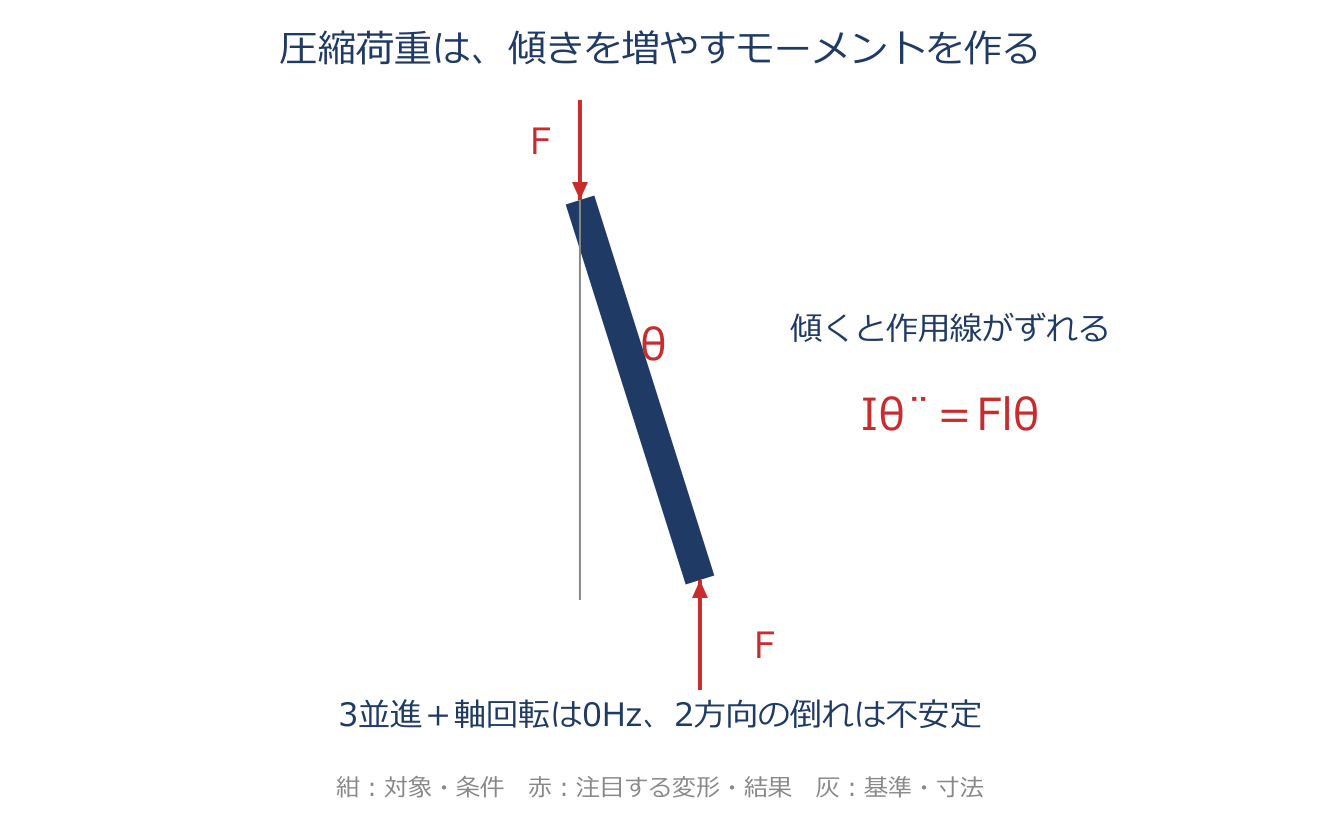
幾何剛性・負の剛性とコイルばねの倒れのアプリ教材図
$I\ddot\theta=Fl\theta,\qquad \lambda=\pm\sqrt{Fl/I}$
部材にかかる軸力や面内力は、横方向のたわみに対する硬さ(幾何剛性)を変えます。引張だと横に硬くなって固有振動数が上がり、圧縮だと柔らかくなって下がります。圧縮は「負の剛性」として働き、座屈に近づくと横の剛性は0へ向かいます。これが効く具体例が、圧縮されたコイルばねの「倒れ」です。本項の理想化した自由なコイルばねが軸方向の圧縮荷重 $F$ を受ける場合を固有値解析すると、0Hzの剛体モード(並進3+軸まわり回転1=計4個)のほかに、軸と直角な向きへパタンと倒れる回転モードが2個現れます。 倒れ角 $\theta$ が増える向きに $Fl\theta$ のモーメント(圧縮荷重が負の剛性として作用)がかかるので運動方程式は $I\ddot\theta=Fl\theta$ となり、$\theta=\theta_0 e^{\lambda t}$ とおくと $\lambda=\pm\sqrt{Fl/I}$。正の実根があるので「倒れやすい(不安定)」ことを表します($I$=重心を通り軸に垂直な軸まわりの慣性モーメント)。

具体例

$F=100\,\mathrm N$、$l=0.1\,\mathrm m$、$I=0.01\,\mathrm{kg\,m^2}$ とすると、$\lambda=\pm\sqrt{100\times0.1/0.01}=\pm31.6\,\mathrm{s^{-1}}$。$e^{31.6t}$ の成分があるため、小さな傾きが成長します。これは正弦波で揺れる通常の安定な振動とは異なります。

地震・基礎励振のモデル化(相対座標と力加振への置換)
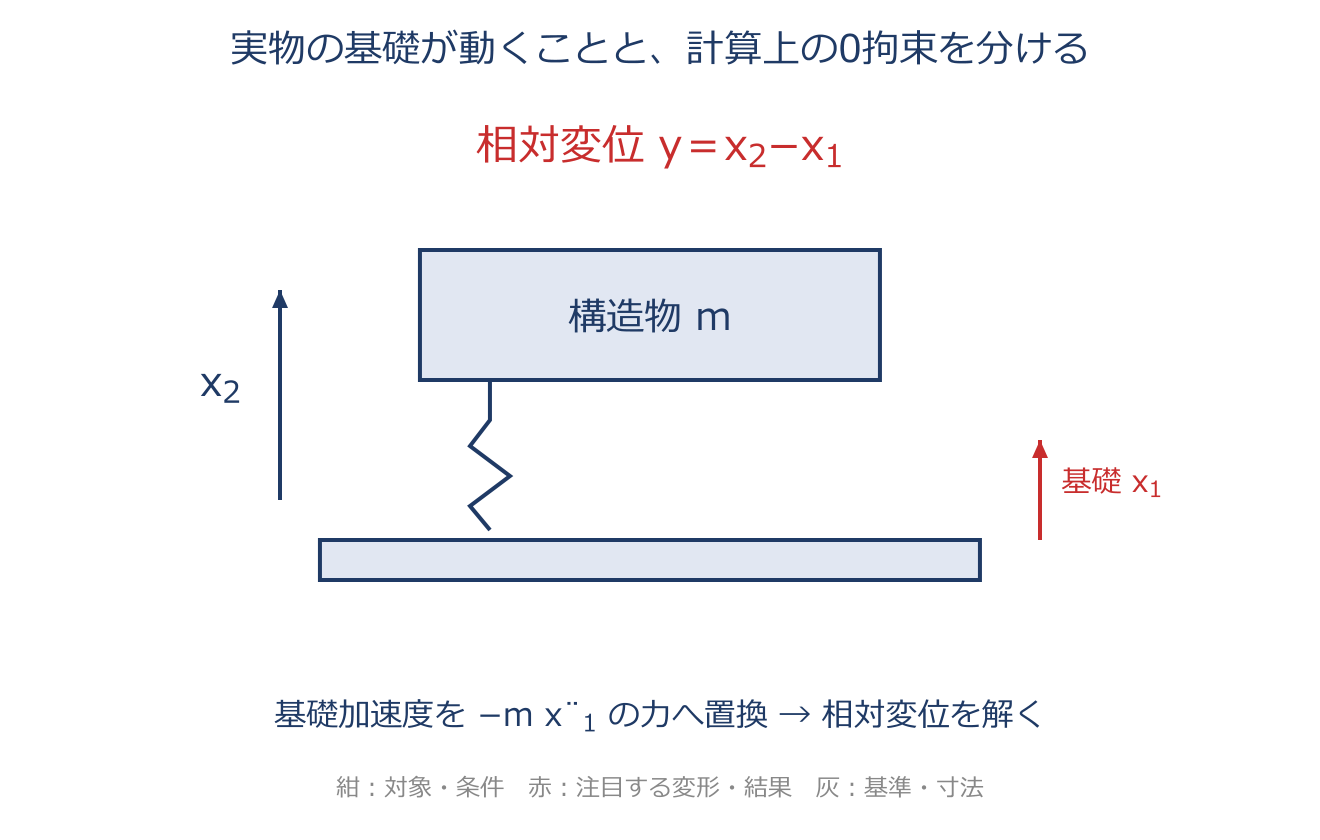
地震・基礎励振のモデル化(相対座標と力加振への置換)のアプリ教材図
$[M]\{\ddot y\}+[K]\{y\}=-[M]\{I\}\ddot z$、$y=x-x_0$
地震のように「支える土台そのものが揺れる」問題は、土台からの相対変位 $y=x-x_0$ で書くと扱いやすくなります。1自由度でみると $m\ddot y+ky=-m\ddot x_0$ となり、右辺は地面加速度と逆向きの等価慣性力を外力として与える形です。FEMでは $[M]\{\ddot y\}+[K]\{y\}=-[M]\{I\}\ddot z$ で、ベクトル $\{I\}$ は慣性力が働く一様な基礎並進の方向に対応する成分を1、回転成分を0にします。 実務ではこの「基礎が動く問題」を「ふつうに外力を加える問題」に置き換えて解きます。このとき大事なのは入力の種類で答えの中身が変わること――加速度入力なら相対変位で記述し、要素質量×基礎加速度の力を各節点に加えて支持点を拘束すると、得られるのは相対変位。本章のばねで結ばれたモデルの変位入力なら、基礎とつながるばねの剛性×基礎変位を相手節点への力に置き換えると、得られるのは絶対変位になります。

具体例

絶対変位 $x=y+x_0$ を $m\ddot x+k(x-x_0)=0$ に入れると、$m(\ddot y+\ddot x_0)+ky=0$。基礎加速度の項を移せば $m\ddot y+ky=-m\ddot x_0$ です。$m=2\,\mathrm{kg}$、$\ddot x_0=3\,\mathrm{m/s^2}$ なら等価力は $-6\,\mathrm N$。最後に $x=y+x_0$ で絶対変位へ戻せます。

モード分離と刺激係数 βᵢ
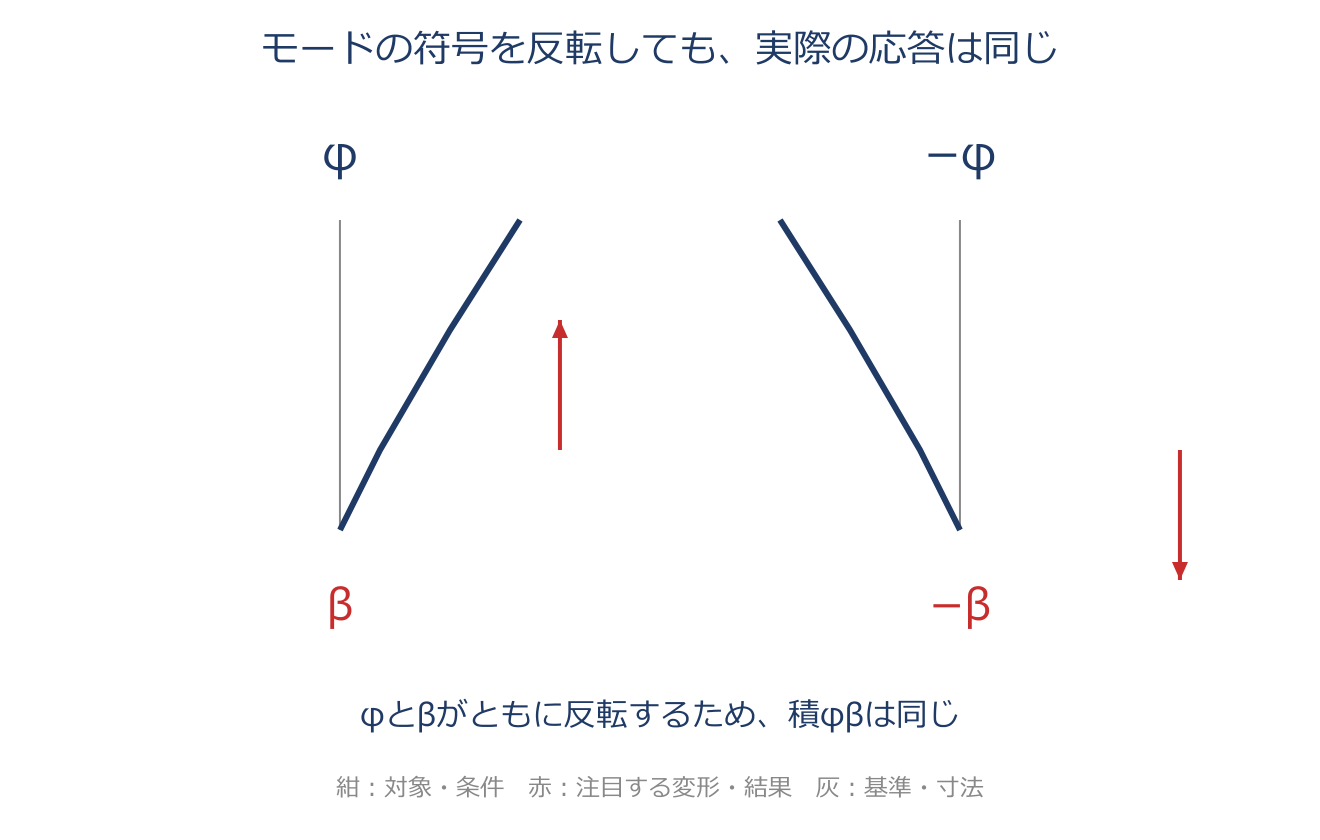
モード分離と刺激係数 βᵢのアプリ教材図
$\ddot q_i+\omega_i^2 q_i=-\beta_i\ddot z$、$\beta_i=\{\phi_i\}^{T}[M]\{I\}$
多自由度の地震応答をまとめて解くのは大変なので、振動の「形(モード)」ごとにばらして、それぞれを簡単な1自由度系として解く方法(モード解析法)を使います。相対変位を $\{y\}=\sum\{\phi_i\}q_i$ とモードの重ね合わせで表し、質量正規化したモード($\{\phi_i\}^{T}[M]\{\phi_i\}=1$)を代入すると、各モードが独立な式 $\ddot q_i+\omega_i^2 q_i=-\beta_i\ddot z$ に分かれます。 この右辺の係数 $\beta_i=\{\phi_i\}^{T}[M]\{I\}$ が刺激係数で、「その地震入力が、どのモードをどれだけ強く揺するか」の度合いを表します。正にも負にもなります。実際の応答は固有振動数・減衰・入力の周波数成分・観測位置のモード形にも依存するため、刺激係数の大小だけでは決まりません。名前の似た「有効質量」(刺激係数の二乗などで定義)とは別物なので混同しないのが要注意ポイントです。

具体例

一般の正規化では $\beta_i=(\phi_i^TMI)/(\phi_i^TM\phi_i)$ です。モードの向きを $\phi_i\to-\phi_i$ と反転すると、$\beta_i$ も負号が反転します。積 $\phi_i\beta_i$ は変わらないので、実際の応答は同じです。刺激係数が負でも、負の質量という意味ではありません。

走行時の時間遅れ・位相と前後輪の共振
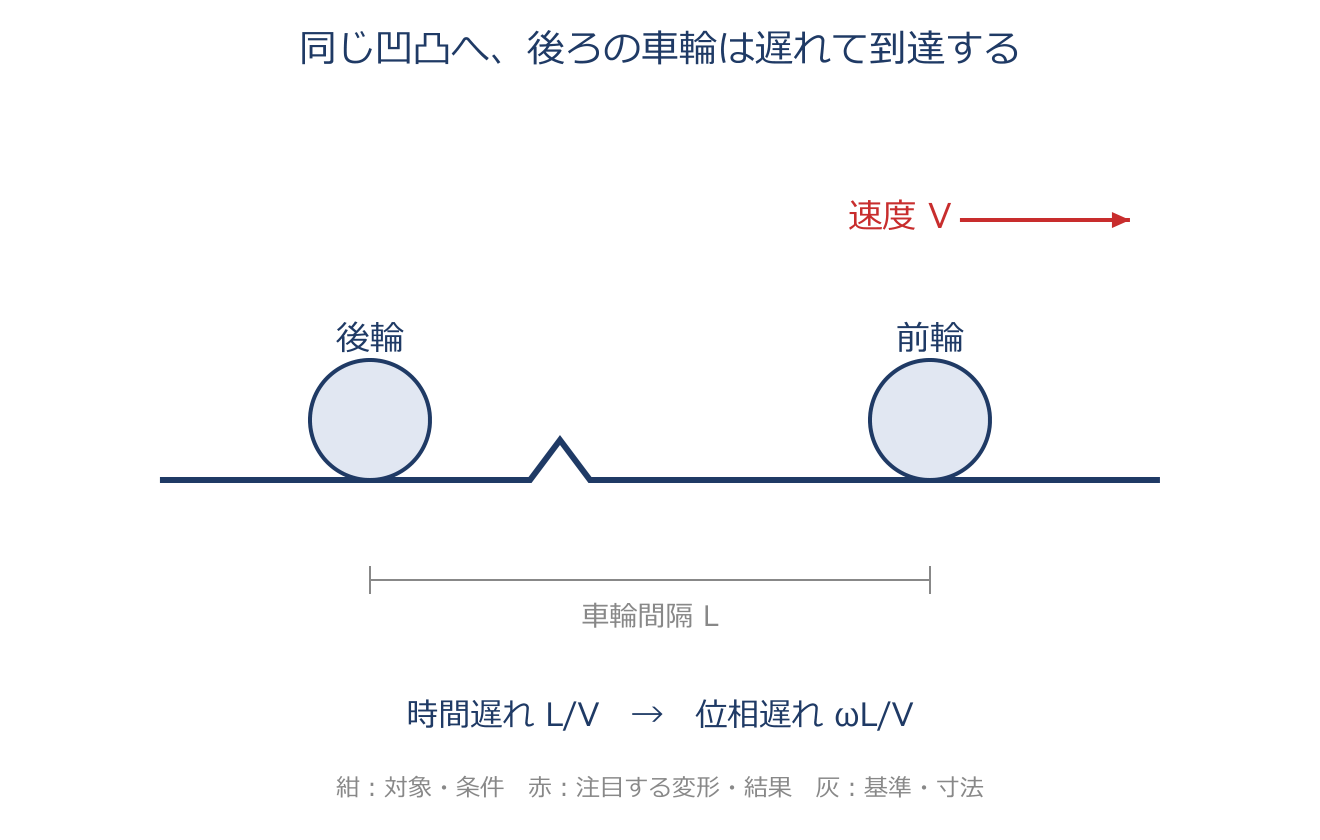
走行時の時間遅れ・位相と前後輪の共振のアプリ教材図
$\tau=\dfrac{3.6\,L}{v},\qquad H_{\mathrm{delay}}(j\omega)=e^{-j\omega\tau}$
車や鉄道で、前の車輪が通った路面の凹凸を、後ろの車輪が少し遅れて同じように踏みます。この入力の時間差(時間遅れ)$\tau$ は、周波数の世界では $e^{-j\omega\tau}$(位相が $\omega\tau$ だけ遅れる)で表せます。速度が $[\mathrm{km/h}]$、距離が $[\mathrm{m}]$ のときは単位換算係数3.6が入って $\tau=\dfrac{3.6\,L}{v}$($[\mathrm{m/s}]$ なら $\tau=L/v$)。 これを使うと、多くの車輪からの入力を、第1輪の入力一つに遅れ項を掛けた和 $Z=\sum_i H_i e^{-j\omega\tau_i}W_1$ にまとめて書けます。さらに大事なのが共振――加振の振動数が車体の固有振動数と一致し、そのモードでの前後輪の変位の位相差と、路面入力の位相差 $\omega\tau$ がそろう(差が0)と、そのモードを強く励起します。逆に差が $\pi$(逆位相)だと寄与が等しければ打ち消し合います。速度や軸間距離で位相差が変わるので、「この速度だと共振しやすい」という速度域が現れます。

具体例

車輪間隔 $L=2\,\mathrm m$、速度 $v=72\,\mathrm{km/h}=20\,\mathrm{m/s}$ なら、$\tau=2/20=0.1\,\mathrm s$。$f=5\,\mathrm{Hz}$ の成分では $\omega\tau=2\pi\times5\times0.1=\pi$ なので後輪入力は逆位相です。この入力が車体のどのモードと合うかを調べます。

ブレーキ鳴き(非対称剛性・複素固有値)
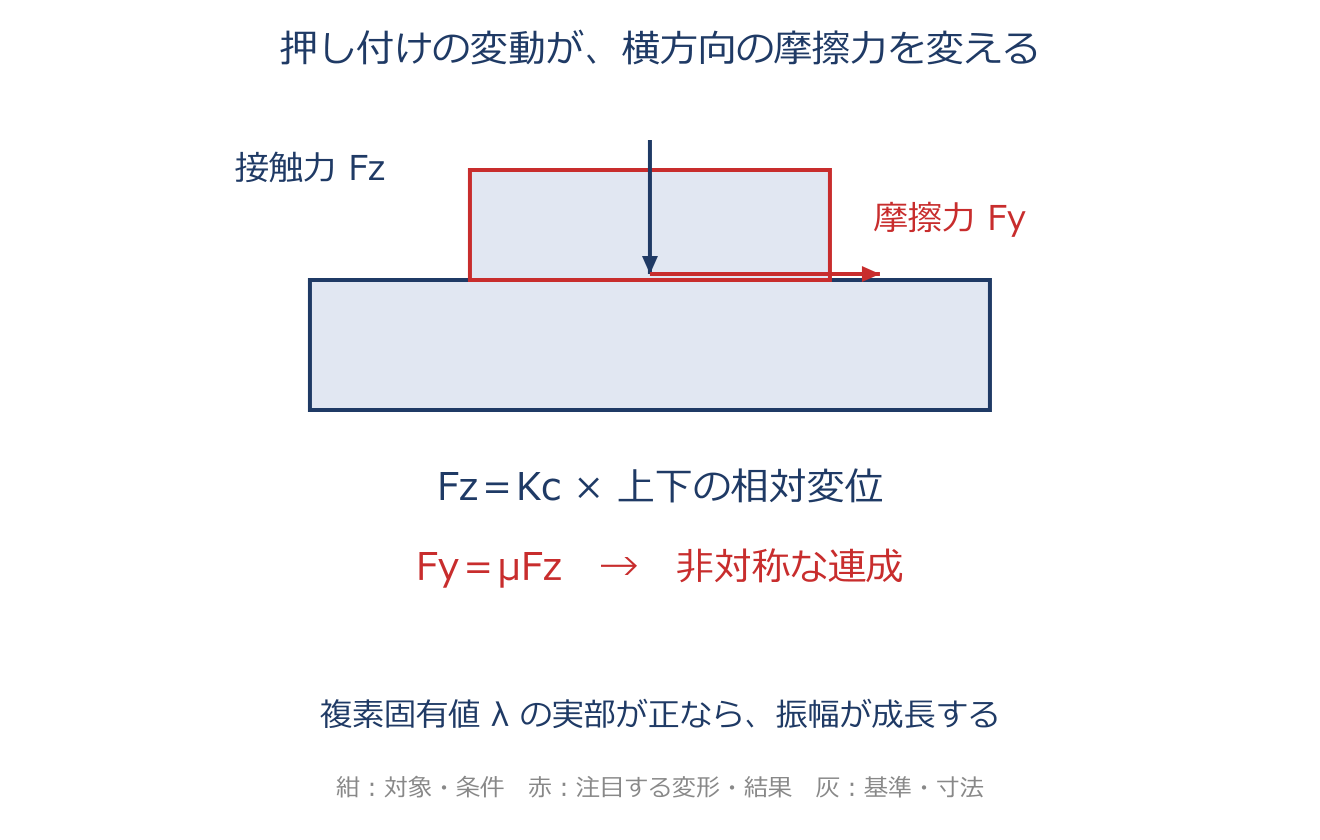
ブレーキ鳴き(非対称剛性・複素固有値)のアプリ教材図
$F_y=\mu K_c\,(w_z^{P}-w_z^{R})$
ブレーキのキーッという鳴きは、パッドとローターの「上下の振動」と「左右の振動」が、摩擦を通してお互いに影響し合って起きる自励振動(自分で勝手に育つ振動)です。上下方向の接触荷重の変動 $K_c(w_z^{P}-w_z^{R})$ に摩擦係数 $\mu$ を掛けた力が、左右方向に $F_y=\mu K_c(w_z^{P}-w_z^{R})$ として発生します。 この力を戻す力(復元力)に組み込むと、本来は左右対称のはずの剛性行列が非対称になります。非対称だと固有値が複素数になりうるので、複素固有値計算が必要です。解を $e^{\lambda t}$ と置き、固有値 $\lambda$ の実部が一つでも正なら、振動が時間とともに育つ=線形化したモデルで不安定となり、鳴きの発生が懸念される、と安定性で判定します。回転を維持する外部の駆動エネルギーが摩擦を介して振動へ流れ込むと、振幅が成長します。

具体例

時間変化を $e^{\lambda t}$ とすると、$\lambda=-2+100j$ の成分は振幅が $e^{-2t}$ で減ります。$\lambda=2+100j$ なら $e^{2t}$ で成長します。虚部があるだけでは不安定とはいえず、実部の符号で成長・減衰を確認します。

第5章 構造複合系の解析

振れ回り運動の運動方程式と自動調心性
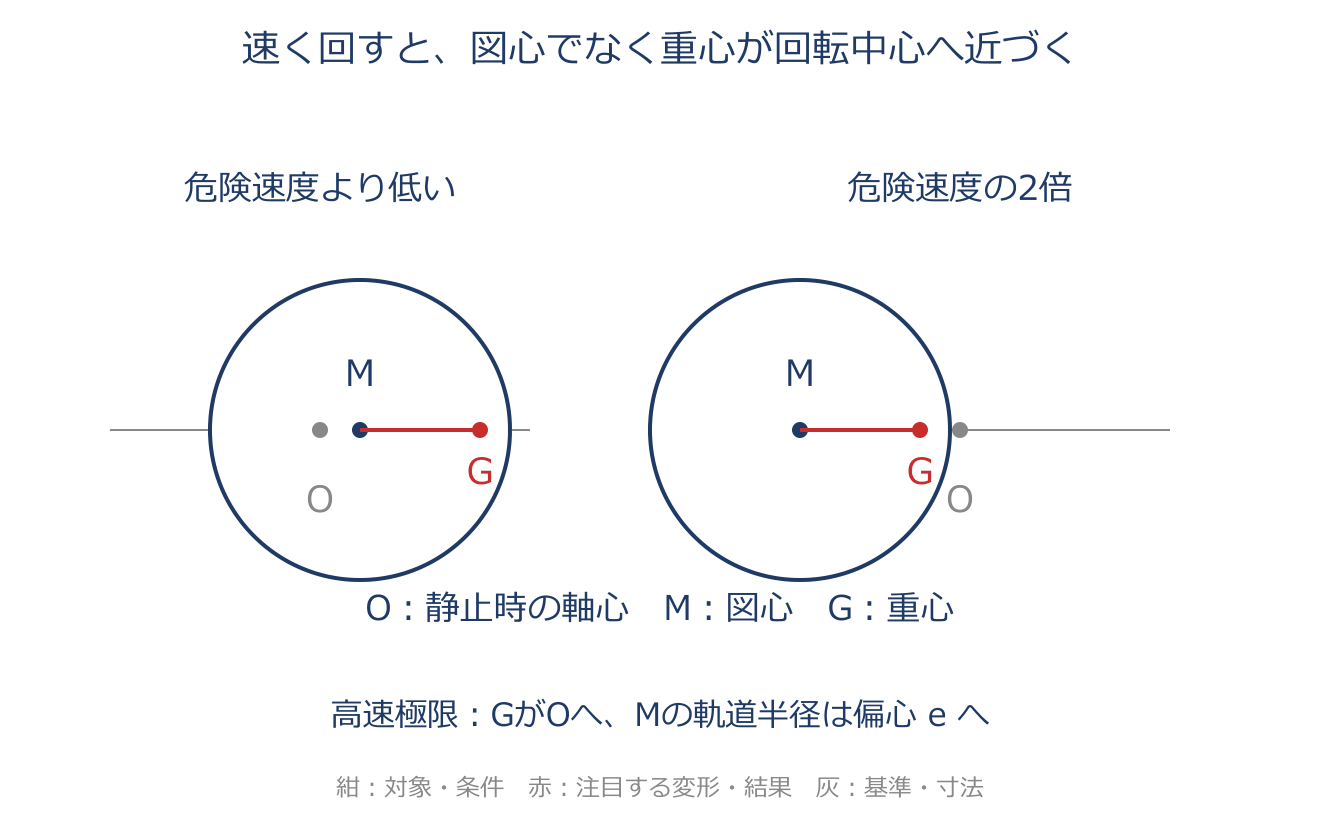
振れ回り運動の運動方程式と自動調心性のアプリ教材図
$m\ddot{x}+kx=me\omega^2\cos\omega t$、$m\ddot{y}+ky=me\omega^2\sin\omega t$
図心 $M$ は形の中心、重心 $G$ は質量の中心で、両者のずれを $e$ とします。減衰を省略した等方軸の同期ふれまわりでは、図心の符号付き振幅は $X=e r^2/(1-r^2)$、$r=\omega/\omega_n$ です。 $r<1$ では図心は偏心と同方向へ動き、$r>1$ では位相が反転して $X<0$ となります。重心の位置の振幅は $X+e=e/(1-r^2)$ です。したがって十分高速なら $X\to-e$、$X+e\to0$ となり、重心は静止時の軸心 $O$ に近づきます。これが自動調心性です。図心のふれまわり半径まで0になるわけではありません。

具体例

$e=0.1\,\mathrm{mm}$、$r=2$ なら、図心の符号付き振幅は $X=0.1\times4/(1-4)=-0.133\,\mathrm{mm}$。重心は $X+e=-0.0333\,\mathrm{mm}$ です。$r$ をさらに大きくすると、図心の半径は $0.1\,\mathrm{mm}$ に、重心の半径はゼロに近づきます。

たわみ振動と傾き振動(ジャイロ項)
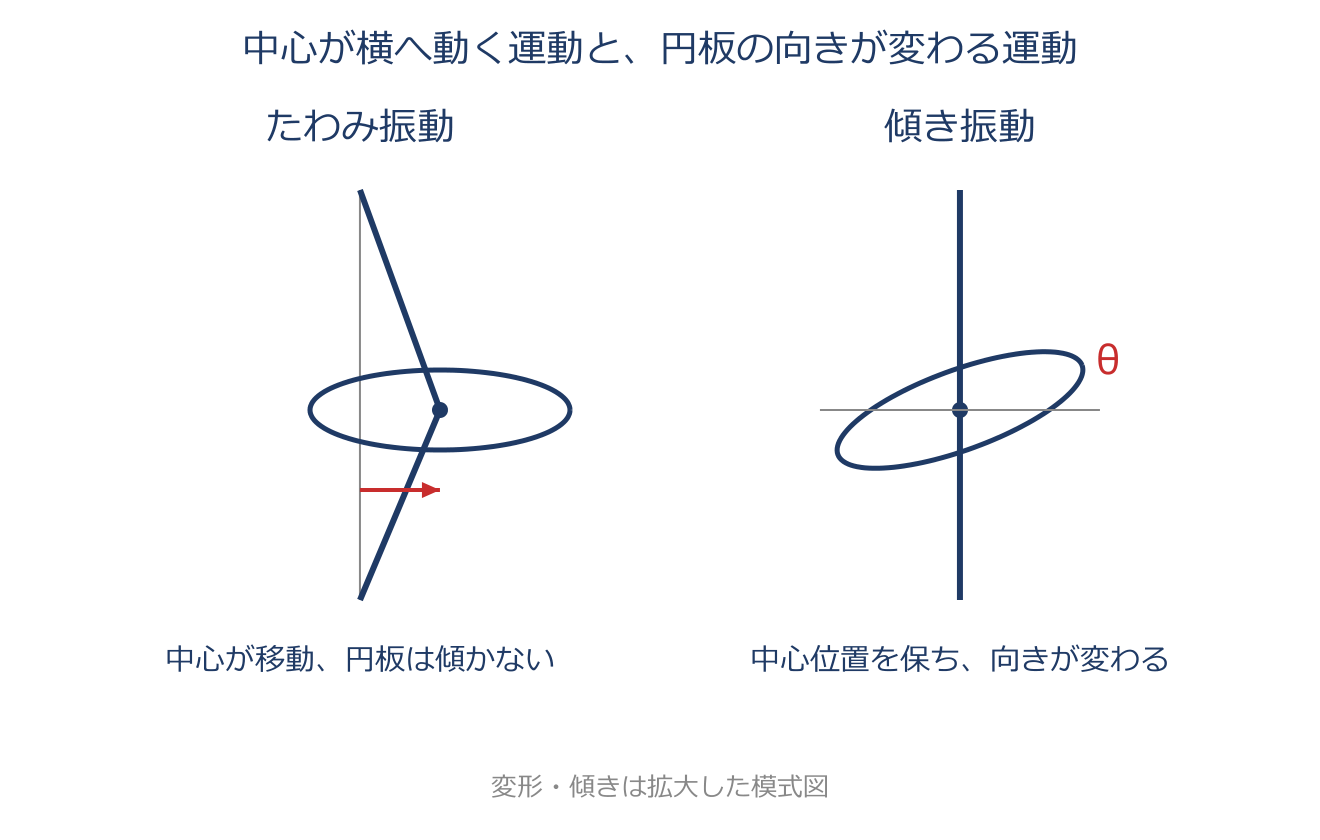
たわみ振動と傾き振動(ジャイロ項)のアプリ教材図
$I\ddot{\theta}_x+I_p\omega\dot{\theta}_y+k_\theta\theta_x=0$、$I\ddot{\theta}_y-I_p\omega\dot{\theta}_x+k_\theta\theta_y=0$
本章の等方な軸と中央の円板からなるモデルで、たわみと傾きの2つの運動を考えます。一つはたわみ振動で、回転体が傾かず軸が曲がって中心が横に移動するもの。このとき$x$方向と$y$方向はたがいに影響せず(独立)、自由振動の式は$m\ddot{x}+kx=0$、$m\ddot{y}+ky=0$となって、2方向で固有振動数の値が一致します。 もう一つは傾き振動で、図心はそのままに回転体が首を振るように傾いて振れるもの。式は$I\ddot{\theta}_x+I_p\omega\dot{\theta}_y+k_\theta\theta_x=0$のようになり($I$=直径まわりの慣性モーメント、$I_p$=極慣性モーメント、$k_\theta$=傾きのばね定数)、第2項の$I_p\omega\dot{\theta}_y$を通じて$\theta_x$と$\theta_y$がつながります(連成)。この等方軸モデルで $\omega>0$ のとき、この連成項があるために傾き振動では固有振動数が二つに分かれ、しかもその値が回転数$\omega$によって変わるのが大きな特徴です。

具体例

この等方モデルのたわみでは、$m=1$、$k=100$ なら左右どちらの方向も $\omega_n=10\,\mathrm{rad/s}$ です。方向は2つありますが振動数の値は同じです。傾きでは、片方の方向へ傾く速さが、もう一方の方向のモーメントへ入るため、前向き・後向きの値が分かれます。

一般回転軸系のFEM運動方程式
一般回転軸系のFEM運動方程式のアプリ教材図
$[M]\{\ddot u\}+[G]\{\dot u\}+[K]\{u\}=\{F(t)\}$、$\{F(t)\}=\{F_c\}\cos\omega t+\{F_s\}\sin\omega t$
回転軸系の全体を有限要素でつなぎ合わせて組み上げると、運動方程式はこの形になります。$[M]$は質量をまとめた質量マトリクス、$[K]$は剛性(硬さ)をまとめた剛性マトリクス、そして$[G]$がジャイロ項の係数を集めたジャイロマトリクスです。 $[G]$が反対称行列(転置すると符号が反転する)になるのが、建物や橋のような回らない構造にはない回転軸系ならではの特徴です。右辺は静不つり合い・動不つり合いから生じる、軸を振り回す加振力です。$[G]$が入っているために固有振動数が回転数$\omega$に応じて変わり、回らない構造の解析とは違う扱いが必要になります。逆に$\omega=0$を入れると$[G]$が消え、ごく普通の振動解析(固有値問題)に戻ります。

具体例

$G=\begin{bmatrix}0&g\\-g&0\end{bmatrix}$ なら $G^T=-G$。速度を $v=(v_1,v_2)^T$ とすると $v^TGv=gv_1v_2-gv_2v_1=0$ です。形が速度項でも、粘性減衰行列とは役割が違うと確認できます。

回転座標系での運動方程式(コリオリ力・遠心力)
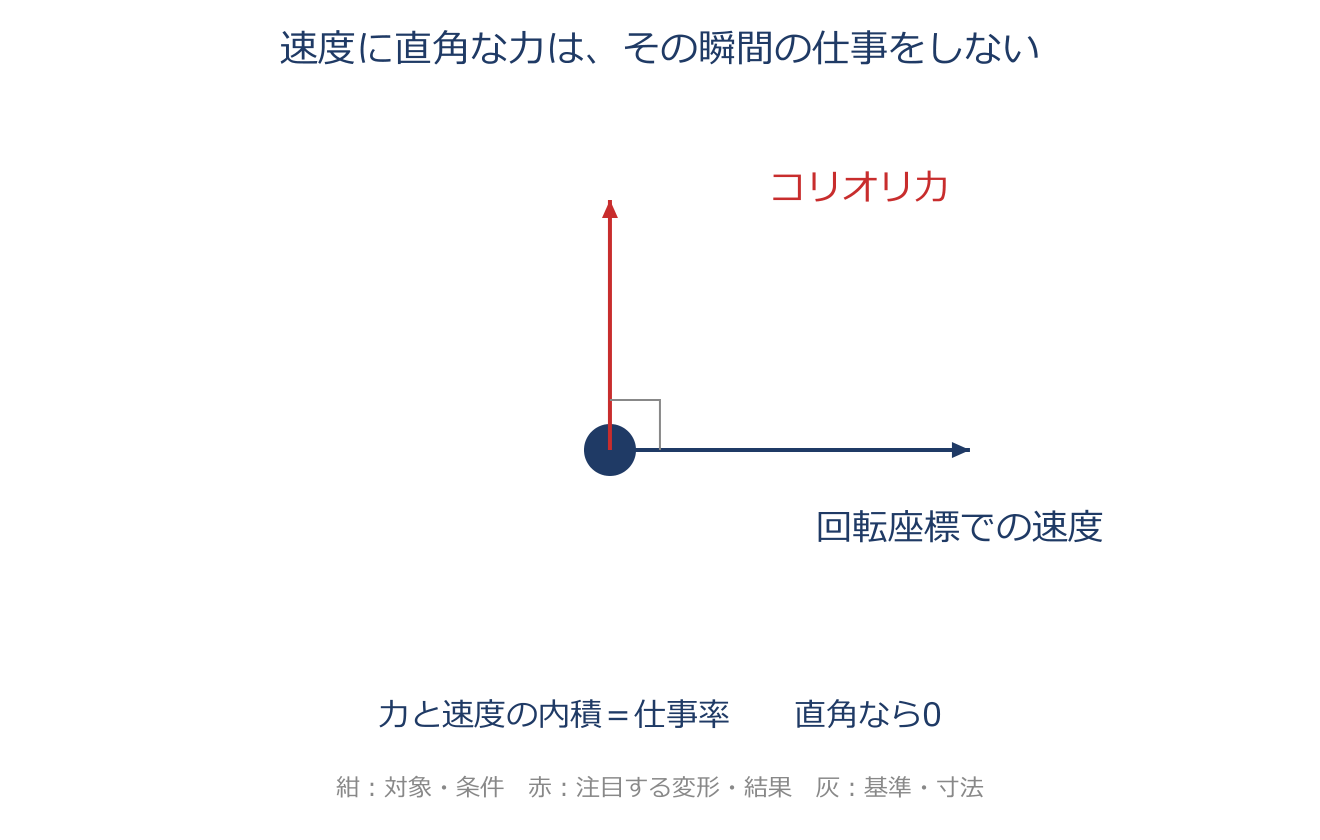
回転座標系での運動方程式(コリオリ力・遠心力)のアプリ教材図
$m\ddot{X}+kX=2m\omega\dot{Y}+m\omega^2 X+me\omega^2$、$m\ddot{Y}+kY=-2m\omega\dot{X}+m\omega^2 Y$
振れ回りを、地面に固定した座標ではなく、軸と一緒に同じ角速度$\omega$で回る回転座標系$O$-$XY$から眺めて書いた式です(メリーゴーラウンドに乗って外を見るイメージ)。右辺の第1項$\pm2m\omega\dot{Y},\ \mp2m\omega\dot{X}$がコリオリ力、第2項$m\omega^2 X,\ m\omega^2 Y$が遠心力です。 回る乗り物の上で歩くと横に押されるように感じる、あの見かけの力たちです。コリオリ力は速度$\dot{X},\dot{Y}$に比例する形で現れるので減衰と見間違えやすいのですが、コリオリ力が回転座標での相対速度に垂直なので、力と速度の内積が0となり、仕事率は0です。回転座標で見ると、不つり合いの加振力$me\omega^2$が時間によらない一定値(定常項)になり、ぐるぐる回る成分が消えて計算が扱いやすくなる利点があります。

具体例

回転座標で $\dot X=1$、$\dot Y=0$、$m=2$、$\omega=3$ とすると、コリオリ力は $F_X=0$、$F_Y=-2\times2\times3\times1=-12$ です。力が速度と直角なので、仕事率 $F_X\dot X+F_Y\dot Y=0$。エネルギーを失う減衰力ではありません。

第6章 音響連成系の解析基礎

1次元平面波の基礎2式(連続の式・運動方程式)
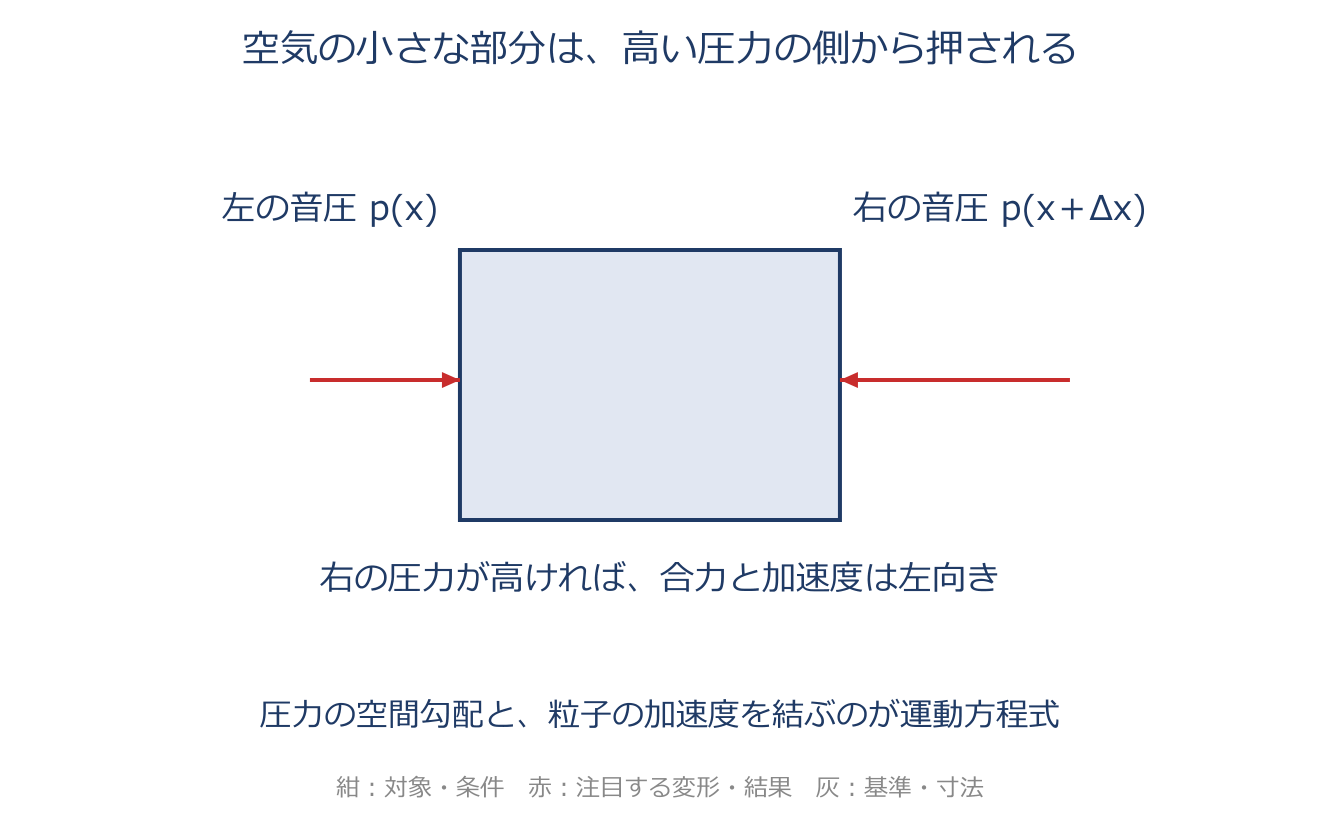
1次元平面波の基礎2式(連続の式・運動方程式)のアプリ教材図
$\dfrac{\partial v}{\partial x}=-\dfrac{1}{K}\dfrac{\partial p}{\partial t}$、$\rho\dfrac{\partial v}{\partial t}=-\dfrac{\partial p}{\partial x}$
細い管の中をまっすぐ進む音(平面波)を表すのに必要な二つの式です。一つめは連続の式で、空気が縮んだり膨らんだりする量のつり合いを表し、粒子速度$v$の場所による変化と、音圧$p$の時間変化を結びます(圧力が上がる場所にはまわりから空気が流れ込む)。 二つめは運動方程式で、ニュートンの『力=質量×加速度』を空気にあてはめたもので、音圧の坂(場所による変化)が空気を加速します($p$=音圧、$v$=空気の粒子速度、$K$=体積弾性率=縮みにくさ、$\rho$=密度)。未知数が$p$と$v$の二つで、式も二つあるので、組み合わせて解けます。

具体例

右へ行くほど音圧が高く、$\partial p/\partial x=12\,\mathrm{Pa/m}$、$\rho=1.2\,\mathrm{kg/m^3}$ なら、$\partial v/\partial t=-12/1.2=-10\,\mathrm{m/s^2}$。空気は低圧側の左へ加速します。音速と粒子速度は別で、空気が音速で管の端まで運ばれるわけではありません。

平面波の波動方程式と音速
$\dfrac{\partial^2 p}{\partial x^2}=\dfrac{1}{c^2}\dfrac{\partial^2 p}{\partial t^2}$、$c=\sqrt{K/\rho}$
連続の式と運動方程式から$v$を消して、音圧$p$だけの一本の式にまとめたのが波動方程式です。これは『音の乱れが速さ$c$で伝わっていく波である』ことを表します。ここで現れる音速$c=\sqrt{K/\rho}$は、体積弾性率$K$(硬さ)が大きいほど速く、密度$\rho$が大きいほど遅い、という関係です。 この式は流体中の微小な圧力波の関係です。固体の縦波ではせん断剛性なども関わるため、そのまま同じ式を使いません。境界条件が音圧で与えられるときは音圧の波動方程式を、粒子速度で与えられるときは速度の同じ形の式を使い、速度ポテンシャルについても全く同じ形になります。解は、右向きに進む波と左向きに進む波の足し合わせになります。

具体例

連続の式を時間で微分すると $v_{xt}=-p_{tt}/K$。運動方程式を場所で微分すると $\rho v_{tx}=-p_{xx}$。両者から $p_{xx}=(\rho/K)p_{tt}$ です。$K=1.3872\times10^5\,\mathrm{Pa}$、$\rho=1.2\,\mathrm{kg/m^3}$ なら $c=\sqrt{K/\rho}=340\,\mathrm{m/s}$。

速度ポテンシャル φ
$v=-\dfrac{\partial\varphi}{\partial x}$、$p=\rho\dfrac{\partial\varphi}{\partial t}$
粒子速度$v$と音圧$p$を、たった一つの補助関数$\varphi$(速度ポテンシャル)でまとめて表せるようにした便利な量です。$\varphi$を場所$x$で微分すれば速度が、時間$t$で微分して密度$\rho$を掛ければ音圧が得られます。 未知数が二つ($p,v$)から一つ($\varphi$)に減るので、解析がぐっと楽になります。$\varphi$自身も音圧と同じ波動方程式に従います。符号の決め方には二つの流儀があり、機械工学便覧『機械力学』と振動標準問題集は$v=-\partial\varphi/\partial x$、$p=+\rho\partial\varphi/\partial t$を採用します(定義式と速度の導き方さえそろっていれば、最後の答えはどちらの流儀でも同じになります)。

具体例

$\varphi=A\cos(kx-\omega t)$ なら、$v=Ak\sin(kx-\omega t)$、$p=\rho A\omega\sin(kx-\omega t)$。$k=\omega/c$ を使うと $p/v=\rho c$ です。進行波で音圧と速度が同位相になることも確認できます。

ヘルムホルツ方程式
$\dfrac{d^2\Phi}{dx^2}+\left(\dfrac{\omega}{c}\right)^2\Phi=0$
角振動数$\omega$で一定の周期で揺れる音を扱うときに使う、空間だけの式です。速度ポテンシャルを$\varphi=\Phi e^{j\omega t}$のように、時間の部分$e^{j\omega t}$と場所の部分$\Phi(x)$に分けて波動方程式へ代入すると、時間の微分が消えて、場所ごとの振幅の分布$\Phi(x)$だけを決める式(常微分方程式)になります。 これがヘルムホルツ方程式です。ここで$k=\omega/c$を波数と呼び、距離1mあたりの位相の変化量(rad/m)を表します。繰り返し回数は $k/(2\pi)=1/\lambda$ です。振動板の近くの平面波や、管の中にできる定在波(その場で揺れ続ける波)を求める出発点になります。

具体例

$\varphi=\Phi(x)e^{j\omega t}$ なら、時間の2階微分は $\varphi_{tt}=-\omega^2\Phi e^{j\omega t}$。波動方程式へ代入し共通の時間因子を除くと $\Phi_{xx}+k^2\Phi=0$ です。$c=340\,\mathrm{m/s}$、$f=100\,\mathrm{Hz}$ なら $\lambda=3.4\,\mathrm m$、$k=2\pi/3.4\approx1.85\,\mathrm{rad/m}$。

両端閉口管の固有振動数と音圧モード
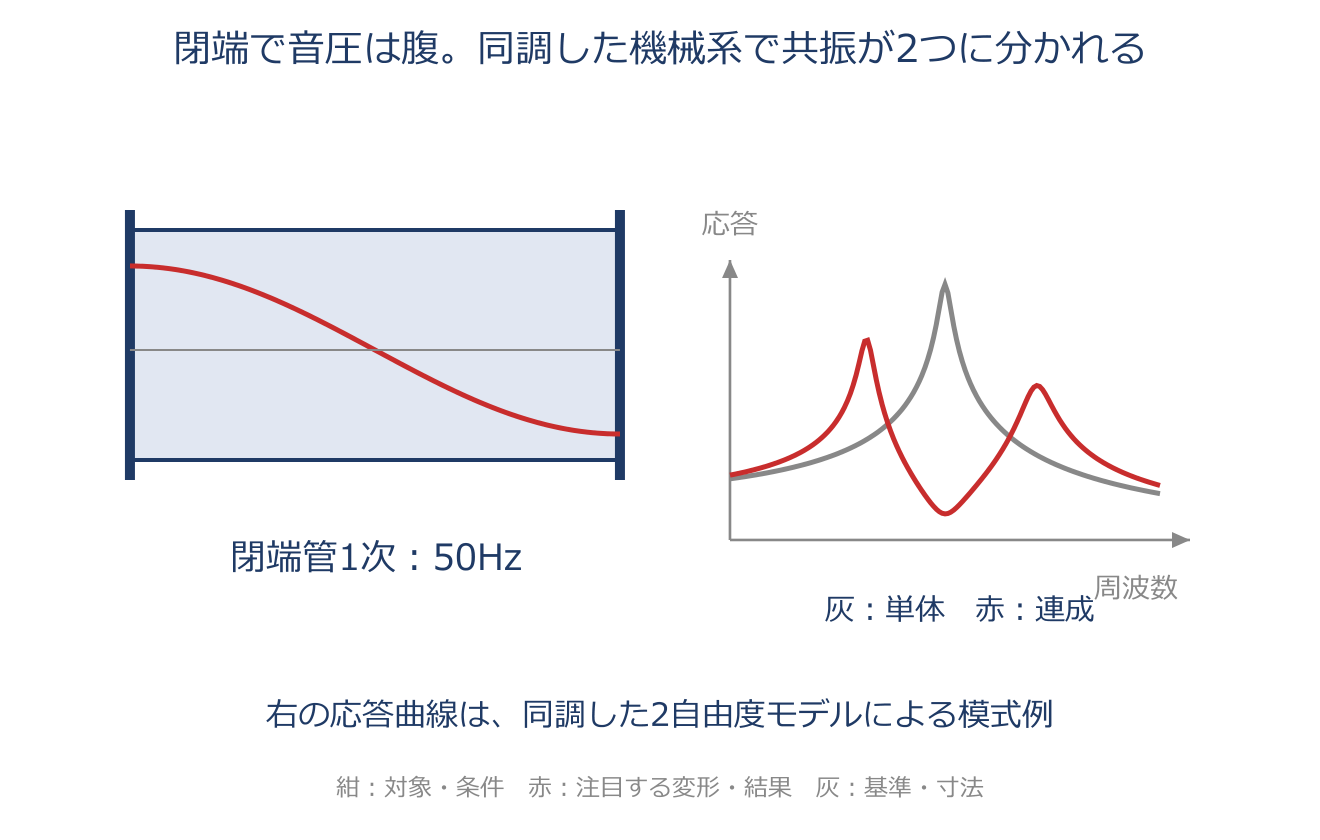
両端閉口管の固有振動数と音圧モードのアプリ教材図
$f_n=\dfrac{nc}{2l}$、$\varphi_n=\cos\dfrac{n\pi x}{l}$
両端を硬い壁でふさいだ長さ$l$の管の中にできる、共鳴(定在波)の固有振動数と音圧の分布(モード形)です。両端で空気が動けない(粒子速度ゼロ)という条件から、音圧の分布は$\cos(n\pi x/l)$($n=1,2,3,\dots$)の形になり、固有振動数は$f_n=nc/2l$と、基本の整数倍で等間隔に並びます。 1次モード($n=1$)は両端で音圧の振幅が大きく、ちょうど中央でゼロになります。身近には、ふさいだ筒を叩くと決まった高さの音が鳴るのと同じで、ダクトや室内の音の共鳴を手早く見積もる基本式です。

具体例

$l=3.4\,\mathrm m$、$c=340\,\mathrm{m/s}$ なら、半波長が管に収まり $\lambda=2l=6.8\,\mathrm m$。$f_1=340/6.8=50\,\mathrm{Hz}$ です。モード $\cos(\pi x/l)$ は左端1、中央0、右端−1で、両端の圧力変動は逆向きです。

音響インピーダンス密度と吸音率
$Z=\dfrac{p}{u}$
吸音材や内装材の性能を表す二つの量です。音響インピーダンス密度$Z$は、音圧$p$を境界の法線粒子速度$u$で割った量で、音の伝わりにくさ(押した圧力に対して空気がどれだけ動くか)を表し、ふつう複素数になります。その実部を音響抵抗(エネルギーを消費して吸音に効く成分)、虚部を音響リアクタンス(エネルギーをためたり戻したりする成分)と呼びます。 もう一つの吸音率は、入ってきた音のエネルギーに対して、反射されずに吸われた(戻ってこなかった)エネルギーの比として、本章では背後への透過がない境界を考えます。実材料の内部損失と透過を分ける場合には透過分も区別します。吸音率は0(全部はね返す)から1(全部吸う)までの値をとります。この二つは対になって吸音性能を表し、どちらも材料や周波数によって値が変わるので、周波数ごとに与えてモデル化します。

具体例

ピーク複素振幅が $p=2\,\mathrm{Pa}$、$u=0.005\,\mathrm{m/s}$ で同位相なら、$Z=2/0.005=400\,\mathrm{Pa\,s/m}$。位相がずれると虚部も現れます。反射率がエネルギーで0.3、背後へ透過しない境界なら、吸音率は $1-0.3=0.7$ です。

音響インテンシティ・音響パワー(複素インテンシティ)
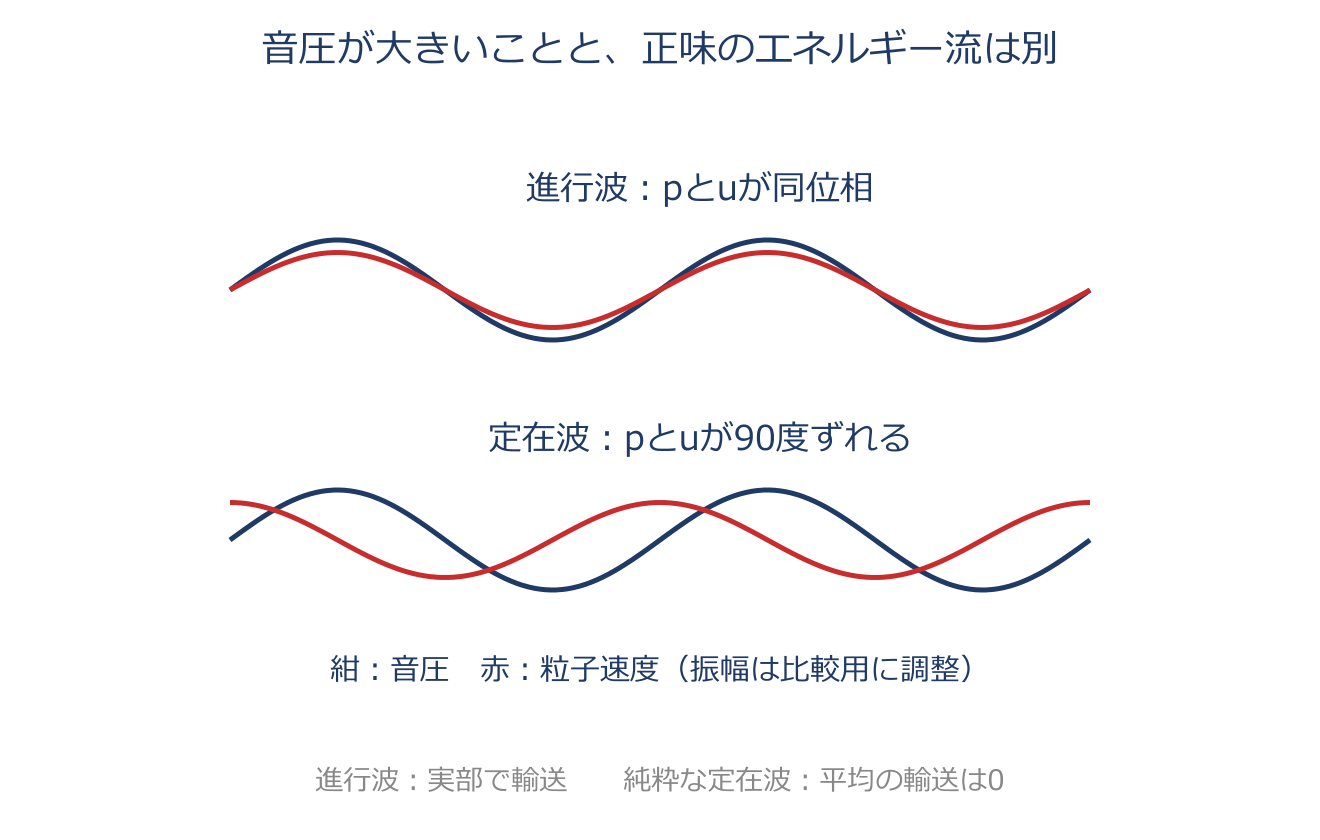
音響インテンシティ・音響パワー(複素インテンシティ)のアプリ教材図
$I=\dfrac{1}{2}\,p\,u^{*}$
音のエネルギーの『流れ』を表す量です。音響インテンシティは、音の進む向きに垂直な単位面積を、単位時間に通り抜ける音のエネルギーで、音圧と粒子速度の積の時間平均で計算される、向きを持つ量(ベクトル)です。音源をすっぽり囲む閉じた面全体で、面に垂直な成分を足し合わせる(積分する)と、その音源が出す音響パワー(向きを持たないスカラー量)が求まります。 この方法は、まわりの反射の影響を受けにくく精度がよいのが利点で、複数のマイクを使って測れます。音圧・粒子速度の複素振幅をピーク値で表したときの複素インテンシティが$I=\tfrac{1}{2}p\,u^{*}$($u^{*}$は$u$の複素共役)で、実部をアクティブ成分(実際にエネルギーが運ばれる度合い)、虚部をリアクティブ成分(その場で行ったり来たりするだけの定在波的な度合い)と呼びます。損失のない一方向の平面進行波では $I$ は実数、純粋な定在波では純虚数(または0)になります。

具体例

ピーク振幅で $p=2\,\mathrm{Pa}$、$u=0.005\,\mathrm{m/s}$ が同位相なら、$\operatorname{Re}I=\tfrac12\times2\times0.005=0.005\,\mathrm{W/m^2}$。面積 $2\,\mathrm{m^2}$ を一様に垂直に通過するならパワーは $0.01\,\mathrm W$。90度ずれると積の時間平均はゼロです。

音響有限要素(形状関数・弱形式化)
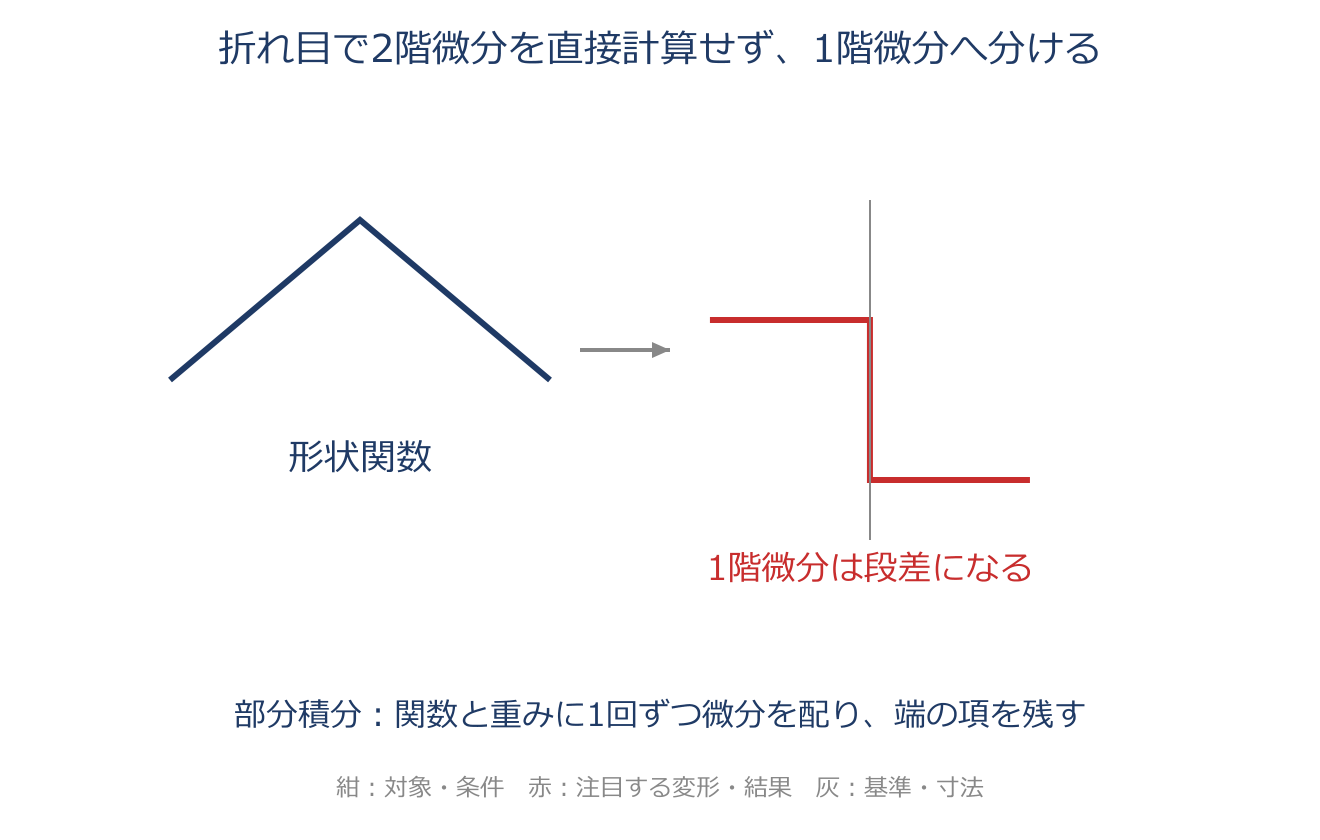
音響有限要素(形状関数・弱形式化)のアプリ教材図
$\int_0^l\!\left(\dfrac{d\Phi}{dx}\dfrac{dW}{dx}-k^2\Phi W\right)dx-\left[\dfrac{d\Phi}{dx}W\right]_0^l=0$
音場を有限要素で解く手順の中心部分です。まず領域を小さな要素に区切り、その両端に節点を置き、要素の中の値は各節点の値$\Phi_i$を形状関数$N_i(x)$で内挿して表します($\Phi=\sum_i\Phi_i N_i$)。1次元では$N_i$は、その節点で1・隣の節点で0になる三角形(ハット型・折れ線)の関数です。 次に、ヘルムホルツ方程式に重み関数$W$を掛けて積分するのですが、折れ線では折れ点で傾きが急に変わるため、通常の意味での二階微分を定義できません。そこで部分積分して、二階微分を一階微分どうしの積に下げたのが、この弱形式(基礎式)です。重み$W$に各節点の形状関数を順に使うと、各要素の剛性・質量に相当する行列ができ、境界の既知の節点値を代入して、残りの未知の節点値を解きます。

具体例

積の微分から $\int W\Phi_{xx}dx=[W\Phi_x]-\int W_x\Phi_xdx$ です。これを $\int W(\Phi_{xx}+k^2\Phi)dx=0$ へ入れ、全体の符号を反転すると式欄の弱形式になります。端に残る項は、速度などの自然境界条件を入れる場所です。

音響管+ばね支持振動体の連成系
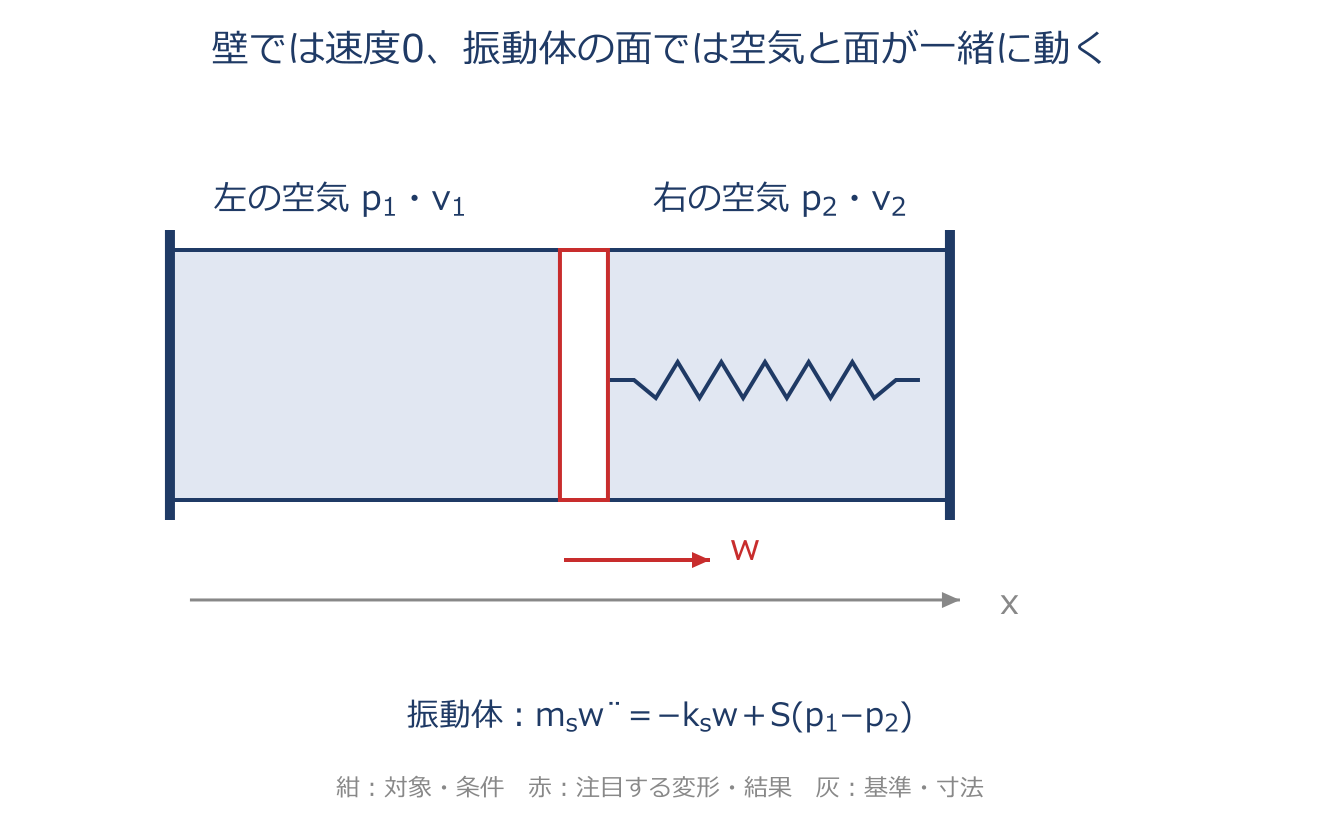
音響管+ばね支持振動体の連成系のアプリ教材図
$m_s\ddot{w}=-k_s w+Sp_1(l_1,t)-Sp_2(l_1,t)$
空気(音)と構造(振動体)がたがいに影響しあう、いちばん単純な1次元の連成モデルです。長さ$l$・断面積$S$の管の途中に、質量$m_s$・ばね$k_s$で支えた振動体を置きます。両端が硬い壁なら端で空気は動けず($v_1=0$、$v_2=0$)、振動体のある場所では左右の空気の速度が振動体の速度$\dot{w}$にぴったり一致します(空気と板が離れない)。 振動体の運動方程式がこの式で、右辺はばねの復元力$-k_s w$と、左右の音圧が振動体の面$S$を押す力の差$Sp_1-Sp_2$です。つまり空気の圧力が振動体を動かし、動いた振動体がまた空気を押し縮める、という往復のやりとり(連成)を、最小の形で表しています。

具体例

$S=0.01\,\mathrm{m^2}$、$p_1=100\,\mathrm{Pa}$、$p_2=60\,\mathrm{Pa}$ なら、空気が板へ与える力は $S(p_1-p_2)=0.4\,\mathrm N$ です。両側の圧力を足さないのは、押す向きが逆だからです。板と空気の境界では、同じ座標の向きで法線方向の速度を一致させます。

構造-音響連成のFEM運動方程式
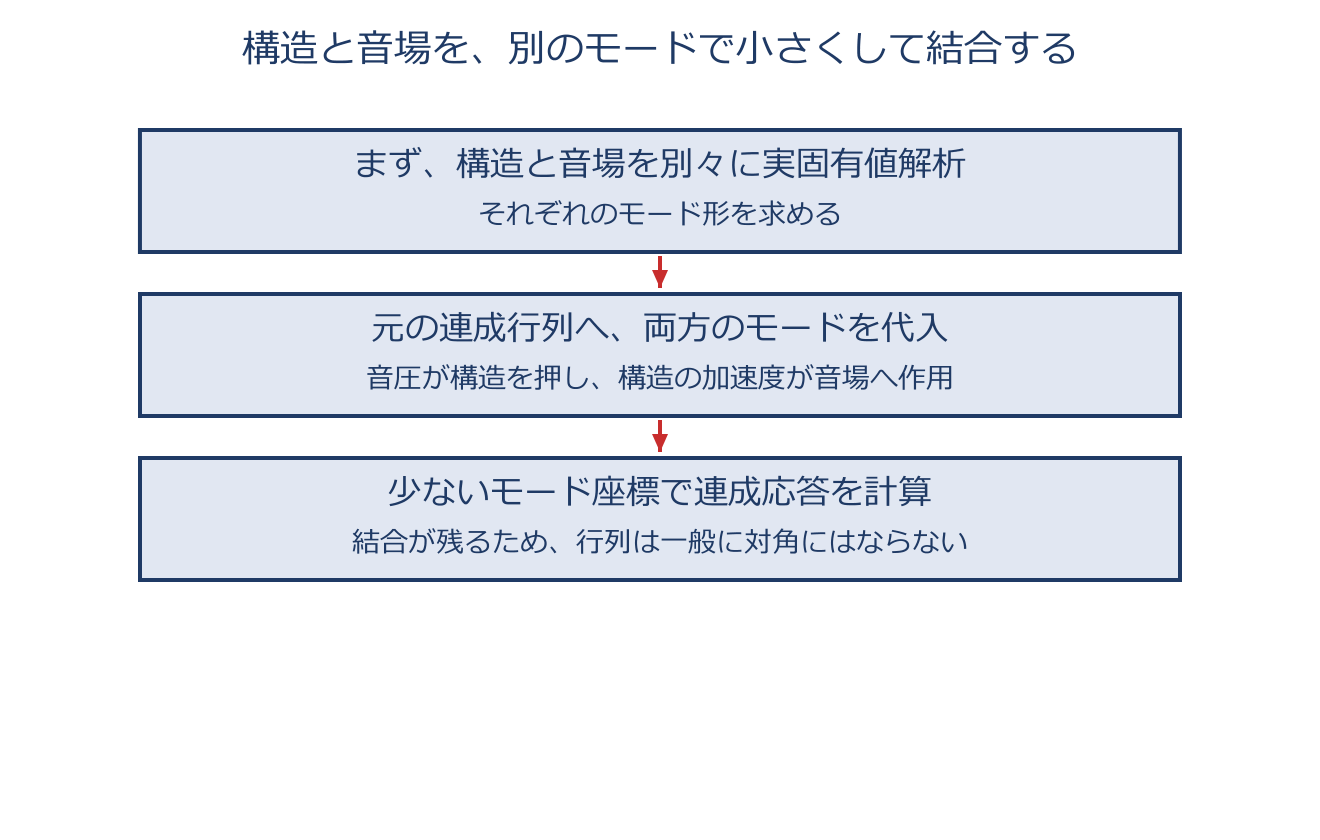
構造-音響連成のFEM運動方程式のアプリ教材図
$M\ddot x+C\dot x+Kx=P$、$x=\{x_s;x_a\}$、$M=\begin{bmatrix}M_s&0\\-A^T&M_a\end{bmatrix}$、$C=\begin{bmatrix}C_s&0\\0&C_a\end{bmatrix}$、$K=\begin{bmatrix}K_s&A\\0&K_a\end{bmatrix}$、$P=\{P_s;P_a\}$
構造(添字$s$)と音場(添字$a$)を一つにまとめて、3次元の実構造でも使える連成系の有限要素運動方程式です。$x_s$は構造の節点変位、$x_a$は音響の節点の音圧、$[A]$が両者を結ぶ構造音響連成行列です。構造の振動が音場を揺さぶり、音場の圧力が構造を押し返す関係が、質量行列の$-A^{T}$と剛性行列の$A$という形で、左右非対称に現れるのが特徴です。 この非対称さのため、通常の実対称行列用の固有値解法はそのまま使えません。そこで実務では、いったん減衰項と連成$[A]$を無視した実固有値解析でモード(振れ方の基本パターン)を求め、それを使って方程式を小さく作り直して(低次元化して)解きます。低次元化した後の質量・剛性行列は、一般に非対角(成分が対角線以外にも残る)になります。

具体例

式を行ごとに読むと、構造側は $M_s\ddot x_s+C_s\dot x_s+K_sx_s+Ax_a=P_s$。音場側は $-A^T\ddot x_s+M_a\ddot x_a+C_a\dot x_a+K_ax_a=P_a$ です。音圧が構造へ力を与え、構造の加速度が音場へ作用するという異なる役割が、非対称な配置に現れます。

波長基準の要素分割と交差周波数
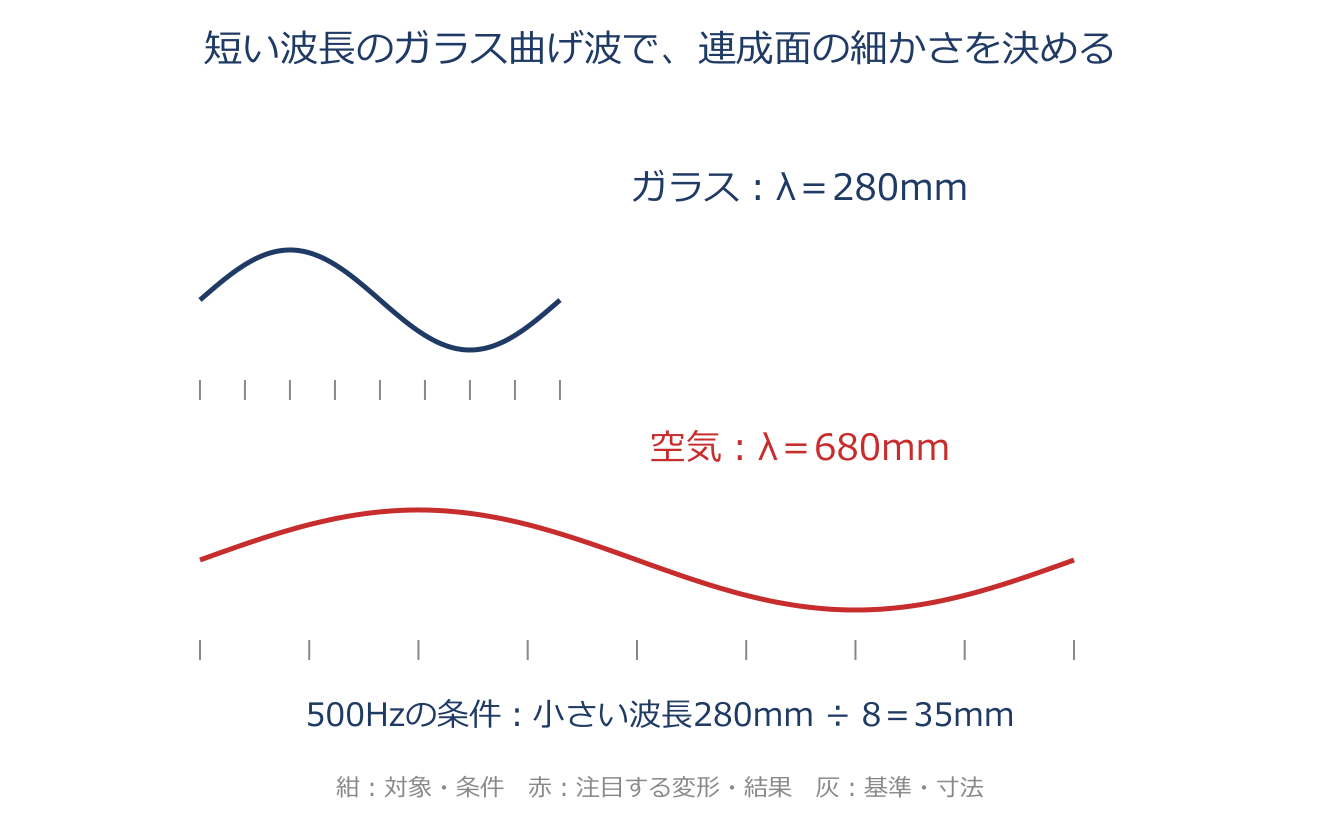
波長基準の要素分割と交差周波数のアプリ教材図
$f_c\approx\dfrac{11.9}{t}\quad(t:\mathrm m,\ f_c:\mathrm{Hz})$
音や振動の波を有限要素で正しく表すには、要素を波に対して十分細かくする必要があります。目安は、一つの波(波長$\lambda$)を最低でも6〜8分割する、つまり要素の一辺を波長の1/6〜1/8以下にすることです。構造と音場が接する面では、構造の曲げ波の波長と音場の波の波長のうち、小さいほうに合わせて分割を決めます。 どちらが小さいかの判断に使うのが交差周波数(コインシデンス周波数)で、薄い鉄板では板厚$t$[m]を使って$f_c\approx11.9/t$と近似できます。これより低い周波数では音波の波長のほうが長く(=板の曲げ波のほうが短い)、これより高い周波数では逆転します。必要な分割を増やすと離散化誤差は減りますが計算量が増えるので、対象の最高周波数での波長から必要な分割数を見積もり、要素次数と収束も確認します。11.9という係数は本章の薄い鉄板・空気の物性による値で、どの材質にも共通ではありません。

具体例

$500\,\mathrm{Hz}$ で空気の音速が $340\,\mathrm{m/s}$ なら、$\lambda_a=340/500=0.68\,\mathrm m$。ガラスの曲げ波速度が $140\,\mathrm{m/s}$ なら、$\lambda_s=0.28\,\mathrm m$ です。8分割を目安とすると、小さい方から $h\le0.28/8=0.035\,\mathrm m=35\,\mathrm{mm}$ を選びます。

音場-弾性体結合系(弾性板で仕切る)と板の曲げ剛性
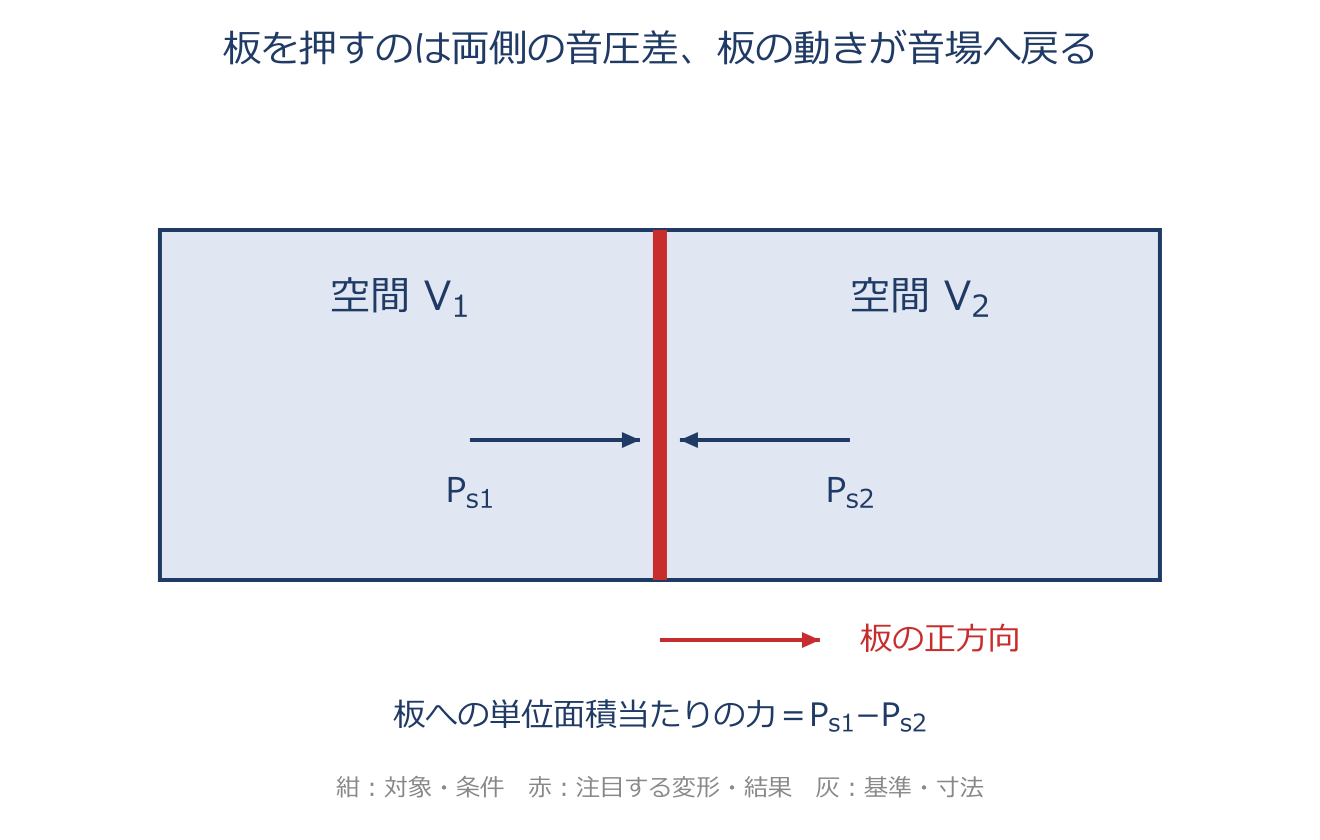
音場-弾性体結合系(弾性板で仕切る)と板の曲げ剛性のアプリ教材図
$\rho_p h_p\dfrac{\partial^2u}{\partial t^2}+D\nabla^4u=P_{S1}-P_{S2}$、$\nabla^4u=\dfrac{\partial^4u}{\partial y^4}+2\dfrac{\partial^4u}{\partial y^2\partial z^2}+\dfrac{\partial^4u}{\partial z^4}$、$D=\dfrac{Eh_p^3}{12(1-\nu^2)}$
二つの閉じた空間を、1枚の弾性板(たわむ板)で仕切った、音と構造の結合系です。板以外の壁は硬い壁とします。各空間の音圧はヘルムホルツ方程式に従い、板のたわみ$u$はこの曲げ振動の式に従います。左辺は板の慣性と、曲げ剛性$D$による戻そうとする力、右辺の外力は板の両側の音圧の差$P_{S1}-P_{S2}$です。 板が音圧差で押されて動き、その動きがまた両側の音場を変える、という相互作用を表します。ここで$D=\dfrac{Eh_p^3}{12(1-\nu^2)}$は板の曲げにくさを表す曲げ剛性で($E$=ヤング率、$h_p$=板厚、$\nu$=ポアソン比)、板厚$h_p$の3乗に比例するので、少し厚くするだけで曲げに対する硬さが大きく増します。分母の $1-\nu^2$ には、板の2方向の曲げとポアソン効果の関係が含まれます。 $\nabla^4u$ は板の曲がり方に関する4階微分をまとめた記号で、式欄で各方向の微分へ展開しています。

具体例

同じ材質で板厚を2倍にすると、$D\propto h_p^3$ より曲げ剛性は8倍、面密度 $\rho_ph_p$ は2倍です。振動数は剛性だけでなく慣性にも依存します。両側の音圧が等しい瞬間は圧力差の外力がゼロですが、すでに動く板が瞬時に止まるわけではありません。

第7章 流体連成系の解析基礎

非定常空気力とモーメント
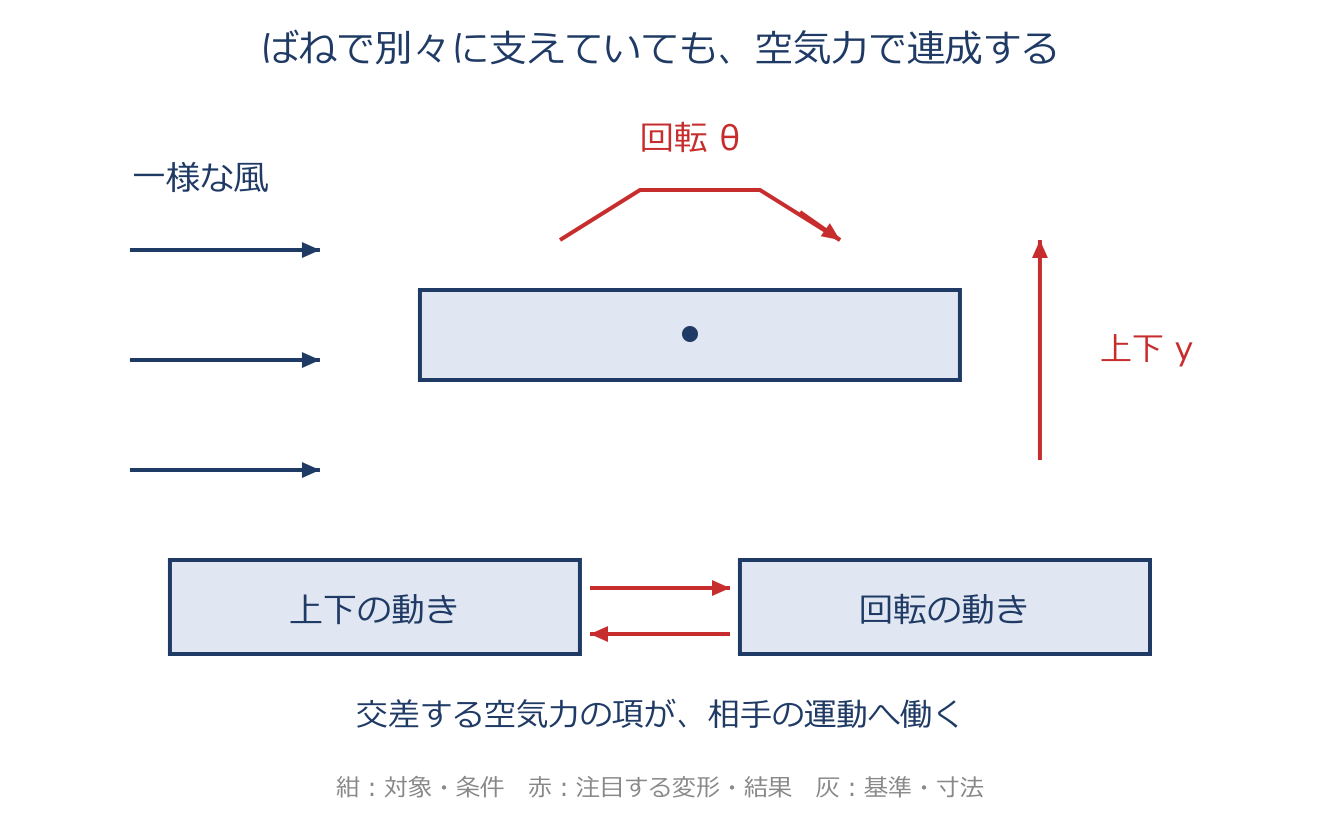
非定常空気力とモーメントのアプリ教材図
$L=L_{Ry}y+L_{Iy}\dot y+L_{R\theta}\theta+L_{I\theta}\dot\theta$、$M=M_{Ry}y+M_{Iy}\dot y+M_{R\theta}\theta+M_{I\theta}\dot\theta$
橋桁や翼のような物体が風を受けながら、上下方向 $y$ と回転 $\theta$ の2方向(2自由度)で揺れるとき、流れが物体に及ぼす力 $L$(上下の力)とモーメント $M$(ねじろうとする力)を、変位 $y,\theta$ とその速度 $\dot y,\dot\theta$ に比例する項の足し算で表したものです。 添字 $R$ は変位に比例する成分で、ばねのように位置で決まる力として効きます(剛性に加わる)。添字 $I$ は速度に比例する成分で、動きに合わせて働く力として効きます(減衰に加わり、妨げる向きにも手助けする向きにもなりうる)。いちばん大事なのは、$y$ の動きが $\theta$ 向きの力を生み、$\theta$ の動きが $y$ 向きの力を生む『交差項』($L_{R\theta}$ や $M_{Ry}$ など)があることです。この交差項が、上下の揺れと回転の揺れを、空気の力を通してつなげてしまいます。

具体例

上下変位 $y=0$ でも、回転角 $\theta$ があれば $L_{R\theta}\theta$ の上下力が生じ得ます。反対に上下の動きから回転モーメントも生まれます。式の交差項は「別の方向の動きが、この方向の力を作る」ことを表します。

2自由度連成の運動方程式(マトリックス形)
2自由度連成の運動方程式(マトリックス形)のアプリ教材図
$M_0\ddot q+C_0\dot q+K_0q=0$、$q=\{y;\theta\}$、$M_0=\begin{bmatrix}m&0\\0&I\end{bmatrix}$、$C_0=\begin{bmatrix}c_y-L_{Iy}&-L_{I\theta}\\-M_{Iy}&c_\theta-M_{I\theta}\end{bmatrix}$、$K_0=\begin{bmatrix}k_y-L_{Ry}&-L_{R\theta}\\-M_{Ry}&k_\theta-M_{R\theta}\end{bmatrix}$
式欄では、元の2本の運動方程式の係数を質量行列 $M_0$、減衰行列 $C_0$、剛性行列 $K_0$ に分けて表示しています。前の非定常空気力を右辺から左辺へ移しかえてまとめた、風を受ける2自由度系の運動方程式です。$m$ は質量、$I$ は回転のまわりにくさ(慣性モーメント)、$c_y,c_\theta$ は減衰、$k_y,k_\theta$ はばねの硬さ。 空気力のうち速度に比例する項は減衰の行列へ、変位に比例する項は剛性の行列へ吸い込まれます。ここで注目すべきは、ばねの取り付け方の工夫で構造としては上下 $y$ と回転 $\theta$ がつながっていなくても、減衰行列や剛性行列の『非対角項』(交差項 $-L_{I\theta}$ や $-M_{Ry}$ など)がゼロでないこと。つまり空気力を通して連成が生まれ、揺れが自分で育つ不安定振動(フラッター)が起こりうる、と読み取れます。

具体例

$m\ddot y+c_y\dot y+k_yy=L_{Iy}\dot y$ だけを考えると、$m\ddot y+(c_y-L_{Iy})\dot y+k_yy=0$。構造減衰が5、空気力の速度係数が8なら、実効減衰は $5-8=-3$ です。空気力が運動を後押しする強さが、構造の減衰を上回っています。

カルマン渦の発生周波数と共振
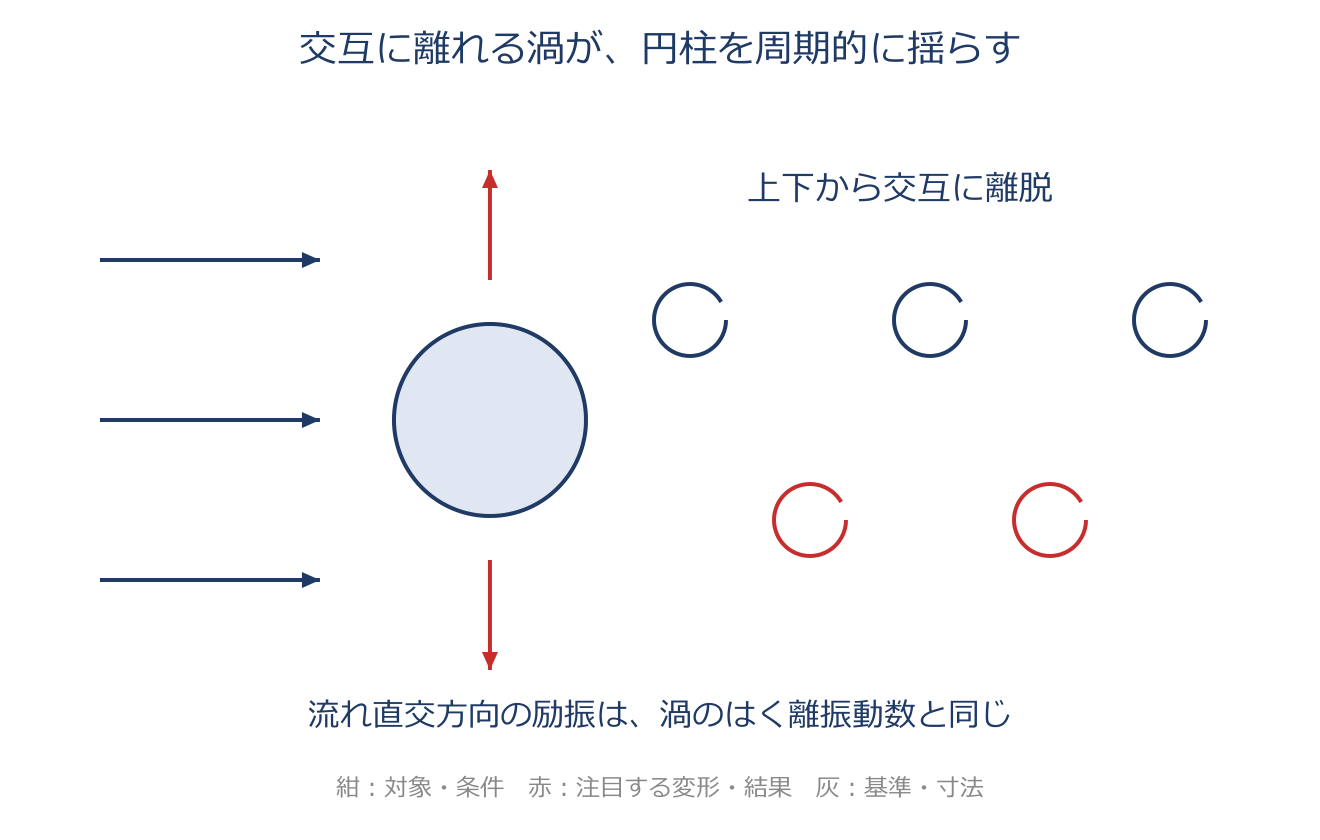
カルマン渦の発生周波数と共振のアプリ教材図
$f=\dfrac{1}{T}=S_t\,\dfrac{V}{D}$、$f_n=\dfrac{1}{2\pi}\sqrt{\dfrac{K}{M}}$
円柱の後ろのカルマン渦が離れていく周波数 $f$ を求める式です。$V$ は流れの速さ、$D$ は円柱の直径、$T$ は同じ側から次に渦が離れるまでの一周期。$S_t$ はストローハル数という無次元の数で、本章で扱う流れ条件の円柱ではおよそ $0.2$。 流れが速いほど、また直径が小さいほど、渦は速く離れます。危ないのは、この $f$ が円柱そのものの固有振動数 $f_n=\dfrac{1}{2\pi}\sqrt{K/M}$($K$ はばねの硬さ、$M$ は質量)に近づくとき。ブランコを固有の周期に合わせて押すと大きく揺れるのと同じで、$f$ と $f_n$ が近いと共振して過大な振動になります。だから設計では、まず $f$ と $f_n$ を別々に計算し、両者を十分に離すことが大切です。

具体例

$S_t=0.2$、$V=10\,\mathrm{m/s}$、$D=0.1\,\mathrm m$ なら $f=0.2\times10/0.1=20\,\mathrm{Hz}$。$K=3.9\times10^6\,\mathrm{N/m}$、$M=10\,\mathrm{kg}$ なら $f_n=\sqrt{3.9\times10^5}/(2\pi)\approx99.4\,\mathrm{Hz}$ で、20Hzから離れています。直径と半径、指数の桁を確認して計算します。

付加質量・付加質量係数と円柱の付加質量
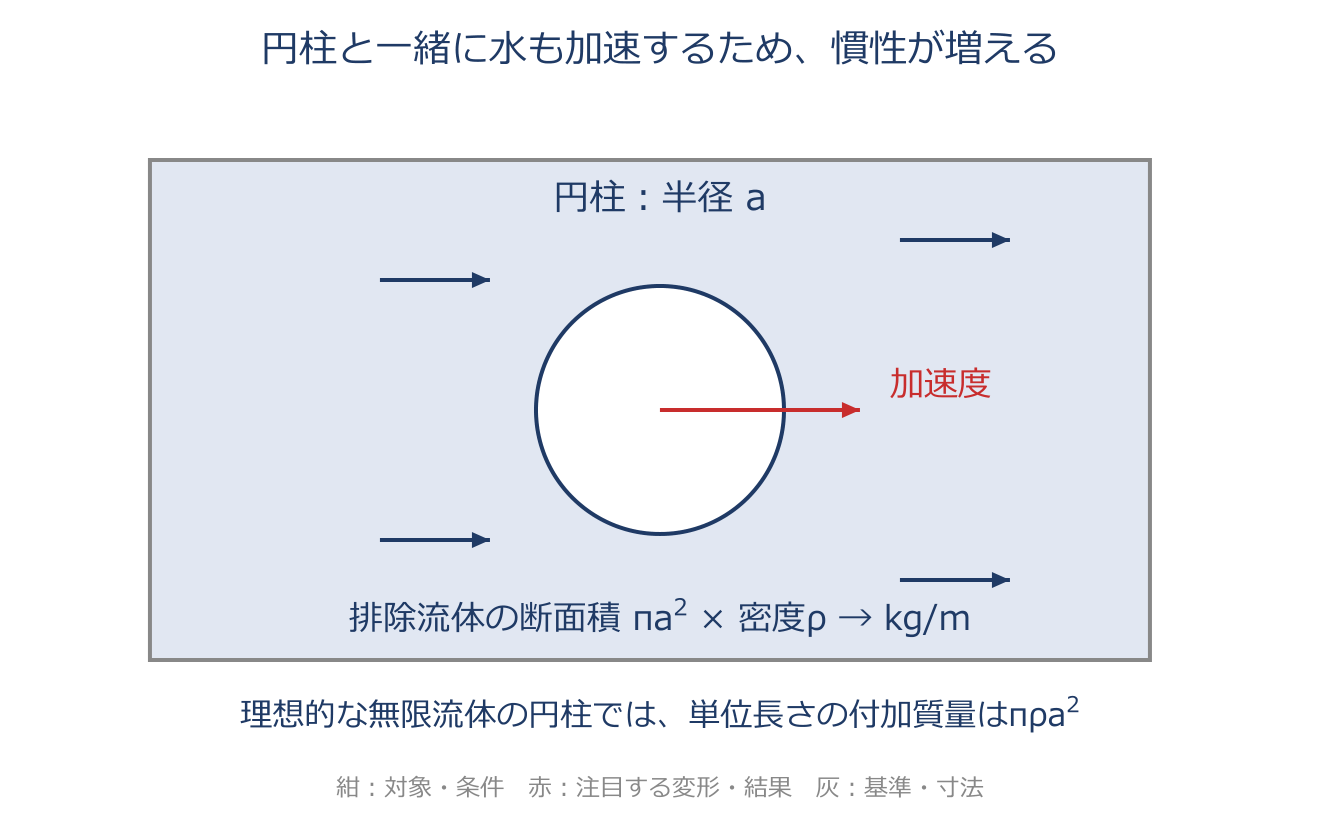
付加質量・付加質量係数と円柱の付加質量のアプリ教材図
$C_m=\dfrac{m_a}{m_f}$、$F_f=-M_f\,\ddot u,\quad M_f=\pi\rho a^2$
水の中で物を動かすと、まわりの水もいっしょに動かすため、見かけ上その物が重くなったように感じます。この増えた分の質量が付加質量 $m_a$ です。付加質量を、その物体が押しのける水の質量 $m_f$ で割って無次元にした値が付加質量係数 $C_m=m_a/m_f$。粘りも縮みもない無限に広い静止流体の中を十分長い円柱が軸と直角に並進する2次元の理想化では $C_m=1.0$、つまり付加質量はちょうど押しのけた水の質量に等しくなります。 実際に、半径 $a$ の円柱が密度 $\rho$ の静止流体中を軸と直角に動くときの単位長さあたりの流体力は $F_f=-M_f\ddot u$(加速度 $\ddot u$ と逆向き)で、係数 $M_f=\pi\rho a^2$ がまさに押しのけ水の質量と一致します。なお $C_m$ は、壁に近づくほど(水の逃げ場が減って)大きくなり、粘性による周囲への運動量伝達でも変化します。粘性流体では振動数や形状にも依存するため、理想流体の係数1を無条件に使いません。

具体例

半径 $a=0.05\,\mathrm m$ の十分長い円柱が、密度 $\rho=1000\,\mathrm{kg/m^3}$ の無限な理想流体中で横へ動くなら、単位長さの付加質量は $M_f=\pi\times1000\times0.05^2\approx7.85\,\mathrm{kg/m}$。加速度 $2\,\mathrm{m/s^2}$ に対し流体反力は約 $-15.7\,\mathrm{N/m}$ です。

水中構造物の一般則(流体反力と固有振動数の低下)
水中構造物の一般則(流体反力と固有振動数の低下)のアプリ教材図
$F_f=-M_v\ddot x$、$(m+M_v)\ddot x+kx=F_{\rm ext}$
流体中の物体を加速すると、周囲の流体も動かす必要があります。自由表面や定常流の影響を省いた非粘性・非圧縮流体では、この慣性的な流体反力を $F_f=-M_v\ddot x$ と表します。 $M_v$ が付加質量です。構造物の式 $m\ddot x+kx=F_{\rm ext}+F_f$ へ代入し、反力を左へ移すと $(m+M_v)\ddot x+kx=F_{\rm ext}$ です。ばねを変えずに動かす質量が増えるので、固有振動数は下がります。実際の液体では減衰も加わりますが、理想的な付加質量だけのモデルは散逸を表しません。

具体例

構造質量 $m=10\,\mathrm{kg}$、付加質量 $M_v=5\,\mathrm{kg}$ なら、振動数の比は $f_{\mathrm{wet}}/f_{\mathrm{dry}}=\sqrt{10/15}\approx0.816$。空中で100Hzなら、水中の単純な付加質量モデルでは約81.6Hzです。ヤング率を下げて合わせるのとは物理的な意味が異なります。

第8章 振動の数値計算技術

直接法:コレスキー分解と前進/後退代入
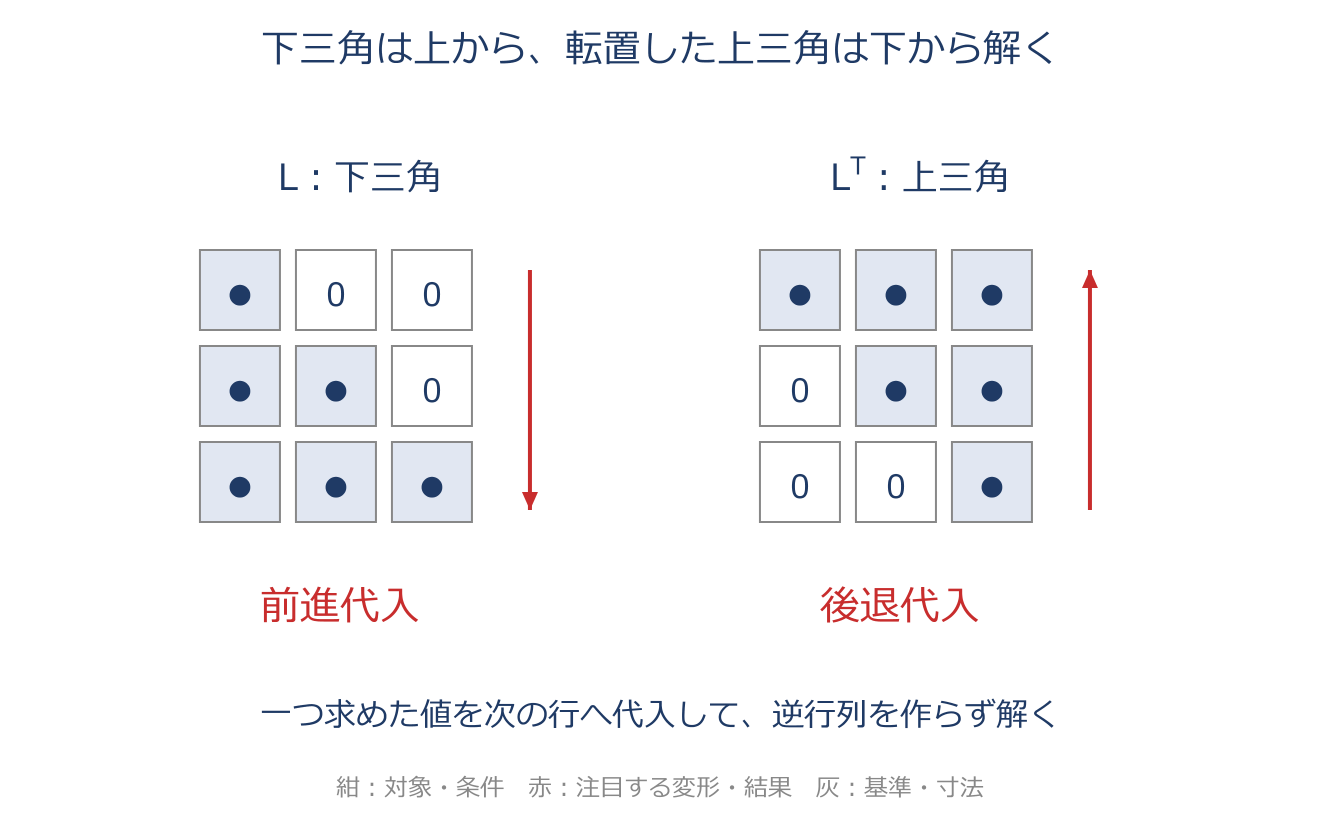
直接法:コレスキー分解と前進/後退代入のアプリ教材図
$[K]=[L][L]^{\mathsf T}$、$[L]\{x\}=\{f\}$(前進代入)、$[L]^{\mathsf T}\{u\}=\{x\}$(後退代入)
対称でプラスの性質をもつ行列(実対称正定値)$[K]$ の連立一次方程式 $[K]\{u\}=\{f\}$ を直接法で解く手順です。逆行列 $[K]^{-1}$ をまともに作るのは計算が重いので、$[K]$ を下三角行列 $[L]$ とその転置 $[L]^{\mathsf T}$ の積に分けます(コレスキー分解)。 すると $[L][L]^{\mathsf T}\{u\}=\{f\}$ となり、途中の $\{x\}\equiv[L]^{\mathsf T}\{u\}$ と置けば、まず $[L]\{x\}=\{f\}$ を上から順に解いて $\{x\}$ を求め(前進代入)、次に $[L]^{\mathsf T}\{u\}=\{x\}$ を下から順に解いて $\{u\}$ を求めます(後退代入)。三角形の行列は、上(下)から一つずつ代入していくだけで解けるので、重い逆行列を作らずに済むのが利点です。

具体例

$L=\begin{bmatrix}2&0\\1&1\end{bmatrix}$、$f=(6,4)^T$ とします。$Lx=f$ から $2x_1=6$、$x_1+x_2=4$ なので $x=(3,1)^T$。次に $L^Tu=x$ を下から解くと $u_2=1$、$2u_1+u_2=3$ より $u=(1,1)^T$ です。

Newmark-β法(時間積分)
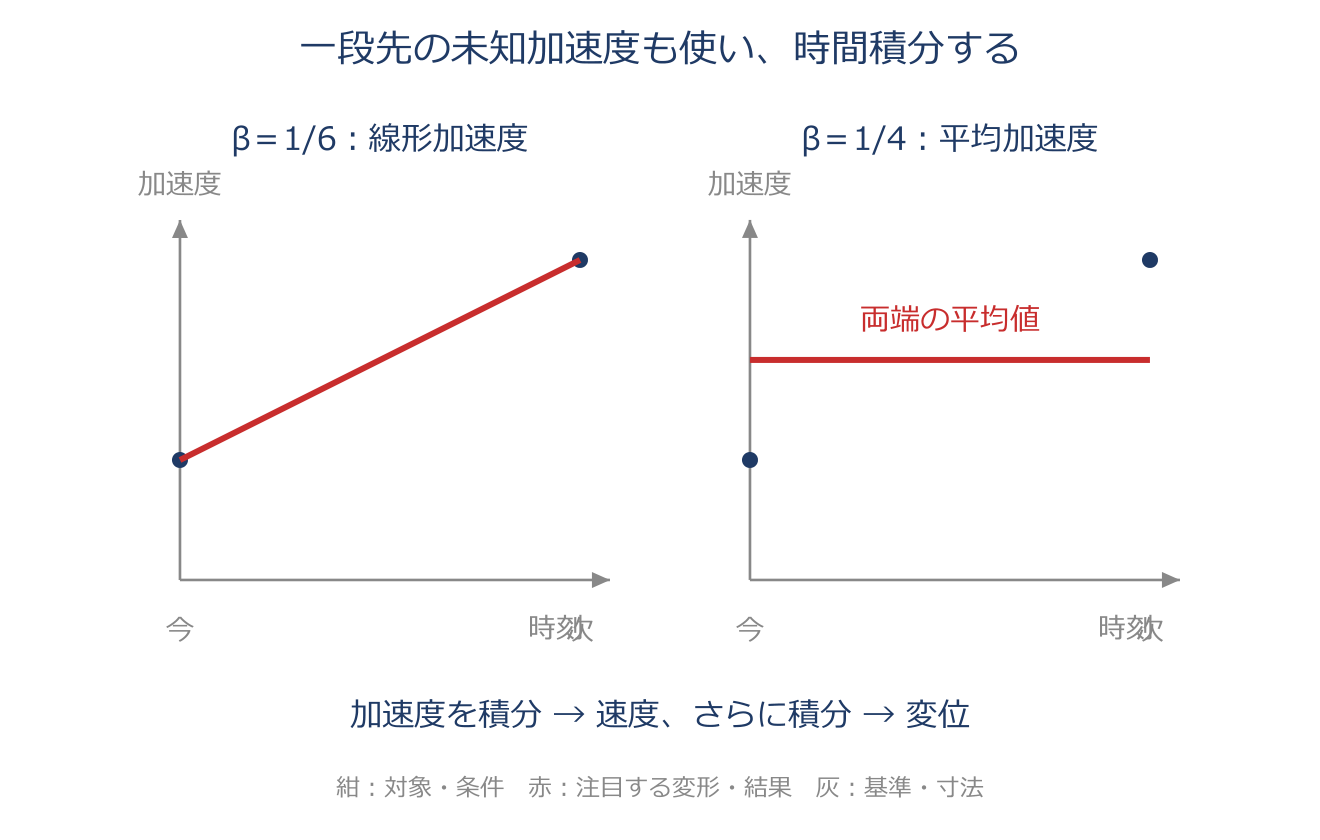
Newmark-β法(時間積分)のアプリ教材図
$\dot u_{n+1}=\dot u_n+\Delta t\{(1-\gamma)\ddot u_n+\gamma\ddot u_{n+1}\}$、$u_{n+1}=u_n+\!\Delta t\,\dot u_n+\!\tfrac{\Delta t^2}{2}\{(1-2\beta)\ddot u_n+2\beta\ddot u_{n+1}\}$
運動方程式を時間の向きに少しずつ積分して、揺れの時間変化(時刻歴応答)を追いかける代表的な方法です。1ステップ先の速度 $\dot u_{n+1}$ と変位 $u_{n+1}$ を、いまの値と、区間の両端の加速度 $\ddot u_n,\ddot u_{n+1}$ の重み付き平均で表します。 $\gamma,\beta$ は積分のしかたを決めるつまみで、値の組合せによって精度・安定性が変わります。速度式で $\gamma=1/2$ としたとき、$\beta=1/6$ はステップの間の加速度を一次式(まっすぐ変わる)で、$\beta=1/4$ は平均値で近似したことに当たります。式の右辺にまだ分かっていない $\ddot u_{n+1}$ が入っているため、ここで挙げた $\beta=1/6,1/4$ では各ステップで連立方程式を解く陰解法になります。Newmark法全体を常に陰解法と呼ぶわけではありません。

具体例

$\gamma=1/2$、$\beta=1/4$、$\Delta t=0.1\,\mathrm s$、初期変位・速度ゼロ、両端の加速度がともに $2\,\mathrm{m/s^2}$ なら、速度増分は $0.1(2+2)/2=0.2\,\mathrm{m/s}$、変位増分は $0.1^2(2+2)/4=0.01\,\mathrm m$ です。一般には次の加速度も未知なので釣合い式と同時に求めます。

剛い(スティフな)系
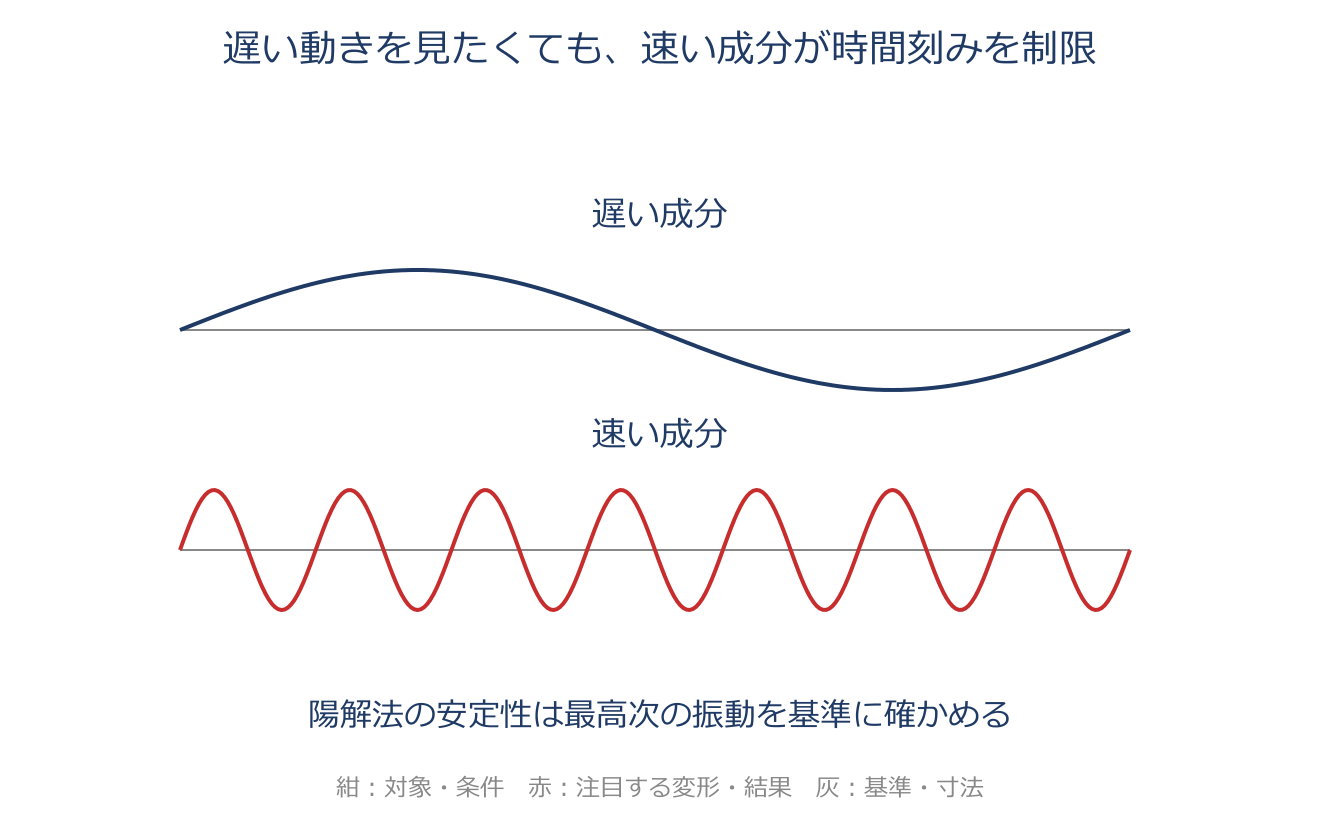
剛い(スティフな)系のアプリ教材図
$\dfrac{f_{\max}}{f_{\min}}\gg1$、$\dfrac{\lambda_{\max}}{\lambda_{\min}}=\left(\dfrac{f_{\max}}{f_{\min}}\right)^2$
低い固有振動数のゆっくりした動きと、非常に高い固有振動数の速い動きが同じ系に含まれる状態です。陽解法では、見たい応答が遅い成分でも、速い成分の安定性に合わせて時間刻みを小さくします。 その刻みで遅い応答を長時間追うため、計算量が増えます。ここでは正の最大・最小固有振動数の比に着目し、剛体モードの0で割りません。固有値は固有角振動数の2乗なので、固有値比と振動数比の数値は異なります。

具体例

最小の正の固有振動数が1Hz、最大が1000Hzなら、振動数比は1000、固有値比は $1000^2=10^6$ です。遅い1周期を追うだけでも、速い成分に合わせた細かい時間刻みが多数必要になります。材料のヤング率が高いという意味だけではありません。

ヤコビ法(相似変換・回転行列)
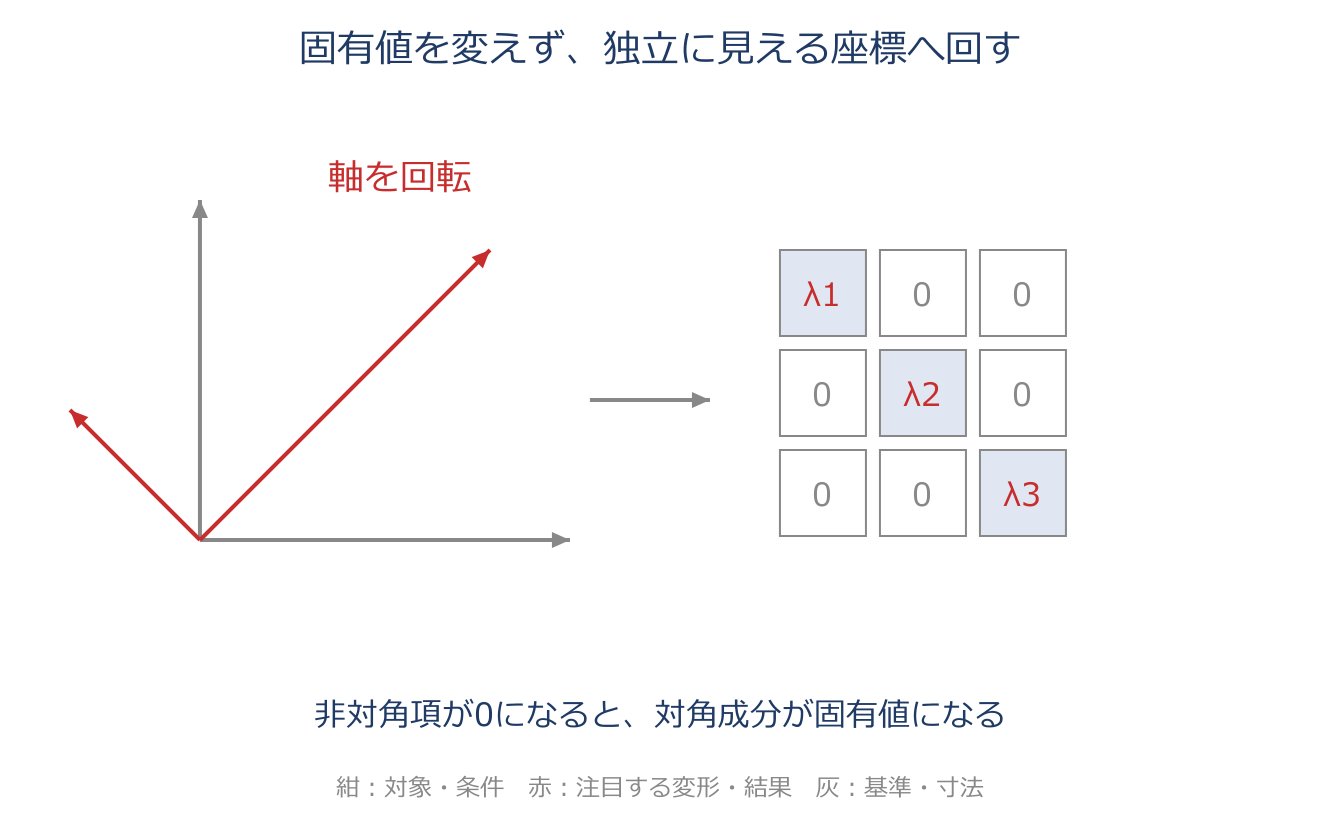
ヤコビ法(相似変換・回転行列)のアプリ教材図
$[A_{k+1}]=[R_k]^{\mathsf T}[A_k][R_k]$、$[R_k]=\begin{bmatrix}\cos\theta&\sin\theta\\-\sin\theta&\cos\theta\end{bmatrix}$
実対称行列 $[A_0]$ の『すべての』固有値を求める固有値解法です。直交行列(回転行列)$[R_k]$ を左右から掛ける変換(相似変換)を繰り返して、行列をだんだん対角行列へ近づけます。 相似変換は固有値を変えない性質があるので、完全に対角化できたときに残る対角成分が、そのまま $[A_0]$ の固有値になります。2次元なら、ねらった非対角成分がちょうど0になるように回転角 $\theta$ を選びます。反復を進めるほど非対角成分が小さくなって対角行列に収束します。数値的に安定で、すべての固有値・固有ベクトルが欲しいときに向きます。

具体例

$A=\begin{bmatrix}2&1\\1&2\end{bmatrix}$ に対し、$R=\tfrac1{\sqrt2}\begin{bmatrix}1&1\\-1&1\end{bmatrix}$ を使うと、$R^TAR=\operatorname{diag}(1,3)$ です。行列の見え方は変わりますが固有値は同じです。連立一次方程式の反復法にも「ヤコビ法」がありますが、ここでは固有値を求める回転法を指します。

ランチョス法(三重対角化)
ランチョス法(三重対角化)のアプリ教材図
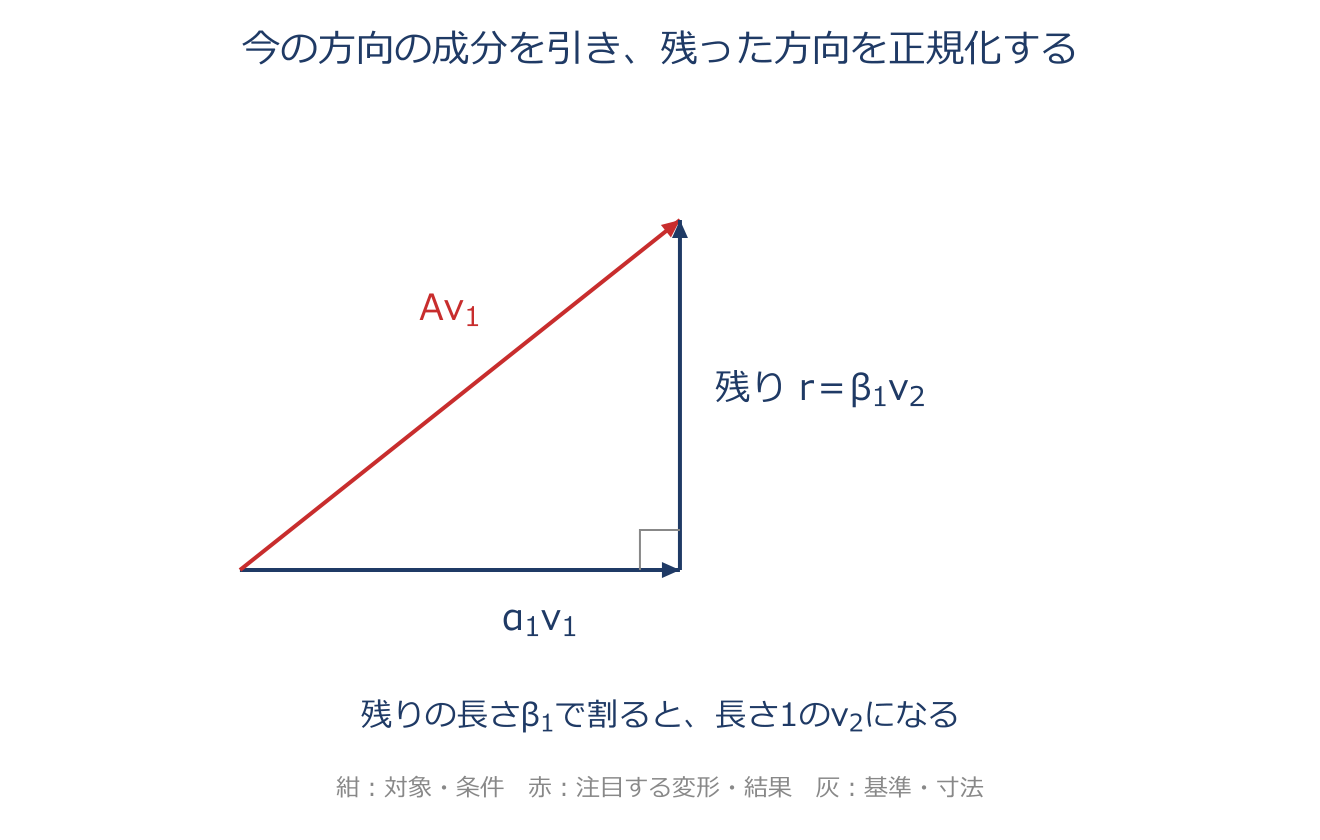
$[A]\{v_1\}=\alpha_1\{v_1\}+\beta_1\{v_2\}$、$\alpha_1=\{v_1\}^{\mathsf T}[A]\{v_1\},\quad \beta_1=\lVert[A]\{v_1\}-\alpha_1\{v_1\}\rVert$
$n$ 次の実対称行列 $[A]$ を、対角とそのすぐ隣(副対角)だけに成分をもつ三重対角行列 $[T]$ に作りかえてから固有値を求める方法です。長さ1に正規化した出発点のベクトル $\{v_1\}$ から、たがいに直交する正規化ベクトル $\{v_1\},\{v_2\},\dots$ を順に生み出していきます。 $\alpha_1$ が対角成分、$\beta_1$ が副対角成分で、次のベクトルは $\{v_2\}=([A]\{v_1\}-\alpha_1\{v_1\})/\beta_1$ で求めます。三重対角行列は固有値の計算がとても楽なので、行列全体より小さい部分空間を使い、必要な一部の固有値を求めるのに有効です。低次を狙うときは逆行列に相当する演算やシフトなども組み合わせます。振動問題で低次モードだけ欲しい場面でよく使われます。

具体例

$A=\begin{bmatrix}2&1\\1&2\end{bmatrix}$、$v_1=(1,0)^T$ なら $Av_1=(2,1)^T$、$\alpha_1=2$。残差は $(0,1)^T$ なので、$\beta_1=1$、$v_2=(0,1)^T$ です。残差がゼロなら、その方向を割り算で作れないため、得られた部分空間の収束などを確認します。

べき乗法と固有値解法の分類
べき乗法と固有値解法の分類のアプリ教材図
$\{\phi^{(i+1)}\}=[A]\{\phi^{(i)}\}$、$\lambda^{(i)}=\dfrac{\{\phi^{(i)}\}^{\mathsf T}[A]\{\phi^{(i)}\}}{\{\phi^{(i)}\}^{\mathsf T}\{\phi^{(i)}\}}$
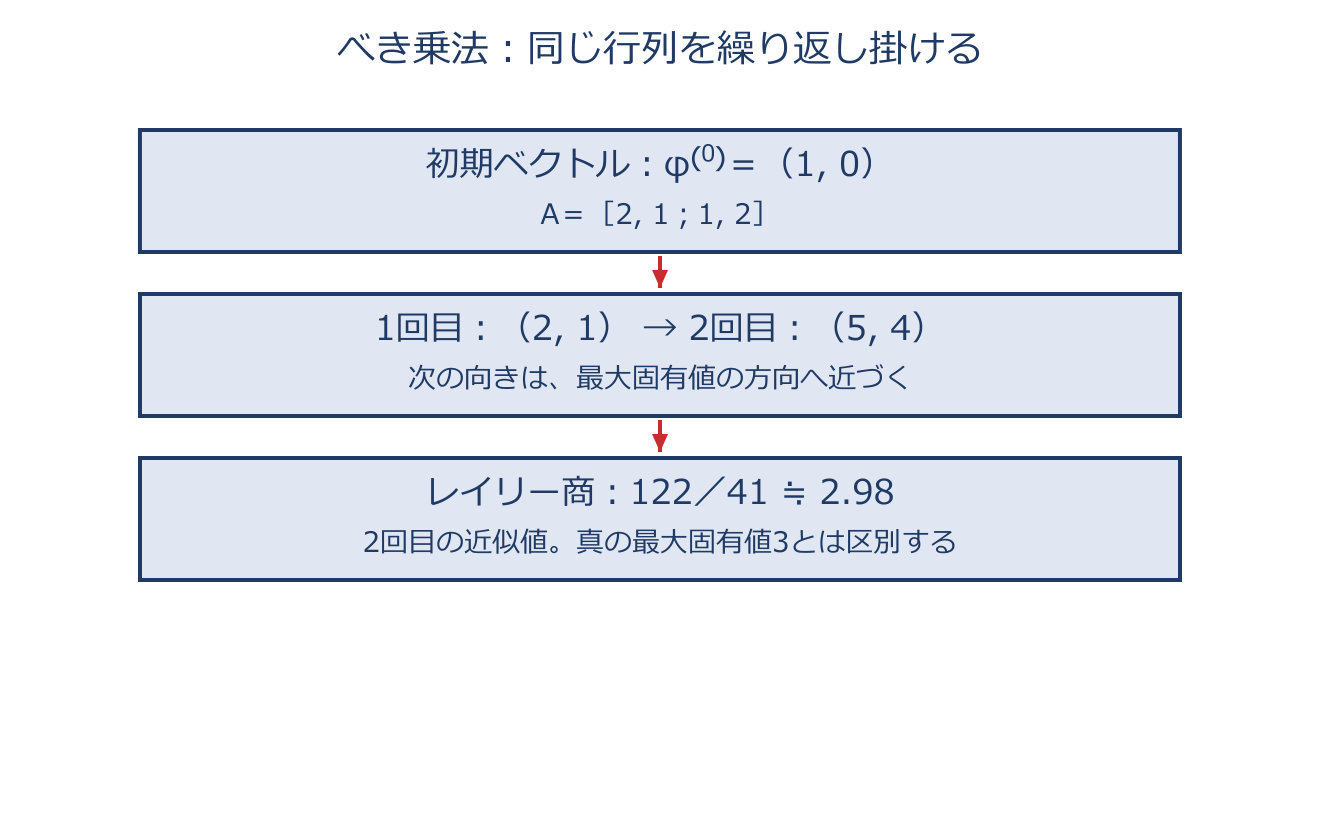
行列 $[A]$ を初期ベクトルに何度も掛けるだけで、絶対値がいちばん大きい固有値とその固有ベクトルを求める、手軽な方法がべき乗法です。最大絶対値の固有値が一つで、初期ベクトルがその方向の成分を含むなら、掛けるたびにその固有ベクトルの向きへ近づき、そのときのベクトルからレイリー商 $\lambda^{(i)}=(\{\phi\}^{\mathsf T}[A]\{\phi\})/(\{\phi\}^{\mathsf T}\{\phi\})$ で固有値の近似値が得られます。 逆行列に対して同じことをすれば絶対値が最小の固有値を狙えます。逆行列は通常作らず、連立方程式を解く演算を繰り返します。固有値解法は『すべての固有値を求める方法』と『一部だけ求める方法』に分けられ、ヤコビ法は前者、ランチョス法やべき乗法は後者に属します。振動問題では低次だけに着目することが多いので一部を求める方法がよく使われますが、本章では安定性も重視した全固有値解法を選ぶ例として、複素固有値がからむ問題では全体を求める場合を扱います。実際の選択は行列の対称性、規模、必要な固有値で判断します。

具体例

図の $A=\begin{bmatrix}2&1\\1&2\end{bmatrix}$ に $(1,0)^T$ を掛けると、1回目 $(2,1)^T$、2回目 $(5,4)^T$。レイリー商は $(5,4)A(5,4)^T/(25+16)=122/41\approx2.976$ で、真の最大固有値3へ近づきます。実計算では途中で正規化し、桁あふれを防ぎます。

固有値・固有モードの感度解析
固有値・固有モードの感度解析のアプリ教材図
$\dfrac{\partial\lambda_r}{\partial p_k}=\{\phi_r\}^{\mathsf T}\!\left(-\lambda_r\dfrac{\partial[M]}{\partial p_k}+\dfrac{\partial[K]}{\partial p_k}\right)\{\phi_r\}$
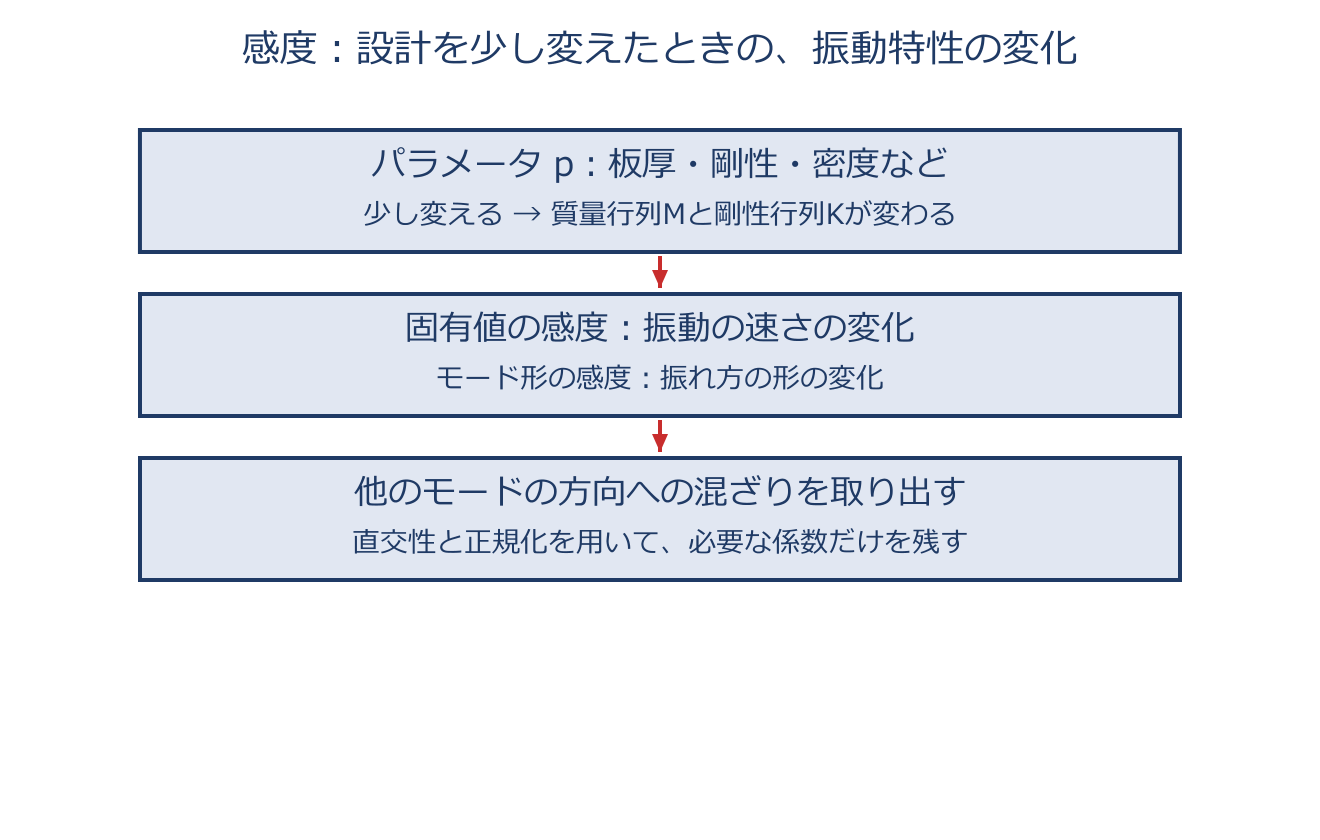
板厚や剛性といったモデルのパラメータ $p_k$ を少し変えたとき、固有値(固有角振動数の2乗)や固有モードがどれだけ変わるかを表すのが感度です。固有値問題 $([K]-\lambda_r[M])\{\phi_r\}=\{0\}$ を $p_k$ で微分し、前から $\{\phi_r\}^{\mathsf T}$ を掛けると、対称性のおかげで固有ベクトルの微分項が消え、上の簡潔な式になります(モードは $\{\phi_r\}^{\mathsf T}[M]\{\phi_r\}=1$ に正規化しておく)。 利点は、設計変更が固有振動数に及ぼす影響を、モードを求め直さずに1回のモード計算から見積もれること。固有モードの感度は他のモードの重ね合わせ $\partial\{\phi_r\}/\partial p_k=\sum_s\alpha_{rks}\{\phi_s\}$ で表され、$s\neq r$ の係数は固有値差 $\lambda_r-\lambda_s$ で割る形になるので、固有値が近いモードどうしほど強く影響し合います。 この感度式は実対称系の孤立した固有値を対象とします。重複固有値ではモードの選び方が一意でなく、同じ式を無条件に用いません。

具体例

1自由度なら $\lambda=k/m$ なので、$\partial\lambda/\partial k=1/m$、$\partial\lambda/\partial m=-k/m^2$ です。$k=100$、$m=2$ ではそれぞれ0.5と−25。剛性を少し増やすと固有値は上がり、質量を少し増やすと下がると分かります。大きな設計変更では線形の見積りを再確認します。

ガウスの求積法(数値積分)
ガウスの求積法(数値積分)のアプリ教材図
$\displaystyle\int_{-1}^{+1}f(\xi)\,d\xi\approx\sum_{i=1}^{n}w_i\,f(\xi_i)$
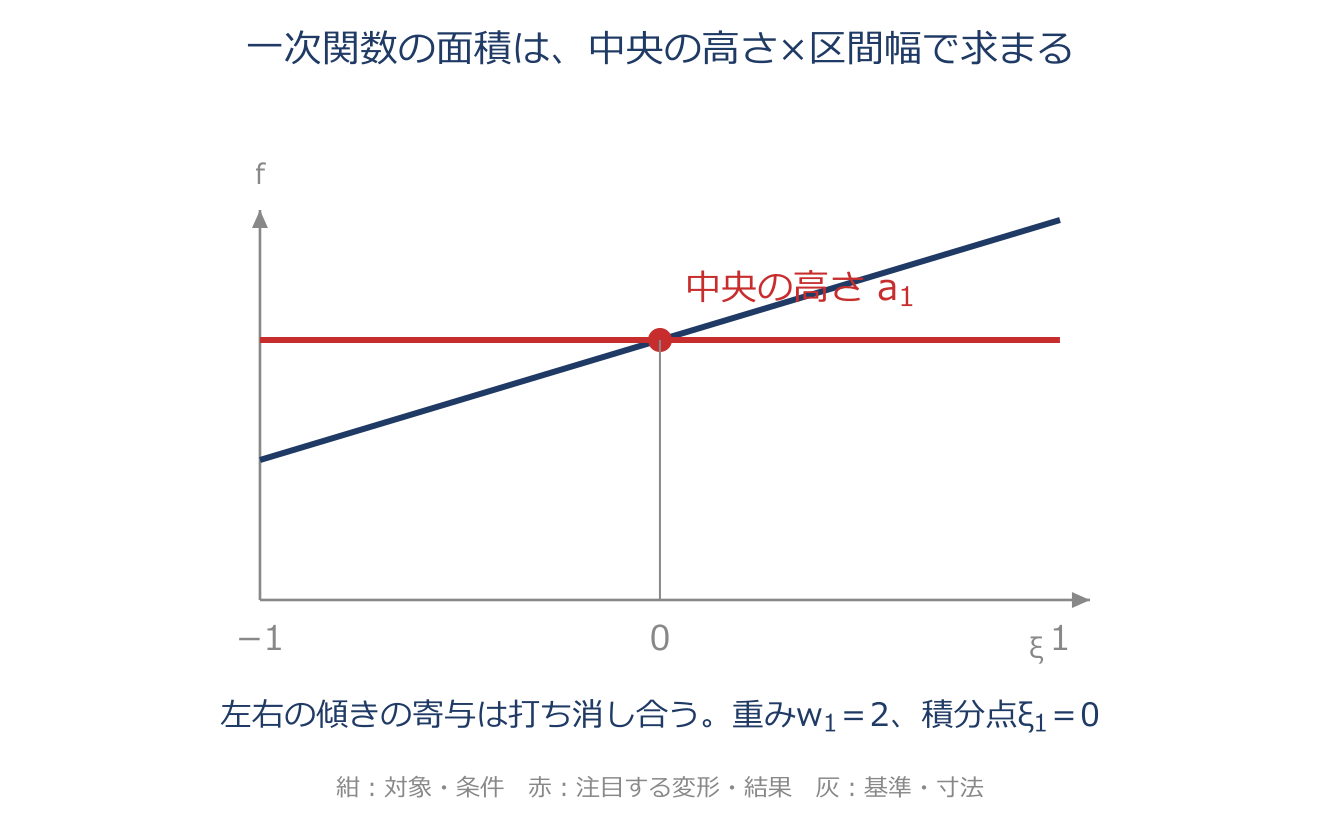
有限要素法で質量行列・剛性行列・外力ベクトルを計算するときに使う数値積分の方法です。区間 $-1\le\xi\le1$ の定積分を、いくつかの決まった点(積分点)$\xi_i$ での関数値 $f(\xi_i)$ に重み $w_i$ を掛けて足し合わせることで近似します。 $n$ は積分点の数。重みと積分点をうまく選ぶと、$(2n-1)$ 次以下の多項式ならぴったり厳密に積分できます。たとえば $n=1$ なら、積分点 $\xi_1=0$・重み $w_1=2$ とすれば1次関数まで厳密。少ない点数で高い精度が出るのが強みです。

具体例

$f(\xi)=3+2\xi$ の積分は $\int_{-1}^1(3+2\xi)d\xi=6$。1点ガウス積分でも、中央の値3に重み2を掛けて6です。一方 $f(\xi)=\xi^2$ では1点法はゼロとなり、正しい $2/3$ を出せません。1点で厳密なのは一次までだからです。

Guyanの静縮小法と静たわみモード
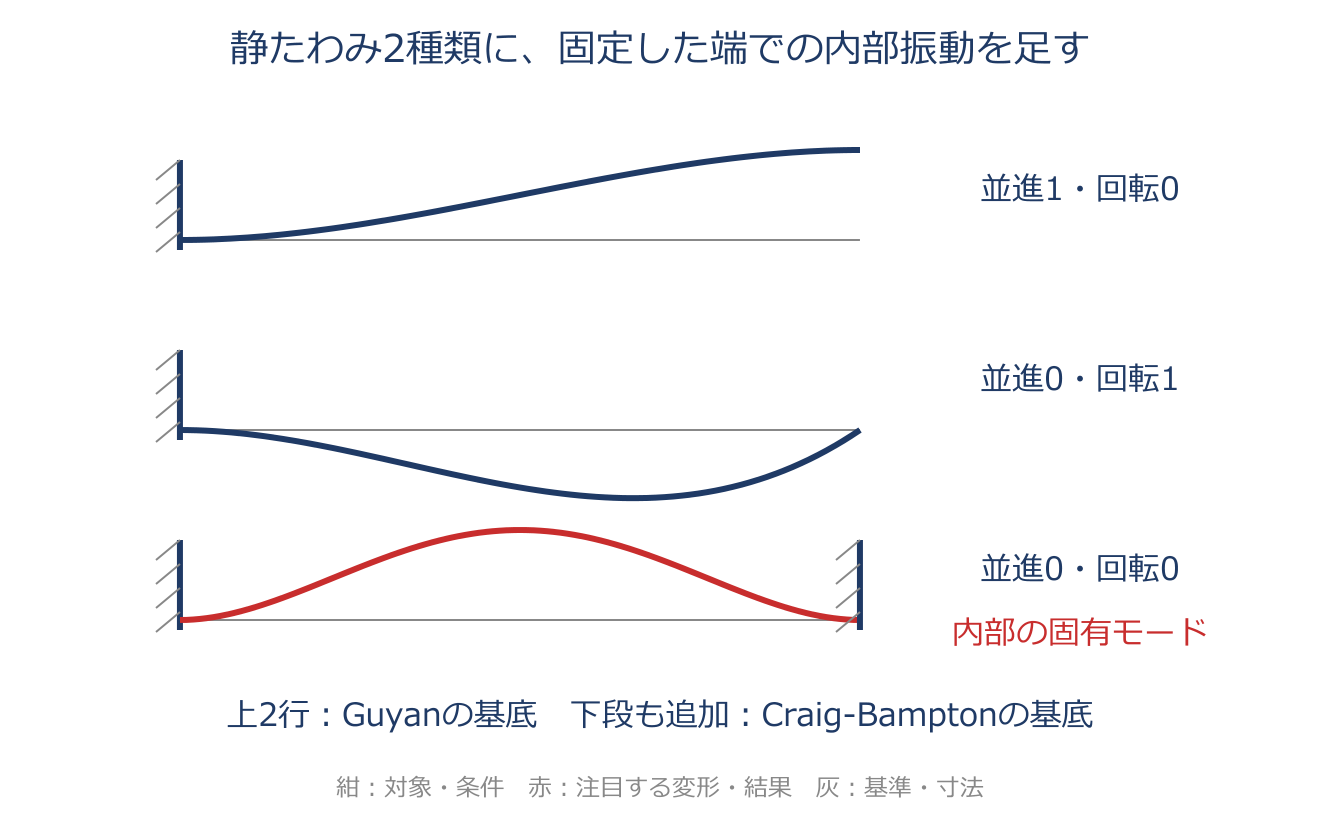
Guyanの静縮小法と静たわみモードのアプリ教材図
$\{x_d\}=-[K_{dd}]^{-1}[K_{da}]\{x_a\}$、$[T]=\begin{bmatrix}[I]\\-[K_{dd}]^{-1}[K_{da}]\end{bmatrix}$
大きなモデルの自由度を、残したい主自由度(添字 $a$)だけに減らす代表的な方法です。運動方程式から慣性(質量)の項を省き、消す自由度(添字 $d$)の式 $[K_{da}]\{x_a\}+[K_{dd}]\{x_d\}=\{0\}$ を $\{x_d\}$ について解くと $\{x_d\}=-[K_{dd}]^{-1}[K_{da}]\{x_a\}$。 これを使って全自由度を主自由度だけで表す変換行列 $[T]$ が得られます。ここで消す自由度は、主自由度に単位の変位を与えたときの静的なたわみの形(静たわみモード)で代表されます。内部変形の関係を作るときに慣性を省くため、低次モードは比較的近似しやすく、高次は精度が落ちます。縮小後の運動方程式から質量行列まで消すわけではありません。残す自由度には、大きな質量をもつ点や外力が働く点を選ぶとよいです。

具体例

全変位を $x=T x_a$ と表したら、縮小行列は $M_r=T^TMT$、$K_r=T^TKT$ です。内部変位の関係を作るときに慣性を無視することと、縮小後の質量をゼロにすることは違います。図の上2つのような、境界の単位並進・単位回転による静たわみを使います。

動縮小法とCraig-Bampton法
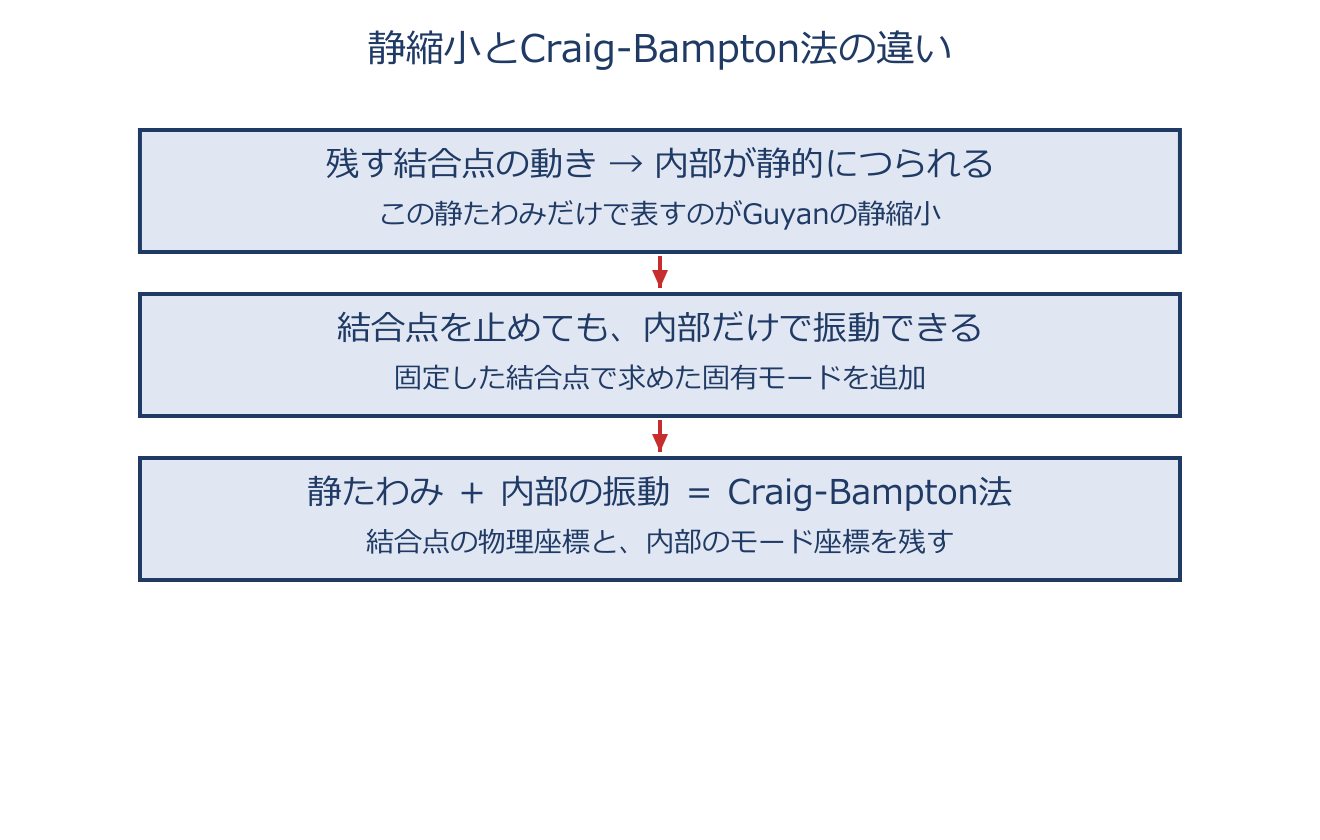
動縮小法とCraig-Bampton法のアプリ教材図
$[T]_{\text{CB}}=\begin{bmatrix}[I]&[0]\\-[K_{dd}]^{-1}[K_{da}]&[\Phi]\end{bmatrix}$
Guyanの静縮小法は内部の変形関係を作る際に慣性を省くため高次モードが苦手でした。これを補う縮小法が2つあります。動縮小法は、角振動数 $\omega$ の調和外力を仮定して質量項も残したまま自由度を減らす方法で、静縮小の $[K_{dd}]^{-1}[K_{da}]$ が $D_{dd}^{-1}D_{da}$($D_{ij}=K_{ij}-\omega^2M_{ij}$) に置きかわります。 着目する振動数まわりの応答を静縮小より精度よく表せますが、変換行列が $\omega$ に依存するのが難点です。Craig-Bampton法は、主自由度の変形による静たわみ($-[K_{dd}]^{-1}[K_{da}]$、Guyanと同じ)に加えて、主自由度を固定して求めた固有モード $[\Phi]$(拘束モード)も取り込む方法で、静たわみだけのGuyan法より高次の動的な特性まで表せ、精度が高い。結合部を拘束した内部の剛性が可逆なら、自由状態で剛体モードをもつ部分構造にも使えます。

具体例

$x_d=-K_{dd}^{-1}K_{da}x_a+\Phi q$ と読むと、前半が境界の動きにつられる変形、後半が内部モードの振幅 $q$ による変形です。境界変位がゼロでも後半は振動できます。残す境界自由度10、内部モード20なら、縮小後は30自由度です。

伝達関数合成法とその数値誤差対策
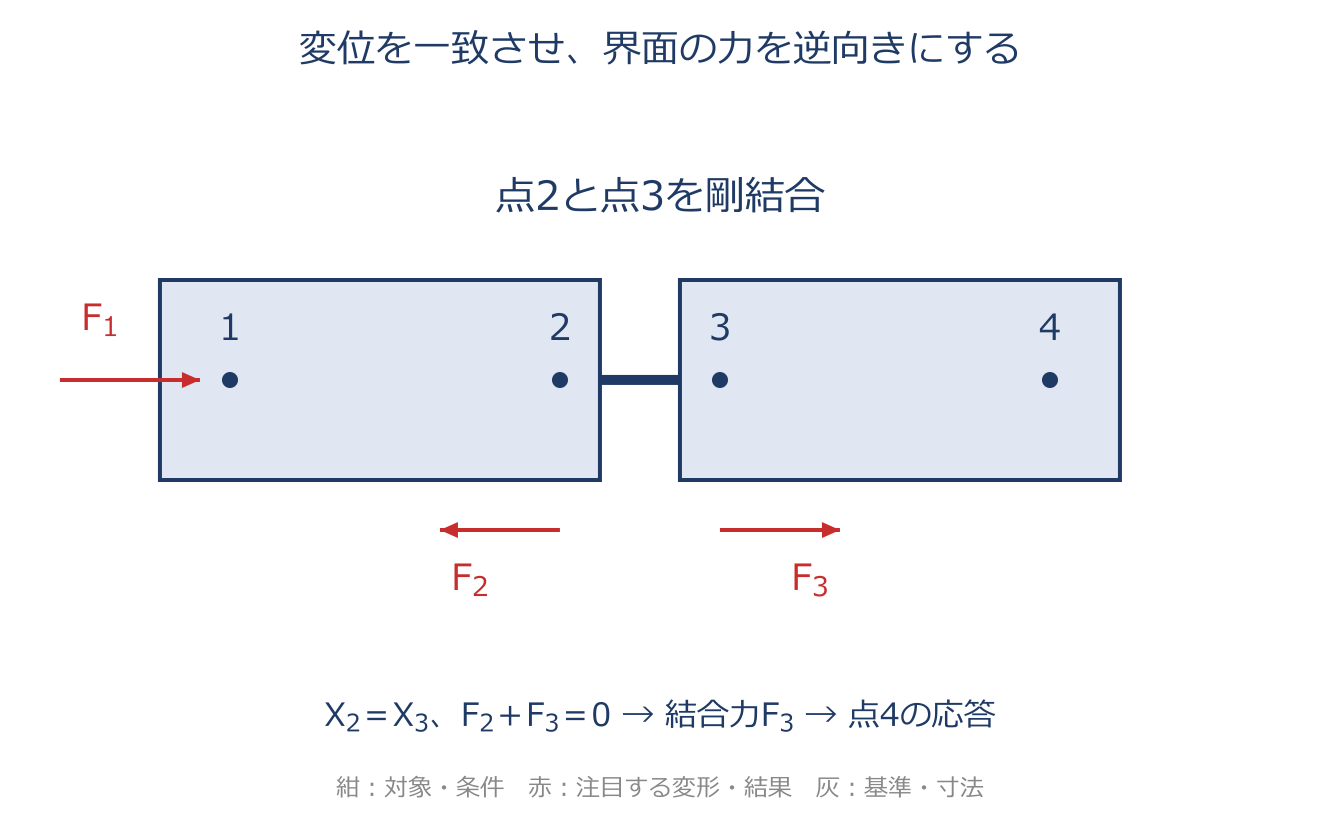
伝達関数合成法とその数値誤差対策のアプリ教材図
$X_4=H_{43}(H_{22}+H_{33})^{-1}H_{21}F_1$
各部品を伝達関数 $H_{ij}=X_i/F_j$(点 $j$ の力に対する点 $i$ の変位)で表し、結合の条件を使って全体の応答を求める方法です。たとえば部品1(点1,2)と部品2(点3,4)を点2と点3で剛結合し、点1を加振して点4の応答を求めるとき、結合部の変位が一致する $X_3=X_2$ と、作用・反作用 $F_2+F_3=0$ から結合力 $F_3=(H_{22}+H_{33})^{-1}H_{21}F_1$ が定まり、$X_4=H_{43}F_3$ に代入して上式を得ます。 内力を未知数として扱う陽解法と、作用・反作用で内力を消す動剛性結合法に分けられ、後者で自由度を消す過程では逆行列が要り、振動数によって誤差が拡大するので、ガウスの消去法で縮小する『縮小インピーダンス合成法』が使われます。また減衰の小さい系では、部品の固有振動数付近で行列が特異に近づき、偽の共振峰や反共振溝が現れることがあるため、和の行列を固有値分解して小さすぎる固有値を取り除く、あるいは固有振動数そのものを避けて隣の振動数から内挿・外挿する、といった対策をとります。

具体例

$X_2=H_{21}F_1+H_{22}F_2$、$X_3=H_{33}F_3$ とし、$F_2=-F_3$、$X_2=X_3$ を代入すると、$(H_{22}+H_{33})F_3=H_{21}F_1$。この連立方程式を解き、$X_4=H_{43}F_3$ へ入れます。式で逆行列を書いていても、実装で逆行列を丸ごと作る必要はありません。

拘束モード法による大規模モデルの縮小
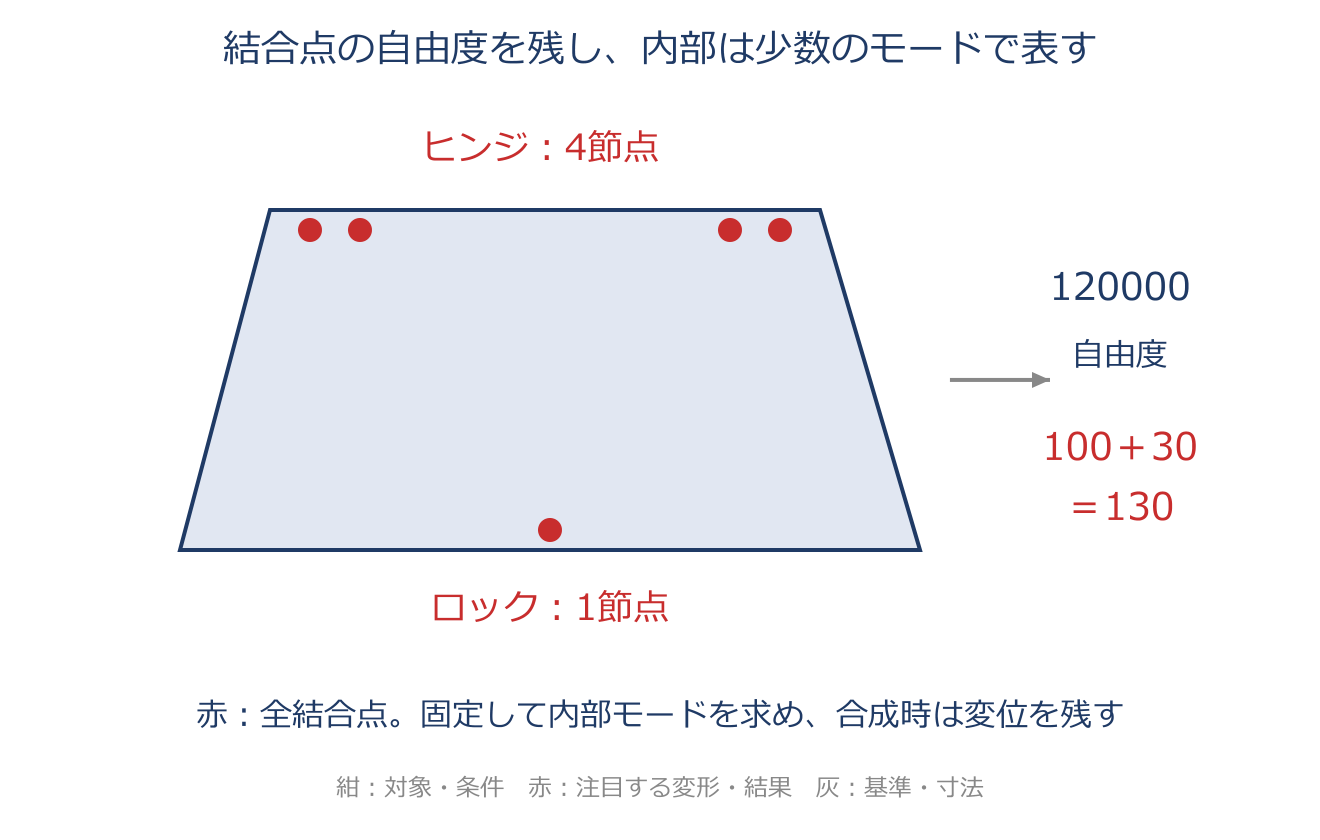
拘束モード法による大規模モデルの縮小のアプリ教材図
縮小後の自由度 = 拘束モード数 + 結合点数 × 節点自由度
形を変える可能性が少ない部品(たとえば自動車のボンネット)を拘束モード法で縮小し、全体解析の計算量を減らす手法です。拘束モード法は、ある部品の変形を、結合部・入力点の静的な変形が全体に及ぼす作用と、結合部・入力点を固定したときの部品の固有モード(拘束モード)の和で表します。 だから縮小するときは、ボデーとの全結合点を拘束点にします。縮小後の自由度は、採用した拘束モードの数に、残す結合点の自由度(結合点数×1節点あたりの自由度)を足した数になります。節点数がどれほど膨大でも、少数のモードと結合点だけで代表でき、自由度を大幅に減らせます。

具体例

節点20000、1節点6自由度なら元は120000自由度です。内部の拘束モードを100個、結合点5個の6自由度を残すなら、$100+5\times6=130$ 自由度になります。モードを求めるときに固定する点と、合成後も動かない支持点を混同しません。

第9章 結果の検証と考察

MAC(モード信頼性評価基準)
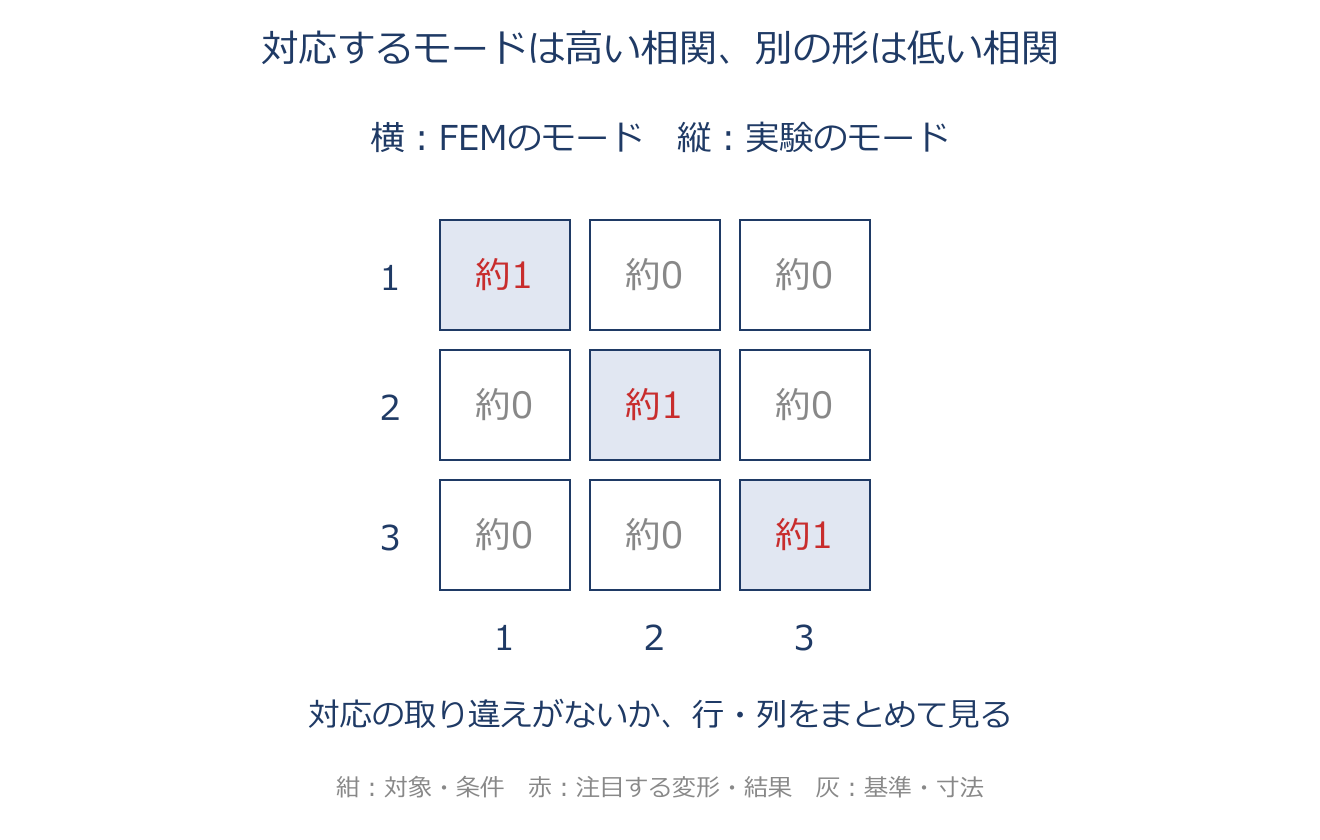
MAC(モード信頼性評価基準)のアプリ教材図
$\mathrm{MAC}=\dfrac{|\{\phi_i\}^{\mathsf H}\{\phi_j\}|^2}{(\{\phi_i\}^{\mathsf H}\{\phi_i\})(\{\phi_j\}^{\mathsf H}\{\phi_j\})}$
MAC(モード信頼性評価基準、モード相関係数とも呼ぶ)は、実験で測った振動の形(モード)と、FEMで計算した振動の形が『どれだけ似ているか』を0〜1の一つの数字で表すものさしです。2つのモードを向きを持った矢印(ベクトル)と見なし、向きがそろう、または全体の符号だけが逆なら1に、直角に近いほど0に近づきます。式は $\mathrm{MAC}=\dfrac{|\{\phi_i\}^{\mathsf H}\{\phi_j\}|^2}{(\{\phi_i\}^{\mathsf H}\{\phi_i\})(\{\phi_j\}^{\mathsf H}\{\phi_j\})}$ で、分子は2つの矢印の内積(重なり具合)の絶対値の2乗、分母はそれぞれの長さの2乗の積です。 分母はすでに「各長さの2乗の積」です。式にある内積を、さらに2乗しないよう注意します。同じ測定点・方向で比較し、1に近ければ形の相関が高いと判断します。モデル全体の妥当性は固有振動数なども併せて確認します。0に近ければその2つの形の相関が低いことを示します。モードが複素数のこともあるので右肩のHは共役転置を表します(実数モードなら普通の転置Tでよい)。実験とFEMの一致度を数値で突き合わせる、検証の主役の指標です。

具体例

$\phi=(1,2)^T$ と $\psi=(2,4)^T$ なら、内積10、長さの2乗は5と20なので、$\mathrm{MAC}=10^2/(5\times20)=1$。$\psi=(-2,-4)^T$ に符号を反転しても1です。振幅や全体の符号が違っても同じ形と判断します。振動数まで正しいことを保証する指標ではありません。

固有値方程式の残差とモードの直交性(妥当性の裏取り)
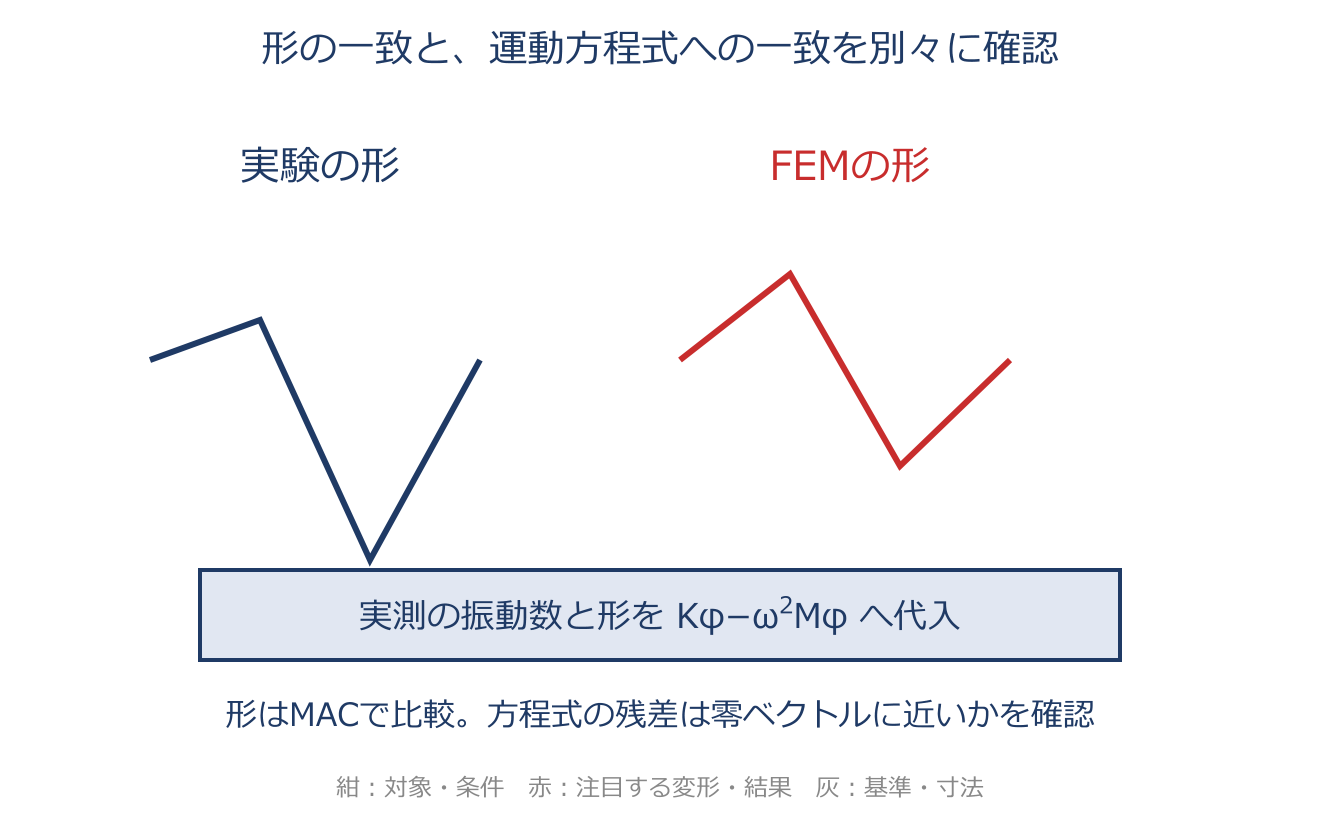
固有値方程式の残差とモードの直交性(妥当性の裏取り)のアプリ教材図
$[[K]-\omega_i^2[M]]\{\phi_i\}=\{0\}$、$\{\phi_i\}^{\mathsf T}[M]\{\phi_j\}=0\ (i\neq j)$
計算して得たモード(振動の形)が本当に正しいかを、行列を使って裏取りする2つの方法です。1つ目は残差のチェック。正しい固有角振動数 $\omega_i$ とモード $\{\phi_i\}$ なら、剛性行列 $[K]$ と質量行列 $[M]$ を使った $[[K]-\omega_i^2[M]]\{\phi_i\}$ がぴったりゼロベクトル $\{0\}$ になるはずです。実測モードを行列と同じ自由度・座標系へ対応付けて代入し、ゼロからどれだけ離れるかで、モデルと実機のずれを測れます。 2つ目は直交性。実対称な質量・剛性を持つ無減衰系で、異なる固有値に対応する2つのモード($i\neq j$)が $\{\phi_i\}^{\mathsf T}[M]\{\phi_j\}=0$、$\{\phi_i\}^{\mathsf T}[K]\{\phi_j\}=0$ を満たします。これは一方のモードの慣性力がもう一方の振動をまったく揺り動かさない、つまり各モードがエネルギー的に独立して干渉し合わないことを意味します。この直交性はモードの重ね合わせ計算が成り立つ土台でもあり、崩れていればモード抽出や質量行列の誤りを疑えます。MACがモードの形の一致を見るのに対し、こちらは固有振動数と行列の整合まで踏み込んで確かめる検証手段です。 残差の大きさを比較する際は、モードの振幅の規格化をそろえます。単にモード全体を小さくして残差を小さくするのでは、検証になりません。

具体例

$K=\begin{bmatrix}2&-1\\-1&2\end{bmatrix}$、$M=I$、$\phi=(1,1)^T$、$\omega^2=1$ なら、$K\phi-\omega^2M\phi=(0,0)^T$ です。同じ形でも $\omega^2=2$ を入れると残差は $(-1,-1)^T$。MACだけでは見えない振動数との不整合が分かります。

コンプライアンスのモード展開(レジデュー・損失係数)
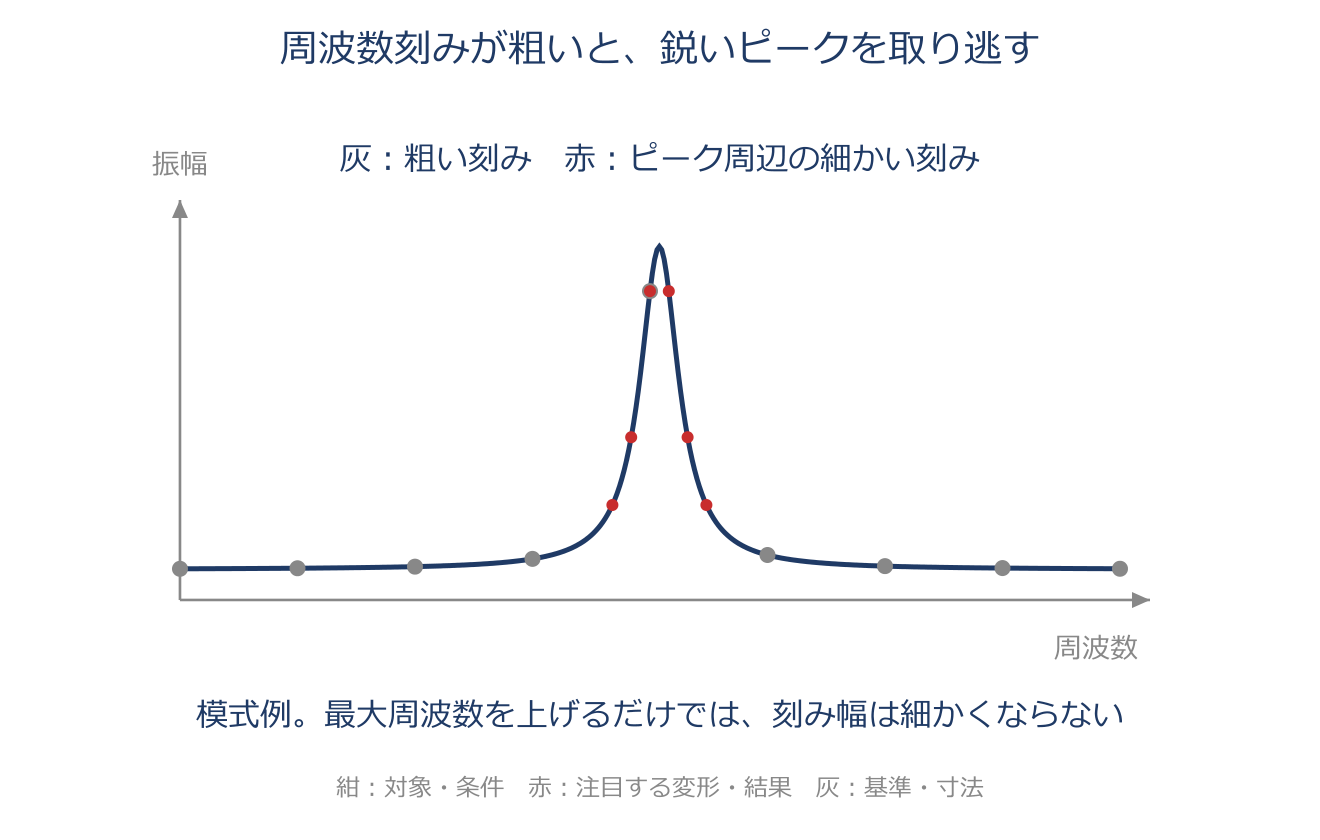
コンプライアンスのモード展開(レジデュー・損失係数)のアプリ教材図
$G_{ij}=\sum_r \dfrac{R_{r,ij}}{1-\beta_r^2+j\eta_r}$、$R_{r,ij}=\dfrac{\phi_{r,i}\,\phi_{r,j}}{m_r\,\omega_r^2},\quad \beta_r=\dfrac{\omega}{\omega_r}$
点jを押したとき点iがどれだけ動くか、という周波数ごとの応答(コンプライアンス、周波数応答関数)$G_{ij}$ を、一つ一つの固有モードの寄与を足し合わせて表した式です。$G_{ij}=\sum_r \dfrac{R_{r,ij}}{1-\beta_r^2+j\eta_r}$ で、各モードrのレジデュー(モード定数)$R_{r,ij}=\dfrac{\phi_{r,i}\phi_{r,j}}{m_r\omega_r^2}$ はそのモードの入力点・観測点間の柔らかさへの寄与にあたり、モードの形とモード質量・固有角振動数で決まります。 異なる点の間ではモード成分の符号により負にもなります。$\beta_r=\omega/\omega_r$ は加える振動数と固有振動数の比で、1に近づくと分母が小さくなって共振のピークが立ちます。分母の虚部 $\eta_r$ は損失係数で、ばねをゆらすたびの摩擦熱のような減衰です。粘性減衰が速さ($c\omega$)に比例するのと違い、本章のモデルでは振動数によらない一定値として与えます。鋭い共振ほど、周波数の刻み幅 $\Delta f$ を細かく取らないとピークのてっぺんを取りこぼし、実験と比べて見かけ上ずれてしまう点が検証の勘どころです。

具体例

1モードで $R=0.001\,\mathrm{m/N}$、$\eta=0.02$ とすると、$\omega=\omega_r$ では $|G|=|R/(j\eta)|=0.05\,\mathrm{m/N}$。この付近を粗い刻みで計算すると、大きなピークを見落とします。入力点や観測点のモード成分がゼロなら、そのモードの $R$ もゼロです。

手計算による固有振動数の検算(片持ちはり理論式・材料依存性)
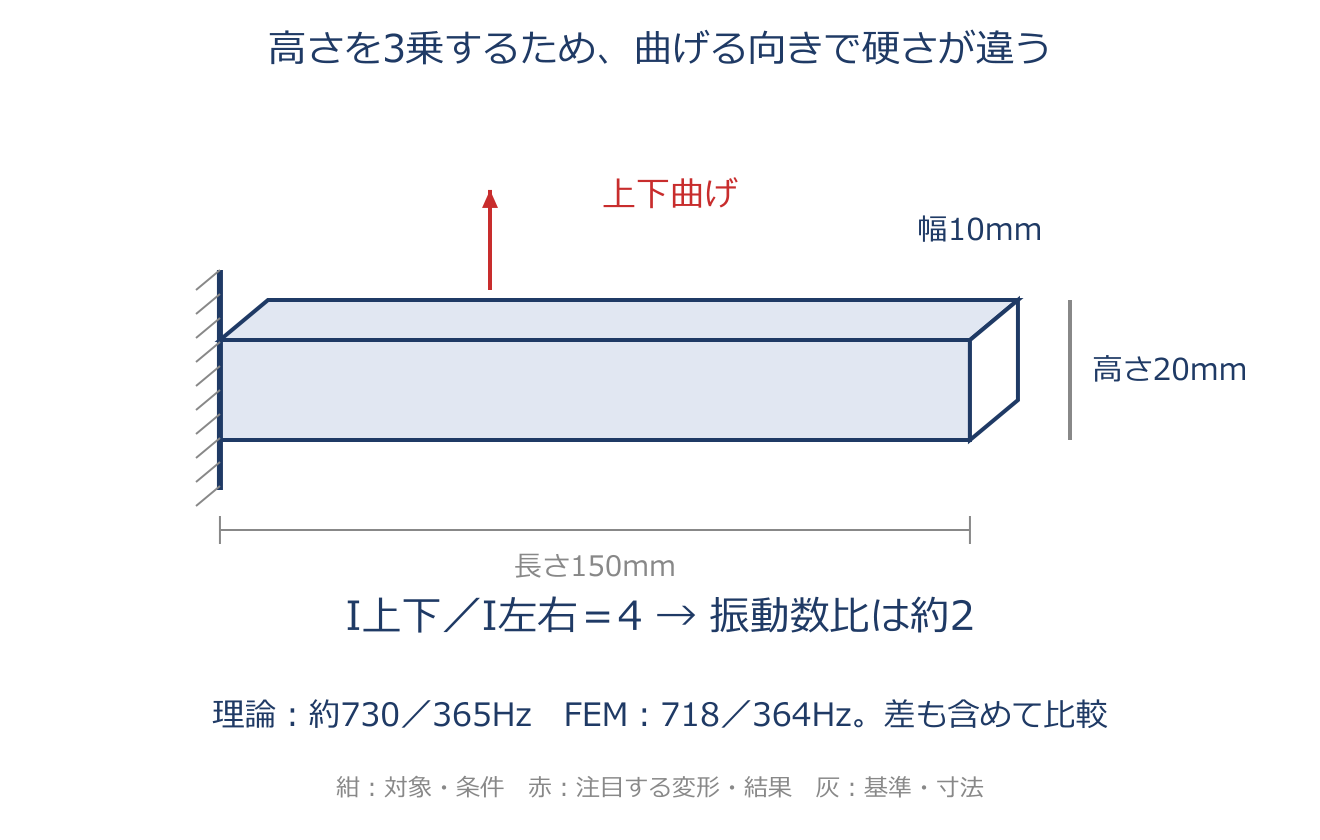
手計算による固有振動数の検算(片持ちはり理論式・材料依存性)のアプリ教材図
$f=\dfrac{3.51}{2\pi L^2}\sqrt{\dfrac{EI}{\rho A}}$、$I=\dfrac{bh^3}{12},\quad \omega\propto\sqrt{\dfrac{E}{\rho}}$
FEMの固有振動数が桁違いに間違っていないかを、手計算で当たり付けする2つの定番です。1つ目は片持ちはり(一端を固定し他端が自由なはり)の曲げ1次固有振動数 $f=\dfrac{3.51}{2\pi L^2}\sqrt{\dfrac{EI}{\rho A}}$($L$長さ、$E$ヤング率、$I$断面2次モーメント、$\rho$密度、$A$断面積)です。 矩形断面では $I=bh^3/12$ で、曲げる向きを変えると幅bと高さhが入れ替わって $I$ が変わるため、上下曲げと左右曲げで固有振動数に差が出ます。たとえば幅10×高20なら寸法比2で約2倍差、高い方が高さの大きい向きの曲げです。2つ目は材料依存性で、固有角振動数は剛性と質量の比の平方根 $\omega\propto\sqrt{\dfrac{E}{\rho}}$ なので、形を変えずヤング率を $b$ 倍・密度を $a$ 倍にすると $\omega$ は $\sqrt{b/a}$ 倍になります。解析をやり直さずに材料変更の影響をさっと見積もれます。ギターの弦が、強く張る(剛性↑)ほど高い音、太く重い(質量↑)ほど低い音になるのと同じ理屈です。

具体例

幅10mm・高さ20mmなら、上下曲げの $I=10\times20^3/12\approx6667\,\mathrm{mm^4}$、左右曲げは $20\times10^3/12\approx1667\,\mathrm{mm^4}$。比は4なので、同じ長さと質量なら振動数比は $\sqrt4=2$ です。長さを2倍にすると、理論式の振動数は4分の1になります。

不つり合い強制振動の振幅・位相と危険速度(rpm)
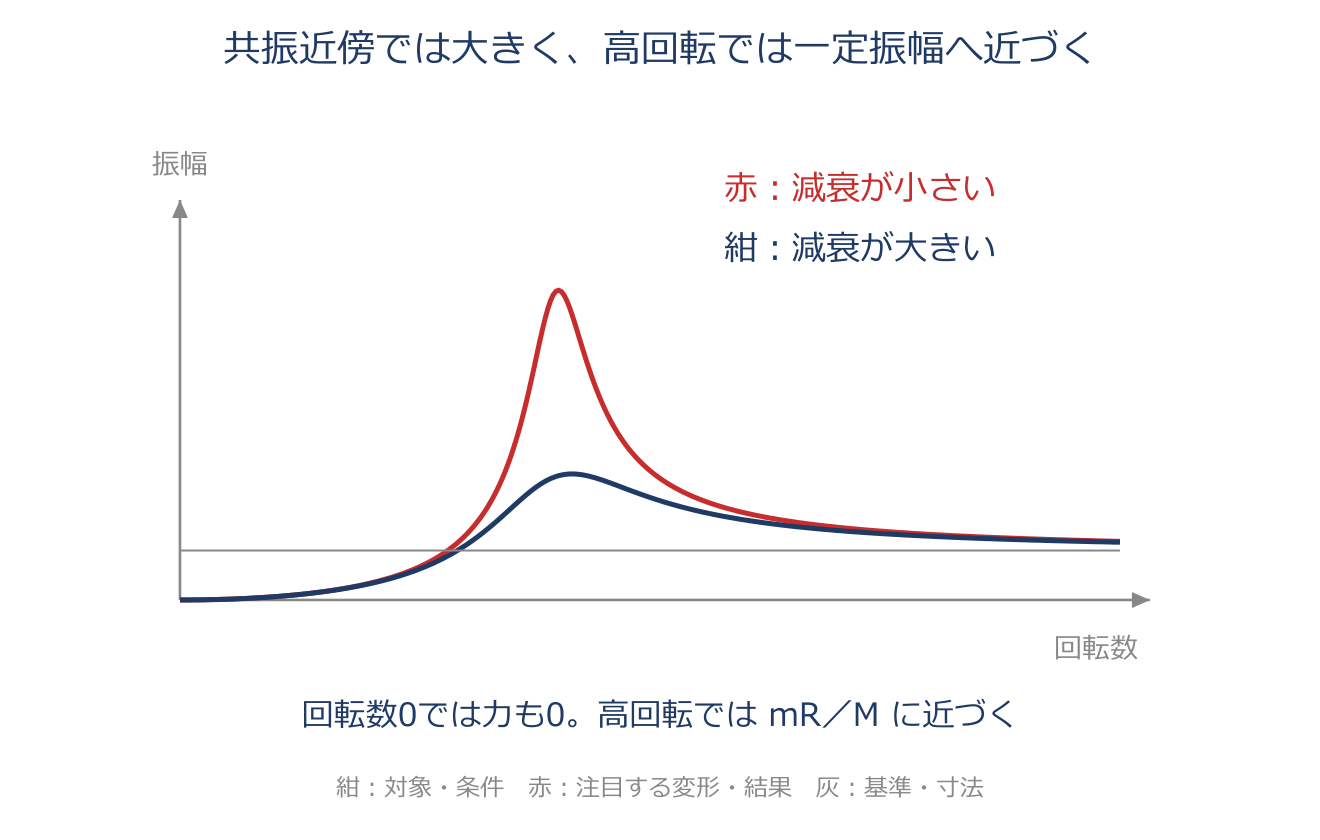
不つり合い強制振動の振幅・位相と危険速度(rpm)のアプリ教材図
$A=\dfrac{mR\omega^2}{\sqrt{(k-M\omega^2)^2+(c\omega)^2}}$、$N\,[\text{rpm}]=f\,[\text{Hz}]\times 60$
回転機械のアンバランス(偏った質量 $m$ が半径 $R$ に付いた状態)が生む遠心力 $f=mR\omega^2\sin\omega t$ で、質量$M$・ばね$k$・減衰$c$の1自由度系が揺らされるときの定常振幅と位相です。振幅は $A=\dfrac{mR\omega^2}{\sqrt{(k-M\omega^2)^2+(c\omega)^2}}$ で、小減衰では固有振動数付近に振幅の極大が現れます。 分子も回転数で変わるため、ピーク位置が固有振動数と厳密に同じとは限りません。位相遅れは共振点をはさんでほぼ0から $\pi$ へと大きく変化します。回転数を上げて $\omega$ が $\sqrt{k/M}$ よりずっと大きくなると、$A$ は一定値 $mR/M$ に頭打ちになり、一定値へ近づきます。ピークの高さには、とくに減衰 $c$ が効きます。共振点を回転数に直すには $N[\text{rpm}]=f[\text{Hz}]\times60$(1Hz=1秒1回=1分60回)を使い、ある回転数まで共振させたくなければ、剛性を上げて固有振動数をその回転数相当より高く設計します。洗濯機の脱水で、ある回転数だけガタガタ大きく揺れ、回転が上がると落ち着くのがこの現象です。

具体例

$m=0.01\,\mathrm{kg}$、$R=0.02\,\mathrm m$、$M=2\,\mathrm{kg}$ なら、高速側は $A\to mR/M=0.0001\,\mathrm m=0.1\,\mathrm{mm}$。固有振動数200Hzは $200\times60=12000\,\mathrm{rpm}$ に相当します。Hzとrpmをそのまま比較してはいけません。

歪エネルギー分担率によるばね定数調整
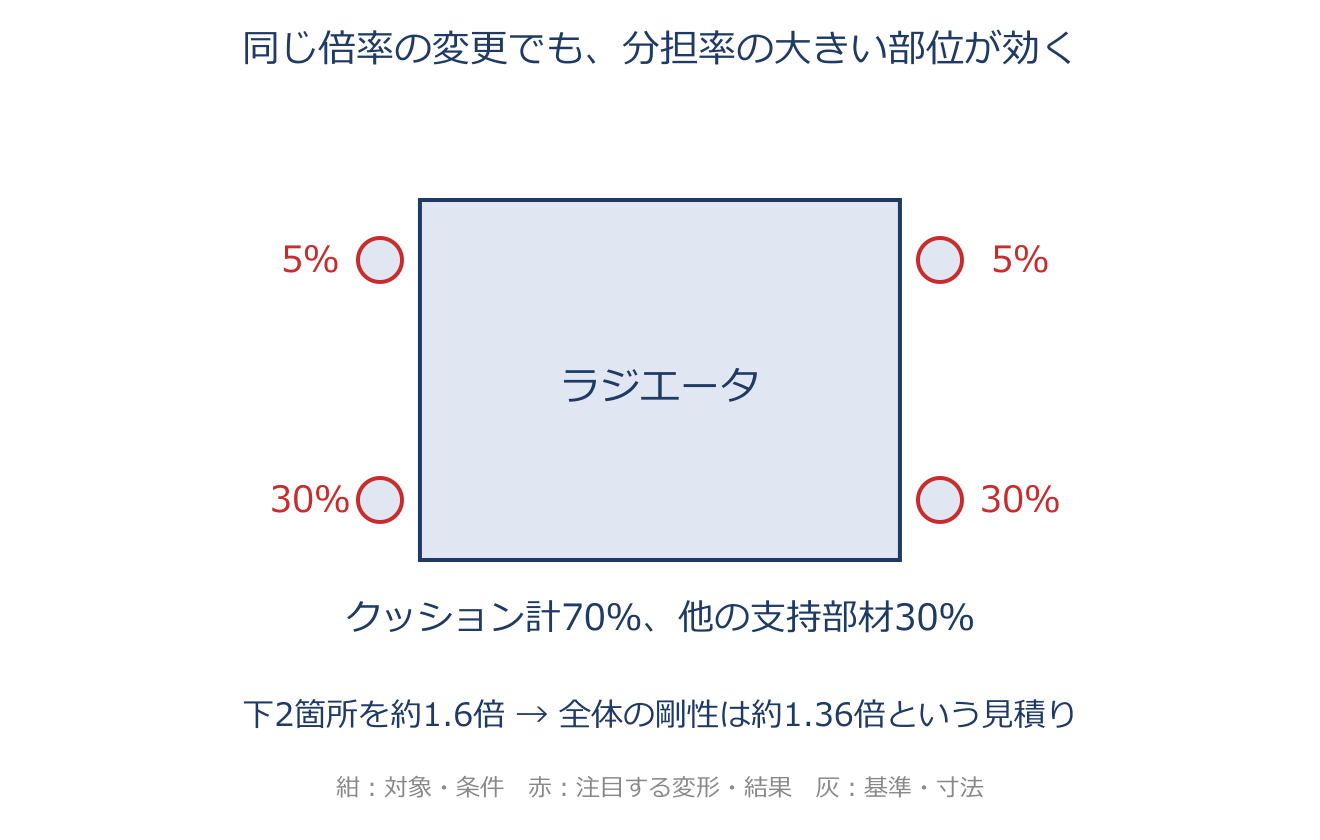
歪エネルギー分担率によるばね定数調整のアプリ教材図
$\dfrac{k_{\text{new}}}{k_{\text{old}}}=\left(\dfrac{f_{\text{new}}}{f_{\text{old}}}\right)^2\approx\sum_i \dfrac{e_i\,x_i}{100}$
剛体を何本かのばね(クッション)で支える系で、固有振動数を目標まで上げるのに『どのばねを何倍にすればよいか』を、歪エネルギー分担率から逆算する方法です。固有振動数は $f=\dfrac{1}{2\pi}\sqrt{k/m}$ なので、全体のばね定数を何倍にすべきかは $\dfrac{k_{\text{new}}}{k_{\text{old}}}=\left(\dfrac{f_{\text{new}}}{f_{\text{old}}}\right)^2$ です。 各ばねが全体の硬さにどれだけ効いているかの割合が歪エネルギー分担率 $e_i$[%]で、あるばねだけを $x_i$ 倍にしたときのモード形が変わらないと近似した全体倍率は $\sum_i\dfrac{e_i x_i}{100}$(変えない所は $x=1$)。これを目標倍率に等しいと置いて $x$ を解きます。効き目の大きい(分担率の高い)ばねほど、少し硬くするだけで目標に届きます。変更後はモード形も変わり得るため、固有値解析で確認します。

具体例

12Hzを14Hzへ上げる目標倍率は $(14/12)^2=49/36\approx1.361$。変更する下側ばねの分担率が60%なら、$0.6x+0.4=1.361$ より $x\approx1.60$ です。上側の10%だけなら $0.1x+0.9=1.361$ より約4.61倍が必要です。

歯車かみ合い周波数
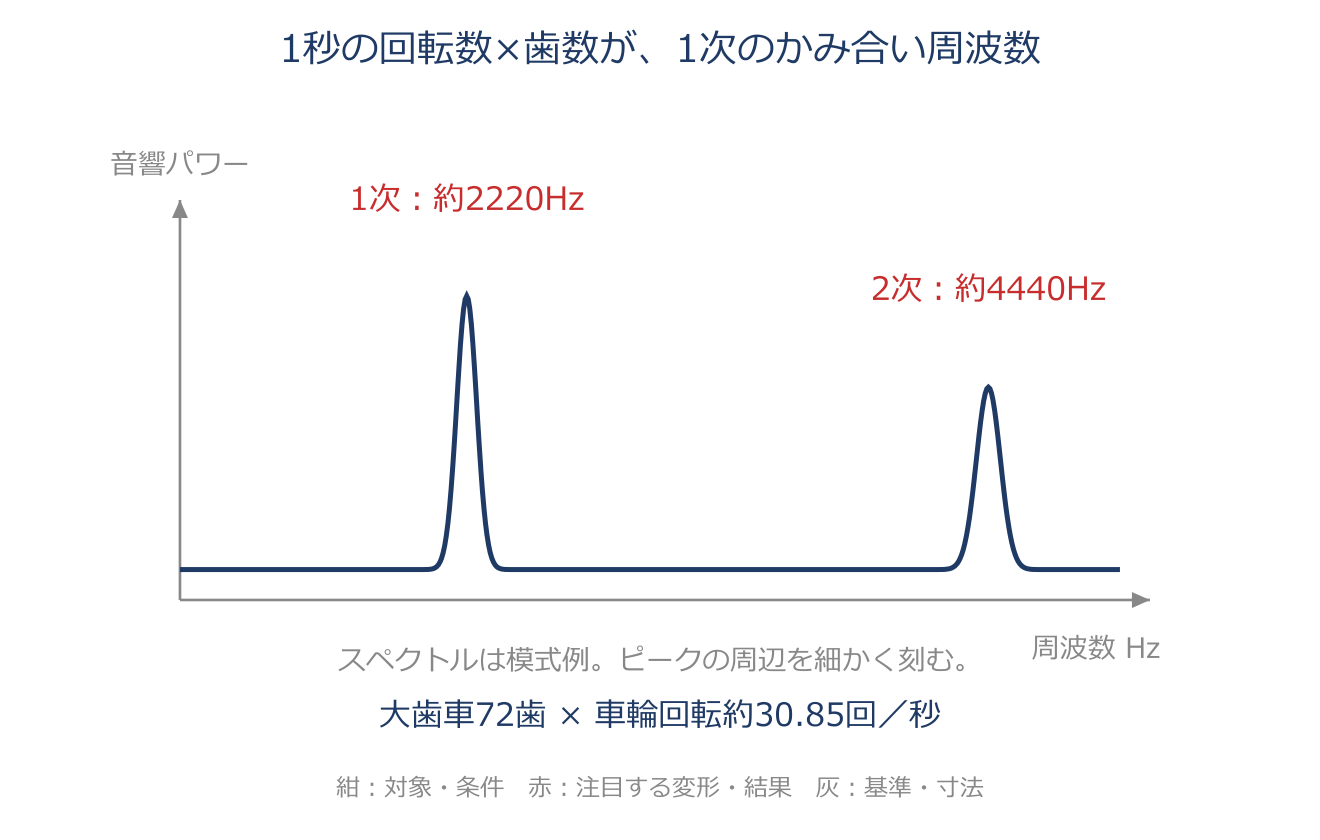
歯車かみ合い周波数のアプリ教材図
$f_{\text{mesh}}=n_{\text{rev}}\times Z\times k\quad(k=1,2,\dots)$
歯車が出す振動や騒音の主役となるのが、歯がかみ合うたびに生じる『かみ合い周波数』です。$f_{\text{mesh}}=n_{\text{rev}}\times Z\times k$ で、$n_{\text{rev}}$ は毎秒の回転数、$Z$ はその歯車の歯数、$k$ はかみ合いの次数(1次,2次,…)です。 1回転で歯数ぶんのかみ合いが起こるので、1次は回転数×歯数、2次はその2倍…と並びます。BEMなどで音のスペクトル(周波数ごとの大きさ)を計算・検証するとき、図に出たピークがどの次数のかみ合いかをこの式で当たり付けします。ただしピークの高さや位置を正しく出すには、周波数の刻み幅 $\Delta f$ をピーク間隔だけでなく個々のピーク幅に対しても十分細かく取り、山どうしを分離できるようにする必要があります。

具体例

大歯車72歯が毎秒30.85回転なら、1次は $30.85\times72=2221.2\,\mathrm{Hz}$、2次は $4442.4\,\mathrm{Hz}$ です。rpmで与えられた回転数は先に60で割ります。スペクトルのピークがこの周波数の近くにあるかを照合します。

ランダム振動のPSD入出力関係(1入力・2入力)
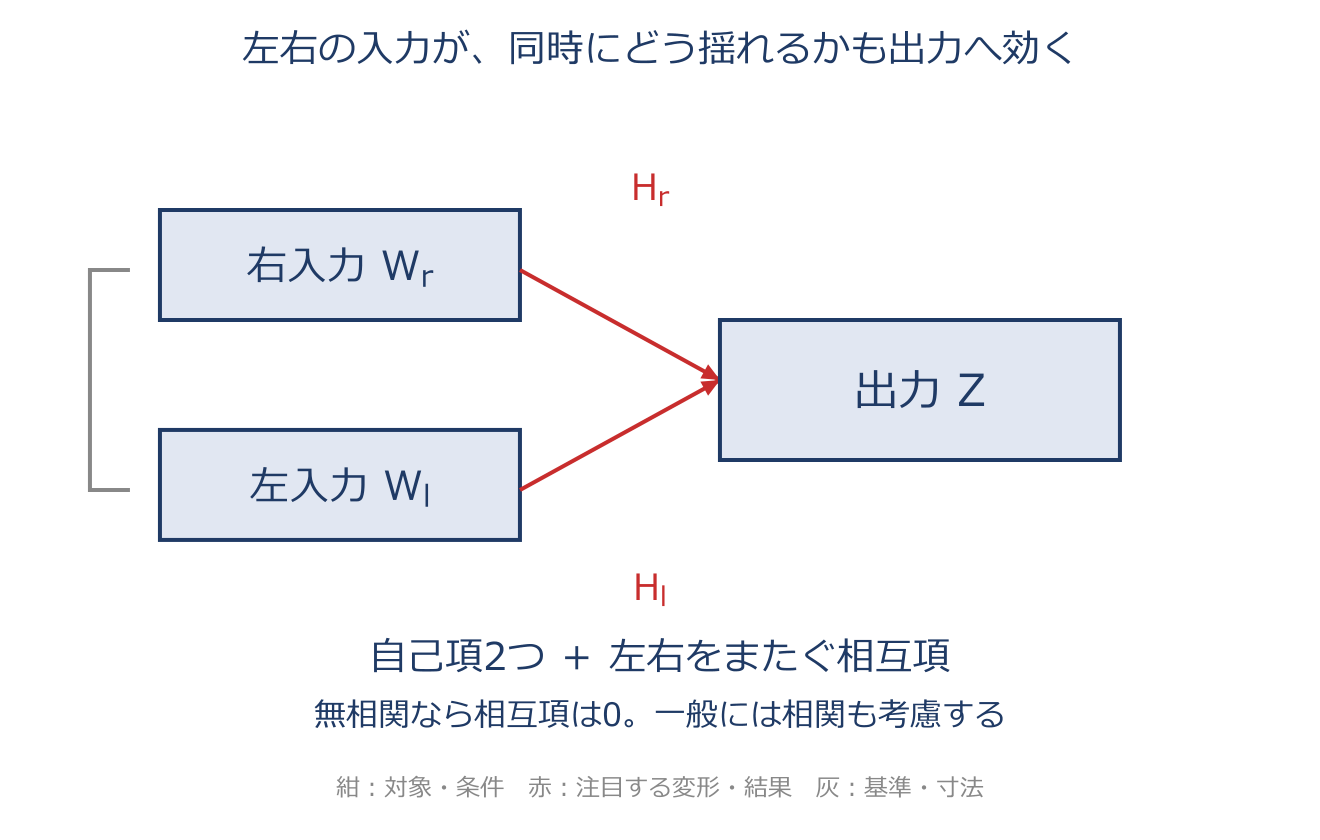
ランダム振動のPSD入出力関係(1入力・2入力)のアプリ教材図
$P_0=|H|^2P_i$、$P_z=|H_R|^2P_{RR}+2\,\mathrm{Re}(H_R^{*}H_L P_{RL})+|H_L|^2P_{LL}$
ランダム(でたらめ)な揺れが入る線形な系で、入力と出力の『強さの周波数分布』(パワースペクトル密度、PSD)がどう結ばれるかの式です。入力が1つなら出力PSDは $P_0=|H|^2P_i$ で、周波数応答関数 $H$ が2乗で効くのがポイントです。PSDは振幅の2乗に対応するため、$|H|$ の1乗ではなく2乗を掛けます。入力が2つ(たとえば鉄道の左右レールの凹凸)あって出力が $Z=H_RW_R+H_LW_L$ のときは、$|H_R|^2P_{RR}+|H_L|^2P_{LL}$ だけでは足りず、左右の相関を表すクロススペクトル $P_{RL}$ の項まで含めた $P_z=|H_R|^2P_{RR}+2\,\mathrm{Re}(H_R^{*}H_LP_{RL})+|H_L|^2P_{LL}$ が一般形です。 2つの入力が無相関ならクロス項が消えて単純な和になります。なお鉄道では鉄車輪が軌道の凹凸をほぼそのままなぞるので、車輪位置の加速度PSD $P_i$ は軌道高低不整のPSDと一対一に対応し、その $P_i$ を通して線路の凸凹が車体の揺れに反映されます。 ここでは $P_{RL}=\langle W_R^*W_L\rangle$ と定義します。入力と出力が同じ物理量なら伝達関数が無次元になる場合もありますが、PSDでは振幅の2乗を扱うため、やはり $|H|^2$ が必要です。

具体例

1入力で $|H|=3$、入力PSDが2なら、出力PSDは $3^2\times2=18$ です。2入力の伝達関数がともに1、各入力PSDが1なら、無相関では出力2。同じ信号なら足して振幅2となるためPSDは4で、クロス項を無視できません。

応答スペクトル法(刺激係数・加速度応答スペクトル・SRSS)
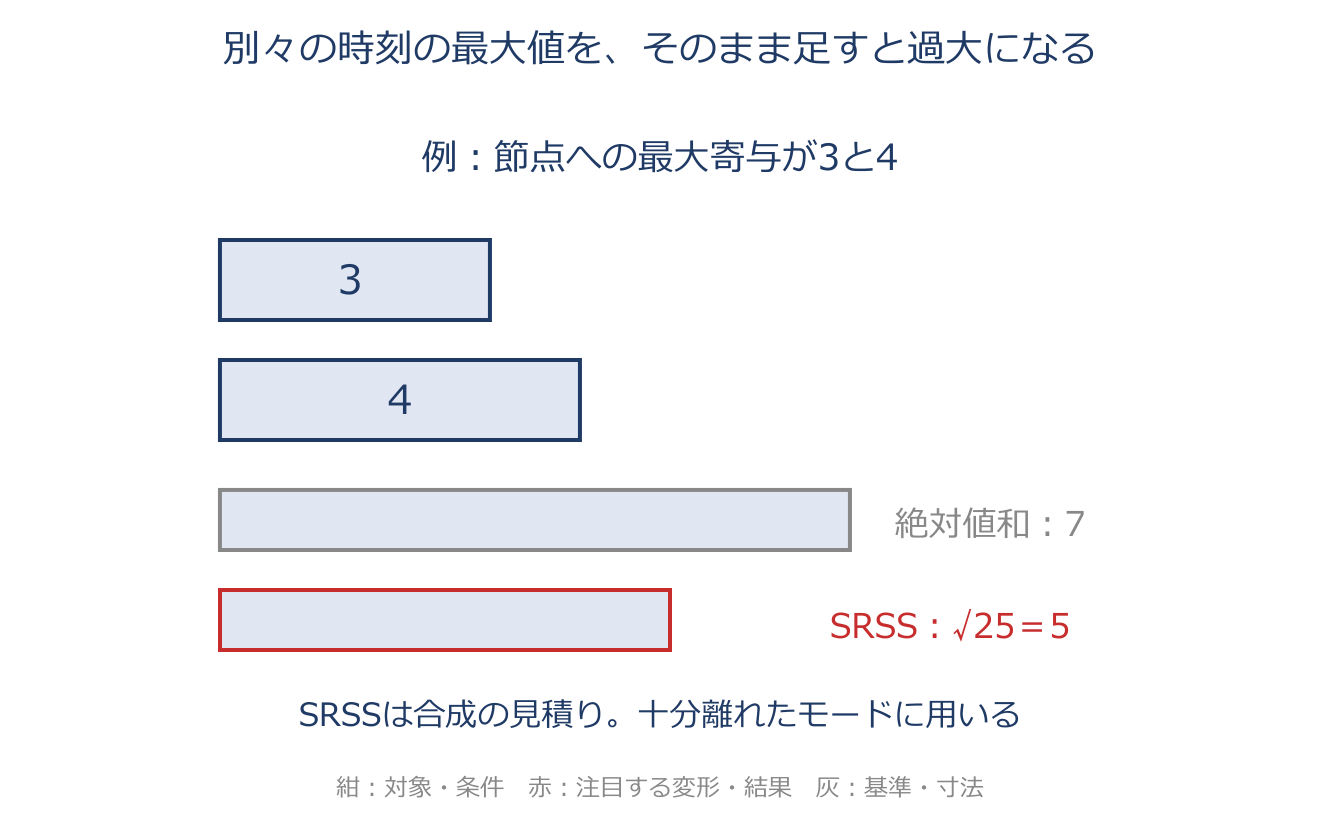
応答スペクトル法(刺激係数・加速度応答スペクトル・SRSS)のアプリ教材図
$\ddot q_i+2\zeta_i\omega_i\dot q_i+\omega_i^2 q_i=-\beta_i\,\ddot z$、$y_{j,\max}\approx\sqrt{\sum_i\left(\phi_{ji}\,\dfrac{\beta_i S_{a,i}}{\omega_i^2}\right)^2}$
応答スペクトル法は、時刻歴全体を再現する代わりに、節点ごとの最大応答を見積もる方法です。各モードは刺激係数 $\beta_i$ を持つ1自由度系として扱います。変位換算用の加速度スペクトルを $S_a=\omega_i^2S_d$ と定義すれば、最大モード座標は $q_{i,\max}=|\beta_i|S_d=|\beta_i|S_a/\omega_i^2$ です。 $S_d$ は単位刺激係数の1自由度系の最大相対変位です。この換算用スペクトルと、最大絶対加速度を直接並べたスペクトルは厳密には同一ではありません。モードごとの最大は同時に生じないため、絶対値和は大きい側の見積りになります。十分離れたモードには自乗和の平方根(SRSS)を用います。近接したモードでは相関が強く、この合成の誤差に注意します。 各モードの周期と減衰比に応じて読み取るため、式欄ではモードごとの値を $S_{a,i}$ と書いています。

具体例

十分離れた2モードの変位寄与が最大3mmと4mmなら、SRSSは $\sqrt{3^2+4^2}=5\,\mathrm{mm}$。絶対値和の7mmは、両者が同じ向きに同時に最大になる想定です。近接モードには相関を考慮する合成方法が必要になります。

周波数応答の振幅・位相の読み方
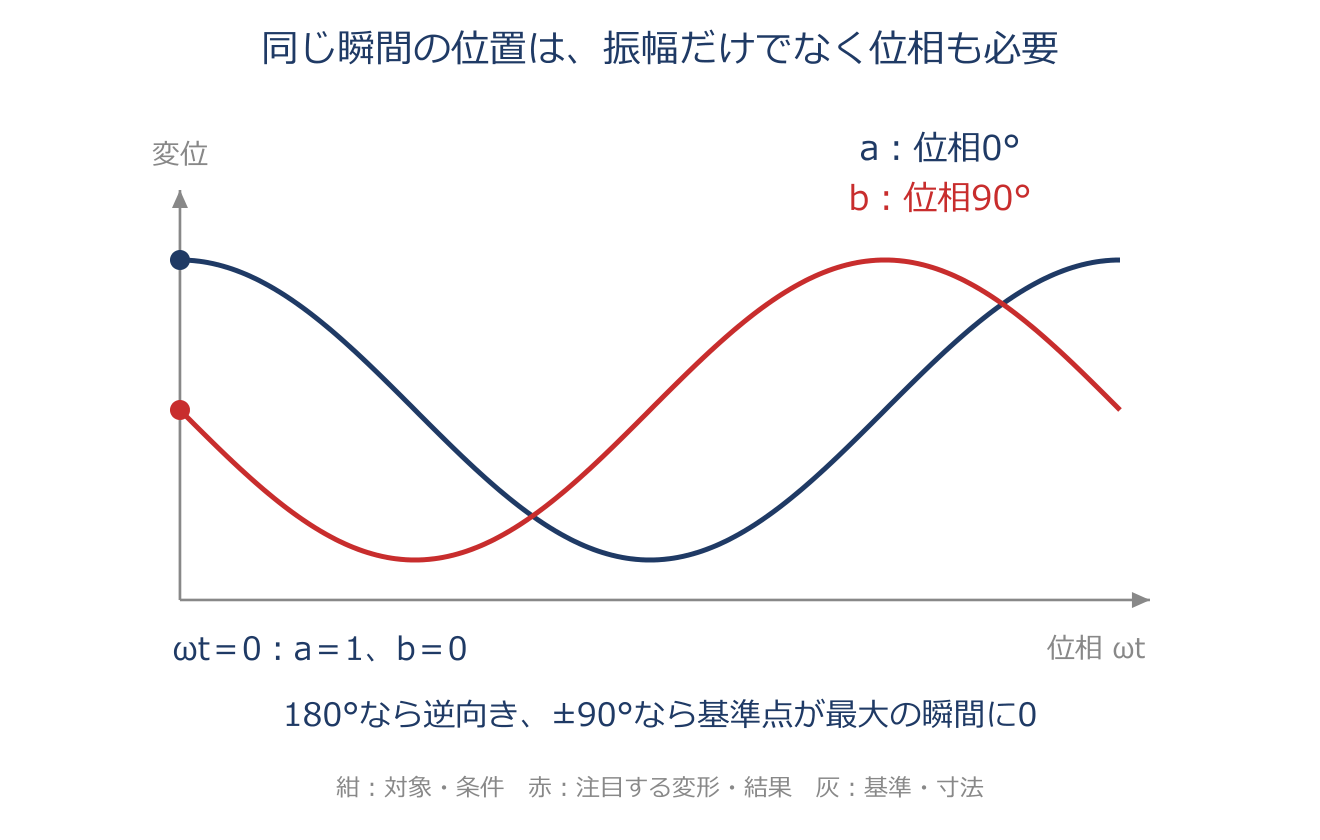
周波数応答の振幅・位相の読み方のアプリ教材図
$x(t)=A\cos(\omega t+\varphi)$
周波数応答解析の結果は、各点の『振幅 $A$』と『位相 $\varphi$』で与えられ、ある点の変位は $x(t)=A\cos(\omega t+\varphi)$ と書けます。大事なのは、振幅の数字だけ見ると各点が同じ瞬間にどう動くかを取り違える点です。基準の点が正方向に最大になる瞬間(ここを $t=0$ とする)に、別の点がどちら向きにどれだけ動いているかは、位相差で決まります。 位相差0°なら基準と同時に最大、90°なら基準が最大の瞬間ちょうど0、180°なら基準と逆向きに最大(−A)、−90°でもその瞬間は0です。行進で、隣の人と足並みがそろっている(位相差0)か、1周期の4分の1ずれている(90°)か、完全に逆(180°)かで、ある瞬間の足の位置が違うのと同じです。周波数応答の結果を実際の動きとして読むには、振幅と一緒に必ず位相を読む習慣が欠かせません。

具体例

基準を $x_a=1\cos\omega t$、別の点を $x_b=2\cos(\omega t+\pi/2)$ とします。$t=0$ ではAは1、Bは $2\cos(\pi/2)=0$。Bの振幅が2だからその瞬間も2、とはなりません。90度の位相差は1周期の4分の1に対応します。

アプリ教材原本をWeb向けに掲載。更新:2026年10月30日。本サイトは日本機械学会による公認・監修を示すものではありません。

スマートフォンで開く

計算力学技術者

QR code

カメラでQRコードを読み取り、スマートフォンでアプリを入手。

safa-lang.com/download/cae/