無料学習ライブラリ / 全公式91項目

振動力学2級の全公式集

アプリ教材の全公式を無料で読めます。章から探すか、検索して項目を開いてください。会員登録・アプリの購入は不要です。

第1章 計算力学のための数学の基礎

転置行列とその公式
$([A][B])^T=[B]^T[A]^T$ $([A]^T)^T=[A]$
転置は、横の並びを縦へ、縦の並びを横へ移す操作です。成分$a_{ij}$は転置後の$j$行$i$列へ移ります。 積では$([A][B])^T=[B]^T[A]^T$です。実際に$(AB)_{ij}=\sum_k a_{ik}b_{kj}$を転置すると、成分は$\sum_k a_{jk}b_{ki}$となり、$B^TA^T$の成分と一致します。サイズの確認も役立ちますが、正方行列ではサイズだけで順序を判定できません。 和と定数倍では$([A]+[B])^T=[A]^T+[B]^T$、$(s[A])^T=s[A]^T$です。2回転置すれば元へ戻ります。

具体例

$[A]=\begin{bmatrix}1&2\\3&4\end{bmatrix}$、$\{x\}=\begin{bmatrix}5\\6\end{bmatrix}$なら$[A]\{x\}=\begin{bmatrix}17\\39\end{bmatrix}$です。転置した$[17\ 39]$は$\{x\}^T[A]^T$で再現できます。

行列式と余因子展開
$\det\begin{bmatrix}a&b\\c&d\end{bmatrix}=ad-bc$
行列は数の表、行列式はその表から計算する一つの数です。2行2列なら、右下がりの対角の積から、もう一方の対角の積を引きます。 図形で考えると、行列式の絶対値は面積・体積の倍率、符号は向きの反転を表します。0なら独立な方向が失われ、正方行列の逆行列は存在しません。 余因子展開は、一つの行または列に注目し、各成分に$(-1)^{i+j}$と、その行・列を除いた小行列式を掛けて足す方法です。第2行の符号は左から負・正・負です。大きな行列を実際に計算するときは、LU分解などを使います。

具体例

$\det\begin{bmatrix}2&1\\3&4\end{bmatrix}=2\times4-1\times3=5$です。一方、2行目が1行目の2倍なら$\det\begin{bmatrix}1&2\\2&4\end{bmatrix}=4-4=0$となります。

1次独立・1次従属・直交
$\{a\}^T\{b\}=0$
$c_1\{a_1\}+\cdots+c_n\{a_n\}=\{0\}$を満たす係数が、全部0の場合しかなければ1次独立です。0でない係数を使ってもゼロにできるなら1次従属で、方向の情報が重複しています。 直交は成分同士を掛けて足した内積が0になることです。零でない2本が直交すれば独立ですが、独立な2本が必ず直角とは限りません。 振動のモードでは$\{a\}^T[M]\{b\}=0$のように、質量行列を重みとして挟む直交性も使います。普通の内積と区別して読みます。

具体例

$\{a\}=\begin{bmatrix}2\\4\end{bmatrix}$、$\{b\}=\begin{bmatrix}1\\c\end{bmatrix}$なら、$c=2$で$a=2b$となり従属です。直交は$2+4c=0$を解き、$c=-1/2$です。

座標系の回転変換
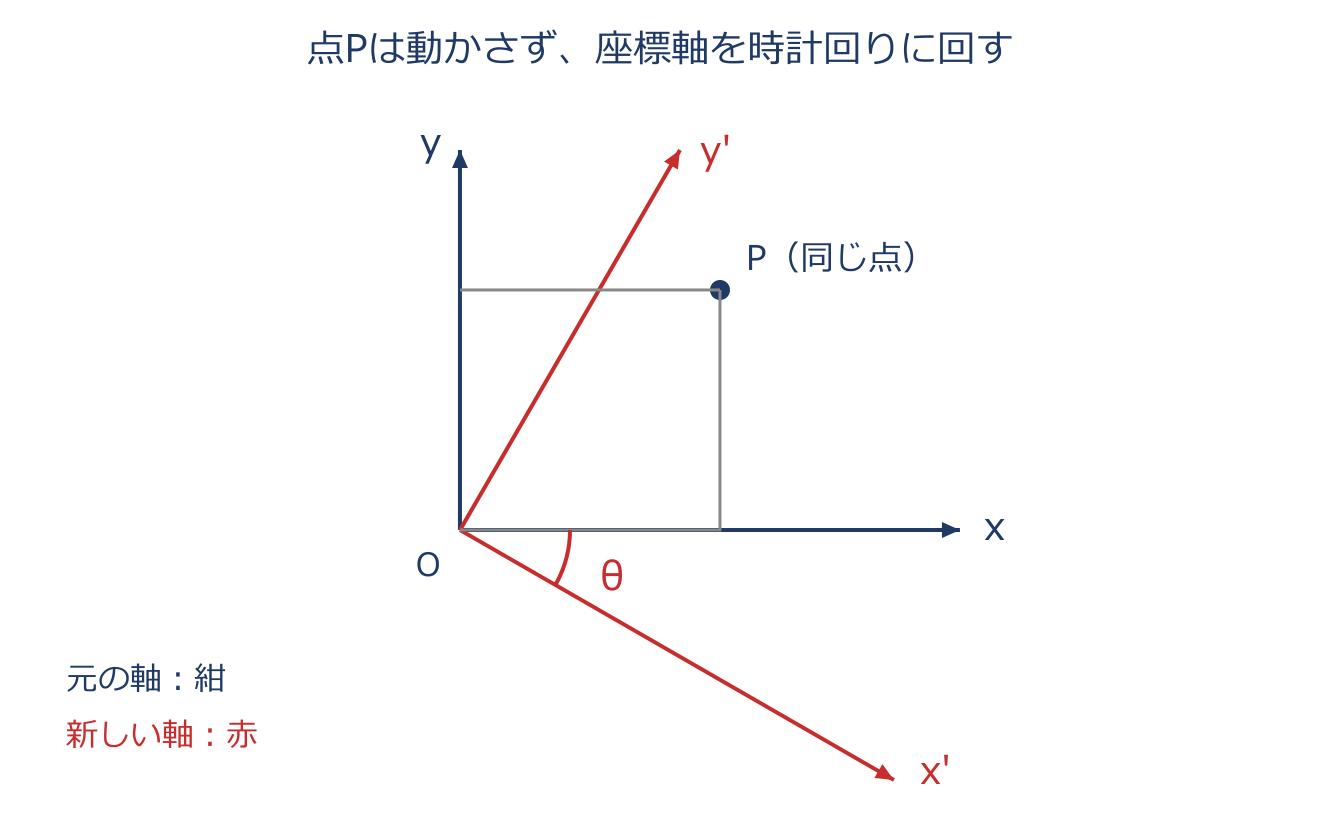
座標系の回転変換のアプリ教材図
$\begin{bmatrix}x^{\prime}\\y^{\prime}\end{bmatrix}=\begin{bmatrix}\cos\theta&-\sin\theta\\\sin\theta&\cos\theta\end{bmatrix}\begin{bmatrix}x\\y\end{bmatrix}$
ここでは座標軸を時計回りに$\theta$回します。点を新しい軸へ投影すると$x^{\prime}=x\cos\theta-y\sin\theta$、$y^{\prime}=x\sin\theta+y\cos\theta$です。 軸を反時計回りにするなら角度の符号が逆になります。「点を回す」のか「軸を回す」のかを先に確認します。 回転行列は$[R]^T[R]=[I]$を満たすため、座標の数値が変わっても点までの距離は変わりません。

具体例

点$(1,0)$に対し、軸を時計回りに$90^\circ$回すと、$x^{\prime}=0$、$y^{\prime}=1$です。距離は変換前後とも1です。

複素数表現とオイラーの公式
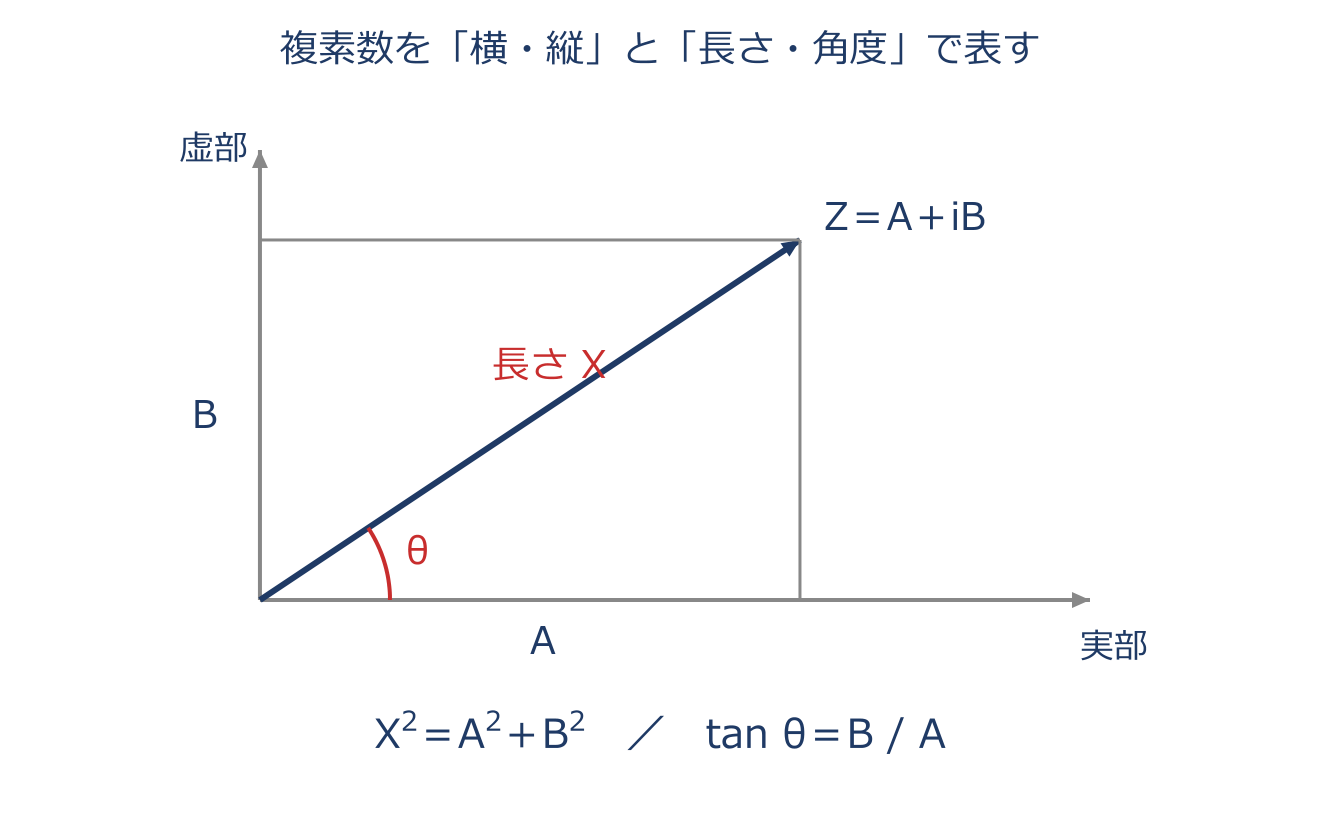
複素数表現とオイラーの公式のアプリ教材図
$e^{i\theta}=\cos\theta+i\sin\theta,\quad Z=A+iB=Xe^{i\theta}$
複素数$Z=A+iB$は、横に実部$A$、縦に虚部$B$をもつ矢印として表せます。長さは$X=\sqrt{A^2+B^2}$、向きは偏角$\theta$です。$A>0$なら$\theta=\tan^{-1}(B/A)$を使えます。他の象限では符号も確認します。 オイラーの公式を使うと$Z=Xe^{i\theta}$です。これを$e^{i\omega t}$倍して回し、実部を取り出すと$x=X\cos(\omega t+\theta)$という往復運動になります。 直交形式のまま積を展開しても$x=A\cos\omega t-B\sin\omega t$です。虚数単位の二乗$i^2=-1$が、後半のマイナスを生みます。

具体例

$Z=3+4i$なら$X=5$、$\theta\approx53.1^\circ$です。$x=3\cos\omega t-4\sin\omega t=5\cos(\omega t+\theta)$と同じ波を二通りで表せます。

固有値問題
$[A]\{\phi\}=\lambda\{\phi\},\quad\{\phi\}\neq\{0\}$
固有ベクトル$\{\phi\}$は、行列を掛けると$\lambda$倍になる特別な方向です。負の倍率なら逆向きになります。ゼロベクトルはどんな倍率でも成立するので除きます。 移項して$([A]-\lambda[I])\{\phi\}=\{0\}$とします。係数行列に逆行列があるとゼロ解しかないため、$\det([A]-\lambda[I])=0$を解いて固有値を求めます。その値を元の式へ戻し、成分の比を求めます。 振動では$[K]\{\phi\}=\omega^2[M]\{\phi\}$となり、固有値$\omega^2$から揺れる速さ、固有ベクトルから揺れ方が分かります。

具体例

$[A]=\begin{bmatrix}2&1\\1&2\end{bmatrix}$なら特性方程式は$(2-\lambda)^2-1=0$で、$\lambda=1,3$です。対応する方向はそれぞれ$[1\ {-1}]^T$、$[1\ 1]^T$です。

固有ベクトルの直交性と不定性
$\{\phi_i\}^T\{\phi_j\}=0\ (i\neq j)$ $\{\phi_i\}^T\{\phi_i\}=1\Rightarrow\{\phi_i\}^T[A]\{\phi_i\}=\lambda_i$
実対称行列の固有値は実数で、固有ベクトルも実数に選べます。異なる固有値の式に互いの固有ベクトルを左から掛けて引くと、$(\lambda_i-\lambda_j)\{\phi_i\}^T\{\phi_j\}=0$です。固有値が異なるので内積が0になります。 同じ固有値が重なる場合も、その固有空間内で直交する組を選べます。ただし任意に選んだ組が自動的に直交するわけではありません。 固有ベクトルは何倍しても同じ式を満たします。長さ1にするなどの約束が正規化です。一般化固有値問題では通常の内積ではなく質量行列を挟む直交性を使い、質量正規化すると$\{\phi\}^T[K]\{\phi\}=\omega^2$になります。

具体例

$[1\ 1]^T$と$[1\ {-1}]^T$の内積は$1-1=0$です。それぞれを$\sqrt2$で割れば長さ1になります。元のベクトルも正規化後も固有ベクトルです。

行列の対角化
$[P]^{-1}[A][P]=\mathrm{diag}(\lambda_1,\dots,\lambda_n)$
$n$本の独立な固有ベクトルを列に並べた行列が$[P]$です。各列に行列を掛けると固有値倍になるので、$[A][P]=[P]\mathrm{diag}(\lambda_1,\ldots,\lambda_n)$となります。左から$[P]^{-1}$を掛ければ対角化の式が得られます。 対角行列は、各成分を別々の倍率で変えるだけです。固有方向に沿う新しい変数を使うことで、絡み合っていた式をほどきます。$[P]$は正則である必要がありますが、各列の長さを1にすることは必須ではありません。 対称な質量・剛性の振動系では、モード変換により両行列を対角化できます。減衰行列まで対角化できるかは別条件で、比例減衰などを用います。

具体例

$[A]=\begin{bmatrix}2&1\\1&2\end{bmatrix}$、$[P]=\begin{bmatrix}1&1\\-1&1\end{bmatrix}$なら、$[P]^{-1}[A][P]=\begin{bmatrix}1&0\\0&3\end{bmatrix}$です。

2階線形微分方程式と特性方程式
$a\ddot{x}+b\dot{x}+cx=0$ $s=\frac{-b\pm\sqrt{b^2-4ac}}{2a}$
$x=e^{st}$を仮定すると、$\dot{x}=se^{st}$、$\ddot{x}=s^2e^{st}$です。代入して0でない$e^{st}$を除けば、$as^2+bs+c=0$となります。 異なる実根なら$x=C_1e^{s_1t}+C_2e^{s_2t}$、重根$s$なら$x=(C_1+C_2t)e^{st}$です。複素根$s=-\alpha\pm i\omega$なら$x=e^{-\alpha t}(C_1\cos\omega t+C_2\sin\omega t)$となります。 質量・減衰・剛性が正なら、順に過減衰・臨界減衰・不足減衰に対応します。一般の係数では増大する解もあるため、根の実部も確認します。2個の定数は初期位置と初期速度から決めます。

具体例

$\ddot{x}+4\dot{x}+4x=0$は$(s+2)^2=0$です。$x(0)=1$、$\dot{x}(0)=0$なら$C_1=1$、$C_2-2C_1=0$から$x=(1+2t)e^{-2t}$となります。

状態方程式化(1階化)
$\frac{d}{dt}\begin{bmatrix}x\\\dot{x}\end{bmatrix}=\begin{bmatrix}0&1\\-k/m&-c/m\end{bmatrix}\begin{bmatrix}x\\\dot{x}\end{bmatrix}$
$y_1=x$、$y_2=\dot{x}$と置きます。すると$\dot{y}_1=y_2$です。運動方程式を加速度について解けば$\dot{y}_2=-(k/m)y_1-(c/m)y_2$となります。 この2本を行列にまとめたものが状態方程式です。未知数は2倍になりますが、微分の階数がそろうため、1階の連立式を扱う数値積分法へ渡せます。 外力$f(t)$がある場合は、右辺に$[0\ f(t)/m]^T$を足します。多自由度系でも全ての位置と速度を並べ、同じ考え方で整理できます。

具体例

$m=2$、$c=4$、$k=8$をSI単位で与えると、下段は$\dot{y}_2=-4y_1-2y_2$です。$x=0.1\,\mathrm{m}$、速度0なら、加速度は$-0.4\,\mathrm{m/s^2}$です。

第2章 動力学の基礎

運動方程式(並進)
$m\ddot{x}=f$ $ma=f$
質点(大きさを無視できる物体)の直線運動を支配する、動力学でいちばん使う式です。加速度 $a=\ddot{x}$(位置 $x$ を時間で2回微分したもの)に質量 $m$ を掛けた $m\ddot{x}$ が、働く力 $f$ に等しく、$m\ddot{x}=f$、すなわち $ma=f$ となります。言い換えると加速度は力に比例し、質量に反比例します($a=f/m$)——同じ力でも重い台車ほど加速しにくい、あの感覚です。 符号の意味としては、力が正の向きなら加速度も正で、力の向きがそのまま速度を変化させる向き(速度と逆向きなら速さを減らします)になります。1次元では、位置 $x$・速度 $v=\dot{x}$・加速度 $a=\ddot{x}$ と力 $f$ の関係がこの1本にまとまります。 振動の問題は、ばねの復元力 $-kx$ や減衰力 $-c\dot{x}$ をこの $f$ に入れて運動方程式を立て、ここから解いていくのが出発点になります。

具体例

質量2 kgへ合力6 Nなら$a=6/2=3\,\mathrm{m/s^2}$です。ばね他端を6 Nで引く例では、ばねの質量を無視すると同じ6 Nが伝わります。ばねの伸び$f/k$と加速度$f/m$は別の量です。

運動量と力積
$\vec{p}=m\vec{v}$ $mv'-mv=f\,\Delta t$
運動量は「動きの勢い」を表す量で、質量と速度の積 $\vec{p}=m\vec{v}$ です(重いほど・速いほど大きくなります)。 運動方程式 $ma=f$ を時間で積分すると、力積と運動量変化の関係が出ます:$\int f\,dt=mv'-mv$、力が一定なら $f\,\Delta t=mv'-mv$ です。右辺は運動量の変化、左辺の力積 $f\,\Delta t$ は「力の強さ×効いていた時間」を表します。 つまり同じ運動量変化を起こすのに、強い力を短時間かけても、弱い力を長時間かけてもよいのです。 短時間に非常に大きな力(撃力)が働く衝突では、力そのものは測りにくいのですが、前後の速度変化から力積を見積もれるので、この関係が役に立ちます。卵を落とすとき、固い床だと一瞬で止まり(短時間→大きな力)割れますが、クッションだとゆっくり止まり(長時間→小さな力)割れにくいのが、力積の考え方です。

具体例

質量0.2 kgの球を3 m/sから停止させる力積は$0.2(0-3)=-0.6\,\mathrm{N\,s}$です。0.1秒で止める平均力は$-0.6/0.1=-6\,\mathrm{N}$で、マイナスは進行方向と逆を表します。

運動量保存則
$\sum_i m_i \vec{v}_i = \text{const.}$
系の外から受ける力(外力)の合計が0のとき、系全体の運動量の合計は時間がたっても変わりません。これが運動量保存則 $\sum_i m_i\vec{v}_i=$ 一定です。 なぜ成り立つかというと、2物体が互いに及ぼし合う力は作用・反作用で大きさが等しく向きが逆だから、一方が受ける力積 $f\,\Delta t$ と他方の $-f\,\Delta t$ がちょうど打ち消し合い、$m_1v_1+m_2v_2$ は増えも減りもしません。 ポイントは、内部で摩擦や衝突が起きてエネルギーが熱に変わっても、それらは内力なので運動量保存には影響しないことです(ここがエネルギー保存と違います)。対象全体を囲み、調べる方向の外力の合計を確認します。スケートリンクで止まっている2人が押し合うと、合計の運動量は $0$ のまま、互いに逆向きへ分かれて滑っていく、のが保存則の現れです。

具体例

摩擦のない床上で、2 kgの物体が3 m/s、上の1 kgの物体が静止し、物体間の摩擦で同速になるとします。$2\times3=(2+1)v$より$v=2\,\mathrm{m/s}$です。運動エネルギーは9 Jから6 Jへ減っても、運動量は保存します。

力学的エネルギー保存則
$\tfrac{1}{2}mv^2+\tfrac{1}{2}kx^2+mgx=\text{const.}$
上向きを正、ばねの自然長位置を$x=0$とする鉛直ばね系で、摩擦などの散逸がなく、支持点を固定した場合を考えます。 運動方程式の両辺に速度 $v$ を掛けて時間で積分すると、力学的エネルギー(運動エネルギー+位置エネルギー)の保存則が導けます。 たとえば $ma=-kx-mg$ の両辺に $v=\dot{x}$ を掛けると、左辺は $\frac{d}{dt}(\frac12mv^2)$、右辺は $-\frac{d}{dt}(\frac12kx^2+mgx)$ になり、移項すると $\frac{d}{dt}(\frac12mv^2+\frac12kx^2+mgx)=0$、すなわち和が一定になります。 運動エネルギーと位置エネルギーが互いに移り変わりながら、合計は保たれます(ジェットコースターで高い所では遅く・低い所では速い、あのやりとりです)。運動量保存則とは導き方も意味も別物なので、混同しないようにしましょう。 そして大事な注意として、摩擦や空気抵抗のように熱・音へエネルギーを逃がす非保存力があると、たとえ内力であってもこの保存則は成り立ちません(振動が減衰するのはこのためです)。

具体例

摩擦のない水平ばね系で$k=100\,\mathrm{N/m}$、$m=1\,\mathrm{kg}$、振幅0.1 mなら、端では$kx^2/2=0.5\,\mathrm{J}$です。中央ではこれが運動エネルギーとなり、$mv^2/2=0.5$から速さ1 m/sです。

中心力と角運動量保存
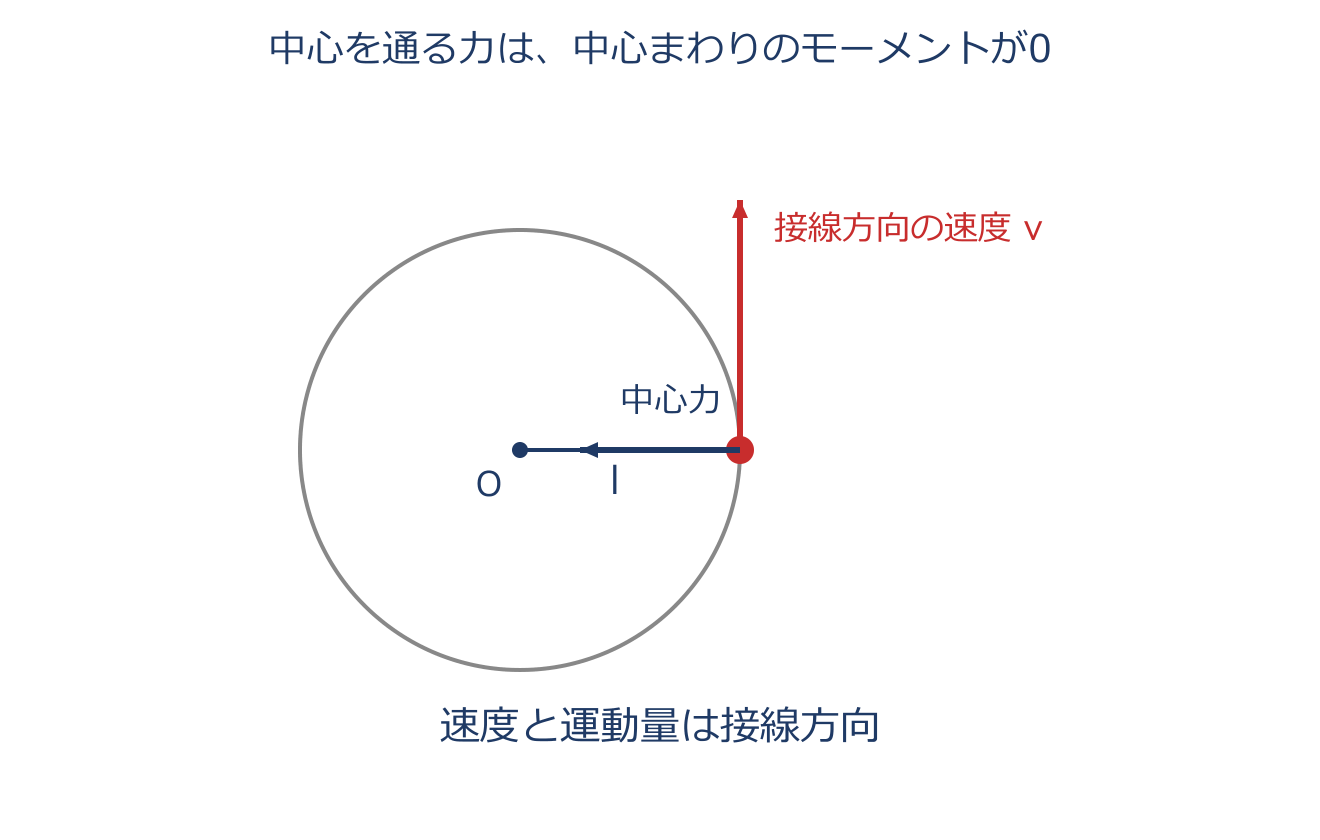
中心力と角運動量保存のアプリ教材図
$\vec{L}=\vec{r}\times m\vec{v}$ $\vec{L}=\text{const.}$
角運動量は「回転の勢い」を表す量で、運動量のモーメント、すなわち回転中心から作用点までの腕ベクトル $\vec{r}$ と運動量 $m\vec{v}$ の外積 $\vec{L}=\vec{r}\times m\vec{v}$ です。大きさは(腕の長さ)×(運動量のうち腕に垂直な成分)になります。中心力は、固定した中心と物体を結ぶ直線に沿う力です。図では中心向きの引力を示しますが、外向きの力も含みます。 中心力は作用線が中心を通るので、中心まわりのモーメント(腕×力)が $0$ です。モーメントは角運動量の時間変化率なので、モーメントが $0$ なら角運動量は変化せず保存されます:$\vec{L}=$ 一定です。 一方、運動量 $m\vec{v}$ は力を受けて変化するので保存しません(大きさが同じでも向きが回ります)。フィギュアスケーターが回転中に腕を縮めると(腕の長さが減る)、角運動量を保つために回転が速くなる、のが保存の典型です。

具体例

図のように中心Oへ向く力は腕と平行なので、Oまわりのモーメントは0です。角運動量は保存しますが、接線方向の速度は向きを変えるので、運動量ベクトルは一定ではありません。

円運動の運動量と角運動量
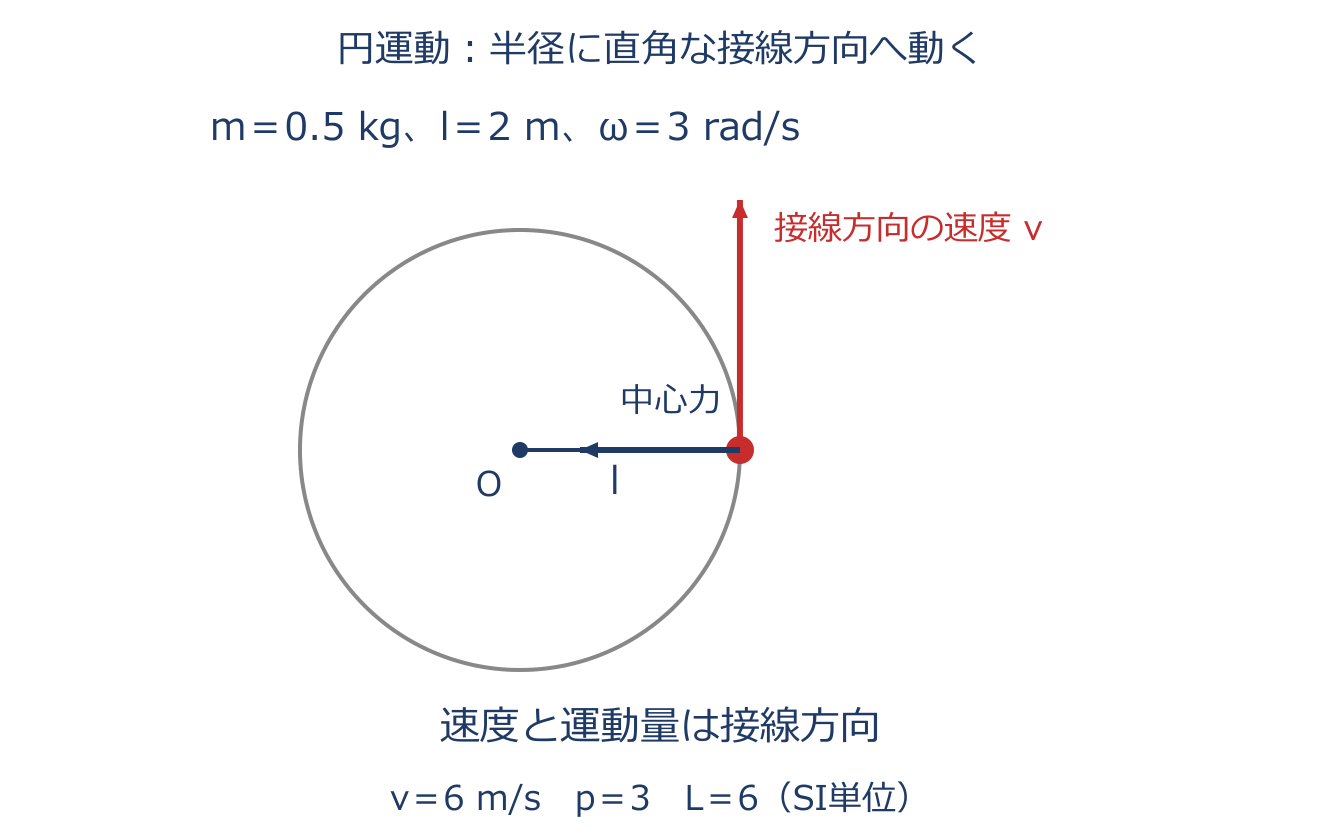
円運動の運動量と角運動量のアプリ教材図
$v=l\omega$ $p=ml\omega$ $L=ml^2\omega$
半径 $l$・角速度 $\omega$(1秒あたり何ラジアン回るか)で円を描く質量 $m$ の質点を考えます。円周に沿う速さ(接線速度)は、半径が大きいほど・速く回すほど大きく、$v=l\omega$ となります。 これを使うと、円周方向の運動量は $p=mv=ml\omega$ です。角運動量は運動量のモーメントなので、さらに腕の長さ $l$ を掛けて $L=lp=ml^2\omega$ となります。半径が2乗で効くのがポイントです。 使い道としては、外から回す力(モーメント)がなければ角運動量 $ml^2\omega$ は保存されるので、糸を手繰って半径を縮めると $\omega$ が急に増えます。回転いすに座って重りを持った腕を縮めると回転が速くなる、のと同じ理屈です。

具体例

図の$m=0.5\,\mathrm{kg}$、$l=2\,\mathrm{m}$、$\omega=3\,\mathrm{rad/s}$では$v=6\,\mathrm{m/s}$、$p=3\,\mathrm{kg\,m/s}$、$L=6\,\mathrm{kg\,m^2/s}$です。半径を半分にし角運動量を保つと、角速度は4倍になります。

剛体の質量と重心
$m=\int dm$ $x_G=\frac{\int x\,dm}{\int dm}$
質量 $m$ は物体の「動かしにくさ(並進のしにくさ)」を表す量で、各微小部分の質量を全体にわたって足し上げた $m=\int dm$ です。 重心 $G$ は、物体の各部に働く重力を1点にまとめてよい代表点で、位置は質量で重みづけした平均 $x_G=\dfrac{\int x\,dm}{\int dm}$ で求まります。 式の意味としては、質量が多い部分ほど大きく効くので、重い側へ寄った平均位置になります。だから密度が一様でない物体では、形の中心と重心はずれます。質量と重心は、物体の形と密度だけで決まる固有の性質で、どこを軸にとっても変わりません(この点が慣性モーメントと違います)。一様な重力場を想定しています。

具体例

位置0 mに1 kg、位置3 mに2 kgがあるなら、$x_G=(1\times0+2\times3)/(1+2)=2\,\mathrm{m}$です。重い2 kg側へ寄ります。

慣性モーメント(定義と代表値)
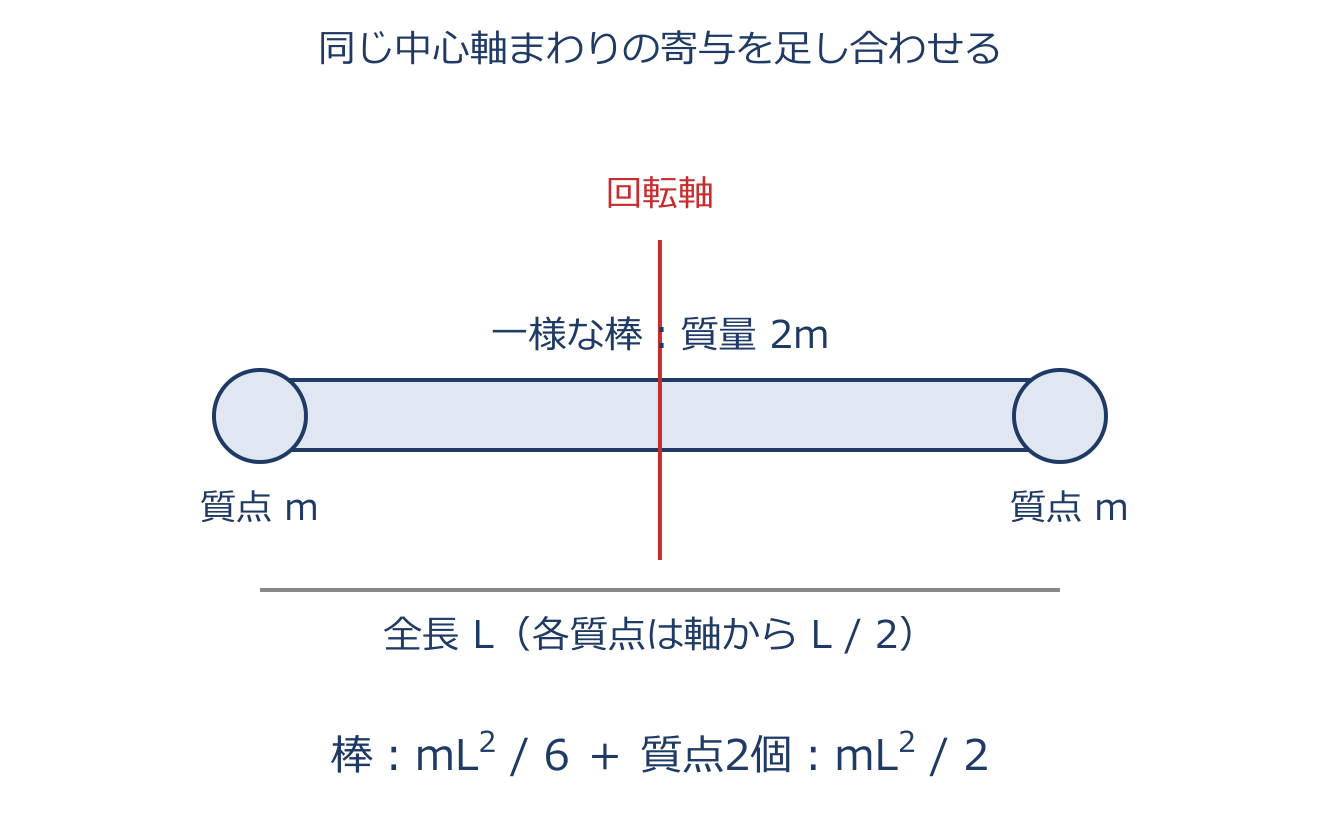
慣性モーメント(定義と代表値)のアプリ教材図
$I=\int r^2\,dm$ $I_{\mathrm{rod}}=\tfrac{1}{12}mL^2$
慣性モーメント $I$ は、回転の「させにくさ」を表す量で、回転運動における質量にあたります。回転軸からの距離 $r$ の2乗を微小質量 $dm$ に掛けて積み上げた $I=\int r^2\,dm$ で定義します。 距離が2乗で効くのが肝心で、同じ重さでも軸から遠くに質量があるほど回しにくくなります。 代表値として、長さ $L$・質量 $m$ の一様な棒を中心で直交軸まわりに回すと $I=\frac{1}{12}mL^2$ となります。 質量や重心と違い、慣性モーメントは同じ物体でも「どの軸で回すか」で値が変わる点が重要です(軸を端へ移すと大きくなります)。フィギュアの回転やハンマー投げで、重りを体の近くに寄せると回しやすく、遠くに離すと回しにくいのは、$r$ が変わって $I$ が変わるからです。

具体例

図の棒は質量$2m$、長さ$L$です。棒の寄与$mL^2/6$と両端の質点の寄与$2m(L/2)^2$を足すと、$I=2mL^2/3$です。

平行軸の定理
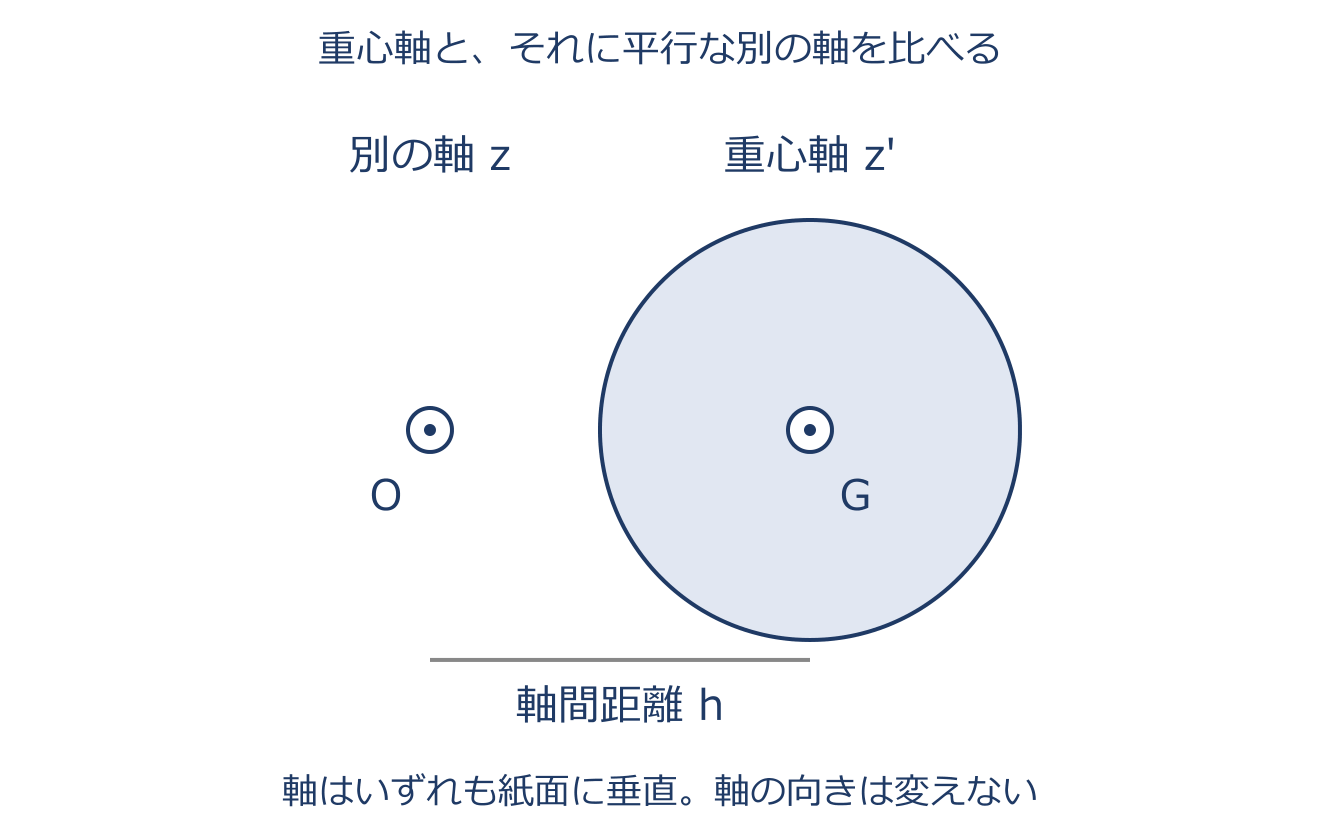
平行軸の定理のアプリ教材図
$I=I_G+Mh^2$
重心 $G$ を通る軸まわりの慣性モーメント $I_G$ さえ分かっていれば、それと平行で距離 $h$ だけ離れた軸まわりの値は、$I=I_G+Mh^2$($M$ は全質量)で一発で求められます。これが平行軸の定理です。軸ごとに $\int r^2\,dm$ を積分し直す手間が省けます。 意味としては、軸を重心からずらすほど、全質量が距離 $h$ の所にまとまっているとみなした分 $Mh^2$ が必ず上乗せされます(だから重心軸まわりの $I_G$ が最小になります)。 上乗せは常にプラスで、$h=0$(重心軸)で $I=I_G$ に戻るのが確かめになります。力の腕を長くして回しやすくする話と、質量が軸から離れて回しにくくなる話は区別します。

具体例

質量3 kg、長さ2 mの一様な棒は重心軸で$I_G=3\times2^2/12=1\,\mathrm{kg\,m^2}$です。一端の平行軸では$h=1\,\mathrm{m}$なので$I=1+3\times1^2=4\,\mathrm{kg\,m^2}$です。

斜面上のすべりと転がり
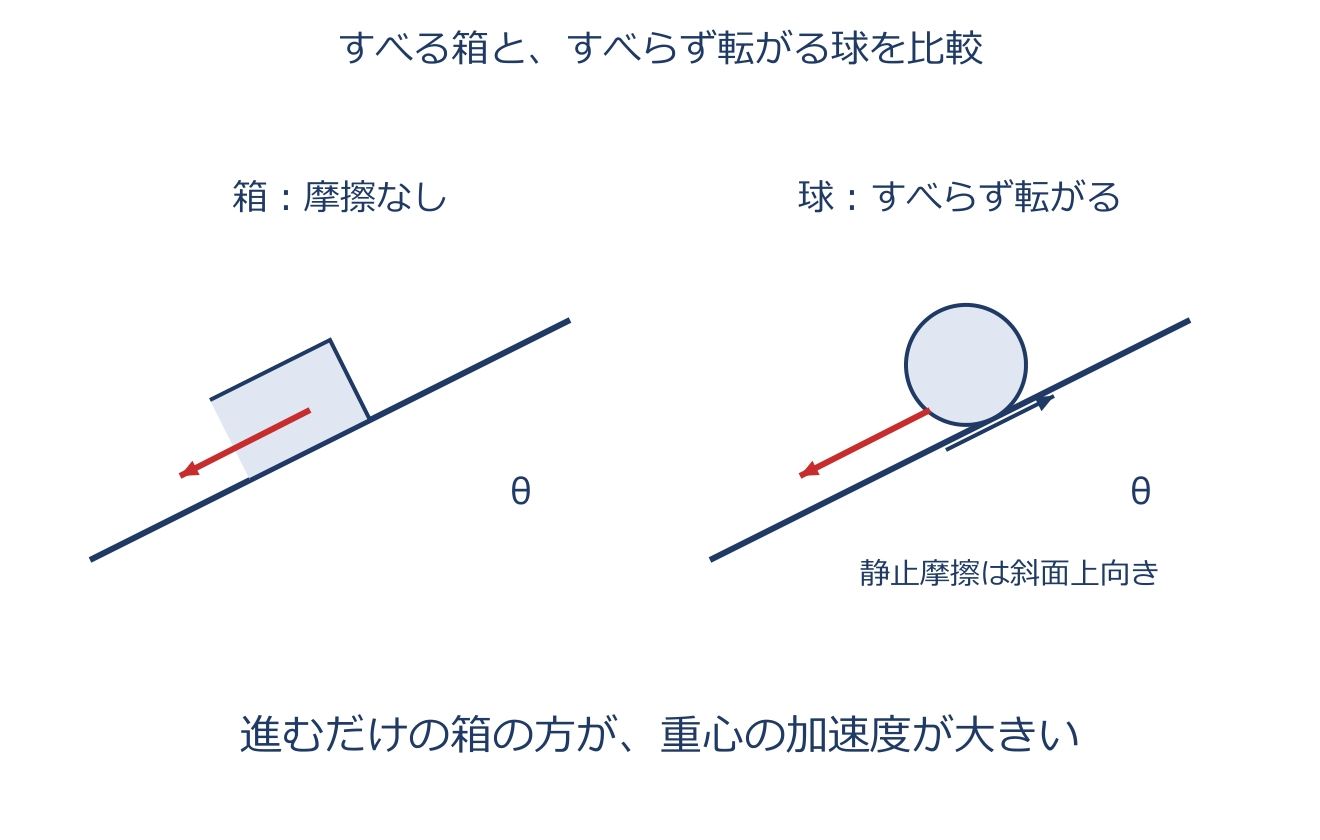
斜面上のすべりと転がりのアプリ教材図
$a_1=g\sin\theta$ $a_2=\frac{g\sin\theta}{1+I/mR^2}$ $a_1>a_2$
傾角 $\theta$ の斜面を考えます。(A)摩擦なしでただ滑り落ちる物体は、重力の斜面方向成分 $mg\sin\theta$ だけで加速するので $a_1=g\sin\theta$ です。 (B)滑らずに転がり落ちる球(半径 $R$、中心軸まわり慣性モーメント $I$)は、並進の式 $ma_2=mg\sin\theta-F_f$、回転の式 $I\beta=F_fR$、転がり条件 $a_2=R\beta$ の3本を連立して解くと $a_2=\dfrac{g\sin\theta}{1+I/mR^2}$ となります。 分母が $1$ より大きいので必ず $a_2<a_1$ です。 理由は、転がる球は重力でもらうエネルギーを、前進(並進)だけでなく回転にも分け与えるため、前進の加速が目減りするからです。だから同じ斜面で滑る箱と転がる球を同時に離すと、滑る箱のほうが先に着きます。$I/mR^2$ が小さい(質量が軸近くに集まる)ほど転がりは速くなります。

具体例

一様な中実球では$I=2mR^2/5$なので、転がる加速度は滑る場合の$1/(1+2/5)=5/7$倍です。$\theta=30^\circ$、$g=9.8$なら滑りは4.9、転がりは$3.5\,\mathrm{m/s^2}$です。

第3章 材料力学の基礎

縦ひずみと横ひずみ(ひずみの定義)
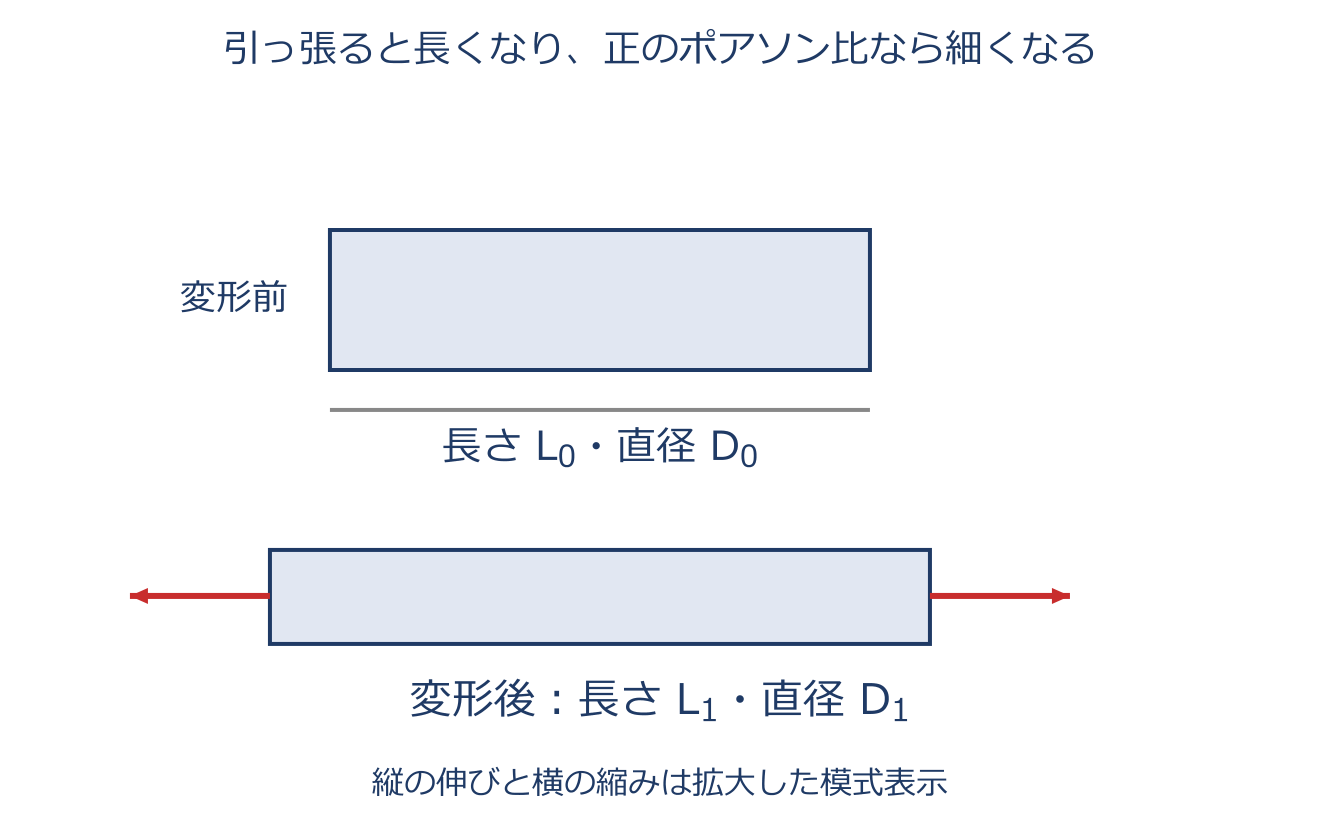
縦ひずみと横ひずみ(ひずみの定義)のアプリ教材図
$\varepsilon=\dfrac{L_1-L_0}{L_0}$ $\varepsilon'=\dfrac{D_1-D_0}{D_0}$
ひずみは「変形の割合」を表す無次元量(単位なし)です。長さの差そのものではなく、元の寸法に対する比で表すのがポイントです。棒を軸方向に引っ張って、元の長さ $L_0$ が $L_1$ に伸びたら、縦(軸)ひずみは $\varepsilon=(L_1-L_0)/L_0$ です。 同時に太さは細くなり、元の直径 $D_0$ が $D_1$ になった割合 $\varepsilon'=(D_1-D_0)/D_0$ を横ひずみといいます。引張では縦ひずみは正(プラス)、横ひずみは負(マイナス)になります。 なぜ比で測るのかというと——$1\,\mathrm{m}$ の棒が $1\,\mathrm{mm}$ 伸びるのと、$1\,\mathrm{mm}$ の薄片が $1\,\mathrm{mm}$ 伸びるのでは“変形のきつさ”がまるで違うからです。元の長さで割ることで、長さに関係なく変形のきつさを同じ物差しで比べられます。 変形が場所ごとに違うときは、微小区間 $dx$ の伸び $du$ を使って $\varepsilon=du/dx$(変位の変化率)と局所的に定義します。全体が一様に伸びるときはこれが $(L_1-L_0)/L_0$ に一致します。

具体例

元の長さ $100\,\mathrm{mm}$ の棒が $100.2\,\mathrm{mm}$ に伸びると縦ひずみは $\varepsilon=0.2/100=0.002$(=0.2%)となります。

フックの法則(垂直・せん断)
$\sigma=E\varepsilon$ $\tau=G\gamma$
ばねは「引く力 $\propto$ 伸び」で伸びます。これを材料の内部で言い換えたのがフックの法則で、線形弾性範囲では応力とひずみが比例します。垂直応力は垂直ひずみに比例して $\sigma=E\varepsilon$、せん断応力はせん断ひずみに比例して $\tau=G\gamma$ となります。 比例定数 $E$ を縦弾性係数(ヤング率)、$G$ を横弾性係数(せん断弾性係数)と呼びます。 導出のイメージとして、引張試験で応力 $\sigma$ とひずみ $\varepsilon$ を測って点を打つと、最初はまっすぐな直線になります。その直線の傾きが $E$ であり、$\sigma=E\varepsilon$ はこの直線そのものを式にしたものです。 だから $E$ が大きい材料ほど、同じ応力でも傾きが急=伸びにくい“硬い”材料になります(鋼は $E\approx206\,\mathrm{GPa}$)。単位を見ると、$\varepsilon$ は無次元なので $E$ と $\sigma$ は同じ単位(Pa)になります。

具体例

$E=206\,\mathrm{GPa}$ の鋼を $\varepsilon=0.001$ 引き伸ばすと $\sigma=206\times10^{9}\times0.001=206\,\mathrm{MPa}$ となります。

ポアソン比
ポアソン比のアプリ教材図
$\nu=-\dfrac{\varepsilon'}{\varepsilon}$ $D_1=D_0(1-\nu\varepsilon)$
正のポアソン比をもつ通常の金属では、縦に伸ばすと横は縮みます。この「縦と横の変形の連動ぐあい」を表す材料ごとの値がポアソン比 $\nu$ です。縦ひずみ $\varepsilon$ と横ひずみ $\varepsilon'$ の比にマイナスを付けて $\nu=-\varepsilon'/\varepsilon$ と定義します。 なぜマイナスかというと——引張では $\varepsilon>0$ ですが $\varepsilon'<0$(横は縮む)で符号が逆だからです。そのまま比を取ると負になってしまうので、定義にマイナスを付けています。特殊な材料ではポアソン比が負の場合もあります。金属ではおよそ $\nu\approx0.3$ です。 変形後の直径は、横ひずみ $\varepsilon'=-\nu\varepsilon$ を使って $D_1=D_0(1+\varepsilon')=D_0(1-\nu\varepsilon)$ と見積もれます。$\nu$ が大きいほど、縦に伸ばしたとき横の痩せ方が大きい材料ということです。

具体例

$\nu=0.3$、$\varepsilon=0.002$ なら横ひずみ $\varepsilon'=-0.3\times0.002=-0.0006$ です。直径 $10\,\mathrm{mm}$ なら $D_1=10(1-0.0006)=9.994\,\mathrm{mm}$ となります。

弾性定数の関係(等方弾性体)
$G=\dfrac{E}{2(1+\nu)}$
どの向きにも性質が同じ材料(等方弾性体)では、ヤング率 $E$・せん断弾性係数 $G$・ポアソン比 $\nu$ の3つはバラバラではなく、$G=\dfrac{E}{2(1+\nu)}$ という式で固く結ばれています。 つまり独立に決められる弾性定数は“2つだけ”で、2つ分かれば残り1つは計算で出ます。 この関係のおかげで、測りにくい $G$ を、測りやすい $E$ と $\nu$ から求められます。 ざっくりした感覚として、$\nu\approx0.3$ を入れると $G=E/\{2\times1.3\}\approx0.38E$ となります。せん断弾性係数は、だいたいヤング率の4割くらい、と覚えておくと見積もりに便利です。

具体例

$E=206\,\mathrm{GPa}$、$\nu=0.3$ の鋼なら $G=206/\{2(1+0.3)\}=79.2\,\mathrm{GPa}$ となります。

一般化フックの法則(3次元)
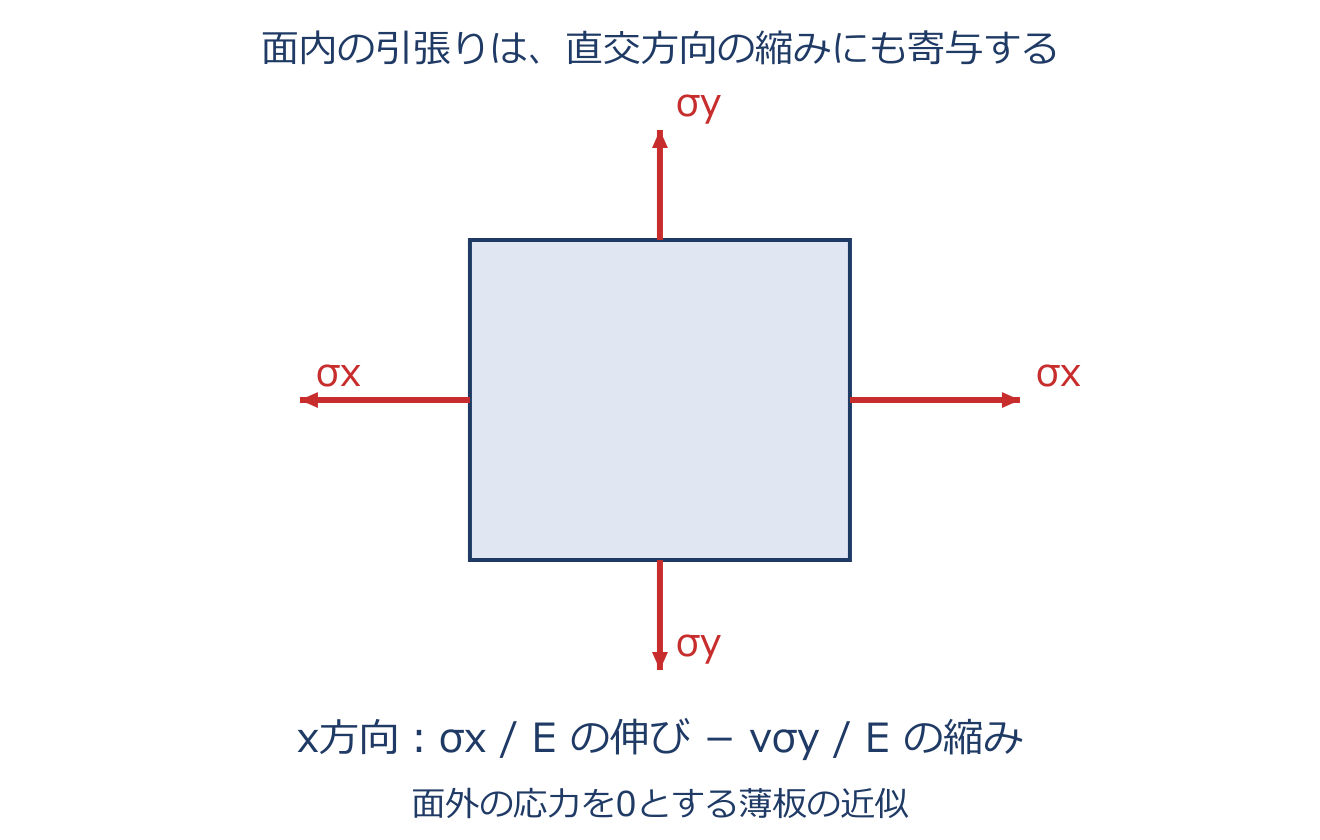
一般化フックの法則(3次元)のアプリ教材図
$\varepsilon_x=\dfrac{1}{E}\{\sigma_x-\nu(\sigma_y+\sigma_z)\}$
現実の部品は1方向だけでなく、3方向から同時に応力を受けます。そのときのフックの法則を3次元へ広げたものです。 ある方向のひずみは、(1)その方向の応力による自分の伸びと、(2)直交する2方向の応力によるポアソン効果(横縮み)の“足し算”になります。x方向なら $\varepsilon_x=\dfrac{1}{E}\{\sigma_x-\nu(\sigma_y+\sigma_z)\}$ です。 第1項 $\sigma_x/E$ が自分方向の伸び、第2項 $-\nu(\sigma_y+\sigma_z)/E$ が他方向に引っ張られて横に痩せる分です(符号はマイナス)。y・z方向も、添字を入れ替えれば同じ形の式が成り立ちます。 確かめ方として、$\sigma_y=\sigma_z=0$ の単軸引張を入れると $\varepsilon_x=\sigma_x/E$、$\varepsilon_y=\varepsilon_z=-\nu\sigma_x/E$ となり、1次元のフックの法則とポアソン比の定義にちゃんと戻ります。

具体例

$E=200000\,\mathrm{MPa}$、$\nu=0.3$、$\sigma_x=100\,\mathrm{MPa}$、$\sigma_y=50\,\mathrm{MPa}$、$\sigma_z=0$なら、$\varepsilon_x=(100-0.3\times50)/200000=0.000425$です。横からの引張りがx方向の伸びを減らします。

せん断応力とせん断ひずみ
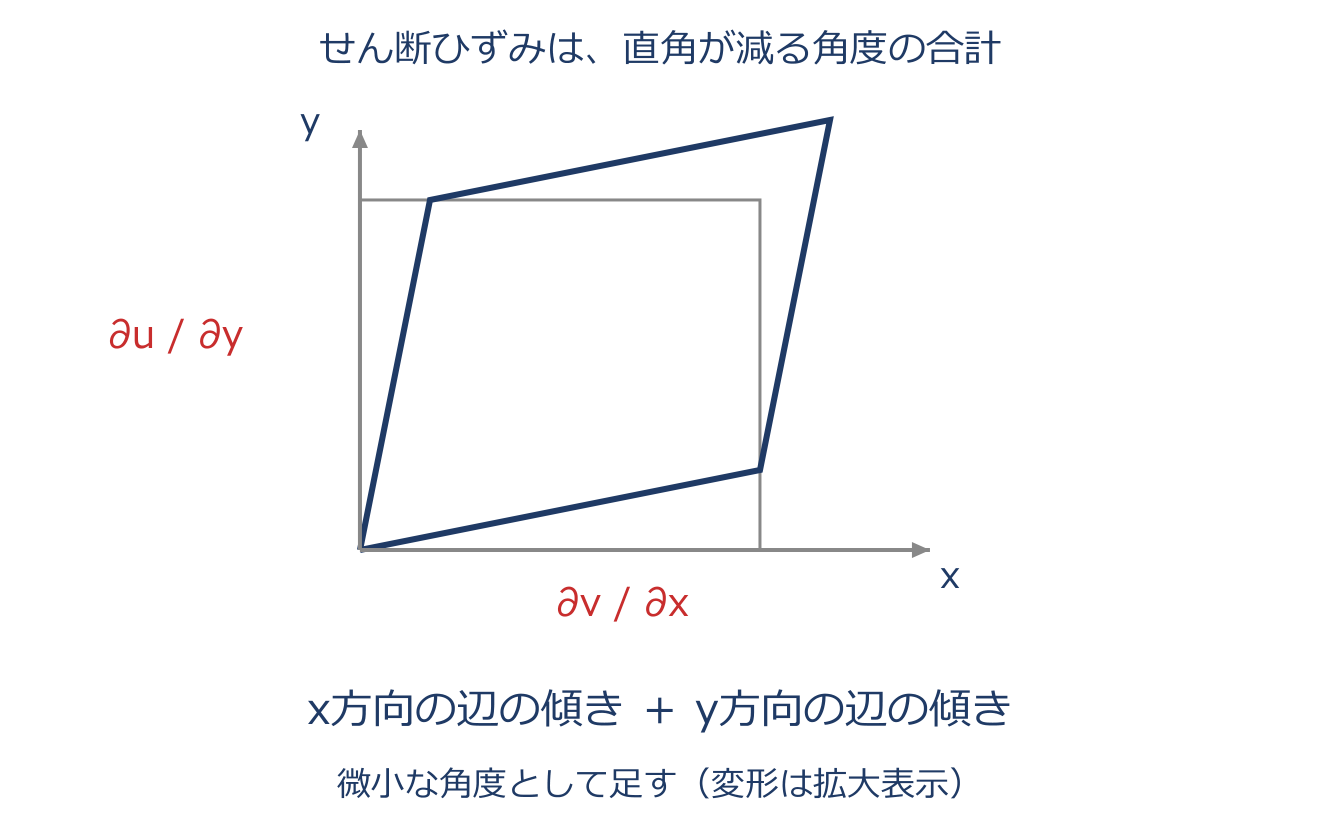
せん断応力とせん断ひずみのアプリ教材図
$\tau=\dfrac{Q}{A}$ $\gamma_{xy}=\dfrac{\partial v}{\partial x}+\dfrac{\partial u}{\partial y}$
垂直応力が“面に垂直に押し引き”なのに対し、せん断は“面に沿ってずらす”はたらきです。はさみ(英語でshear)で紙を切るイメージです。せん断応力は、断面に平行なせん断力 $Q$ をその断面積 $A$ で割った $\tau=Q/A$(平均せん断応力)です。ボルトやピンが横向きの力で切断されそうになる場面で効いてきます。 一方せん断ひずみ $\gamma$ は、もともと直角だった角がどれだけ傾いたか(角度変化、単位ラジアン)を表します。 x方向変位 $u$、y方向変位 $v$ とすると、直交していた2辺の傾き $\partial v/\partial x$ と $\partial u/\partial y$ の和が $\gamma_{xy}$ です。つまり垂直ひずみが「長さの伸び縮み」、せん断ひずみは「形のゆがみ(直角の崩れ)」を測ります。 この2つはフックの法則 $\tau=G\gamma$ で結ばれます。

具体例

断面積 $A=100\,\mathrm{mm}^2$ のピンに $Q=5\,\mathrm{kN}$ が働くと $\tau=5000/100=50\,\mathrm{MPa}$ となります。高さ $10\,\mathrm{mm}$ の要素の上面が $0.05\,\mathrm{mm}$ ずれると $\gamma\approx0.005$ です。

断面2次モーメント
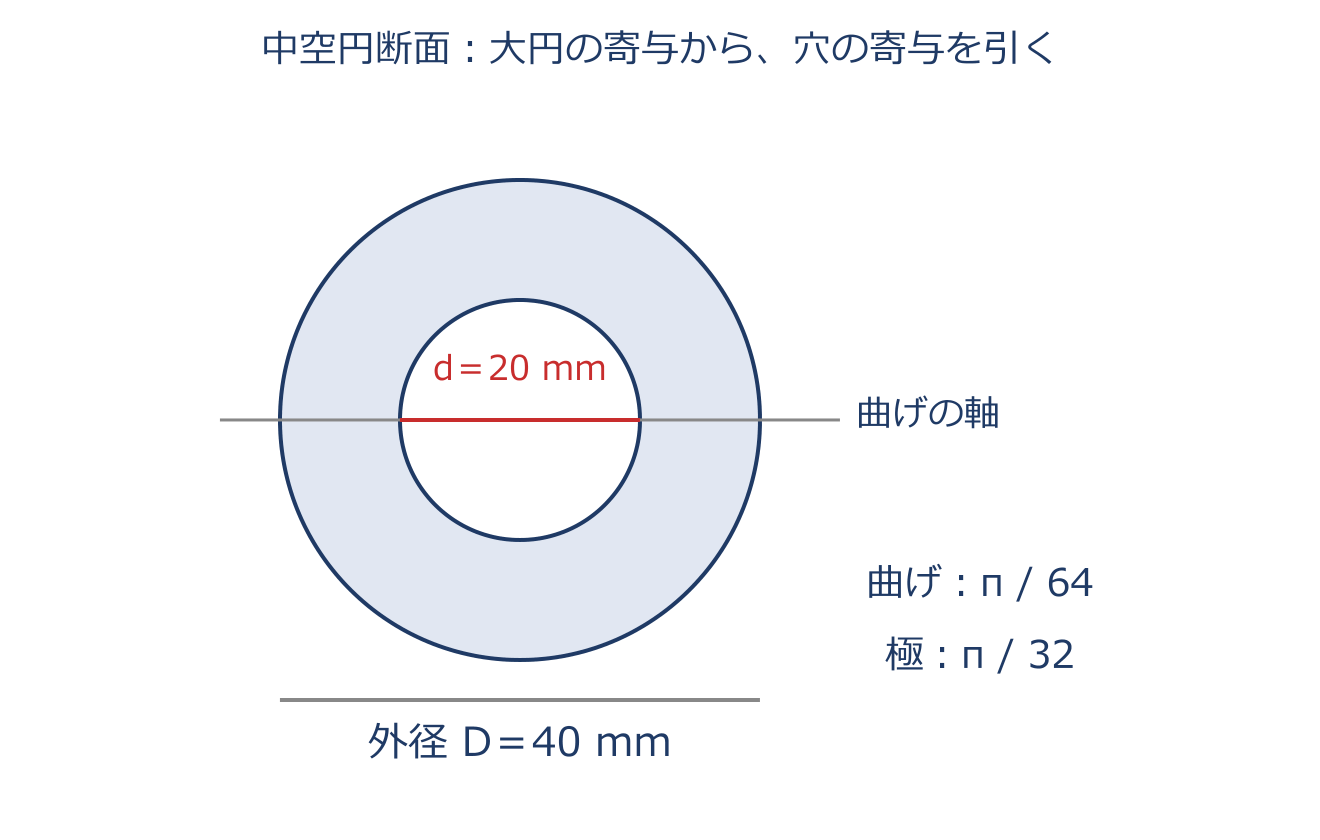
断面2次モーメントのアプリ教材図
$I_x=\int_A y^2\,dA$ $I_x=\pi(D^4-d^4)/64$
断面二次モーメントは、曲げの軸から離れた場所にどれだけ断面積があるかを表します。 x軸まわりなら 距離はyで、微小面積に距離の2乗を掛けて足す $I_x=\int_A y^2\,dA$ です。距離は断面中心からの半径そのものではなく、指定した軸までの垂直距離です。 中空円は大円から穴の分を引き、$I_x=\pi(D^4-d^4)/64$ です。円の断面二次極モーメントはこの2倍で、曲げのIと区別します。

具体例

図の外径40 mm・内径20 mmなら$I_x=\pi(40^4-20^4)/64\approx117810\,\mathrm{mm^4}$です。断面二次極モーメントは2倍ですが、曲げに使う$I_x$とは区別します。

はりのたわみの基礎式と曲げ剛性
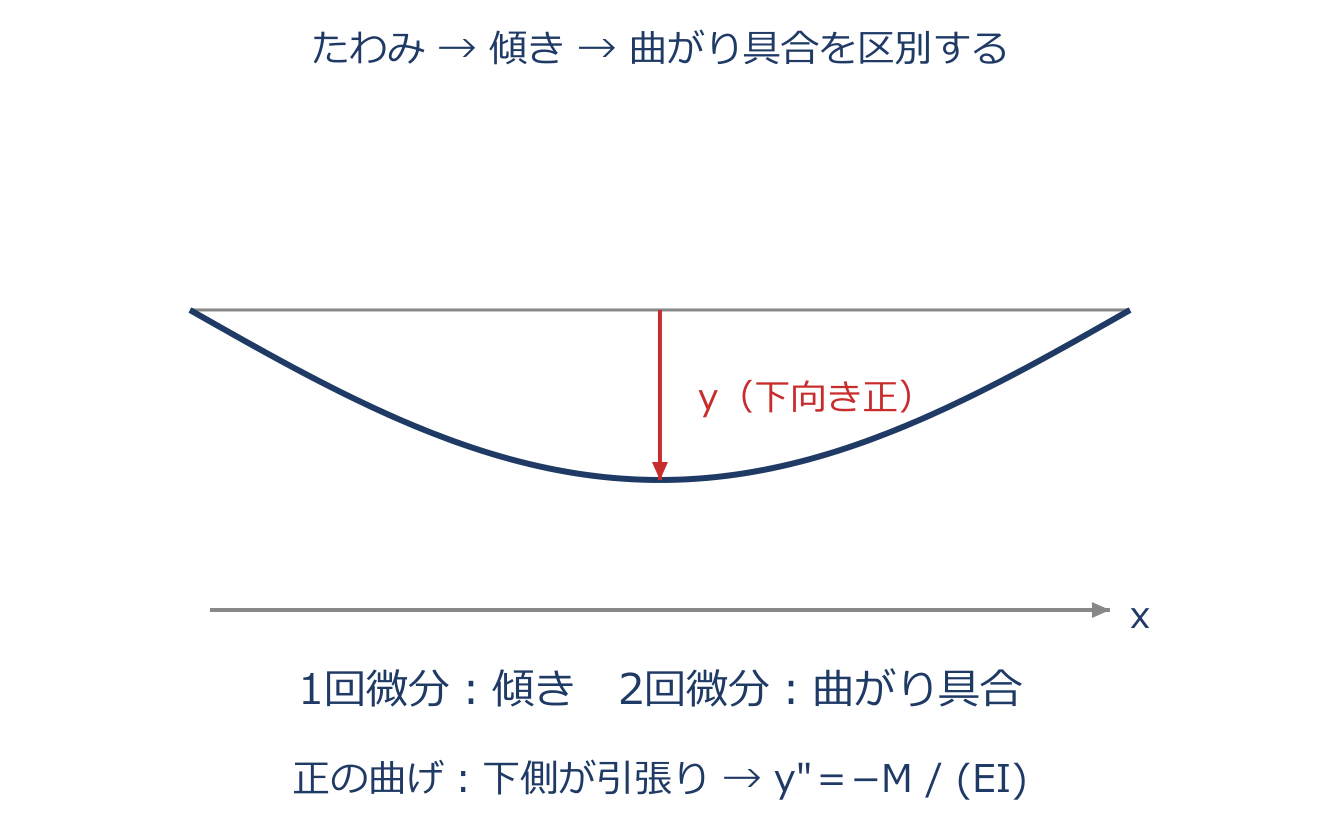
はりのたわみの基礎式と曲げ剛性のアプリ教材図
$\dfrac{d^2y}{dx^2}=-\dfrac{M}{EI}$
小さいたわみ・小さい傾きの細長いはりを、せん断変形を無視して扱います。図では下向きのたわみを正とし、式の符号をそろえます。 はりが曲がって“たわむ”量 $y(x)$ を支配する基本の式です。位置 $x$ でのたわみの2階微分(曲がり具合=曲率)が、その断面の曲げモーメント $M$ を曲げ剛性 $EI$ で割った値に等しく、$\dfrac{d^2y}{dx^2}=-\dfrac{M}{EI}$ となります。 ここで $E$ はヤング率(材料の硬さ)、$I$ は断面2次モーメント(形の曲げにくさ)で、その積 $EI$ が“はりの曲げにくさ=曲げ剛性”を表します。$M$ が大きいほど強く曲がり、$EI$ が大きいほど同じ $M$ でもたわみは小さくなります。 使い方としては、この式を位置 $x$ で2回積分すると、傾き $y'$ とたわみ $y$ が求まります。積分で出てくる2つの未知定数は、端の支え方(境界条件)から決めます。

具体例

$EI=2000\,\mathrm{N\,m^2}$、$M=100\,\mathrm{N\,m}$なら$y^{\prime\prime}=-100/2000=-0.05\,\mathrm{m^{-1}}$です。同じMでEIを2倍にすると曲率の大きさは半分になります。

第4章 振動工学および音響工学の基礎

棒の軸方向の等価ばね定数
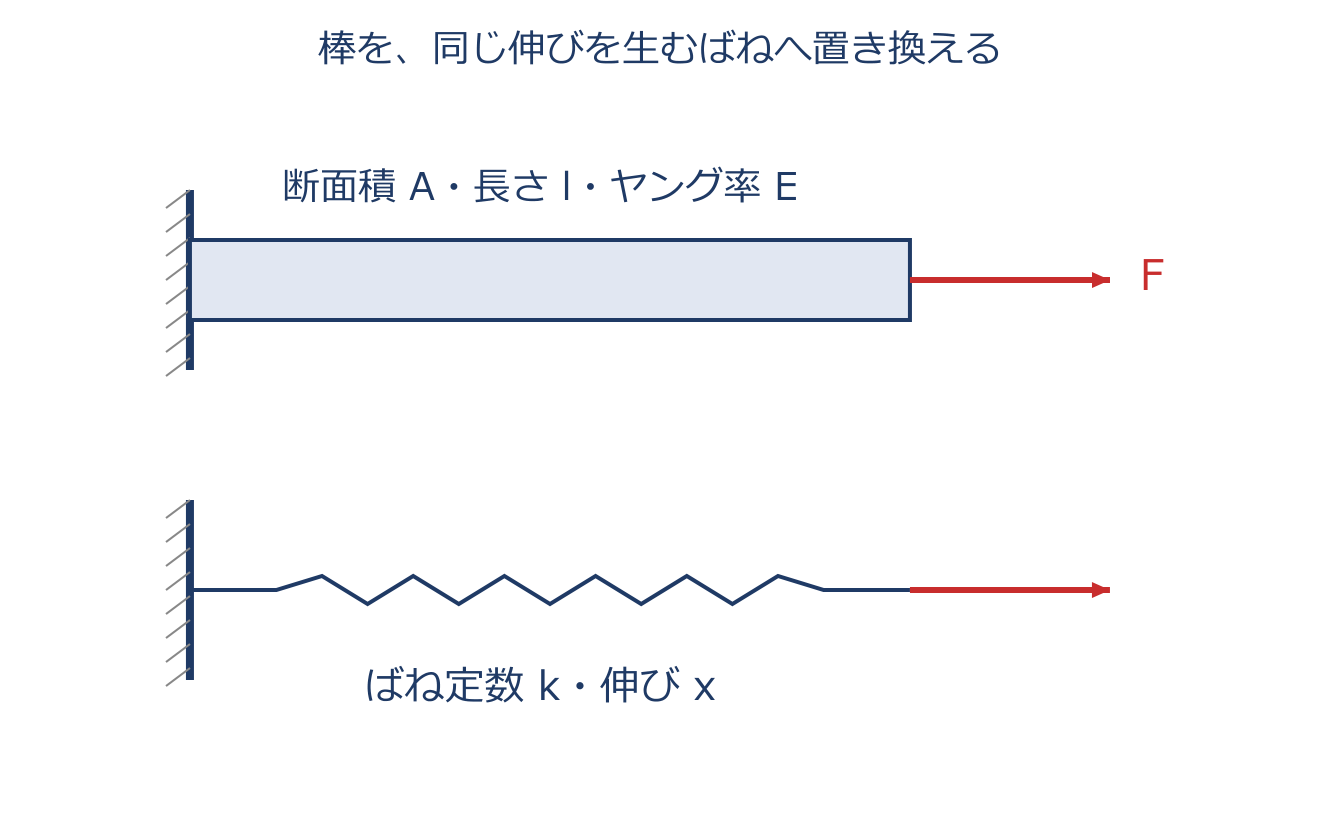
棒の軸方向の等価ばね定数のアプリ教材図
$k=\dfrac{AE}{l}$
長さ $l$、断面積 $A$、ヤング率 $E$ の一様な棒を軸方向に押し引きすると、まるで1本のばねのようにふるまいます。その「硬さ」をばね定数 $k$ で表したのがこの式です。 導き方は材料力学の基本をつなぐだけです。フックの法則から応力は $\sigma=E\varepsilon$、ひずみは伸び $x$ を元の長さで割った $\varepsilon=x/l$、力は $F=A\sigma$ です。これらを代入すると $F=AE\dfrac{x}{l}=\dfrac{AE}{l}x$ となり、$F=kx$ と見比べて $k=AE/l$ が出ます。 式の形は直感どおりで、太い($A$ 大)・短い($l$ 小)・硬い材料($E$ 大)ほど $k$ は大きく、変形しにくくなります。 単位も $[\mathrm{m^2}][\mathrm{Pa}]/[\mathrm{m}]=[\mathrm{N/m}]$ とばね定数に一致します。振動問題では、まず構造をこの式で等価ばねに置き換えてから固有振動数を求めるのが定石です。

具体例

$A=1\times10^{-4}\,\mathrm{m^2}$、$E=200\,\mathrm{GPa}$、$l=1\,\mathrm{m}$ なら $k=\dfrac{1\times10^{-4}\times200\times10^{9}}{1}=2\times10^{7}\,\mathrm{N/m}$ となります。

ばねの合成(直列・並列)
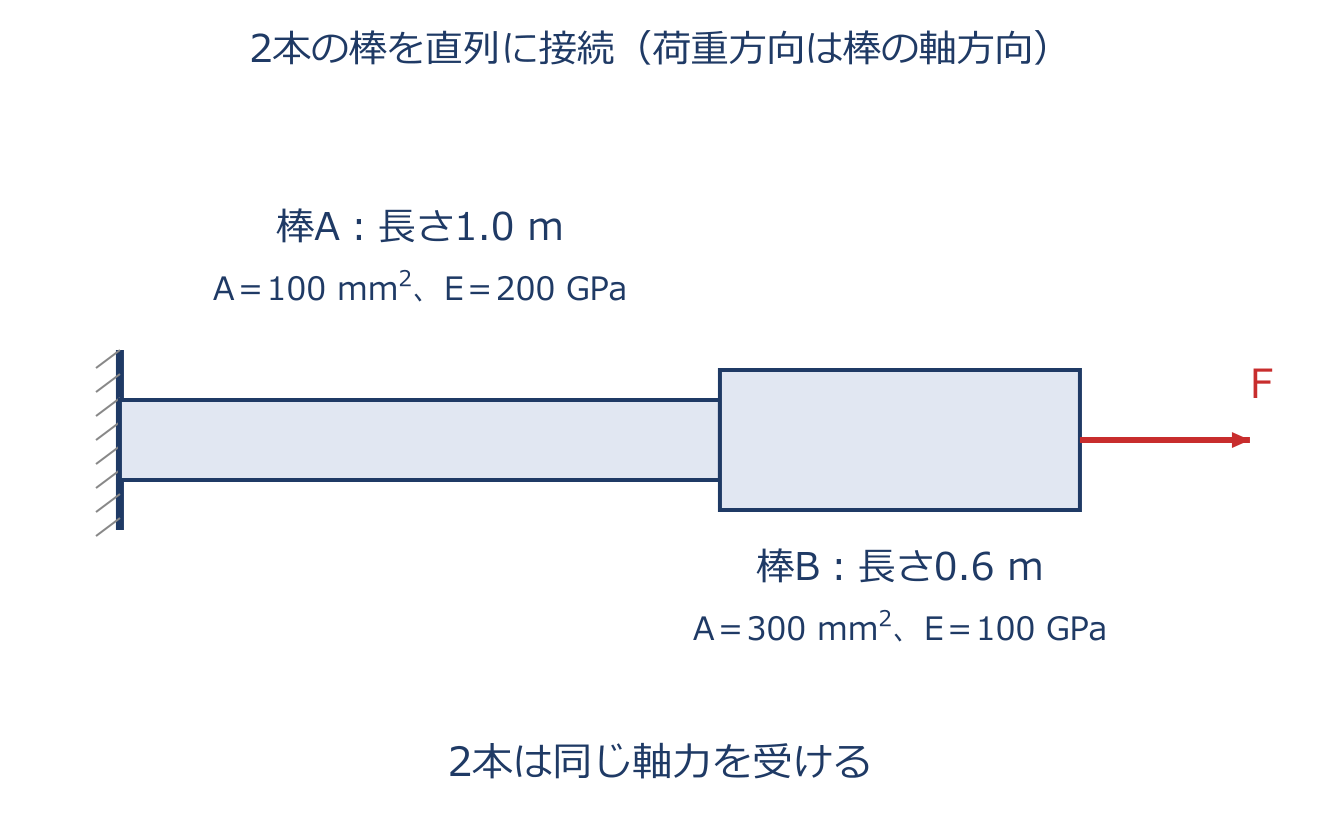
ばねの合成(直列・並列)のアプリ教材図
$\dfrac{1}{k}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$ $k=k_1+k_2$
ばねを複数つなぐと、全体を1本の等価ばね $k$ に置き換えられます。つなぎ方で合成のしかたが逆になるのがポイントです。 直列(縦一列)では、同じ力が両方のばねに伝わり、全体の伸びはそれぞれの伸びの足し算になります。力が共通で伸びが和だから、たわみやすさ(ばね定数の逆数)が足し算になり $\dfrac{1}{k}=\dfrac{1}{k_1}+\dfrac{1}{k_2}$ となります。結果は必ずいちばんやわらかい1本より小さく(やわらかく)なります。 並列(横並び)では逆に、両方が同じだけ伸びて力を分担するので、硬さがそのまま足し算になり $k=k_1+k_2$ となります。こちらは必ずどの1本より硬くなります。 見分け方は「力が共通なら直列、変位が共通なら並列」です。棒を組み合わせた問題でも、各棒の $k=AE/l$ を求めてこの式に入れれば等価ばね定数が出せます。

具体例

$k_1=200$、$k_2=300\,\mathrm{N/m}$ なら、直列は $k=\dfrac{200\times300}{200+300}=120\,\mathrm{N/m}$(両方より小)、並列は $k=500\,\mathrm{N/m}$(両方より大)となります。

固有角振動数・固有振動数(1自由度系)
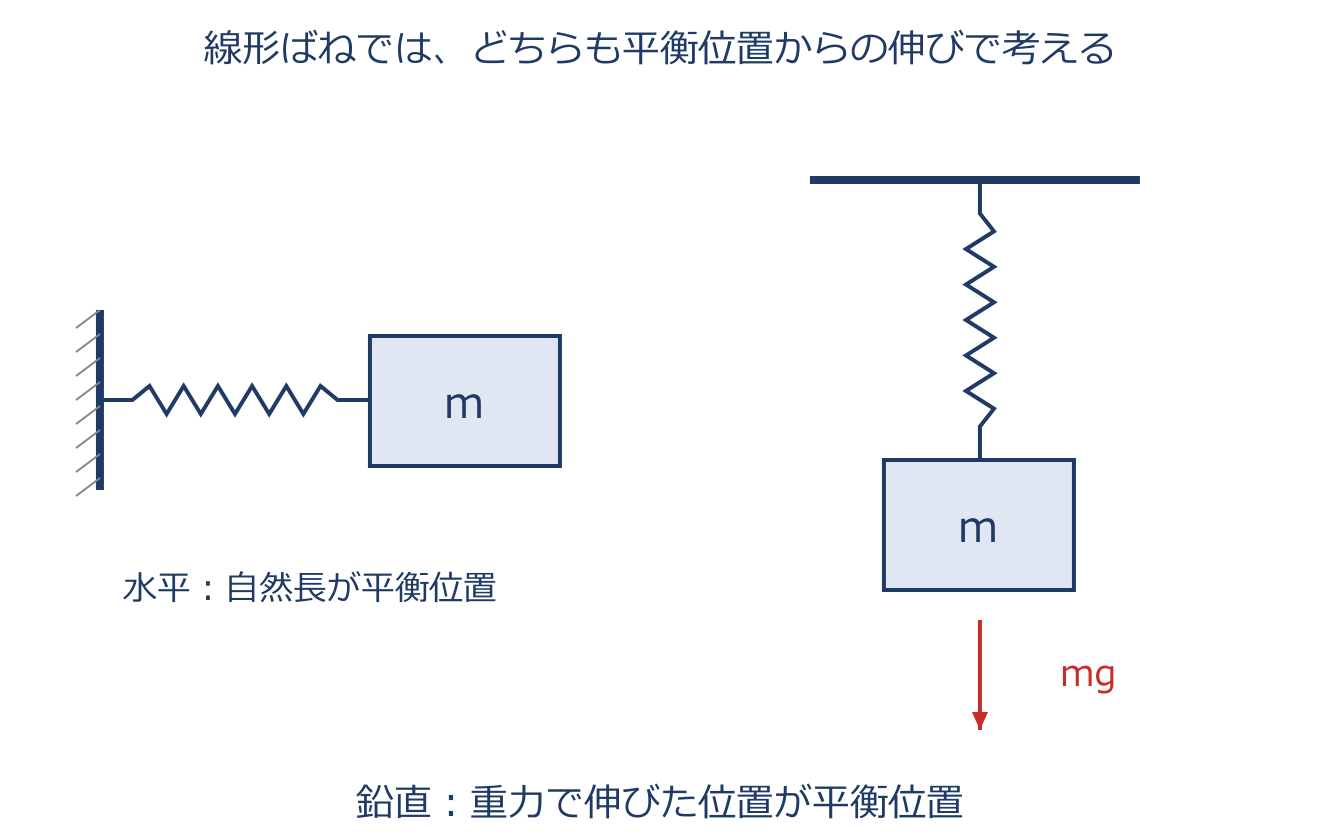
固有角振動数・固有振動数(1自由度系)のアプリ教材図
$\omega_n=\sqrt{\dfrac{k}{m}}$ $f=\dfrac{\omega_n}{2\pi}=\dfrac{1}{2\pi}\sqrt{\dfrac{k}{m}}$
ばね定数 $k$ と質量 $m$ だけの系(1自由度系)を、外から力を加えず軽くつついて手を離すと、決まった速さで揺れ続けます。 この「その系がもともと持つ揺れの速さ」が固有角振動数 $\omega_n$ で、運動方程式 $m\ddot{x}+kx=0$ を解くと $\omega_n=\sqrt{k/m}$ と出ます。$\omega_n$ は1秒あたりに進む角度(ラジアン)で単位は $\mathrm{rad/s}$ です。 これを「1秒あたり何回揺れるか」に直したのが固有振動数 $f$ で、1周は $2\pi$ ラジアンだから $f=\omega_n/2\pi$(単位 $\mathrm{Hz}$)となります。 式を読むと、ばねが硬い($k$ 大)ほど速く、重い($m$ 大)ほどゆっくり揺れる、という直感どおりの関係になっています。実際の計算では、まず構造を等価ばね $k$ に置き換え、この式に入れるのが基本の流れです。

具体例

$k=400\pi^2\,\mathrm{N/m}$、$m=1\,\mathrm{kg}$ なら $f=\dfrac{1}{2\pi}\sqrt{400\pi^2}=\dfrac{20\pi}{2\pi}=10\,\mathrm{Hz}$ となります。

減衰1自由度系の運動方程式
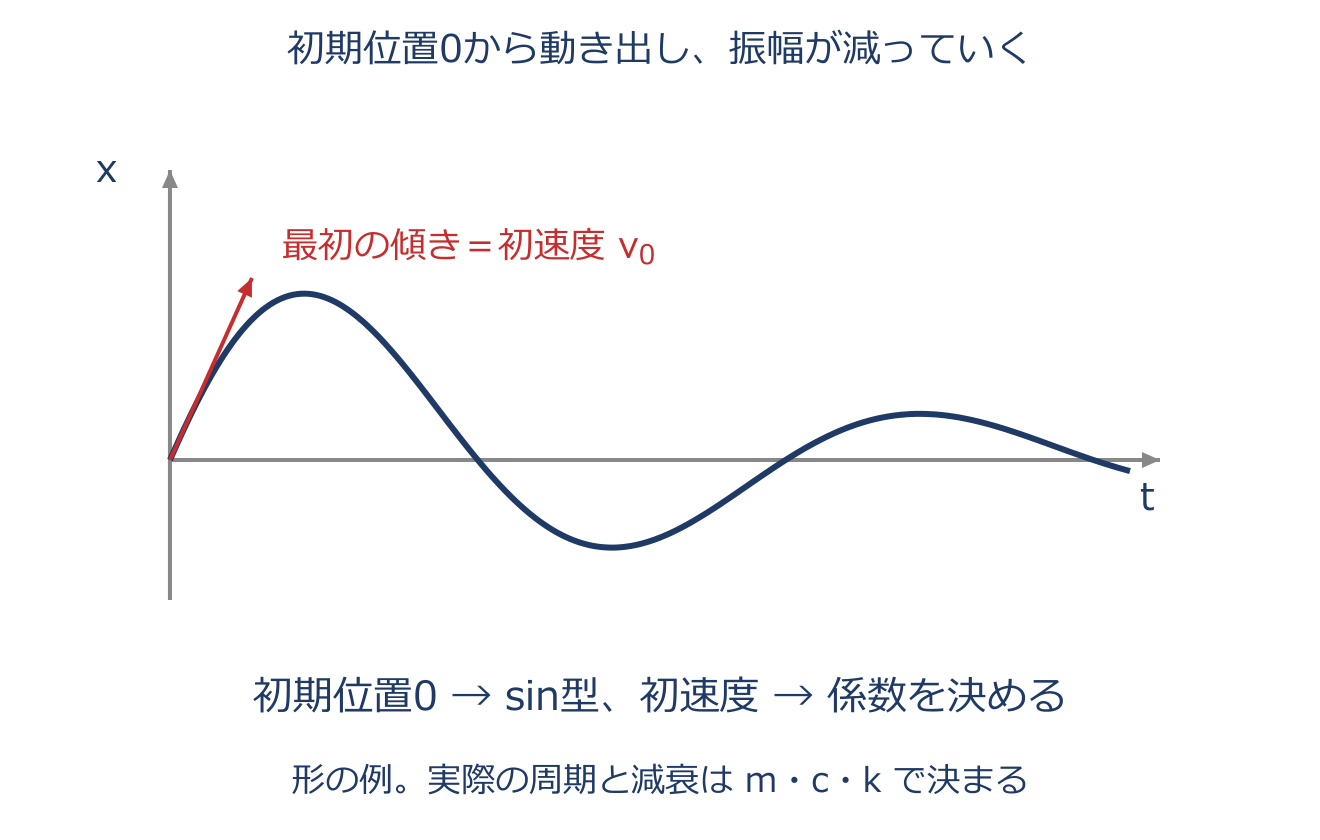
減衰1自由度系の運動方程式のアプリ教材図
$m\ddot{x}+c\dot{x}+kx=0$ $\ddot{x}+2\zeta\omega_n\dot{x}+\omega_n^2x=0$
平衡位置から測った変位をxとします。ばねは $-kx$、粘性ダンパは $-c\dot{x}$ の力を質量mへ及ぼします。 運動方程式 $m\ddot{x}=-c\dot{x}-kx$ を移項すると $m\ddot{x}+c\dot{x}+kx=0$ です。$\dot{x}$ は速度、$\ddot{x}$ は加速度、cは粘性減衰係数です。 両辺をmで割り、$\omega_n=\sqrt{k/m}$、$\zeta=c/(2\sqrt{mk})$ とおくと、$\ddot{x}+2\zeta\omega_n\dot{x}+\omega_n^2x=0$ になります。質量m・ばねkが揺れの速さを、減衰比ζが収まり方を決めます。

具体例

$m=2\,\mathrm{kg}$、$k=200\,\mathrm{N/m}$、$c=4\,\mathrm{N\,s/m}$なら、$\omega_n=10\,\mathrm{rad/s}$、$\zeta=4/(2\sqrt{400})=0.1$です。質量で割った式は$\ddot{x}+2\dot{x}+100x=0$です。

減衰比・臨界減衰と減衰の3領域
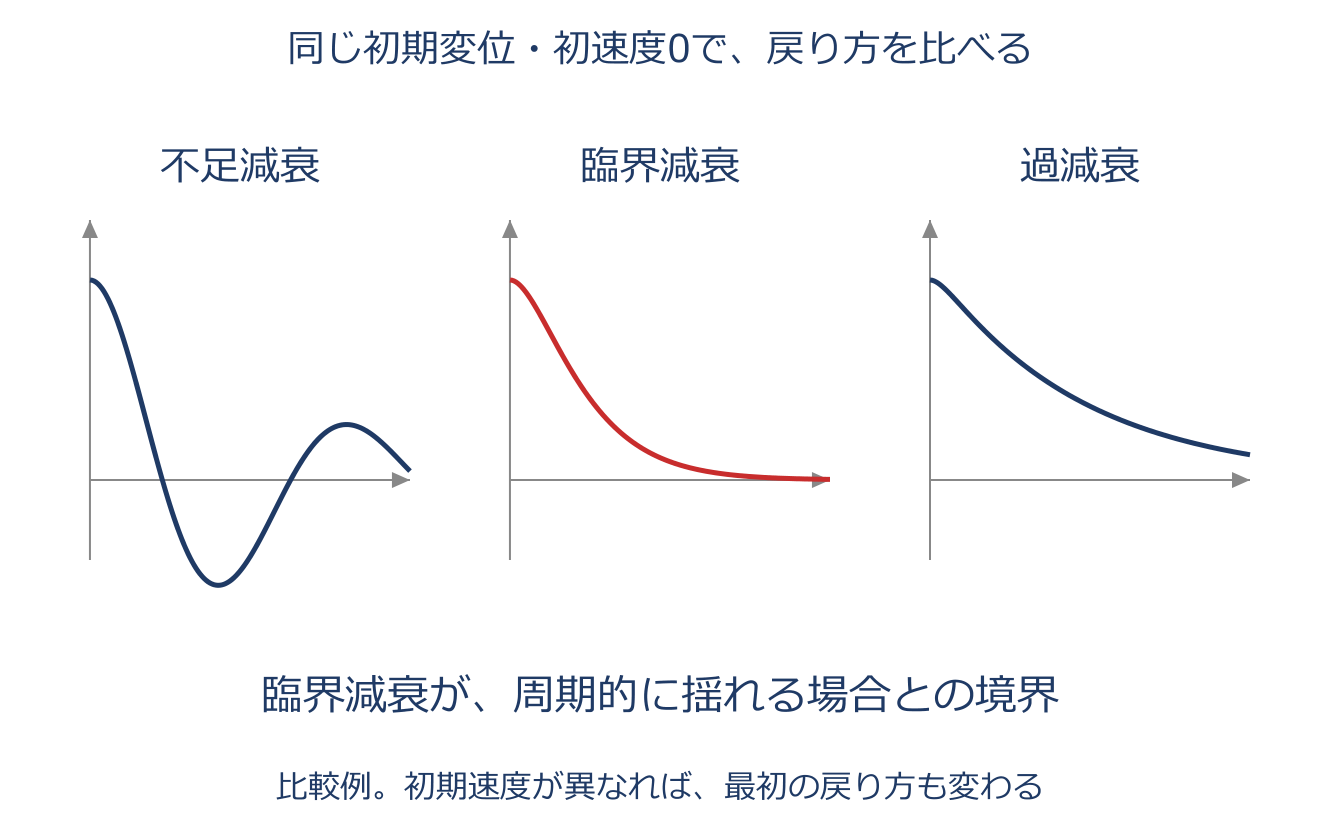
減衰比・臨界減衰と減衰の3領域のアプリ教材図
$\zeta=\dfrac{c}{2\sqrt{mk}}$ $c_c=2\sqrt{mk}$
減衰の強さは、粘性減衰係数 $c$ そのものではなく、無次元の減衰比 $\zeta$ ではかります。 基準になるのが臨界減衰係数 $c_c=2\sqrt{mk}$ で、$\zeta=c/c_c=c/(2\sqrt{mk})$ と定義します。 この $c_c$ は「揺れながら戻るか、揺れずに戻るか」のちょうど境目にあたる減衰の大きさです。$\zeta$ の値で自由振動の収まり方が3つに分かれます。$0<\zeta<1$(不足減衰)は、何回か揺れながら少しずつ小さくなります(振動的)。$\zeta=1$(臨界減衰)は、周期的な振動がない応答となり、過減衰との境界になります。$\zeta>1$(過減衰)は、水あめの中のようにゆっくり、揺れずに戻ります(非振動的)。だから「最初の外乱が振動として現れない条件」は $\zeta\ge1$、すなわち $c\ge2\sqrt{mk}$ と覚えます。 ドアが揺り戻さず静かに閉まるダンパーは、臨界減衰あたりをねらった設計です。 $\zeta=0$ は減衰のない自由振動です。

具体例

$m=50\,\mathrm{kg}$、$k=500\,\mathrm{kN/m}$、$c=100\,\mathrm{N\cdot s/m}$ なら $\zeta=\dfrac{100}{2\sqrt{50\times500000}}=0.01$ でごく軽い減衰です。ドアクローザは $\zeta\approx1$ をねらいます。

減衰固有角振動数
減衰固有角振動数のアプリ教材図
$\omega_d=\omega_n\sqrt{1-\zeta^2}$
減衰があって実際に揺れる系(不足減衰 $0<\zeta<1$)が揺れる速さが、減衰固有角振動数 $\omega_d$ です。減衰がブレーキをかける分、減衰なしの $\omega_n$ より少しだけ遅くなり、その割合が $\sqrt{1-\zeta^2}$ で表されます($\omega_d=\omega_n\sqrt{1-\zeta^2}$)。 式の形から読み取れることを見てみましょう。$\zeta$ が小さい(軽い減衰)ときは $\sqrt{1-\zeta^2}\approx1$ なので $\omega_d$ はほぼ $\omega_n$ に等しくなります。実際、機械でよくある $\zeta=0.01$ 程度ならずれは $0.005\%$ ほどで、ほとんど区別がつきません。 逆に $\zeta$ が $1$ に近づくと $\sqrt{1-\zeta^2}\to0$ となり $\omega_d\to0$、つまり揺れなくなって臨界減衰($\zeta=1$)につながります。減衰自由振動の周期 $T_d=2\pi/\omega_d$ はこの $\omega_d$ で決まります。

具体例

$\omega_n=100\,\mathrm{rad/s}$、$\zeta=0.01$ なら $\omega_d=100\sqrt{1-0.0001}\approx100\,\mathrm{rad/s}$ でほぼ変わりません。

強制振動の応答倍率と共振
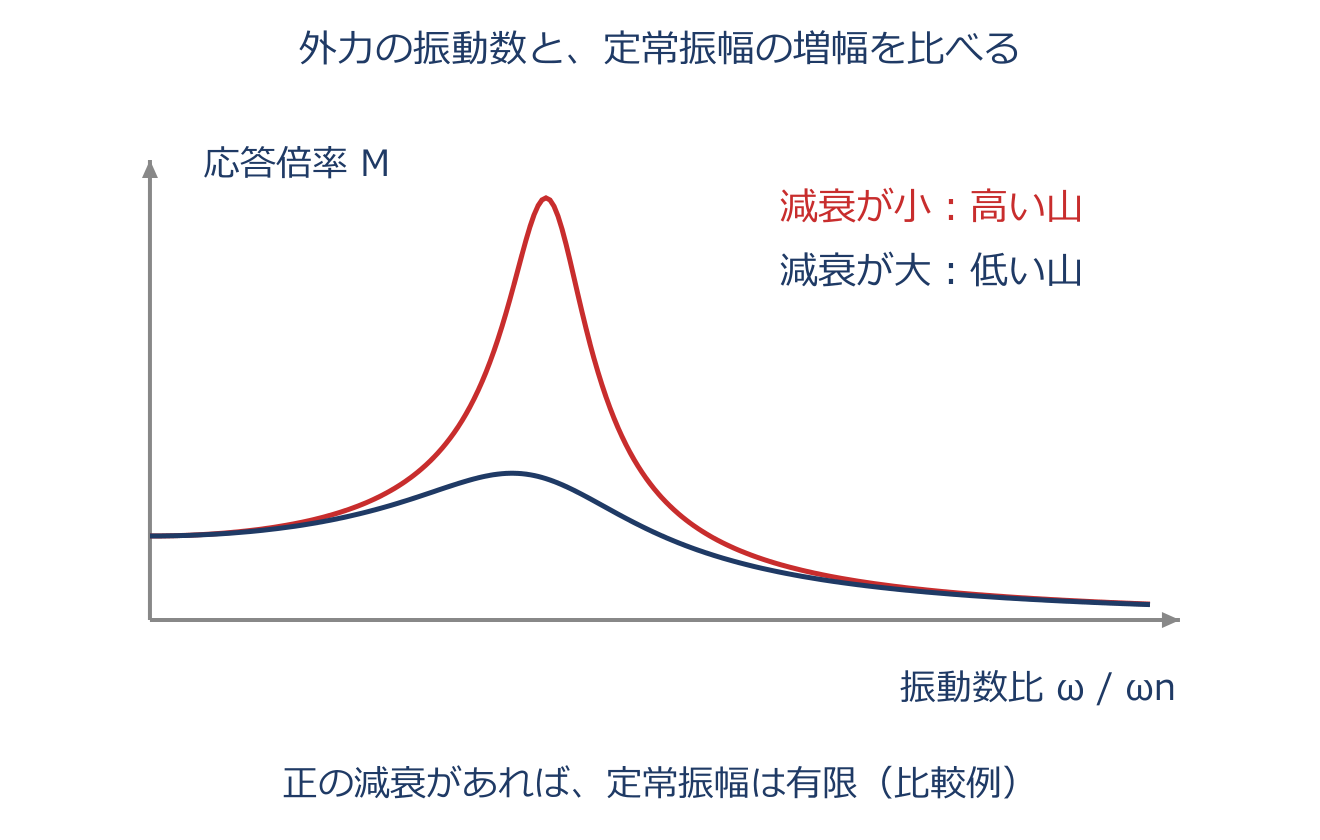
強制振動の応答倍率と共振のアプリ教材図
$M=\dfrac{1}{\sqrt{\left[1-\left(\frac{\omega}{\omega_n}\right)^2\right]^2+\left(2\zeta\frac{\omega}{\omega_n}\right)^2}}$
外力 $F\sin\omega t$ で揺すられ続ける減衰1自由度系が、定常状態でどれだけ大きく揺れるかを表すのが応答倍率 $M$ です。これは「ゆっくり静かに同じ力 $F$ をかけたときの変位 $F/k$」に対する実際の振幅の比(無次元)で、実際の振幅は $X=(F/k)\,M$ となります。 カギは加振振動数 $\omega$ と固有角振動数 $\omega_n$ の比 $\omega/\omega_n$ です。この比が $1$ に近づくと式の分母の第1項 $1-(\omega/\omega_n)^2$ がほぼ $0$ になり、$M$ が一気に跳ね上がります。 これが共振で、小さな力でも定常振幅が大きくなります。正の減衰があれば定常振幅は有限です。ブランコを戻るタイミングぴったりに押すと大きく振れるのと同じ理屈です。共振は振動・騒音・破損の大きな原因なので、使う回転数の近くに固有振動数を置かないのが設計の鉄則です。 残るのは減衰で、$\zeta$ が大きいほど分母の第2項が効いて共振のピークは低く抑えられます。 加振周波数が$\omega=\omega_n$の点では$M=1/(2\zeta)$です。変位振幅の山が厳密に最大になる位置は、軽い減衰でもこれより少し低くなります。

具体例

$F=10\,\mathrm{N}$、$k=1000\,\mathrm{N/m}$、$\zeta=0.05$とします。$\omega=\omega_n$では$M=1/(2\times0.05)=10$で、静的変位0.01 mの10倍、振幅0.1 mです。線形モデルが使える変位範囲かも確認します。

多自由度系の運動方程式(行列表現)
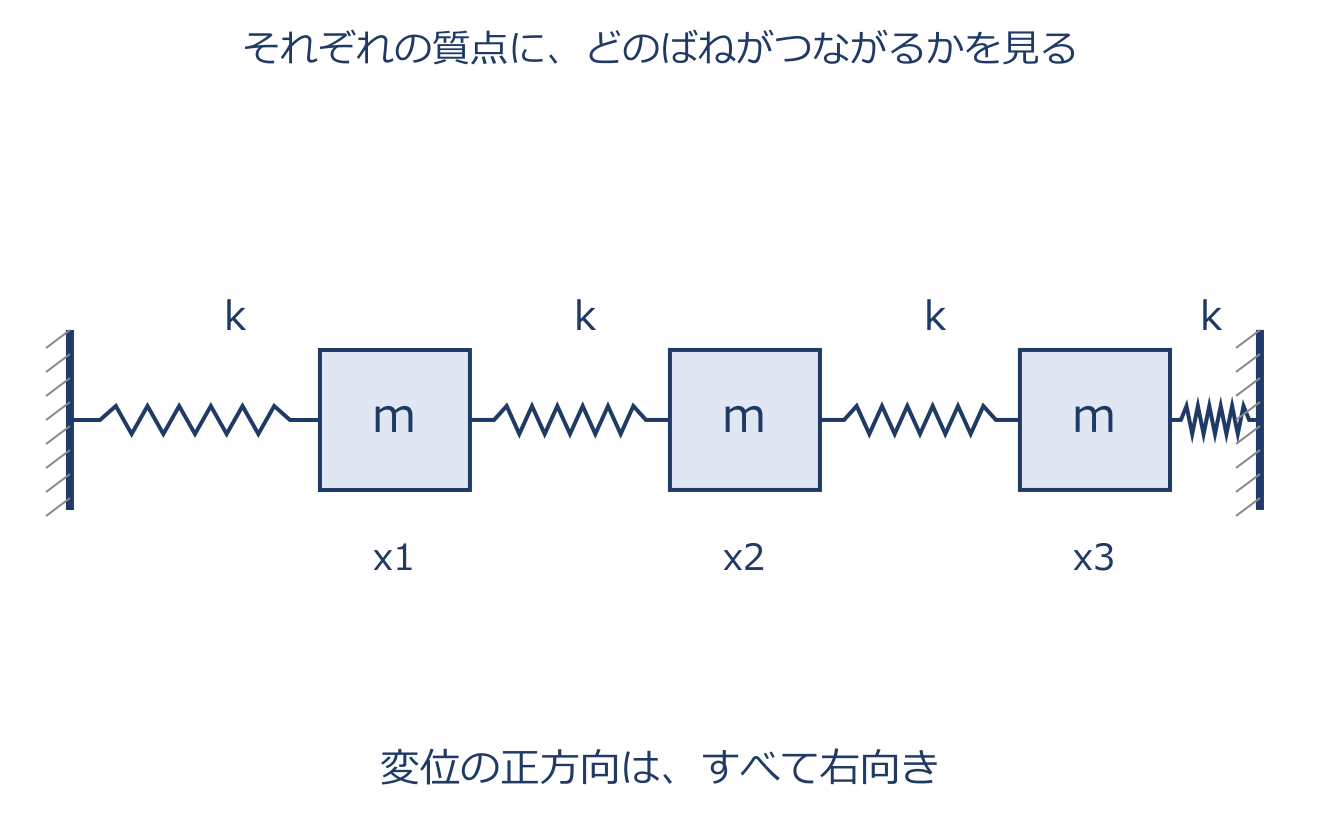
多自由度系の運動方程式(行列表現)のアプリ教材図
$[M]\{\ddot{x}\}+[K]\{x\}=\{f\}$
質点が2個3個…と連なった系では、1つの質点の動きが隣に伝わって全部が影響し合います。この連立運動方程式を、行列とベクトルで1本にまとめたのがこの式です。 $[M]$ は質量行列、$[K]$ は剛性行列、$\{x\}$ は各質点の変位を並べたベクトル、$\{f\}$ は外力ベクトルです。 等しい質量 $m$ が並ぶなら $[M]$ は対角成分が $m$ の対角行列になります。図のように隣同士だけがばねでつながる系では、$[K]$ は三重対角になり、対角成分にはその質点につながるばね定数の和、隣接成分には $-k$ が並びます。 1自由度の $m\ddot{x}+kx=f$ を、そのまま太字(行列・ベクトル)に拡張した形だと見ると覚えやすいでしょう。この行列の形にしておくと、次の固有値問題へそのまま持ち込めます。

具体例

両端固定・3質点・ばね $k$ なら $[M]=mI$、$[K]=\begin{bmatrix}2k&-k&0\\-k&2k&-k\\0&-k&2k\end{bmatrix}$ となります。

固有値問題と固有モード(直交性)
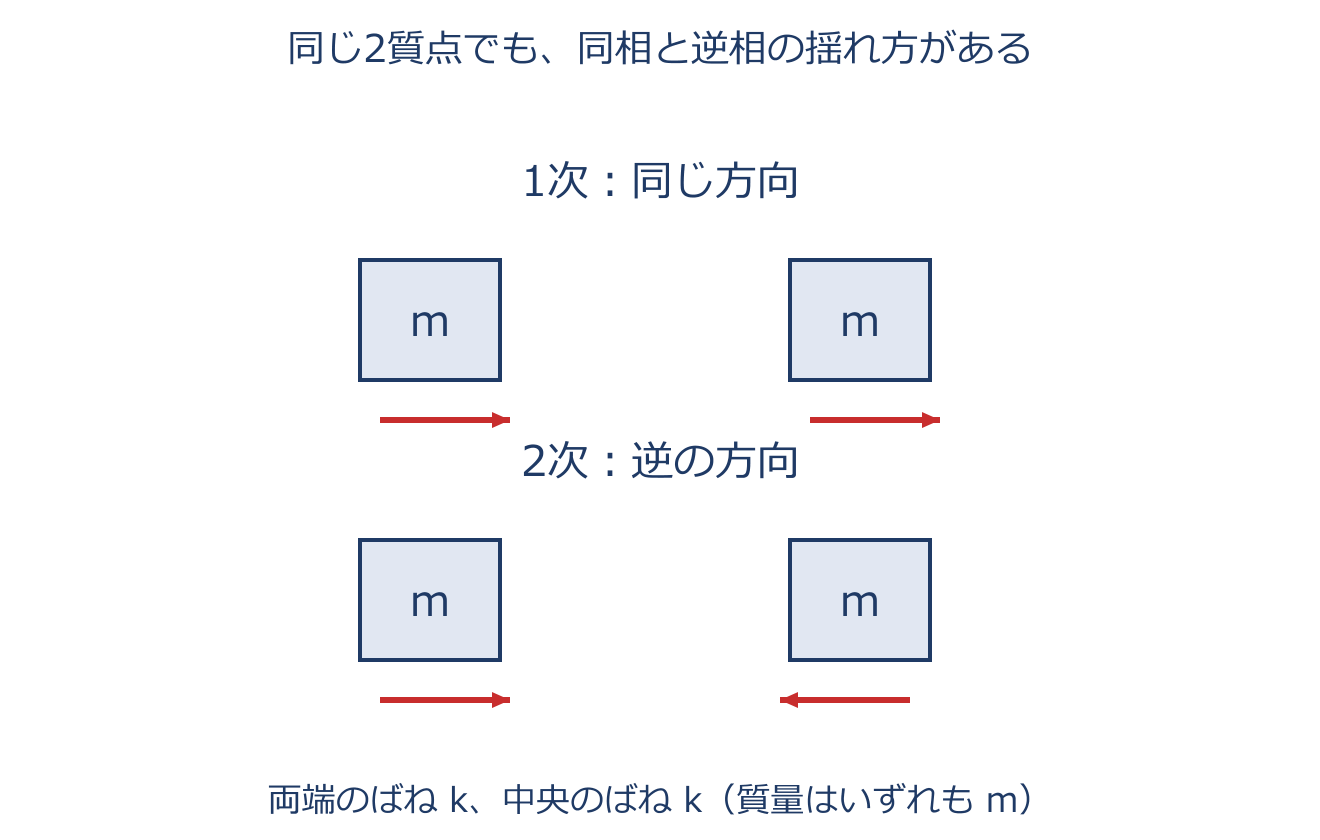
固有値問題と固有モード(直交性)のアプリ教材図
$\det\!\left([K]-\omega^2[M]\right)=0$
減衰なしの自由振動で$\{x\}=\{\varphi\}e^{i\omega t}$と置くと、加速度は$-\omega^2\{x\}$です。運動方程式へ代入して$([K]-\omega^2[M])\{\varphi\}=\{0\}$となります。 ゼロでない形が存在するには行列が特異となる必要があるので、基本の式の行列式を0とします。固有値$\omega_i^2$を元の式へ戻すと、変位の比率を表す固有モードが得られます。 対称な剛性・質量行列と正定値の質量行列をもつ系では、異なる固有値のモードは質量行列を挟んで直交します。同じ固有値でも直交する組を選べます。減衰を含む場合、各モードが独立になるかは減衰モデルにもよります。

具体例

$[M]=mI$、$[K]=\begin{bmatrix}2k&-k\\-k&2k\end{bmatrix}$ なら $(m\omega^2-k)(m\omega^2-3k)=0$ で $\omega_1=\sqrt{k/m}$、$\omega_2=\sqrt{3k/m}$ となります。モードは $\{1,1\}^{T}$ と $\{1,-1\}^{T}$ で直交します。

一様な棒の縦振動(波動方程式)
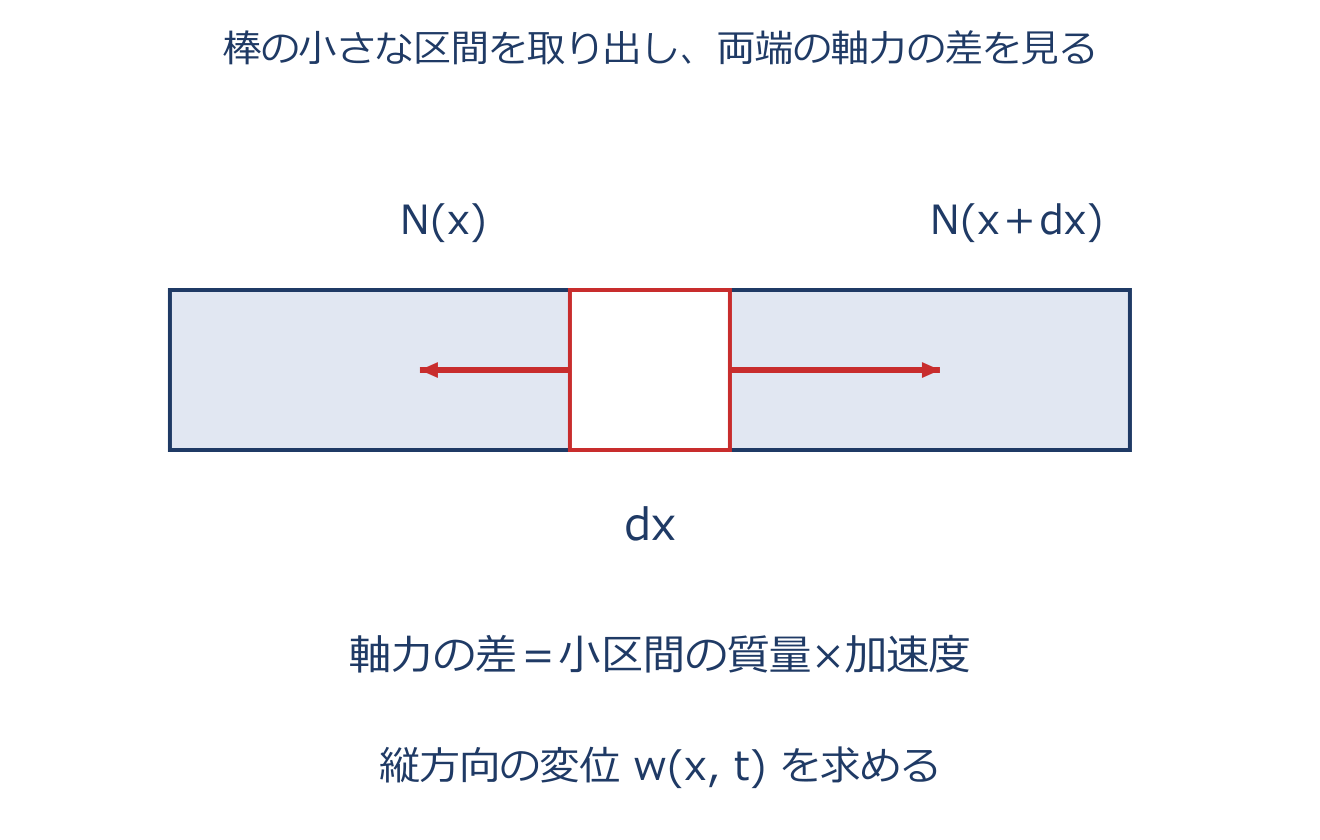
一様な棒の縦振動(波動方程式)のアプリ教材図
$\dfrac{\partial^2 w}{\partial t^2}=\dfrac{E}{\rho}\dfrac{\partial^2 w}{\partial x^2}$
棒のように連続した物体(連続体)が長手方向に伸び縮みして振動するときの支配方程式です。質点1個ではなく、棒を無数の微小部分に分けて考えます。 位置 $x$・時刻 $t$ での縦方向の変位を $w(x,t)$ とし、微小部分にはたらく運動方程式 $\rho A\dfrac{\partial^2 w}{\partial t^2}=EA\dfrac{\partial^2 w}{\partial x^2}$ を立てて両辺を $\rho A$ で割ると、この波動方程式になります($E$ はヤング率、$\rho$ は密度)。 左辺は加速度、右辺は変形の曲がり具合を表し、係数 $E/\rho$ が主役です。じつはこの係数の平方根 $c=\sqrt{E/\rho}$ が、細長い棒を伝わる縦波の速度になります。 多自由度系では固有振動数は飛び飛びの有限個でしたが、連続体では無限個の固有振動数を持つのが特徴です。

具体例

縦波の伝播速度は $c=\sqrt{E/\rho}$ です。鋼($E\approx200\,\mathrm{GPa}$、$\rho\approx7800\,\mathrm{kg/m^3}$)なら約 $5000\,\mathrm{m/s}$ となります。

空気中の音速と温度依存
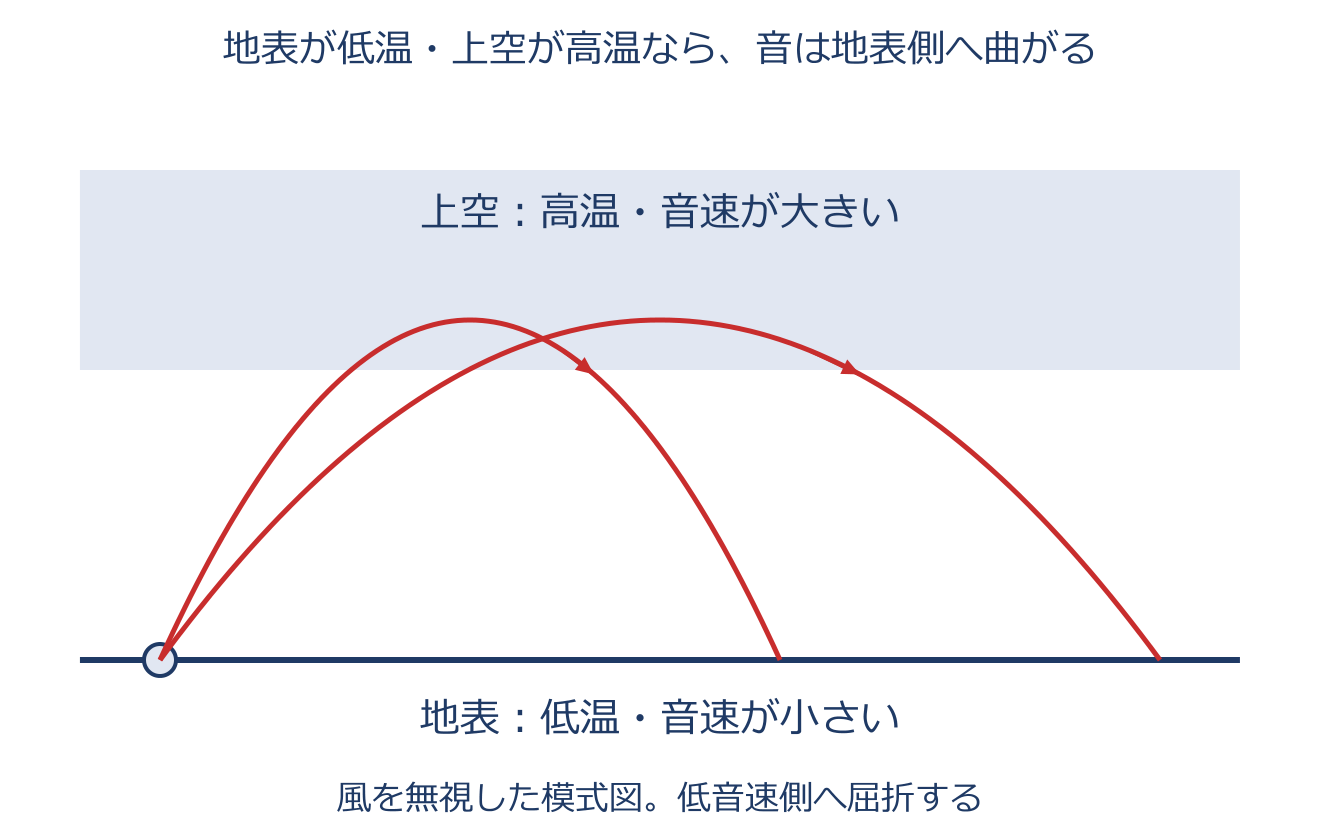
空気中の音速と温度依存のアプリ教材図
$c=\sqrt{\kappa p/\rho}$ $c\approx331.5+0.6t\quad[\mathrm{m/s}]$
空気の中を音が伝わる速さです。理論式は $c=\sqrt{\kappa p/\rho}$ で、$\kappa$ は比熱比、$p$ は気圧、$\rho$ は空気の密度です。 温度と気体の組成が同じなら、気圧 $p$ が上がると密度 $\rho$ も比例して増えるため、両者の効果が打ち消し合い、じつは音速は気圧ではほとんど変わりません。 効いてくるのは温度で、温度が高いほど空気の分子が速く動き、音速も大きくなります。そこで実用上は摂氏温度 $t$ を使った近似式 $c\approx331.5+0.6t$ が便利です($0\,{}^{\circ}\mathrm{C}$ で約 $331.5\,\mathrm{m/s}$、$1\,{}^{\circ}\mathrm{C}$ 上がるごとに約 $0.6\,\mathrm{m/s}$ 増えます)。常温ではおよそ $340\,\mathrm{m/s}$ です。 もう一つ大事な性質として、通常の可聴音を扱う近似では、空気中の音速は周波数によらず一定(非分散)で、高い音も低い音も同じ速さで届きます——だから遠くの演奏もメロディが崩れずに聞こえます。

具体例

$t=15\,{}^{\circ}\mathrm{C}$ なら $c\approx331.5+0.6\times15\approx340.5\,\mathrm{m/s}$ となります。

波長・波数
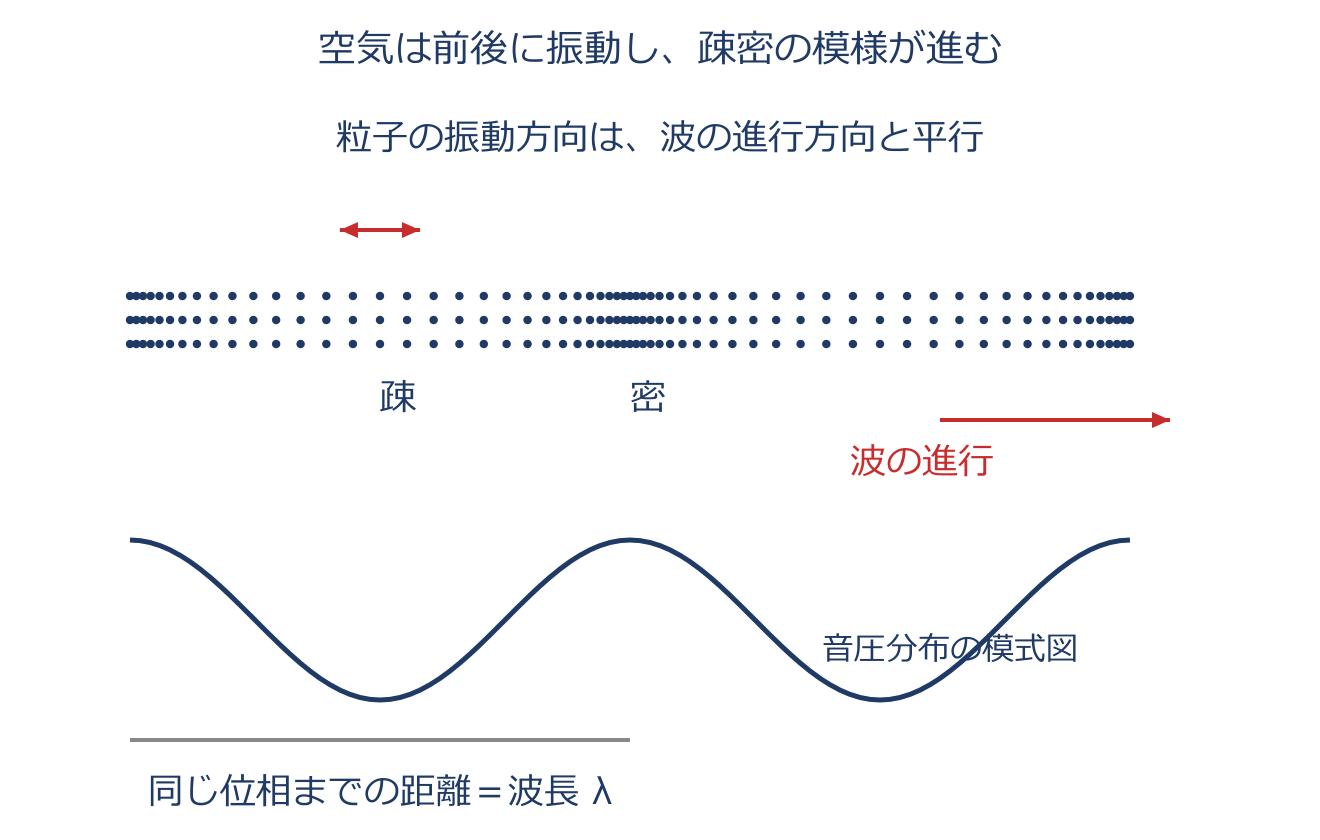
波長・波数のアプリ教材図
$\lambda=\dfrac{c}{f}$ $k=\dfrac{2\pi}{\lambda}=\dfrac{\omega}{c}$
波長 $\lambda$ は波1個ぶんの長さ(山から次の山までの距離、単位 $\mathrm{m}$)です。音速 $c$ で進む波が1秒間に $f$ 回振動するなら、1秒で進む距離 $c$ の中に波が $f$ 個入るので、1個ぶんは $\lambda=c/f$ です。 同じ音速なら、高い音(周波数大)ほど波長は短くなります。 波数 $k$ は「単位長さあたりに波の位相がどれだけ進むか」で、波1個が $2\pi$ ラジアンだから $k=2\pi/\lambda$(単位 $\mathrm{rad/m}$)となります。$\lambda=c/f$ と角振動数 $\omega=2\pi f$ を使うと $k=\omega/c$ とも書けます。 空気中の音速 $c$ は周波数によらず一定なので、音波の波数は周波数に正比例します。これが曲げ波のような分散性の波($k\propto\sqrt{\omega}$ など)と大きく違う点です。

具体例

$500\,\mathrm{Hz}$ の音は $\lambda=\dfrac{340}{500}\approx0.68\,\mathrm{m}$、波数 $k=\dfrac{2\pi}{0.68}\approx9.2\,\mathrm{rad/m}$ となります。

音圧レベル(デシベル)
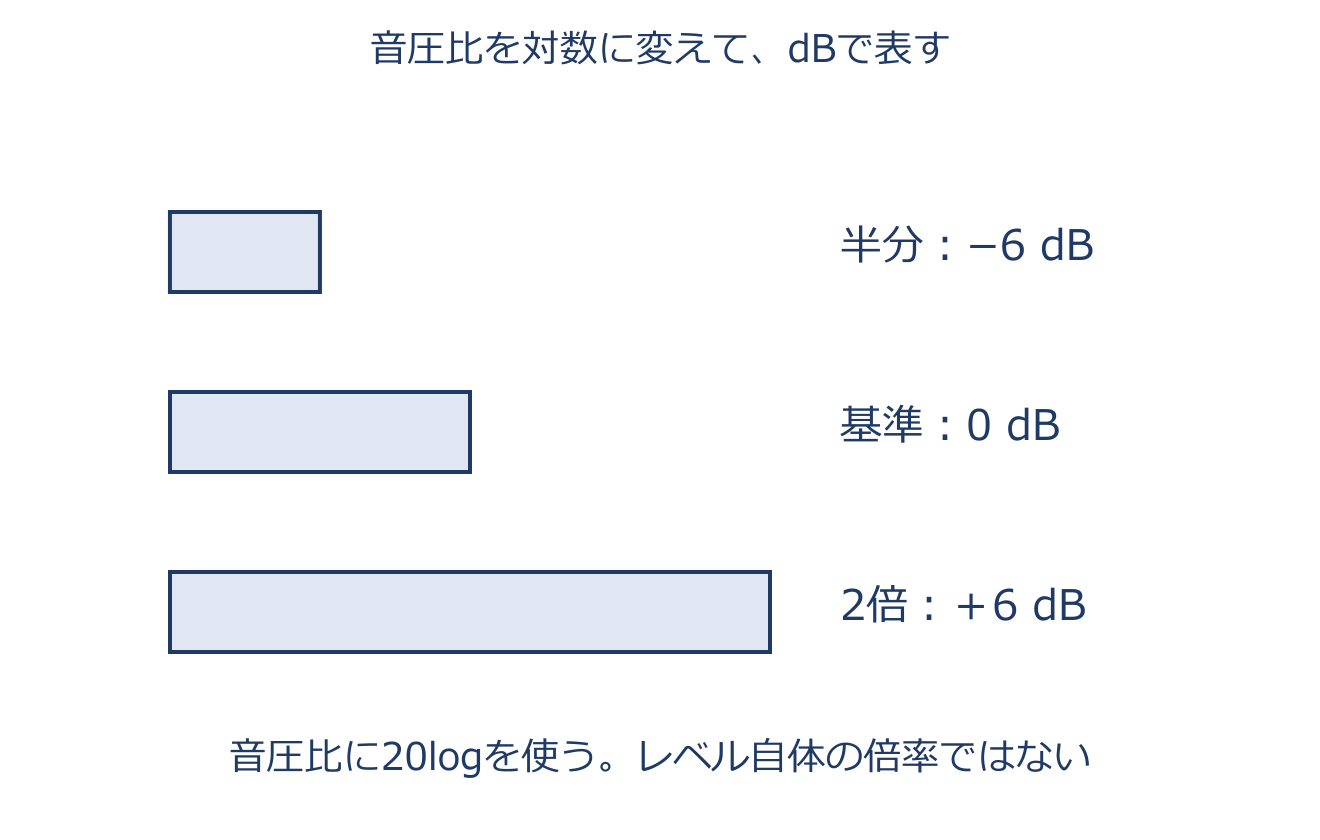
音圧レベル(デシベル)のアプリ教材図
$L_p=20\log_{10}(p/p_0)\quad[\mathrm{dB}]$ $p_0=2\times10^{-5}\ \mathrm{Pa}$
音の大きさは、音圧の実効値 $p$そのままではなく、基準音圧 $p_0=2\times10^{-5}\,\mathrm{Pa}$ と比べて対数で表します。これが音圧レベル $L_p=20\log_{10}(p/p_0)$(単位 $\mathrm{dB}$)です。$p_0$は空気中の音圧レベルで使う基準値で、1 kHz付近の最小可聴音圧を目安とします。個人の聞こえる限界と常に一致する値ではありません。 なぜ対数にするのかというと——人間の耳は、聞こえる最小から苦痛を感じる大音量まで、音圧比で $100$ 万倍もの広い範囲をとらえます。そのままでは桁が大きすぎて扱いにくいので、対数にして圧縮し、感覚にも合う物差しにしています。 係数が $20$ なのは、音圧が振幅量(エネルギーはその2乗)だから $10\log_{10}(p/p_0)^2=20\log_{10}(p/p_0)$ となるためです。 覚えておくと速い目安として、音圧が $10$ 倍で $+20\,\mathrm{dB}$、$2$ 倍で約 $+6\,\mathrm{dB}$、半分で約 $-6\,\mathrm{dB}$ となります。

具体例

$p=1\,\mathrm{Pa}$ なら $L_p=20\log_{10}\dfrac{1}{2\times10^{-5}}=20(5-0.30)=94\,\mathrm{dB}$ となります。音圧が半分になると約 $6\,\mathrm{dB}$ 下がります。

両端開放音響管の共鳴条件
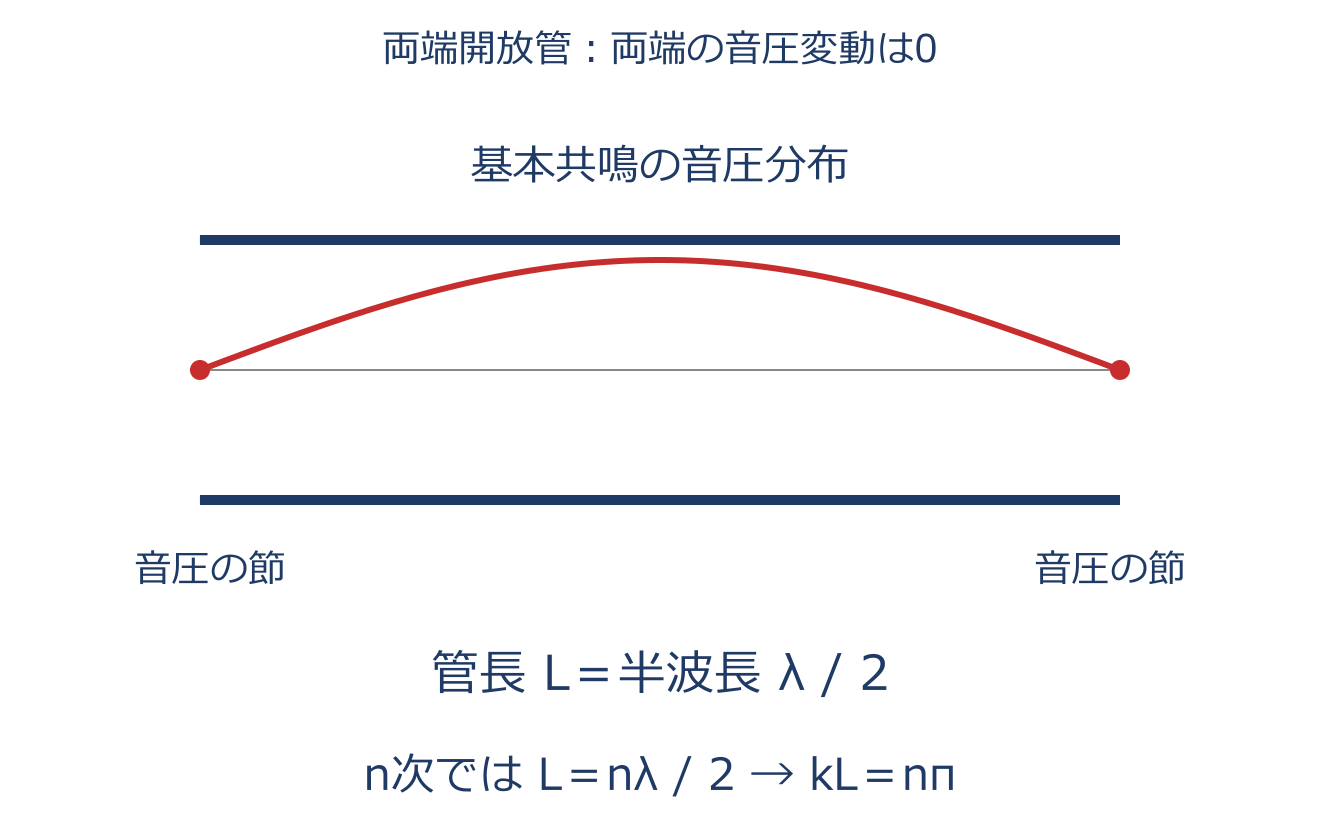
両端開放音響管の共鳴条件のアプリ教材図
$L=n\lambda/2$ $kL=n\pi\quad(n=1,2,\ldots)$ $f_n=nc/(2L)$
細い直管の両端が大気へ開いていると、開口部の音圧変動はほぼ0です。音圧の節が両端に来るように波を入れると、管長Lには半波長が整数個入ります。 $L=n\lambda/2$へ$\lambda=c/f$を代入すると、$f_n=nc/(2L)$です。n=1が基本共鳴で、2次・3次はその2倍・3倍の周波数になります。 開口部は音圧の節ですが、空気の変位・粒子速度は腹です。「何の節か」を省略しないで読みます。ここでは管の直径が波長より十分小さく、開口端補正を無視します。

具体例

$L=0.5\,\mathrm{m}$、$c=340\,\mathrm{m/s}$なら、基本共鳴は$f_1=340/(2\times0.5)=340\,\mathrm{Hz}$です。2次は680 Hzとなり、音圧の節が中央にも一つ増えます。

第5章 有限要素法の基礎

全ポテンシャルエネルギーと停留条件
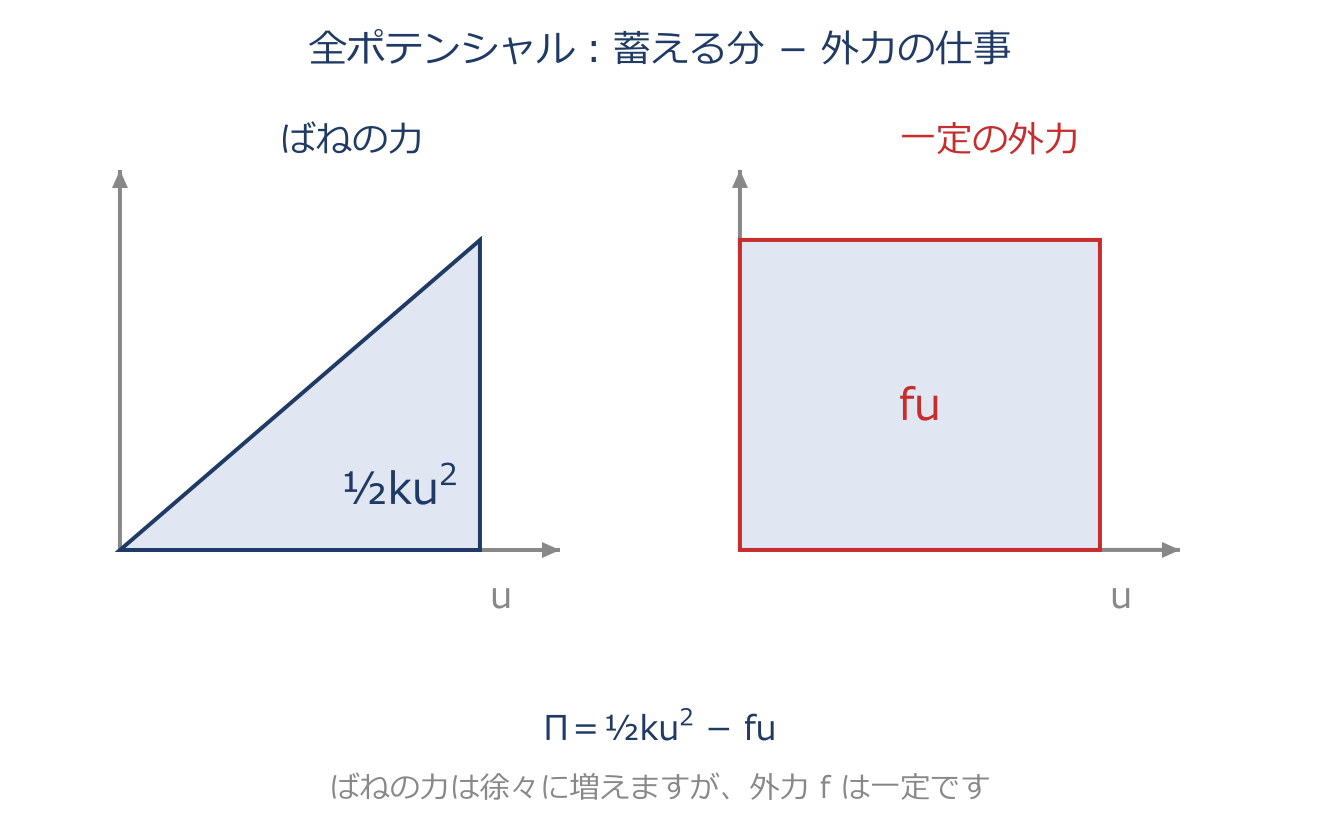
全ポテンシャルエネルギーと停留条件のアプリ教材図
$\Pi=\dfrac{1}{2}ku^2-fu$ $\dfrac{d\Pi}{du}=ku-f=0\ \Rightarrow\ ku=f$
ばねを変形させると弾性エネルギー $ku^2/2$ が蓄えられます。一方、一定外力fのポテンシャルは $-fu$ です。両者を足した全ポテンシャルエネルギーは $\Pi=ku^2/2-fu$ となります。荷重を0から増やす過程の仕事と、一定外力のポテンシャルは区別します。 $k>0$ の線形ばねの安定な釣合いでは、Πが最小になります。変位uで微分して $d\Pi/du=ku-f=0$ と置くと、力の釣合い式 $ku=f$ が得られます。2回微分した値が $d^2\Pi/du^2=k>0$ なので、この点が最小であることも分かります。 FEMでは、一つの変位uを多数の節点変位へ広げて同じ考え方を使い、全体の剛性方程式 $[K]\{u\}=\{F\}$ を導きます。

具体例

$k=800\,\mathrm{N/m}$、一定外力$f=40\,\mathrm{N}$なら、$ku-f=0$から$u=0.05\,\mathrm{m}$です。ばねのエネルギー1 Jと外力ポテンシャル−2 Jを足し、$\Pi=-1\,\mathrm{J}$です。基準を選ぶため、全ポテンシャルは負でも問題ありません。

形状関数(内挿と1次要素)
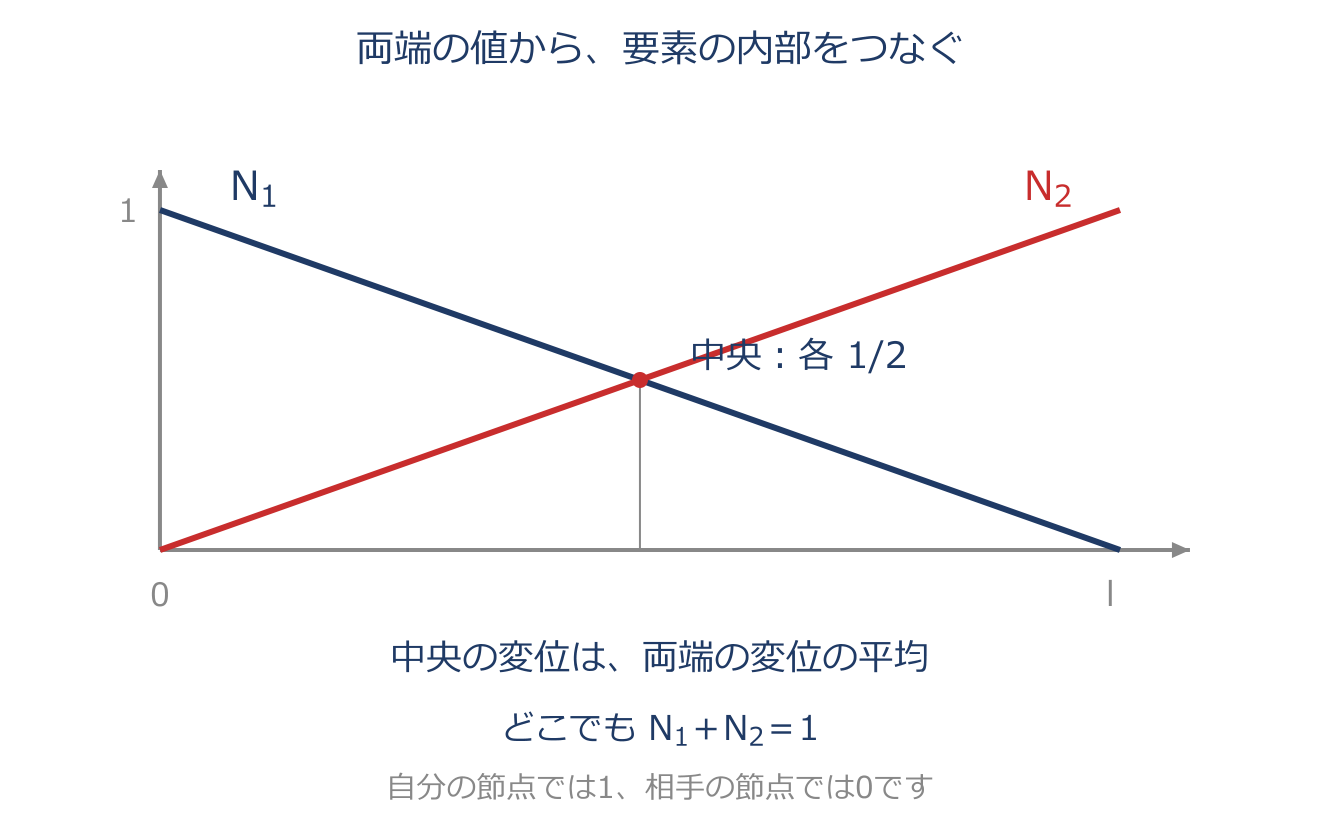
形状関数(内挿と1次要素)のアプリ教材図
$N_1=1-\dfrac{x}{l}\,,\quad N_2=\dfrac{x}{l}$ $N_1+N_2=1$
要素の中のどの点の変位も、その要素の『かど(節点)の変位』から内側へなめらかにつなぐ(内挿する)関数が形状関数 $[N]$ です。節点変位 $\{u_e\}$ が決まれば、要素内の変位は $\{u\}=[N]\{u_e\}$ で表せます。 長さ $l$ の1次元2節点要素なら、$N_1=1-x/l$、$N_2=x/l$ の2つで、変位は $u(x)=N_1u_1+N_2u_2$ となります。 この形状関数は2つの大事な性質をもちます。(1)自分の節点で1・相手の節点で0になります($x=0$ で $N_1=1,\ N_2=0$)——これで節点の値をそのまま正しく再現できます。(2)要素内のどこでも $N_1+N_2=1$(1の分割)——これで全体が同じだけ平行移動する剛体並進をきちんと表せます。 要素の種類(棒・三角形・四辺形)や次数(1次・2次)が変われば形も変わりますが、通常の節点値を補間する要素では、この2性質を満たすよう作ります。回転角も独立な未知量とするはり要素では、変位用と回転用の補間関数を区別します。

具体例

左端0 mm、右端2 mmなら、中央の変位は$0.5\times0+0.5\times2=1\,\mathrm{mm}$です。両端とも3 mmなら、どこでも$(N_1+N_2)3=3\,\mathrm{mm}$となり、平行移動を再現します。

棒の等価ばね定数(要素剛性の基)
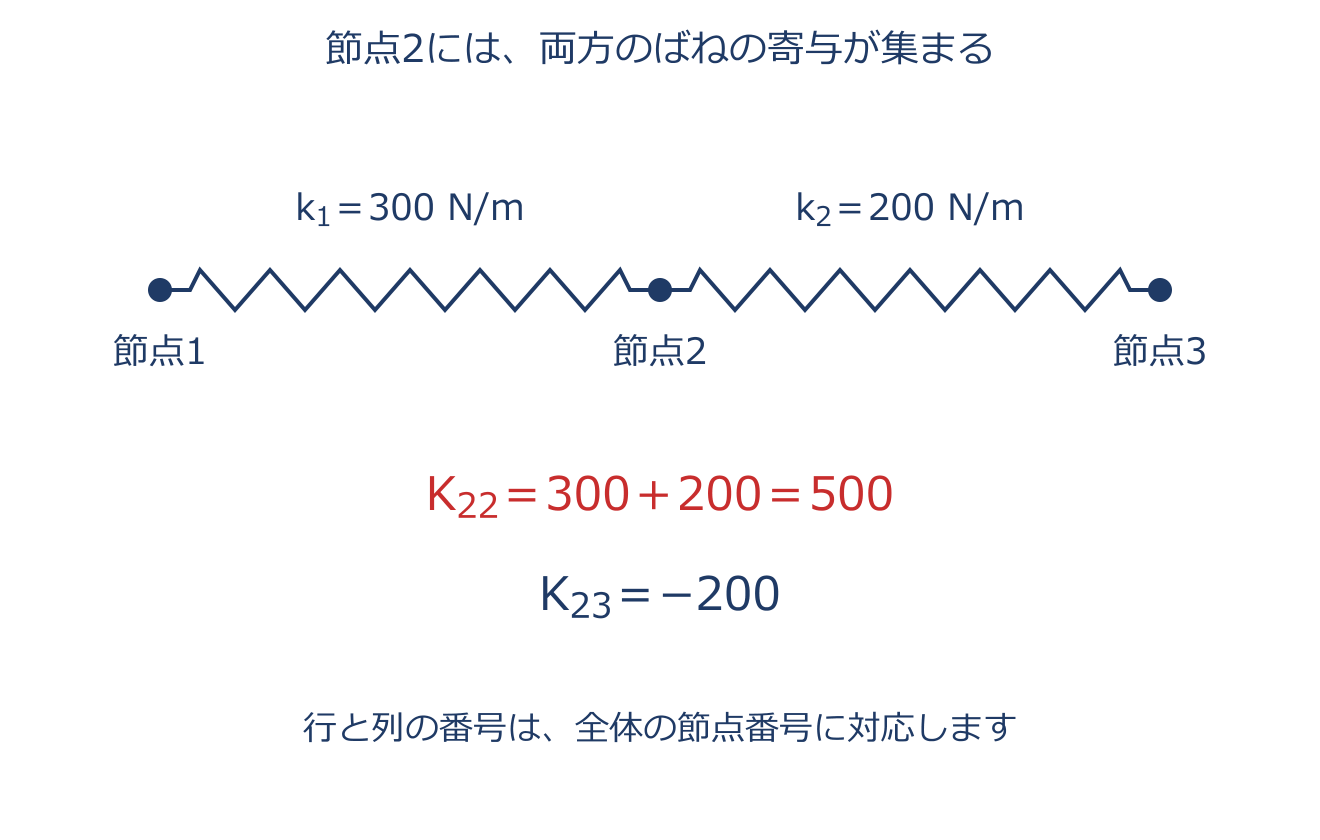
棒の等価ばね定数(要素剛性の基)のアプリ教材図
$k=\dfrac{AE}{l}$
長さ $l$、断面積 $A$、ヤング率 $E$ の一様な棒を軸方向に押し引きするときの『硬さ(ばね定数)』です。 導き方はフックの法則から順にたどります。応力は $\sigma=E\varepsilon$、ひずみは伸び $x$ を長さで割った $\varepsilon=x/l$、力は応力×断面積で $F=A\sigma$ です。これらを代入すると $F=A\sigma=AE\varepsilon=AE\,(x/l)=(AE/l)\,x$ となり、$F=kx$ と見比べて $k=AE/l$ が得られます。 式の形から、太い(A大)・短い(l小)・硬い材料(E大)ほど $k$ が大きく、変形しにくいとわかります。単位も $[\mathrm{m^2}]\,[\mathrm{Pa}]/[\mathrm{m}]=[\mathrm{N/m}]$ とばね定数そのものです。 この $k$ こそ、棒要素の要素剛性行列 $\begin{bmatrix}k&-k\\-k&k\end{bmatrix}$ に入る値になります。

具体例

$A=1\times10^{-4}\ \mathrm{m^2}$、$E=200\ \mathrm{GPa}$、$l=1\ \mathrm{m}$ なら $k=(1\times10^{-4}\times200\times10^{9})/1=2\times10^{7}\ \mathrm{N/m}$ となります。

棒・ばね要素の要素剛性行列
棒・ばね要素の要素剛性行列のアプリ教材図
$[k_e]=\begin{bmatrix}k&-k\\-k&k\end{bmatrix}$
節点1・2の変位を同じ向きに正とし、伸びを$u_2-u_1$とします。その変形を保つために要素へ加える節点力は、$f_1=k(u_1-u_2)$、$f_2=k(u_2-u_1)$です。これを行列にまとめると基本の式になります。 これは要素に加える力の約束です。ばねが節点へ及ぼす復元力は逆向きになります。 各行の和が0なので、$u_1=u_2$なら節点力は0です。全体が平行移動するだけでは棒は伸びません。棒要素には$k=AE/l$を使います。

具体例

$k=200\,\mathrm{N/m}$、$u_1=0$、$u_2=0.01\,\mathrm{m}$なら、$f_1=-2\,\mathrm{N}$、$f_2=2\,\mathrm{N}$です。左へ引く力と右へ引く力で伸びを保ちます。

全体剛性行列の組立(重ね合わせ)
全体剛性行列の組立(重ね合わせ)のアプリ教材図
$[K]=\begin{bmatrix}k_1&-k_1&0\\-k_1&k_1+k_2&-k_2\\0&-k_2&k_2\end{bmatrix}$
要素1本ごとに作った要素剛性行列を、その要素がつながる節点番号の位置へ足し込んで(重ね合わせて)、系全体の剛性行列 $[K]$ をつくります。 上式は、ばね $k_1$ を節点1–2に、$k_2$ を節点2–3に直列につないだ3節点系の例です。 手順は、各要素の $2\times2$ 行列を $3\times3$ の正しい行・列へ置いて単純に加算するだけです。両方のばねが共有する中央の節点2では、$k_1$ と $k_2$ の寄与が重なるので対角成分が $k_1+k_2$ になります——ここが組立のいちばんの勘所です。 組み立てた直後も各行の和は0のまま(固定しなければ剛体運動が残る)で、まだ逆行列はもてません。実際に解くには次の拘束条件の処理が要ります。

具体例

$k_1=300$、$k_2=200\ \mathrm{N/m}$ なら $(2,2)=500$、$(2,3)=-200$ となります。全体は $\begin{bmatrix}300&-300&0\\-300&500&-200\\0&-200&200\end{bmatrix}$ です。

静的解析と動的解析の基礎方程式
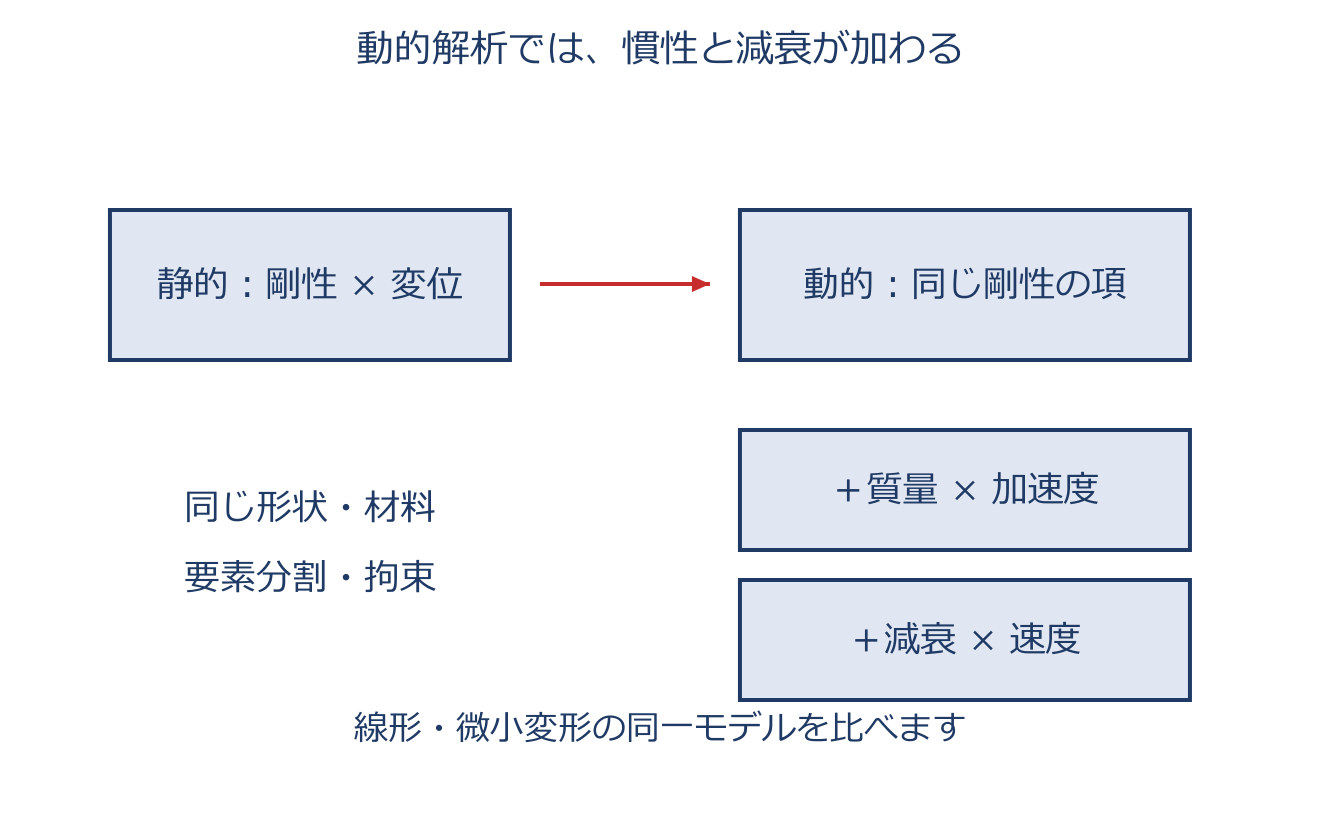
静的解析と動的解析の基礎方程式のアプリ教材図
$[K]\{u\}=\{F\}$ $[M]\{\ddot u\}+[C]\{\dot u\}+[K]\{u\}=\{F(t)\}$
FEMで最後に解く方程式です。静的(変形)解析は $[K]\{u\}=\{F\}$ で、剛性 $[K]$ と外力 $\{F\}$ から変位 $\{u\}$ を求めます。 動的(振動)解析は $[M]\{\ddot u\}+[C]\{\dot u\}+[K]\{u\}=\{F(t)\}$ で、慣性を表す質量行列 $[M]$ と、エネルギー散逸を表す減衰行列 $[C]$ が加わります。ここで $\{\ddot u\}$ は加速度、$\{\dot u\}$ は速度です。 注目すべきは、動的の式が静的の式に慣性項と減衰項を足しただけで、剛性行列 $[K]$ は微小変形なら両者で同じという点です。だから『動的=静的+慣性+減衰』と理解すると見通しがよくなります。 外力が時間変化せず慣性・減衰を無視できるとき、$\{\ddot u\}=\{\dot u\}=0$ となって動的の式は静的の式に戻ります。

具体例

外力が一定(時間変化なし)で慣性・減衰を無視できるとき、$[M]\{\ddot u\}+[C]\{\dot u\}+[K]\{u\}=\{F\}$ は $[K]\{u\}=\{F\}$ に帰着します。

質量行列(整合質量行列・集中質量行列)
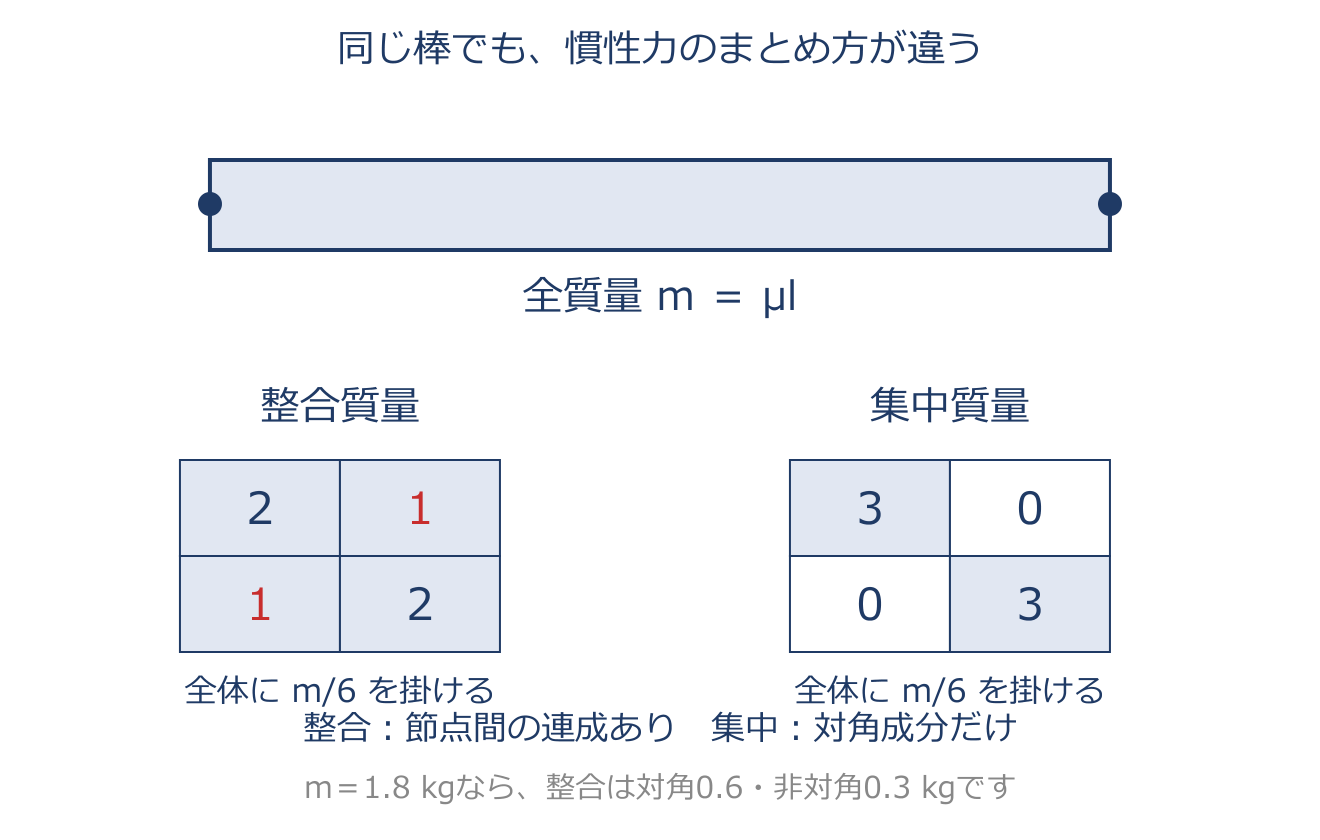
質量行列(整合質量行列・集中質量行列)のアプリ教材図
$[M]_{\text{cons}}=\dfrac{\mu l}{6}\begin{bmatrix}2&1\\1&2\end{bmatrix}$ $[M]_{\text{lump}}=\dfrac{\mu l}{2}\begin{bmatrix}1&0\\0&1\end{bmatrix}$
振動解析で『慣性(重さの効き)』を離散化した行列が質量行列 $[M]$ です。作り方に2通りあります。 整合質量行列(コンシステント)は、剛性行列と同じ形状関数を使って積分して作ります。線密度 $\mu$・長さ $l$ の2節点棒要素なら $\dfrac{\mu l}{6}\begin{bmatrix}2&1\\1&2\end{bmatrix}$ で、対角以外にも値が入り(節点どうしの連成を含む)形状関数の補間に対応する慣性を表します。 集中質量行列(ランプト)は、要素の全質量 $\mu l$ を両端へ半分ずつ振り分けたもので、$\dfrac{\mu l}{2}\begin{bmatrix}1&0\\0&1\end{bmatrix}$ の対角行列になります。計算も記憶も軽く、とくに陽解法の時間積分と相性がよいです。 どちらも全成分の和は総質量 $\mu l$ に一致します(よい検算になります)。集中化は整合行列の各行の和を対角成分へ移す方法でも行えます。精度は要素や対象モードで異なり、整合が常に優れるとは限りません。

具体例

$\mu=3\ \mathrm{kg/m}$、$l=0.6\ \mathrm{m}$ なら、整合は対角 $\mu l/3=0.6$・非対角 $\mu l/6=0.3$、集中は対角 $\mu l/2=0.9$・非対角0となります。どちらも総和は $1.8\ \mathrm{kg}=\mu l$ です。

ヤコビアンと等パラメトリック要素
$dA=|\det[J]|\,d\xi\,d\eta$ $[J]=\dfrac{\partial(x,y)}{\partial(\xi,\eta)}$
基準の正方形などの計算座標を、実際の要素の座標へ写します。ヤコビ行列は計算座標を少し動かしたとき、実座標がどれだけ変わるかを表します。 行列式の絶対値が面積倍率です。正の向きに節点を並べた通常の要素では$\det[J]>0$を使い、0はつぶれ、負は向きの反転を示します。 座標と変位を同じ形状関数で補間するのが等パラメトリック要素です。高次要素なら曲がった境界も表せます。正の行列式だけであらゆる格子品質が保証されるわけではありません。

具体例

$-1\le\xi,\eta\le1$を幅4 m・高さ2 mの長方形へ写すと、$x=2(1+\xi)$、$y=1+\eta$です。$\det J=2\times1=2$なので、基準面積4の2倍で実面積8 m²になります。

第6章 要素の選択・メッシング

ひずみ-変位行列と定ひずみ要素(CST)
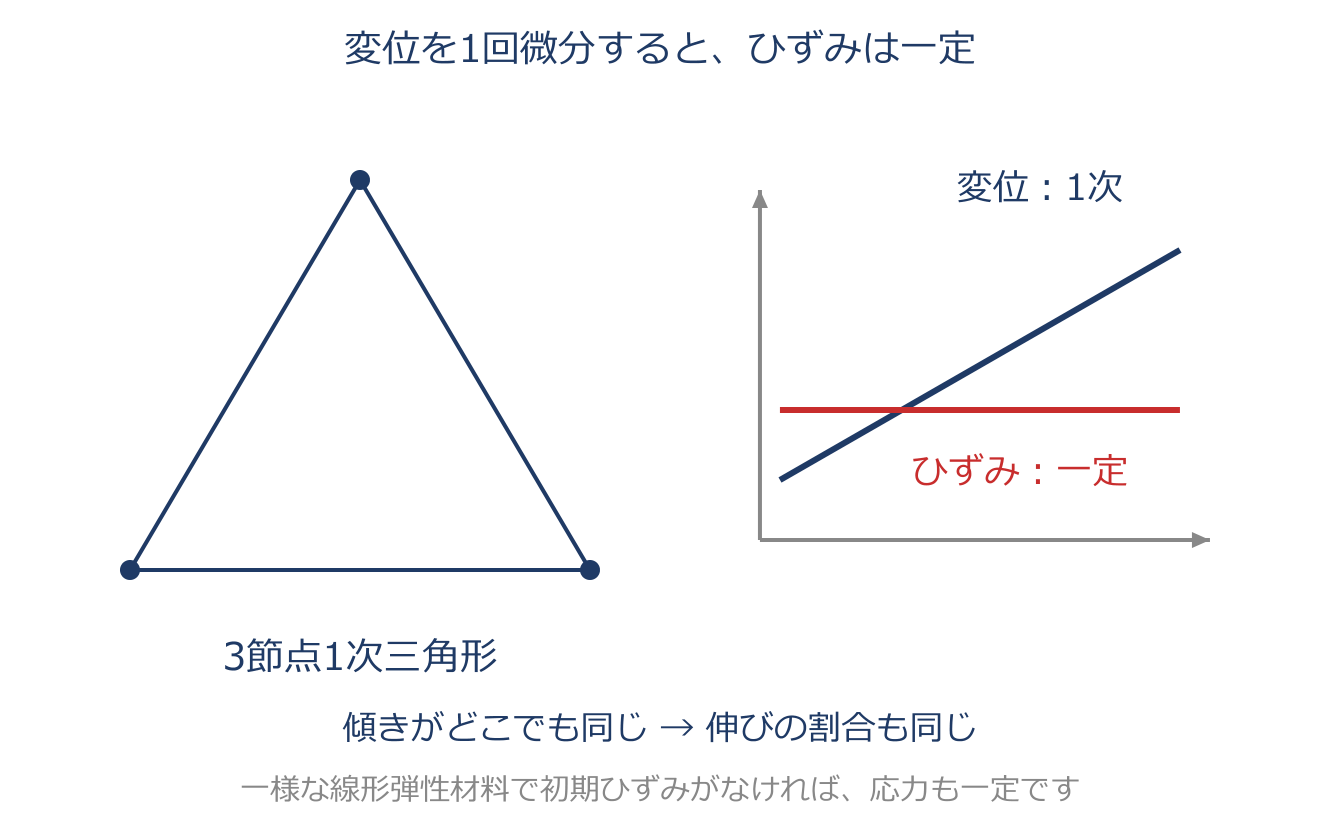
ひずみ-変位行列と定ひずみ要素(CST)のアプリ教材図
$\{\varepsilon\}=[B]\{u_e\}$
要素内の任意点のひずみ $\{\varepsilon\}$ を、節点変位 $\{u_e\}$ から求める関係式です。 変位は形状関数で $\{u\}=[N]\{u_e\}$ と内挿されるので、ひずみは変位を微分したもの——すなわち $[B]$ は形状関数 $[N]$ を微分して作った行列で、ひずみ–変位行列と呼びます。 ここで大事なのは『まず変位を内挿し、ひずみ・応力はその微分から二次的に得る』という順番です。 3節点三角形要素は形状関数が座標の1次関数なので、微分した $[B]$ の成分はすべて定数になり、要素内のひずみは場所によらず一定——これを定ひずみ要素(CST)と呼びます。 一様な線形弾性材料で初期ひずみがなければ、応力も要素内で一定になります。したがって応力が急に変わる応力集中部をCSTで表すには、要素を細かく分けて“階段”を細かくするしかありません。

具体例

$u=0.001x+0.002y$、$v=-0.001y$なら、$\varepsilon_x=0.001$、$\varepsilon_y=-0.001$、$\gamma_{xy}=0.002$です。変位は場所で変わりますが、その微分であるひずみは一定です。

2節点はり要素の形状関数の次数
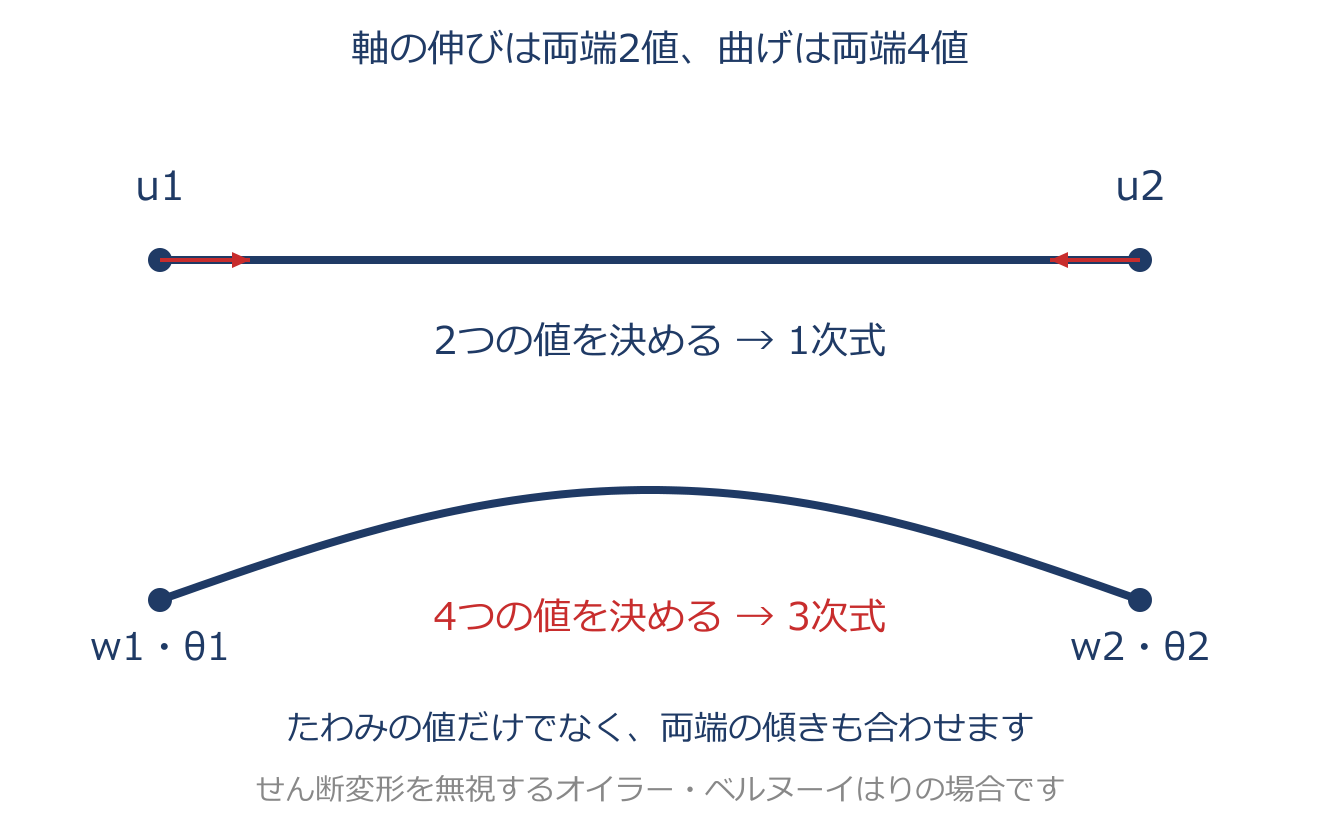
2節点はり要素の形状関数の次数のアプリ教材図
$u(x)=N_1u_1+N_2u_2\ (\text{linear})$ $w(x)=N_1w_1+N_2\theta_1+N_3w_2+N_4\theta_2\ (\text{cubic})$
せん断変形を無視するオイラー・ベルヌーイの2節点はり要素では、『伸び』と『曲げ』で必要な形状関数の次数が違います。 軸方向の変位(伸び)は棒要素と同じで、各節点の軸変位を未知量とする1次形状関数で足ります: $u(x)=N_1u_1+N_2u_2$。 いっぽう曲げによるたわみ $w$ は、隣り合う要素どうしが折れずに傾き(回転角)までなめらかにつながる必要があるため、各節点でたわみ $w$ と回転角 $\theta$ の2自由度をとり、計4自由度に対応する3次多項式(エルミート補間)で表します。 なぜ3次かというと、4つの自由度(両端の $w$ と $\theta$)をちょうど決められる多項式が3次だからです。回転角 $\theta$ はたわみ $w$ を位置で1階微分した量(曲線の傾き)で、これを節点でそろえることで要素間の連続性が保たれます。

具体例

$w=a+bx+cx^2+dx^3$には係数が4個あります。$w(0),w^{\prime}(0),w(l),w^{\prime}(l)$の4条件から決められ、両端のたわみと傾きを合わせられます。

剛性行列と数値積分(ガウス積分)・積分点
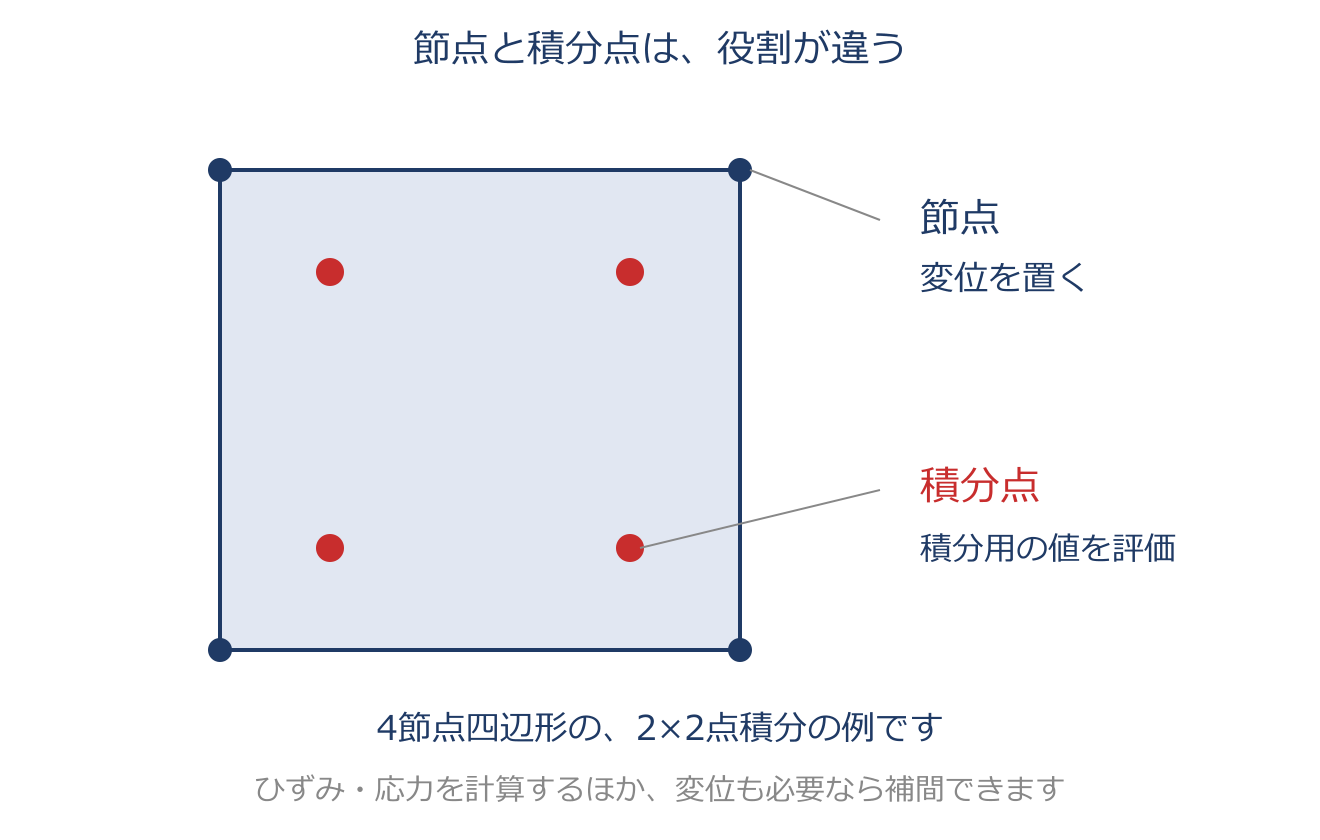
剛性行列と数値積分(ガウス積分)・積分点のアプリ教材図
$[K_e]=\int_{\Omega_e}[B]^{T}[D][B]\,d\Omega$
節点変位に[B]を掛けるとひずみ、さらに材料行列[D]を掛けると応力になります。[B]の転置は、この応力の仕事を節点の力へ対応させます。要素全体で積み上げると剛性行列です。 体積要素では体積積分、平面や板の要素では厚さ・断面特性を含めた面積分として扱います。基本の式の積分領域と[D]の意味を、使用する要素に合わせます。 実際にはガウス点での寄与を足します。節点は未知の変位を置く点、積分点は剛性や応力を評価する点です。表示用の節点応力は外挿・平均化で作る場合があり、直接の未知量ではありません。

具体例

図の4節点四辺形では、角の4点に節点変位を置き、内部の$2\times2=4$点で積分します。節点数4と積分点数4が同じでも、位置も役割も違います。

第7章 モデリングの基礎

レイリー減衰(比例粘性減衰)
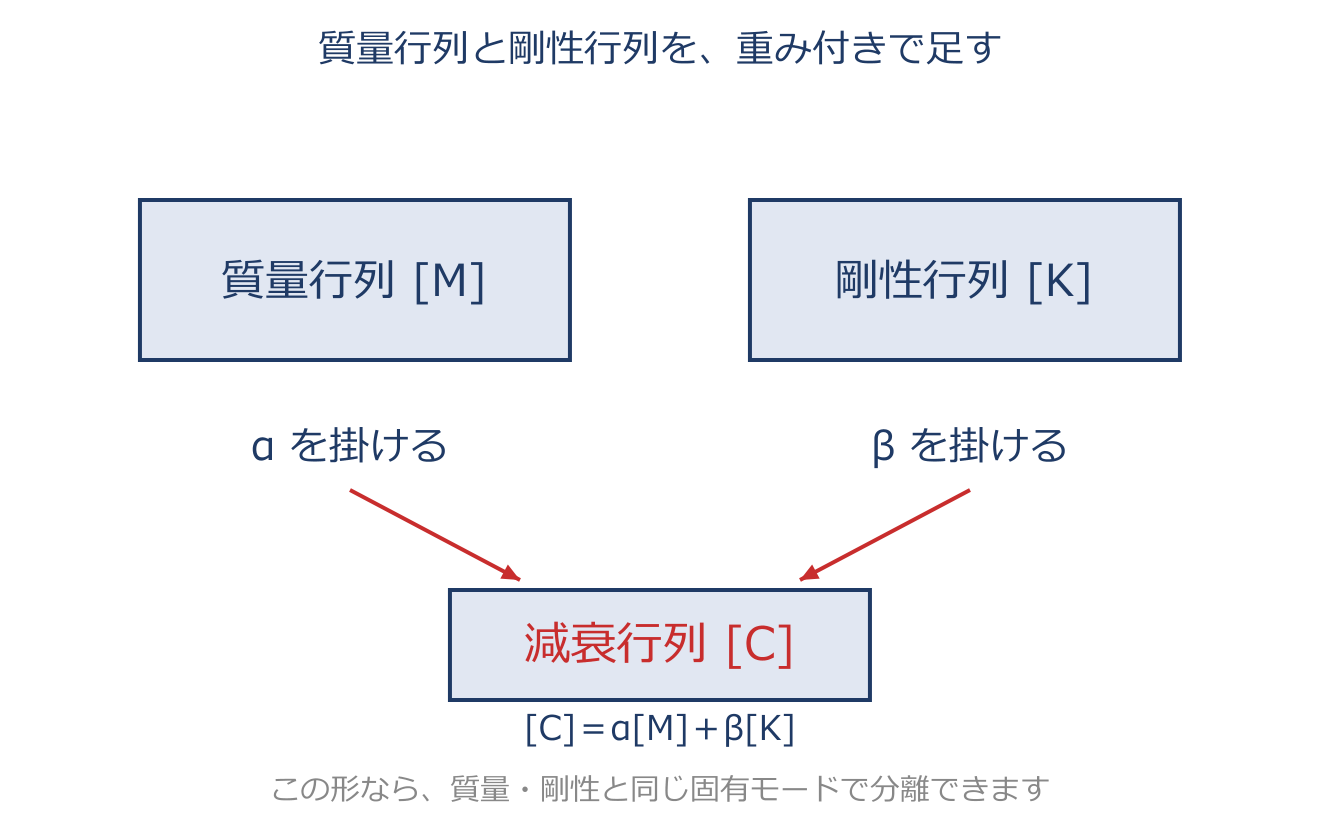
レイリー減衰(比例粘性減衰)のアプリ教材図
$[C]=\alpha[M]+\beta[K]$ $\zeta_i=\alpha/(2\omega_i)+\beta\omega_i/2$
有限要素法では、質量行列 $[M]$ と剛性行列 $[K]$ は計算の途中で必ず手に入ります。 ところが減衰行列 $[C]$ は、減衰のしくみが複雑で理論から直接は求めにくいものです。 そこで、すでにある $[M]$ と $[K]$ の重み付きの足し算で $[C]=\alpha[M]+\beta[K]$ と近似するのがレイリー減衰(比例粘性減衰)です。$\alpha,\beta$ は実数の係数で、実測した減衰(たとえば1次・2次モードの減衰比)に合うように逆算して決めます。$\alpha[M]$ は低い振動数側に、$\beta[K]$ は高い振動数側に主に効くので、2つの係数で減衰の周波数特性を調整できます。 この形の最大の利点は、$[C]$ についてもモードの直交性が保たれることです。おかげで減衰があっても運動方程式をモードごとの独立な式に分解でき、モード解析の枠組みがそのまま使えます。便利な近似ですが、合わせた周波数の外でも妥当かは別に確認します。係数の単位はαがs⁻¹、βがsです。

具体例

$\alpha=1\,\mathrm{s^{-1}}$、$\beta=0.001\,\mathrm{s}$なら、$\omega=10\,\mathrm{rad/s}$のモードの減衰比は$1/(2\times10)+0.001\times10/2=0.055$です。

減衰比 ζ と損失係数 η(η=2ζ)
$\eta\approx2\zeta$
減衰比$\zeta$は粘性減衰を臨界減衰で割った量です。損失係数$\eta$は、1周期の損失エネルギーを最大弾性エネルギーの$2\pi$倍で割った量です。 正弦振動$x=X\sin\omega t$では、粘性減衰の損失は$\pi c\omega X^2$、最大弾性エネルギーは$kX^2/2$です。比を取ると$\eta=c\omega/k=2\zeta(\omega/\omega_n)$となります。 したがって、固有振動数近傍で粘性とヒステリシスのモデルを対応させると$\eta\approx2\zeta$です。換算する周波数と、小減衰の近似を確認します。

具体例

$\zeta=0.02$なら、共振付近で損失係数は$\eta\approx0.04$です。どの加振周波数でも同じ換算が成立するわけではありません。

形状関数(四角形1次要素と三角形1次要素)
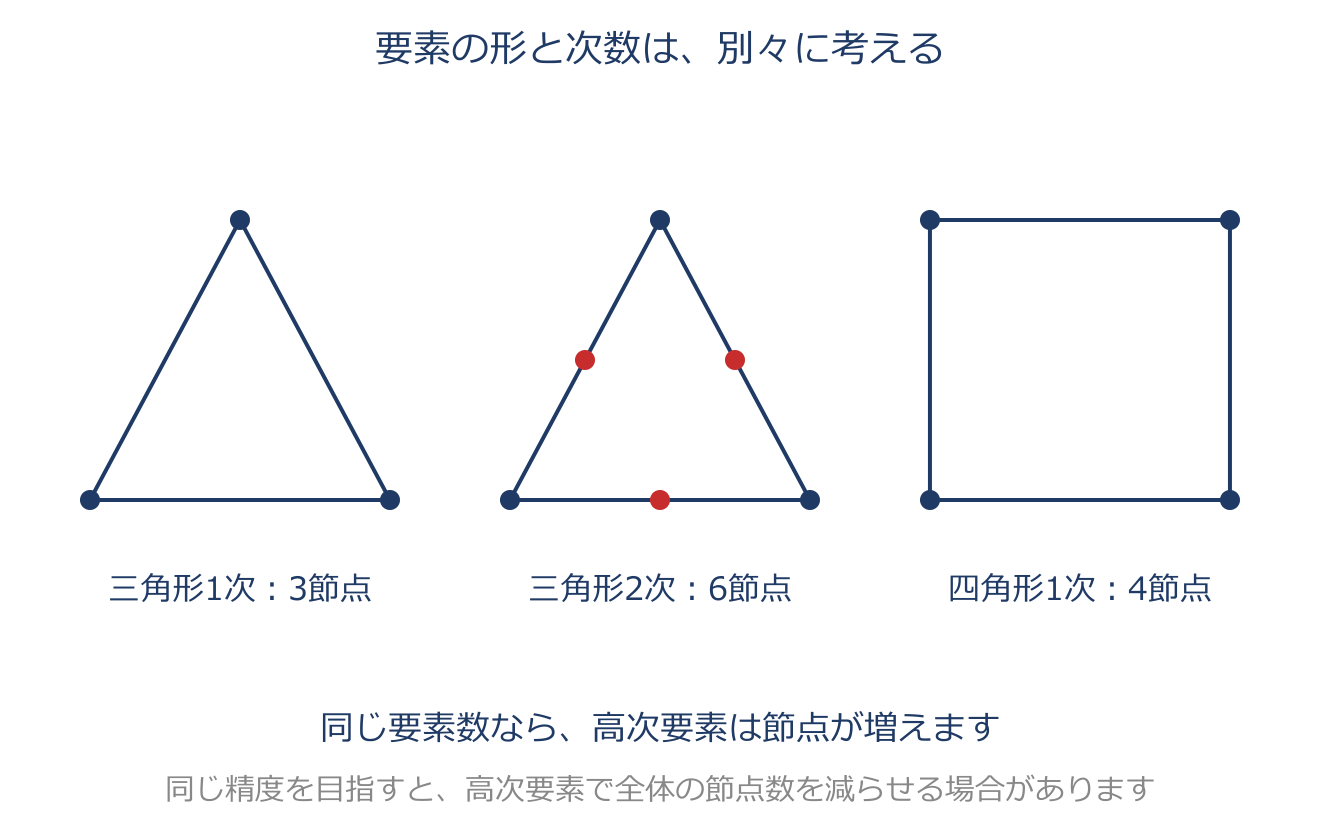
形状関数(四角形1次要素と三角形1次要素)のアプリ教材図
長方形の4節点要素 $u=a+bx+cy+dxy$ 三角形の3節点要素 $u=e+fx+gy$
平面の面内変位の補間を比較します。長方形の4節点1次要素では $u=a+bx+cy+dxy$、3節点1次三角形では $u=e+fx+gy$ と表せます。係数は節点変位から決まります。三角形では空間微分するとひずみが一定になります。四辺形には $xy$ 項もありますが、これだけで純曲げの変位場を厳密に表せるわけではありません。板の面外曲げは別の自由度と定式化によるため、これらの面内の式だけで優劣を決めません。

具体例

三角形の$u=a+bx+cy$を微分すると、$u_x=b$、$u_y=c$で一定です。長方形の双一次補間では$u_x=b+dy$となり、場所で傾きが変わる成分も持てます。

メッシュサイズ(構造と音場)
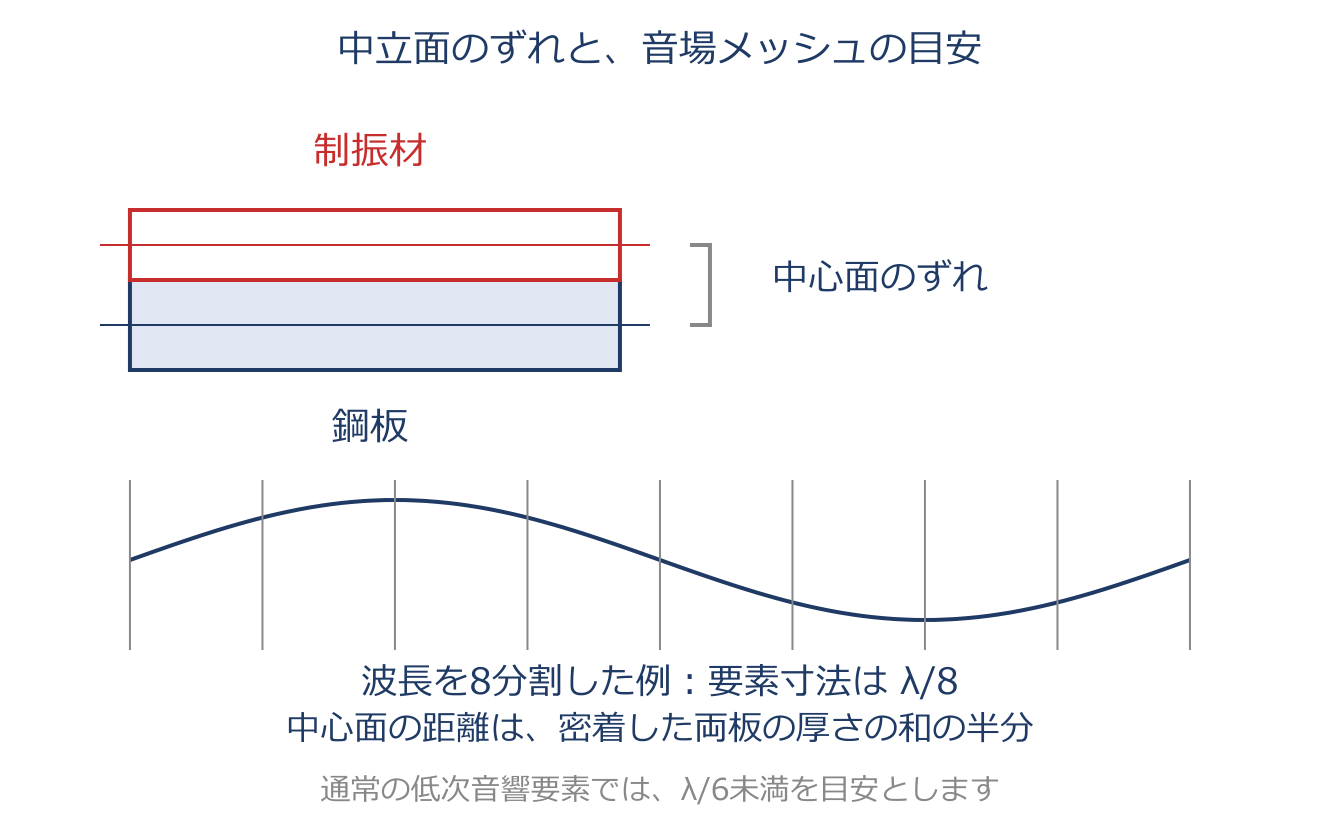
メッシュサイズ(構造と音場)のアプリ教材図
$h<\lambda/6$
メッシュサイズは要素1個の寸法です。 音場では対象上限周波数の波長 $\lambda=c/f$ を基準に分割します。本章の通常の低次音響要素では $h<\lambda/6$ を目安とします。 高い周波数ほど波長が短くなり、細かい分割が必要です。これは精度を自動保証する条件ではなく、要素次数や収束も確認します。 構造では低次の全体モードを保ちながら、おおむね揃った寸法を使い、重要な接合部や形状変化には必要な細分化を行います。対象モードに影響しない小段差を省略する方針と、局所的な精度確保を区別します。

具体例

音速340 m/s、上限500 Hzでは$\lambda=340/500=0.68\,\mathrm{m}$です。目安の$\lambda/6\approx0.113\,\mathrm{m}$より細かくし、さらに分割を変えて結果の収束を確かめます。

第8章 境界条件および荷重条件

分布圧力→等価節点荷重(四角形・三角形1次要素)
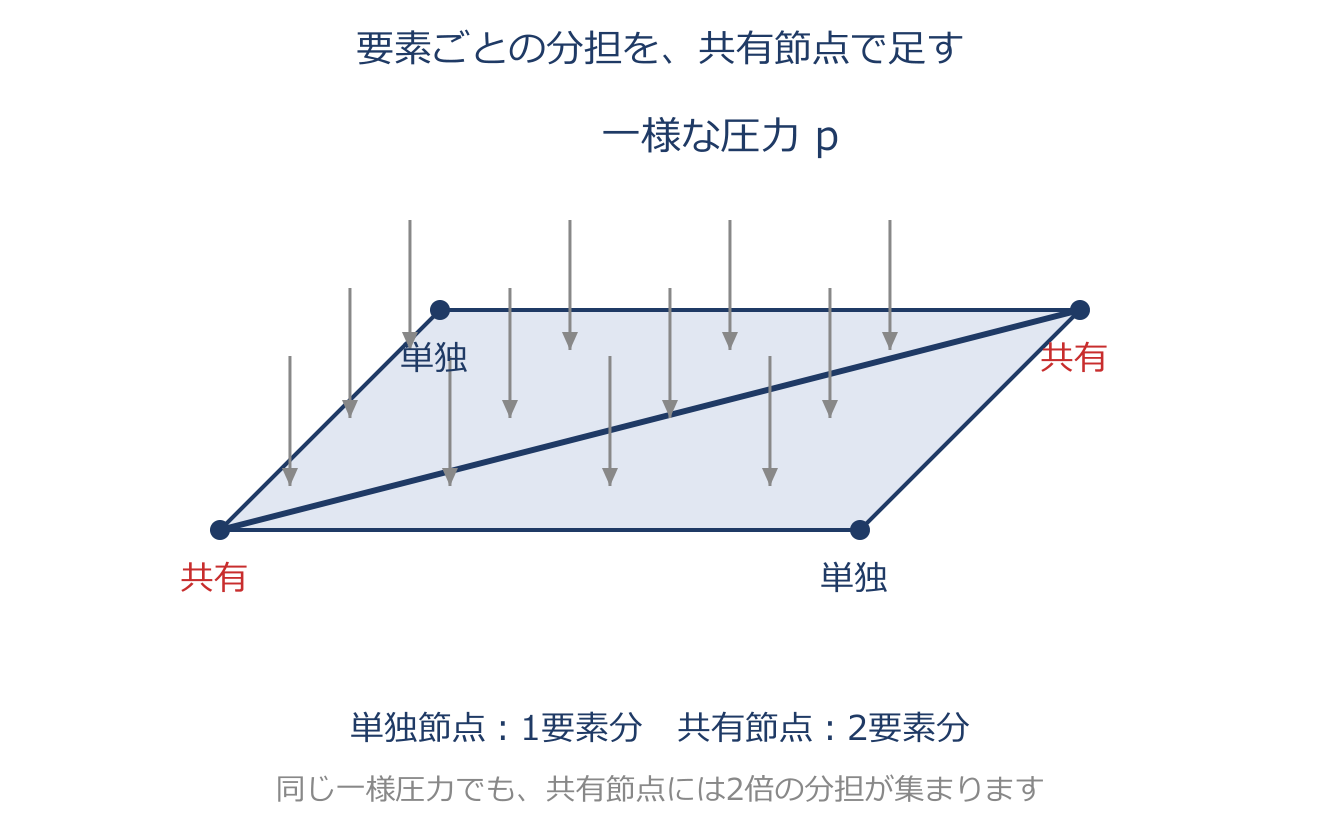
分布圧力→等価節点荷重(四角形・三角形1次要素)のアプリ教材図
長方形の4節点1次要素 $F_i=PA/4$ 三角形の3節点1次要素 $F_i=PA/3$
変位法のFEMでは、計算する荷重を節点自由度に対応させます。そのため面にかかる圧力のような分布荷重は、ソフト内部などで各節点自由度に対応する等価荷重へ変換します。圧力を直接入力できる場合も、組立て時にはこの処理が行われます。 まず、面に一様な圧力 $P$〔Pa=N/m²〕がかかるなら、面積 $A$ を掛けて全体の力 $P\times A$〔N〕になります。 長方形の4節点1次要素では、この力を4つの節点が均等に分担するので1節点あたり $F=PA/4$ です。 三角形1次要素なら3節点で分けて $F=PA/3$(その要素ぶん)です。 ただし複数の要素が1つの節点を共有している場合、その共有節点は隣の要素からの分担も合計して受け持つ点に注意します。つまり同じ全荷重でも、要素の種類(四角形か三角形か)や分割の仕方で、各節点の値は変わります。

具体例

面積$2.25\,\mathrm{m^2}$の正方形へ100 Paをかけると全荷重225 Nです。対角線で2分した各三角形は112.5 N、その各節点は37.5 Nを分担します。共有節点は75 Nとなり、$2\times37.5+2\times75=225$で合計も一致します。

支持剛性 K=F/x
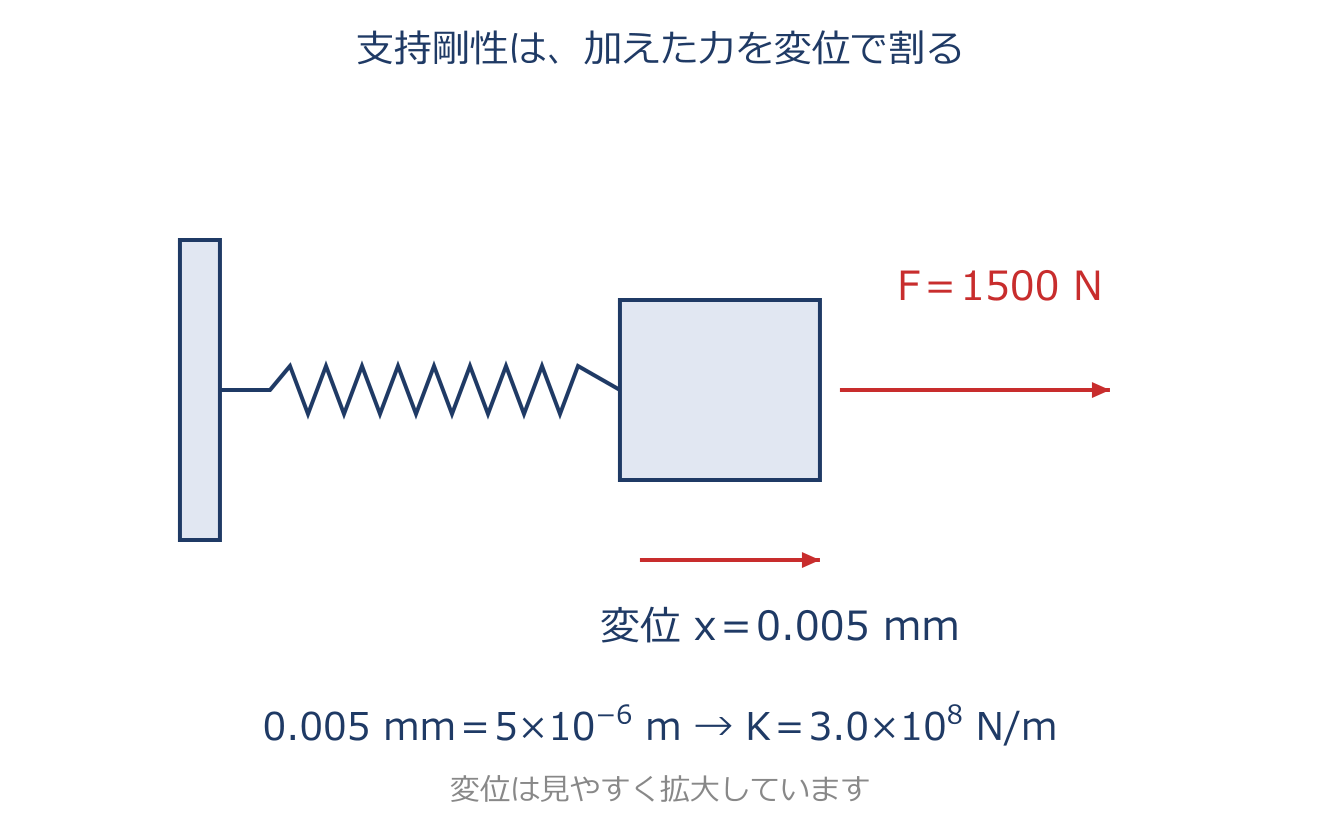
支持剛性 K=F/xのアプリ教材図
$K=\dfrac{F}{x}$
軸受などの支持部を、1本のばねとみなして硬さを表すのが支持剛性 $K$〔N/m〕です。 求め方はばね定数とまったく同じで、加えた荷重 $F$〔N〕を、そのとき生じた変位 $x$〔m〕で割ります: $K=F/x$。$K$ が大きいほど、同じ力でも変位が小さい=がっちり支えている、ということです。 計算で最も間違えやすいのが単位です。変位がミリメートル〔mm〕で与えられていたら、N/mで答えるならメートル〔m〕に直します($\times10^{-3}$ します)。ここを忘れると答えが1000倍ずれます。たとえば $0.004\,\mathrm{mm}$ はメートルでは $0.004\times10^{-3}=4\times10^{-6}\,\mathrm{m}$ です。 得られた支持剛性は、軸受で支えられた回転軸の固有振動数を求めるときなどに、ばね定数としてそのまま使えます。

具体例

$1500\,\mathrm{N}$ で $0.005\,\mathrm{mm}$ なら、$K=1500/(5\times10^{-6})$ となり、$3.0\times10^8\,\mathrm{N/m}$ です。

大質量法(加速度加振 F=Ma)
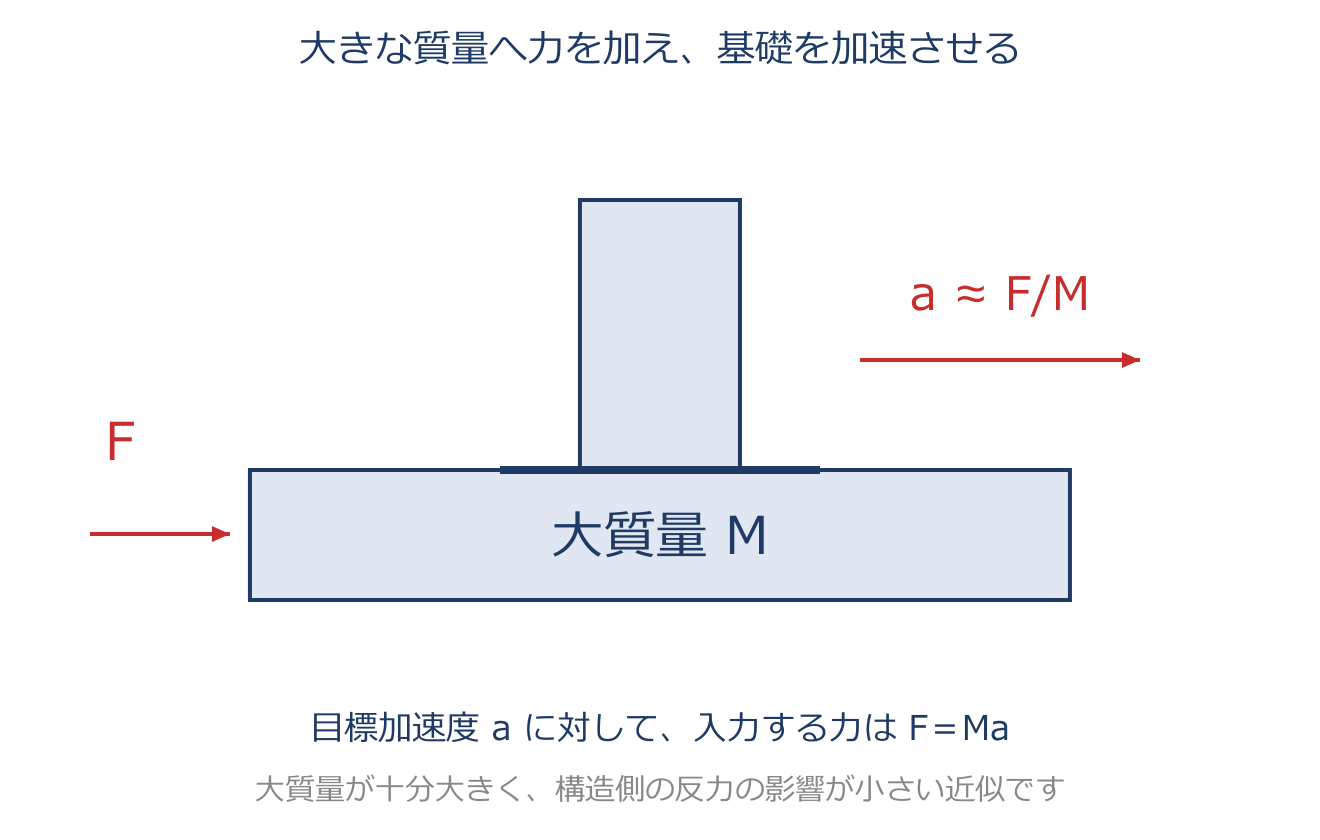
大質量法(加速度加振 F=Ma)のアプリ教材図
$F=Ma$
地震などの基礎加速度を、力入力で近似して与える方法です。支持点へ十分大きい質量Mを結び、目標加速度aに対して$F=Ma$を与えます。 厳密には構造から受ける反力もありますが、大質量の慣性に比べて小さければ加速度はほぼF/Mです。単に質量を追加するのでなく、その質量に比例した力を同時に与える点が要点です。 実際の設定では、大質量が十分か、過大にして数値条件を悪化させていないかも確認します。

具体例

$M=10^6\,\mathrm{kg}$へ$a=0.5\,\mathrm{m/s^2}$を与えたいなら、$F=10^6\times0.5=5\times10^5\,\mathrm{N}$です。構造の反力の影響を無視できるとき、この加速度入力に近づきます。

回転数(rpm)→周波数(Hz)換算
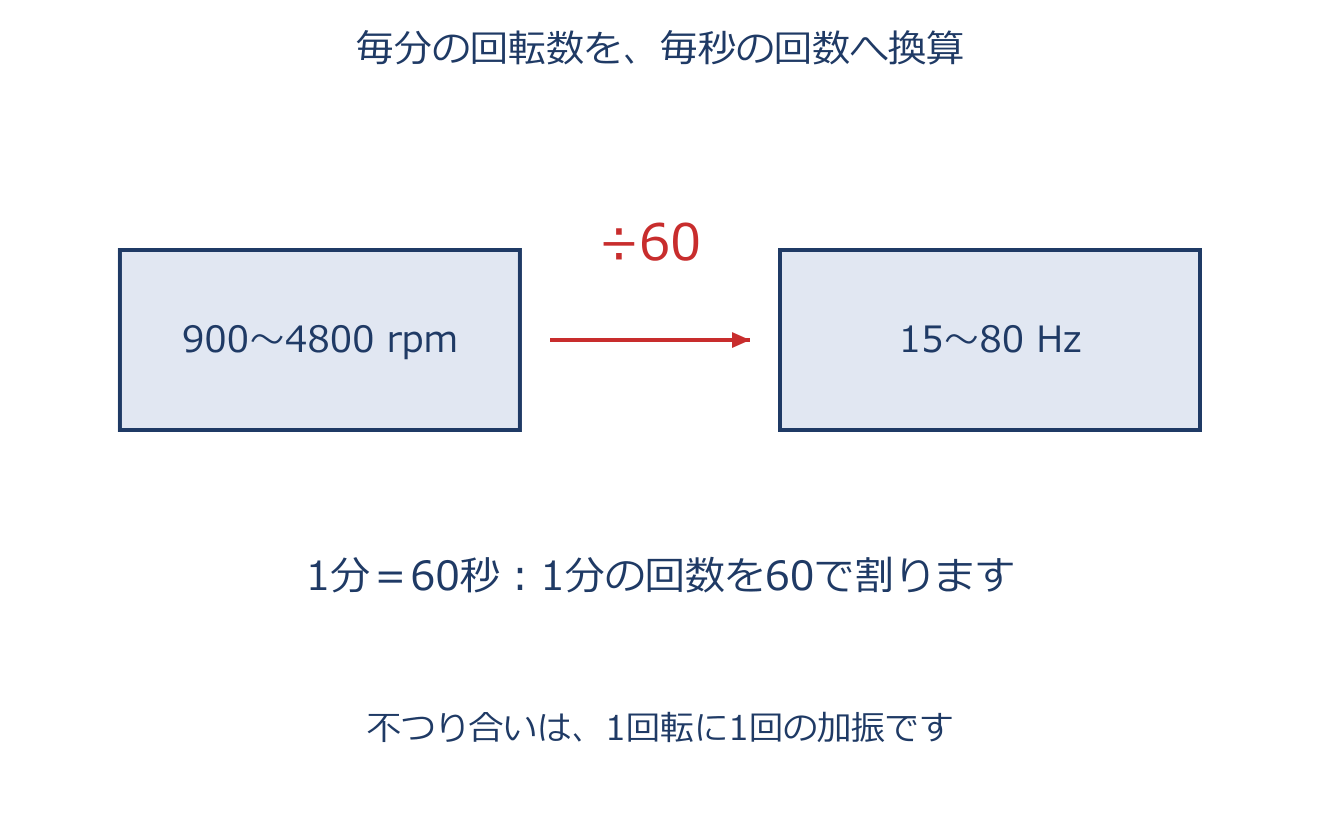
回転数(rpm)→周波数(Hz)換算のアプリ教材図
$f=\dfrac{\text{rpm}}{60}$
回転機械の加振周波数は、1分間の回転数 rpm(revolutions per minute)を60で割れば、1秒あたりの回転数すなわち周波数 $f$〔Hz〕になります。$f=\mathrm{rpm}/60$ です。 理由は単純で、1分=60秒だから「毎分の回数」を60で割れば「毎秒の回数」になるだけです。 なぜこれが振動で効くかというと、回転体の不つり合い(アンバランス)による加振力は、ちょうど回転と同じ速さ(回転周波数)で向きを変えるため、加振周波数が回転周波数と一致するからです。 したがって、運転する回転数の範囲が分かれば、共振を気にすべき周波数の範囲もこの換算で出せます。回転数が幅をもつ(可変回転)なら、下限と上限の両方を換算して「何Hzから何Hzまで」を押さえます。 1回転にn回の同じ変化がある場合は、その成分の加振周波数は回転周波数のn倍です。不つり合いの1回転1回とは区別します。

具体例

$900\,\mathrm{rpm}$ は $15\,\mathrm{Hz}$、$4800\,\mathrm{rpm}$ は $80\,\mathrm{Hz}$ です。

アンバランス(不つり合い)による加振力
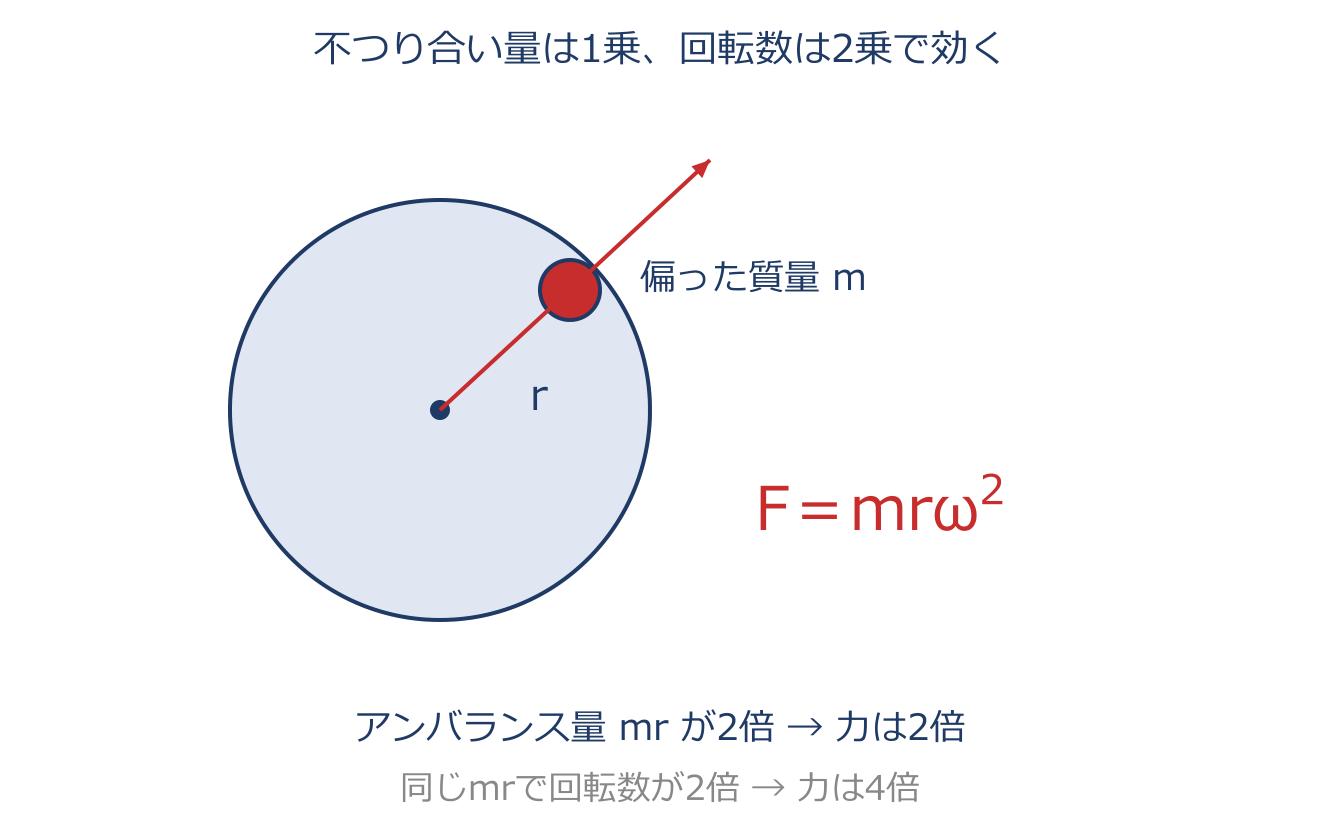
アンバランス(不つり合い)による加振力のアプリ教材図
$F=mr\omega^{2}$
回転体の質量が少しでも偏っていると(不つり合い=アンバランス)、回転のたびに遠心力が生じ、これが加振力になります。 大きさは $F=mr\omega^{2}$ で表します。$mr$〔kg·m〕はアンバランス量(偏った質量 $m$ とその回転中心からの距離 $r$ の積)、$\omega$ は回転の角振動数です。 式の形がそのまま効き方を物語っています。加振力はアンバランス量 $mr$ に比例(1乗)し、角振動数 $\omega$ の2乗、すなわち回転数の2乗に比例します。 だから車速や回転数が2倍になると、加振力は $2^{2}=4$ 倍にもなります。タイヤのアンバランスで「車速-加振力」のグラフが直線でなく2次曲線(放物線)を描くのは、この $\omega^{2}$ のせいです。高回転ほどアンバランスの影響が急に大きくなる、と理解しておきましょう。

具体例

不つり合い量$mr=0.01\,\mathrm{kg\,m}$、$\omega=100\,\mathrm{rad/s}$なら$F=100\,\mathrm{N}$です。角速度を200 rad/sにすると400 Nになります。車速との比例関係は、車輪半径一定・滑りなしを前提とします。

走行凹凸による励起周波数
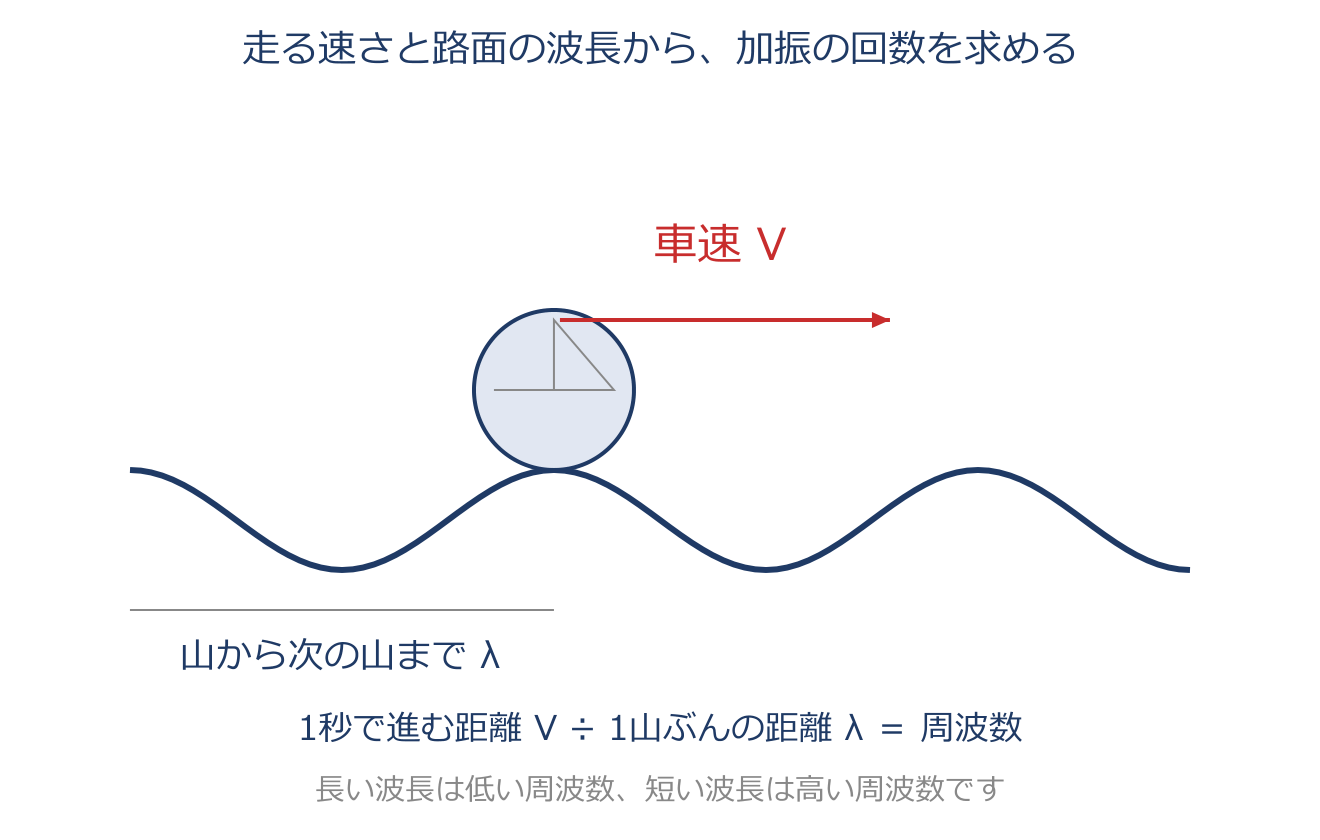
走行凹凸による励起周波数のアプリ教材図
$f=\dfrac{v}{\lambda}$
波長 $\lambda$〔m〕の路面凹凸(周期的なうねり)の上を、速度 $v$〔m/s〕で走るとします。このときタイヤが1秒間に乗り越える山の数が、そのまま加振周波数 $f$〔Hz〕になります。 式は $f=v/\lambda$ です。1つの山を越えるのに進む距離が $\lambda$、1秒で進む距離が $v$ だから、1秒あたりの山の数は $v\div\lambda$、という割り算で理解できます。 ここで単位に注意します。速度が時速 km/h で与えられたら、3.6で割って秒速 m/s に直してから使います(1時間=3600秒、1km=1000mなので $1000/3600=1/3.6$ です)。 式の読み方として、波長が短い(細かい)凹凸ほど、また速く走るほど、加振周波数は高くなります。路面の凹凸が波長の幅をもつなら、最短・最長の波長で $f$ を計算して励振される周波数の帯を見積もります。

具体例

$72\,\mathrm{km/h}=20\,\mathrm{m/s}$ で波長0.2〜4.0 mの路面を走ると、周波数範囲は $20/4=5\,\mathrm{Hz}$ から $20/0.2=100\,\mathrm{Hz}$ です。

前後輪の位相差とホイールベース
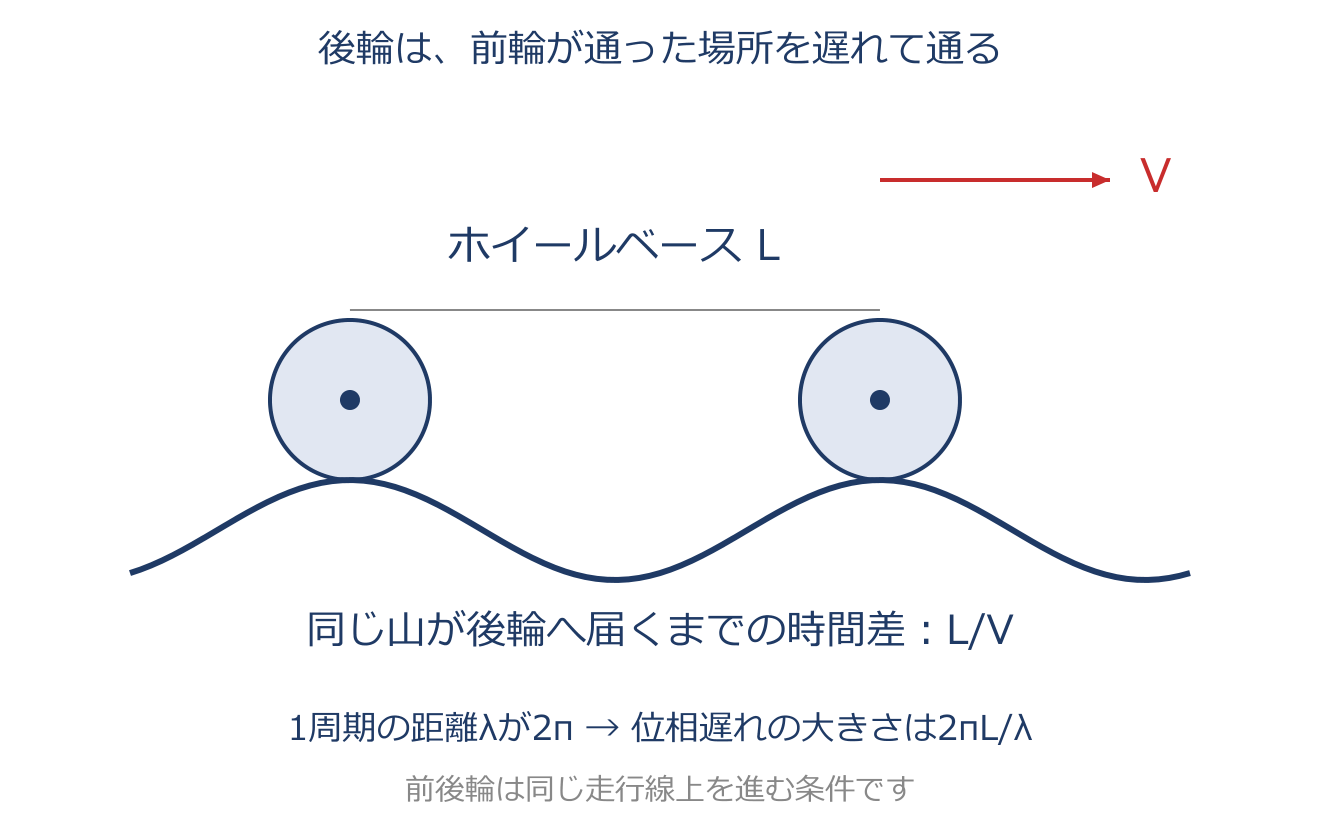
前後輪の位相差とホイールベースのアプリ教材図
$\Delta\phi=\dfrac{2\pi L}{\lambda}$
路面のうねり(波長 $\lambda$)の上を車が走ると、前輪と後輪は「同じ路面」を少し時間をずらして通過します。前輪が山を踏んでから、後輪が同じ山に来るまでには、前後の車軸間の距離=ホイールベース $L$〔m〕だけ車が進む必要があるからです。 この時間差を角度(位相)で表したのが位相差 $\Delta\phi$ です。 うねり1波長ぶん(距離 $\lambda$)進むと、振動はちょうど1周期=位相 $2\pi$〔rad〕進みます。したがって、距離 $L$ に対応する位相差は比例配分で $\Delta\phi=2\pi L/\lambda$〔rad〕となります。 入力の与え方としては、前輪と後輪に同じ強制変位(周波数 $f=v/\lambda$)を、この位相差だけずらして加えます。$L$ が $\lambda$ の整数倍なら前後輪は同じ動き、半波長ずれれば逆位相になる、と考えると直感に合います。

具体例

$L=2.5\,\mathrm{m}$、$\lambda=5\,\mathrm{m}$、$v=10\,\mathrm{m/s}$なら、周波数2 Hz、時間遅れ0.25 sです。位相差の大きさは$2\pi\times2.5/5=\pi$で、前輪が山なら後輪は谷です。

第9章 数値計算法の基礎

連立1次方程式の行列表現
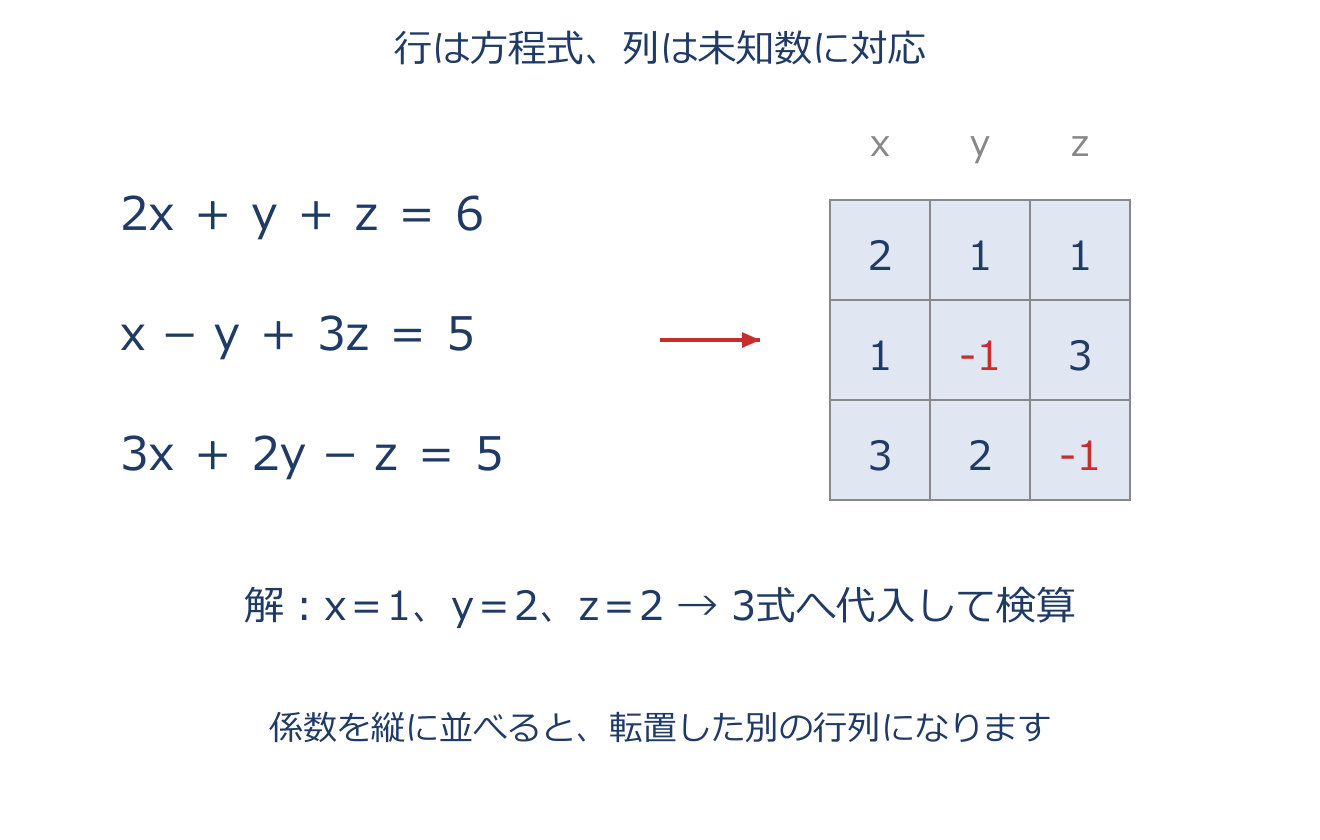
連立1次方程式の行列表現のアプリ教材図
$[A]\{x\}=\{b\}$
行列[A]には未知数の係数を、ベクトル{x}には求める値を、{b}には既知の右辺を並べます。式の順番を行、未知数の順番を列にそろえることが大切です。 $[A]\{x\}$ の第1成分は、[A]の第1行と{x}を掛けて足した値です。各行で同じ計算をすると元の連立方程式に戻ります。 静的な有限要素解析の $[K]\{u\}=\{f\}$ も同じ形です。Kは剛性、uは変位、fは荷重です。行列で書いた後、直接法や反復法で未知の変位を求めます。

具体例

図の式に $x=1,y=2,z=2$ を代入すると、第1式は $2+2+2=6$、第2式は $1-2+6=5$、第3式は $3+4-2=5$ です。3本すべてを満たすことが解の確認になります。

直接法とその計算量
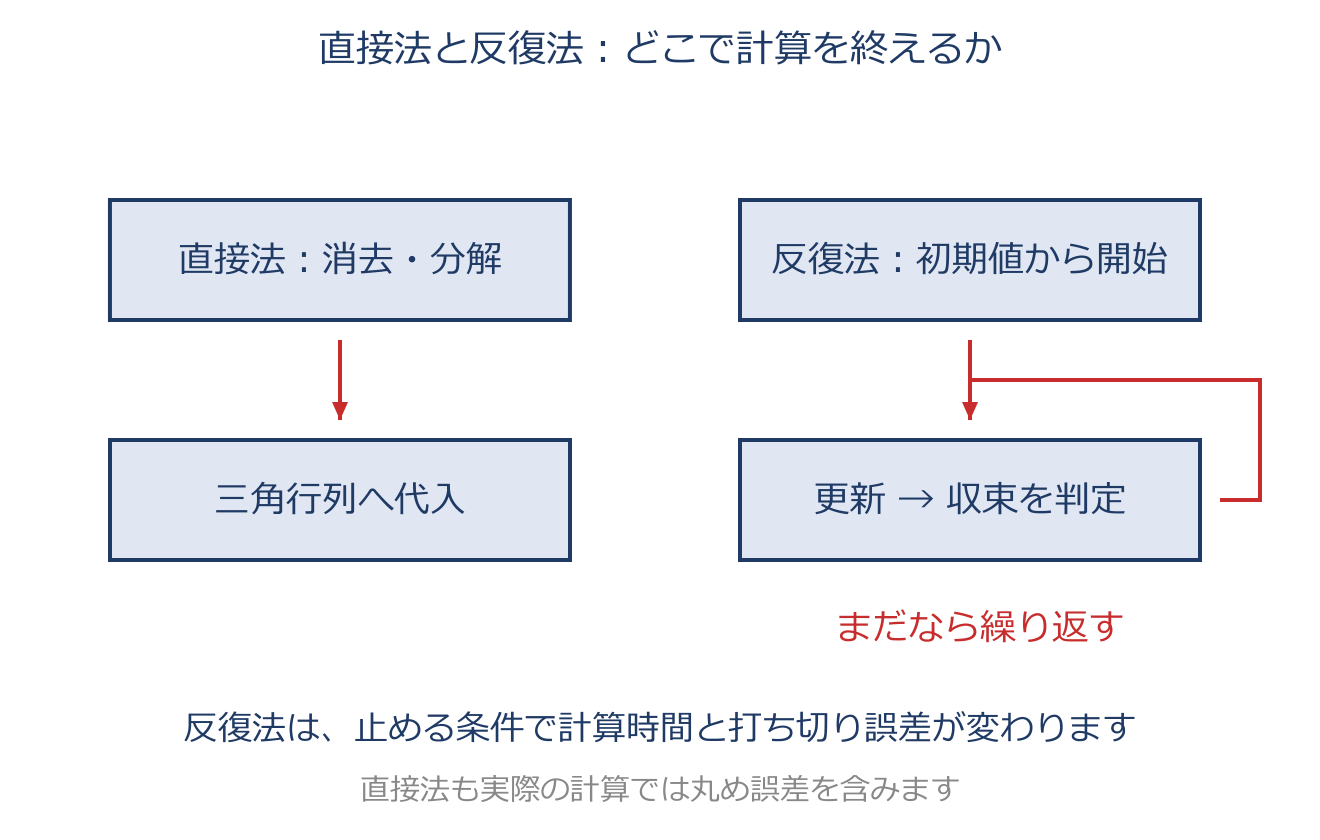
直接法とその計算量のアプリ教材図
密行列の標準的な消去の演算量:$O(n^3)$
直接法は、未知数を順に消去するなど、決まった手順で連立1次方程式を解きます。ガウス消去法、ガウス・ジョルダン法、LU分解法などが代表例です。厳密な演算なら有限回の手順で解が得られますが、計算機では有限桁で計算するため丸め誤差があります。 密行列の標準的な消去では、n段階ほどの消去の各段階で、残りの行と列の係数を更新します。その総数がおおよそ $n^3$ に比例します。未知数が2倍なら演算量の目安は8倍です。これは密行列についての目安で、実行時間が必ず8倍になるという意味ではありません。 FEMの疎行列では、0の配置や消去時に新しく生じる非ゼロ成分によって必要な計算量・メモリが変わります。大規模な連立方程式では反復法も候補になります。固有値を求める問題とは、解く目的を区別します。

具体例

未知数が100から200へ増える密行列なら、演算量比の目安は $(200/100)^3=8$ です。右辺だけを変えて何度も解く場合は、LU分解の結果を再利用できます。

LU分解と前進・後退代入
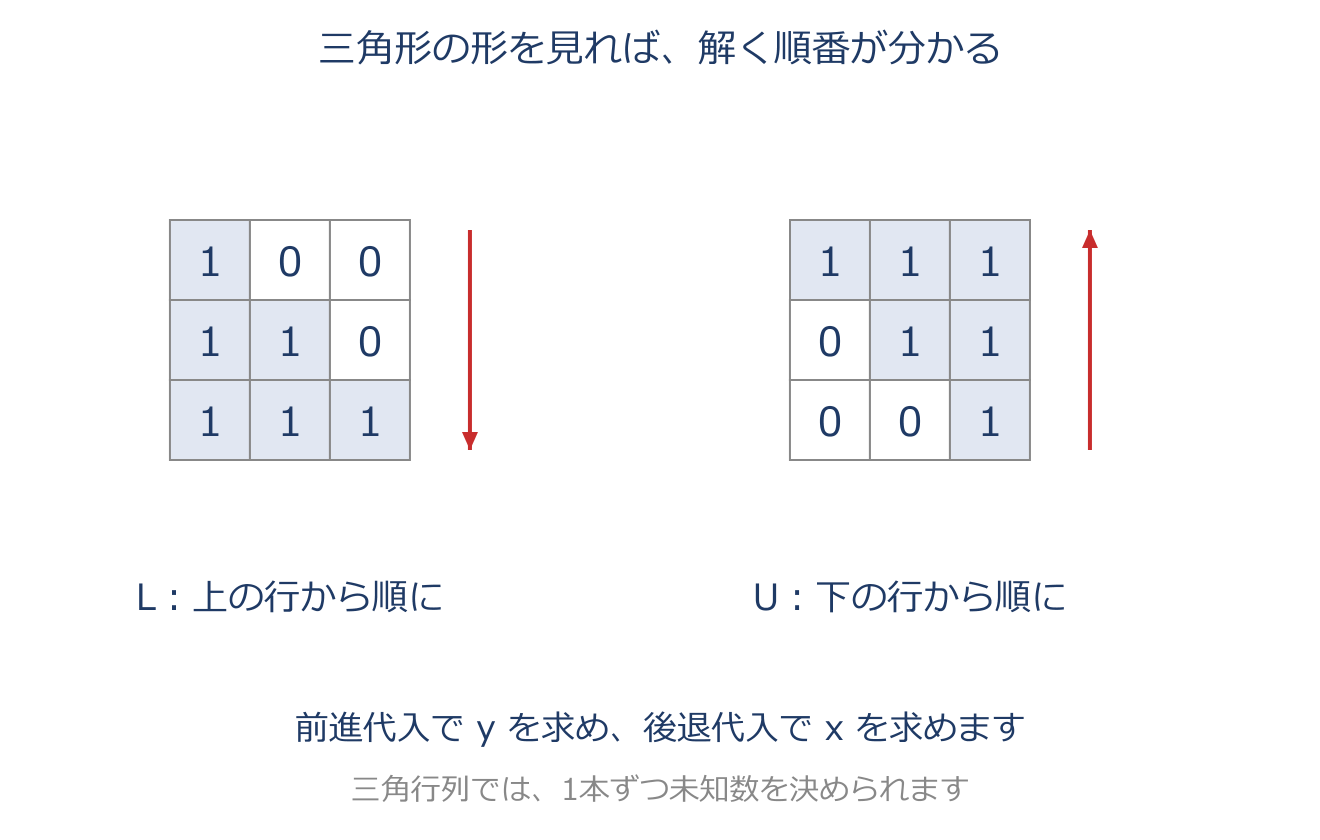
LU分解と前進・後退代入のアプリ教材図
$[A]=[L][U]$ $[L]\{y\}=\{b\}\ \rightarrow\ [U]\{x\}=\{y\}$
$[A]=[L][U]$ と分け、$[U]\{x\}=\{y\}$ と置くと、先に $[L]\{y\}=\{b\}$ を解けます。下三角行列Lでは、第1行から順に未知数が一つずつ決まります。これが前進代入です。 次に $[U]\{x\}=\{y\}$ を最下行から逆順に解きます。これが後退代入です。逆行列を直接作る必要はありません。Lの対角成分を1にするなど、分解の約束も定めます。 数値的に安定して計算するために行を入れ替える場合は、置換行列Pを用いて $[P][A]=[L][U]$ と書きます。このとき前進代入の右辺も $[P]\{b\}$ に変えます。Aが同じなら、荷重に相当する右辺だけを変えて分解結果を再利用できます。

具体例

$[A]=\begin{bmatrix}2&1\\4&3\end{bmatrix}$ は $[L]=\begin{bmatrix}1&0\\2&1\end{bmatrix}$、$[U]=\begin{bmatrix}2&1\\0&1\end{bmatrix}$ に分解できます。$\{b\}=\begin{bmatrix}3\\7\end{bmatrix}$ なら、前進代入で $y_1=3,y_2=7-2\times3=1$。後退代入で $x_2=1,x_1=(3-1)/2=1$ です。

数値積分(長方形公式・台形公式)
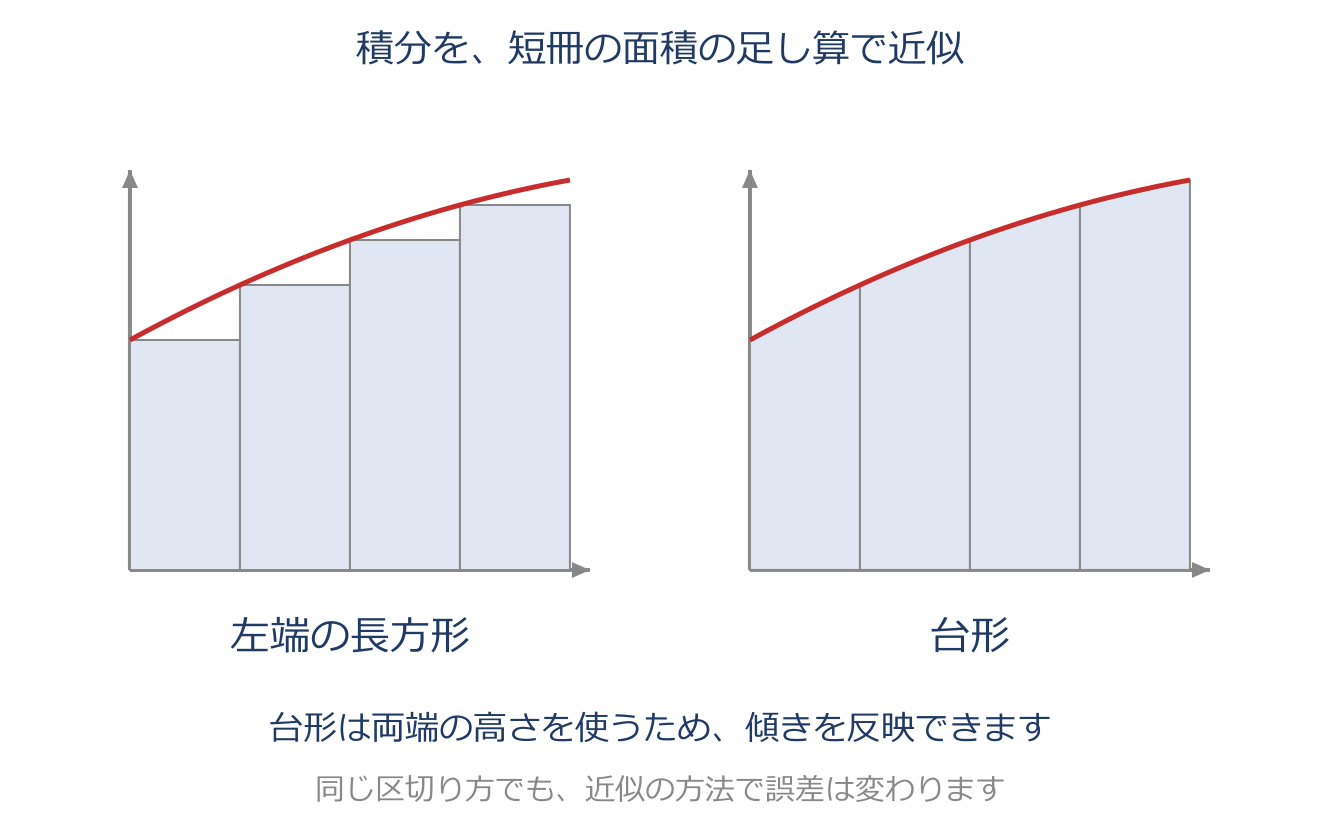
数値積分(長方形公式・台形公式)のアプリ教材図
$S_{R}=\dfrac{b-a}{n}\sum_{i=1}^{n} f_i$ $S_{T}=\dfrac{b-a}{n}\sum_{i=1}^{n}\dfrac{f_i+f_{i+1}}{2}$
区間をn等分し、幅を $h=(b-a)/n$ とします。ここでは $x_i=a+(i-1)h$、$f_i=f(x_i)$ とします。左端の高さを使う長方形公式では、各面積は $hf_i$ です。 台形公式では、短冊の両端の高さを平均し、面積を $h(f_i+f_{i+1})/2$ とします。グラフを水平な線でなく斜めの直線で近似するため、なめらかな関数では通常、左端長方形より精度がよくなります。 これは任意の関数で必ず誤差が小さくなるという保証ではありません。また、中央の高さを使う中点公式は、ここで示した左端長方形公式と精度の性質が異なります。グラフが横軸より下なら、その部分は負の積分値として足します。

具体例

$f(x)=x^2$ を0から1まで2分割すると $h=0.5$ です。左端長方形では $0.5(0+0.25)=0.125$、台形では $0.5\{(0+0.25)/2+(0.25+1)/2\}=0.375$。厳密値 $1/3\approx0.3333$ と比べ、今回は台形の方が近くなります。

べき乗法(絶対値が最大の固有値)
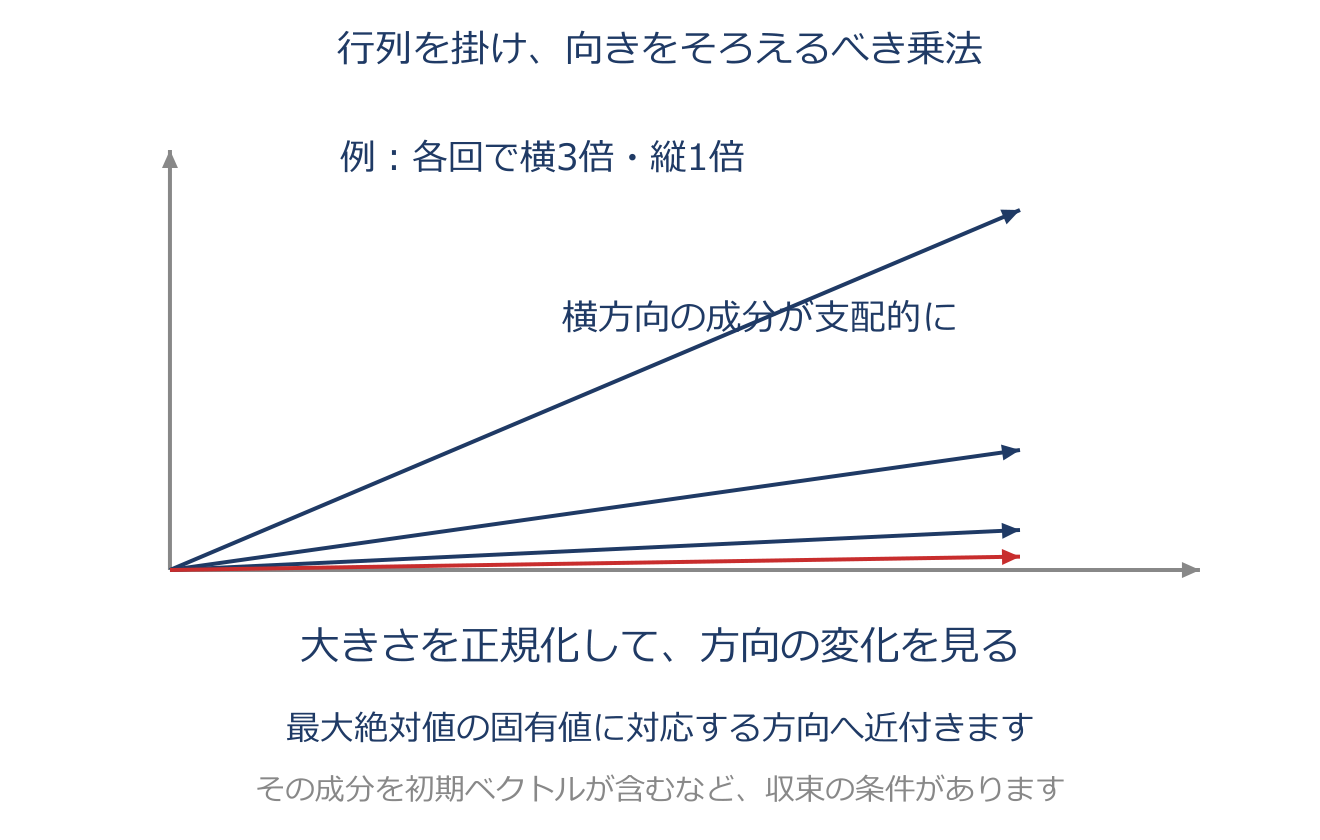
べき乗法(絶対値が最大の固有値)のアプリ教材図
$\{y^{(k+1)}\}=[A]\{x^{(k)}\}$ $\{x^{(k+1)}\}=\dfrac{\{y^{(k+1)}\}}{\|\{y^{(k+1)}\}\|}$
初期ベクトルを固有ベクトルの成分に分けると、Aを1回掛けるごとに各成分が対応する固有値倍になります。絶対値の最大な固有値が他より大きく、初期値にその方向の成分があれば、その成分が相対的に優勢になります。 数値が極端に大きくならないよう、毎回ベクトルの長さをそろえます。固有値の符号も含めた推定には、レイリー商 $\lambda\approx\{x\}^{T}[A]\{x\}/(\{x\}^{T}\{x\})$ が使えます。長さの比だけでは負の符号は分かりません。 求めるのは通常、絶対値が最大の固有値1個とその方向です。例えば−5と2なら対象は−5です。シフトなしの逆反復法はAの逆の作用を利用し、絶対値が最小の固有値を狙います。実装では逆行列を作らず連立方程式を解きます。

具体例

$[A]=\begin{bmatrix}3&0\\0&1\end{bmatrix}$ を $\begin{bmatrix}1\\1\end{bmatrix}$ に繰り返し掛けると、$\begin{bmatrix}3\\1\end{bmatrix}$、$\begin{bmatrix}9\\1\end{bmatrix}$ となります。第2成分の相対的な割合が減り、固有値3に対応する横方向へ近づきます。

減衰系の固有値問題と状態空間化
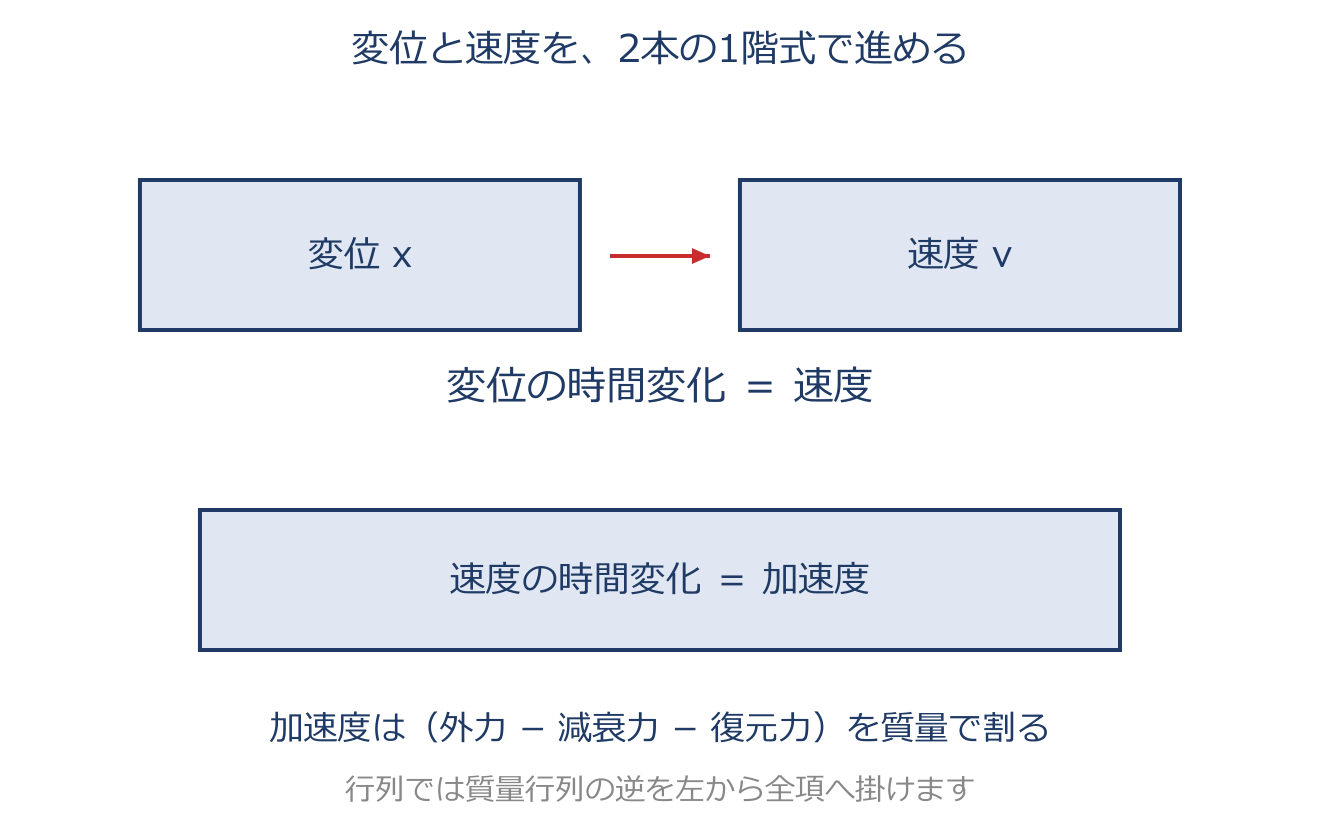
減衰系の固有値問題と状態空間化のアプリ教材図
$\lambda^{2}[M]\{\phi\}+\lambda[C]\{\phi\}+[K]\{\phi\}=\{0\}$
自由振動の運動方程式は $[M]\ddot{\{x\}}+[C]\dot{\{x\}}+[K]\{x\}=\{0\}$ です。$\{x\}=\{\phi\}e^{\lambda t}$ を代入すると、微分のたびにλが掛かり、上の2次固有値問題になります。 速度を $\{v\}=\dot{\{x\}}$ と置くと、変位の変化は速度、速度の変化は加速度です。Mが正則なら $\dot{\{v\}}=-[M]^{-1}[K]\{x\}-[M]^{-1}[C]\{v\}$ と整理できます。 変位と速度を縦に並べた状態ベクトルzを使うと、$\dot{\{z\}}=[A]\{z\}$ です。この形の固有値問題は $[A]\{\psi\}=\lambda\{\psi\}$ という標準形です。Mを左辺に残す書き方では一般化固有値問題にもできます。逆行列の記号は関係を示すためで、計算時に逆行列を直接作る必要はありません。

具体例

$\ddot{x}+2\dot{x}+5x=0$ で $v=\dot{x}$ と置けば、$\dot{x}=v$、$\dot{v}=-5x-2v$ です。2階の式1本を、1階の式2本に分けたことになります。

減衰系の複素固有値と安定性
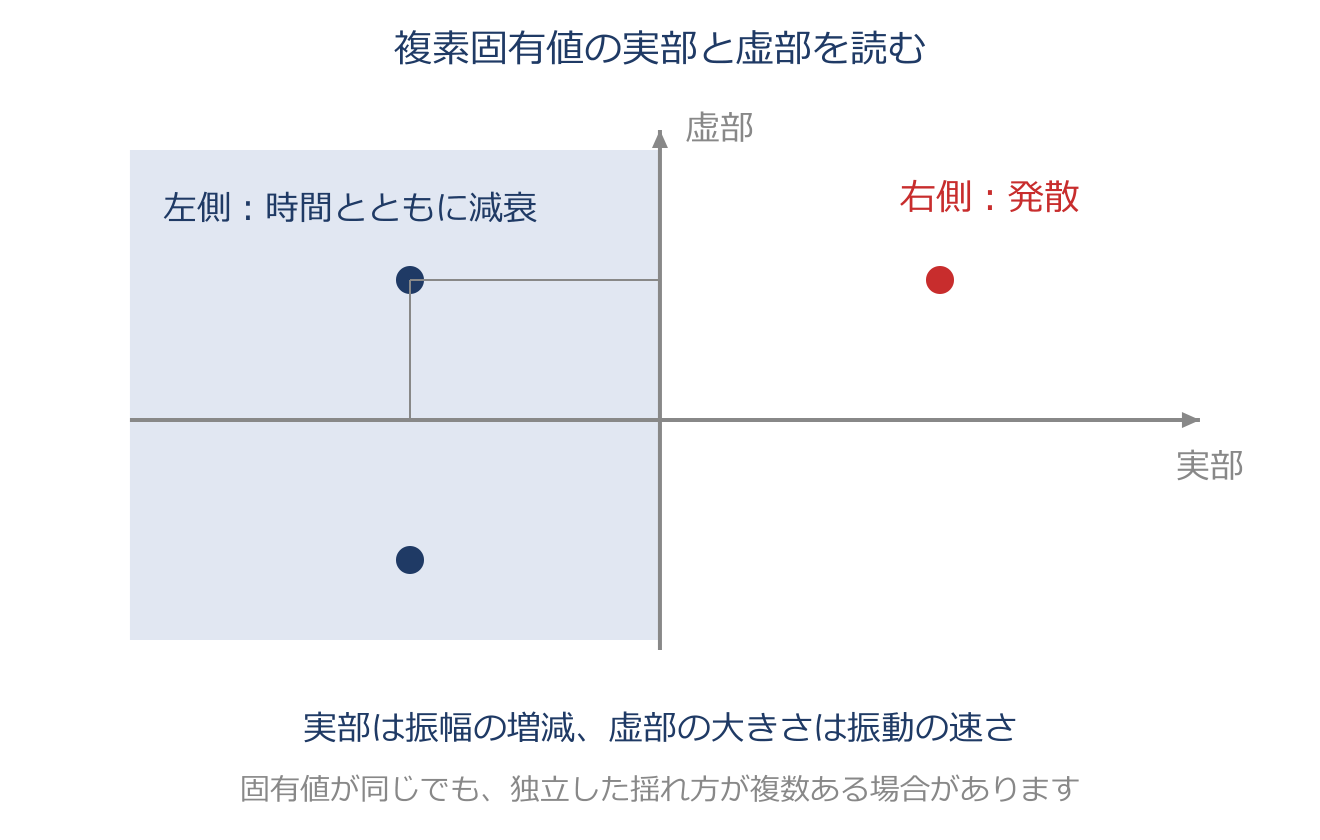
減衰系の複素固有値と安定性のアプリ教材図
$\lambda=-\zeta\omega_n\pm j\omega_n\sqrt{1-\zeta^{2}}$
不足減衰の1自由度系 $0<\zeta<1$ では、λは複素共役の2個になります。時間変化 $e^{\lambda t}$ を分けて読むと、実部から振幅の包絡線 $e^{-\zeta\omega_n t}$、虚部から減衰固有角振動数 $\omega_d=\omega_n\sqrt{1-\zeta^2}$ が分かります。 連続時間の線形系で全固有値の実部が負なら、自由応答は減衰して安定な平衡へ戻ります。実部が正のものがあれば増大します。実部0の場合は、それだけで漸近安定とは判断しません。 固有値が重なることもあります。例えば対称な構造では、向きの異なるモードが同じ固有振動数を持つ場合があります。「すべての固有値が異なる」とは限りません。

具体例

$\lambda=-2\pm10j\ \mathrm{s^{-1}}$ なら、包絡線は $e^{-2t}$、揺れの周期は $2\pi/10\approx0.628\,\mathrm{s}$ です。1秒後の包絡線は初めの約0.135倍になります。

レイリー減衰
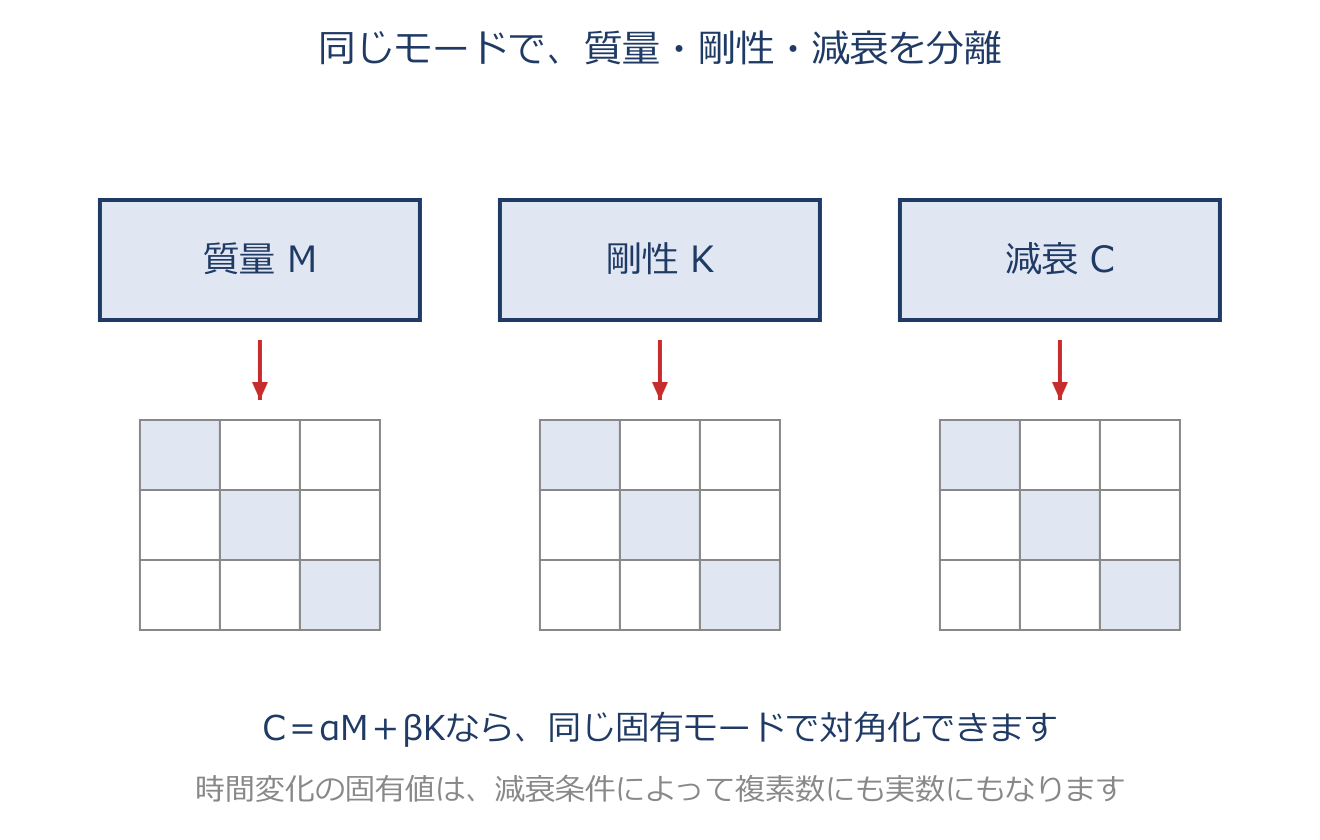
レイリー減衰のアプリ教材図
$[C]=\alpha[M]+\beta[K]$
係数α、βを選んで $[C]=\alpha[M]+\beta[K]$ と置きます。非減衰系のモードでMとKを対角化できれば、その和であるCも同時に対角化できます。したがって各モードの運動方程式を分離できます。 モード質量をmᵢ、モード剛性をkᵢとすると、$c_i=\alpha m_i+\beta k_i$ です。$k_i=m_i\omega_i^2$ と $\zeta_i=c_i/(2m_i\omega_i)$ を使うと、$\zeta_i=\alpha/(2\omega_i)+\beta\omega_i/2$ が得られます。 αの項は低い周波数で、βの項は高い周波数で効きます。2係数なので全モードの減衰比を独立に指定できるわけではありません。対象帯域に合わせた近似です。

具体例

$\alpha=1\,\mathrm{s^{-1}}$、$\beta=0.001\,\mathrm{s}$、$\omega_i=10\,\mathrm{rad/s}$ なら、$\zeta_i=1/20+0.001\times10/2=0.055$、つまり5.5%です。

周波数応答解析(直接法とモード法)
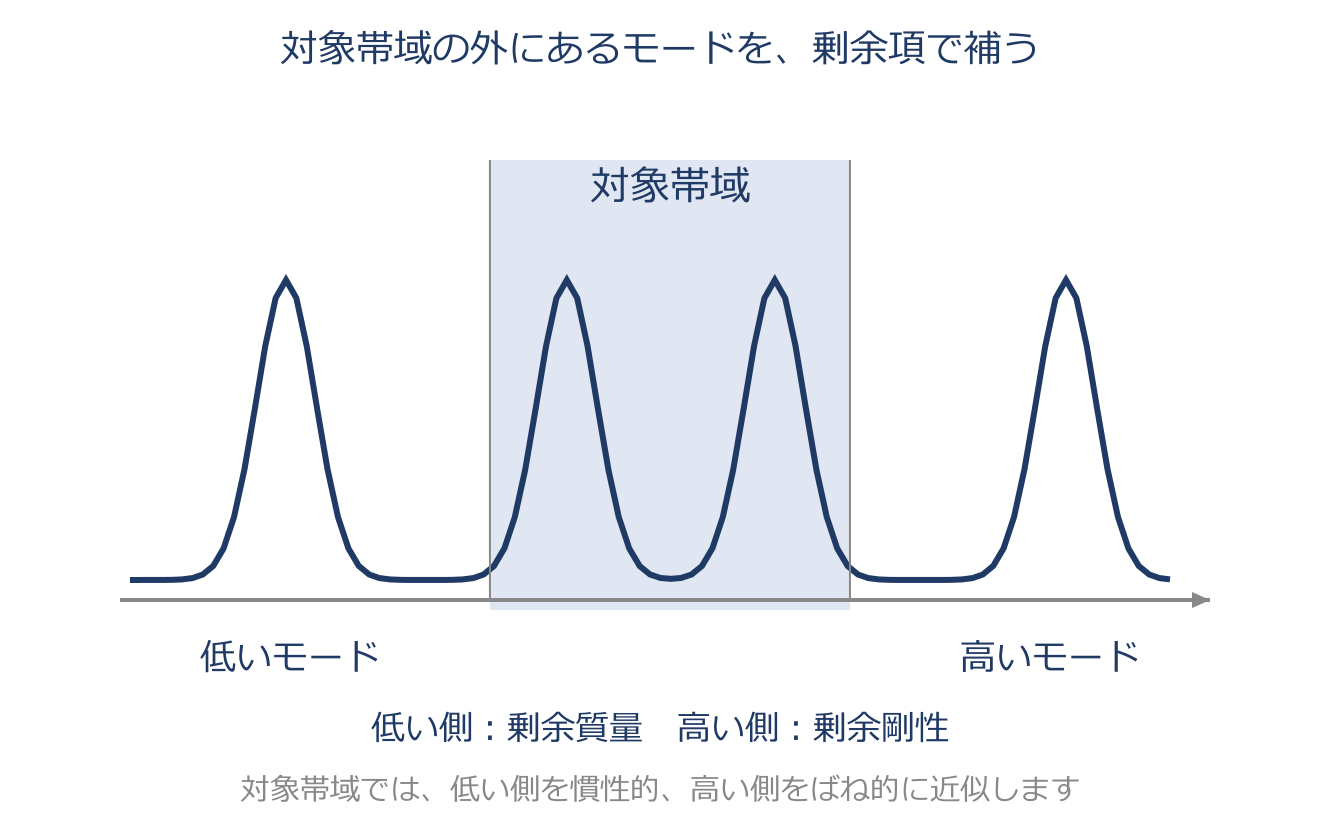
周波数応答解析(直接法とモード法)のアプリ教材図
$\{X\}=(-\omega^{2}[M]+j\omega[C]+[K])^{-1}\{F\}$
調和外力を与えると、速度は変位のjω倍、加速度は−ω²倍になります。これを運動方程式へ代入した係数 $-\omega^2[M]+j\omega[C]+[K]$ を動剛性行列と呼びます。 直接法は、各周波数で動剛性行列の連立方程式を解きます。式を逆行列で表せても、実際の計算では逆行列を直接作る必要はありません。モード打切りはありませんが、モデル化や離散化の誤差は残ります。 モード法は必要なモードの応答を足し合わせます。計算を軽くでき、モードごとの減衰も指定しやすい反面、除いたモードの影響に注意します。帯域より低いモードの寄与を $-1/(Y_{ik}\omega^2)$、高いモードの寄与を $1/Z_{ik}$ と近似するとき、Yは剰余質量、Zは剰余剛性です。個々のモード質量・剛性とは区別します。

具体例

$m=1\,\mathrm{kg},k=100\,\mathrm{N/m},c=2\,\mathrm{N\,s/m}$、$\omega=10\,\mathrm{rad/s}$、力振幅1 Nなら、動剛性は $-100+20j+100=20j\,\mathrm{N/m}$ です。$X=1/(20j)=-0.05j\,\mathrm{m}$ なので変位振幅は0.05 mです。

第10章 ポスト処理の基礎

固有振動数の式と剛性・質量の影響
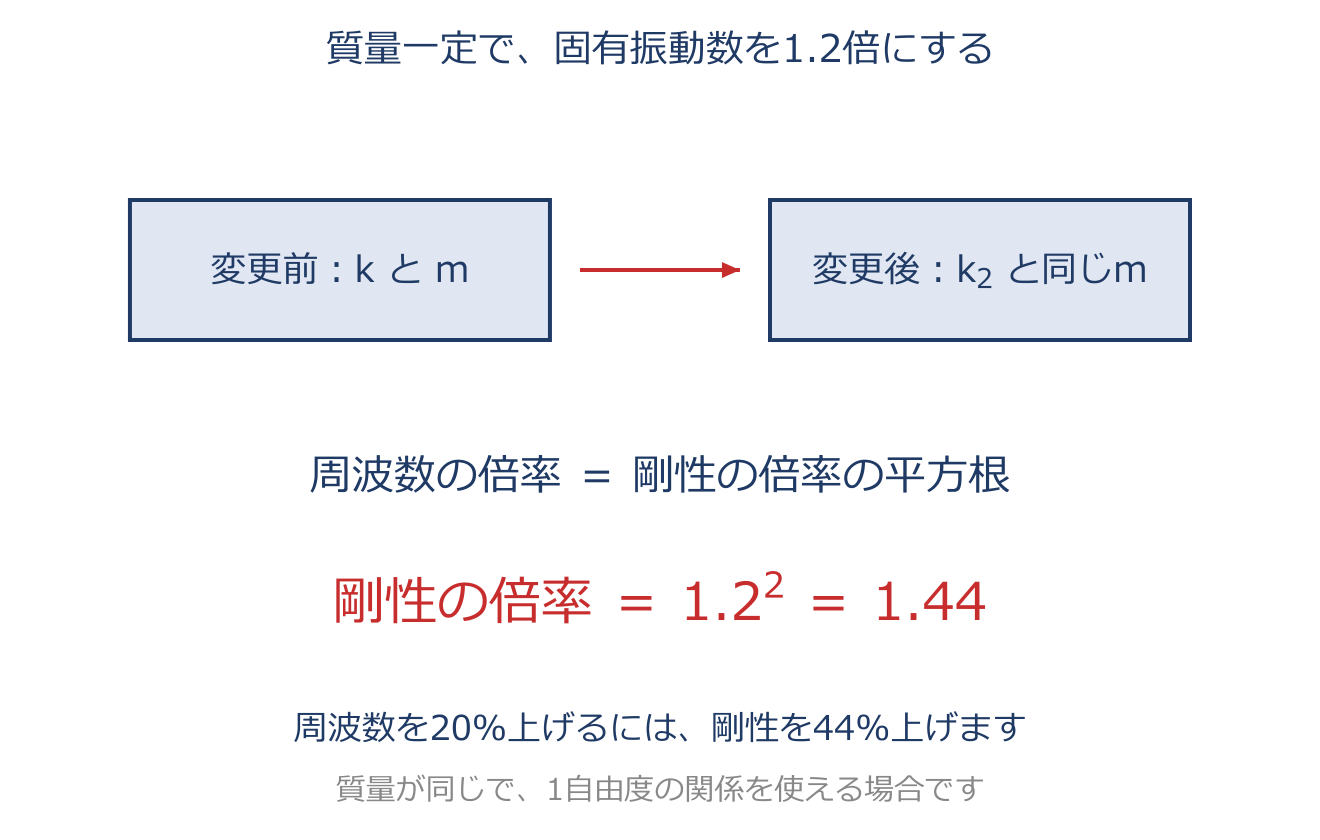
固有振動数の式と剛性・質量の影響のアプリ教材図
$f=\dfrac{1}{2\pi}\sqrt{\dfrac{k}{m}}$
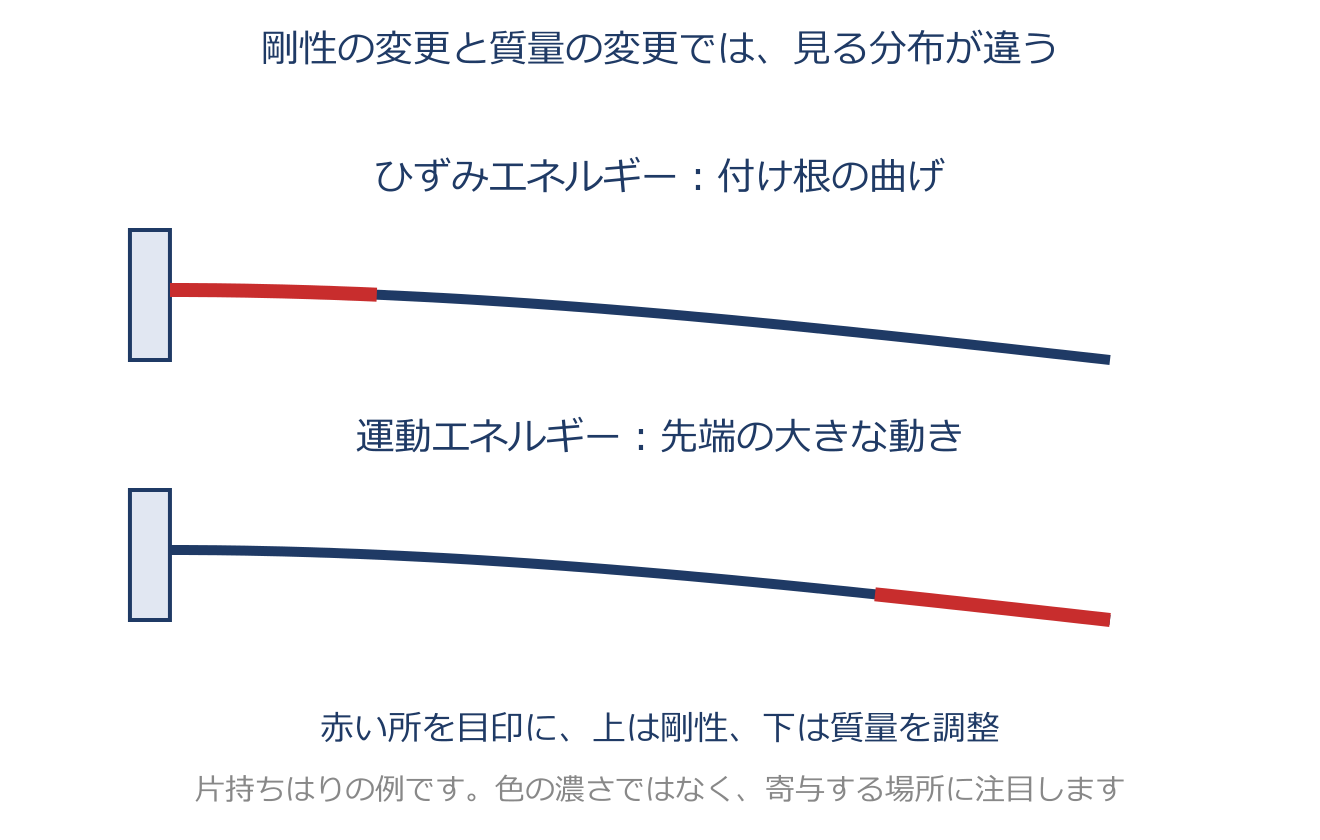
1自由度のばね・質量系が自然に揺れる速さ(固有振動数)を表す基本式です。$k$ はばね定数(剛性)、$m$ は質量です。 式の中で $k$ は分子のルートの中、$m$ は分母にあるので、読み方はシンプル: 剛性 $k$ を大きくすると固有振動数は高くなり、質量 $m$ を重くすると低くなります。しかもルートなので効き方は平方根——$k$ を4倍にしても $\sqrt{4}=2$ で振動数は2倍まで、$m$ を4倍にすると $1/\sqrt{4}=1/2$ になります。 だから固有振動数を上げたいなら、揺れに効く部位の剛性を増す(板を厚くする・リブを付ける)か、余分な質量を減らします。下げたいなら逆です。 ここで大事なのは『どこを変えるか』で、変位が小さくても曲げ変形が大きい部位は、剛性対策に効くことがあります。質量には運動エネルギー、剛性にはひずみエネルギーを見て場所を選ぶのが効果的で、その狙いどころを教えてくれるのが次に学ぶエネルギー密度になります。

具体例

質量を変えず12 Hzを1.2倍の14.4 Hzにするなら、$f_{\mathrm{new}}/f=\sqrt{k_{\mathrm{new}}/k}=1.2$ です。両辺を2乗して $k_{\mathrm{new}}/k=1.44$。必要なのは全体の等価剛性を1.44倍にすることです。

剛体モード(固有振動数0)
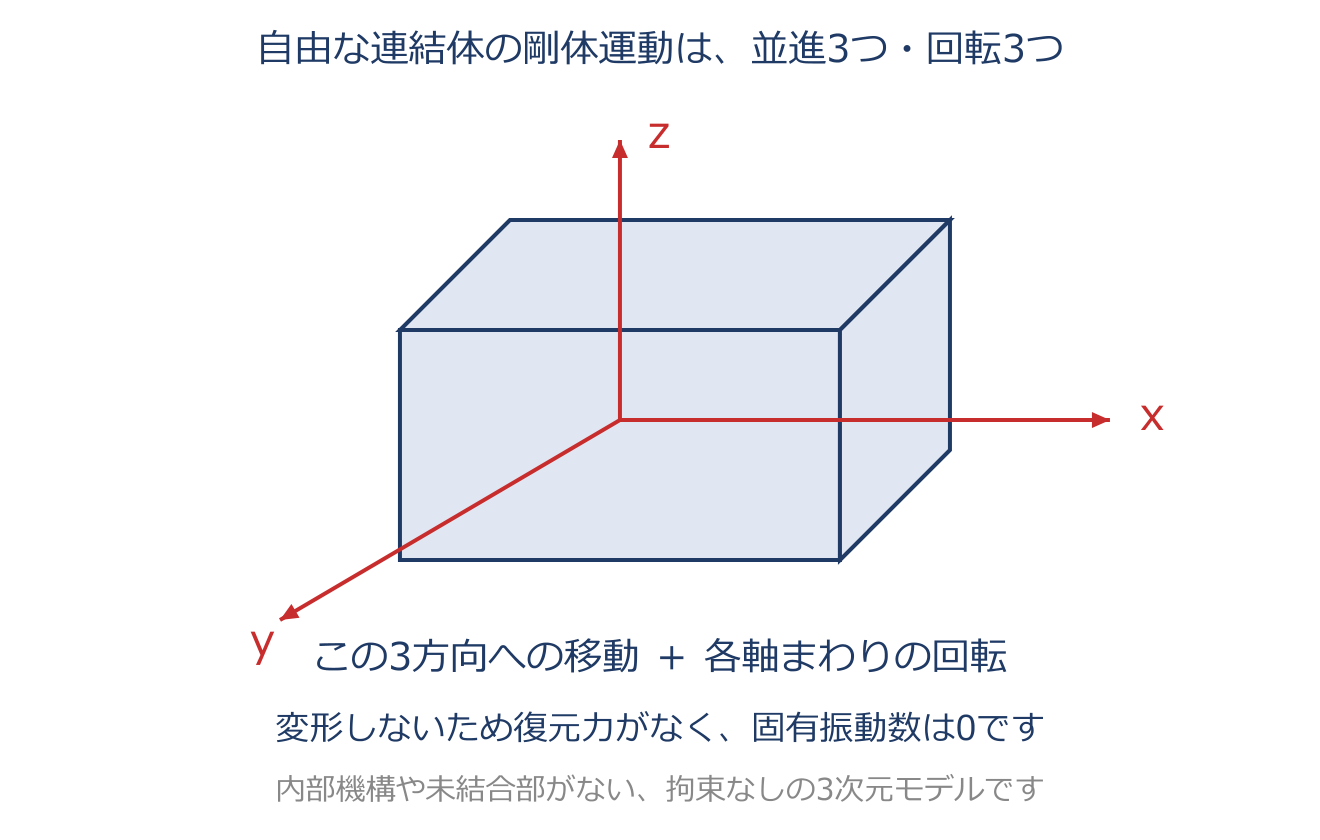
剛体モード(固有振動数0)のアプリ教材図
$N_{\text{rigid}}=3+3=6$ $f=0$
内部に機構や未結合部がなく、連結されて自由に浮いた3次元構造は、変形しないまま全体がそのまま移動・回転できます。この変形を伴わない揺れ方を剛体モードといいます。 3次元では、並進(前後・左右・上下)の3方向+回転(3軸まわり)の3方向で、合計 $3+3=6$ 個あります。変形しない=ばねが伸び縮みしないので、戻そうとする力がゼロ、したがって固有振動数は $f=0$ になります。 これを知っていると解析結果の検算に使えます: 拘束のないモデルの固有値解析で、0に近い固有振動数がちょうど6個出てきたら、それは弾性変形のモードではなく剛体モードだと見分けられます。逆に、6個きれいに出ず中途半端な数なら、拘束の付け方やモデルにミスがある疑いがあります。 2次元モデルなら並進2+回転1で剛体モードは3個です。『拘束が足りているか』の確認にも役立つ、基本かつ実用的なチェックポイントです。

具体例

接続されていない自由な部品が2個あれば、それぞれ並進3・回転3で合計12個の剛体モードを持ち得ます。1個の連結体を作ったつもりなら、結合の確認が必要です。

ひずみエネルギー密度
ひずみエネルギー密度のアプリ教材図
$u_{\varepsilon}=\dfrac{1}{2}\,\sigma\,\varepsilon$
線形弾性材料が変形して蓄える、単位体積あたりのエネルギーです。単軸応力なら $u=\sigma\varepsilon/2$ です。 0から徐々に増える応力の仕事を足すため、ばねのエネルギーと同じ1/2が付きます。対象モードでこの密度が大きい部位は、弾性変形を強く担います。 そこの剛性を上げるとモード剛性を高めやすくなります。ただし増厚などで質量も増える場合は、その影響を含めて判断します。 モードを正規化して表示したエネルギーは、実際の応答エネルギーそのものではなく、寄与の比較に用いる量です。

具体例

単軸線形弾性で $\sigma=100\,\mathrm{MPa}$、$\varepsilon=0.0005$ なら、$u_{\varepsilon}=100\times10^6\times0.0005/2=25000\,\mathrm{J/m^3}$。体積 $10^{-6}\,\mathrm{m^3}$ の部分に蓄えるエネルギーは0.025 Jです。

運動エネルギー密度
運動エネルギー密度のアプリ教材図
$u_k=\frac12\rho v^2$
運動による単位体積あたりのエネルギーです。密度 $\rho$ と速度 $v$ で $u_k=\rho v^2/2$ と表します。 振幅 $X$ の調和振動なら速度振幅は $\omega X$ です。対象モードの形と密度から分布を比べると、そのモードで慣性が強く効く場所が分かります。 そこで質量を減らすと固有振動数を上げやすく、増やすと下げやすくなります。剛性対策に用いるひずみエネルギー密度と区別します。

具体例

$\rho=7800\,\mathrm{kg/m^3}$、速度 $v=0.1\,\mathrm{m/s}$ なら、$u_k=7800\times0.1^2/2=39\,\mathrm{J/m^3}$。速度が2倍なら密度は4倍です。

FRFの3表現(コンプライアンス・モビリティ・アクセレランス)
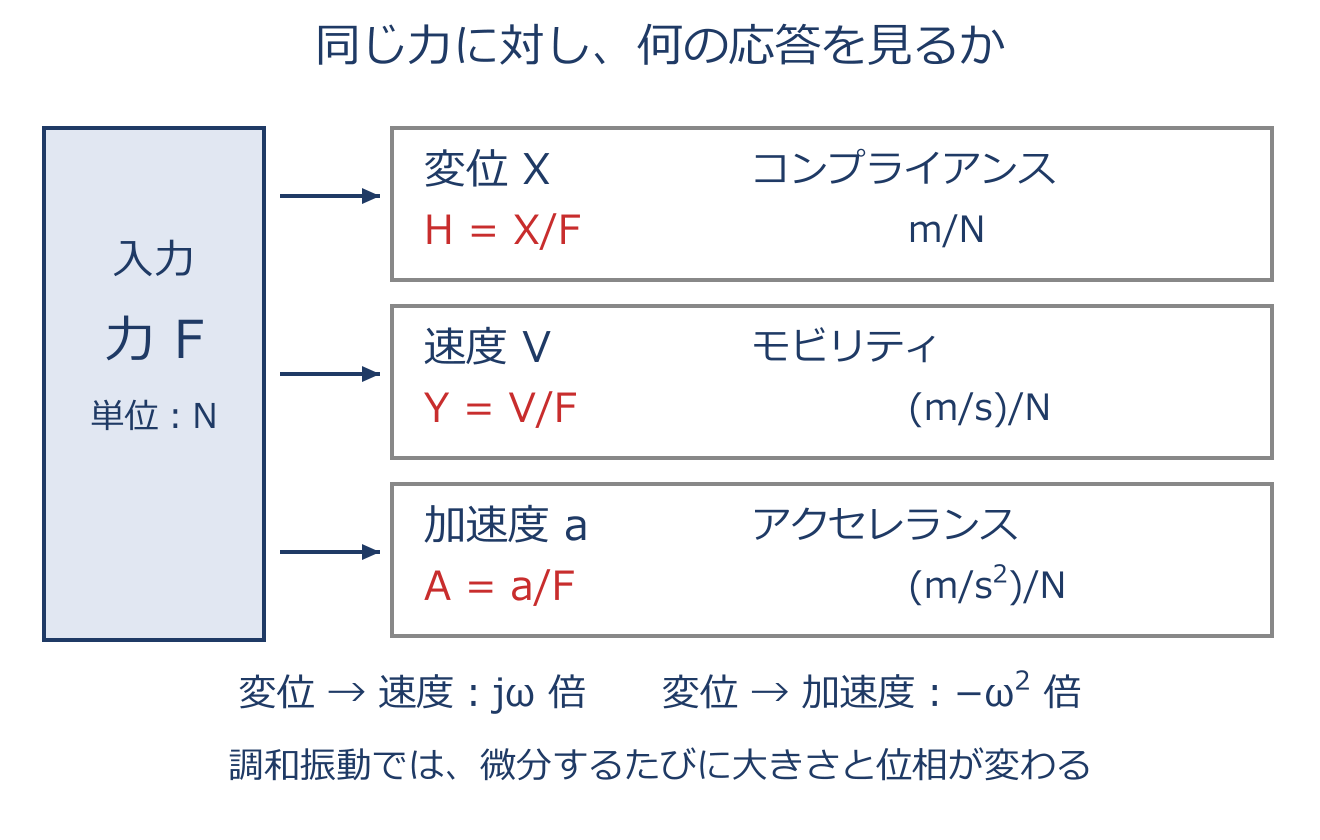
FRFの3表現(コンプライアンス・モビリティ・アクセレランス)のアプリ教材図
$H=\dfrac{X}{F}$ $Y=j\omega H$ $A=-\omega^{2}H$
周波数応答関数(FRF)は、出力に変位・速度・加速度のどれをとるかで3つの呼び名があります。(1)コンプライアンス $H(\omega)=X/F$ は出力が変位で、単位の力でどれだけ動くかという動的な『やわらかさ』を表します(逆数 $F/X$ は動剛性です)。 (2)モビリティ $Y(\omega)=V/F$ は出力が速度です。速度は変位を時間微分したものなので、調和振動では微分が $j\omega$ 倍に対応し、$Y=j\omega H$ となります(逆数は機械インピーダンスです)。 (3)アクセレランス $A(\omega)=\ddot{X}/F$ は出力が加速度で、もう一度微分する分 $A=-\omega^{2}H$ となります(イナータンスとも)。つまり3つは $H$ を基準に $j\omega$ を掛けるか $-\omega^{2}$ を掛けるかの違いで、同じ振動特性を見る角度を変えただけです。 実際の計測では加速度センサが広く使われるので、測定値と直接比べやすいアクセレランスがよく使われます。共通のモードを反映しますが、減衰や周波数に掛かる係数で、振幅のピーク位置は厳密には一致しない場合があります。

具体例

$|H|=0.001\,\mathrm{m/N}$、$\omega=10\,\mathrm{rad/s}$ なら、$|Y|=\omega|H|=0.01\,\mathrm{(m/s)/N}$、$|A|=\omega^2|H|=0.1\,\mathrm{(m/s^2)/N}$ です。複素数では位相も変わるため、振幅だけを掛けた値とは区別します。

デシベル(dB)とウェーバー・フェヒナーの法則
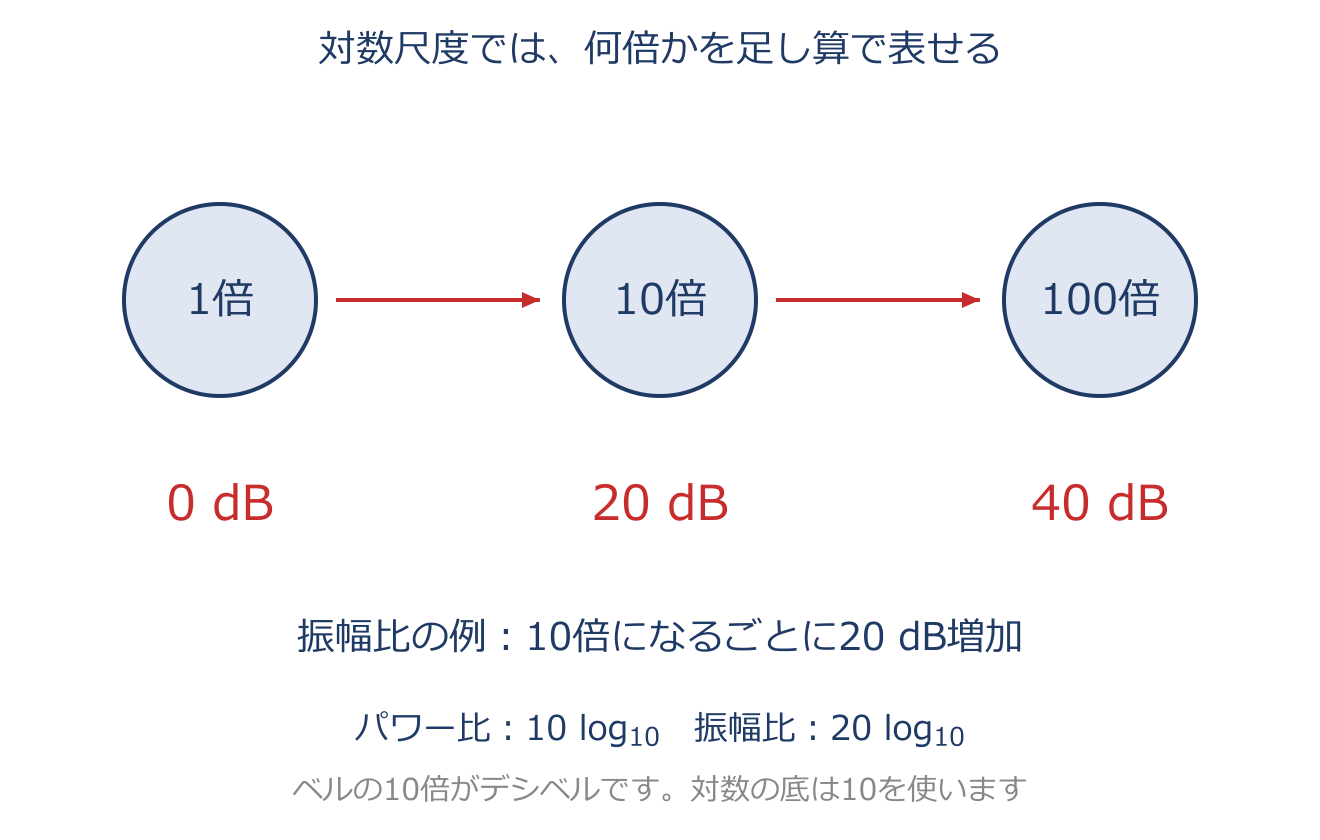
デシベル(dB)とウェーバー・フェヒナーの法則のアプリ教材図
$L=20\log_{10}\dfrac{A}{A_0}$
音や振動の大きさは、最小可聴から大音響まで何桁もの広い範囲にわたります。そのままでは1つのグラフに収まらないので、基準値 $A_0$ との比の常用対数をとって圧縮したものがデシベル(dB)です。 振幅(音圧・変位など)の比には $20\log_{10}$ を、パワー(エネルギー・音響出力など)の比には $10\log_{10}$ を使います(パワーが振幅の2乗に比例するぶん係数が半分になります)。計算してみると、振幅が10倍で $20\log_{10}10=20$ dB、100倍で40 dB、2倍で約6 dB増える、というように、かけ算の変化が足し算で表せるのが対数表現のうまみです。 なぜ対数が人にも都合がよいかの根拠がウェーバー・フェヒナーの法則で、人間の感覚(音の大きさ・明るさなど)は刺激の物理量そのものではなく、その対数にほぼ比例して感じられるという経験則です。音圧が10倍になっても『10倍うるさい』とは感じず、対数的にゆるやかに大きく感じます。 ただし感覚の経験則には適用範囲があり、dB値だけで個人の感じ方が厳密に決まるわけではありません。

具体例

振幅が2倍なら $20\log_{10}2\approx6.02\,\mathrm{dB}$ 増えます。同じ条件でパワーは4倍なので $10\log_{10}4\approx6.02\,\mathrm{dB}$ と一致します。振幅2倍をそのまま10 logで計算しないことが大切です。

音圧レベル(SPL)と周波数重み付け(A特性・C特性)
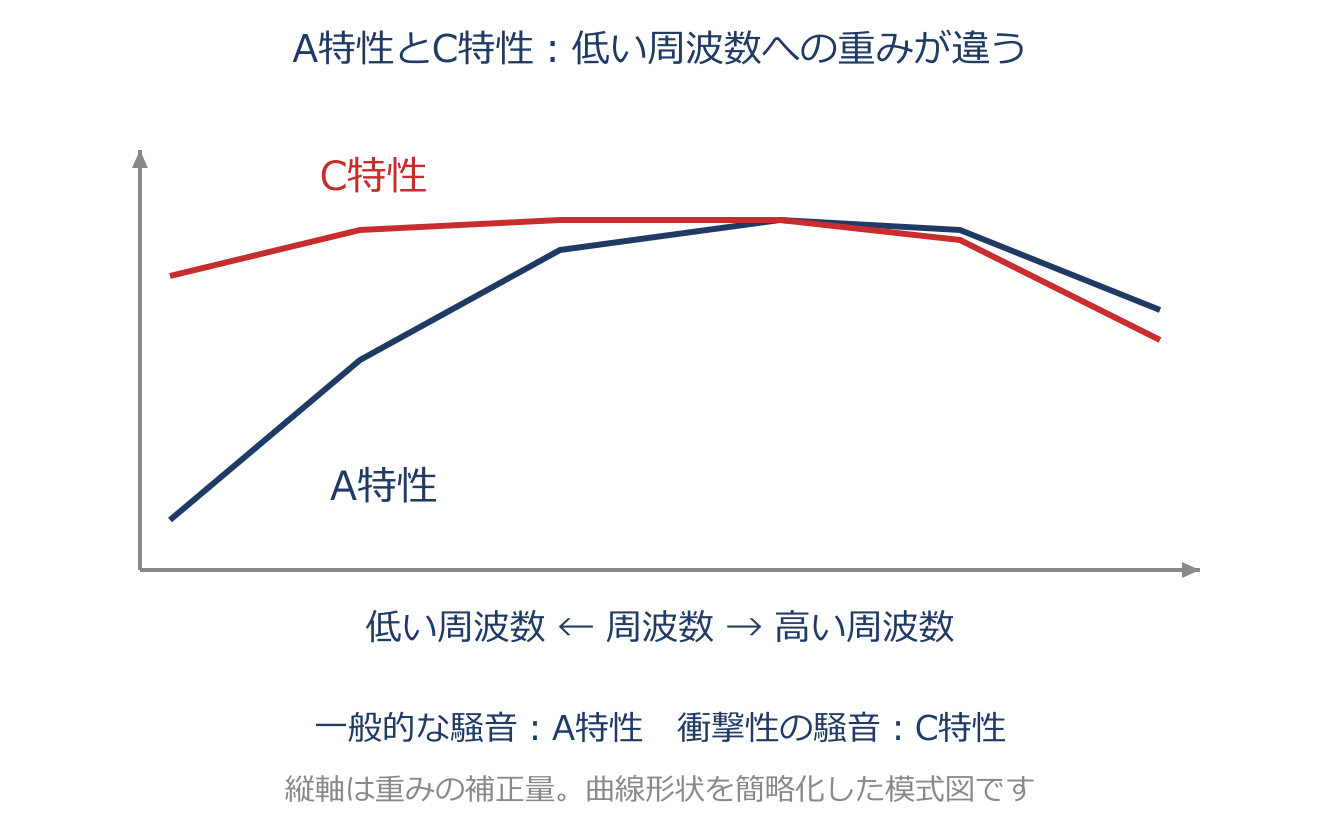
音圧レベル(SPL)と周波数重み付け(A特性・C特性)のアプリ教材図
$L_p=20\log_{10}\dfrac{p}{p_0}$ $p_0=2\times10^{-5}\ \text{Pa}$
音の大きさをデシベルで表したものが音圧レベル(SPL)です。測った音圧の実効値 $p$ を基準音圧 $p_0$ で割った比の常用対数を20倍します: $L_p=20\log_{10}(p/p_0)$。 基準の $p_0=2\times10^{-5}$ Pa(20 μPa)は、空気中で定義された基準値で、$p=p_0$ のとき $L_p=0$ dB(基準と同じ音圧)、音圧が10倍で20 dB増えます。ただし人の耳は周波数によって感度が違い、特に低い音は同じ音圧でも聞こえにくいのです。 そこで、耳の感度に合わせて周波数ごとに重みを付けてから測るのが周波数重み付けです。一般の騒音評価には人の聴感に近いA特性〔dB(A)〕を使い、低い周波数をあまり削らずに測りたい低周波音や衝撃的な大音響の評価にはC特性〔dB(C)〕を使います。 同じ音でも使う特性で測定値が変わるので、用途に応じて選ぶことが大切です。

具体例

実効音圧 $p=0.2\,\mathrm{Pa}$ なら、$p/p_0=0.2/0.00002=10000$。$L_p=20\log_{10}10000=80\,\mathrm{dB}$ です。A特性やC特性を適用した値とは、重み付けの有無もそろえて比べます。

オクターブバンド分析と1/3オクターブバンド
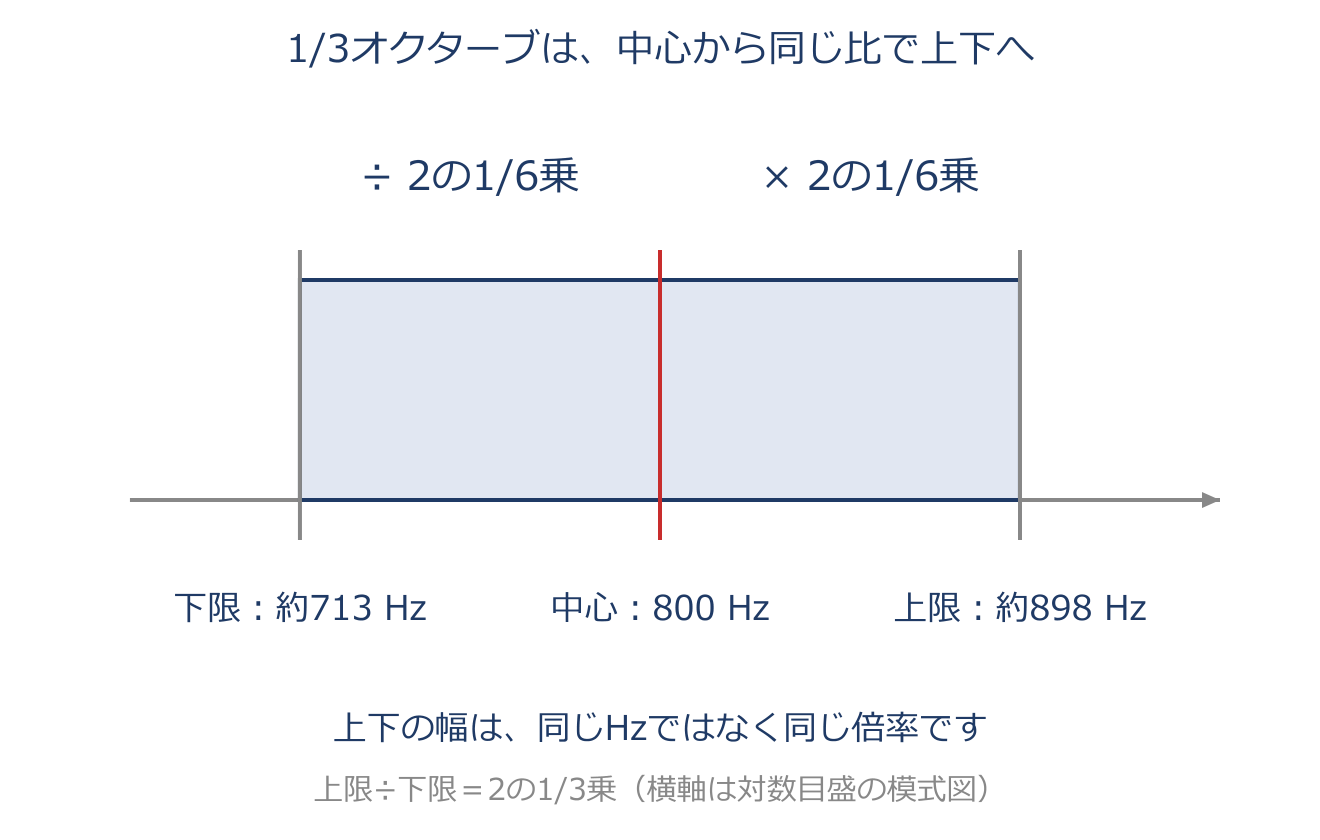
オクターブバンド分析と1/3オクターブバンドのアプリ教材図
$f_{u}=f_c\cdot 2^{+1/6}$ $f_{l}=f_c\cdot 2^{-1/6}$ $\dfrac{f_u}{f_l}=2^{1/3}$
騒音や振動のスペクトルを、周波数を一定の『比』で区切った帯域(バンド)ごとにまとめて評価する方法がオクターブバンド分析です。周波数が2倍になる幅を1オクターブといい(ピアノで1オクターブ上は振動数2倍なのと同じ)、これをさらに3等分したのが1/3オクターブバンドです。 各バンドに入るエネルギーを合計して1つのレベルで表すので、細かいスペクトルよりずっと見やすく、どの周波数帯に音・振動が集中しているかをつかめます。帯域の境目は中心周波数 $f_c$ から機械的に決まります: 1オクターブ(2倍)を3等分するので、1/3オクターブでは中心から上下に $2^{\pm1/6}$ を掛け、上限 $f_u=f_c\cdot 2^{1/6}$、下限 $f_l=f_c\cdot 2^{-1/6}$。 上限と下限の比は $f_u/f_l=2^{1/3}$ になり、これが『1/3オクターブ幅』の意味です。1オクターブの中心周波数は125、250、500、1000 Hzなどと倍々に並び、1/3オクターブではその間をさらに比で三分割します。 本章では2を底とする関係を使います。規格によって10を底とする帯域設定もあるため、規格値との照合では定義を確認します。

具体例

本章の2を底とする1/3オクターブで、中心800 Hzなら $f_l=800/2^{1/6}\approx712.7\,\mathrm{Hz}$、$f_u=800\times2^{1/6}\approx898.0\,\mathrm{Hz}$ です。中心は上下限の算術平均ではなく、幾何平均 $f_c=\sqrt{f_lf_u}$ になります。

第11章 結果検証の基礎

伝達関数(周波数応答関数)の定義
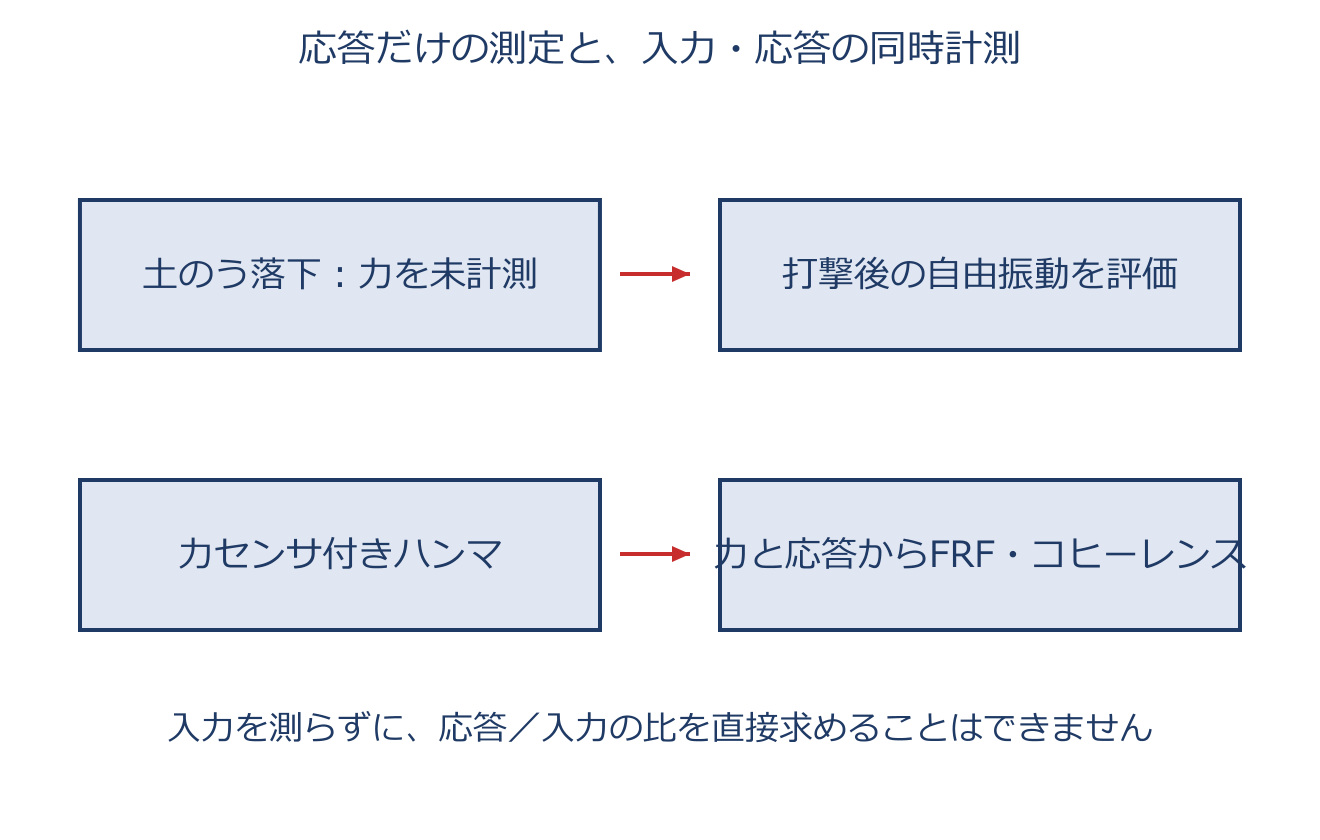
伝達関数(周波数応答関数)の定義のアプリ教材図
$H(\omega)=\dfrac{X(\omega)}{F(\omega)}$
入力(外力)と応答の比や位相差の関係を、周波数ごとに表したものが伝達関数(周波数応答関数, FRF)です。実測データは時間の波形なので、まず入力と応答をそれぞれFFTで周波数領域に移し、応答のFFTを $X(\omega)$、入力(加振力)のFFTを $F(\omega)$ として $H(\omega)=X(\omega)/F(\omega)$ のように応答/入力の比をとって求めます。 周波数ごとに『この周波数で揺すったらどれだけ応答するか』を表した地図、とイメージすると分かりやすいでしょう。応答として何を選ぶかで呼び名が変わり、加速度/力をアクセレランス、速度/力をモビリティ、変位/力をコンプライアンスといいます。 解析で計算したFRFと実測のFRFを重ねて比べることが、この章の検証の中心になります。小減衰で孤立したモードの山(ピーク)は、その固有振動数の近く、山の高さが揺れやすさの目安です。

具体例

ある周波数で力振幅が2 N、変位振幅が0.004 m、位相差が−90°なら、コンプライアンスの大きさは0.002 m/N、位相は−90°です。大きさと位相を合わせた量がFRFです。

アクセレランス・モビリティ・コンプライアンス(FRFの3表現)
アクセレランス・モビリティ・コンプライアンス(FRFの3表現)のアプリ教材図
$H(\omega)=\dfrac{X}{F}$ $Y(\omega)=j\omega H(\omega)$ $A(\omega)=-\omega^2H(\omega)$
伝達関数は、応答に加速度・速度・変位のどれを選ぶかで三つの顔を持ちます。加速度/力がアクセレランス(イナータンスとも呼ぶ)、速度/力がモビリティ、変位/力がコンプライアンスです。 速度は変位の時間微分、加速度は速度の時間微分なので、振幅の大きさは角周波数 $\omega$ を掛けた関係で結ばれます(変位から速度へ $\omega$ 倍、速度から加速度へさらに $\omega$ 倍)。複素数で表すと速度は $j\omega$ 倍、加速度は $-\omega^2$ 倍で、位相も変化します。 だから同じ測定でも、どれで描くかで山の見え方が変わります。実際の計測では加速度計が広く使われるため、測った値とそのまま比べやすいのがアクセレランスです。 コンプライアンスは『単位の力でどれだけ変位するか』という動的なやわらかさを表し、静的なばねのやわらかさを周波数に広げたものと捉えると分かりやすいでしょう。それぞれの逆数も使われ、力/変位は動剛性、力/速度は機械インピーダンスと呼ばれます。

具体例

$\omega=20\,\mathrm{rad/s}$ でアクセレランスの大きさが $0.8\,\mathrm{kg^{-1}}$ なら、コンプライアンスの大きさは $0.8/20^2=0.002\,\mathrm{m/N}$。速度/力は $20\times0.002=0.04\,\mathrm{(m/s)/N}$ です。

マスライン(質量支配域)とばねライン(剛性支配域)
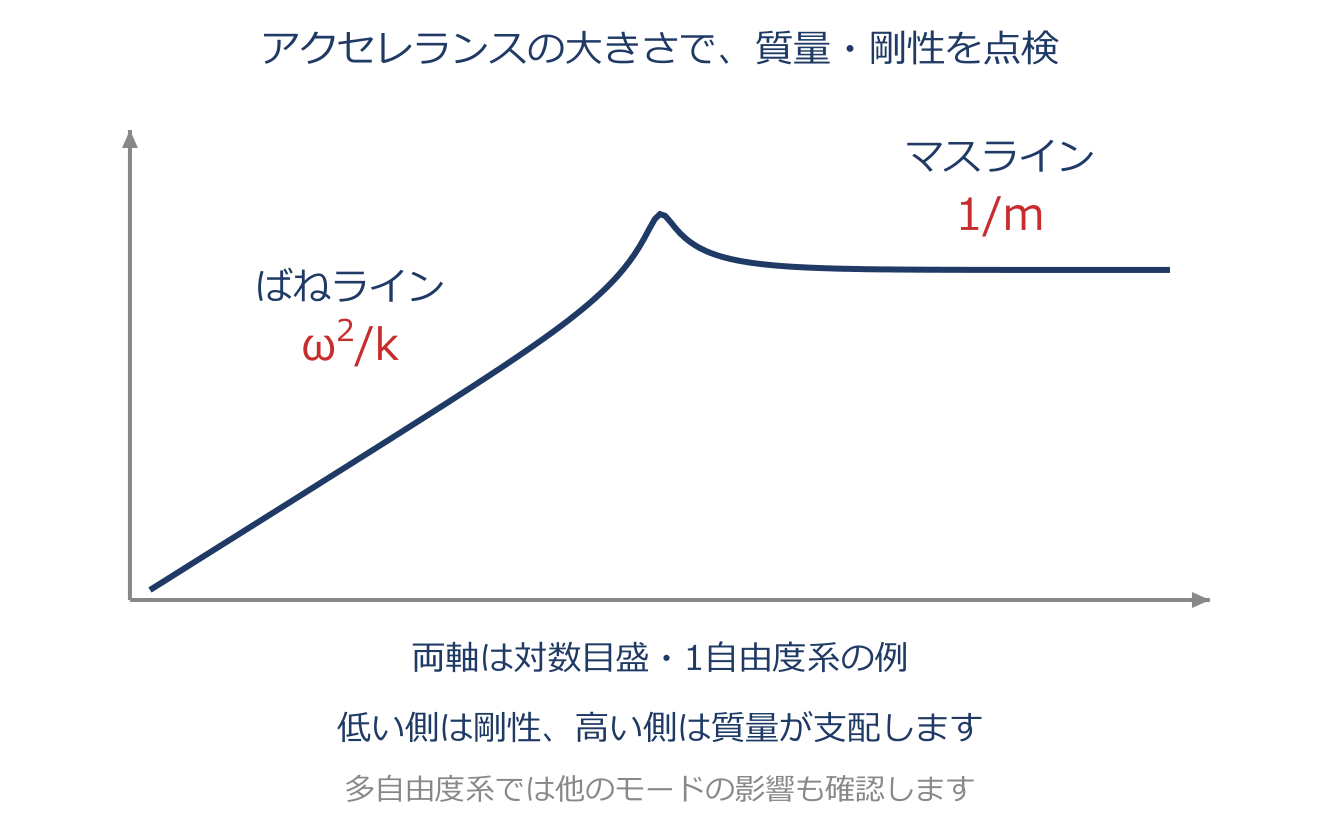
マスライン(質量支配域)とばねライン(剛性支配域)のアプリ教材図
$|A(\omega)|\approx\dfrac{\omega^2}{k}\quad(\omega\ll\omega_n)$ $|A(\omega)|\approx\dfrac{1}{m}\quad(\omega\gg\omega_n)$
1自由度系で、アクセレランス(加速度/力)の振幅の大きさを周波数に対して描くと、共振のまわり以外に分かりやすい領域が二つ現れます。共振より十分低い周波数域では応答が剛性(ばね)だけで決まり、アクセレランスは角周波数の2乗 $\omega^{2}$ に比例して立ち上がります。 これがばねライン(剛性支配域)で、ω²に対する高さから剛性 $k$ が読めます。逆に共振より十分高い周波数域では応答が質量だけで決まり、周波数によらずほぼ一定の高さ $A\approx 1/m$ になります。 これがマスライン(質量支配域)で、高さから質量 $m$ が読めます。この二つが検証に効きます。 低周波側のばねラインがずれていればモデルの剛性入力を、高周波側のマスラインがずれていればモデルの質量入力を疑う、というふうに、どこが間違っているかを切り分けられるからです。多自由度系ではほかのモードの影響もあるため、全周波数域で1本のばね・質量として読めるわけではありません。

具体例

1自由度近似が成り立ち、高周波側の高さが $0.2\,\mathrm{kg^{-1}}$ なら $m\approx1/0.2=5\,\mathrm{kg}$。低周波側の $\omega=2\,\mathrm{rad/s}$ で高さが0.004なら、$k\approx\omega^2/|A|=4/0.004=1000\,\mathrm{N/m}$ です。

コヒーレンス関数
コヒーレンス関数のアプリ教材図
$0\le \gamma^{2}(\omega)\le 1$
加振力(入力)と応答(出力)の間に、周波数ごとに線形な関係でどれだけ一貫して対応するかを $0$ から $1$ の値で表す指標がコヒーレンス関数 $\gamma^{2}(\omega)$ です。$1$ に近いほど、その応答は加えた加振力だけでほぼ説明でき、計測品質が良好な目安になります。 値が $1$ より下がるのは、ノイズの混入、ハンマの2度打ち、加振点のずれ、応答が加振以外の原因で動いた、などが起きているサインです。したがって、測った伝達関数を信じてよいかの判断に使えます。 着目する周波数でコヒーレンスが落ちていれば、ノイズや加振不足などの原因を確認します。動電型加振器を使う、ハンマの支持や当て方を整える、平均回数を増やす、などを検討します。平均回数だけで信号とノイズの比が必ず改善するわけではありません。 コヒーレンスだけで因果関係を証明できるわけではありません。校正値や支持条件も合わせて確認します。

具体例

反共振で応答が小さくなる周波数では、ノイズの割合が増え、コヒーレンスが下がることがあります。0.95なら無条件に合格、という一律の値だけで判定せず、FRFと測定条件を合わせて確認します。

相反定理(伝達関数の対称性)
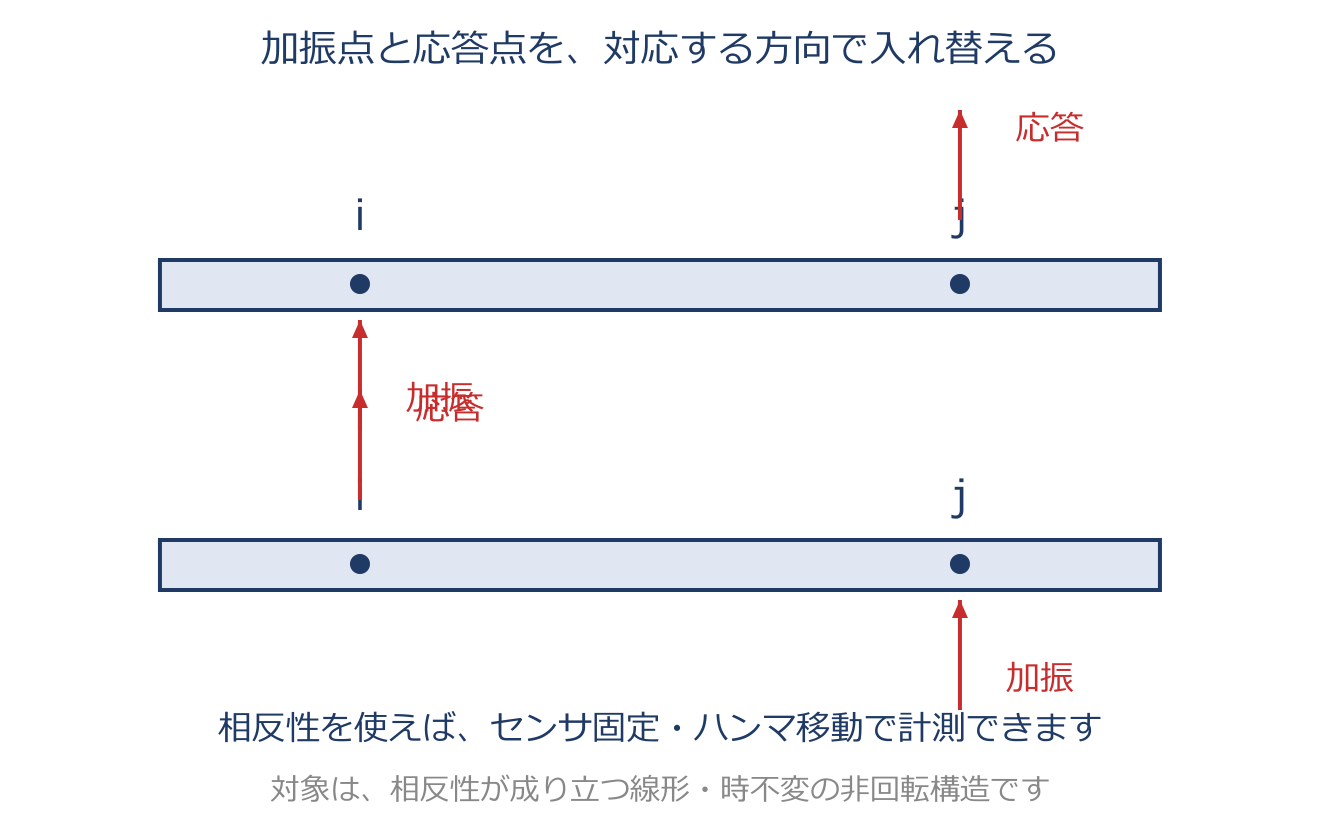
相反定理(伝達関数の対称性)のアプリ教材図
$H_{ij}(\omega)=H_{ji}(\omega)$
本章の非回転・線形で相反性をもつ構造では、$i$ 点を加振して $j$ 点で測った伝達関数 $H_{ij}$ と、$j$ 点を加振して $i$ 点で測った伝達関数 $H_{ji}$ が等しくなります。これを相反定理(相反性)といいます。 『入れる場所』と『測る場所』を対応する力・応答の方向ごとに入れ替えても同じ、という性質です。これはまず測定の信頼性チェックに使えます。 入れ替えて測った二つが大きく食い違えば、構造が非線形だったり、どこかに測定の不備があると疑えます。さらに実用上とても便利で、実験モード解析でインパクトハンマを使うとき、応答用の加速度センサを1点に固定したまま加振点を次々に移していけば、センサを付け替えずに多点分の伝達関数を効率よく集められます($H_{ij}$ の代わりに $H_{ji}$ を測っていることになる)。 センサ付け替えによる誤差や手間も減らせます。

具体例

A点の上下方向を加振しB点の上下応答を測る場合と、B点を上下加振しA点の上下応答を測る場合を比べます。支持やセンサ質量で構造自体を変えないことも必要です。

ひずみゲージとフックの法則(ひずみ→応力)
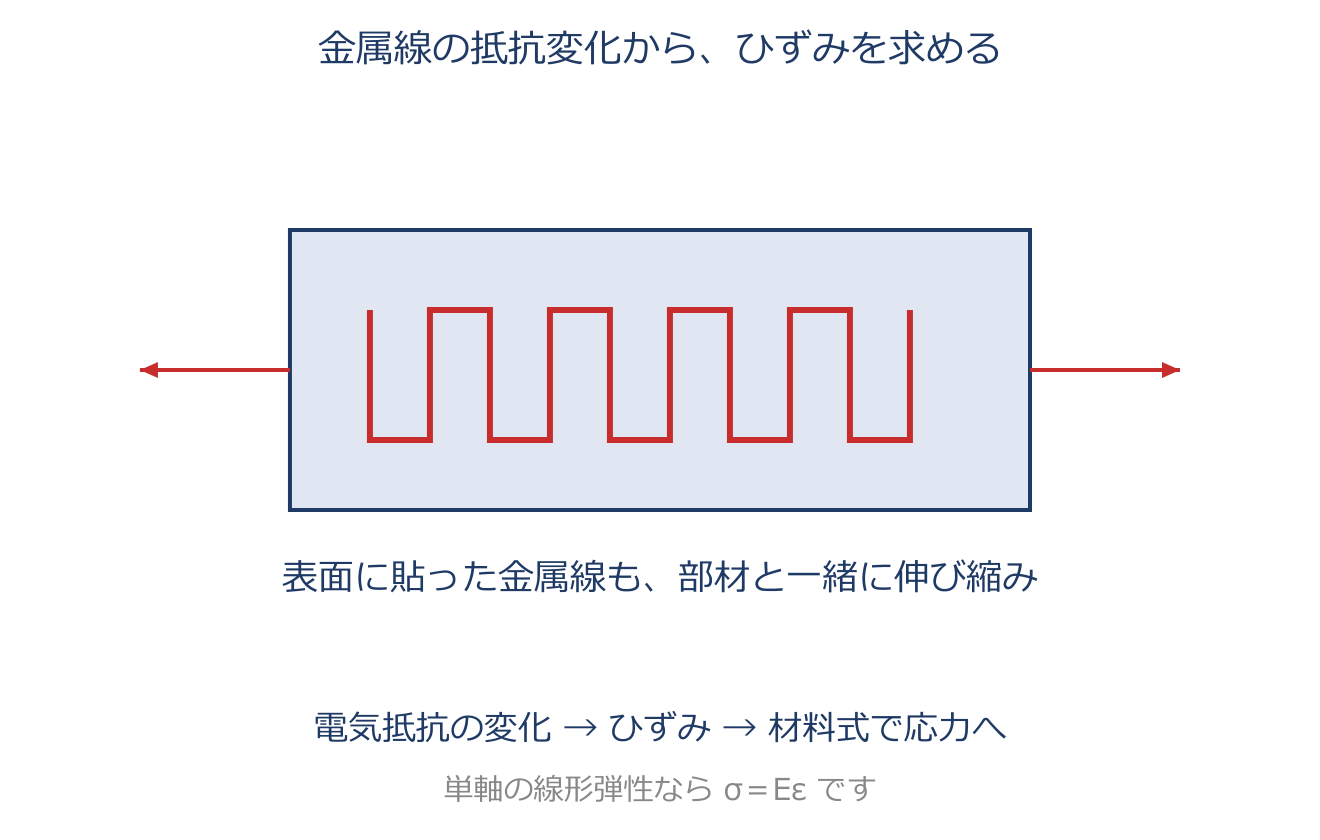
ひずみゲージとフックの法則(ひずみ→応力)のアプリ教材図
$\sigma=E\,\varepsilon$
ひずみゲージは、櫛(くし)形に折り返した細い金属線でできたセンサです。貼り付けた面が変形すると金属線が一緒に伸び縮みし、その電気抵抗が変わります。 この抵抗変化からひずみを換算して測ります。ここで大事なのは、ひずみゲージが直接測れるのは『ひずみ』だけで、『応力』は測れないという点です。 応力を知りたいときは、測ったひずみ $\varepsilon$ に、単軸の線形弾性状態で成り立つフックの法則 $\sigma=E\varepsilon$ を使い、ヤング率(縦弾性係数)$E$ を掛けて換算します。逆に、解析が出した応力を実測のひずみと比べるときも、この式が橋渡しになります。 ただし材料が降伏して塑性域に入ると $\sigma=E\varepsilon$ の比例関係は成り立たなくなるので、弾性範囲内であることが前提です。

具体例

単軸線形弾性で $E=200000\,\mathrm{MPa}$、ひずみが $500\,\mu\varepsilon=500\times10^{-6}=0.0005$ なら、$\sigma=200000\times0.0005=100\,\mathrm{MPa}$ です。多軸応力では対応する材料式が必要です。

周波数分解能(FFT)
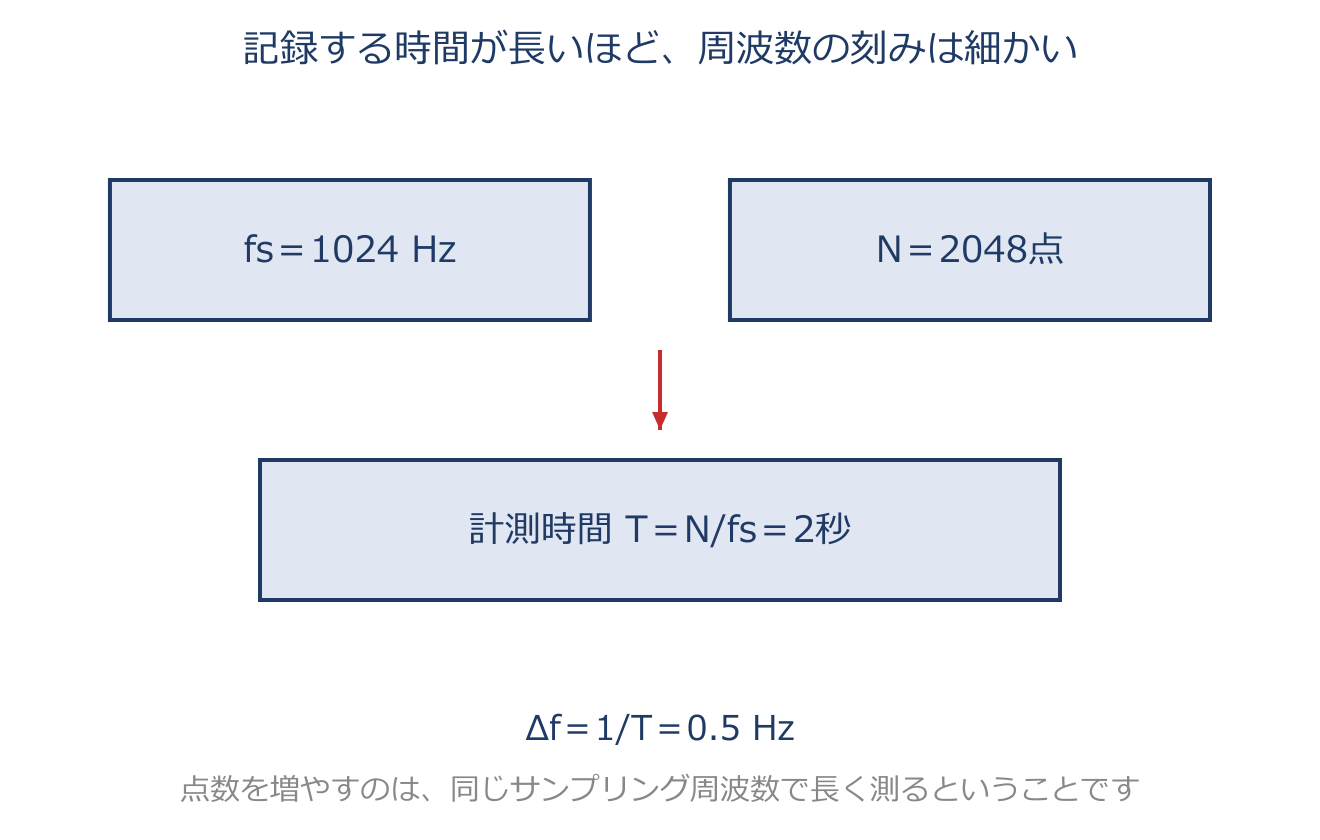
周波数分解能(FFT)のアプリ教材図
$\Delta f=\dfrac{f_s}{N}$
実測の時間波形をFFTで周波数領域に変換するとき、周波数軸がどれだけ細かく刻まれるかを表すのが周波数分解能 $\Delta f$ です。サンプリング周波数 $f_s$ をデータ点数 $N$ で割った $\Delta f=f_s/N$ で決まります。 式を見ると、刻みを細かく($\Delta f$ を小さく)するには、点数 $N$ を増やす=測定時間を長くすればよい、と分かります(測定時間は $N/f_s$ なので、$\Delta f$ はちょうど測定時間の逆数です)。なぜ気にするかというと、$\Delta f$ が大きすぎると共振ピークを飛び越して見落としたり、鋭いピークの高さを低く捉えてしまうからです。 すると固有振動数や減衰の読み取りを誤り、検証の土台が崩れます。着目する周波数域でピークがつぶれないよう、$\Delta f$ を十分小さく設定します。 データの末尾へ0を追加するゼロ埋めは、表示上の周波数点を増やしますが、短い実測時間で区別できなかった近接成分を本質的に分離できるようにはしません。窓関数も実際の分離能力に影響します。

具体例

$f_s=1024\,\mathrm{Hz}$、$N=2048$ 点なら、測定時間 $T=N/f_s=2\,\mathrm{s}$、$\Delta f=f_s/N=0.5\,\mathrm{Hz}$ です。同じサンプリング周波数で4秒測れば0.25 Hzになります。

第12章 コンピューターの基礎

整数演算の切り捨て誤差
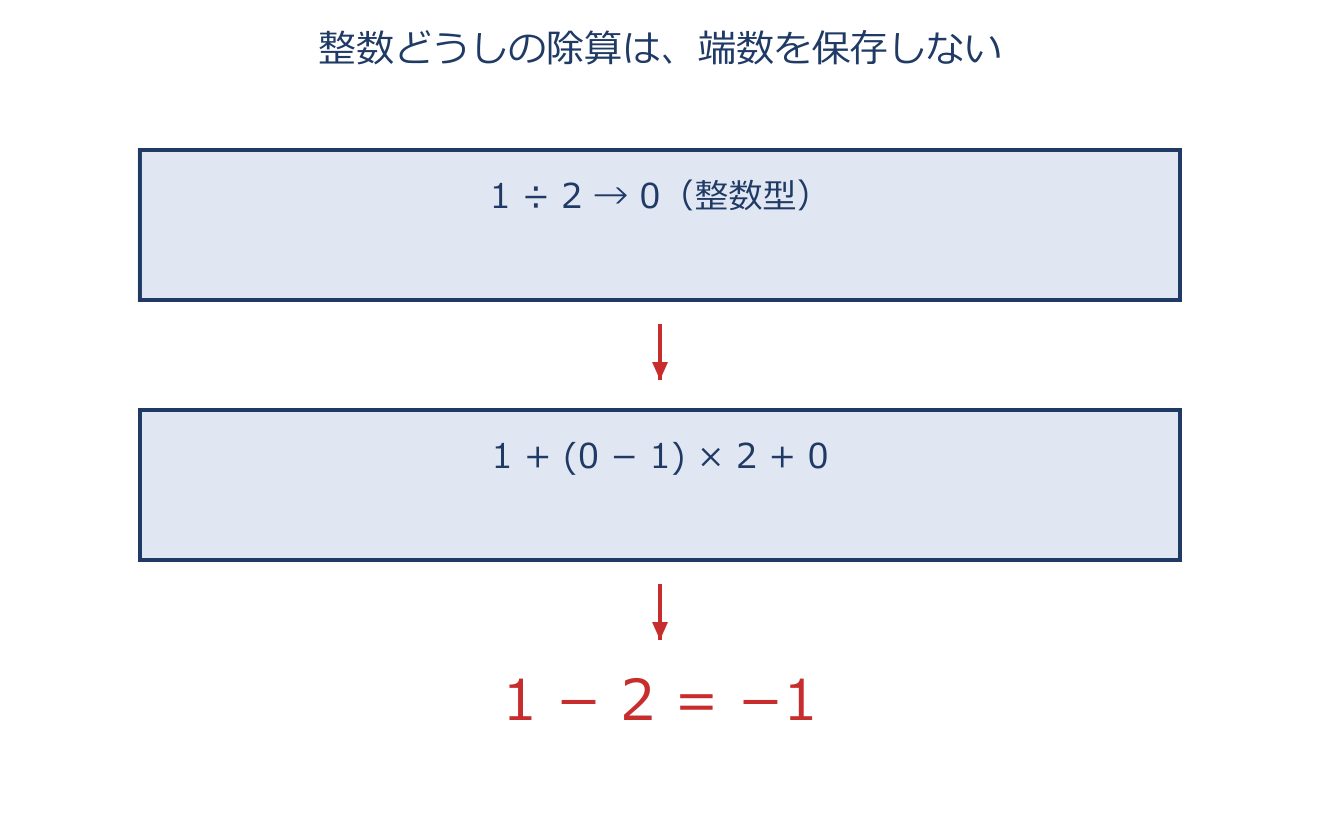
整数演算の切り捨て誤差のアプリ教材図
$1\div2\longrightarrow0$
本章では正の整数どうしの除算を考え、1÷2は整数部分の0になります。式全体の最後だけでなく、割り算を行うたびにこの処理が入る点が重要です。 Cなどで小数まで計算したいなら、割る前に実数型へ変換します。すでに整数除算で0になった値を後から実数へ変えても0.0です。言語によって除算の規則は異なるため、型と演算の定義を確認します。 表現範囲内の整数の加減乗算は正確ですが、範囲を超える場合は別の問題が生じます。負の数では、小数部を捨てることと床関数による丸めを混同しません。

具体例

図の $1+(1\div2-1)\times2+1\div2$ は、各整数除算を先に0として、$1+(0-1)\times2+0=1-2=-1$ です。通常の実数計算とは答えが変わります。

10進数と2進数の変換
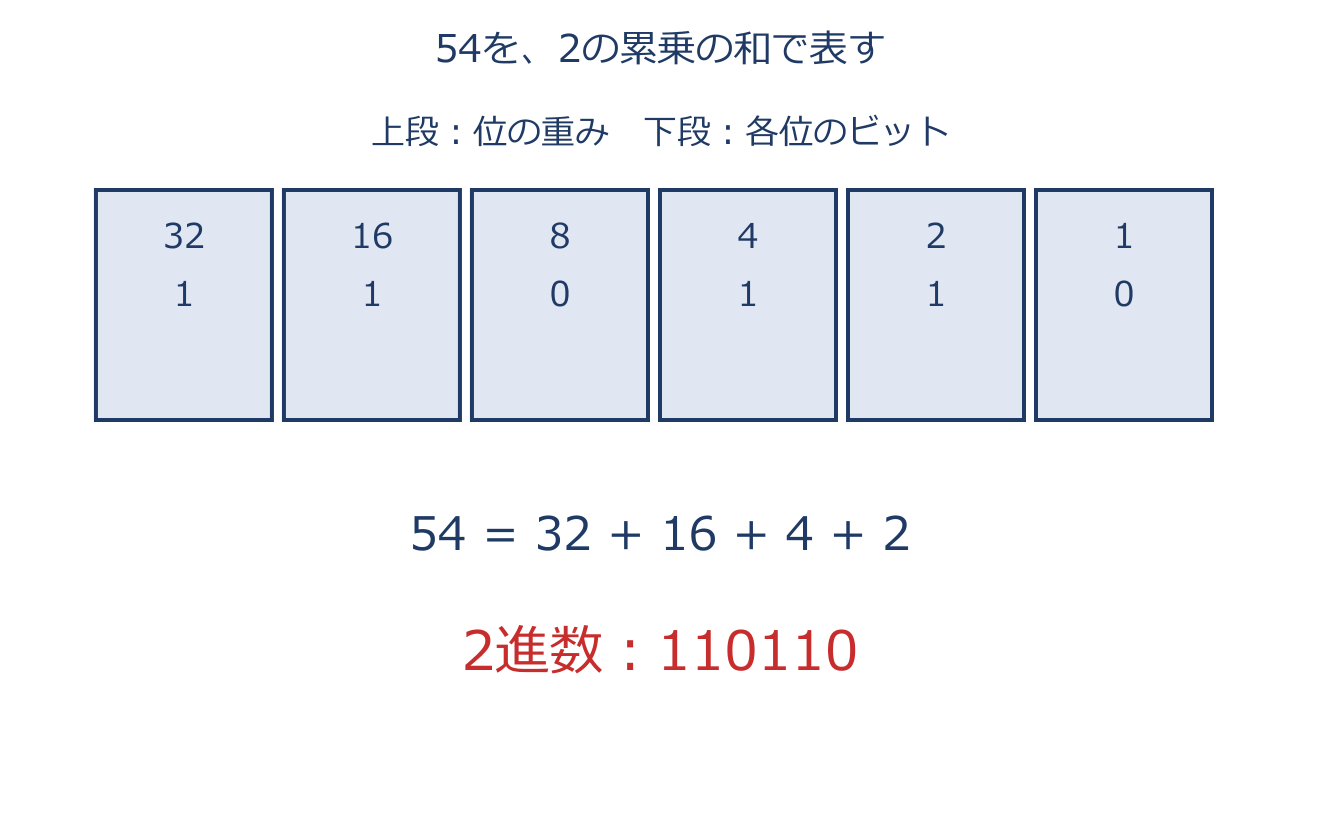
10進数と2進数の変換のアプリ教材図
$(54)_{10}=32+16+4+2=(110110)_2$
10進数の各桁に1、10、100…の重みがあるのと同様に、2進数では1、2、4、8…の重みがあります。ビットが1ならその重みを使い、0なら使いません。 54なら、32を引いて残り22、16を引いて残り6、8は使わず、4を引いて残り2、2を引いて残り0です。32、16、8、4、2、1の順に1・1・0・1・1・0となります。最後に重みを足して元へ戻るか確認します。

具体例

図の $(110110)_2$ は $32+16+0+4+2+0=54$。もし末尾が1なら1が加わり55です。0の桁も位置を保つ役割があるため、省略しません。

実数型と整数型(構造・有効桁・倍精度・型サイズ)
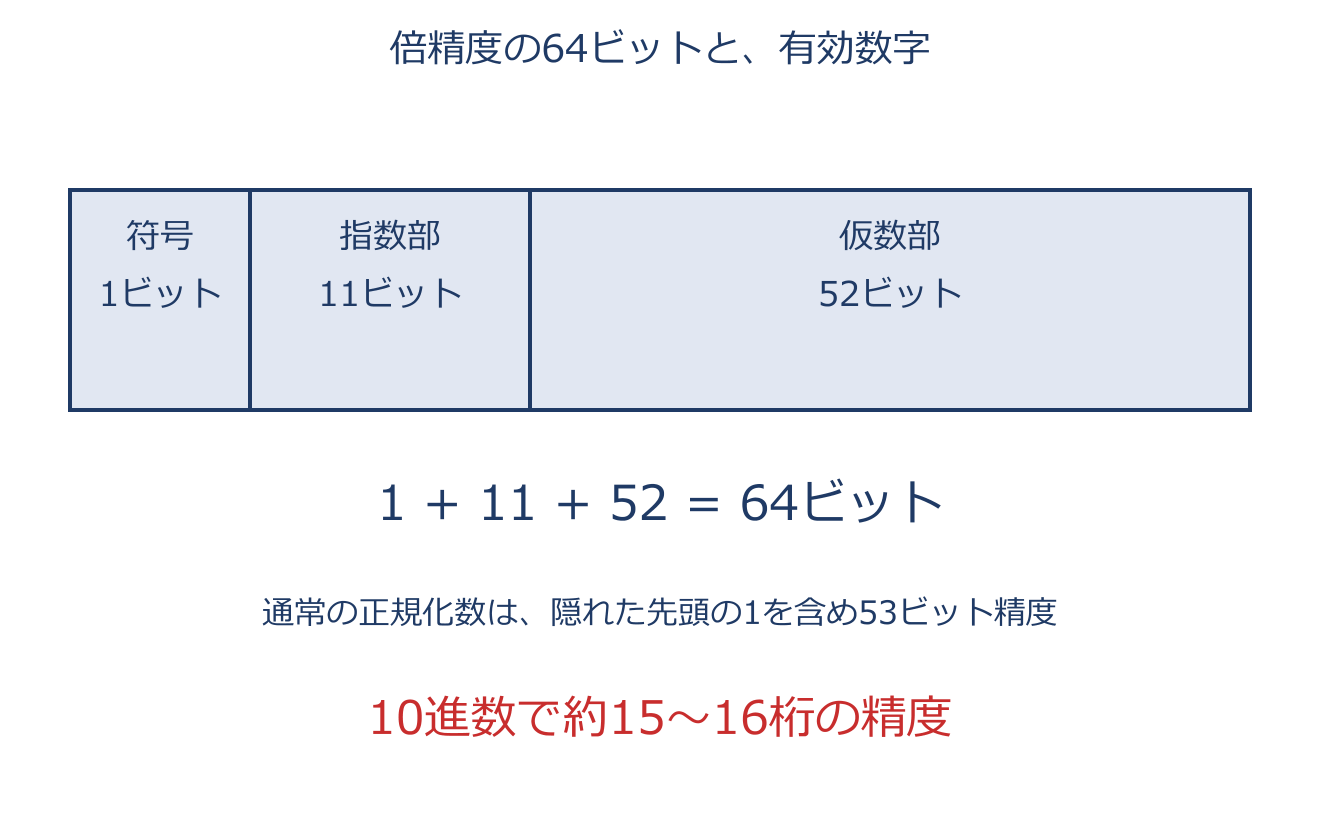
実数型と整数型(構造・有効桁・倍精度・型サイズ)のアプリ教材図
$1+11+52=64\,\mathrm{bit}$ $\text{最大有限値}\approx1.8\times10^{308}$
科学で $1.23\times10^5$ と書くように、浮動小数点数は符号・指数・仮数を使って数を表します。整数型は、表せる範囲の整数を1刻みで正確に記録します。同じビット数でも、広い範囲と細かい精度をどう配分するかが違います。 IEEE 754の倍精度binary64は、符号1・指数11・仮数の小数部52の合計64ビットです。通常の正規化数では省略した先頭の1を含め53ビットの精度があり、10進で約15〜16桁です。最大有限値は約 $1.8\times10^{308}$ で、すべての実数を表せるわけではありません。 必要な精度と値の範囲に応じて型を選びます。整数型や文字型の大きさは処理系に依存し、「どの環境でも必ず同じバイト数」とは限りません。

具体例

倍精度は1値64ビット、つまり8バイトです。100万個の値そのものを保存するなら約800万バイト必要です。配列の管理情報などは別に加わります。

アプリ教材原本をWeb向けに掲載。更新:2026年10月30日。本サイトは日本機械学会による公認・監修を示すものではありません。

スマートフォンで開く

計算力学技術者

QR code

カメラでQRコードを読み取り、スマートフォンでアプリを入手。

safa-lang.com/download/cae/