無料学習ライブラリ / 全用語95項目

振動力学2級の全用語集

アプリ教材の全用語を無料で読めます。章から探すか、検索して項目を開いてください。会員登録・アプリの購入は不要です。

第1章 計算力学のための数学の基礎

階数(ランク)と連立1次方程式の解
$n-\mathrm{rank}([A])$
同じ内容の式を何本並べても、未知数を決める情報は増えません。行列の独立な行・列の数を階数と呼びます。 $[A]\{x\}=\{b\}$で、係数行列と右辺を付けた拡大係数行列の階数が違えば矛盾があり、解なしです。等しければ解があり、未知数$n$個から階数を引いた数だけ任意定数が残ります。正方行列で階数$n$なら解は一つです。 式の数が未知数より多い場合は、全式にぴったり合わないこともあります。列が独立なら一般化逆行列$[A]^+=([A]^T[A])^{-1}[A]^T$により、ずれの二乗和を最小にする解を求められます。通常の逆行列と使う条件が異なります。

具体例

$x+y=3$と$2x+2y=6$は同じ情報で、$y=t$、$x=3-t$と1個の任意定数が残ります。2本目の右辺が7なら、1本目を2倍した値6と矛盾し、解はありません。

非同次方程式の解の重ね合わせ
$x(t)=x_h(t)+x_p(t)$
右辺に外力がある線形方程式を非同次方程式と呼びます。特殊解$x_p$は、その右辺を再現する一つの解です。同次解$x_h$は右辺0の方程式を満たします。 両者を足しても、左辺へ同次解が加える量は0なので、右辺は変わりません。これが$x=x_h+x_p$となる理由です。初期条件に合うよう同次解の任意定数を決めます。 安定した減衰系を周期的に加振する場合、同次解は消えて定常振動が残ります。ただし、どんな外力でも特殊解を周期的な定常振動と呼べるわけではありません。

具体例

$\ddot{x}+\dot{x}+x=1$では$x_p=1$を代入すると$0+0+1=1$です。同次解を足しても右辺は1のままなので、この定数解と減衰する同次解を組み合わせます。

第2章 動力学の基礎

ニュートンの運動の3法則
物の動き方を決める、力学で一番の土台になる3つのルールです。 第一法則(慣性の法則):合力が0なら、止まっている物は止まったまま、動いている物はまっすぐ同じ速さで動き続けます。急ブレーキで体が前に傾くのは、体が「動き続けよう」とするからです。 第二法則(運動の法則):物に力を加えると力の向きに加速し、同じ力でも重い物ほど加速しにくくなります($F=ma$)。空のカートは軽く押せるのに、満杯だと同じ力では進みにくい、あのイメージです。 第三法則(作用・反作用):壁を押すと、壁も同じ強さで押し返します。力は必ずペアで、大きさが等しく向きが逆です。ロケットがガスを下へ噴くと、その反作用で上へ進みます。 振動の問題は、ほぼすべてこの第二法則($F=ma$)から運動方程式を組み立てて解いていきます。

具体例

右へ10 N、左へ4 Nを受ける質量2 kgの台車は、合力$10-4=6\,\mathrm{N}$から$a=6/2=3\,\mathrm{m/s^2}$です。作用・反作用の相手側の力を、この台車の合力に足してはいけません。

慣性系・非慣性系と慣性力(遠心力・コリオリ力)
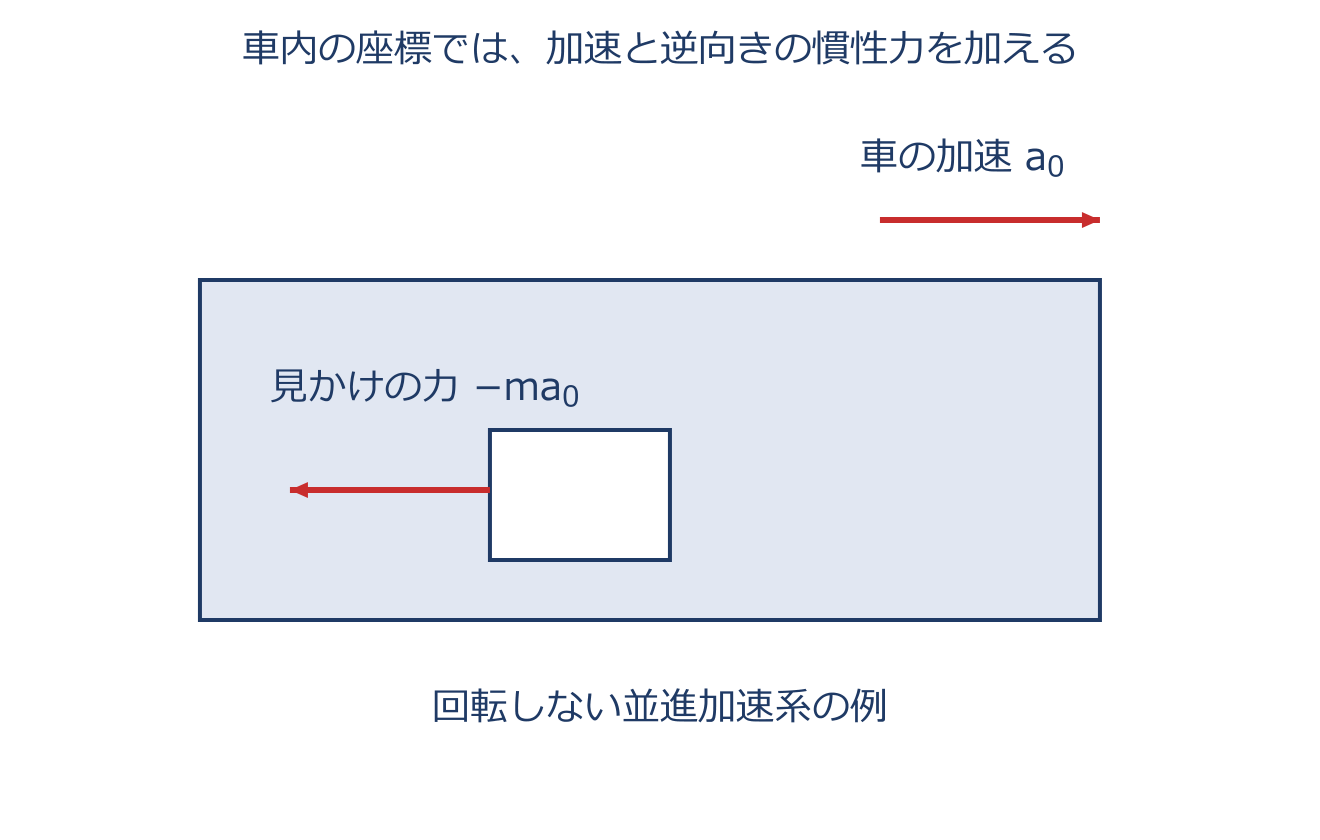
慣性系・非慣性系と慣性力(遠心力・コリオリ力)のアプリ教材図
慣性系を基準に、回転せず一定速度で動く座標系も慣性系です。これに対し、加速する車内や回転する台上は非慣性系です。 例えば右へ加速する車内では、物体は車に対し左へ加速するように見えます。その座標系で運動を表すために足す見かけの力が慣性力です。 回転しない並進加速系では $-m\boldsymbol{a}_0$、回転系では遠心力・コリオリ力などが必要です。観測対象と一緒に動いているかではなく、座標系自身の加速・回転で判断します。

具体例

右へ$2\,\mathrm{m/s^2}$で加速する車内で質量3 kgを扱うなら、左へ$3\times2=6\,\mathrm{N}$の慣性力を加えます。地面側の慣性系では、その見かけの力を加えません。

保存力・非保存力と仕事
そのする仕事が「通り道によらず、出発点と到着点だけ」で決まる力を保存力といいます(重力やばねの弾性力など)。たとえば同じ高さまで荷物を上げるなら、まっすぐ上げても階段で上げても重力に逆らってする仕事は同じで、これが保存力です。 いっぽう摩擦力や空気抵抗は、長い道を通るほど余計に仕事をするので、通り道で結果が変わる非保存力です。 時間によらない保存力だけが仕事をする場合、位置エネルギー+運動エネルギー(力学的エネルギー)は一定に保たれます。非保存力の仕事があれば、その分だけ力学的エネルギーが変わります。摩擦や抵抗では熱などへ移ります——摩擦で物がだんだん止まるのはこのためです。振動が時間とともに小さくなる(減衰する)のも、非保存力がエネルギーを奪うからだと考えられます。

具体例

2 kgの荷物を1 m持ち上げると、重力に逆らう仕事は$2\times9.8\times1=19.6\,\mathrm{J}$です。高さが同じなら経路によらず、床との摩擦があればその仕事は別に加わります。

摩擦(クーロン摩擦・静止/動摩擦・粘性摩擦)
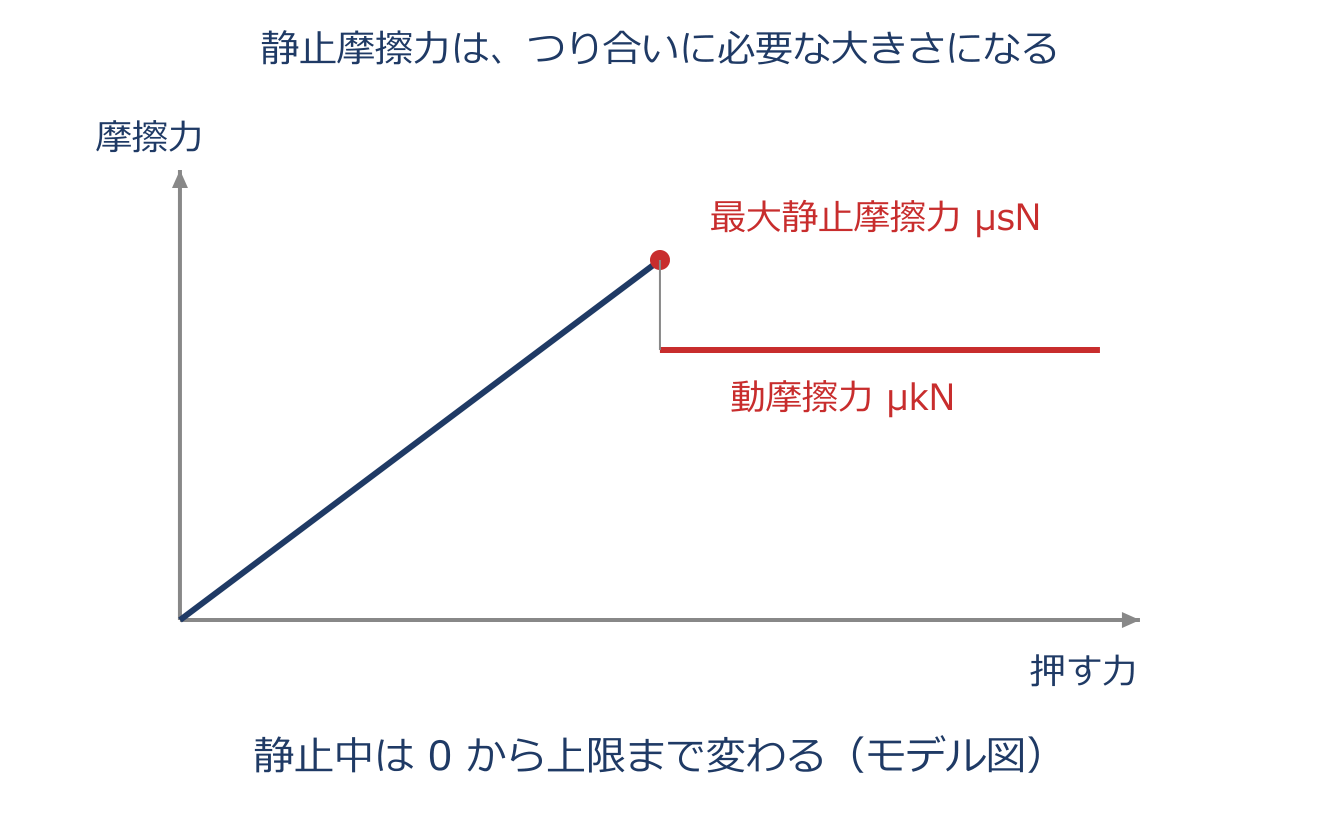
摩擦(クーロン摩擦・静止/動摩擦・粘性摩擦)のアプリ教材図
$0\le F_s\le\mu_sN$ $F_k=\mu_kN$
止まった箱を押すと、静止摩擦力は押す力とつり合う大きさまで変化します。その上限が $F_{s,\max}=\mu_sN$ で、常に上限の力が出るわけではありません。 すべり出すとクーロンモデルの動摩擦力は $F_k=\mu_kN$ となり、通常は $\mu_k<\mu_s$ です。見かけの接触面積や速度によらないという性質は、この近似モデルで用います。 粘性抵抗は相対速度に比例し、その向きは相対運動を妨げます。

具体例

$N=100\,\mathrm{N}$、$\mu_s=0.4$なら静止摩擦の上限は40 Nです。20 Nで押して静止していれば摩擦も20 Nです。滑って$\mu_k=0.3$なら動摩擦は30 Nになります。

剛体の平面運動(自由度と連成)
下敷きのような「かたい板」が1つの平面(xy平面)の中だけで動くとき、その動きは3つの独立な量で言い表せます——x方向の平行移動・y方向の平行移動・面に垂直な軸まわりの回転です。この「独立に動ける方向の数」を自由度といい、平面運動する剛体の自由度は3です。 運動方程式を立てるときは、基準点に重心を選ぶのがコツです。重心の平行移動と、重心まわりの回転を使うと、並進の式と回転の式が慣性の項でおたがいに干渉しない(非連成)ので、慣性項を整理しやすくなります。ばねや外力による連成まで消えるとは限りません。 重心以外の点を基準にすると、両者が慣性項で混ざり合って(連成して)式が複雑になります。

具体例

空中へ投げたスパナは、重心の移動と重心まわりの回転で表せます。ばねで支えた剛体では、重心を使っても、ばねの配置による剛性の連成は残る場合があります。

第3章 材料力学の基礎

垂直応力・せん断応力と弾性・塑性
垂直応力・せん断応力と弾性・塑性のアプリ教材図
応力は、物体の内部で力を伝える強さを単位面積当たりで表した量です。断面の軸力Fを面積Aで割った$\sigma=F/A$は平均垂直応力です。 断面に垂直に引く・押す成分が垂直応力、面に沿ってずらす成分がせん断応力です。局所的には分布するため、平均値と一点の応力を区別します。 力を除くと元へ戻る性質が弾性、永久変形が残る性質が塑性です。弾性が必ず比例関係とは限りませんが、この章の線形弾性では応力とひずみが比例します。

具体例

棒の断面積が$100\,\mathrm{mm^2}$、軸力が1000 Nなら平均垂直応力は$1000/100=10\,\mathrm{N/mm^2}=10\,\mathrm{MPa}$です。面積を半分にすると、同じ軸力で応力は2倍です。

平面応力状態と平面ひずみ状態
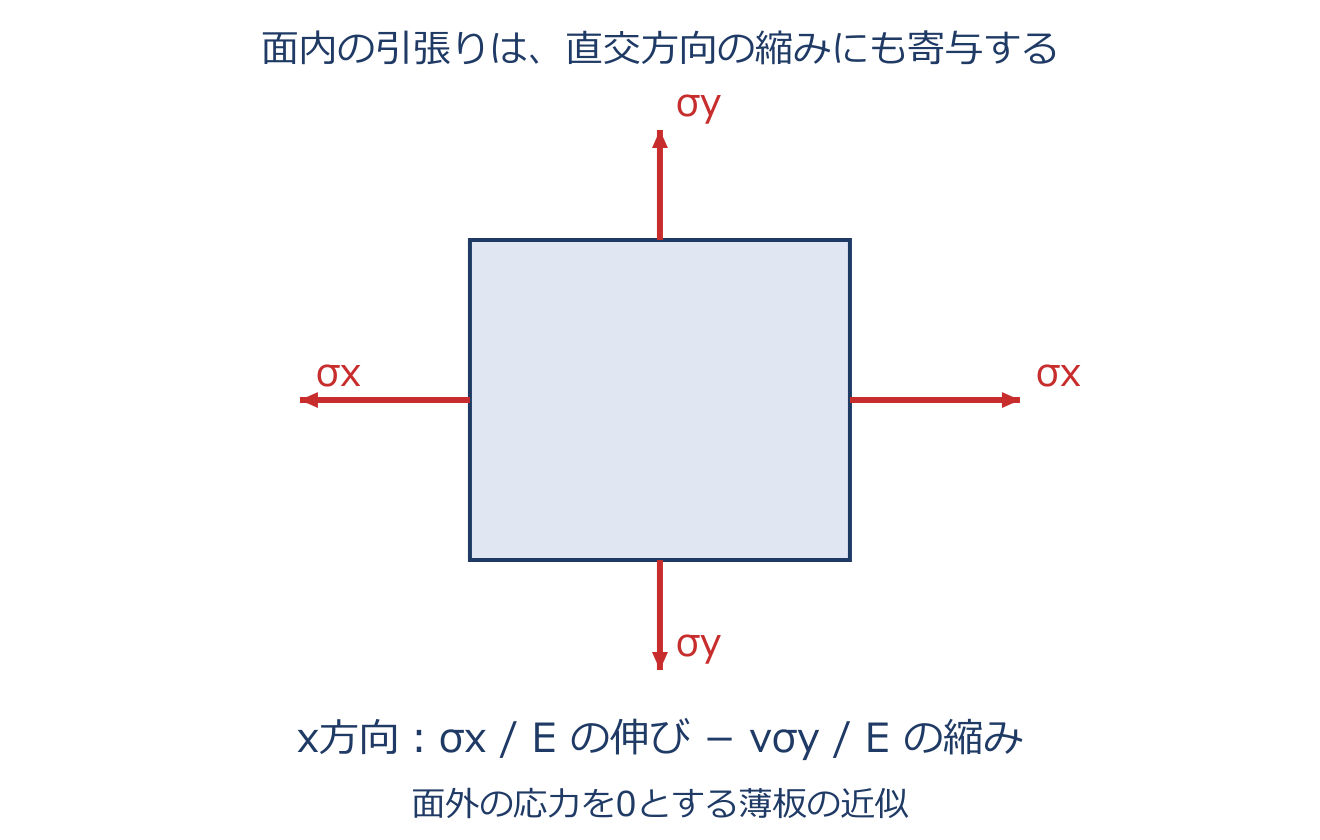
平面応力状態と平面ひずみ状態のアプリ教材図
$\varepsilon_x=\dfrac{1}{E}(\sigma_x-\nu\sigma_y)$
平面応力は、面外の応力$\sigma_z,\tau_{yz},\tau_{zx}$を0と近似する状態です。薄い板の表裏に力がなく、面内に荷重を受ける場合に使います。厚み方向のひずみは通常0ではありません。 平面ひずみは、面外のひずみ$\varepsilon_z,\gamma_{yz},\gamma_{zx}$を0とする状態です。長い構造の内部で軸方向の変形を抑える条件などに使います。拘束を保つための面外応力は残ります。 薄い・長いという形だけで決めず、荷重と拘束も確認します。基本式欄は平面応力の場合のx方向のひずみです。

具体例

平面応力でも厚みは変わり、$\varepsilon_z=-\nu(\sigma_x+\sigma_y)/E$です。逆に平面ひずみで$\varepsilon_z=0$と置くと、一般化フックの法則から$\sigma_z=\nu(\sigma_x+\sigma_y)$が生じます。

応力–ひずみ線図(軟鋼)
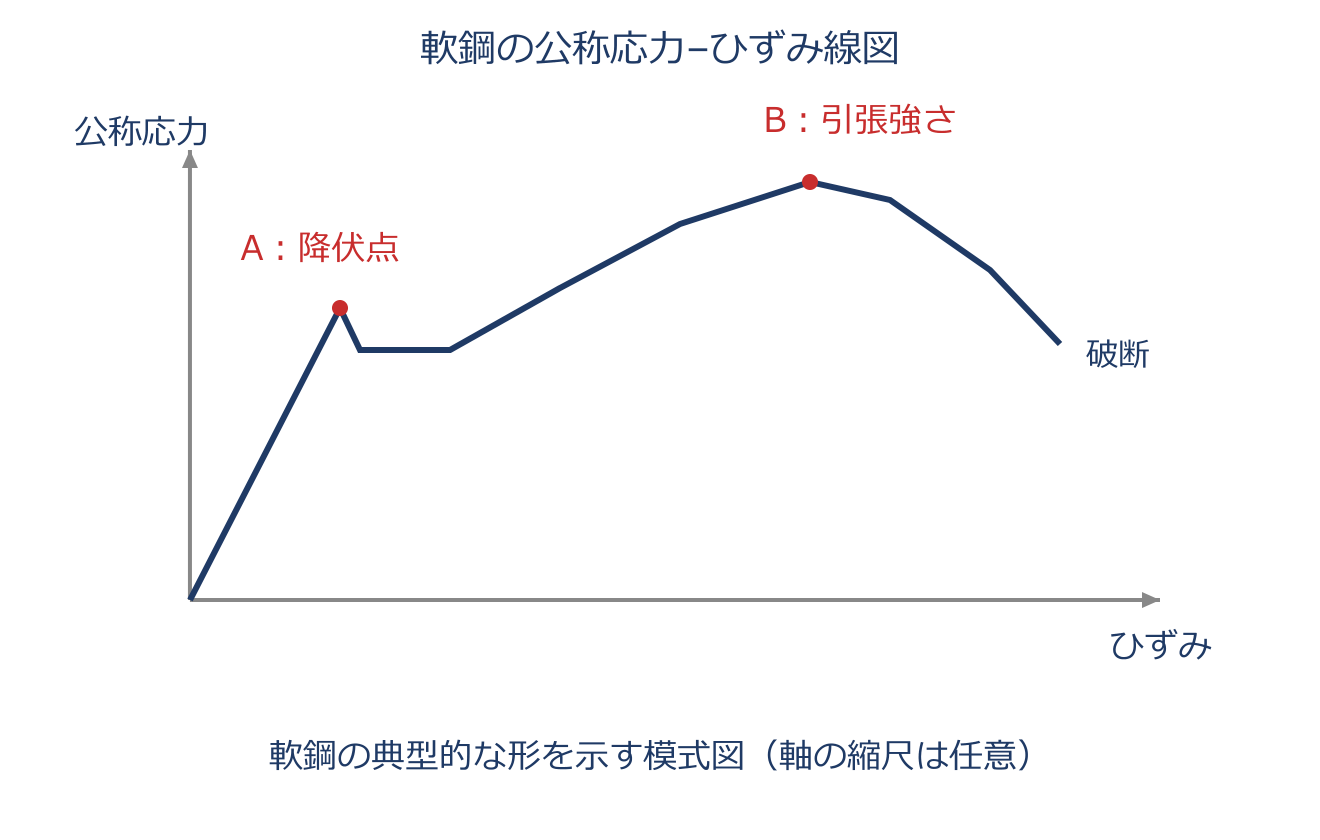
応力–ひずみ線図(軟鋼)のアプリ教材図
材料を少しずつ引っぱりながら、応力(力の込み具合)とひずみ(伸びの割合)の関係を記録した曲線です。軟らかい鋼(軟鋼)では特徴的な順番をたどります。 (1)まず原点からまっすぐ増えます——比例限度までの弾性域で、フックの法則 $\sigma=E\varepsilon$ が成り立ち、力を抜けば元に戻ります。 (2)次に、応力がほとんど増えないのに伸びだけが進む上降伏点・下降伏点が現れます(ねばり始めるところで、降伏棚とも呼びます)。 (3)さらに引くと応力はまた上がって最大の引張強さに達し、(4)その後は一部が細くくびれて(ネッキング)、ついに破断します。降伏点より手前が「力を抜けば戻る」弾性域、その先が「変形が残る」塑性域です。この図から、どのくらいの応力まで安全に使えるか(強さ)と、壊れる前にどれだけ粘るか(延性)を読み取れます。

具体例

図のAは降伏点、Bは引張強さです。Bより後で公称応力が低下しても、変形が元へ戻っているわけではありません。くびれた部分へ変形が集中し、破断へ進みます。

はりの支持条件(境界条件)と支点反力
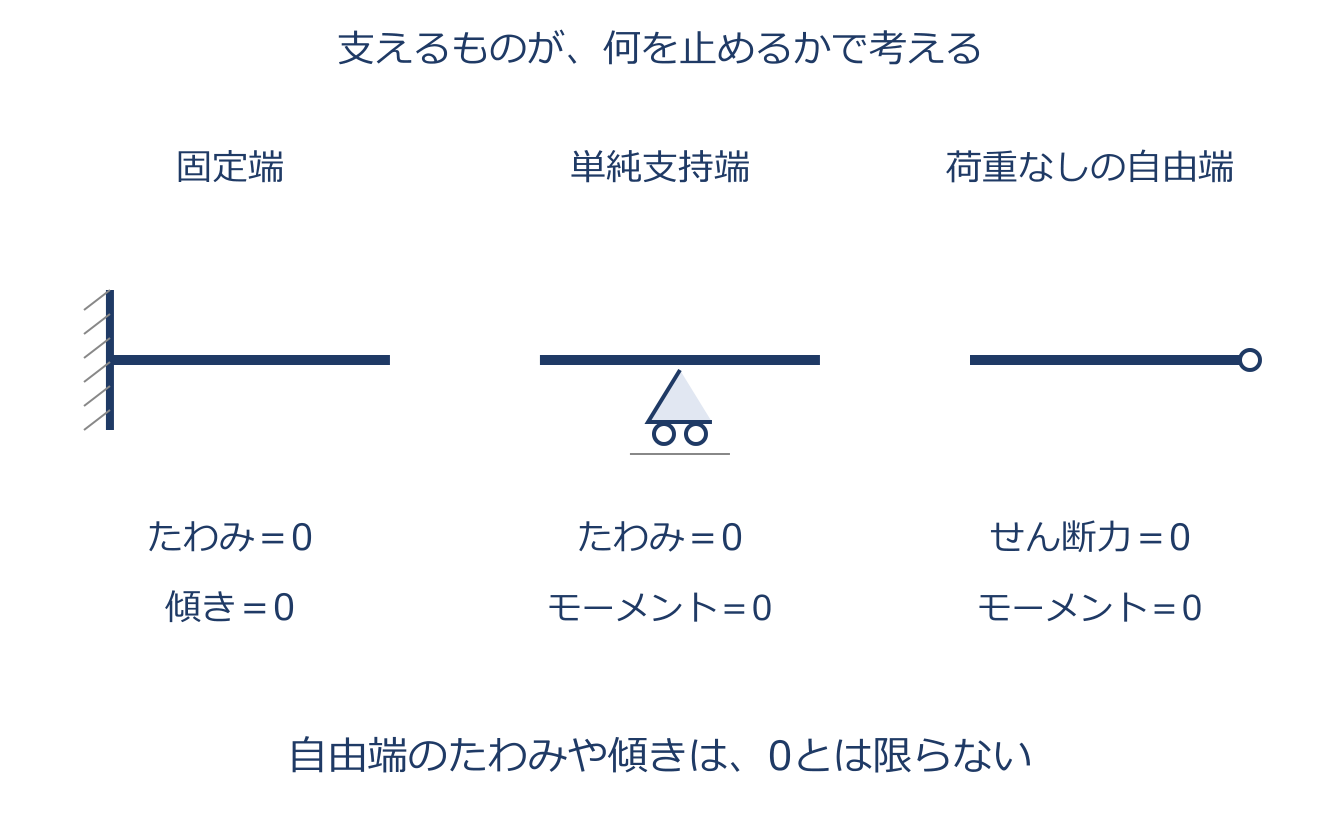
はりの支持条件(境界条件)と支点反力のアプリ教材図
支え方は、動かしてよい量と止める量で考えます。固定端は$y=0$かつ$y^{\prime}=0$、端の単純支持は$y=0$かつ$M=0$です。 荷重も偶力もない自由端は$M=0$かつ$Q=0$で、一定EIのはりでは$y^{\prime\prime}=y^{\prime\prime\prime}=0$です。先端荷重や偶力がある場合、その内力は0ではありません。 支点反力は力とモーメントの釣合いから求めます。長さLの単純支持ばりで左からaに荷重Pなら、$R_bL=Pa$と$R_a+R_b=P$から各反力を求めます。

具体例

長さ4 mの単純支持ばりの左から1 mへ800 Nを下向きに加えます。左支点まわりの釣合い$4R_b=800\times1$から$R_b=200\,\mathrm{N}$、$R_a=800-200=600\,\mathrm{N}$です。

せん断力線図(SFD)と曲げモーメント線図(BMD)
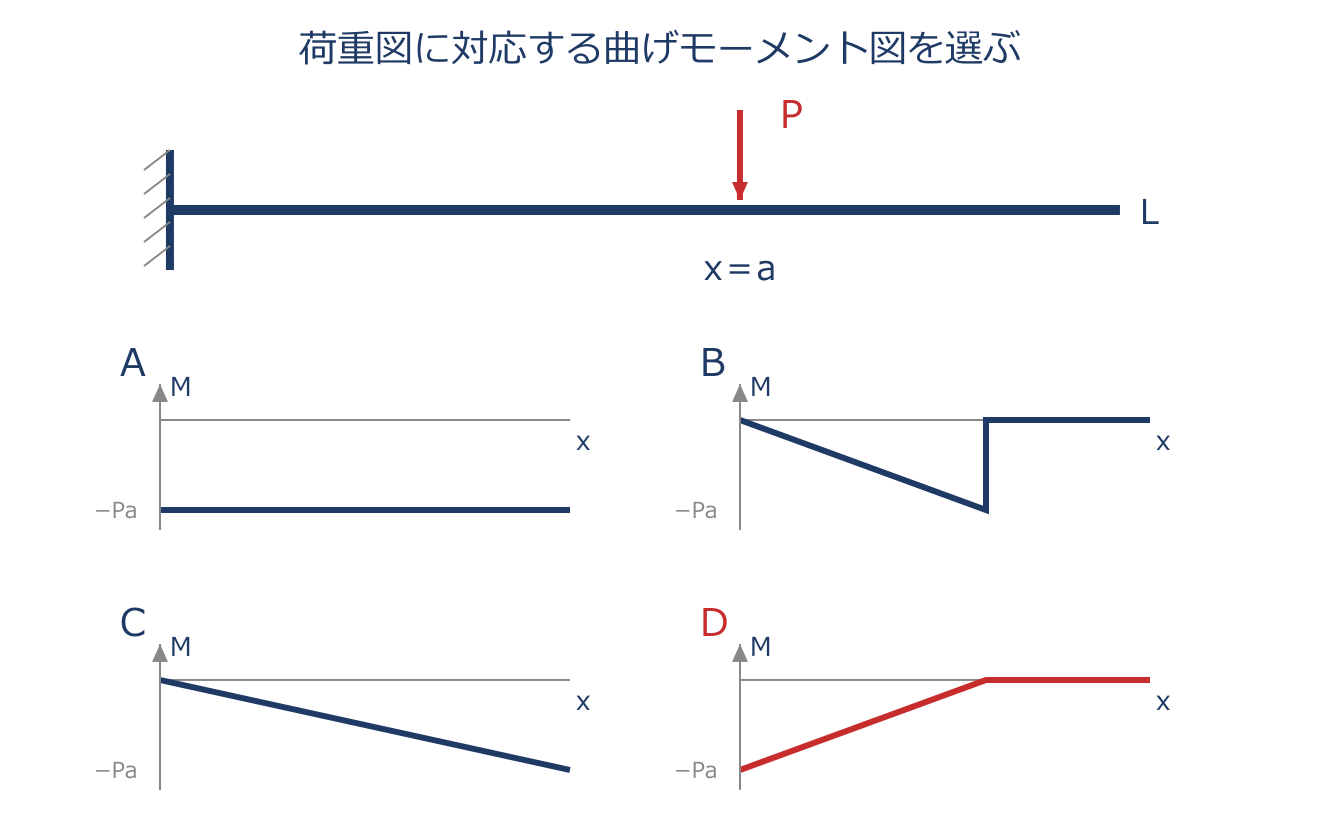
せん断力線図(SFD)と曲げモーメント線図(BMD)のアプリ教材図
せん断力線図SFDは各断面をずらす内力Q、曲げモーメント線図BMDは曲げる内力Mを位置ごとに描いたグラフです。どちらもまず断面を切り、片側に作用する力の釣合いから求めます。 集中荷重ではQが跳び、Mの傾きが変わります。集中偶力がある点ではMも跳びます。QとMの微分関係の符号は、断面の正方向の約束に合わせます。 この章の片持ちはりの例では、荷重点より先に外力がなければMは0です。曲げモーメントの大きい位置は曲げ応力を確認する重要な場所ですが、断面形状が変われば応力の大小も変わります。

具体例

図の片持ちはりでは、荷重点より右に荷重がないため、$x>a$の区間は$M=0$です。固定端から荷重点までは$M=-P(a-x)$で、固定端の$-Pa$から0まで直線的に変わります。

第4章 振動工学および音響工学の基礎

音は縦波(疎密波)
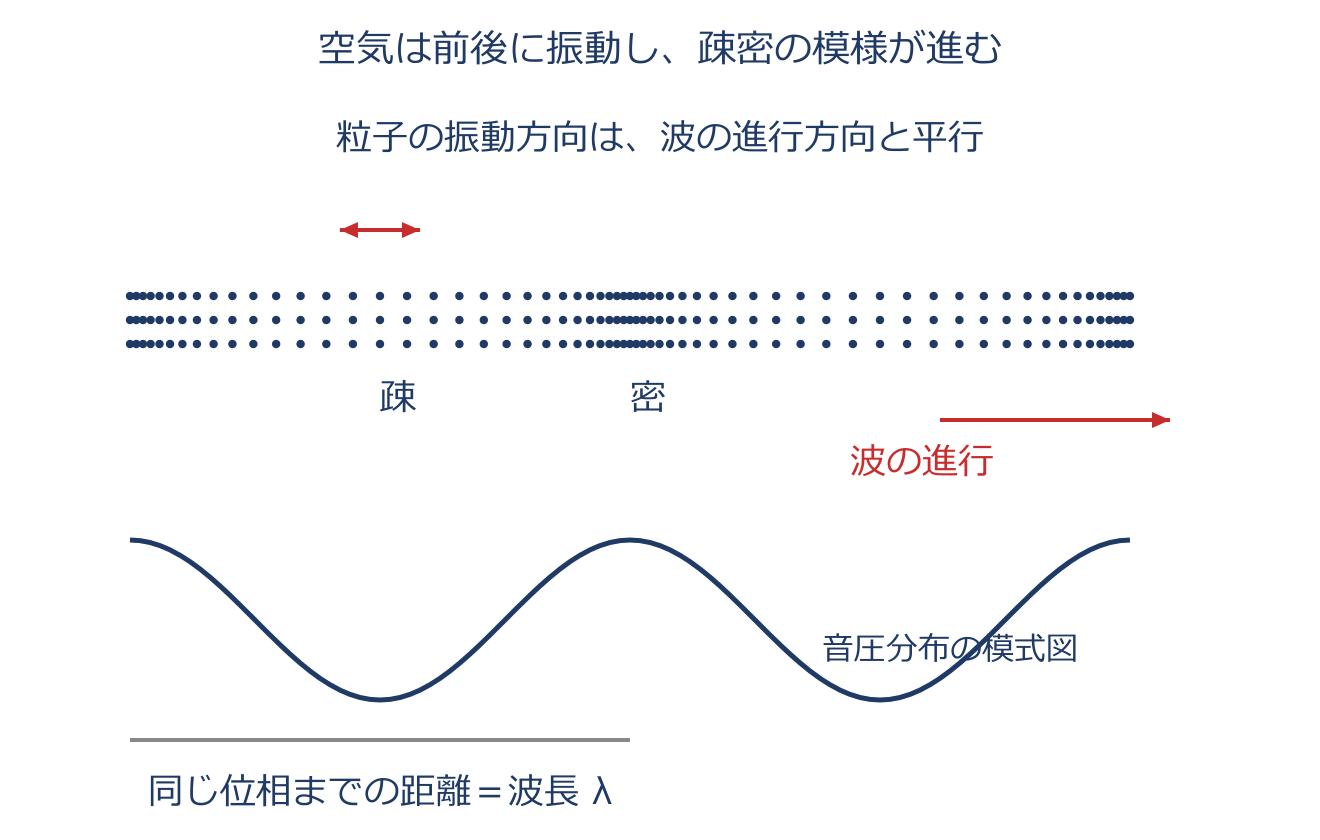
音は縦波(疎密波)のアプリ教材図
空気を伝わる音は、空気が進む向きに沿って「ぎゅっと圧縮(密)→スカッと膨張(疎)」をくり返しながら伝わる縦波です。密度や圧力の濃淡が波として進むので、疎密波・圧力波とも呼びます。ばねを進行方向に押し引きしたときに伝わる粗密の波と同じイメージです。 なぜ横波にならないのかというと——横波は進行方向と垂直に「ずれる(せん断)」変形が伝わる波ですが、気体はせん断に対して元へ戻ろうとする力(せん断剛性)を持たないため、横ずれを伝えられません。だから空気中では縦波だけが伝わります。「音は横波」は試験でよく出る定番の引っかけなので注意しましょう。 なお固体は、せん断にも抵抗するので縦波(P波)と横波(S波)の両方が伝わります。空気中の音に限れば縦波、と押さえておきましょう。

具体例

スピーカーのコーンが前後に動くと、その振動が空気の圧力変化(疎密)として進行方向へ伝わります。

第5章 有限要素法の基礎

離散化解法とFEMの位置づけ
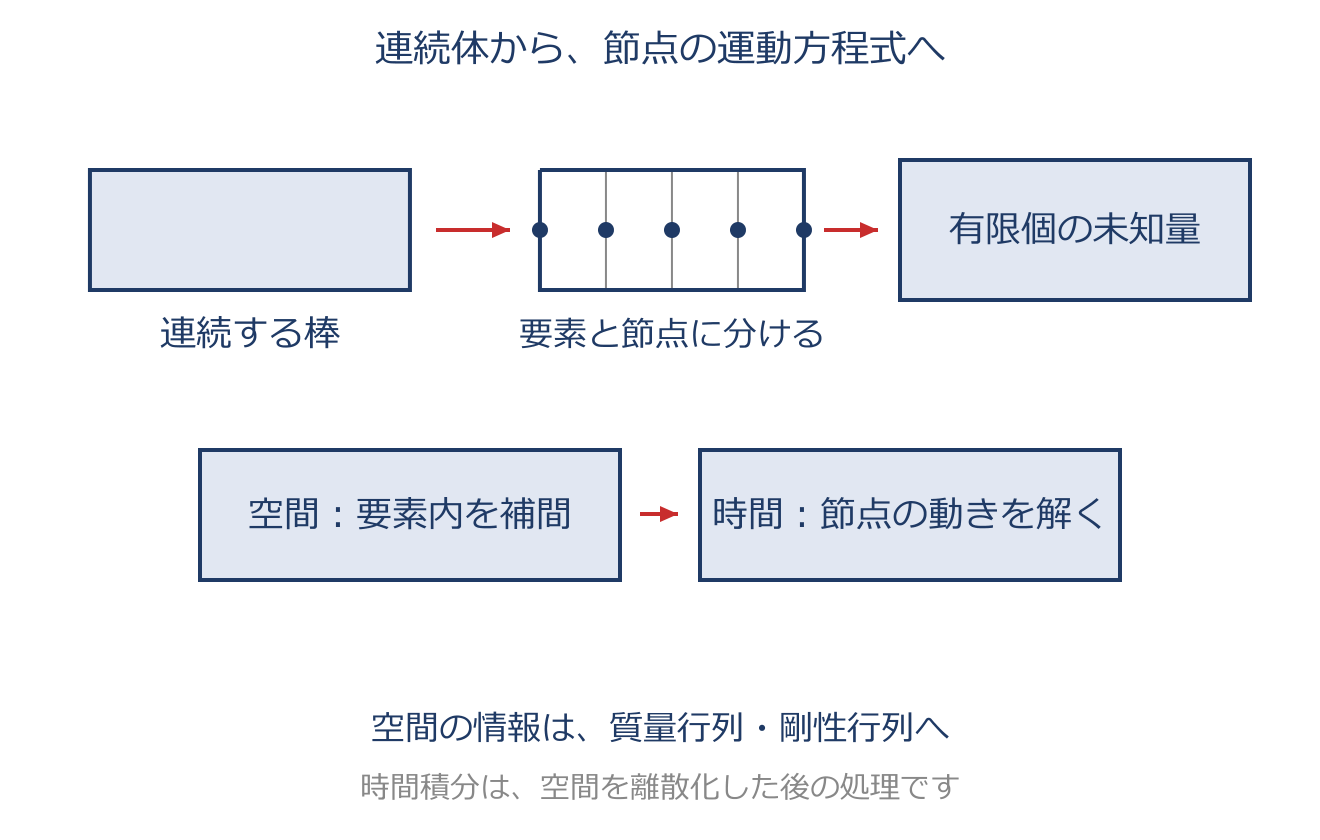
離散化解法とFEMの位置づけのアプリ教材図
連続体(棒や板)の振動は、本来どの点も自由に動ける『無限自由度』の問題で、任意の形状をそのまま数値計算することは困難です。 そこで動きを有限個の代表量(自由度)で近似する考え方が離散化解法です。 空間を細かく区切って有限の問題へ置きかえるのが共通の狙いで、代表例に有限要素法(FEM)・有限差分法・境界要素法・レイリー・リッツ法があります。 なかでもFEMは、対象を小さな『要素』に分け、偏微分方程式の空間微分を積分の形に直して空間だけを離散化する方法です。空間を離散化すると残るのは時間についての常微分方程式で、静的問題ならそのまま解け、振動問題なら時刻歴を時間積分したり、固有値・周波数応答を求めたりします。つまり『空間はFEMで区切り、時間は時間積分で刻む』という役割分担になります。無限に複雑な連続体を、計算機で扱える有限自由度の行列問題へ置きかえるのが、すべての出発点です。

具体例

棒の縦振動 $\rho\,\partial^2 w/\partial t^2=E\,\partial^2 w/\partial x^2$ をFEMで空間離散化すると $[M]\{\ddot w\}+[K]\{w\}=\{0\}$ の形になり、固有値問題として計算機で解けます。

重みつき残差法とガラーキン法
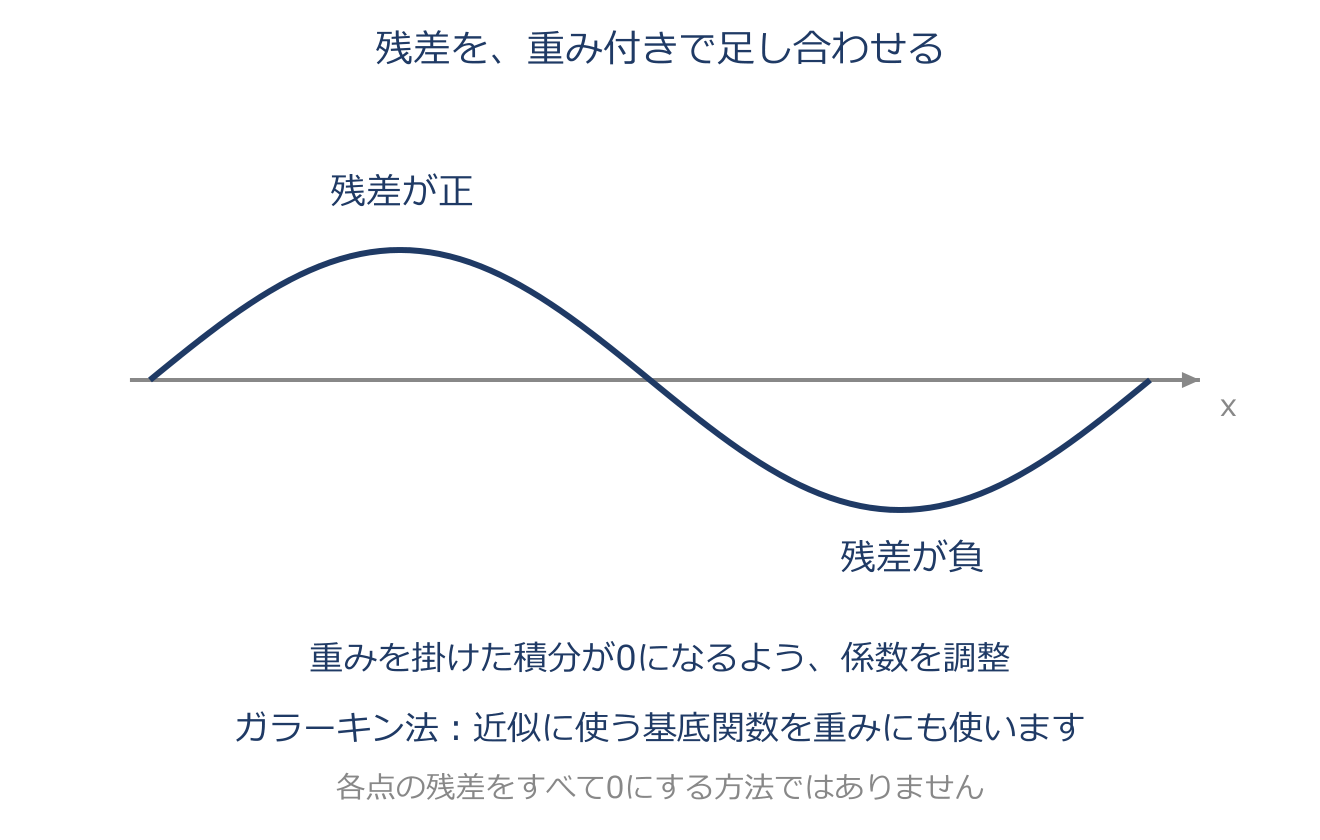
重みつき残差法とガラーキン法のアプリ教材図
近似解がどれだけ正しいかを測り、調整するための共通の枠組みです。 近似解を元の微分方程式に代入しても、ぴったり0にはならず『残差 $R$』が残ります。 この残差に 重み関数 $w$ を掛けて領域全体で積分し、$\int w\,R\,d\Omega=0$ となるよう近似解の係数を決めます——つまり『残差を重み付きで平均して0にする』のが狙いです。重み関数の選び方で名前が変わります。近似解と同じ基底関数を重みに使うのがガラーキン法、特定の点だけで残差を0にするのが選点法、残差の2乗和を最小にするのが最小二乗法です。FEMの多くはガラーキン法を土台にしています。残差を各点で厳密に0にはできない代わりに、重みを付けた積分を0にする、という現実的な妥協がこの方法の本質です。

具体例

例えば区間$0\le x\le1$で残差$R=x-a$、重み1なら、$\int_0^1(x-a)dx=1/2-a=0$より$a=1/2$です。残差は各点では0でなくても、正負が積分で相殺します。

節点と自由度(棒・はり)
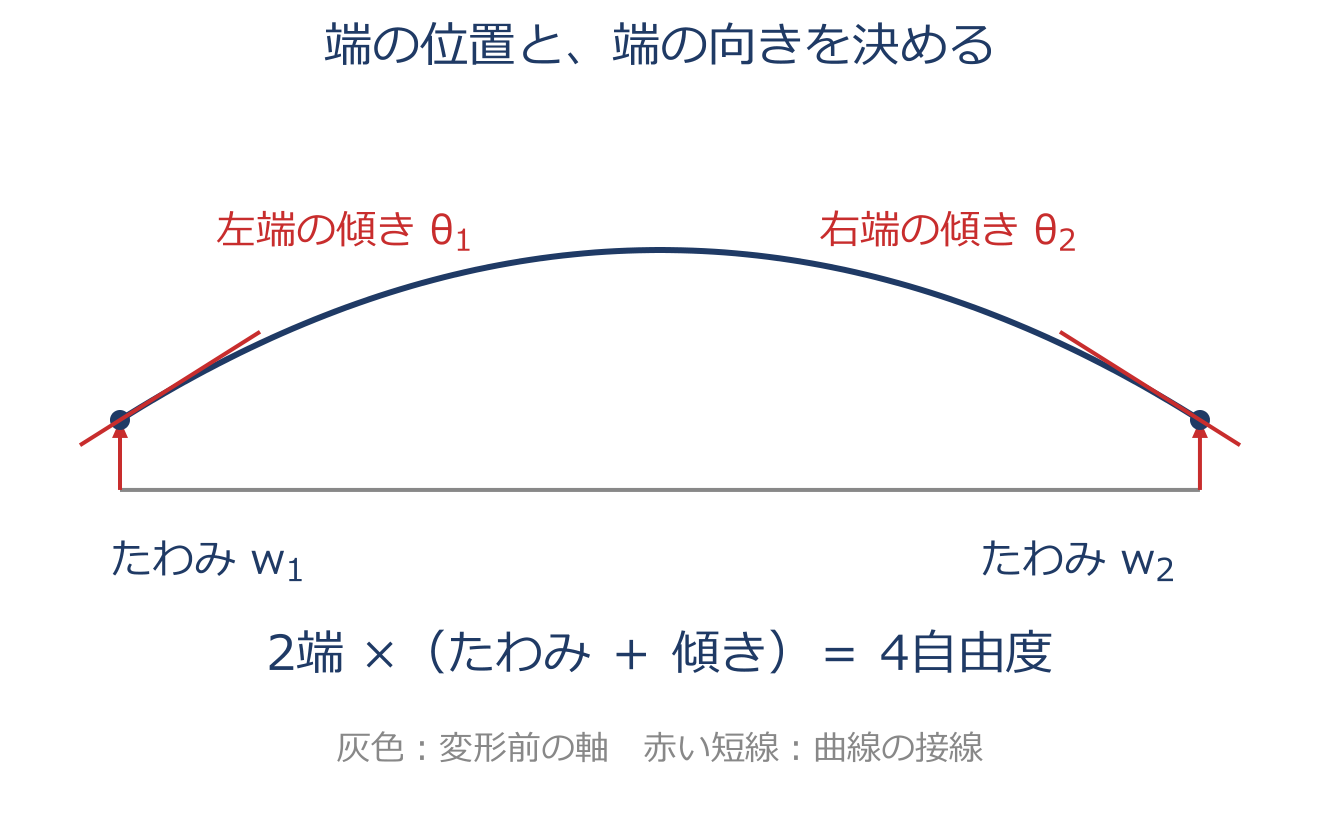
節点と自由度(棒・はり)のアプリ教材図
節点は、要素の境目や内部に置いて未知量(変位など)を割りあてる代表点です。1つの節点がいくつの未知量をもつかを自由度といいます。 棒(縦に伸び縮みする振動)は各節点で軸方向の変位1つだけなので、1節点1自由度です。 本章のオイラー・ベルヌーイはり(曲げ・横揺れ)は各節点で『たわみ(横変位)』と『 回転角(傾き)』の2つをもつので、1節点2自由度になります。回転角は、たわみを位置で1回微分した量(たわみ曲線の傾き)にあたり、隣り合う要素どうしが折れずになめらかにつながるために必要になります。要素が扱う変形の種類が増えるほど、1節点あたりの自由度も増える、と押さえておきましょう。全体の自由度の数は、そのまま剛性行列・質量行列の大きさ(次数)になります。

具体例

2節点はり要素は 2節点×2自由度=4自由度となり、要素剛性行列は $4\times4$ になります。

拘束条件(境界条件)の処理
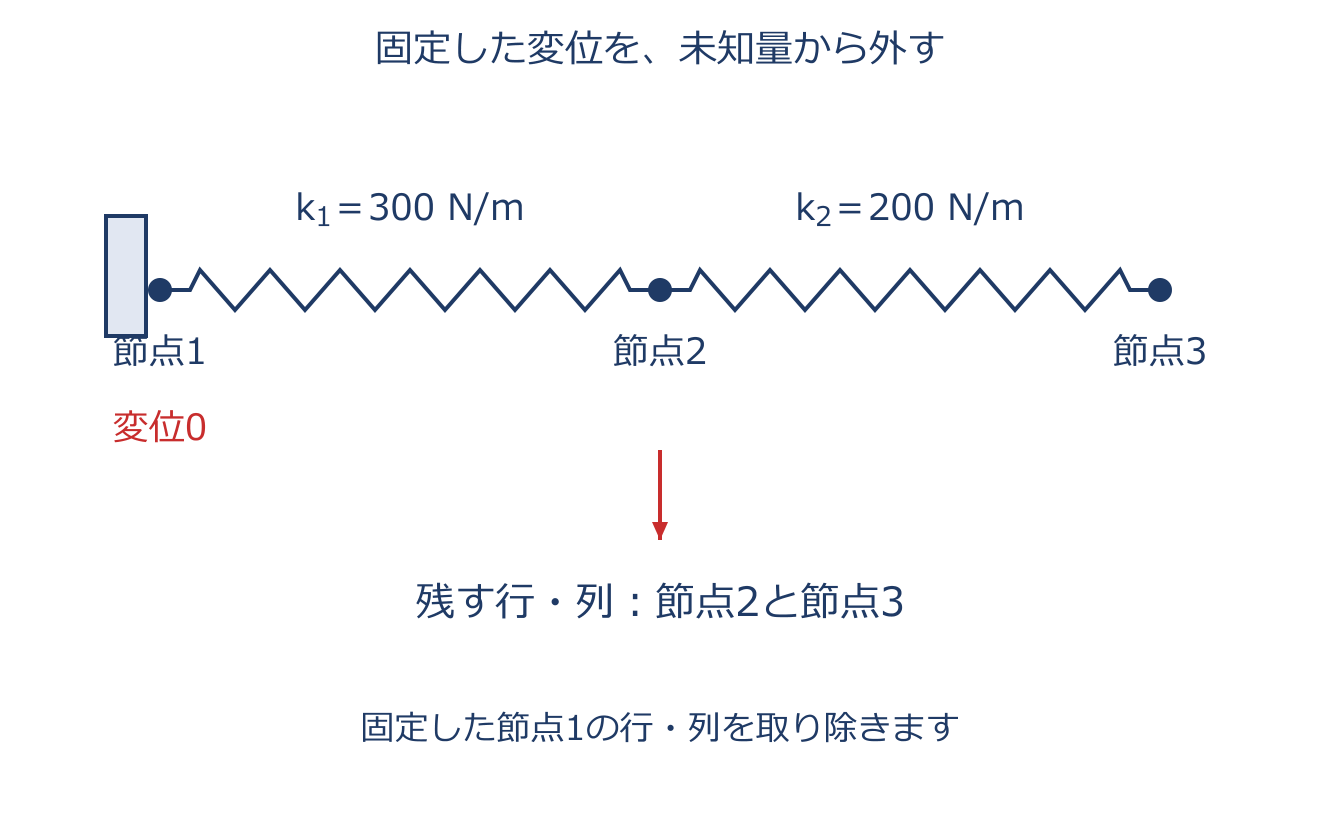
拘束条件(境界条件)の処理のアプリ教材図
自由な棒・ばねの全体行列には剛体移動が残り、静的な位置が一つに決まりません。変位が既知の節点を指定し、残る未知量について釣合いを解きます。 既知変位が0なら、対応する行と列を外した行列で解けます。既知変位が0でなければ、その列の寄与を右辺へ移す処理も必要です。 剛体運動や機構を十分に抑えると静的な解が一つに定まります。固定点の反力は、求めた変位を元の釣合い式へ戻して計算します。一般のはり・立体の剛性行列について、全ての行和が0とは限りません。

具体例

3節点ばね系で節点1を固定すると、1行目・1列目を除いて $\begin{bmatrix}k_1+k_2&-k_2\\-k_2&k_2\end{bmatrix}$(例: $\begin{bmatrix}500&-200\\-200&200\end{bmatrix}$)に縮約されます。

ガウス積分(数値積分)
$\int_{-1}^{1}f(\xi)\,d\xi\approx f(-1/\sqrt3)+f(1/\sqrt3)$
積分区間の代表点で関数を計算し、重みを掛けて足します。基本の式は区間$[-1,1]$の2点ガウス・ルジャンドル積分で、重みは両方1です。 1次元でn点なら、次数$2n-1$までの多項式を厳密に積分できます。実際の要素では座標変換後の関数を見て点数を選びます。 低減積分は点を減らして計算量やロッキングを抑える方法ですが、ひずみを検出できない不要なゼロエネルギーモードが出る場合があり、点数は少なければよいとは限りません。

具体例

$f(\xi)=\xi^2$なら2点の値は両方1/3なので、積分は$1/3+1/3=2/3$です。直接積分した$[\xi^3/3]_{-1}^1=2/3$とも一致します。

収束と要素次数(h法・p法)
FEMの答えは近似ですが、分割や要素を工夫すると、だんだん厳密解に近づきます(収束します)。 近づけ方は大きく2つあります。要素を細かく分割する h法(要素寸法 $h$ を小さく)と、要素の次数を上げる p法(形状関数を1次→2次へ)です。 標準的な適合変位要素で収束を考える際の基本条件は、要素が『剛体運動』と『一定ひずみ』の状態をぴたりと再現できることで、これを確かめる試験がパッチテストです。ただし、これだけであらゆる要素の収束が保証されるわけではありません。例えば1次三角形はひずみ一定、2次三角形はひずみが1次に変化する状態まで表せるので、曲げや応力集中では高次要素が有利です。 実務では『応力集中部だけ $h$ を小さく』または『高次要素で $p$ を上げる』のように、必要なところへ重点的に手をかけます。

具体例

同じ荷重・拘束のまま要素を細かくし、注目する変位が1.20→1.08→1.05 mmとなったら、最後の変化は約2.8%です。変化が小さいかを見るのであり、細かくしただけで正解と断定しません。

整合単位系(モデル作成時の単位の注意)
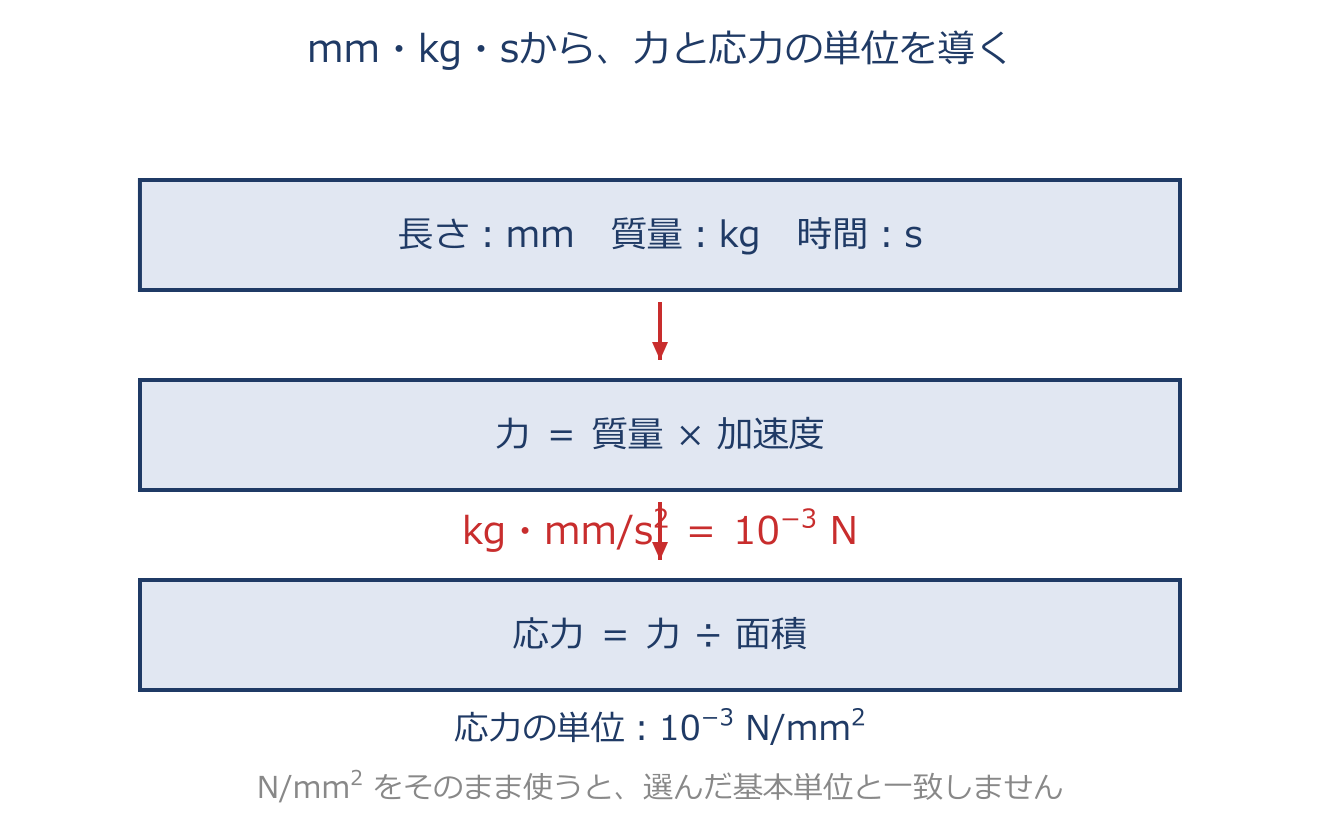
整合単位系(モデル作成時の単位の注意)のアプリ教材図
FEMソフトの多くは単位を自動でそろえてくれないので、長さ・質量・時間・力・応力の単位を自分で首尾一貫させる(整合させる)必要があります。 基本の約束は、力は $F=ma$ から、応力は力÷面積から、自分で選んだ長さ・質量・時間の単位に合わせて“計算で導く”ことです。 たとえば長さ mm・質量 kg・時間 s で解いて振動数を $\mathrm{Hz}\,(=\mathrm{s^{-1}})$ で得たいなら、力は $\mathrm{kg\cdot mm/s^2}=10^{-3}\ \mathrm{N}$、ヤング率(応力)は $10^{-3}\ \mathrm{N/mm^2}$ で入力します。 ここで単位を混ぜると桁がまるごとずれ、固有振動数が何桁も狂います。地味ですが、結果を根こそぎ間違えないための超重要ポイントです。どの整合系を使うかを最初に決め、全入力をそれで統一するのがコツです。

具体例

同じ mm 系でも質量を t(トン)で与える整合系では、力は N、応力は $\mathrm{N/mm^2}\,(=\mathrm{MPa})$ になります。どの整合系を使うか決めて統一するのが要点です。

第6章 要素の選択・メッシング

有限要素の種類と選択の指針
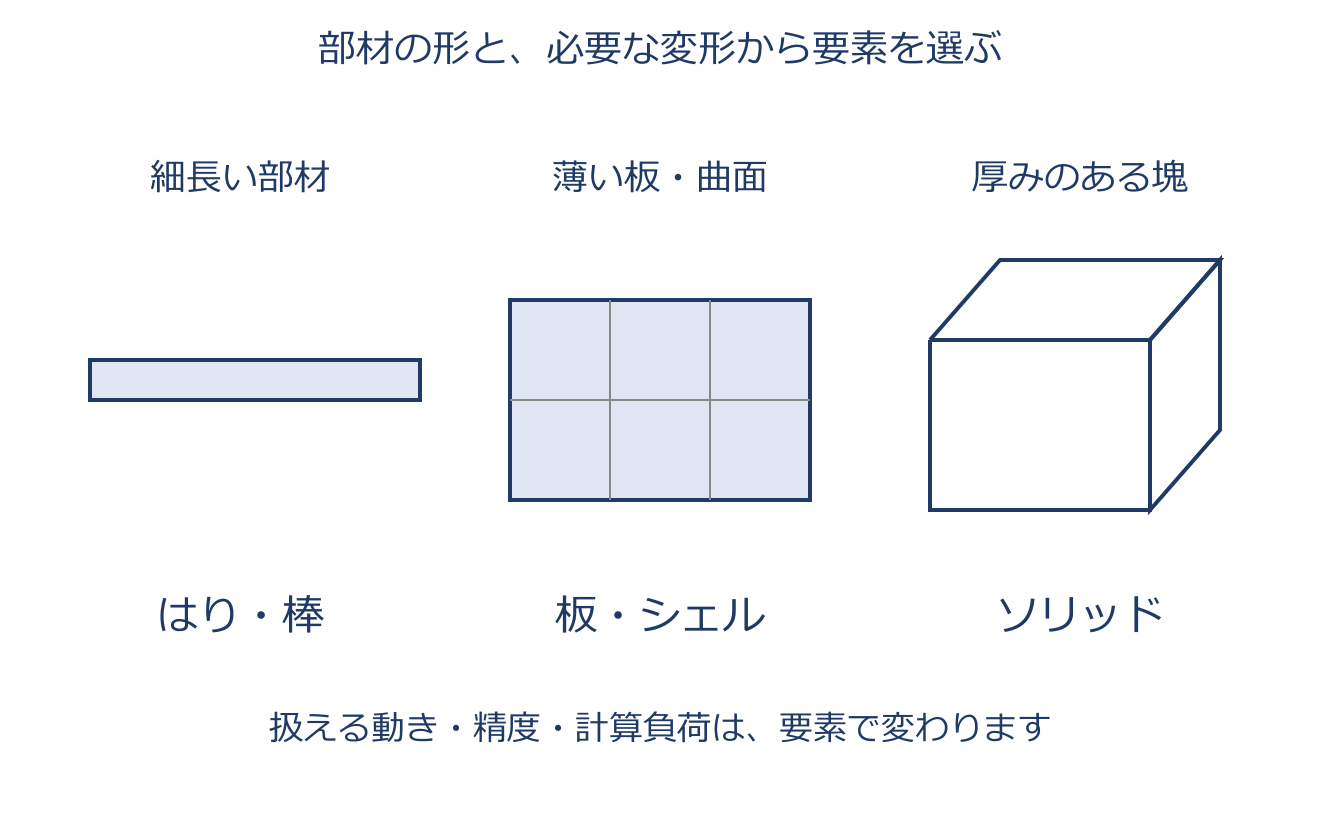
有限要素の種類と選択の指針のアプリ教材図
有限要素は、表せる変形の種類で分類できます。値だけをもつスカラー要素(集中質量・スカラーばね・減衰)、線的な1次元要素(棒・はり)、面的な2次元要素(三角形・四辺形・シェル)、体積的な3次元ソリッド要素(四面体・六面体)があります。 次元と次数(1次・2次)の組合せで、その要素が正しく表せる変形が決まります。 解析では対象の形に合った要素を選ぶのが肝心で、細長い部材ははり要素、薄い板はシェル要素、複雑な塊はソリッド要素、と使い分けます。 はり要素や板要素が使える場面でわざわざソリッド要素を使うと、自由度が増えて計算が重くなるうえ、かえって精度が落ちることもあります。どの要素でも任意形状をモデル化できるわけではなく、要素の違い(次数を含む)で計算時間も精度も変わる、という前提を押さえておきましょう。

具体例

細長い回転軸の全体曲げを調べるなら、中心線上のはりモデルが効率的です。同じ軸でも、切欠き近傍の立体的な応力を調べる部分はソリッドで詳しく扱うなど、目的で選びます。

双一次関数と4節点四辺形要素
双一次関数と4節点四辺形要素のアプリ教材図
双1次関数とは、各座標についてそれぞれ高々1次で、両座標の積も含む関数です。長方形の4節点要素は、2つの軸それぞれに1次の形状関数を使うため、要素内の変位は双1次の形 $u=a_1+a_2x+a_3y+a_4xy$ で表されます。 この要素は、剛体の平行移動・剛体回転・一定ひずみ(一方向の引張やせん断)をすべて正しく表せるので、収束の最低条件であるパッチテストに合格する基本の2次元要素です。 ただし $xy$ の項が1つあるだけで曲げを十分には表せず、純粋な曲げを与えると本来ないはずの余計なせん断ひずみ(せん断ロッキング)が出て硬くなりやすくなります。だから曲げが主役の薄い部材では、高次要素や低減積分などの工夫が要ります。『四角い基本ピースだが、曲げは少し苦手』と覚えましょう。

具体例

$u=xy$はxを固定するとyの1次式、yを固定するとxの1次式です。一方、$u=x^2$はxについて2次なので、双一次の形だけではそのまま表せません。

要素の次数と節点数・高次要素の使い分け
要素の次数と節点数・高次要素の使い分けのアプリ教材図
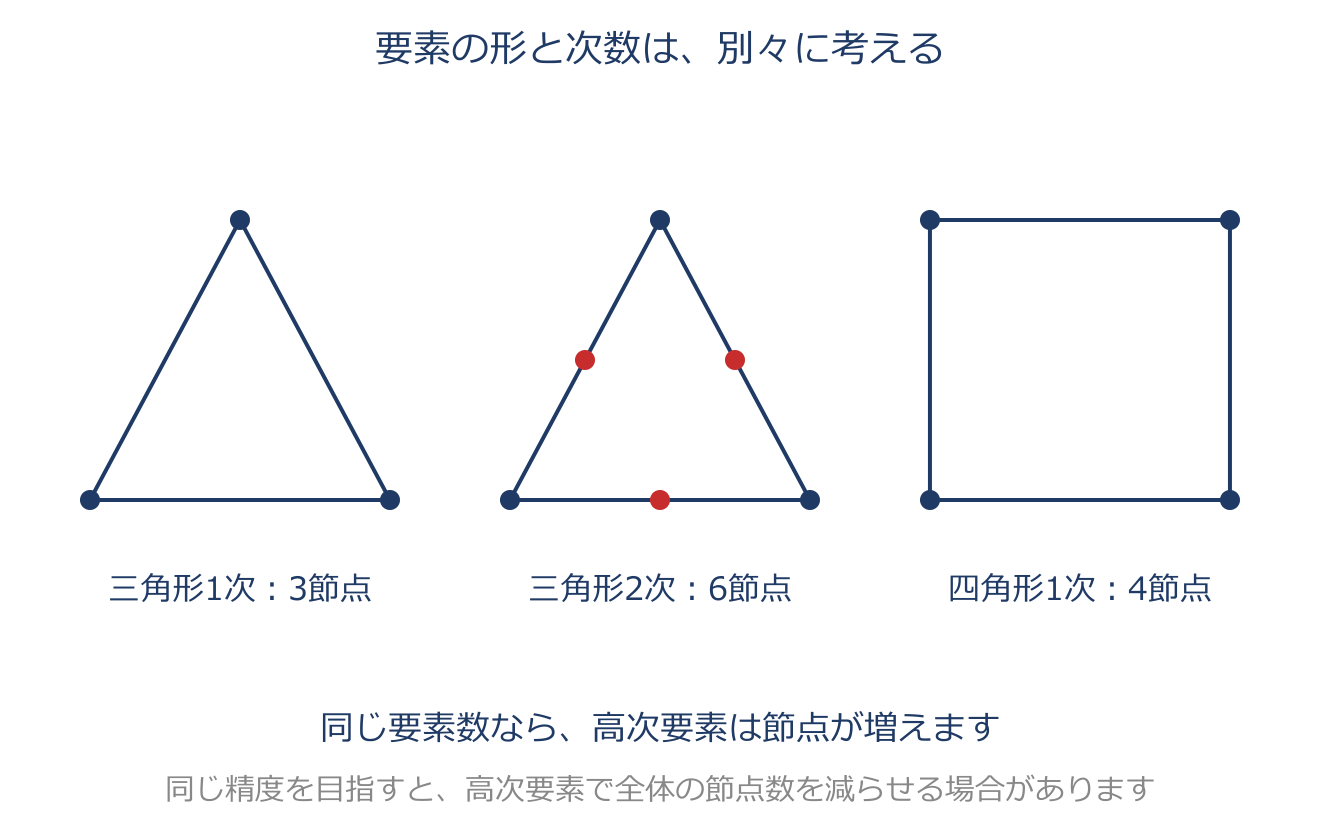
精度を上げる方法は大きく2つあります: (1)1次(低次)要素のまま要素を細かく分割する、(2)2次(高次)要素を使う。高次要素は辺の中点などに追加の節点をもつため、同じ要素数なら節点数は低次要素より多くなります。 しかし高次要素は粗い分割でも精度が出るので、“同程度の精度”を得たいなら、むしろ高次要素のほうが全体の節点数を減らせることが多くなります。節点数が減れば連立方程式が小さくなり、計算時間も記憶容量も有利になります。 つまり『次数を上げる』か『分割を細かくする』かは、精度と計算コストのトレードオフで選びます。曲げや応力集中のように変形が複雑なところほど、高次要素の“賢さ”が効いてきます。

具体例

図の三角形は1次なら3節点、2次なら6節点です。同じ10要素で比べれば高次側が多くの節点を使いますが、同じ誤差まで減らすための要素数は別に比較します。

離散化による剛性の過大評価
離散化による剛性の過大評価のアプリ教材図
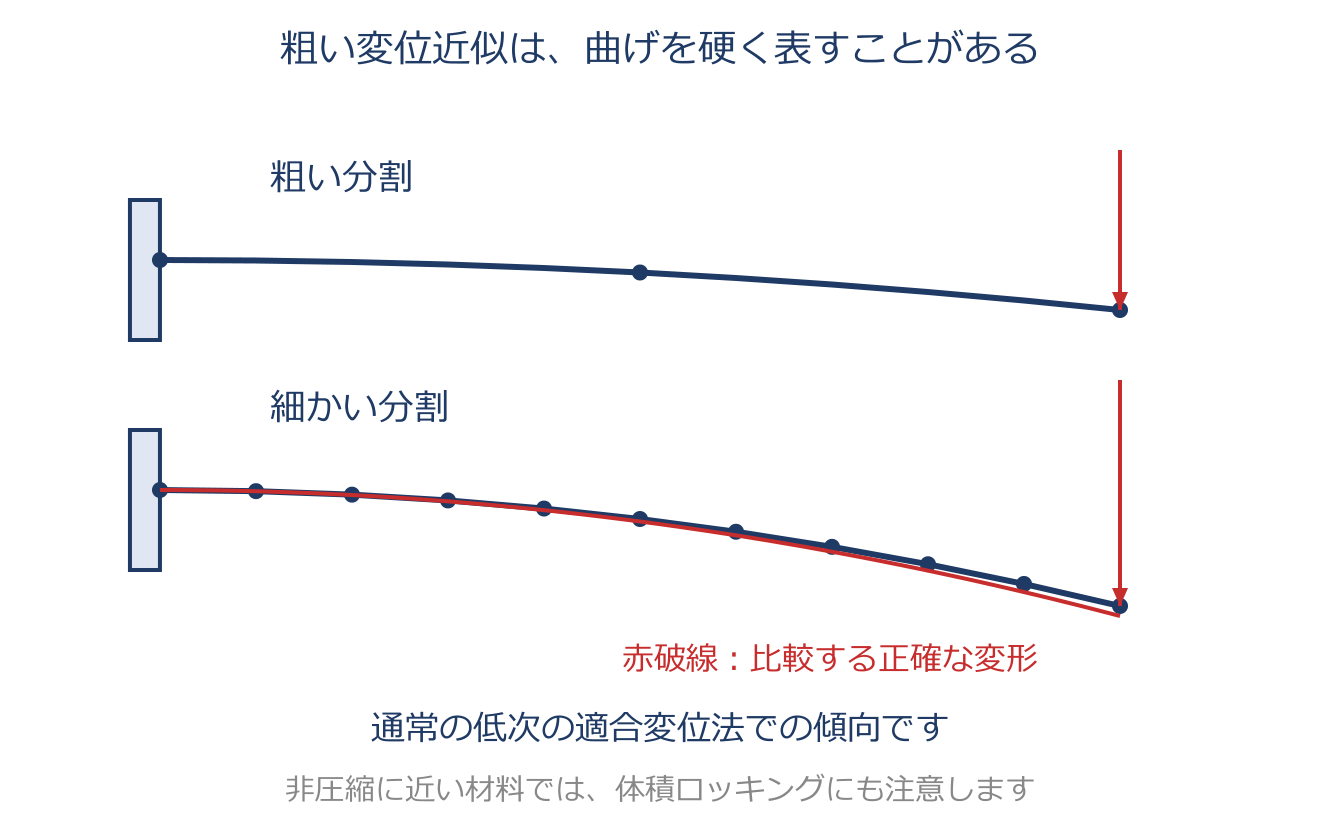
通常の適合変位法では、要素内の変形を決まった形で近似します。本来可能な変形の一部を表せないため、硬めに評価する傾向があります。 同じ荷重で変形が小さめに出るのが典型例です。近似できる変形の範囲を増やすと、この制限が緩みます。 これは適合性・積分・境界条件などの前提をもつ傾向です。どの要素でも、どの点の変位でも、必ず小さくなるという法則ではありません。

具体例

同じ荷重の片持ちはりを粗い分割から細分化し、たわみが0.8→0.95→0.99 mmへ近づくのが典型例です。ただし全ての点の変位が必ずこの順になるとは限りません。

メッシュ細分化と収束
メッシュ細分化と収束のアプリ教材図
一般に、メッシュを細かくすると解析精度が上がり、ある値(厳密解があればそれ)に近づいていきます。これを収束といいます。前項のとおり離散化は剛性を過大評価しがちですが、細分して自由度を増やすほどその偏りが小さくなるためです。 ただし、やみくもに細かくすれば必ず収束するわけではありません。 標準的な適合変位要素で収束を考える際の基本条件は、要素が『剛体運動』と『一定ひずみ』の状態を正しく再現できること——これを確かめるのがパッチテストで、その確認だけで全ての要素の収束が保証されるわけではありません。 また、非圧縮性に近い材料や薄い部材の曲げなどでロッキング(次項)が起きる場合は、単純に細分しても精度が頭打ちになることがあり、要素の選び方や積分の工夫が別に要ります。

具体例

固有振動数が細分化で100→96→95 Hzとなったなら、最後の変化は約1.0%です。周波数だけでなく、同じモードの形を比較しているかも確認します。

ロッキング(体積ロッキング・せん断ロッキング)
ロッキング(体積ロッキング・せん断ロッキング)のアプリ教材図
ロッキングは、要素の補間や拘束が本来の変形を過度に制限してしまい、計算上異常に硬くなる現象です。 体積ロッキングは、体積がほぼ変わらない材料で、その条件を要素が適切に満たせず硬くなるものです。せん断ロッキングは、薄い構造の曲げに不要なせん断ひずみが入り、余計な抵抗が生まれるものです。 単に低次要素だから必ず起こるわけではありません。低減積分・混合要素・適切な高次要素などを、材料と変形に合わせて選びます。不要なゼロエネルギーモードにも注意します。

具体例

薄いはりを曲げる計算で、メッシュだけでなく要素の定式化を変えるとたわみが大きく改善する場合があります。粗い分割の誤差とロッキングを同一視せず、厚さや材料の条件も調べます。

薄板(Kirchhoff)要素と厚板(Reissner-Mindlin)要素
薄板(Kirchhoff)要素と厚板(Reissner-Mindlin)要素のアプリ教材図
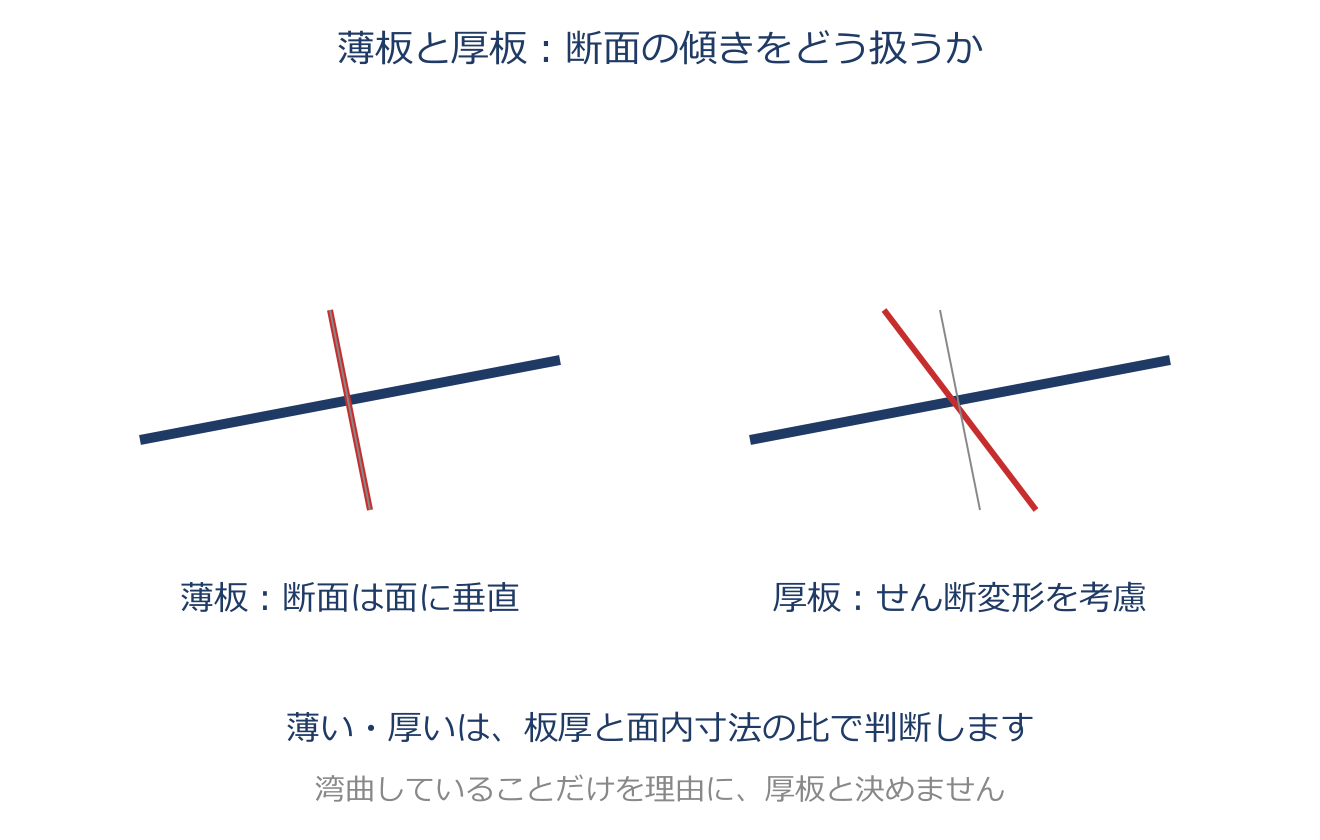
板をモデル化する要素は、せん断変形を無視するか考えるかで2種類に分かれます。 薄板(Kirchhoff)要素は『変形前に中立面に垂直だった断面は、変形後も中立面に垂直のまま』という仮定(キルヒホッフ仮定)をおき、面外せん断変形を無視します。板が十分に薄いときに成り立ち、目安として面内の広がりが板厚の10倍程度以上は必要とされます。 厚板(Reissner-Mindlin)要素はこの“垂直のまま”という仮定を外し、断面が中立面に対して回転することを許します。たわみと断面回転角を独立の自由度にとるので面外せん断変形を考慮でき、板厚が無視できない厚い板に適します。『薄ければキルヒホッフ、厚ければミンドリン』が使い分けの軸です。 薄い板に厚板要素を使うときはせん断ロッキングに注意が必要ですが、薄板要素を厚い板に使うとせん断変形を取りこぼします。

具体例

薄い紙を曲げると断面はほぼ面に垂直のままですが、厚い柔らかな板では断面のせん断による傾きも効きます。曲面であること自体は、厚板モデルを選ぶ理由にはなりません。

シェル要素と2次元応力近似
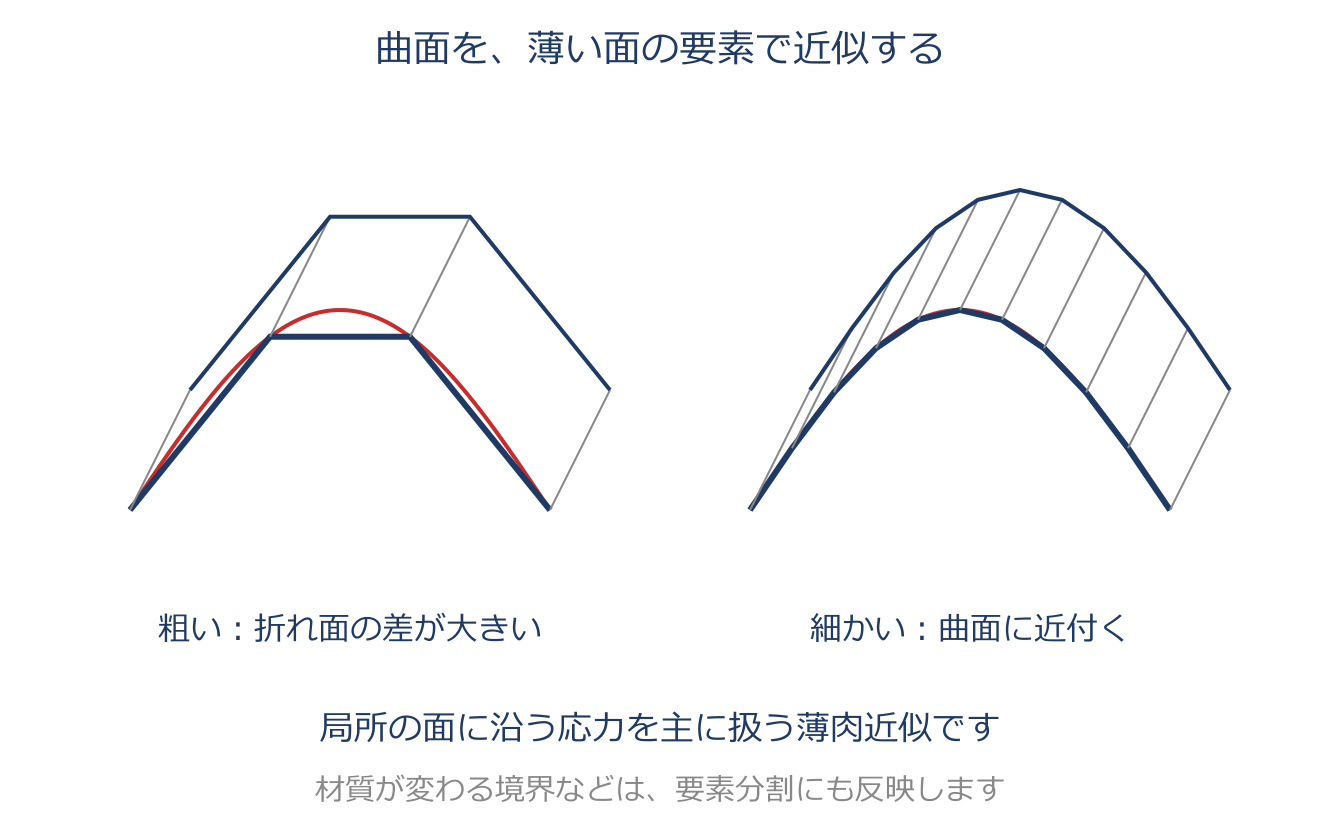
シェル要素と2次元応力近似のアプリ教材図
薄肉の曲がった構造物(缶・パネル・配管など)に使うのがシェル要素です。中身の詰まったソリッド要素で表すと板厚方向に何層も要素が要って重くなるのに対し、シェル要素は面を1枚で表すのでメッシュ分割数が大幅に少なくて済みます。 面内の代表寸法に比べて板厚が十分小さい薄肉シェルでは、板厚方向の応力を無視した2次元応力状態(平面応力に近い扱い)で近似できるのが軽さの理由です。 ただし、曲面を平たいシェル要素で近似する場合は、形を追うために分割をある程度細かくしないと精度が出ません。『薄肉なら面として軽く解けるが、曲面では分割を密に』が勘所です。

具体例

缶の壁を厚みまで立体分割する代わりに、中心面と板厚で表します。ただし穴の周りや接触で厚み方向の応力が重要になる場所は、薄肉近似の妥当性を別に確認します。

中実部品の要素分割
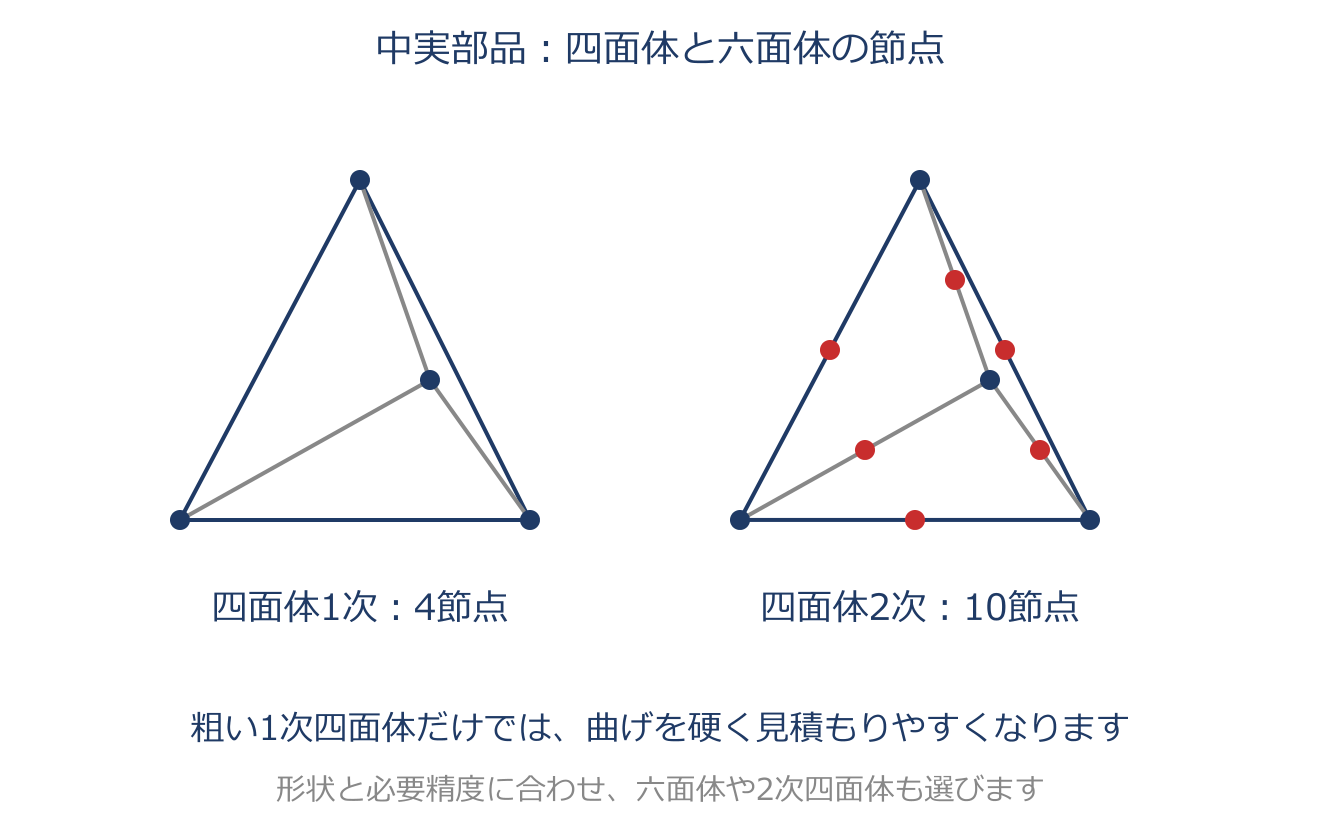
中実部品の要素分割のアプリ教材図
中実部品では四面体や六面体などのソリッド要素を使います。1次四面体のひずみは要素内で一定のため、粗い分割では曲げを硬めに評価しやすくなります。 本章の曲げ精度を重視する場面では、六面体や2次四面体を優先します。複雑な形を埋めやすいか、必要な変形を表せるか、計算量はどうかを合わせて判断します。 1次四面体が一律に使用禁止なのではありません。使用するなら十分な細分化と収束確認が必要です。

具体例

図の四面体は1次が4節点、2次が10節点です。2次側は辺の中間節点も動くので、曲げの変位分布を表しやすくなります。

アダプティブメッシュ法(R法・H法・P法)
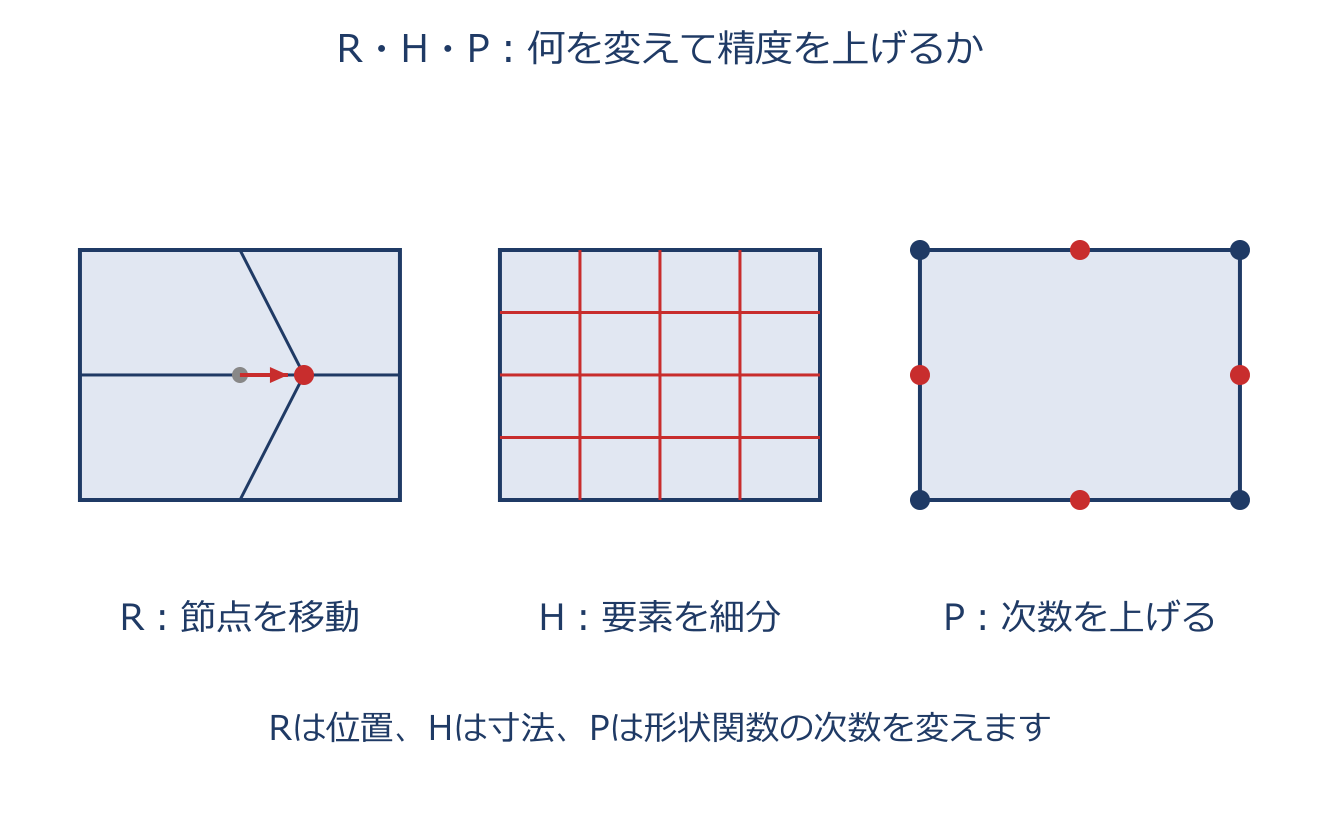
アダプティブメッシュ法(R法・H法・P法)のアプリ教材図
応力集中部のように誤差が大きくなりやすい場所を、解析しながら自動でメッシュを調整して精度を上げる手法の総称です。調整の仕方で3つに分かれます。 R法は、節点の総数は変えずにメッシュ(節点)を誤差の大きい側へ移動させる方法です。 H法は、要素の寸法 $h$ を小さくする、つまり要素を細かく分割する方法です。 P法は、形状関数の次数 $p$ を上げて要素を“賢く”する方法です。覚えどころは『次数を上げて精度を上げるのはP法』『要素を小さくするのはH法』『位置をずらすのはR法』です。 実務では、誤差推定でまずい領域を見つけ、そこだけH法やP法を適用して効率よく精度を確保します。

具体例

同じ4節点を穴の近くへ寄せるのがR法、四角形を4個へ分けるのがH法、辺の中間節点を追加して次数を上げるのがP法です。

対称性を利用したモデル簡略化
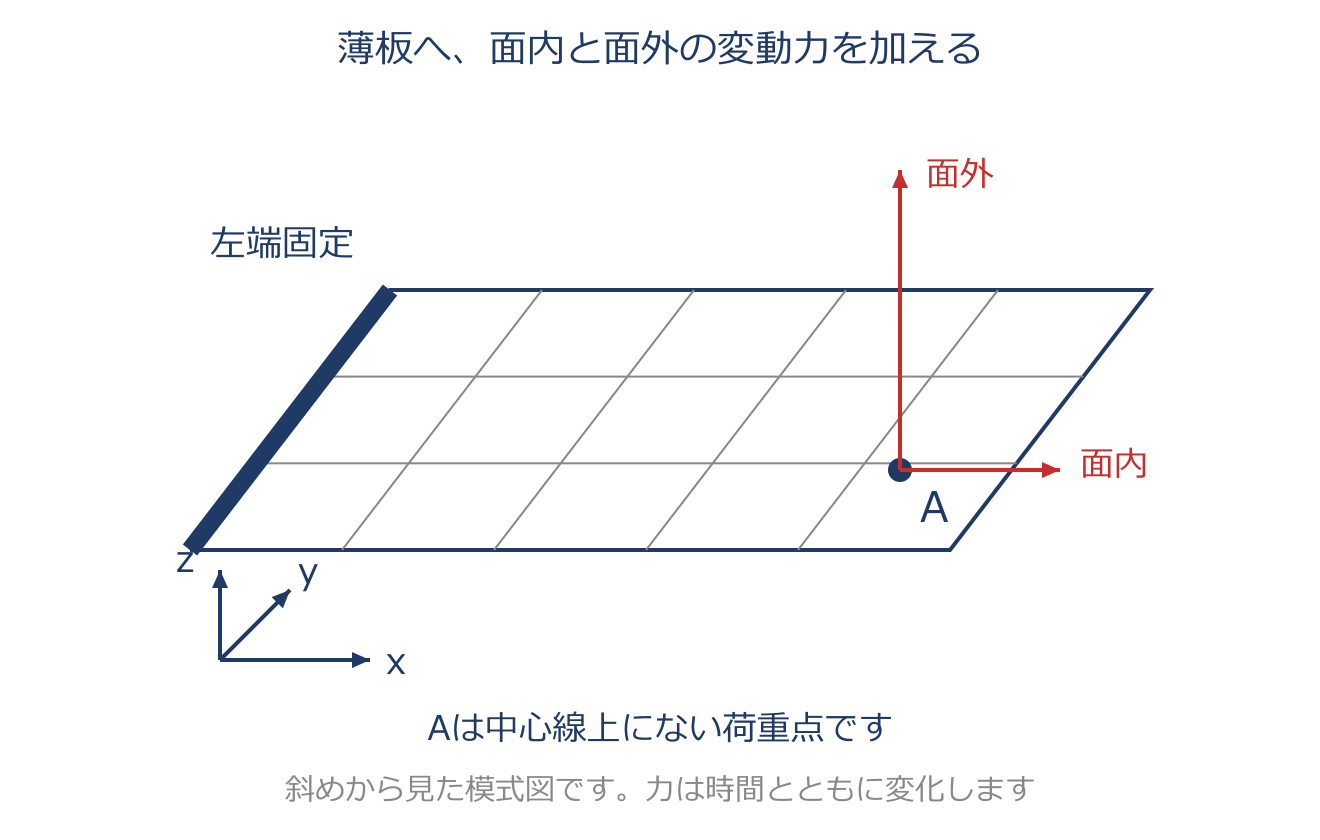
対称性を利用したモデル簡略化のアプリ教材図
形・材料・拘束が対称で、入力と求めたい応答も対称なら、一部だけを解いて全体を再現できます。対称面に垂直な並進を止め、回転自由度がある要素では面内の軸まわりの回転も止めます。 片側だけの荷重や非対称な初期条件では、その対称条件をそのまま使えません。振動には、形が対称でも左右が逆向きに揺れる反対称モードがあります。 全てのモードを求めたいとき、対称条件だけでは一部を落とします。対称・反対称を分けて扱うか、全体をモデル化します。

具体例

図の荷重点Aは板の中心線上にありません。板が左右対称でも入力は対称でないため、対称境界だけを使った半分のモデルでは、この応答を再現できません。

集中質量要素と慣性テンソル
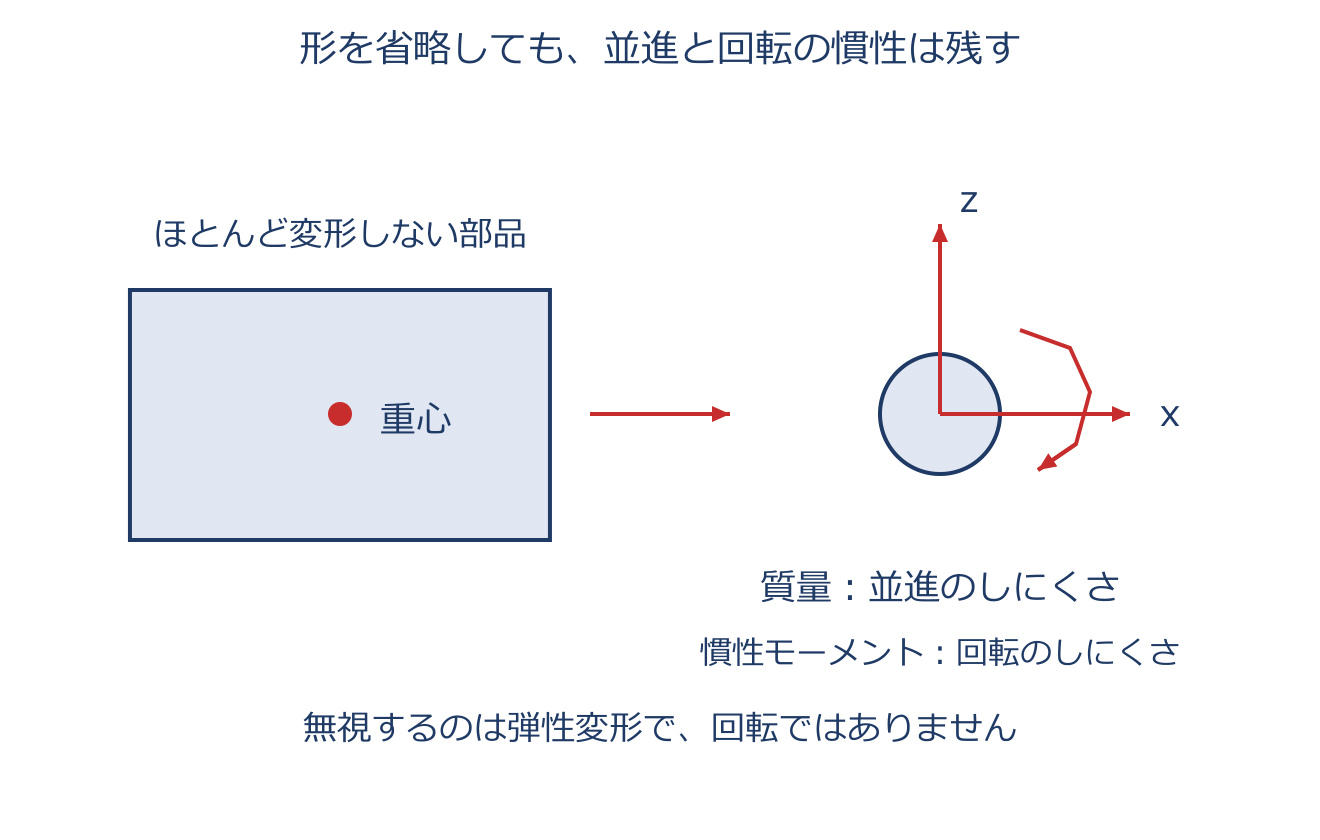
集中質量要素と慣性テンソルのアプリ教材図
値だけをもち形をもたない要素をスカラー要素といい、集中質量・スカラーばね・減衰などを表します。なかでも集中質量要素は、調べたい周波数の範囲では弾性変形が無視でき剛体とみなせる部品(基板上の重い部品など)を、1点の質量に置きかえてモデル化するのに使います。 このとき必要なのは、質量だけでなく『回転のしにくさ』も表す慣性特性です。 重心まわりの各軸の慣性モーメントと、軸の連成を表す 慣性乗積をまとめたものを慣性テンソルといい、集中質量要素はこの質量と慣性テンソルで表されます。慣性乗積は、ローカル座標の軸を慣性主軸に合わせると0になり、慣性テンソルが対角行列になって扱いが簡単になります。対称性のよい部品では、対称軸を主軸にとれば慣性モーメントだけで表せます。

具体例

質量2 kgの部品へ6 Nを加えると並進加速度は3 m/s²です。回転では慣性モーメント$0.1\,\mathrm{kg\,m^2}$へ1 N mのモーメントを加えると、角加速度は10 rad/s²になります。

第7章 モデリングの基礎

減衰のモデル化(粘性減衰とヒステリシス減衰)
粘性減衰は相対速度に比例する抵抗で、$F_d=-cv$と表します。同じ振幅の正弦振動では、周波数が高いほど1周期の損失が増えます。 ヒステリシス減衰は、力と変形の往復経路がずれることでエネルギーを失うモデルです。この章では同じ振幅なら損失が周波数によらない近似を扱います。実材料では周波数や振幅に依存する場合もあります。 接合部の摩擦も減衰の原因ですが、大きさは締付けや滑りの状態によります。常に無視できると決めず、対象振幅・周波数の試験結果を基に選びます。

具体例

同じ振幅Xの正弦振動なら、粘性減衰の1周期の損失は$\Delta W=\pi c\omega X^2$です。cとXを変えず周波数を2倍にすると、損失も2倍になります。

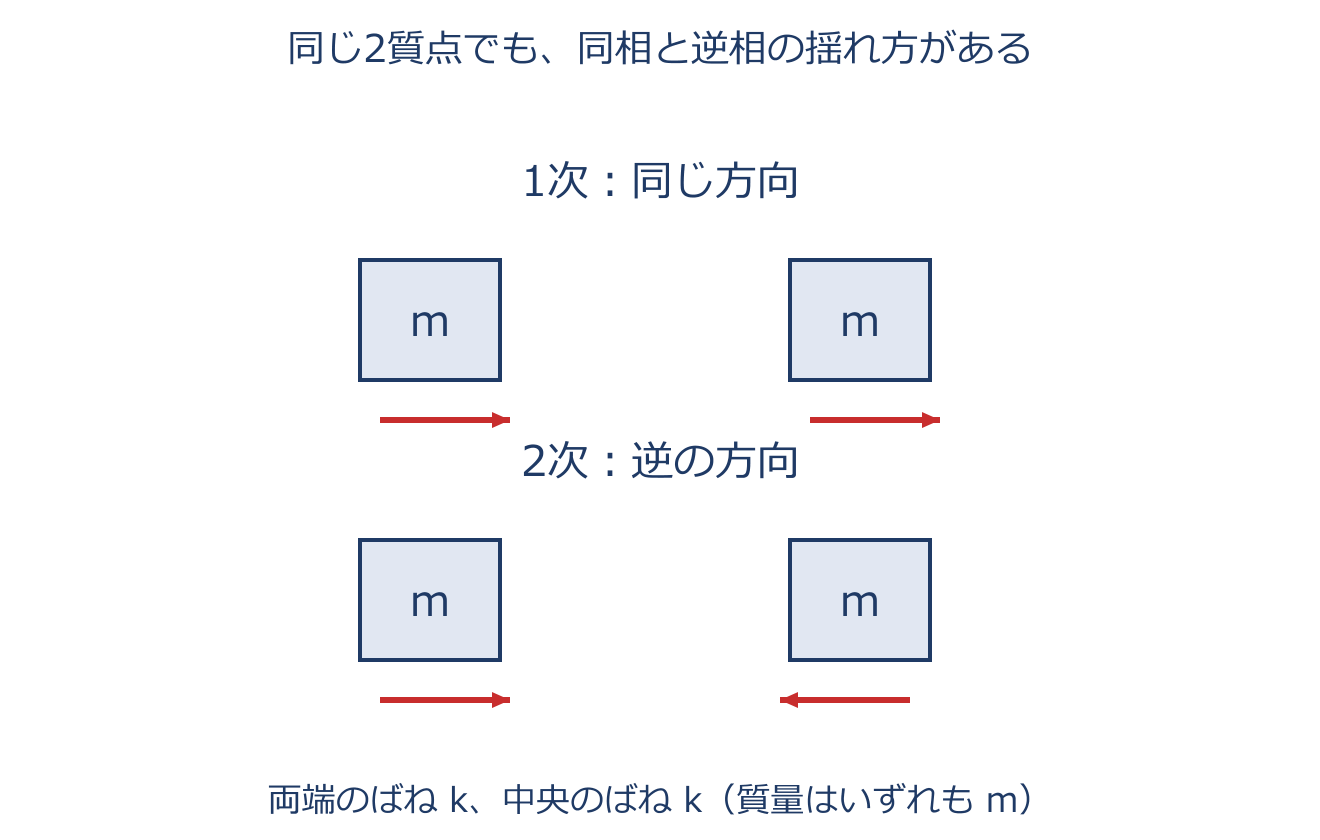
モードの直交性
モードの直交性のアプリ教材図
$\{\phi_i\}^T[M]\{\phi_j\}=0\quad(i\ne j)$
対称な質量・剛性行列と正定値の質量行列をもつ振動系では、異なる固有値のモードは質量行列・剛性行列を挟んで直交します。重複する固有値でも直交する組を選べます。 変位を各モードの重ね合わせで表し、この直交性を使うと、慣性項と剛性項がモードごとの独立な式になります。 減衰も含めて独立になるには、減衰行列にも同じ性質が必要です。レイリー減衰ならそれを満たすため、各モードの応答を解いて足し合わせられます。

具体例

質量行列が$m[I]$の2質点系で、図の同相モード$[1\ 1]^T$と逆相モード$[1\ {-1}]^T$は、質量を挟んだ内積も$m-m=0$です。

シェル要素(軸対称シェルとの違い)
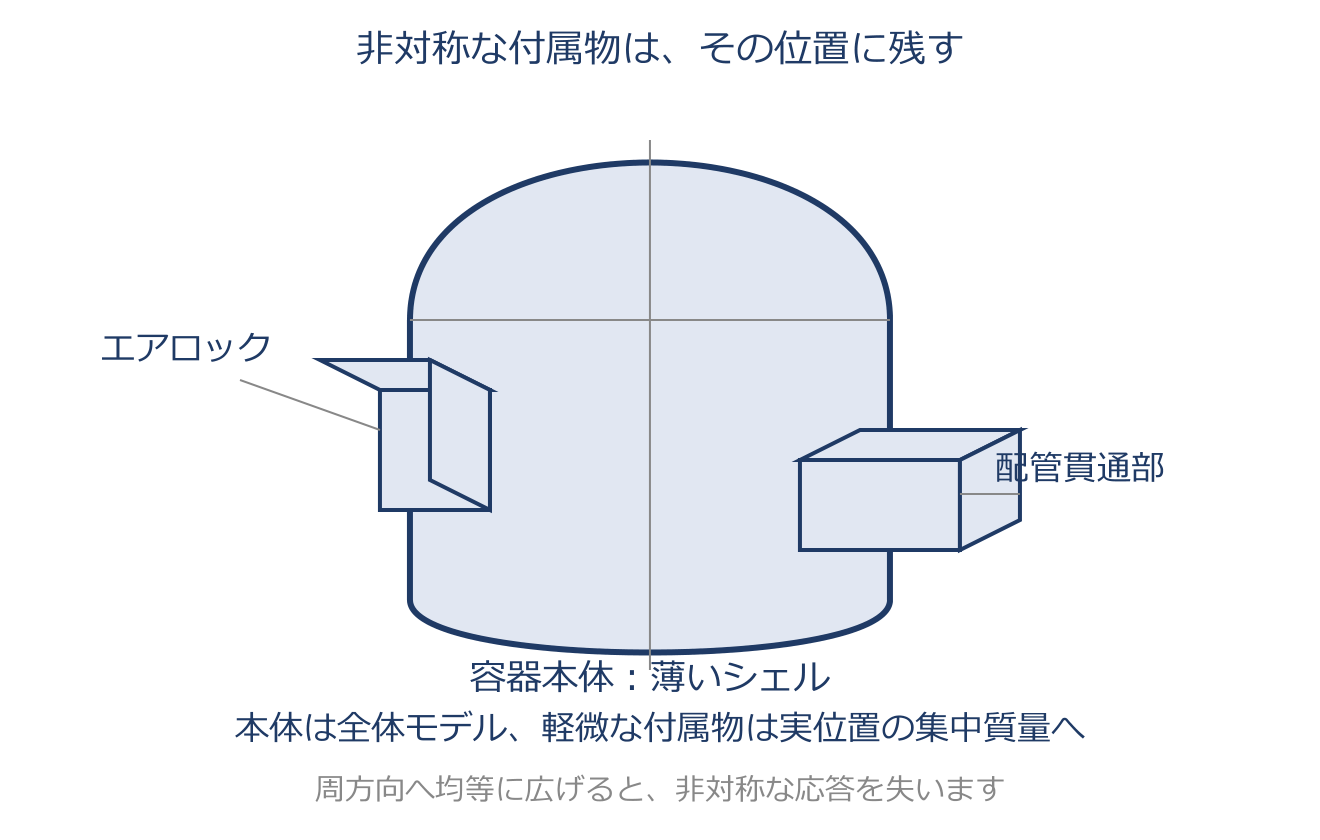
シェル要素(軸対称シェルとの違い)のアプリ教材図
シェル要素は、曲面をもつ薄肉構造(容器や車体パネルなど)のために作られた2次元的な要素で、面内の伸び縮みと面外の曲げの両方を表現できます。厚み方向までソリッド要素で細かく分けるより、ずっと少ない要素数で薄肉構造を表せるのが利点です。 似た要素に軸対称シェル要素があり、こちらは回転対称(軸まわりにぐるっと同じ形)の構造専用で、断面形状だけで全体を表せるので計算が非常に軽くなります。 ただし、周方向一様とする通常の軸対称モデルでは、軸対称でない付属物や、非対称に付いた配管貫通部の変位は表現できません。たとえば原子炉格納容器のように付属物が非対称に付いて軸対称とみなせない薄肉構造は、軸対称シェルでは正しく解けないので、一般のシェル要素で全体をモデル化する必要があります。「対象が回転対称か否か」で両者を使い分けます。

具体例

円筒だけなら軸対称でも、図の配管やエアロックは周方向に偏っています。これらの影響を調べるなら、周方向を平均した断面だけでは位置関係を失います。

板要素
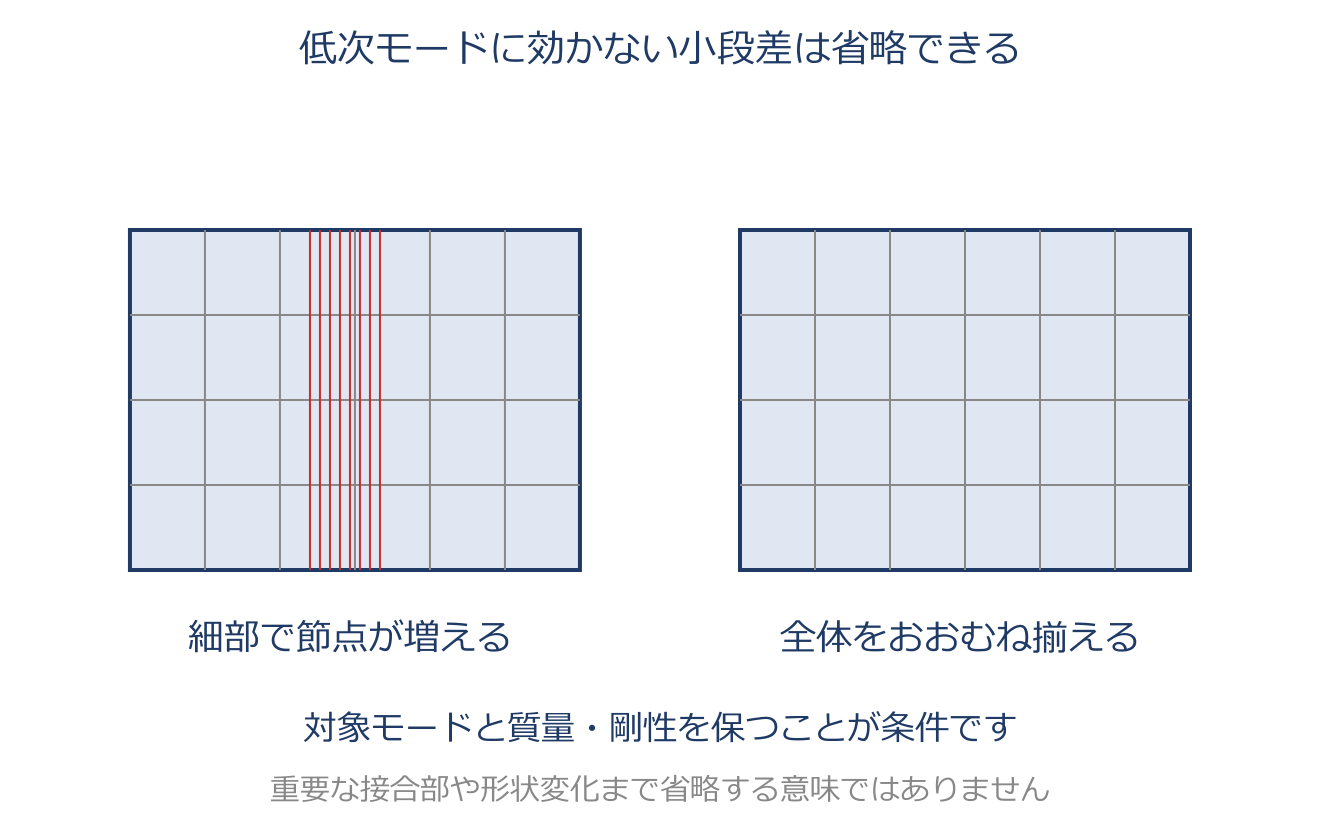
板要素のアプリ教材図
平板を面として表す要素です。板曲げの定式化は面外のたわみ・回転を扱い、面内変形を扱う膜の定式化と組み合わせる場合もあります。ソフトで何を含む要素か確認します。 低次の全体振動を調べる場面では、小さな段差へ節点を過度に集中させるより、必要な質量・剛性を保ちつつ分割をおおむねそろえる方が効率的です。 形状や接合部が対象モードへ影響するなら省略しません。薄板かどうかも厚さだけでなく、広がりや変形の尺度との比で判断します。

具体例

図の小段差が対象の全体モードへほとんど影響しないなら、省略して分割をそろえる方法があります。接合部や主要な補強を、同じ理由で無条件に省略してはいけません。

ソリッド要素
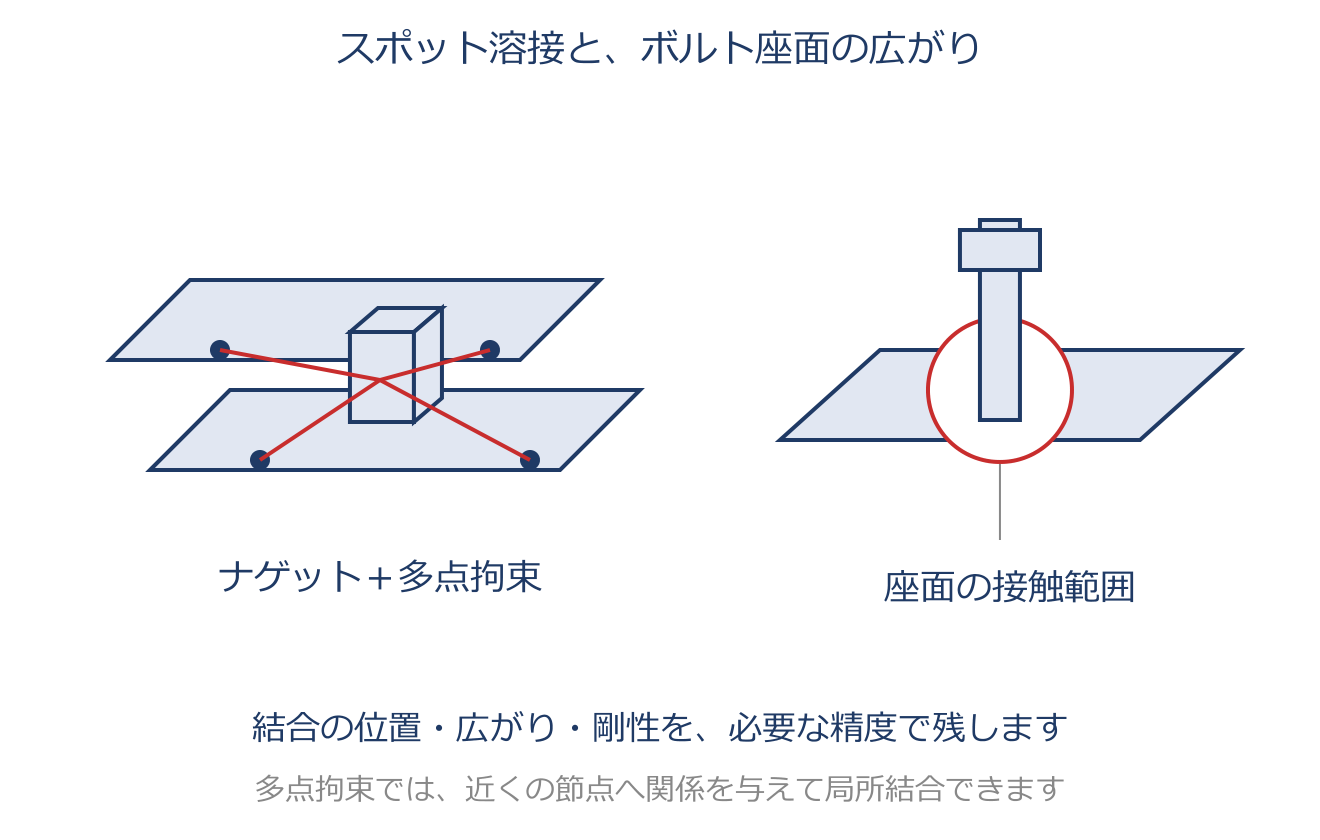
ソリッド要素のアプリ教材図
ソリッド要素は、3次元の体積をそのまま表す要素で、厚みや形状の変化を立体的に扱えます。薄肉近似ができない塊状の部品や、スポット溶接のナゲット部のように板要素では剛性を表しにくい局所を、詳細にモデル化したいときに使います。 長所は表現力の高さですが、短所もはっきりしています。立体を細かく分けるぶん節点数・要素数が一気に増え、計算時間とメモリを大きく消費します。 そのため実務では、構造全体をソリッドで埋めるのではなく、本当に立体的な評価が要る範囲だけに限定して使い、ほかはシェルや板・はり要素で軽くするのが定石です。「どうしても体積・厚み方向の変形を見たい場所にだけ使う」と覚えるとよいでしょう。

具体例

図の溶接ナゲットは2枚の板の間を立体的につなぎます。周辺の板はシェル、結合の厚み方向が重要な部分はソリッドなど、必要な場所でモデルを切り替えます。

はり要素
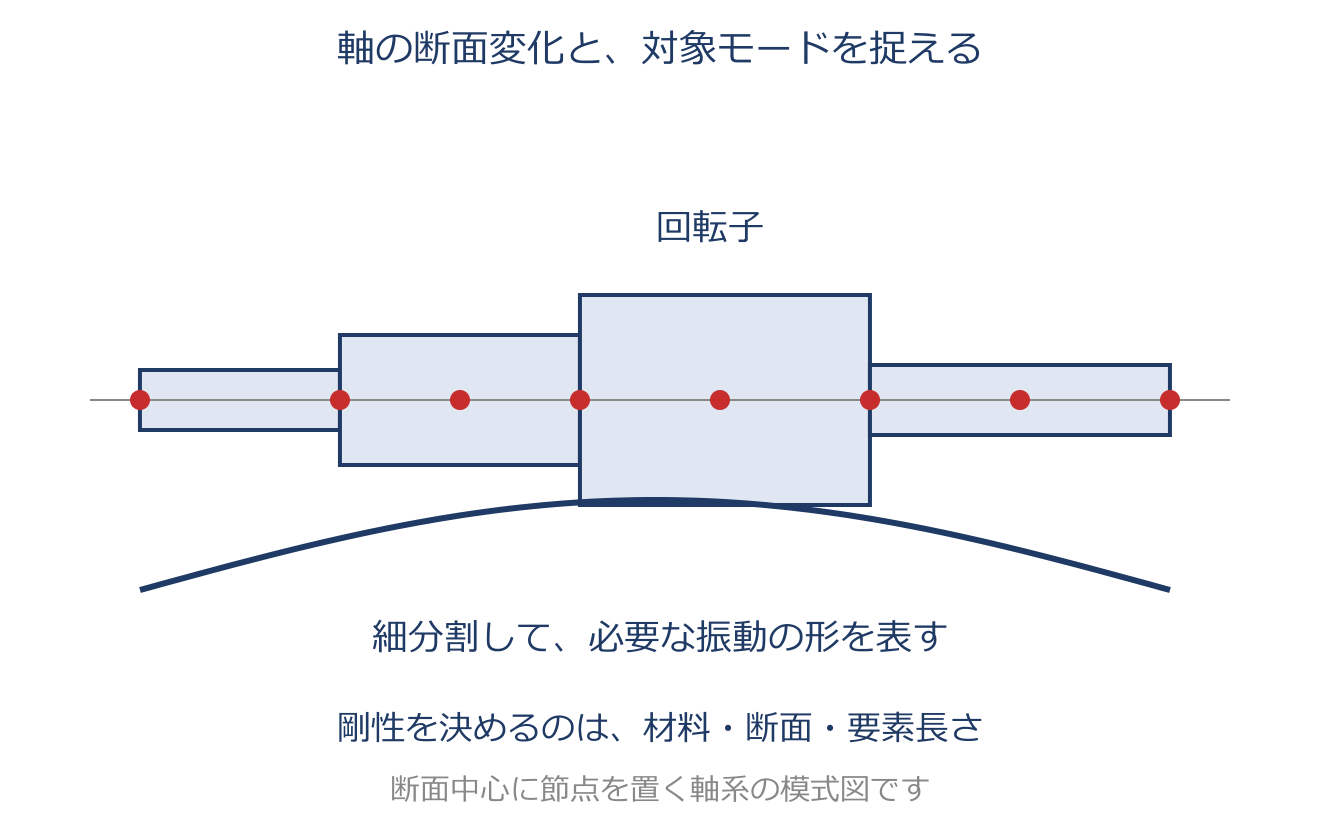
はり要素のアプリ教材図
はり要素は、細長い部材の曲げ・軸方向の伸縮・ねじりを表す線(1次元)要素です。断面の中心線上に節点を置くだけで部材を表せるので、骨組み構造を軽くモデル化できます。 要素の剛性は3つの情報で決まります——ヤング率などの材料特性、断面2次モーメントなどの断面特性、そして要素の長さです。 だから断面が場所によって変わる軸などは、その変化を捉えられるように要素を分割する必要があります。 また、考慮したい振動モードの形をなめらかに表せるだけの分割数も要ります。せん断力や曲げモーメントも伝えられるので、軸直角方向の力が効く部材(ゴムマウント取付ボルトなど)にも使えます。軸方向の力しか伝えない次のロッド要素と違い、曲げ・ねじりまで扱えるのが特徴です。

具体例

段付き軸では、断面が変わる位置で要素を分けます。曲げ剛性EIだけでなく、軸方向のEAやねじりのGJも、扱う変形に合わせて与えます。

ロッド(棒)要素
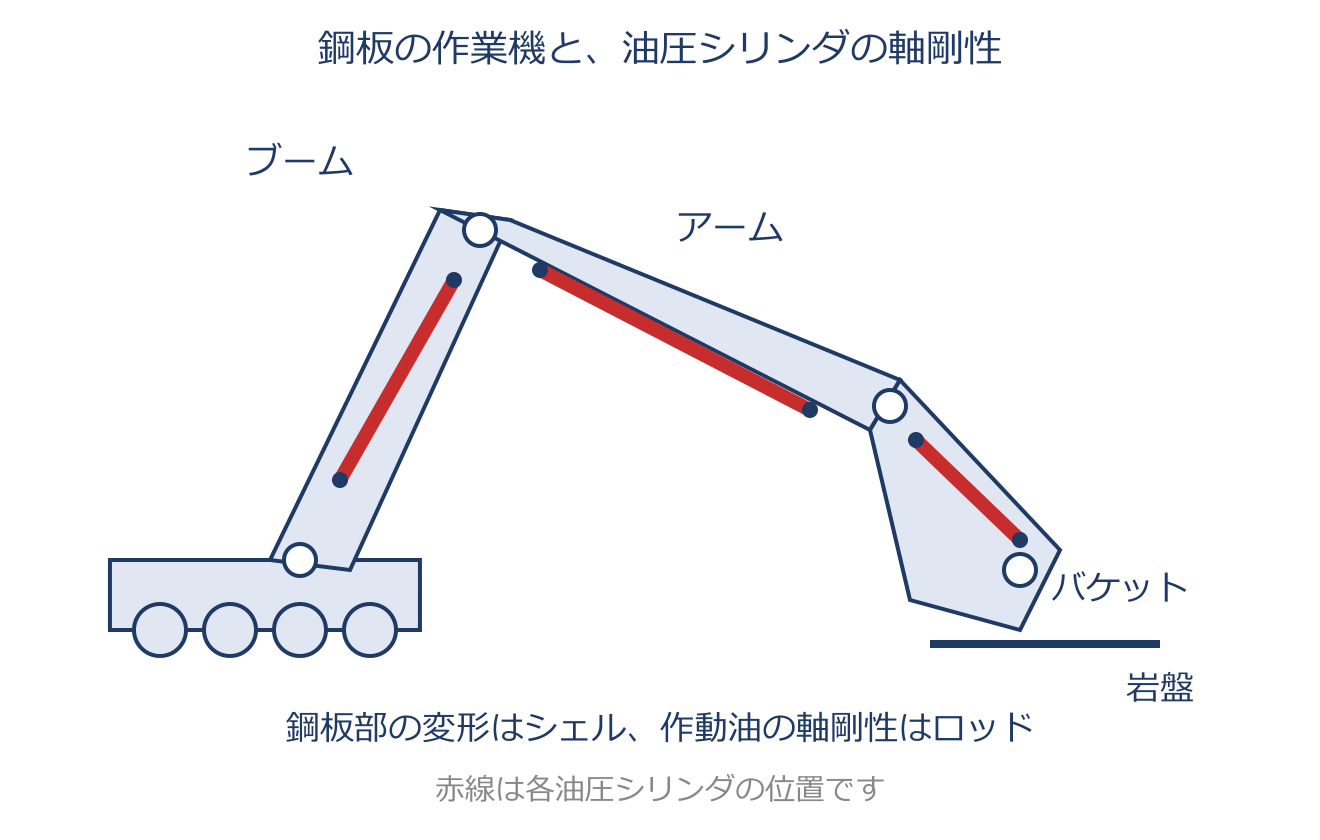
ロッド(棒)要素のアプリ教材図
この章のロッド(棒)要素は、軸方向の引張・圧縮の力だけを伝える線要素です。曲げもせん断もねじりも伝えない、いちばん単純な要素と考えてよいでしょう。 トラス(両端ピンの棒を三角形に組んだ構造)の部材や、油圧シリンダの作動油がもつ軸方向の硬さを表したい場合などに使います。 はり要素と比べると自由度が少なく、節点あたり並進だけを扱えばよいので計算が軽くなります。 使いどころの判断は「その部材で効くのが軸方向の剛性だけか」どうかです。曲げが重要なら、はり要素に格上げする必要があります。逆に、軸方向が支配的で曲げが効かない部材をはり要素で表すのは、過剰で無駄が多くなります。

具体例

図の赤い油圧シリンダは軸方向の硬さを伝える部位です。周囲のアーム全体まで軸力だけの棒で置き換えると、必要な曲げを失います。

剛体要素
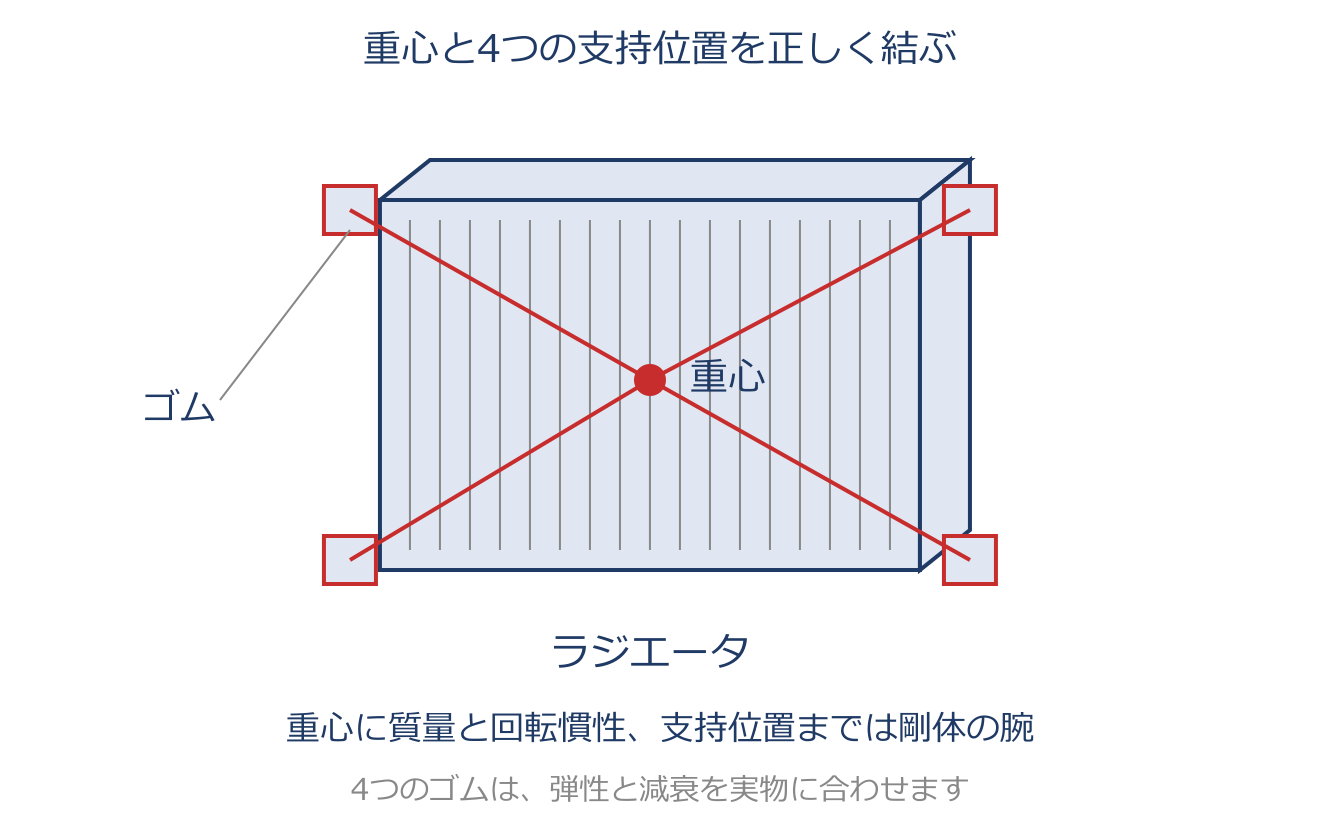
剛体要素のアプリ教材図
剛体要素は、「変形しない(無限に硬い)」ものとして節点どうしを結ぶ、結合用の要素です。着目する振動モードで、その部分の変形が他に比べて十分小さく無視できるとき、そこを細かくモデル化するかわりに剛体要素でつないで計算を軽くします。 典型的な使い方は、集中質量を置いた重心の点から、実際の支持位置(支持点)まで剛体の「腕」を伸ばしてつなぐことです。これで質量の効果を正しい位置へ伝えられます。 またドアヒンジのような結合部で、特定の回転だけを許して残りを剛に固める、といった拘束にも使います。 注意点は、本当は変形する部分まで剛体にすると剛性を過大評価してしまうことです。あくまで「変形が無視できる」と判断できる箇所に限って使います。

具体例

ラジエータの重心と支持点を剛な腕で結ぶと、支持点が離れたことによる回転の効果も伝わります。実際のゴム支持の柔らかさは別のばね・減衰で残します。

ばね要素・減衰要素
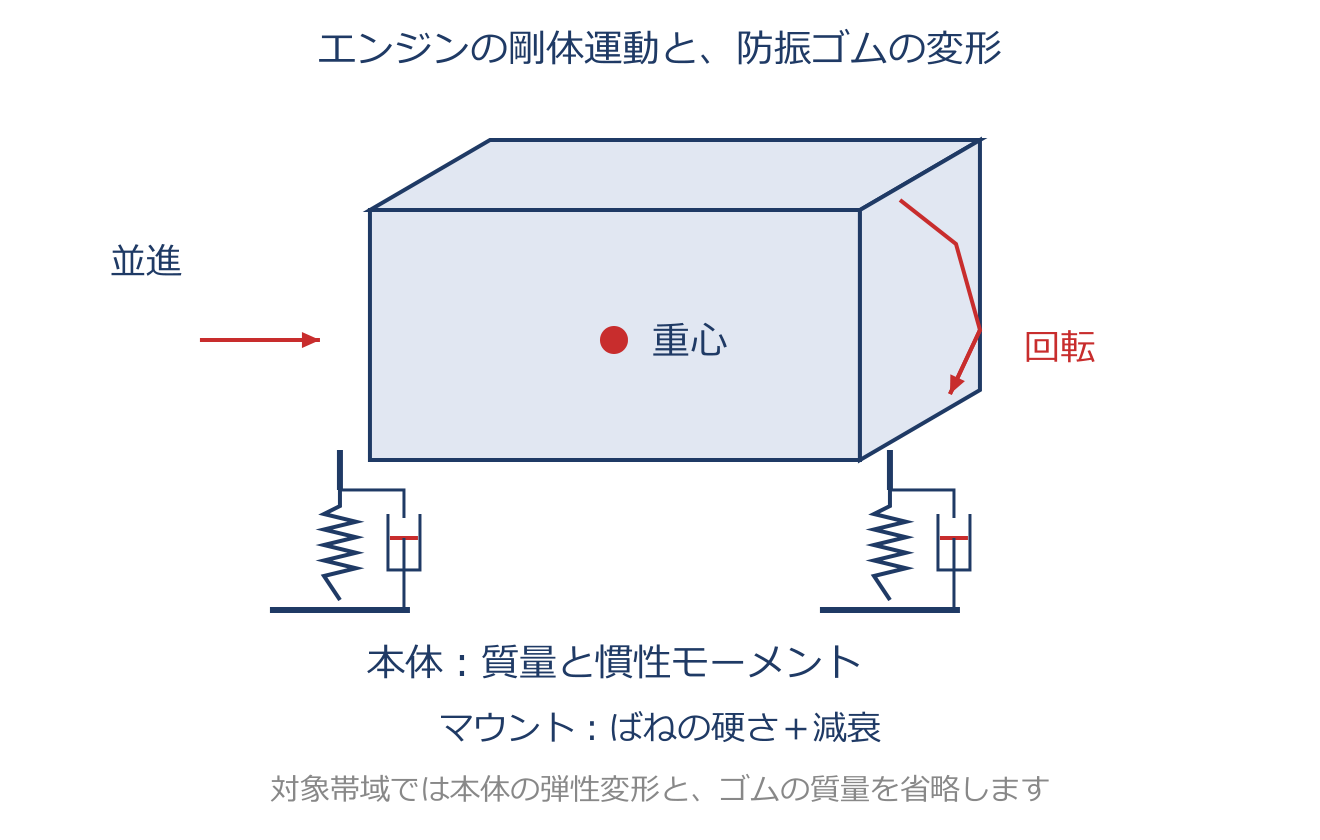
ばね要素・減衰要素のアプリ教材図
ばね要素は弾性(ばね定数)を、減衰要素は減衰(エネルギーを吸う働き)を、1本の線で表す離散的な要素です。 ゴムマウントやゴム製クッションのような防振部材は、まさに「硬さ」と「減衰」の両方で振動を抑えるのが役目なので、ばね要素と減衰要素を組にして表すのが基本です。 特性(ばね定数・減衰係数)は、実物に合うよう試験データから設定します。質量は本体に比べて小さいことが多く、省略できる場合が多くなります。 もう一つの使い道として、骨格をはり要素などで直接つなぐと結合部の剛性を過大評価してしまう場合に、あいだにばね要素を入れて局部的な柔らかさ(局部変形)を表現することもあります。「剛でも自由でもない、中間の弾性・減衰をもつつながり」を表す要素と覚えましょう。

具体例

$k=10000\,\mathrm{N/m}$、$c=100\,\mathrm{N\,s/m}$の支持を0.001 m変位・0.02 m/sの速度で動かすと、同方向に抵抗する場合の大きさは$10+2=12\,\mathrm{N}$です。

集中質量要素(質量と慣性モーメント)
集中質量要素(質量と慣性モーメント)のアプリ教材図
集中質量要素は、物体の質量と、重心まわりの 慣性モーメント(回転のしにくさ)を1点に集約して表す要素です。 着目する周波数の範囲で、ほとんど変形せず剛体とみなせる付属物や機器のモデル化に使います。細かい形を作り込むかわりに「重さの効果」だけを1点に代表させるので、モデルが軽くなります。 ここで大事なのは、並進(まっすぐ動く)運動だけでなく回転運動も考えたいときには、質量に加えて慣性モーメントも必ず与えることです。慣性モーメントは回転における質量にあたる量で、これを忘れると回転のしにくさが表せず、回転モードを正しく解けません。パワープラント(エンジン等)やラジエータのように、1つの塊として扱える重い部品は、重心に質量と慣性モーメントの両方を定義するのが定石です。小さな付属物は詳細化せず集中質量に置き換えると効率がよくなります。

具体例

同じ10 kgでも、慣性モーメントが0.2と0.8 kg m²の部品は回しにくさが4倍違います。並進の質量だけを同じにしても、回転の応答は再現できません。

結合部のモデル化(多点拘束MPC・二重節点・ナゲット部)
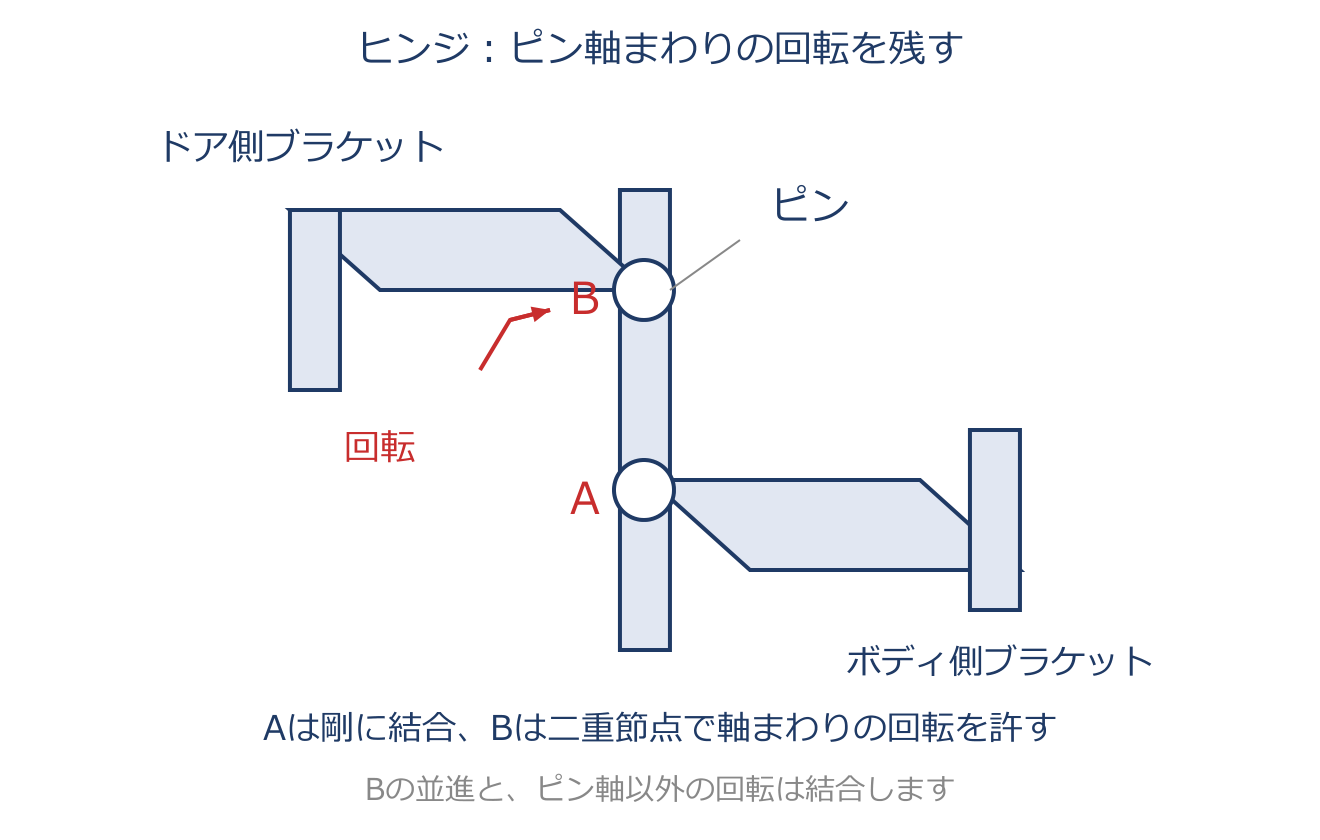
結合部のモデル化(多点拘束MPC・二重節点・ナゲット部)のアプリ教材図
部品どうしのつなぎ目(結合部)をどう表すかは、モデルの精度を左右します。 多点拘束要素(MPC)は、複数の節点の自由度を決めた関係式で結びつける要素で、たとえばスポット溶接部を「ソリッド要素+MPC」で表すのに使います。この方法なら、結合する節点の位置を溶接点に厳密にそろえなくてもよく、モデル作成が速くなります。 二重節点は、同じ位置に独立した2つの節点を置いて結合する手法で、ドアヒンジのように特定の軸まわりの回転だけを許したいときに、両節点を(回転以外は剛の)要素で結ぶのに使います。 これに対し共有節点は、隣り合う部材が同じ1つの節点を共有する従来からの一般的な結合です。 なおスポット溶接で母材が溶けて固まったナゲット部は局所的に剛性が高く、平面的な板要素だけでは表しにくいので、ソリッド要素とMPCの組合せで立体的に表すことがあります。

具体例

ドアヒンジでは同じ位置に二つの節点を置き、並進などは結び、ピン軸まわりの相対回転を残します。一つの共有節点にすると、その回転まで一緒になることがあります。

第8章 境界条件および荷重条件

境界条件(拘束条件)
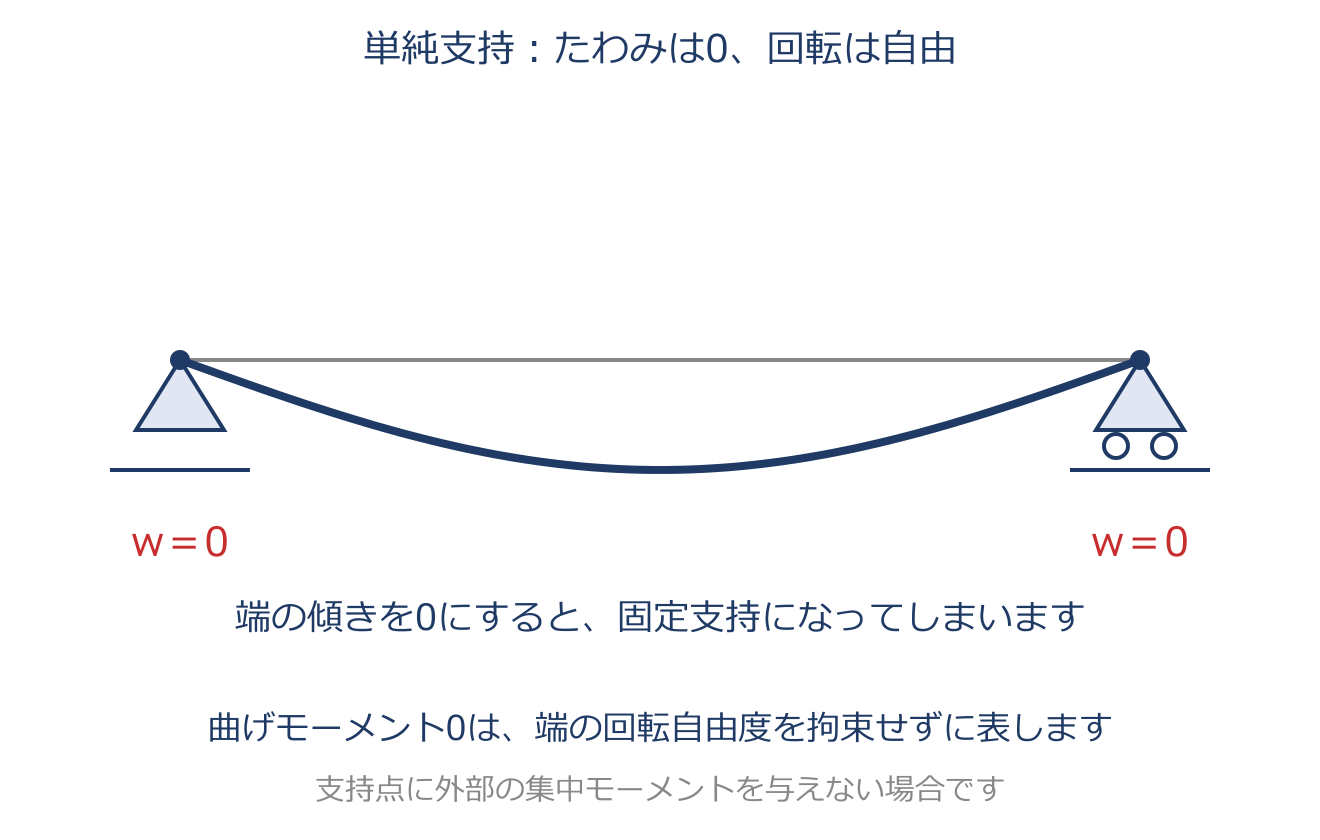
境界条件(拘束条件)のアプリ教材図
境界条件(拘束条件)とは、有限要素モデルの「どの節点の、どの方向の動きを止めるか(あるいは動きを与えるか)」という設定のことです。 実物が壁や地面にどう固定され、どこで支えられているかを、節点の自由度(並進や回転)を拘束したり、決まった変位を与えたりして表します。 ここを実物と違えてしまうと、たとえ要素や物性が正しくても解析結果は大きく狂います。固有振動数もたわみも、支え方しだいで何倍も変わるからです。 だからモデル化では、対象が現実にどう支持されているかを正しく読み取り、止めるべき方向だけを過不足なく拘束することが何より大切になります。止めすぎれば固すぎる答えになり、拘束が不足した静解析では剛体運動が残り、一意に解けないことがあります。自由支持の固有値解析では、剛体モードを含めて扱う場合もあります。この章の多くの問題は、結局「どの拘束が物理的に正しいか」を問うています。

具体例

地面に埋まった塔状構造物なら、基礎の接地位置で並進方向を拘束する、といった設定が境界条件です。

単純支持の境界条件
単純支持の境界条件のアプリ教材図
端に集中モーメントを加えない場合を考えます。単純支持とは、はりを両端でピンやローラにただ載せて支える拘束です。物理的には支持点で「たわみ(変位)は0、 曲げモーメントは0」という状態です。 ここで有限要素法ならではの大事な注意があります。節点がもつ自由度は「変位」と「傾き(回転)」ですが、単純支持では変位だけを0にし、傾き(回転自由度)は0にしてはいけません。 もし傾きまで0にすると、端が回れない=壁に埋め込んだのと同じ固定支持になってしまい、単純支持とは別物になります。曲げモーメント0という条件は「端が自由に回れる」ことと同じで、傾きを拘束しないことがそれを表しています。だから単純支持は『変位だけ拘束、回転は自由』と覚えましょう。両端の節点で $w=0$ とし、傾き $w'$ は拘束しないのが正しい与え方です。

具体例

はりの両端節点でたわみ $w_1=w_{n+1}=0$ とし、傾き $w'$ は拘束しません。これが単純支持の正しい与え方です。

固定支持・埋め込み拘束
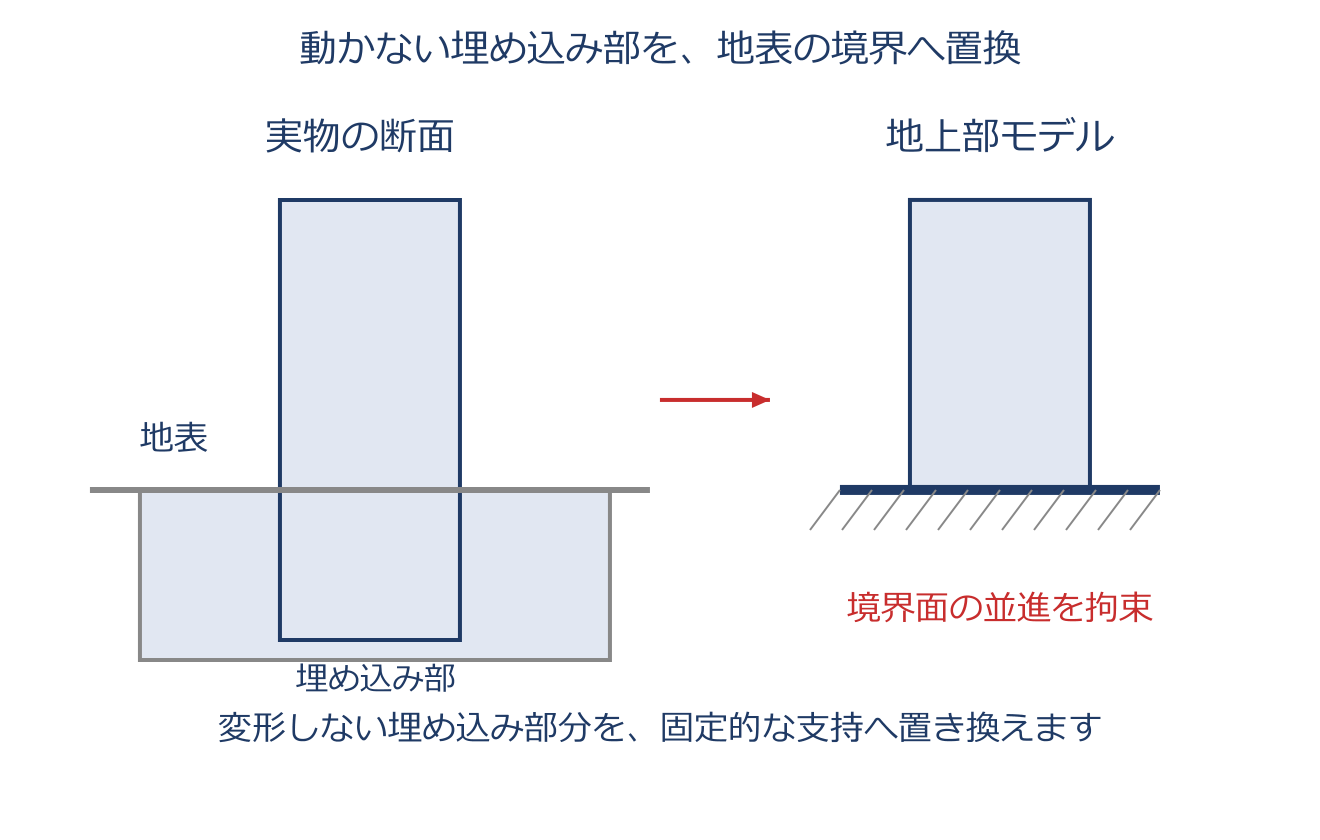
固定支持・埋め込み拘束のアプリ教材図
固定支持は、支持部分が基礎に対して動かないようにする境界条件です。はりの曲げモデルでは根元のたわみと回転角を0にします。回転自由度もある構造要素では、必要な回転も拘束します。 一方、通常のソリッド節点は並進3自由度であり、存在しない回転自由度を指定しません。広がりのある固定面の並進を止めることで、物体全体の回転も止められます。 埋め込み部がほとんど変形しない本章の塔状構造では、地表で切り出し、境界の基礎に対する相対並進を拘束します。基礎そのものの地震動は、別途入力として与えます。

具体例

原子炉格納容器の下部がコンクリートに埋まって変形しない場合、接地位置までモデル化し並進方向を拘束します。

対称面による1/2モデル化と面外拘束
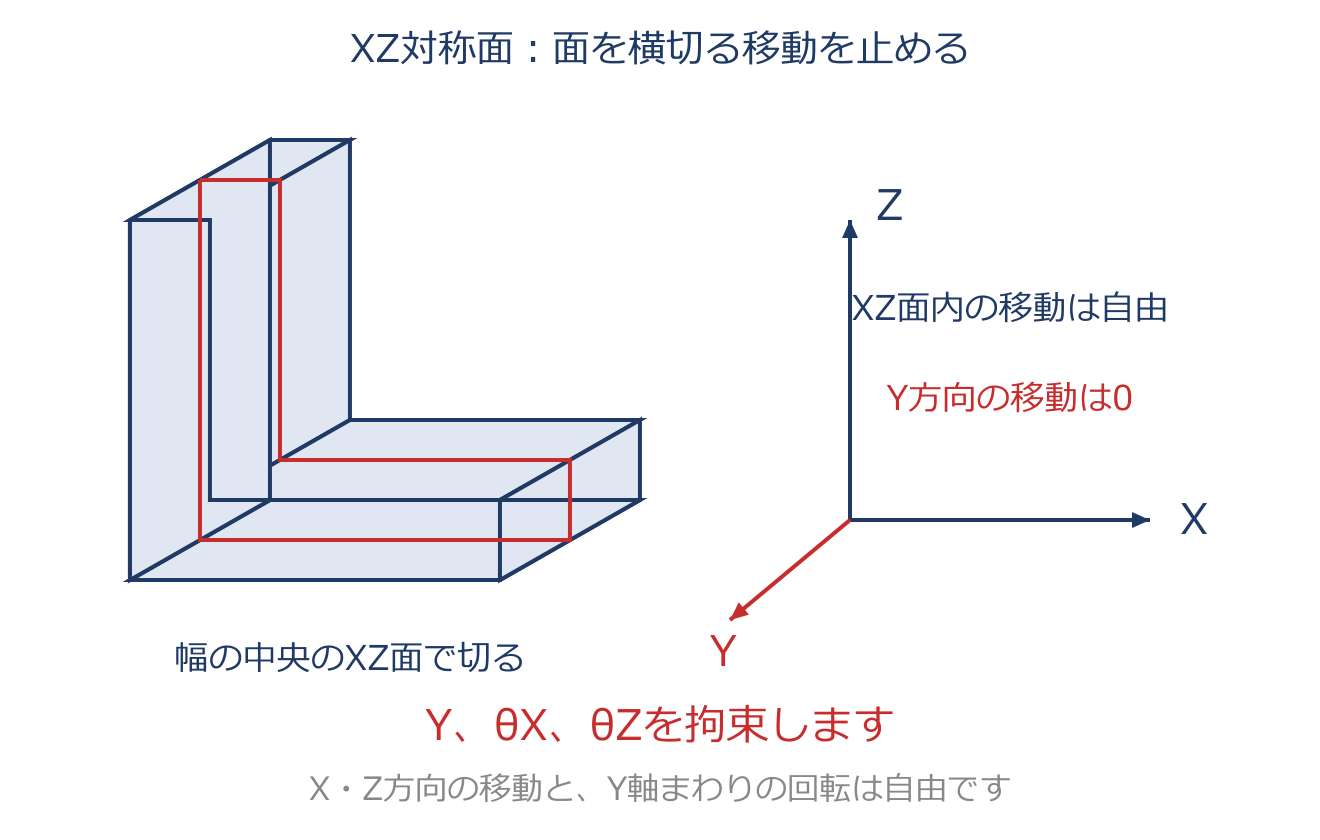
対称面による1/2モデル化と面外拘束のアプリ教材図
形状も荷重も、ある面を境に左右そっくり(鏡面対称)なら、半分だけをモデル化して計算量を半減できます。これが1/2モデル化で、切断した対称面には対称境界条件を与えます。 考え方の芯はこうです——鏡のように左右が対称に変形するなら、対称面の上にある点は面を突き抜ける(面から離れる・めり込む)向きには動けません。この対称面に垂直な動きを考え、対称面ではこの面外方向の並進を0に拘束します。 さらに、回転自由度があれば対称面内の軸まわりの回転も拘束します。 逆に、面内の並進と、面に垂直な軸まわりの回転は許します。面外拘束を忘れると左右対称が成立せず、半分モデルが正しい全体を表さなくなるので要注意です。対称を使えば節点数が減り、計算が速く軽くなります。

具体例

XZ面を対称面とする1/2モデルでは、面外のY方向並進とX軸・Z軸まわりの回転を拘束し、他は自由にします。

並進・回転の自由度と拘束
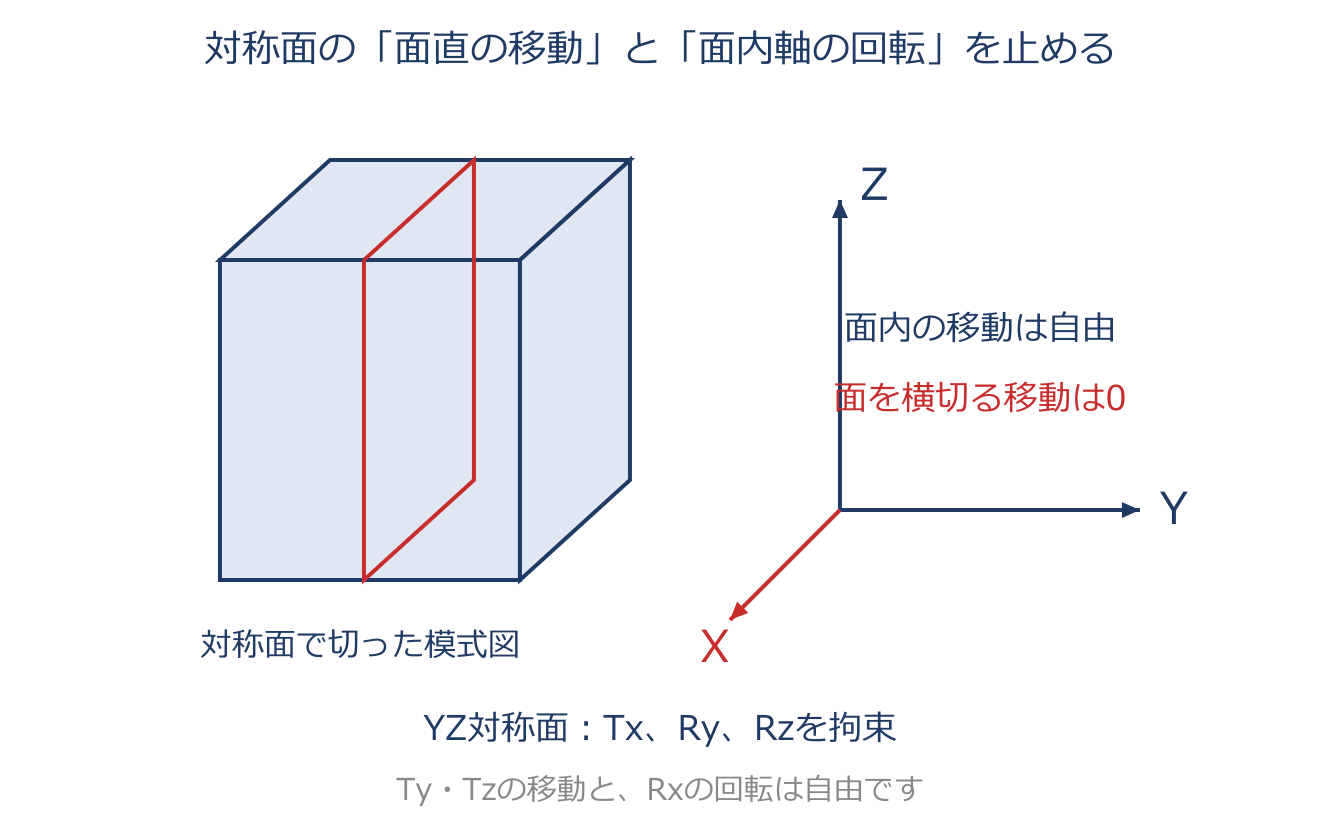
並進・回転の自由度と拘束のアプリ教材図
本章の並進・回転を扱う構造モデルでは、節点に6自由度を与える場合があります。通常のソリッド節点は並進3自由度です。 内訳はX・Y・Z方向にまっすぐ動く並進が3つと、各軸まわりに回る回転が3つです。 境界条件とは、このうちどれを止める(拘束する)か、どれを自由にするかを1つずつ指定する作業です。並進拘束はその方向に動かさないこと、回転拘束はその軸まわりに回らないことを意味します。単純支持・固定支持・対称条件といった一見ばらばらの拘束も、突き詰めればすべて「この6自由度のうちどれを0にするか」の組合せで表せます。 たとえば固定支持は6つ全部を拘束、本章のはり曲げの単純支持はたわみだけを拘束して回転は自由、対称面は面外並進と対称を崩す回転だけを拘束、というように整理できます。拘束を記号で書くときは、並進を $T_x,T_y,T_z$、回転を $R_x,R_y,R_z$ のように表します。

具体例

$T_x,R_y,R_z$ を拘束(X並進とY・Z軸まわり回転を止める)、残りは自由、のように6自由度の組合せで指定します。

地震応答解析と固有値解析の使い分け(卓越振動数)
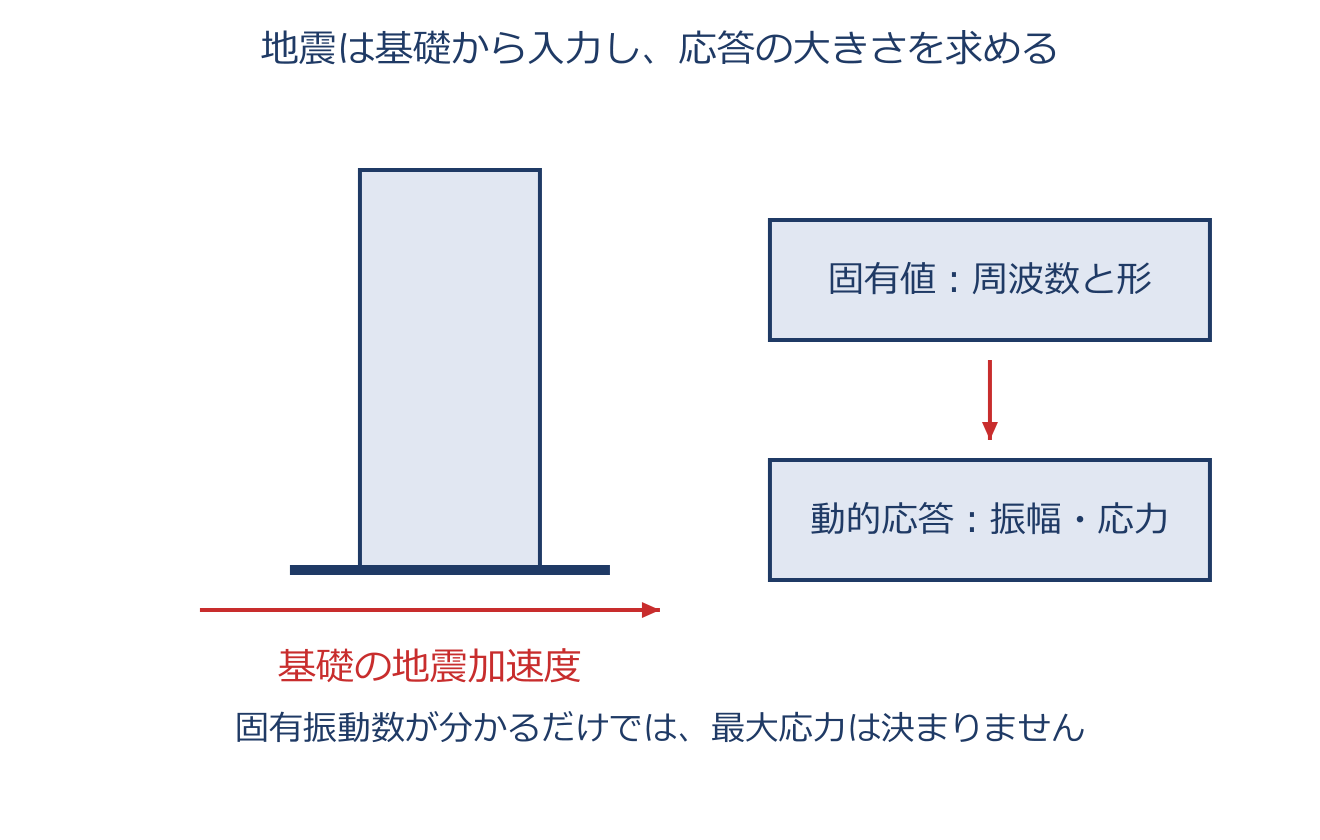
地震応答解析と固有値解析の使い分け(卓越振動数)のアプリ教材図
地震応答解析は、地面の揺れ(加速度)を入力して構造物の応答(変位や応力)を求める解析です。大事な点が2つあります。 第一に、地震動は構造物の「基礎(接地部)」から入ってくるので、加速度は重心や先端ではなく基礎に入力します。 第二に、揺れの時間変化を評価するのだから、時間変化のない静解析ではなく動的応答解析を行う必要があります。 ここで固有値解析との役割分担を押さえておきましょう。固有値解析は、固有振動数と揺れ方(振動形状)、つまり「どの周波数で共振しそうか」を見積もるのに向きますが、実際にどれだけ揺れるか(振幅)までは出せません。 地震動には卓越振動数(エネルギーが大きく揺れを支配する周波数)があり、構造物の固有振動数がその範囲に入ると共振して大きく揺れ、破損の原因になります。だから、まず固有値解析で共振の危険を調べ、実際の揺れの大きさは基礎加振の動的応答解析で求める、と使い分けます。

具体例

地震の卓越振動数の範囲に固有振動数があるかを固有値解析で確認し、実際の揺れは基礎加振の動的応答解析で評価します。

過渡応答解析(自由振動の初期値問題)
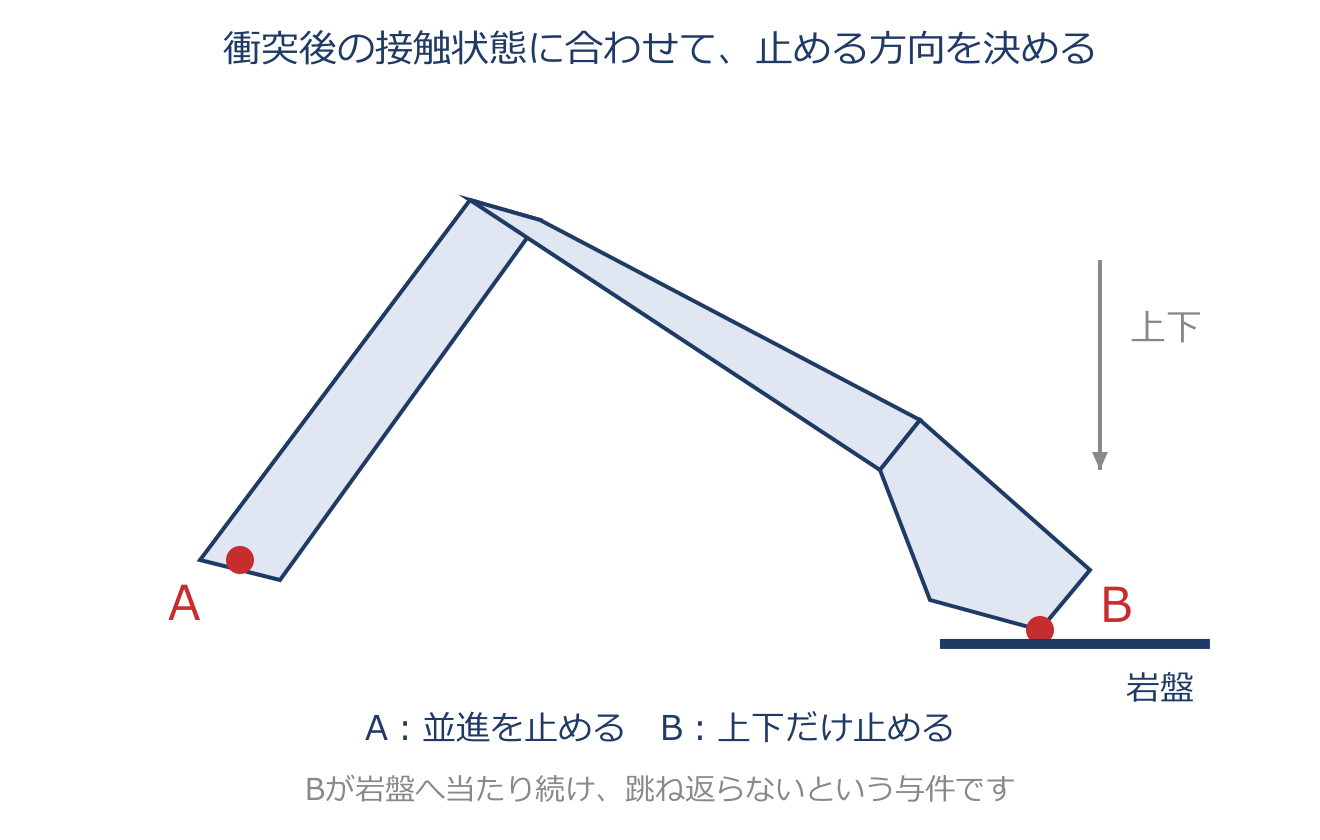
過渡応答解析(自由振動の初期値問題)のアプリ教材図
過渡応答解析は、衝突などで瞬間的に状態が変わった後、構造がどう揺れていくかを時間を追って計算する解析です。 たとえば物体が ぶつかった直後は、各部に速度が与えられます。その衝突直後の速度分布を初期条件(初期値)として、以後の自由振動を時刻歴(時々刻々の値)で追うのが典型です。 ここで鍵になるのが、衝突後の接触状態に合わせて境界条件を正しく設定することです。ぶつかった相手から離れて跳ね返るのか、くっついたまま押しつけられるのかで、止めるべき方向が変わります。たとえば刃先が跳ね返らず相手に押しつけられる前提なら、その接触方向の動きだけを止め、接線方向には動けるようにします。初期の速度(あるいは変位)を与えて、その後の揺れの減衰や振幅の変化を追うのが過渡応答解析の狙いです。

具体例

油圧ショベルの刃先が岩盤に衝突した後、刃先が跳ね返らない前提で上下方向のみ拘束し、過渡応答を解きます。

ランダム振動とPSD・RMS値
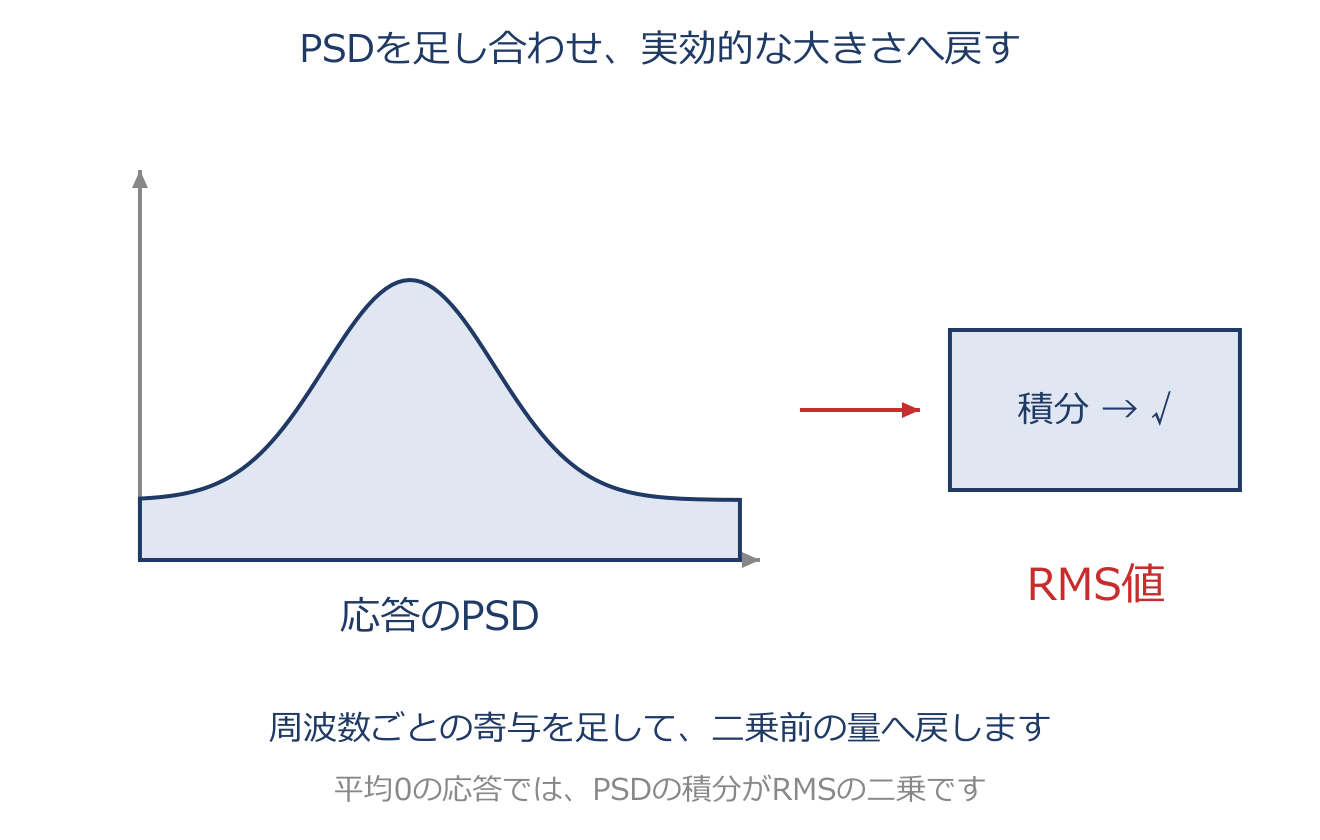
ランダム振動とPSD・RMS値のアプリ教材図
$x_{\mathrm{RMS}}=\sqrt{\int_0^\infty S_x(f)\,df}$
不規則な振動を、周波数ごとの二乗平均の分布で表すのがパワースペクトル密度PSDです。本章では平均0の定常な振動と、正の周波数側に全体をまとめた片側PSDを扱います。 PSDは振幅そのものではありません。例えば加速度なら単位は$(\mathrm{m/s^2})^2/\mathrm{Hz}$です。周波数で積分すると二乗平均になり、その平方根がRMS値です。平均が0でなければ平均値の二乗も含めます。 一つのPSDだけから各時刻の波形や位相は決まりません。変位・速度・加速度のPSDは$S_v=\omega^2S_x$、$S_a=\omega^4S_x$で関係します。物理量と単位が異なるため、数値の大きさだけを同じ尺度で比べません。

具体例

加速度の片側PSDが10〜30 Hzで一定の$0.04\,(\mathrm{m/s^2})^2/\mathrm{Hz}$、その他は0なら、面積は$0.04\times20=0.8\,(\mathrm{m/s^2})^2$です。RMSは$\sqrt{0.8}\approx0.894\,\mathrm{m/s^2}$です。

第9章 数値計算法の基礎

反復法(線形反復法・共役勾配法)
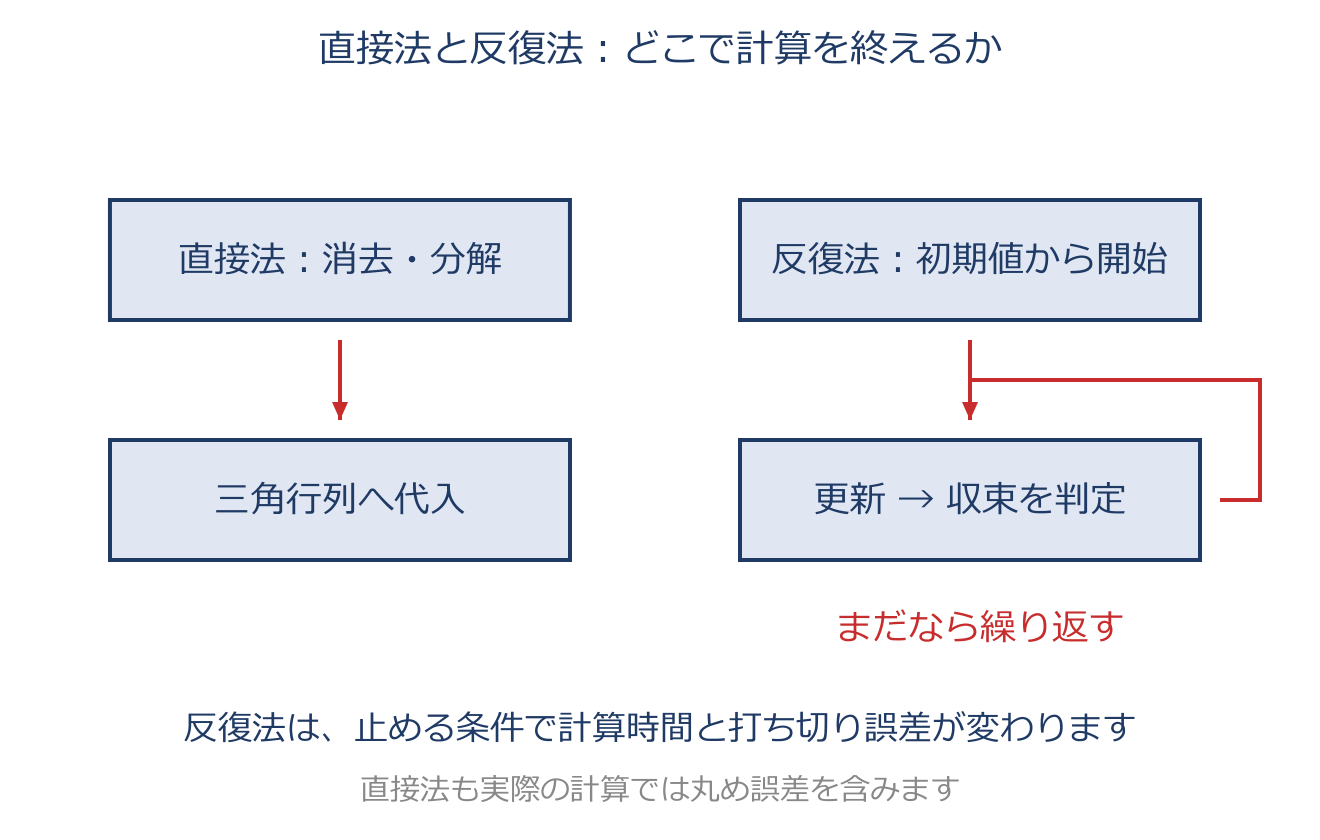
反復法(線形反復法・共役勾配法)のアプリ教材図
ヤコビ法、ガウス・ザイデル法、SOR法は、前の近似値から次の近似値を作ります。共役勾配法(CG法)は、探索方向を選びながら解へ近づく方法で、標準形では係数行列が対称正定値であることが条件です。 現在の近似解を $\{x^{(k)}\}$ とすると、残差は $\{r^{(k)}\}=\{b\}-[A]\{x^{(k)}\}$ です。これは式の左右がどれだけずれているかを表し、十分小さくなったら反復を止めます。残差と、真の解からの誤差は別の量です。条件の悪い行列では、小さい残差だけで高精度と判断できません。 収束の速さや成否は、行列の性質、解法、前処理、許容誤差に左右されます。前処理は同じ解を求めやすい形へ式を整える工夫です。疎行列を効率よく扱えますが、どの行列でも必ず速く収束するわけではありません。

具体例

$2x=6$ に対して近似値が $x=2.9$ なら残差は $6-2\times2.9=0.2$ です。$x=2.99$ なら残差は0.02となり、式のずれが小さくなっています。

その他の数値積分(シンプソン・ガウス・スプライン)
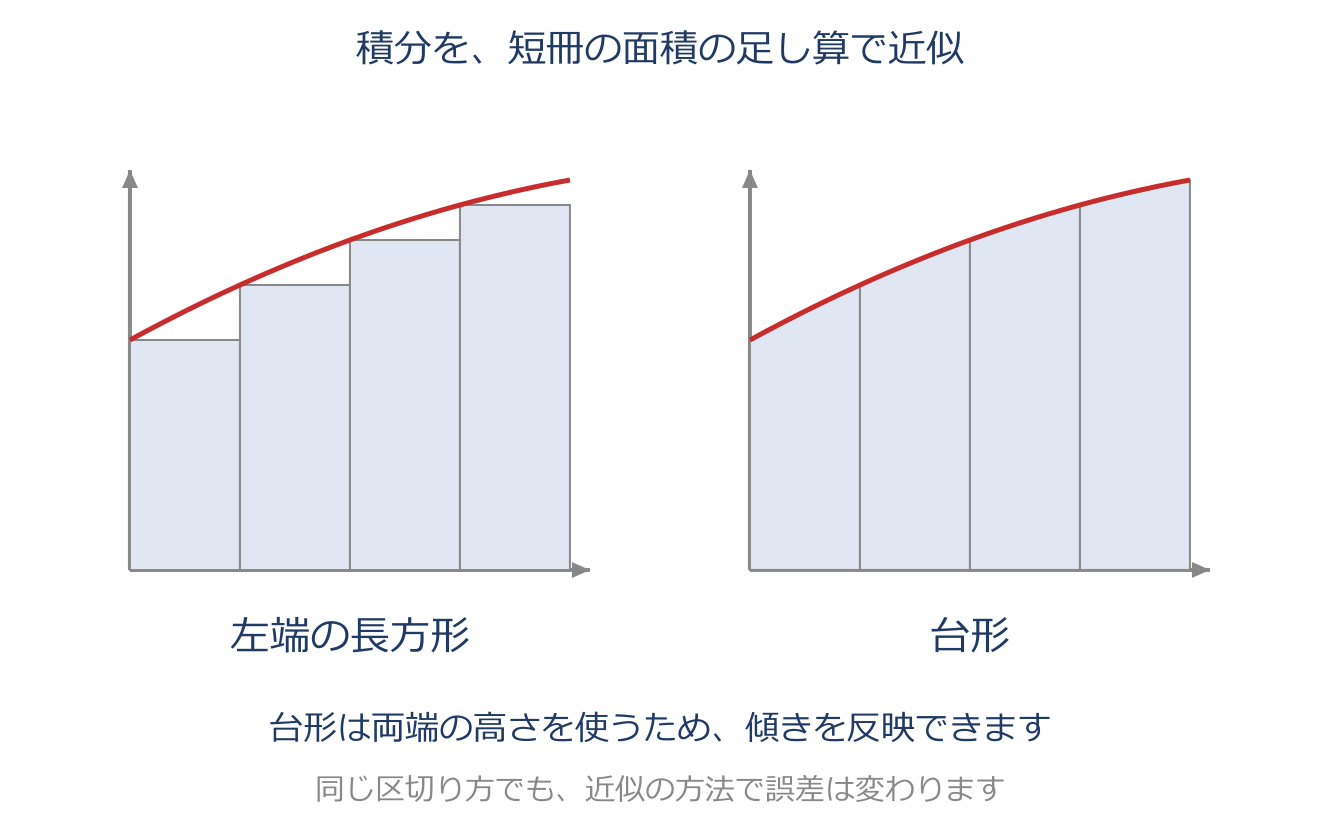
その他の数値積分(シンプソン・ガウス・スプライン)のアプリ教材図
シンプソン公式は、等間隔の3点を通る放物線で関数を近似します。点の間隔をhとすると、2区間分の積分は $h(f_0+4f_1+f_2)/3$ です。中央の値を4倍して足すことが特徴です。 ガウス・ルジャンドル積分は、積分点と重みを選んで多項式を効率よく積分します。区間−1から1のn点公式は、次数 $2n-1$ 以下の多項式を厳密に積分できます。一般の関数では近似であり、点数だけで精度は保証されません。 3次スプラインを使う方法では、データ間を滑らかにつながる3次式で補間し、各区間を積分します。データの性質と必要な精度に応じて方法を選びます。

具体例

$x^2$ の0から1までの積分で、0、0.5、1の3点を使います。$h=0.5$ なので $0.5(0+4\times0.25+1)/3=1/3$。放物線そのものなので厳密値と一致します。

固有値解析法の分類と求まる固有値の個数
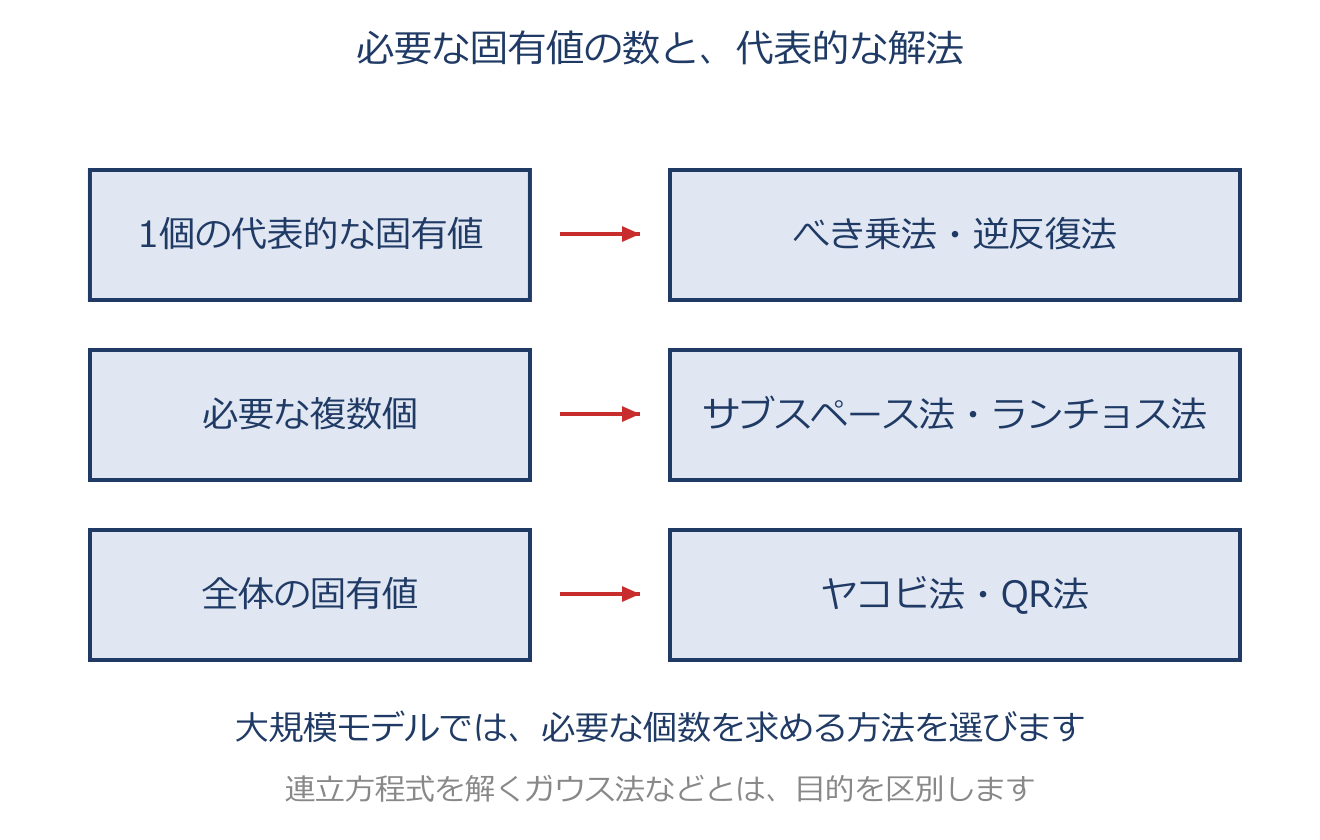
固有値解析法の分類と求まる固有値の個数のアプリ教材図
繰返し法には、べき乗法、逆反復法、サブスペース法、ランチョス法があります。べき乗法は最大絶対値の1組、シフトなしの逆反復法は最小絶対値の1組を狙います。サブスペース法やランチョス法は、大規模な疎行列から必要な低次の複数組を求める場合に使われます。 相似変換に基づく方法には、ヤコビ法、QR法などがあります。固有値を変えずに行列の形を整えて読み取ります。実対称行列に対するハウスホルダー変換は三重対角化の前処理であり、それだけで固有値計算が完了するわけではありません。後段の解法と組み合わせます。 代数的方法では、特性方程式やスツルムの性質を使います。スツルム法は区間内の固有値の個数を調べることなどに利用します。なお、ガウス消去法は連立方程式の解法です。固有値計算の内部で利用されても、同じ分類名にはしません。

具体例

100万自由度のモデルで最初の10モードだけ知りたいなら、全固有値を求めるより、必要な複数組を取り出す方法が候補になります。規模が小さく全体が必要なら、QR法なども候補です。

時刻歴応答解析(時間積分法)
時刻歴応答解析(時間積分法)のアプリ教材図
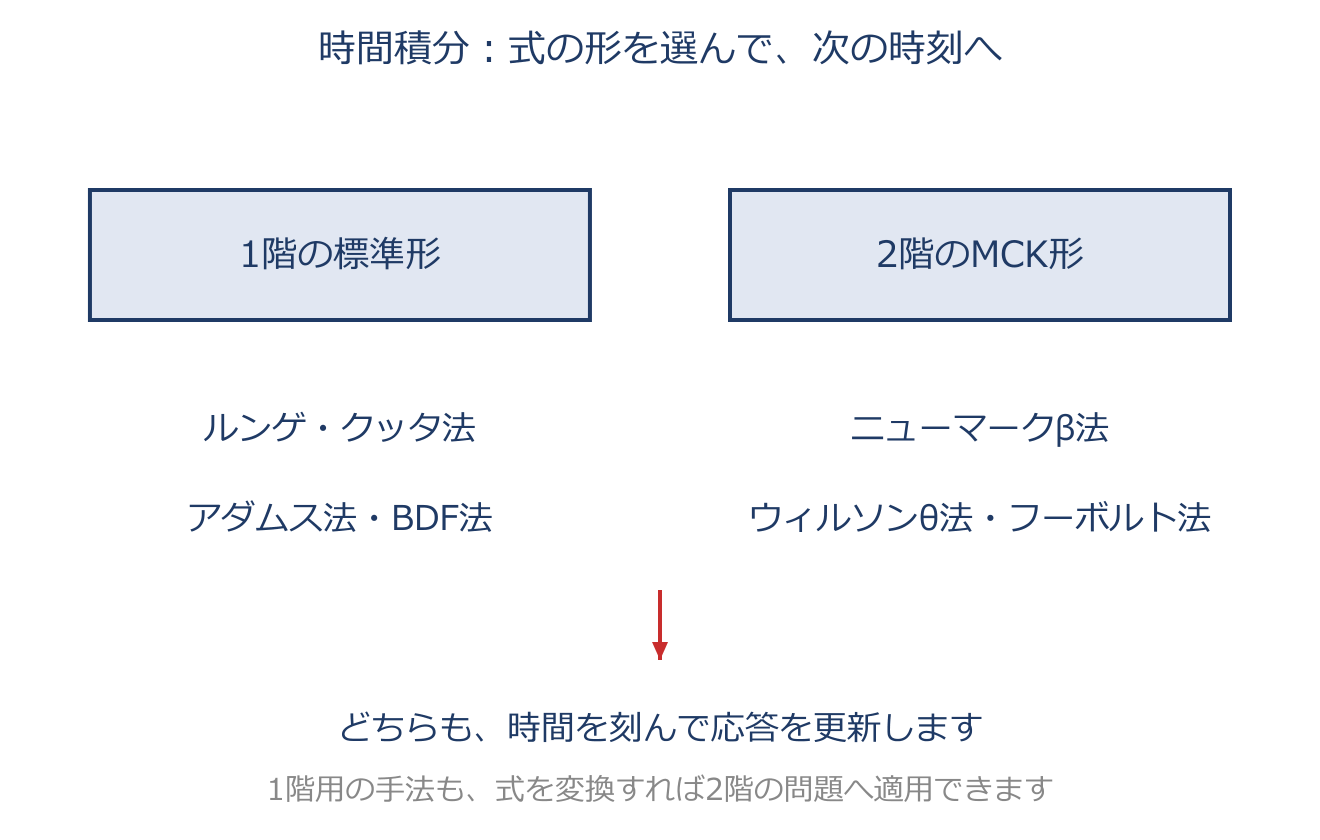
外力の時間変化と初期変位・初期速度を与え、刻み幅Δtごとに運動方程式を解き進めます。地震や衝撃のように、途中の最大値や時間変化を知りたい場合に使います。 状態空間の1階の式にはルンゲ・クッタ法、アダムス法、BDF法などがあります。2階の運動方程式を直接扱う代表はニューマークβ法、ウィルソンθ法、フーボルト法です。フーボルト法とHHT法は別の方法です。 計算が発散しない「安定性」と、波形を正確に追える「精度」は別です。無条件安定の条件を満たす方法でも、大きすぎる刻みでは位相や振幅を正しく再現できません。ウィルソンθ法などの数値減衰が、高次の応答を抑える点にも注意します。

具体例

周期0.1秒の振動を追うとき、Δt=0.05秒では1周期を2刻みでしか表せません。Δt=0.005秒なら20刻みです。必要な精度は、さらに刻みを小さくして結果の変化を確かめて判断します。

陰解法と陽解法
陰解法と陽解法のアプリ教材図
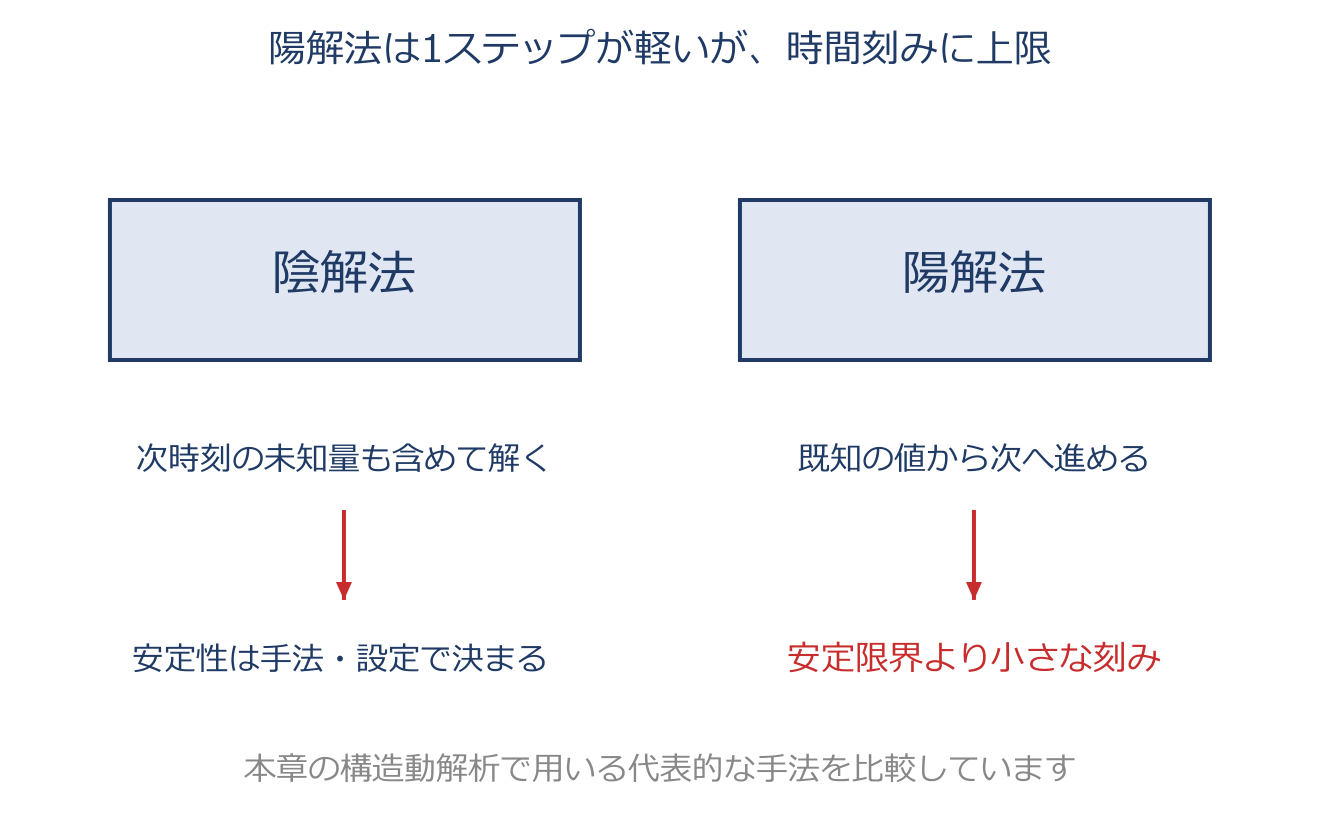
陰解法では、次の時刻の未知の変位などを含む連立方程式を解きます。1段階の負担はありますが、方法とパラメータの条件によっては、線形問題で無条件安定にできます。ただし大きい刻みで正確になるとは限りません。 構造解析の陽解法では、集中質量のような対角質量行列を使うと、各自由度の加速度を個別に計算でき、1段階を軽くできます。非対角の質量行列なら質量に関する連立計算が必要な場合もあるため、「陽解法はどんな場合も連立方程式不要」とは言い切れません。 陽解法は衝突などに使われますが、安定のため小さな刻みが必要です。例えば非減衰の線形系を中央差分法で解く場合、最高角振動数をωmaxとして、安定限界の目安は $\Delta t\le2/\omega_{\max}$ です。実務では限界より余裕を持たせます。

具体例

$\omega_{\max}=1000\,\mathrm{rad/s}$ なら、中央差分法の安定限界は $2/1000=0.002\,\mathrm{s}$ です。0.001秒はこの限界より小さいですが、精度については別に確認します。

FFT(高速フーリエ変換)と誤差
FFT(高速フーリエ変換)と誤差のアプリ教材図
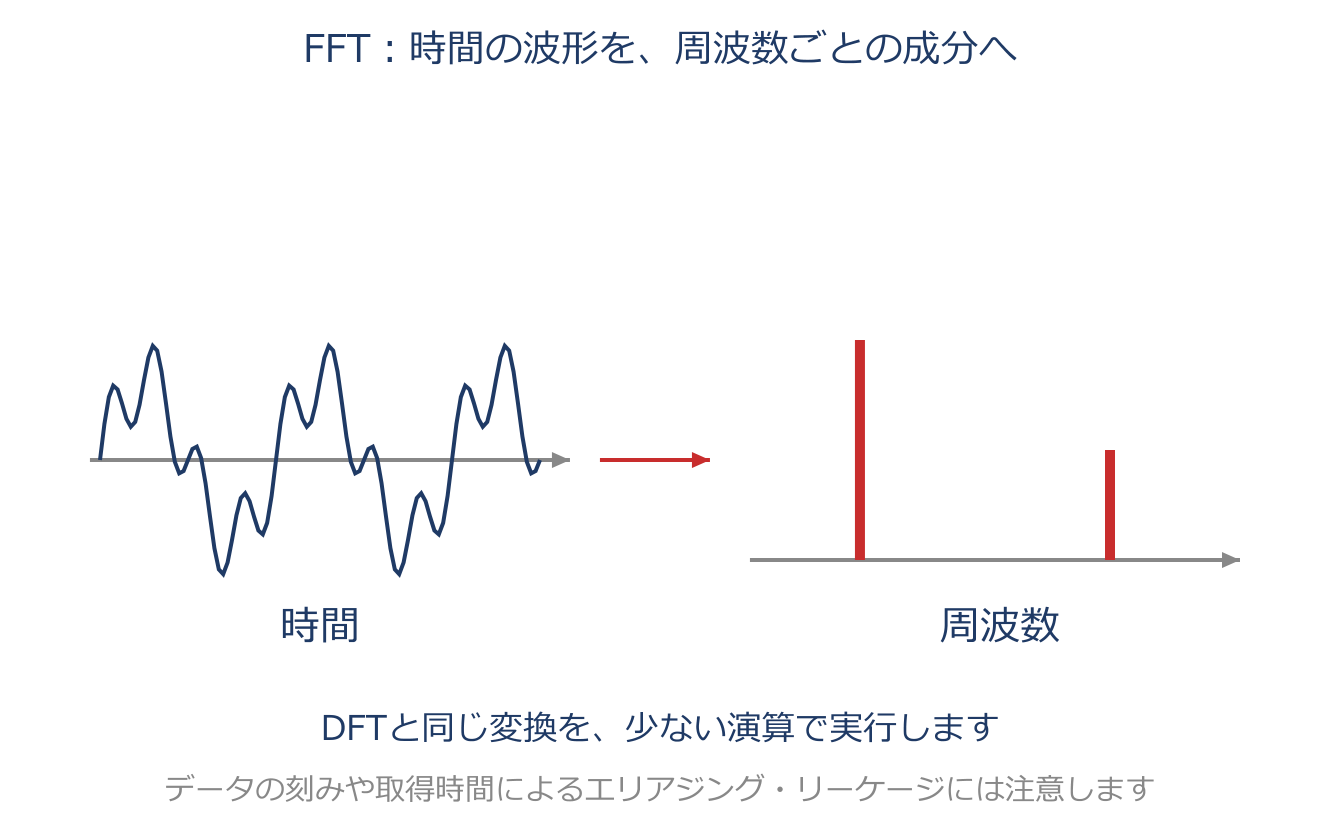
FFTはDFTとは別の物理量を求めるものではありません。同じ離散フーリエ変換を効率よく計算します。複素データや2次元データにも使えます。 エリアジングは、サンプリングが不足して高い周波数が低い周波数に見える現象です。測定対象に合わせたサンプリングと、不要な高周波成分を除くフィルタが必要です。 リーケージは、有限時間で切り出した波形の端が周期的につながらないなどの理由で、スペクトルが周辺へ広がる現象です。窓関数や測定時間を検討します。これらはFFTの高速化そのものが生む誤差ではなく、主にデータ取得と有限区間の扱いに関係します。

具体例

1000 Hzで標本化した700 Hzの正弦波は、300 Hzの信号と区別できなくなります。また記録時間が2秒ならFFTの周波数刻みは $\Delta f=1/2=0.5\,\mathrm{Hz}$ です。

第10章 ポスト処理の基礎

ポスト処理の役割と妥当性確認
ポスト処理の役割と妥当性確認のアプリ教材図
ポスト処理(ポストプロセッシング)とは、解析ソフトがはき出した膨大な数値(変位・応力・固有振動数・応答など)を、人が理解し評価できる形に整理・可視化し、設計の判断や対策に結びつける作業のことです。コンター図やモードアニメーション、グラフ化で結果を『見える化』し、どこが危ないか・どこを直せばよいかを読み取ります。 ただ色をつけて眺めるだけでは足りません。最後に欠かせないのが妥当性確認で、出てきた結果が物理的におかしくないかを必ず点検します。 単位は合っているか、応力や変位の桁(オーダー)は常識的な範囲か、境界条件や荷重の入れ間違いで異常値が出ていないかを、手計算の概算や経験値と照らし合わせます。ソフトの数字を鵜呑みにせず『この値は妥当か』と一度疑う習慣こそが、重大な設計ミスを未然に防ぎます。 きれいな図を作ることがゴールではなく、正しく解釈し確かめるところまでがポスト処理だと押さえておきましょう。

具体例

配管Aの最大変位が2秒、配管Bが3秒で生じる場合、2秒時点の図だけではBの最大値を見落とします。各点の時刻歴から、それぞれの最大値を取り出します。

モード形状(振動モード)とスケーリング
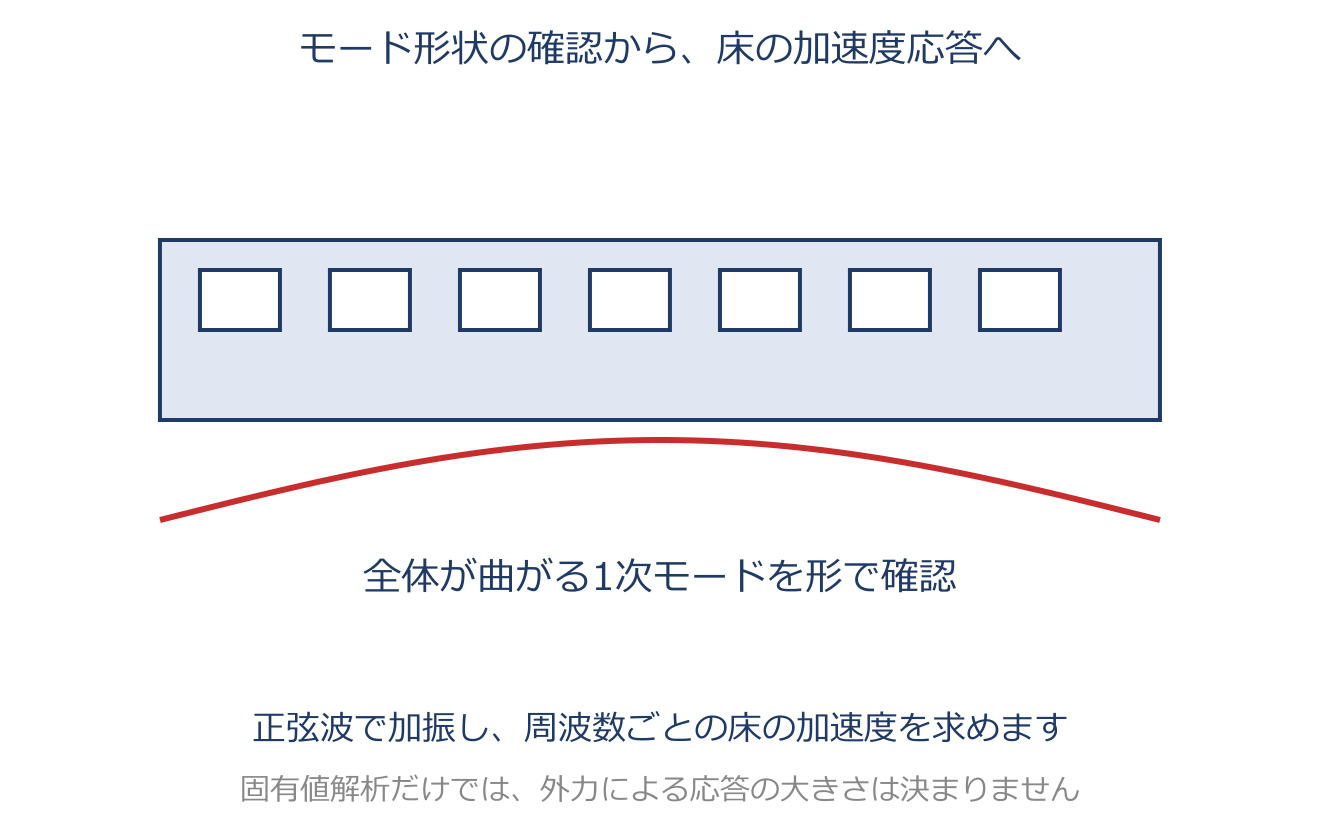
モード形状(振動モード)とスケーリングのアプリ教材図
ある固有振動数で構造がどんなふうに揺れるか、その揺れ方の分布を表したのがモード形状です。各点がどちら向きにどれだけ動くかを図示すると、大きく動く『腹』と、ほとんど動かない『節』が見え、共振時に危ない部位や対策を打つべき部位が分かります。 固有振動数に対応したモード形状があります。対称な構造などでは、同じ固有振動数に複数の独立なモードが対応する場合もあります(モードの順番と形の関係は、形状や支持条件によって異なります)。 ここで必ず押さえたいのが、モード形状が示すのは各点の変位の『比(相対的な大きさ)』だけで、変位の絶対値には物理的な意味がないという点です。固有ベクトルは何倍しても同じモードを表すので、表示のたびに最大変位が1になるように、あるいはモード質量が1になるように正規化(スケーリング)して描きます。 だから『モード変位の絶対値〔mm〕がそのまま実際の揺れ幅』と読むのは誤りです。読むべきは『どこがどの向きに大きく動くか』という相対関係です。

具体例

節点の値が $[1,2,-1]$ のモードと $[5,10,-5]$ のモードは同じ形です。負の符号は逆向きに動くことを示します。実際のmm単位の振幅は、荷重と減衰を含む応答解析で求めます。

離調(固有振動数のずらし)
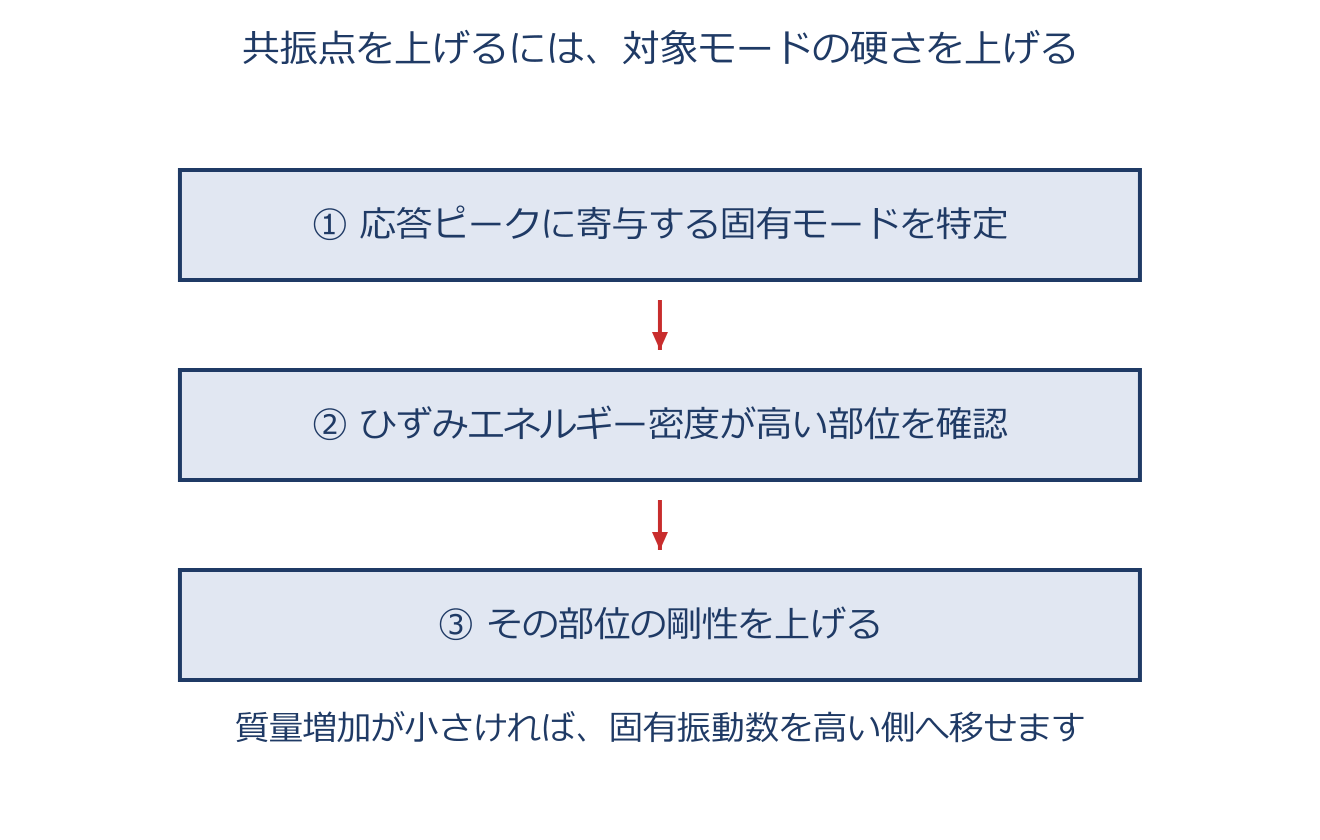
離調(固有振動数のずらし)のアプリ教材図
運転中に加わる周波数(モーターやポンプの回転数など)と、構造の固有振動数がぴったり一致すると、共振して揺れが極端に大きくなり、破損や騒音の原因になります。これを避けるために、構造の固有振動数を運転周波数の帯域からわざとずらしておく対策を離調といいます。 やり方は固有振動数の式 $f=\dfrac{1}{2\pi}\sqrt{k/m}$ の通りで、剛性 $k$ を変える・質量 $m$ を変える・形状を変えることで固有振動数を上げ下げし、加振周波数と重ならないようにします。ここで効くのが、先に学んだエネルギー密度です。 むやみに全体を重くしたり補強したりしても狙った分だけ動くとは限らないので、ひずみエネルギー密度が高い部位(剛性が効く)や運動エネルギー密度が高い部位(質量が効く)を選んで手を入れます。そうすれば少ない変更で効率よく固有振動数をずらせます。

具体例

加振が20 Hz、固有振動数が18 Hzなら、少し剛性を上げて20 Hzへ近づけると逆効果です。質量一定で12 Hzへ下げるなら、等価剛性比は $(12/18)^2\approx0.444$ です。強度や変位も含めて対策を選びます。

周波数応答関数(FRF)と共振・反共振
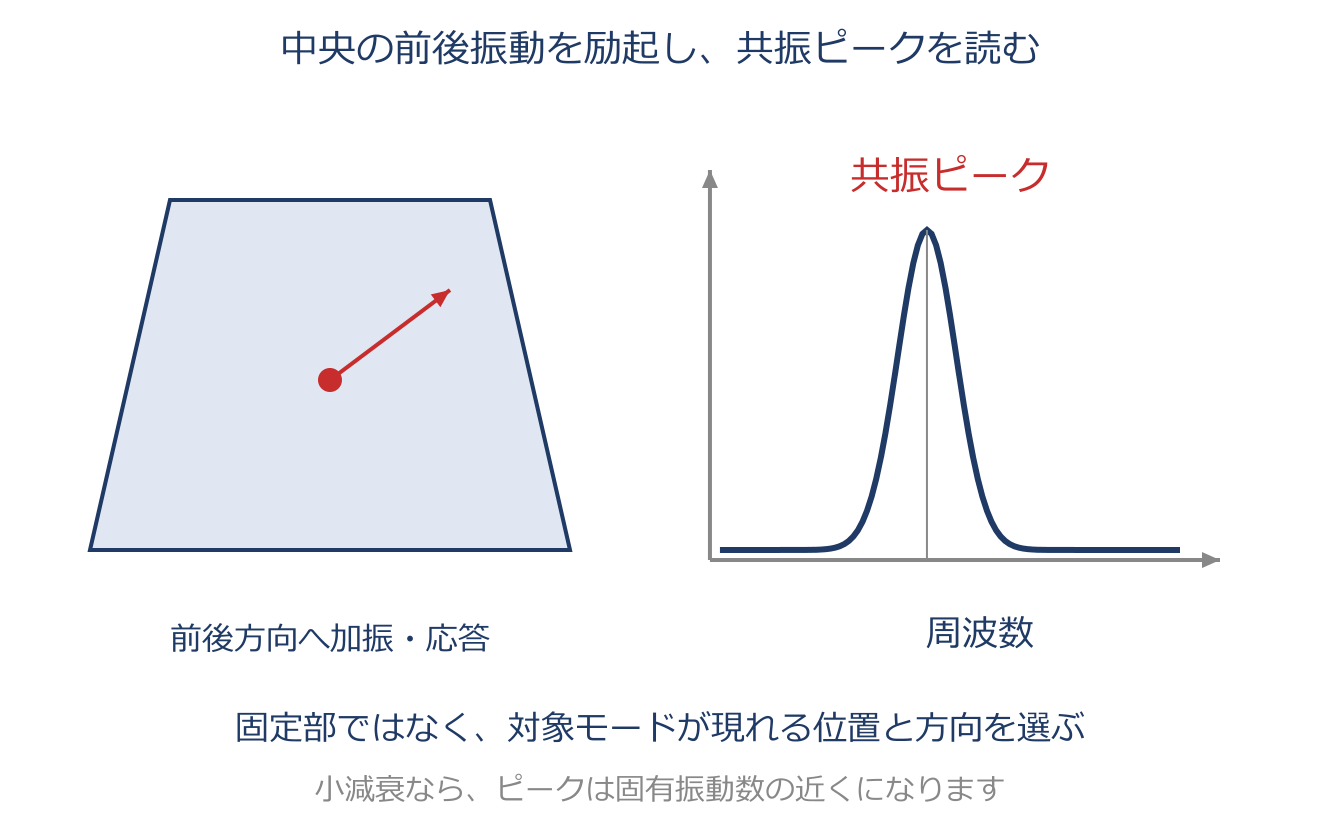
周波数応答関数(FRF)と共振・反共振のアプリ教材図
加振する周波数を変えながら、『入力(力)に対して出力(変位・速度・加速度)がどれだけ・どんな位相で応答するか』を周波数ごとにまとめた関数が周波数応答関数(FRF)です。横軸を周波数、縦軸を応答の大きさ(と位相)にしてグラフを描くと、構造の振動特性がひと目で読めます。 特徴的なのが山と谷です。共振点は、加振周波数が固有振動数に近付いて応答が大きくなる周波数で、鋭いピーク(山)として現れます。 減衰が小さいほど山は高く鋭くなり、破損や騒音につながります。反共振点は逆に、ある点の応答がほとんど0になる(谷になる)周波数で、複数モードの応答が互いに打ち消し合って起こります。 山と山の間の深い谷として現れ、加振点と応答点の位置関係で現れ方が変わります。『ここは揺らしても動きにくい』周波数なので防振点の設計に使えます。 ポスト処理では運転周波数の近くに共振点がないかを確認し、あれば離調や減衰付加で対策します。

具体例

同じ構造でも、モードの節を加振するとその山が目立たない場合があります。山が見えないことと、その固有モードが存在しないことを区別します。

エネルギー密度の等高線表示
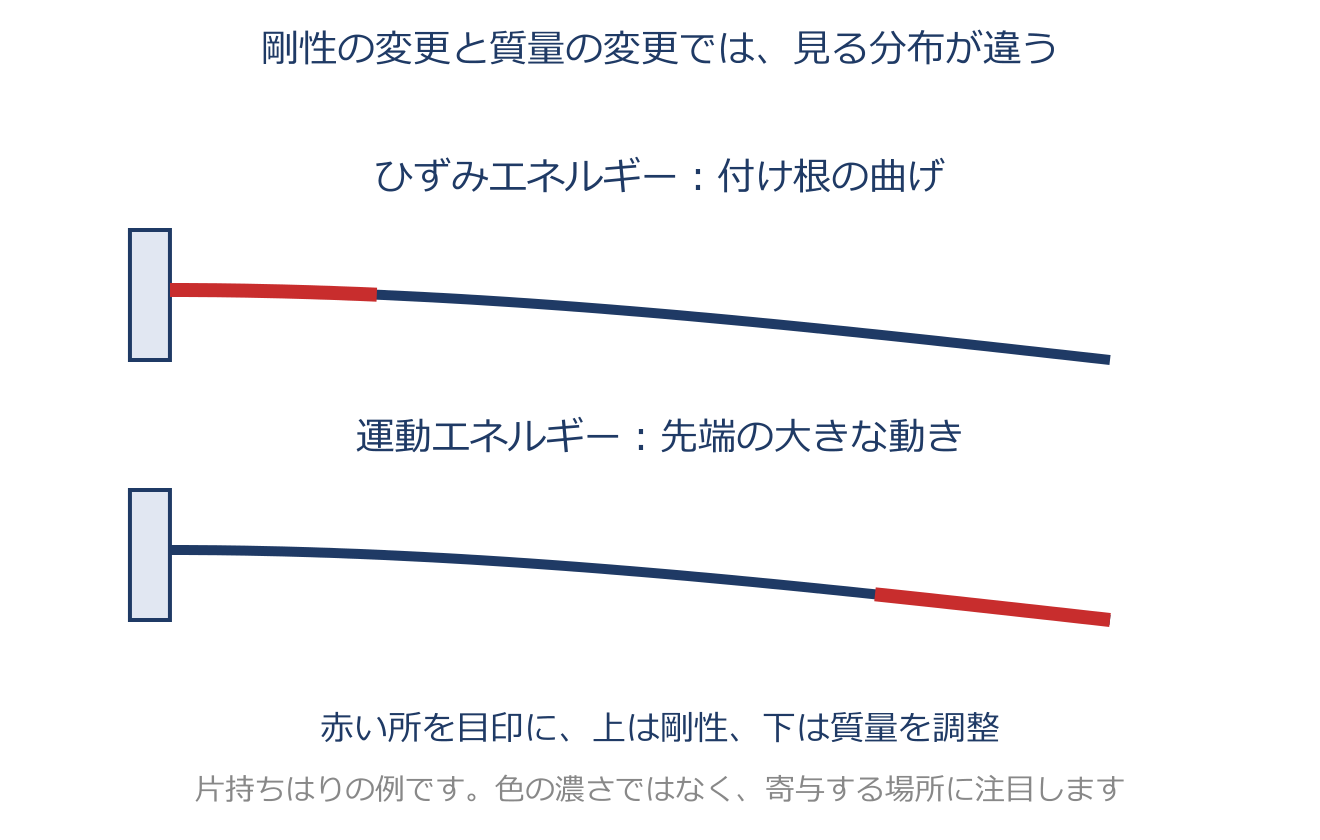
エネルギー密度の等高線表示のアプリ教材図
等高線表示は、同じ値をもつ場所を線で結び、分布を見やすくする方法です。対象モードのひずみエネルギー密度を表示すれば剛性が効く部位、運動エネルギー密度を表示すれば質量が効く部位を探せます。 図の赤色は注目する高い領域を表し、値の単位や正規化の条件も確認します。変位が最大の場所だけを補強するのではなく、変更する量に対応した分布を使います。

具体例

付け根の曲げが大きく、先端の動きが大きい片持ちはりなら、付け根の補強は剛性、先端の軽量化は質量の対策です。赤い場所が同じとは限りません。

第11章 結果検証の基礎

結果検証(妥当性確認)の考え方
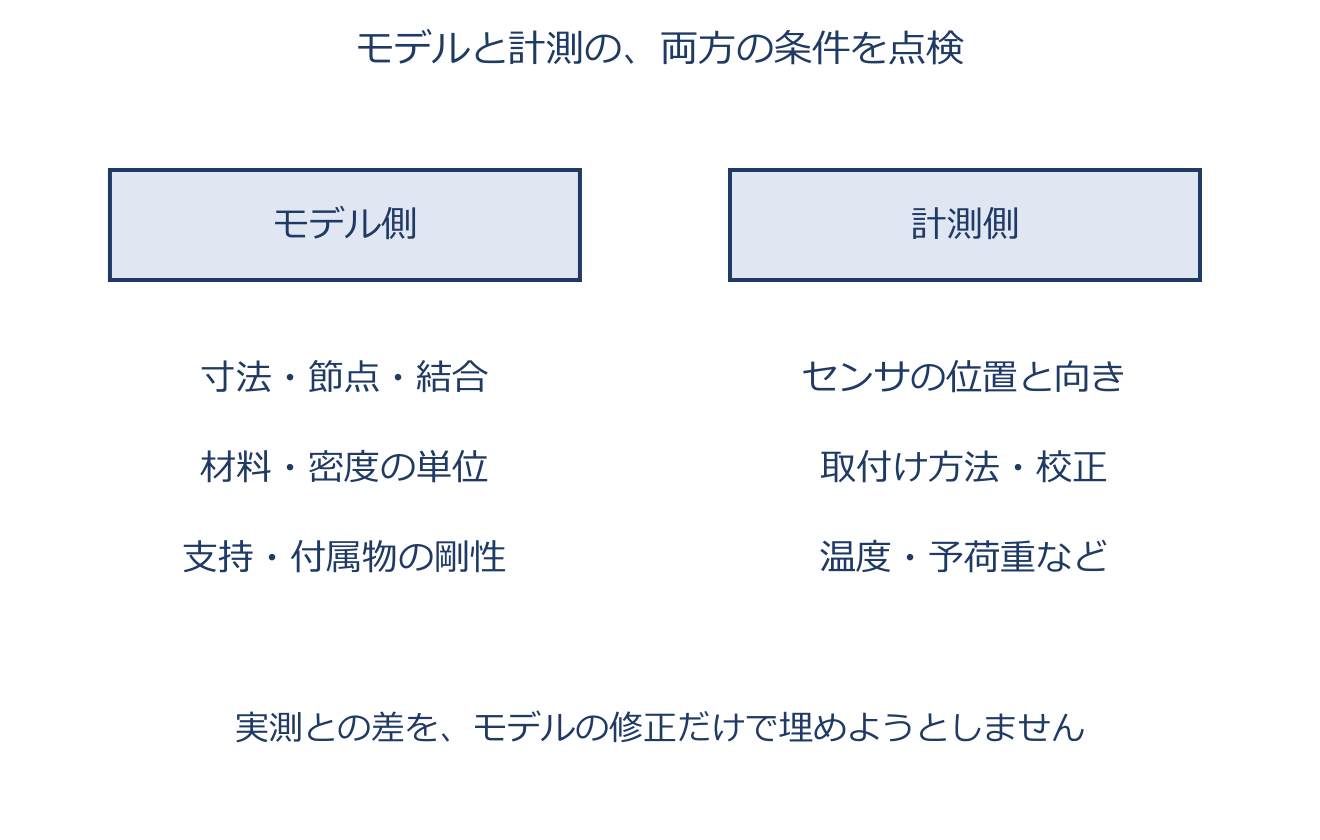
結果検証(妥当性確認)の考え方のアプリ教材図
解析で出た固有振動数や応答が、実物の挙動と本当に合っているかを確かめる作業が結果検証(妥当性確認)です。数値がもっともらしく見えても、形状のモデル化ミス・材料定数の入力ミス・単位系の取り違えがあれば、結果は実物から平気でずれます。 だから『ソフトが出した数字を鵜呑みにしない』ことが出発点になります。進め方は、実機を計測し(実験モード解析や周波数応答関数の測定)、解析値と実測値を並べて差がどこから来るかを探り、原因に応じてモデルを直す、という流れです。 合わない原因は大きく二手に分かれます。一つはモデル側(剛性や質量、結合部の表し方)、もう一つは計測側(センサの付け方や校正、条件のそろえ方)です。 このどちらを疑うべきかを切り分ける目を養うのが、この章全体のねらいです。

具体例

解析では15 Hz、実測では18 Hzだった場合、実物だけに付いたホースがばねとして働いていないかを確認します。材料定数だけを変えて数値を合わせる前に、原因を調べます。

実験モード解析
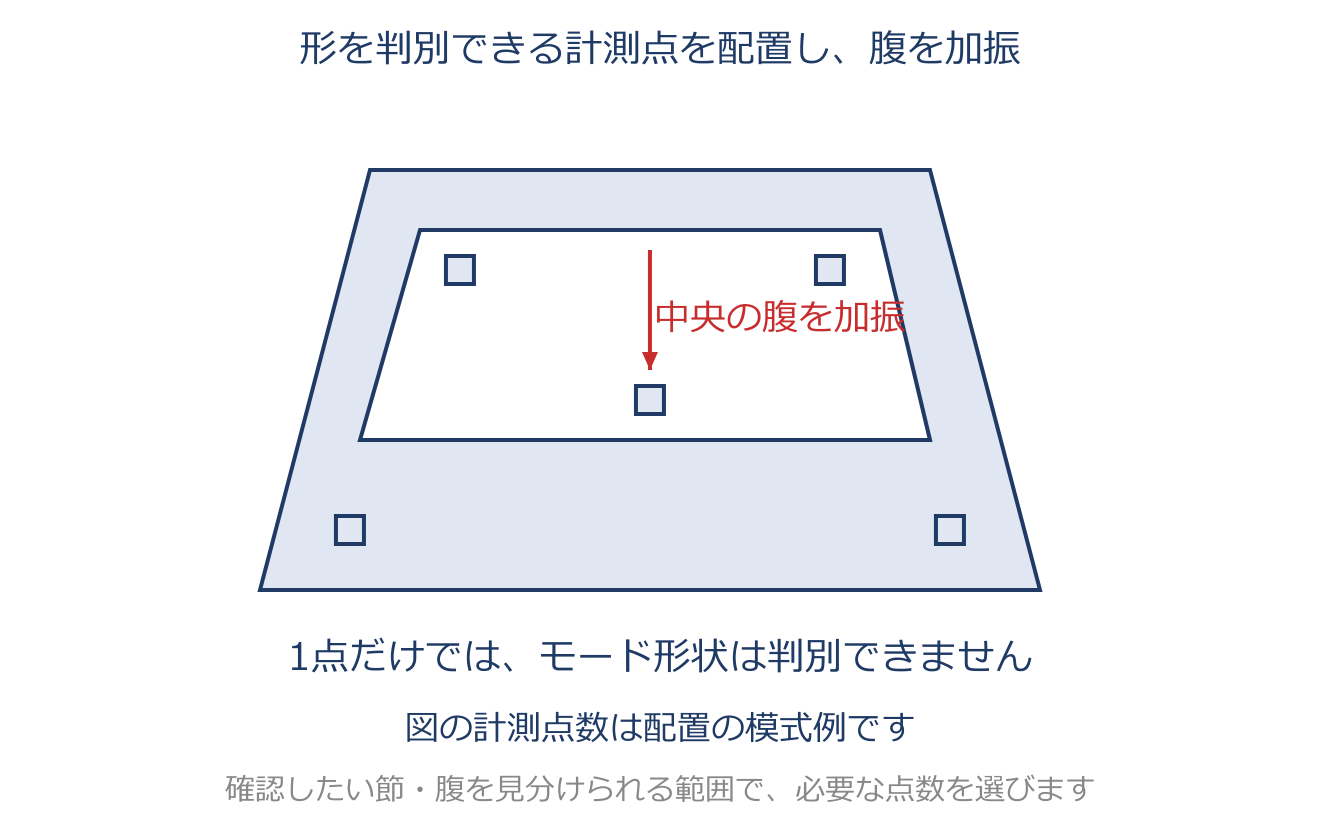
実験モード解析のアプリ教材図
実際の構造物を加振して応答を測り、固有振動数・モード形状・減衰といった振動特性を『実験から』求める手法が実験モード解析(EMA)です。解析(計算)側の実固有値解析からは固有振動数と固有ベクトル(モード形状)が出るので、この両者を突き合わせればモデルの妥当性を確かめられます。 多くの点で応答を測るのがポイントで、3軸加速度センサを使うときは各センサの位置と向きを正しく記録します。向きが分からないとモード形状を正しく組み立てられないからです。 また作業機のように姿勢で特性が変わる対象では、計測時の姿勢(腕を伸ばした状態など)を解析条件とそろえます。実測と解析でモードが対応して初めて、以降の検証が意味を持ちます。

具体例

左右のセンサが同じ向きに動けば並進的なモード、逆向きならねじれなどのモードが候補です。センサの正方向を逆に記録すると、この判断も逆転します。

加振の方法(インパクトハンマと動電型加振器)
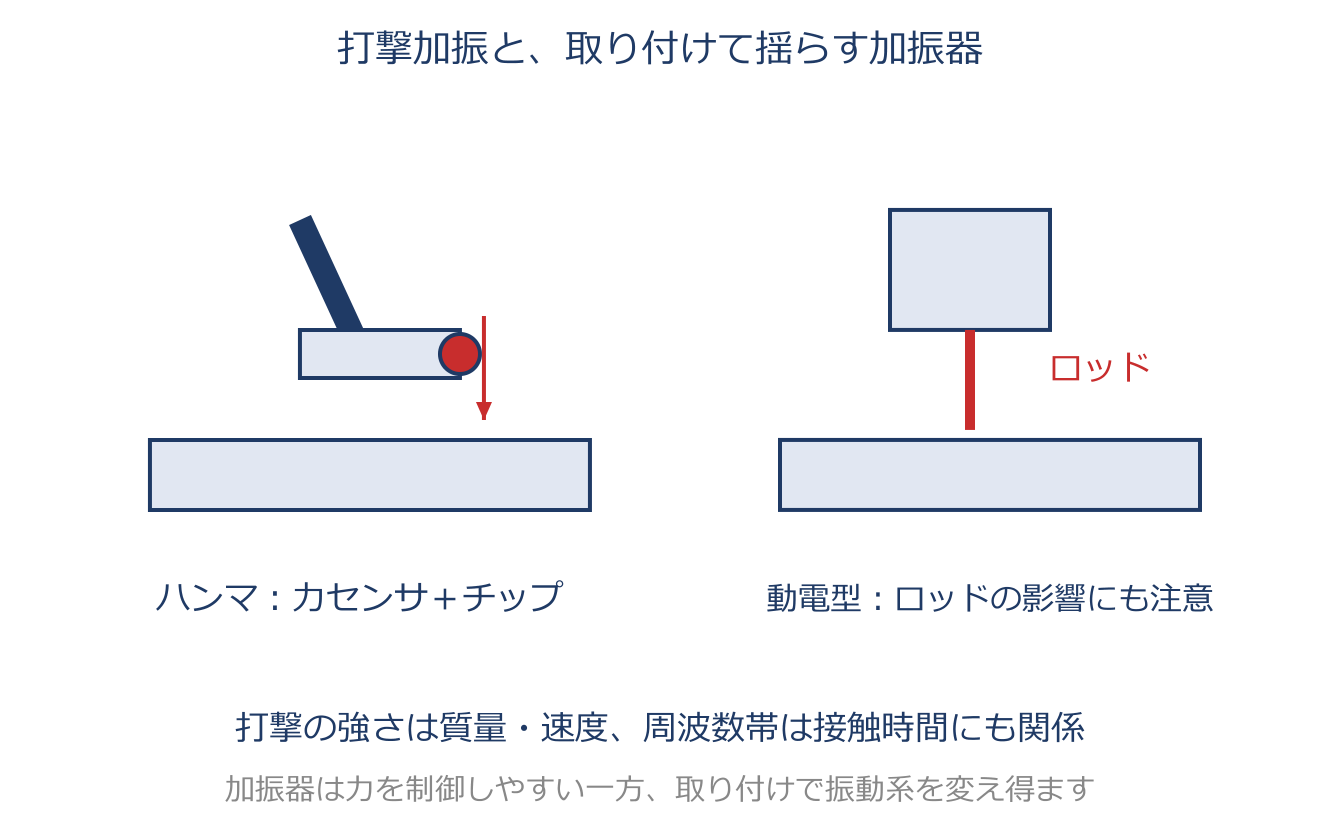
加振の方法(インパクトハンマと動電型加振器)のアプリ教材図
構造を揺らす代表的な手段が二つあります。インパクトハンマは、先端にチップと力センサを内蔵したハンマで軽く叩く方法で、加振器の取り付けがいらず手軽です。 ここで二つの量を混同しないことが大切です。打撃で与える力積は、ハンマの運動量の変化に対応するので、力が足りなければ重いハンマにするか速く振ります。 一方、力のピーク値や、どの周波数まで加振できるかは打撃の接触時間、チップと対象の接触特性などに左右されます。硬いチップは接触時間が短くパルスが鋭いので高い周波数まで、軟らかいチップは接触時間が長く低い周波数域を主に加振します。 もう一つの動電型加振器は、コイルと磁石で加振力を作る装置で、力の大きさや周波数を安定して制御でき、良好なコヒーレンスのデータを得やすくなります。大型構造や多点同時加振に向くが、加振ロッド(スティンガ)の取り付けが構造の特性を変えないよう注意します。

具体例

ハンマの質量が0.2 kg、打撃前の速さが1 m/s、打撃後に停止なら、与える力積は約0.2 N sです。同じ力積でも接触時間0.001秒なら平均力200 N、0.01秒なら20 Nとなります。帯域は接触波形にも依存します。

窓関数(フォースウィンドウと指数窓)
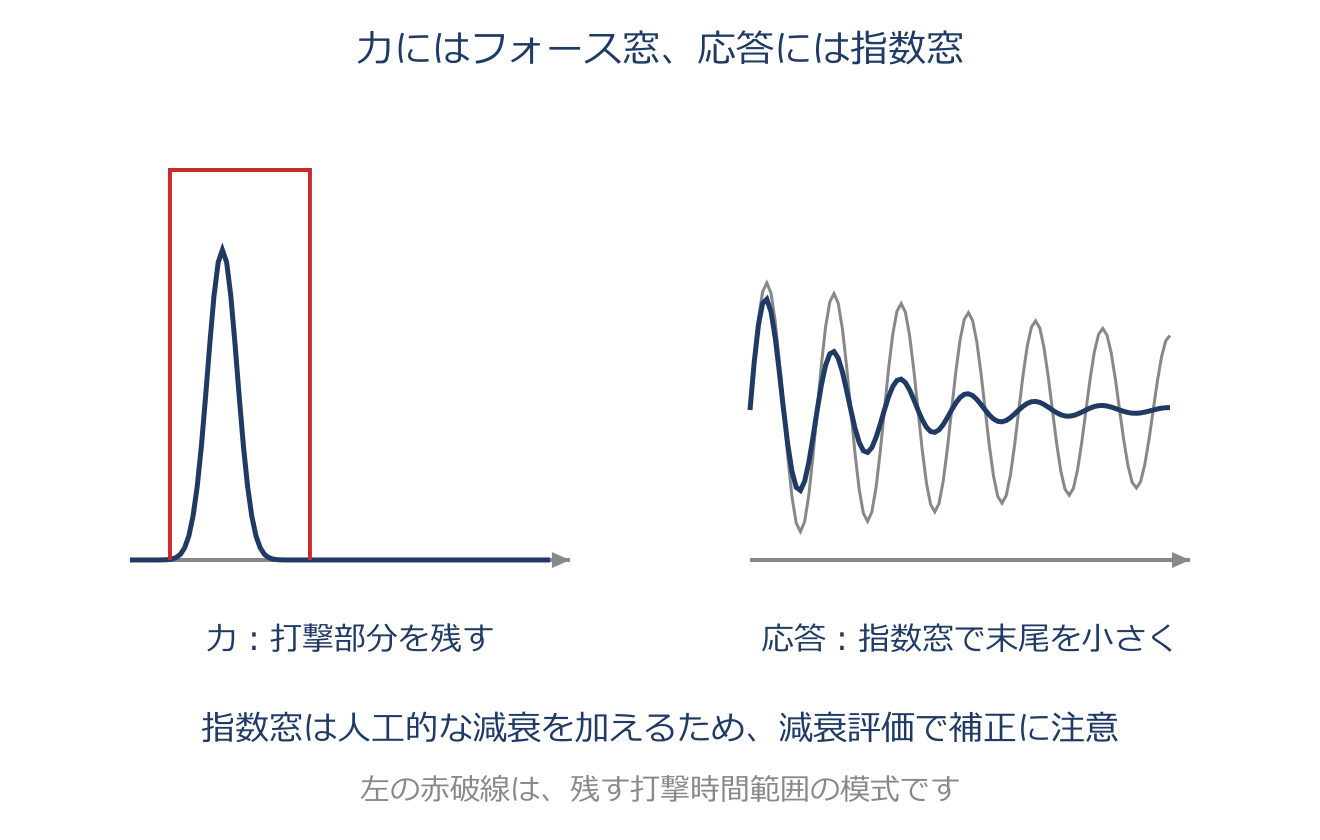
窓関数(フォースウィンドウと指数窓)のアプリ教材図
インパクトハンマ計測では、入力(加振力)と応答のそれぞれに専用の窓関数をかけて信号を整えます。フォースウィンドウ(力窓)は入力側に使い、打撃のインパルスは一瞬なので、その山の部分だけを残して前後に混じるノイズをゼロにして取り除きます。 これで加振力の信号がきれいになり、伝達関数の精度が上がります。指数窓(エクスポネンシャルウィンドウ)は応答側に使います。 減衰の小さい構造では測定時間内に応答が減衰しきらず、FFTが前提とする『波形の周期性』が崩れてリーケージ誤差を生みます。そこで応答波形に時間とともに小さくなる指数関数を掛け、窓の終わりで応答がほぼ0になるようにして誤差を抑えます。 要するにフォースウィンドウは『力(入力)を整える窓』、指数窓は『応答(出力)を整える窓』で、入力用と応答用の役割を区別します。指数窓は人工的な減衰を加えるため、減衰特性を求める際にはその影響も確認します。

具体例

応答の包絡線が $e^{-2t}$ で、指数窓 $e^{-t}$ を掛けると、見かけは $e^{-3t}$ になります。波形は扱いやすくなりますが、材料の減衰そのものが増えたわけではありません。

加速度計とセンサ質量(ローカル座標・非接触計測)
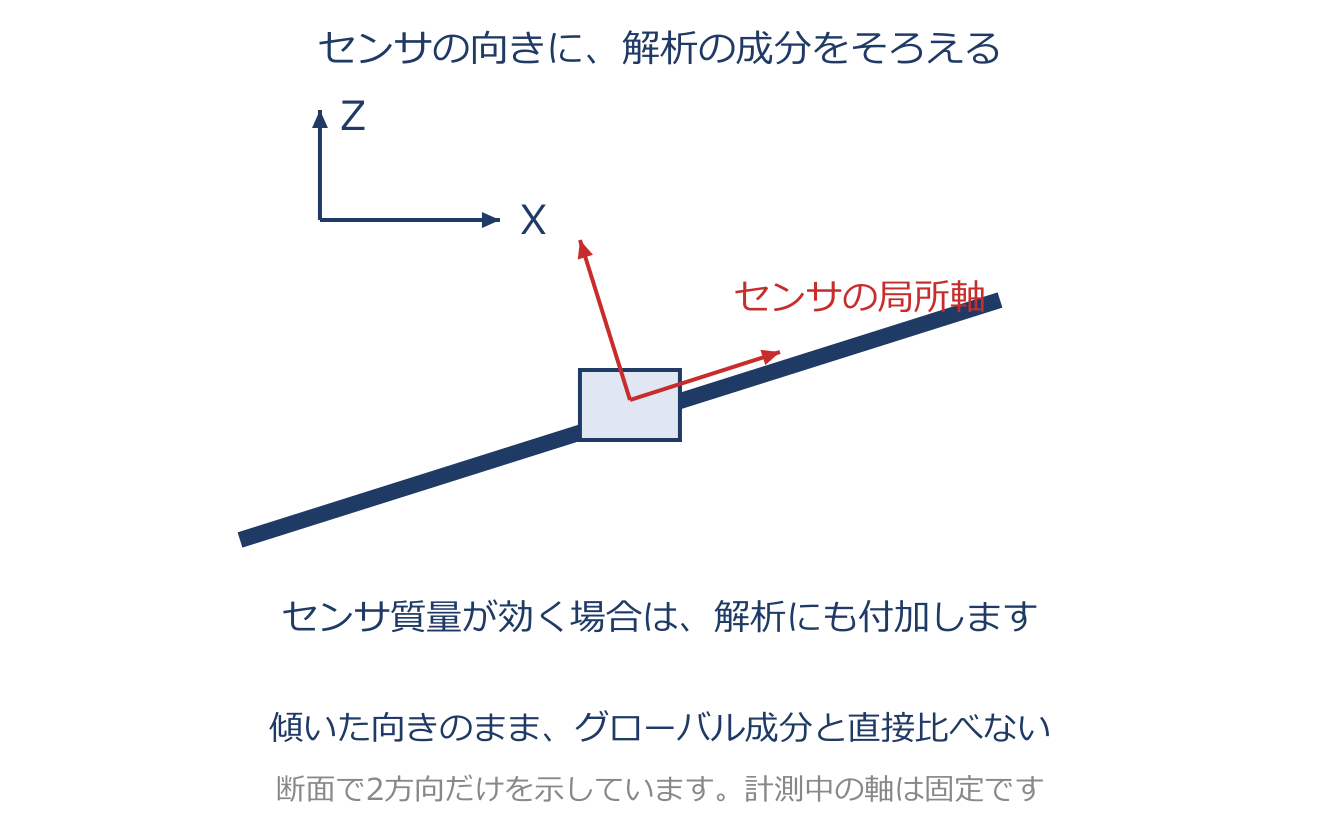
加速度計とセンサ質量(ローカル座標・非接触計測)のアプリ教材図
加速度計(加速度ピックアップ)は、振動の加速度を測る代表的なセンサです。使うときに注意する点が二つあります。 一つは向きで、取り付け角度がモデルのグローバル座標に対して傾くなら、解析側でその向きに合わせたローカル座標系を設定して比べます。向きを合わせないとモード形状の比較がずれます。 もう一つは質量で、センサ自身の重さが構造の振動特性を変えてしまうほど大きいと、付けただけで固有振動数が下がってしまいます(付加質量の影響)。対策は、解析モデルにそのセンサ質量を集中質量要素として足して影響を織り込むか、あるいは非接触変位計を使うことです。 非接触変位計はレーザー・渦電流・静電容量などで対象に触れずに変位を測るため、質量を一切加えません。薄い板や小型・軽量の部品など、付加質量の影響を避けたい対象に向きます。

具体例

1自由度近似で質量0.1 kgの対象に0.01 kgのセンサを加え、剛性が同じなら、振動数比は $\sqrt{0.1/0.11}\approx0.953$。約4.7%低くなり、無視できない場合があります。

剛体モードと自由支持(軟支持)
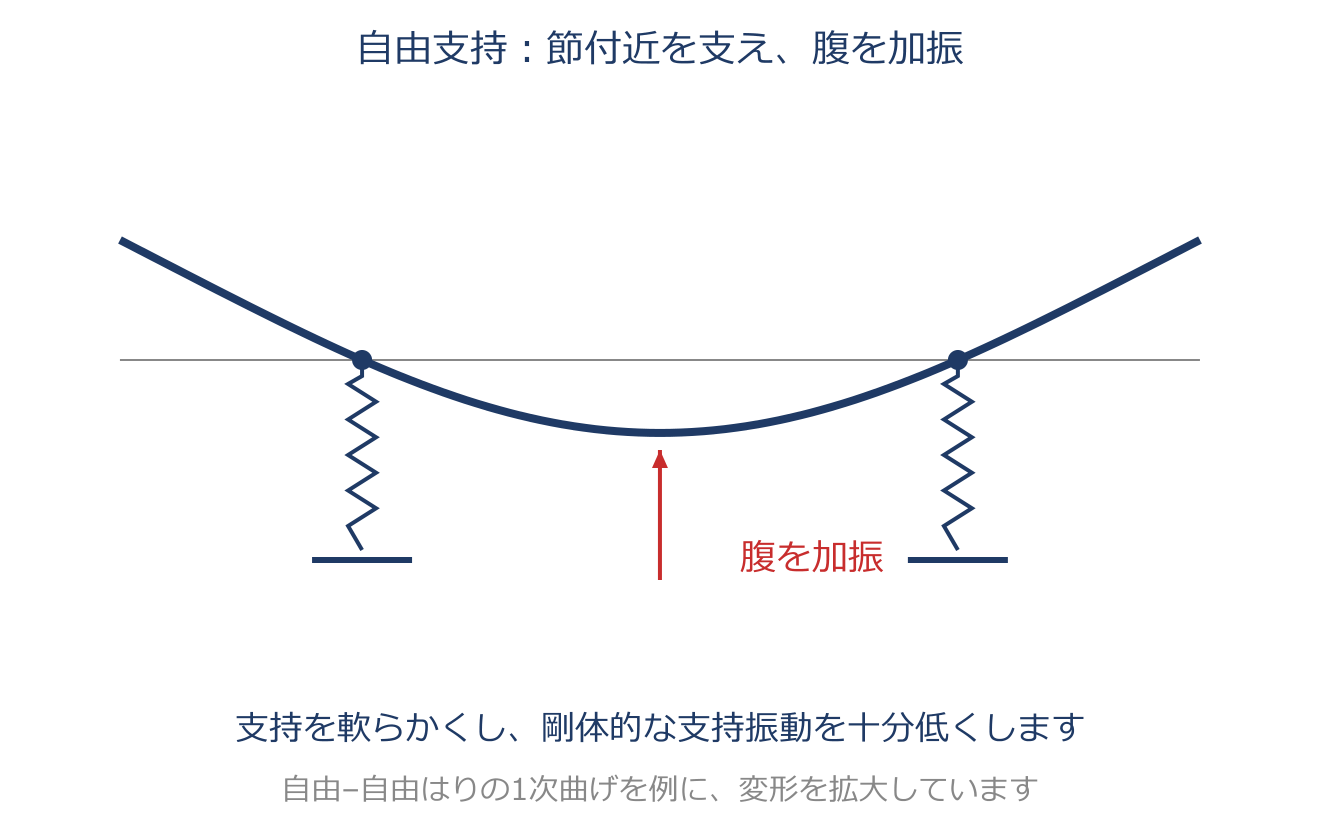
剛体モードと自由支持(軟支持)のアプリ教材図
拘束のない自由な状態の振動特性(自由-自由のモード)を測りたいとき、構造を十分に軟らかいコイルばねやエアばねで支え、支持からの反力を無視できるほど小さくします。これを自由支持(軟支持)といいます。 ばねで支えると、構造全体が変形せずに動く・回る振動=剛体モードが現れるが、支えが軟らかいほどその固有振動数を低く抑えられます。ねらいは、この剛体モードの固有振動数を、着目する弾性モード(曲げやねじり)の1次よりずっと低くして、両者をきれいに分離することです。 吊る位置は、低次モードの節(ほとんど動かない点)付近を選ぶと、そのモードを乱しにくくなります。自由支持の良し悪しは、剛体モードが弾性1次より十分低いかで判断します。

具体例

本体の曲げモードが50 Hzのとき、支持による全体の上下振動が2 Hzなら両者を分離しやすくなります。支持が40 Hzなら影響が大きいため、自由支持の近似を見直します。

加振位置とモード(腹加振・固有振動数は位置によらない)
加振位置とモード(腹加振・固有振動数は位置によらない)のアプリ教材図
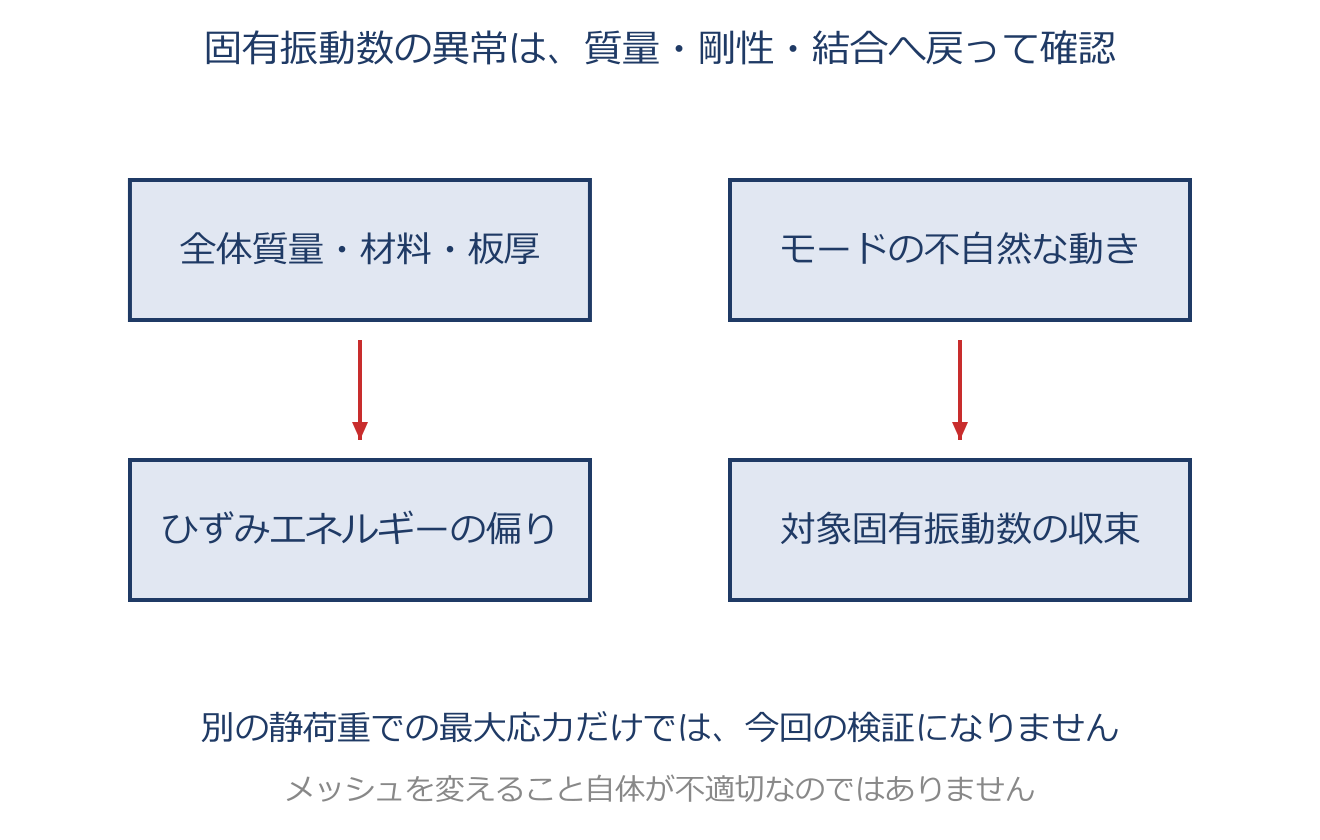
加振する場所の選び方で、測りたいモードが見えるかどうかが決まります。あるモードをしっかり励起するには、そのモードで大きく動く場所=腹に加振点をとります(腹加振)。 逆に、ほとんど動かない場所=節を叩いても、そのモードはほとんど加振されず応答に出てきません。だから『測りたいモードの腹を狙う』『出したくないモードの節を利用する』と、加振点を意図的に選ぶのがコツです。 ここで混同しやすい点を一つ挙げます。構造の固有振動数そのものは、系全体の質量と剛性だけで決まり、どこを加振しても変わりません。 変わるのは共振時の振幅の大きさで、これはモード形状に関係するので加振位置・計測位置で変わります。つまり『固有振動数は位置によらない、振幅は位置による』。 解析と実測で固有振動数がずれたとき、加振位置のせいにするのは誤りで、総質量・剛性・結合部のモデル化を見直します。

具体例

両端単純支持はりの1次曲げなら中央が腹です。中央の上下加振で励起しやすくなります。構造を変えず位置だけを動かしても、その固有振動数自体は変わりません。

検証前のデータ点検(モデル側・計測側・単位系)
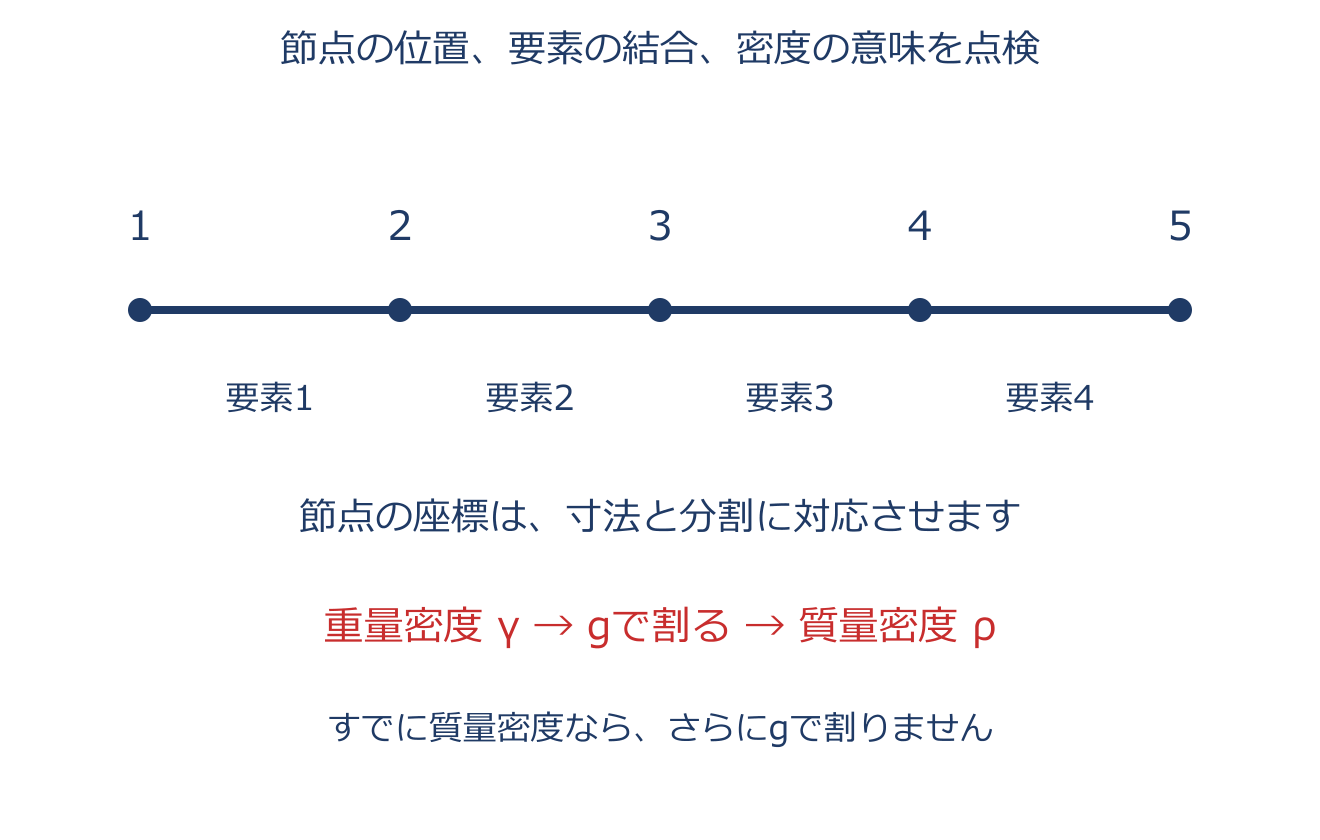
検証前のデータ点検(モデル側・計測側・単位系)のアプリ教材図
解析と実測を比べる前に、両方の入力データそのものが正しいかを点検します。まずモデル側です。 節点の座標が、部材寸法と分割数から計算される値と合っているか、各要素が正しい節点どうしを結んでいるかを確かめます。とくに工学単位系(重力単位系)では、質量に関わる密度の入力に重力加速度の扱いが絡むため、重量密度を与えられた場合は重力加速度で割って質量密度へ戻すなど、単位系の前提と入力が食い違っていないかを必ず確認します。 ここを間違えると結果が丸ごと狂います。次に計測側です。 加振ロッドの取り付け方、加速度計の取り付け位置と方法(接着・磁石・ねじ止めで高周波特性が変わる)を見て、ロードセルや加速度計の校正値が正しいかを確かめます。ゴムマウントなど温度・予荷重・振幅・周波数で特性が変わる部品を含むなら、前回と同じ条件で測っているかもそろえます。 合わないとき、モデルだけでなく計測側の不備も疑うのが鉄則です。重量密度 $\gamma$ なら $\rho=\gamma/g$ です。 すでに質量密度なら、さらに $g$ で割りません。

具体例

長さ1 mを4要素に等分するなら節点は0、0.25、0.5、0.75、1 mの5点です。重量密度が $76440\,\mathrm{N/m^3}$、$g=9.8\,\mathrm{m/s^2}$ なら質量密度は $76440/9.8=7800\,\mathrm{kg/m^3}$ です。

第12章 コンピューターの基礎

桁落ちと情報落ち
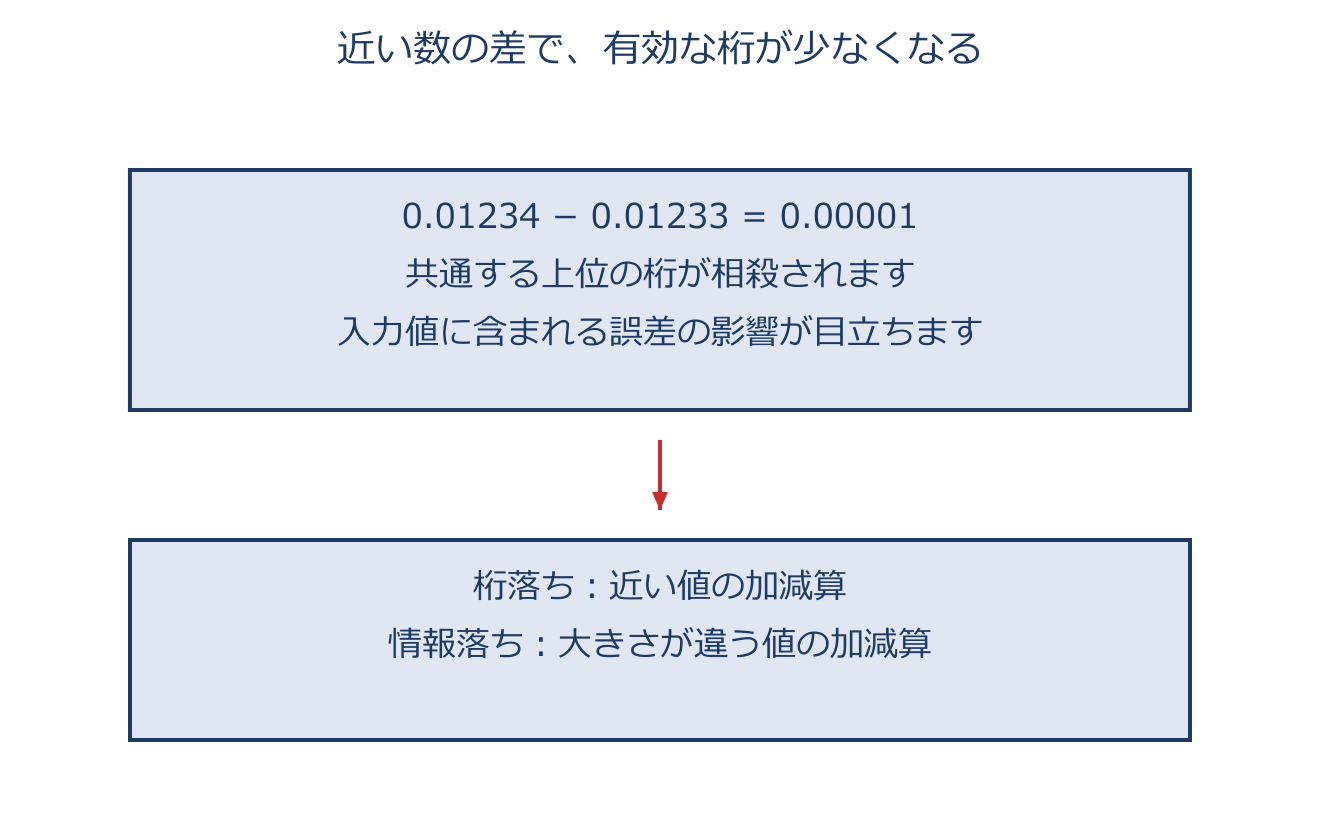
桁落ちと情報落ちのアプリ教材図
桁落ちでは、近い値の引き算で共通する上位桁が消え、入力に含まれていた誤差の割合が目立ちます。例えば0.01234と0.01233が丸められた測定値なら、その差0.00001には元の値と同じ桁数の信頼性があるとは限りません。引き算自体が必ず不正確になる、という意味ではありません。 情報落ちは、桁の限られた計算で、大きい値へ小さい値を加えても、小さい方が結果に残らない現象です。計算順序や式の変形、使用する精度を検討します。速いCPUへ替えるだけでは解決しません。

具体例

10進有効数字4桁で丸める計算を考えます。$1000+0.1=1000.1$ は1000へ丸められ、0.1の寄与が消えます。近い値の差で有効桁が減る桁落ちとは、起こり方が異なります。

丸め誤差とオーバーフロー/アンダーフロー
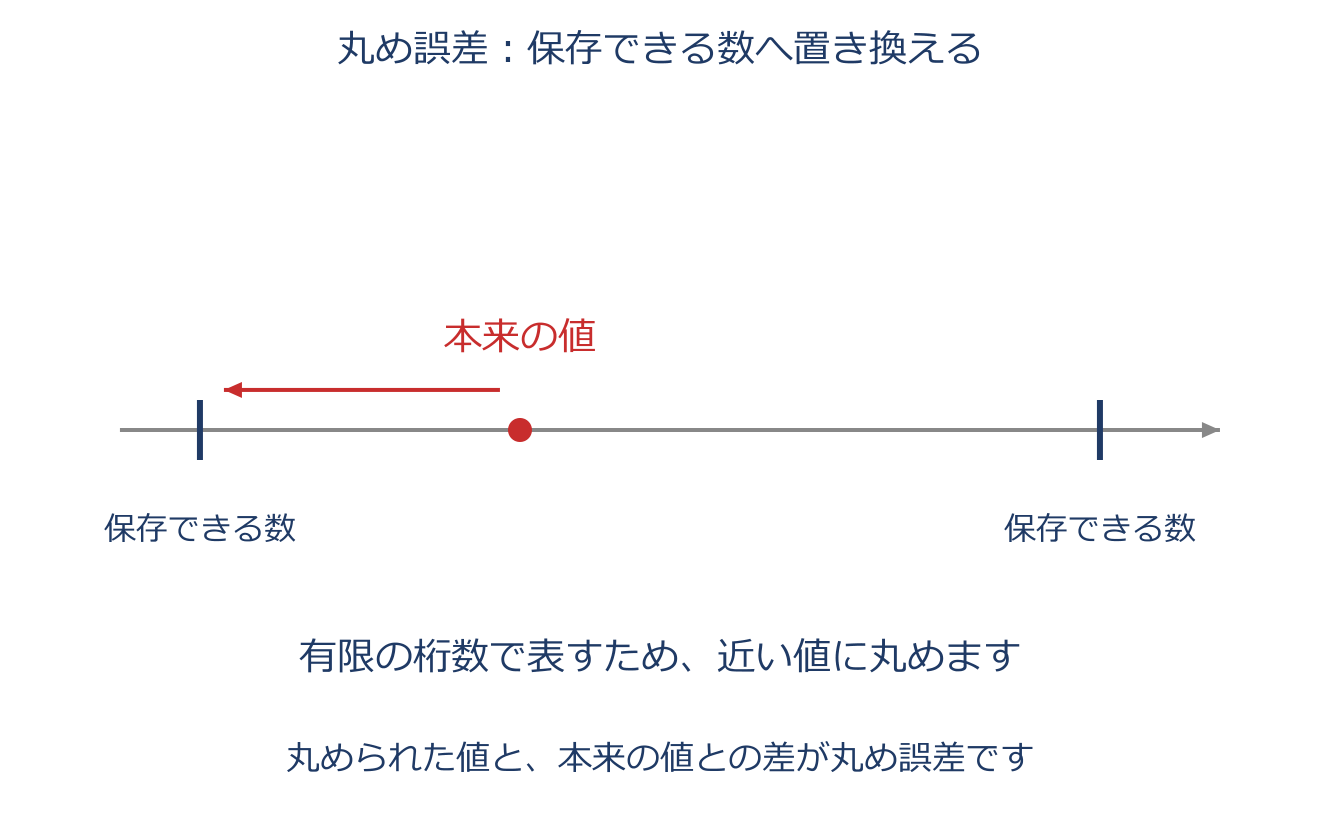
丸め誤差とオーバーフロー/アンダーフローのアプリ教材図
浮動小数点数は、使えるビット数が有限です。表せない値を近い数へ置き換えることで丸め誤差が生じます。例えば10進の0.1は2進では有限桁で表せません。 オーバーフローは、結果の絶対値が表現可能な上限を超えることです。アンダーフローは、非常に0に近い値で精度が低下したり、さらに小さくなって0へ丸められたりすることです。非正規化数を使う形式では、最小の正規化数を下回った瞬間にすべて0になるわけではありません。 「有効な桁数」と「表せる値の範囲」は別です。範囲内でも丸め誤差はあり、計算を繰り返すと結果へ影響する場合があります。

具体例

10進4桁なら $1/3$ は0.3333となり、3倍しても0.9999です。丸めず計算した厳密値1との差0.0001が残ります。

演算を速くする専用装置(FPU・GPGPU・DSP)
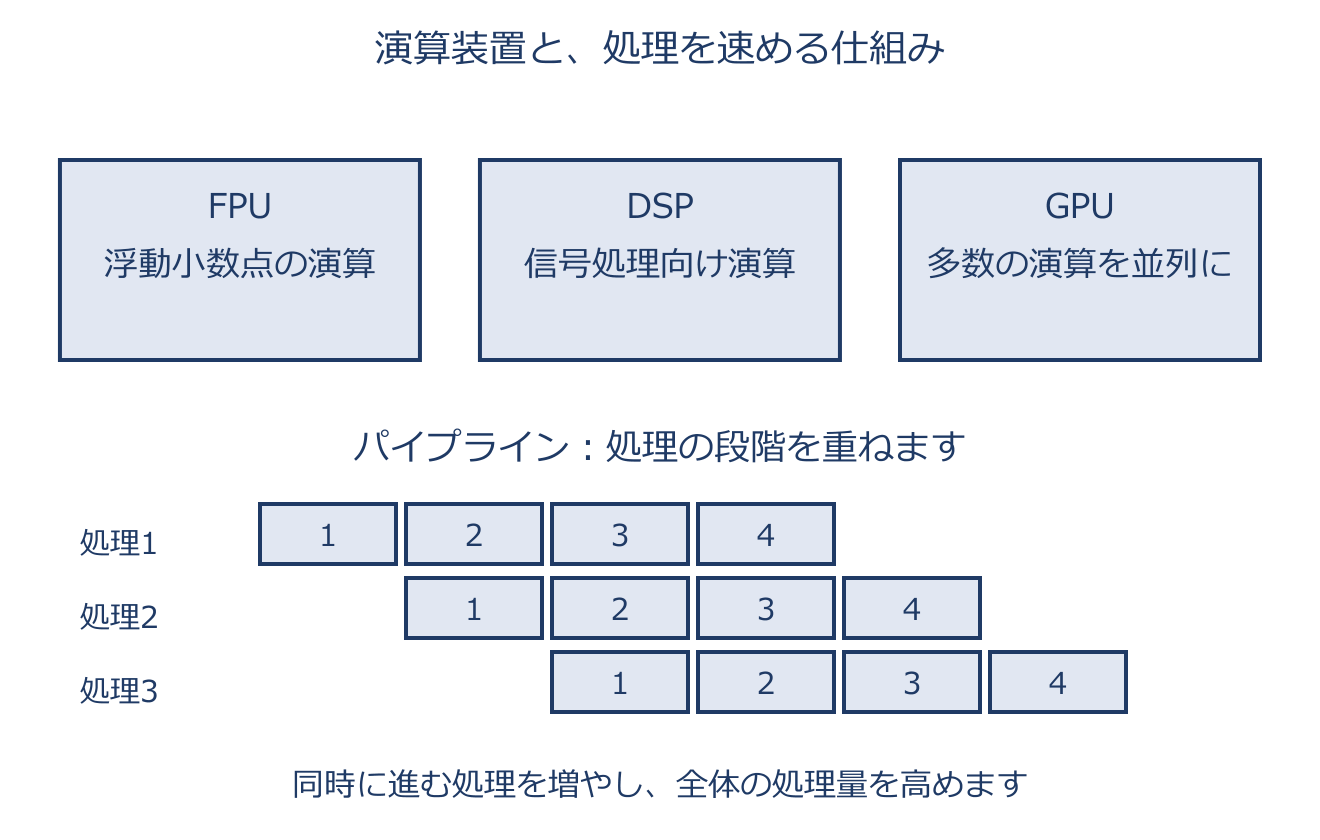
演算を速くする専用装置(FPU・GPGPU・DSP)のアプリ教材図
FPUは浮動小数点の計算を担う演算装置です。GPGPUは、画像処理用に発達したGPUを一般の数値計算にも使うことを指します。多くのデータに似た計算を並列に行う場合に向きます。 DSPは、掛けて足す積和演算など、信号処理に頻繁に出る処理を効率よく実行する装置です。FFTやフィルタ処理などが代表例です。条件分岐の多い処理が得意とは限らず、具体的な性能は装置とプログラムに依存します。 どの装置も入れれば必ず全体が速くなるわけではありません。処理の並列性、データ転送、プログラムの対応も必要です。

具体例

100万個の値へ同じ計算を行う処理は、GPUで分担しやすい例です。一方、一つ前の結果が出るまで次へ進めない処理は、並列化の効果が限られます。

高速化のしくみ(キャッシュ・パイプライン・マルチコア)
高速化のしくみ(キャッシュ・パイプライン・マルチコア)のアプリ教材図
キャッシュは、よく使う命令やデータをCPUに近い高速な記憶領域へ置くしくみです。データを取りに行く時間を減らします。 パイプラインは、一つの処理を複数の段階に分け、別々の命令を各段階で同時に進めます。流れ作業のように単位時間あたりの完了数を増やしますが、1件の処理時間が同じ倍率で短くなるとは限りません。 マルチコアは、複数の演算の中核へ仕事を分けます。分担できるプログラムが必要です。DMAによる転送の肩代わりとは役割が異なります。

具体例

4段階の処理で各段階が1秒なら、1件の完了には4秒かかります。それでも理想的なパイプラインでは、最初の1件の後は1秒ごとに次の1件が完了します。

DMA(CPUを介さないデータ転送)
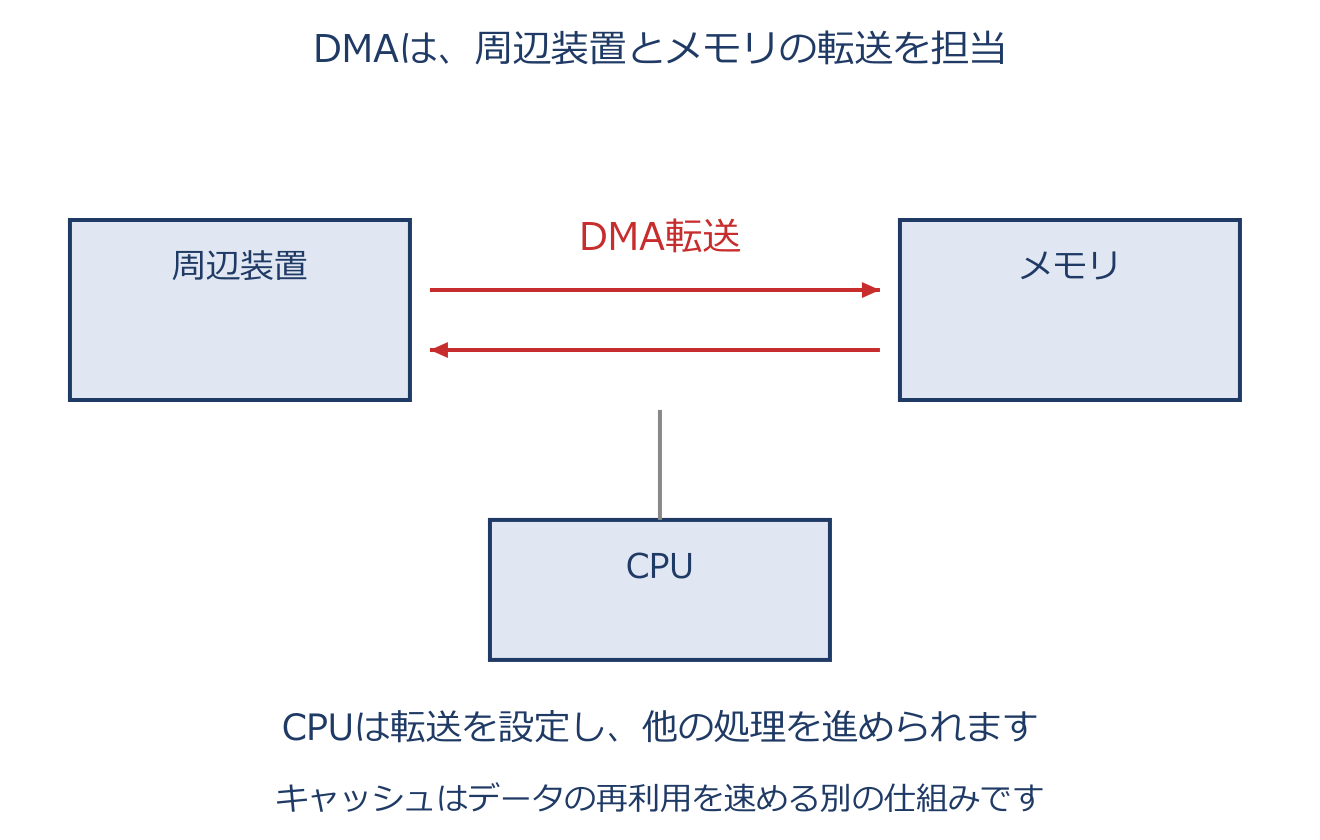
DMA(CPUを介さないデータ転送)のアプリ教材図
DMAでは、周辺装置とメモリの間でデータを直接転送します。CPUは転送先や量を設定し、完了を確認しますが、各データを一つずつ運ぶ作業から解放されます。 例えば計測装置からの大量データを取り込む間、CPUは別の計算を進められます。システム全体の効率改善には役立ちますが、乗算や加算そのものを高速化する演算装置ではありません。

具体例

加速度の測定値を連続してメモリへ取り込む処理をDMAが担当し、CPUは既に取り込んだ区間のFFTを計算する、という分担ができます。

MPUとマイコン(コンピューターの4機能)
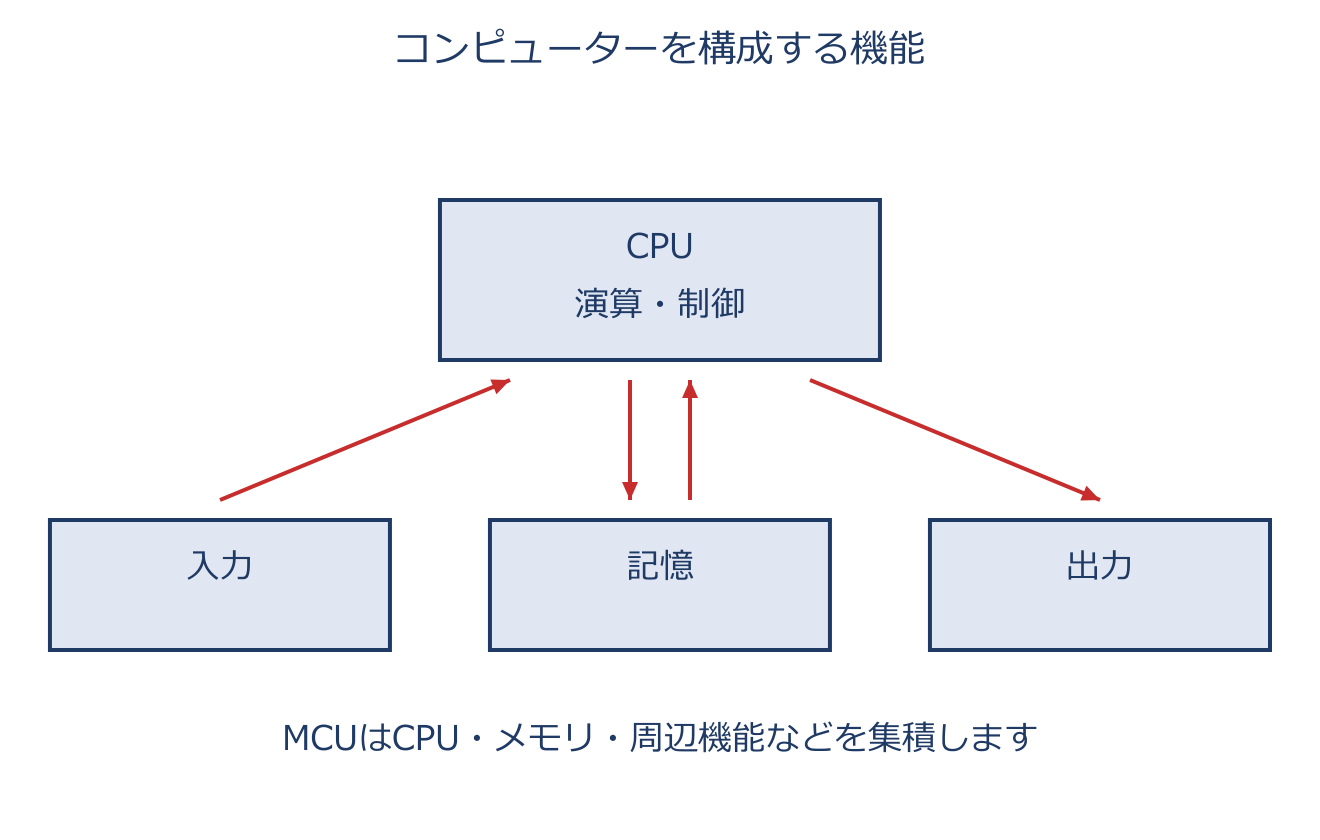
MPUとマイコン(コンピューターの4機能)のアプリ教材図
コンピュータの基本機能は、演算・制御・記憶・入出力です。演算は数値などの処理、制御は命令の進行管理、記憶はプログラムやデータの保持、入出力は外部とのやり取りです。 本章で比較するMPU型の構成は、演算・制御を担う処理部へ外部メモリや入出力回路を組み合わせます。マイコンはこれらの主要機能を一つのチップへ集めた構成です。製品ごとの内蔵機能には違いがあり、単に部品の外形が大きいか小さいかという区別ではありません。

具体例

温度センサの値を読み、設定温度と比較し、ファンへ指示を出す処理は、入力→演算・制御→出力の例です。設定値やプログラムの保持には記憶機能を使います。

64ビットコンピューター
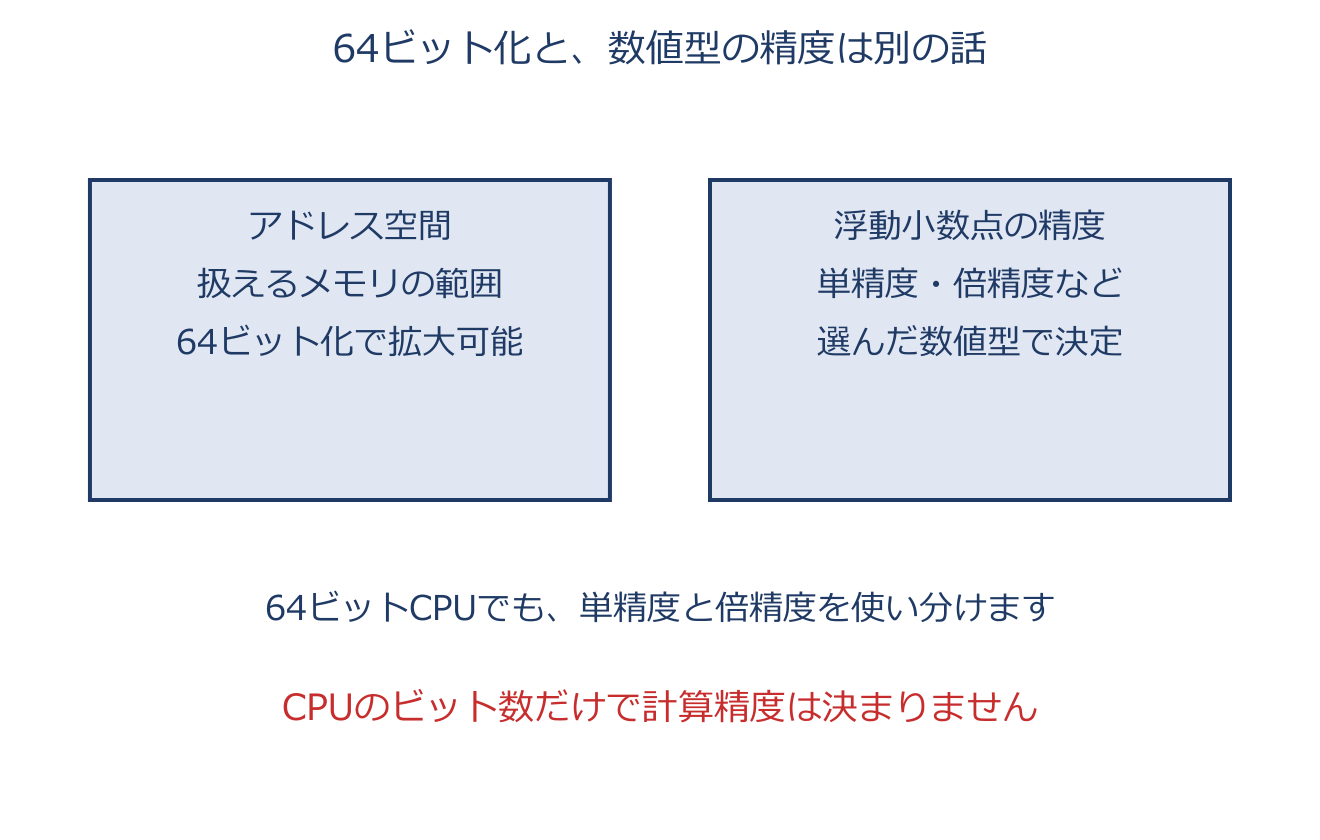
64ビットコンピューターのアプリ教材図
64ビット化では、汎用レジスタなどで扱えるデータ幅が広がり、大きなアドレス空間を利用できる構成になります。大規模な解析では、多くのメモリを扱えることが利点です。ただし実際に使える容量はCPU・OS・ハードウェアの制限によります。 数値の精度は、使う変数の型や計算法で決まります。64ビットCPUでも単精度を使えますし、32ビット環境でも倍精度計算は可能です。CPUが64ビットになっただけで精度が上がったり、処理が必ず2倍速くなったりするわけではありません。

具体例

1バイトを一つの番地で指定する32ビットのアドレス空間は、理論上 $2^{32}$ バイト=4 GiBです。一方、単精度か倍精度かはプログラムが選ぶデータ型の話です。

仮想記憶(仮想メモリ)
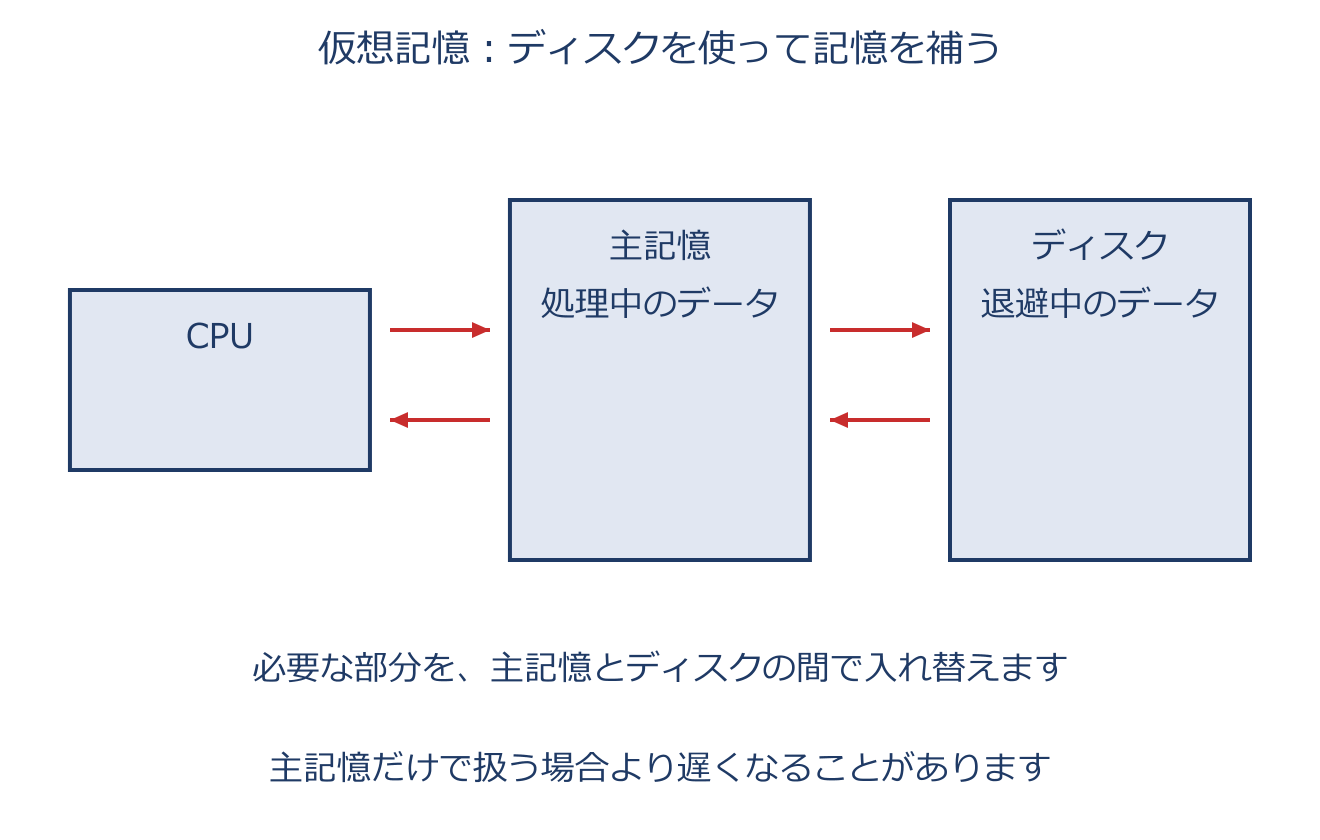
仮想記憶(仮想メモリ)のアプリ教材図
仮想記憶は、プログラムが扱うアドレスを実メモリへ対応付けるしくみです。本章では特に、当面使わないデータをディスクへ退避し、実メモリの不足を補う働きを扱います。 必要になったデータを呼び戻すため、ディスクとの入れ替えが頻繁だと処理が遅くなります。実メモリそのものが増えたわけではありません。 キャッシュは、よく使うデータを近くへ置いてアクセスを速めるしくみです。容量不足を補うディスクへの退避と、目的を区別します。

具体例

机を実メモリ、書類棚をディスクと考えると、使わない書類を棚へ戻して机を空けるイメージです。ただし毎回棚へ取りに行けば、その分だけ待ち時間が増えます。

プログラミング言語の特徴(アセンブリ・Fortran・C・C++・JAVA)
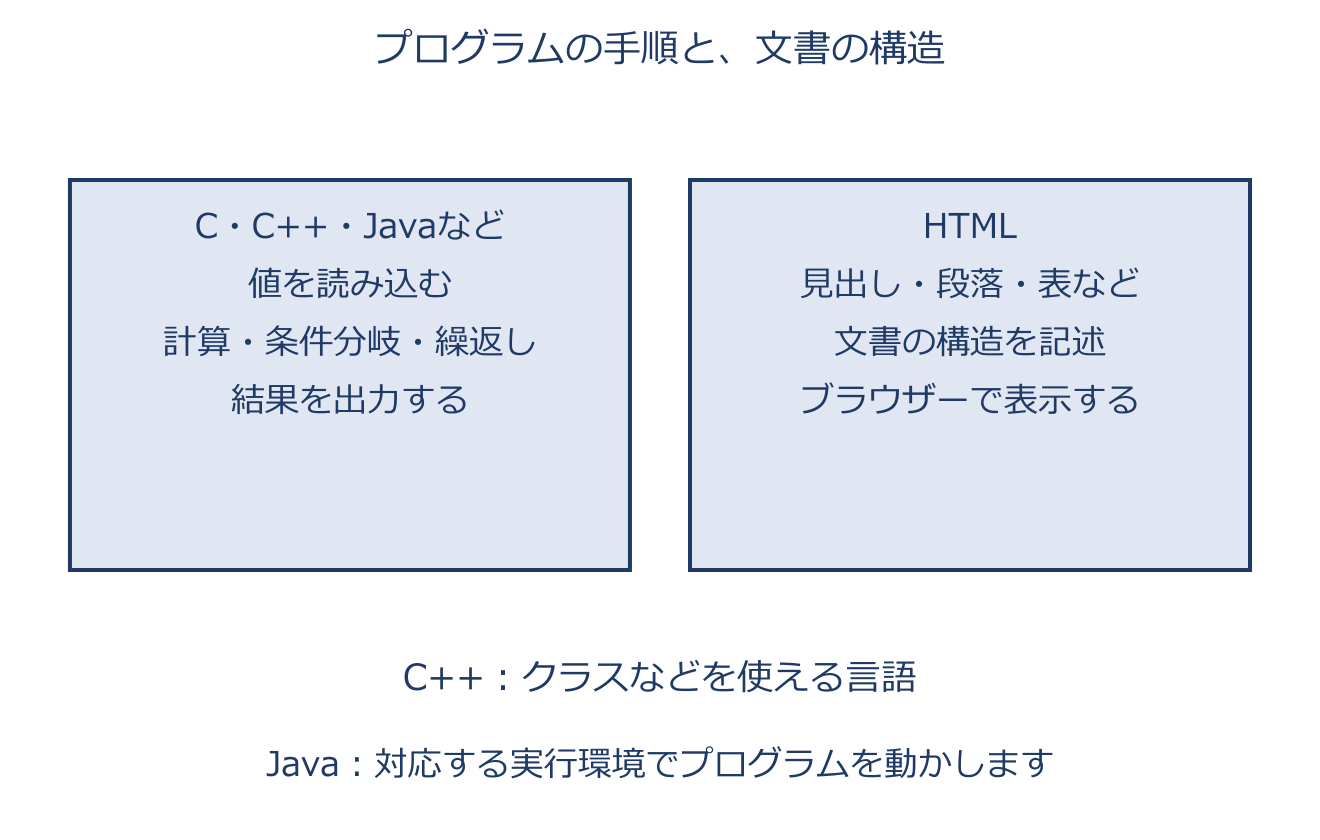
プログラミング言語の特徴(アセンブリ・Fortran・C・C++・JAVA)のアプリ教材図
アセンブリ言語は機械命令に近く、プロセッサの仕組みを意識して細かく記述します。命令セットが違う機種へ移すには修正が必要です。手作業で細かく書くため、一般的な数値計算の手順を組み立てるには手間がかかります。 Fortranは科学技術計算に使われる言語です。Fortran95では90から廃止された機能もあるため、完全な上位互換とは言い切れません。Cは幅広い用途に使われ、再帰呼び出しも可能です。 C++はクラスなどを備え、データと操作をまとめて扱えます。Cの多くの構文を引き継ぎますが、すべてのCプログラムがそのまま有効とは限りません。Javaは対応する実行環境を通し、異なる環境でも同じプログラムを動かしやすくする特徴があります。

具体例

再帰は関数が自分自身を呼び出すことです。階乗なら、5!を5×4!、4!を4×3!…と分け、1!で止める形にできます。Cでもこの書き方ができます。

HTML(プログラミング言語ではない)
HTML(プログラミング言語ではない)のアプリ教材図
HTMLはマークアップ言語です。「この部分は見出し」「ここは段落」「ここはリンク」といった文書の意味を表します。 数値を繰り返し計算する手順を記すCやFortranなどとは役割が違います。Webページに計算機能がある場合も、通常はJavaScriptなどが処理を担い、HTMLは入力欄や結果の表示場所などを構成します。

具体例

「振動数」という見出しと結果欄をHTMLで作ることと、質量・剛性から振動数を計算する処理を作ることは、別の役割です。

ファイルフォーマット(DXF/GIF/TXT/CSV)
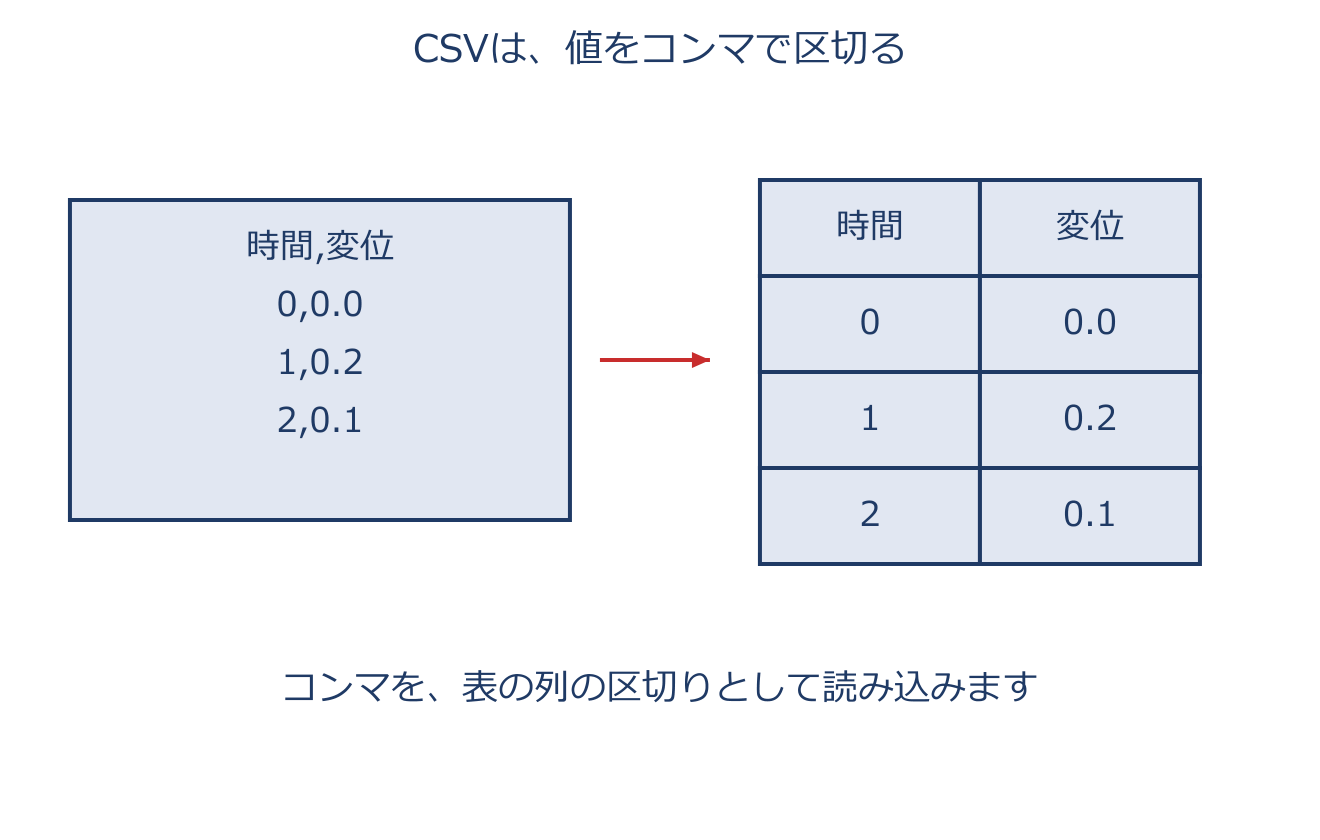
ファイルフォーマット(DXF/GIF/TXT/CSV)のアプリ教材図
DXFはCAD図面の交換に使う形式、GIFはパレットを使う可逆圧縮の画像形式、TXTは通常の文字データ、CSVは値をカンマで区切った表形式のテキストです。GIFの一つのカラーパレットは最大256色です。 時刻と変位などの数値を表計算ソフトへ渡すなら、CSVは行と列を対応させやすい形式です。タブ区切りは通常TSVと呼び、カンマ区切りと区別します。単位や列の意味も合わせて伝えます。

具体例

「時刻,変位」の下へ「0,0.0」「1,0.2」「2,0.1」と行を並べると、読み込み時にカンマが列の区切りになります。時刻が秒、変位がmmかどうかも明記します。

通信プロトコル(HTTP/FTP/Telnet/IMAP)
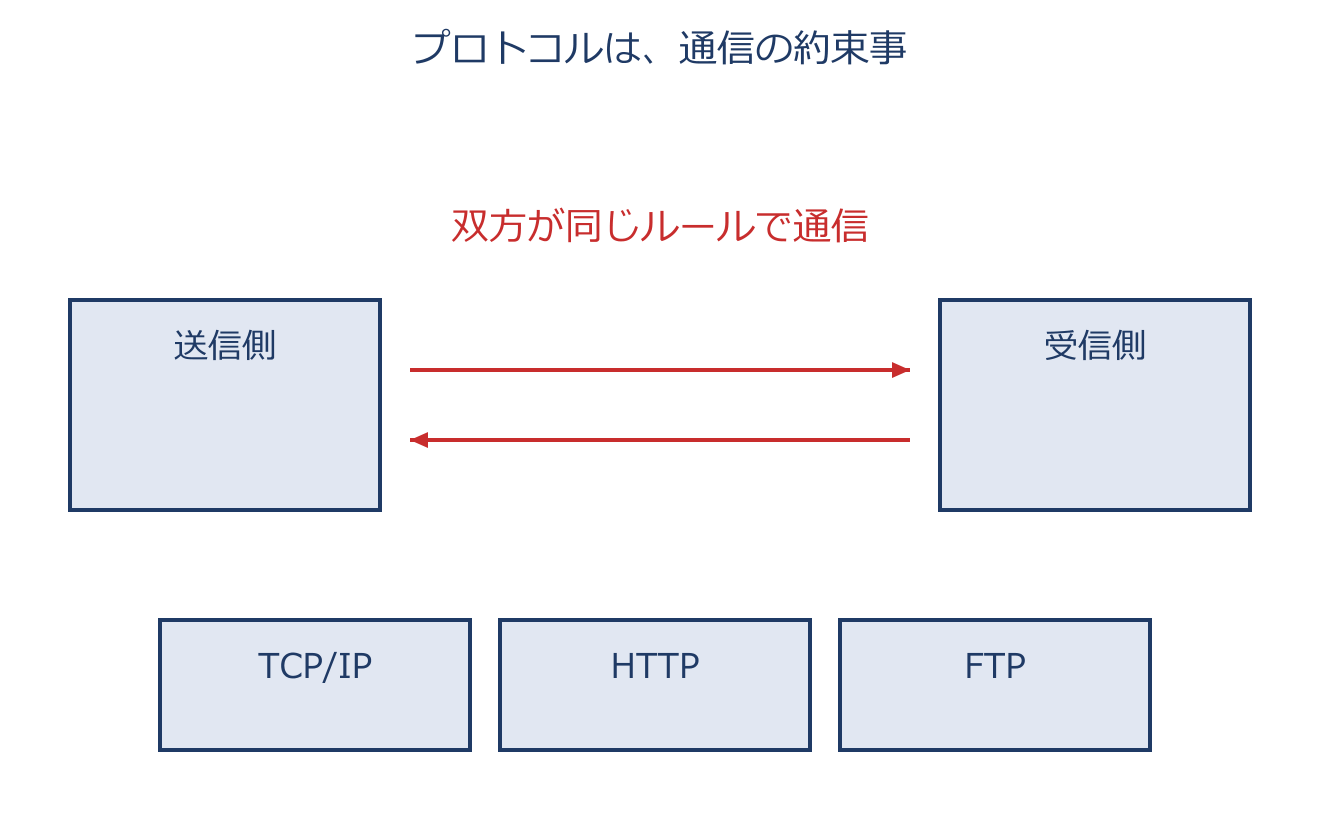
通信プロトコル(HTTP/FTP/Telnet/IMAP)のアプリ教材図
HTTPはWebコンテンツの送受信、FTPはファイル転送、Telnetは遠隔端末の通信、IMAPはサーバ上のメールの参照・操作を主な役割とします。 「データを送る」という表現だけなら複数の方式が使えます。本章では、名称と主な用途の対応を問うものとして読みます。HTTPでもファイルを送れるため、FTPだけがあらゆるデータ転送を可能にするという意味ではありません。

具体例

Webページを取得する仕組みならHTTP、ファイル転送用のプロトコル名ならFTP、サーバ上のメールを整理する仕組みならIMAP、という用途の違いで整理します。

第13章 計算力学技術者倫理

計算力学技術者倫理とは
CAEの結果は製品の設計や安全判断に使われます。そのため、計算手法が正しいだけでなく、条件・結果・限界を正確に伝える責任があります。 この章では、誤りをいつ報告するか、秘密情報を使ってよいか、不当な要求へどう対応するかを考えます。自分の評判や組織の利益だけでなく、公衆の安全と信頼を判断の軸にします。

具体例

「参考として追加した計算だから、誤りを伝えなくてよい」とは判断しません。相手がその結果を使う可能性を考え、事実を知らせます。

倫理と法の関係
使用するソフトウェアは、認められた利用範囲を確認します。一方、契約で直接求められていなかった参考解析でも、提出後に誤りが分かれば知らせる必要があります。 「契約の対象外だった」「自分に有利な結果だから」という事情だけで、相手の誤解や危険を放置してよいことにはなりません。本章では個別の条件を読み、契約上の許可と技術者としての誠実な行動を両方考えます。

具体例

バックアップ複製が認められていても、指定外PCで実行してよいとは限りません。何を許可されたかを分けて確認します。

誠実な報告と即時報告
誤った結果が設計に使われると、訂正前に判断が進んでしまいます。まず、何に誤りがあり、どの結果へ影響する可能性があるかを知らせます。影響が未確定なら、そのことも伝えます。 その後、原因を調べ、再計算した結果を提出して差し替えます。安全側に見える誤りや委託外の参考解析でも、報告不要とはしません。

具体例

「昨日の周波数応答には荷重入力の誤りがあり、現時点では結果を使わないでください。影響を確認し、訂正版を提出します」と先に連絡する対応です。

守秘義務と社外秘(評価基準・前職知識)
評価基準には、製品の合否を決める会社独自の情報が含まれます。前職で覚えていても、公開情報と同じように自由に使えるとは限りません。 本章では、委託された解析結果の報告と、利用許可のない秘密基準に照らした合否判断を区別します。書面に残さず口頭ならよい、という回避にもなりません。一般に公開された知識や、自分の技能すべてを使用禁止にする話ではありません。

具体例

計算した変位0.8 mmは報告しても、秘密のA社基準を根拠に「合格なので採用してよい」とは伝えません。利用できる判断基準を依頼元と確認します。

委託範囲と秘密基準の利用
問題となるのは、前職の社外秘基準を許可なく使い、合否や軽量化の可否まで判断することです。委託された計算結果の報告と、秘密基準を使った提案は別です。 設計改善の提案そのものを禁止する意味ではありません。提案する場合は、合意された業務範囲と、使用できる公開情報・依頼元の基準などを根拠にします。

具体例

「前の会社の秘密基準なら余裕があるから薄くできる」は避けます。「依頼元から提示された基準と今回の計算に基づく案です」と説明できる根拠を使います。

著作権とソフトウェア使用許諾
本章の設問では、バックアップ複製は認められますが、使用するPCは指定された1台に限られます。その条件なら、故障対応で一時的に使う場合でも、許可なく別PCへ入れて使用することは条件に合いません。 複製をすべて禁止する話ではありません。バックアップ・移設・同時使用など、何が許可されているかを読み分けます。実際の利用条件は個々の契約によります。

具体例

バックアップを保管する許可があっても、2台で同時に計算する許可まであるとは限りません。保存と実行を別々に確認します。

利益相反と倫理観(判断のよりどころ)
利益相反の場面では、「受注したい」「納期を守りたい」といった事情が、結果を正しく評価する責任と衝突することがあります。上司や依頼元の指示があることだけでは、不当な行為を正当化できません。 技術者として、公衆の安全・誠実さ・公正さを基に考えます。ここでいう倫理観は、個人の好き嫌いではありません。事実と根拠を示し、必要なら別の責任者へ相談し、正しい判断ができるようにします。

具体例

「受注に有利になるよう荷重を小さくして報告して」と言われても、想定条件を隠して結果をよく見せることはしません。条件の妥当性を説明します。

データ改ざん禁止と安全基準の維持
結果をよく見せるために値や条件を書き換えると、読者は実際と違う判断をしてしまいます。わずかな変更でも、事実を偽る改ざんは認められません。 単位換算、グラフの表示調整、誤入力の訂正などは、元データと処理内容を追える形で正しく行います。安全基準や解析条件を変える場合も、利益のために隠して緩めるのではなく、技術的な根拠と適切な手続きを示します。

具体例

1000 mmを1 mと表示するのは単位換算です。基準を満たすよう1000 mmを900 mmへ書き換えるのは改ざんです。誤入力を直した場合は、訂正前後と理由を残します。

黄金律テスト
黄金律テストは、相手の立場に置き換えて自分の行動を点検する方法です。例えば、危険を知らされないまま製品を使う側になったらどう感じるかを考えます。 報道されたときに説明できるか、利害のない第三者へ説明できるかも、別の角度からの点検です。「上司の指示に従っているか」だけでは不十分です。これらは判断を助ける問いで、通過すれば必ず正しいという保証ではありません。

具体例

解析ミスを黙っていたいと感じたら、「自分がその製品の利用者でも、ミスを知らせない対応でよいか」と立場を入れ替えて考えます。

公衆の安全最優先
解析は製品を使う人の安全へつながります。強度不足の可能性を把握したのに、販売日が近い、自分の評価が下がるなどの理由で放置してはいけません。 まず事実と影響を明確に伝え、使用や出荷の判断が誤らないよう是正を求めます。危険が残る場合は、状況に応じて別の責任者や適切な外部機関へ連絡することも考えます。

具体例

荷重を実際より小さく入力していたと分かった場合、「販売直前だから今は黙る」とせず、強度不足の可能性と確認の必要性を速やかに知らせます。

組織内対処から外部通報へ(エスカレーション)
本章のように組織内で是正を求められる状況では、まず担当責任者へ事実と対策の必要性を伝えます。動かなければ、組織内の別の責任者などへ相談します。 それでも重大な危険が放置されるなら、検査機関など適切な外部への連絡を検討します。「自分は一度説明したから終わり」とはしません。危険が切迫している場合まで、この順番を機械的に守って必要な連絡を遅らせるという意味ではありません。

具体例

重大な設計ミスを見つけ、上司へ組立中止を含む対策を求めても対応されなければ、別の責任者へ相談し、危険が残る場合は外部への連絡まで検討します。

派遣・出向と指揮命令
出向先などの指揮命令を受けても、「指示されたから」という理由だけでデータを改ざんしてよいことにはなりません。技術者として、結果の正しさと公衆の安全を守る責任があります。 前の所属先の秘密情報についても、移った先での利用が許可されているかを確認します。一般的な技能と、秘密として管理された評価基準などを区別します。

具体例

出向先で「以前の会社の社外秘基準を使って合格と書いて」と言われても、そのまま使いません。公開された基準や依頼元の正式な条件へ置き換えて判断します。

倫理判断の優先順位(まとめ)
まず、誰が結果を使い、誤りや隠された情報によってどんな影響を受けるかを考えます。誤りは速やかに知らせ、改ざんせず、正しい条件と根拠を示します。 次に、使ってよい情報やソフトウェアの範囲を確認します。組織の都合だけで判断せず、安全上の問題が解決しなければ適切な経路へ対応を進めます。これらを機械的な点数付けにせず、設問で示された事情へ当てはめます。

具体例

「委託外なので隠す」「口頭なら秘密を話す」「一時的なら許可なく使う」は、理由として十分ではありません。相手への影響と、具体的な許可条件を読みます。

アプリ教材原本をWeb向けに掲載。更新:2026年10月30日。本サイトは日本機械学会による公認・監修を示すものではありません。

スマートフォンで開く

計算力学技術者

QR code

カメラでQRコードを読み取り、スマートフォンでアプリを入手。

safa-lang.com/download/cae/